私たちの……とともに、持続可能な未来へと航海しますINS
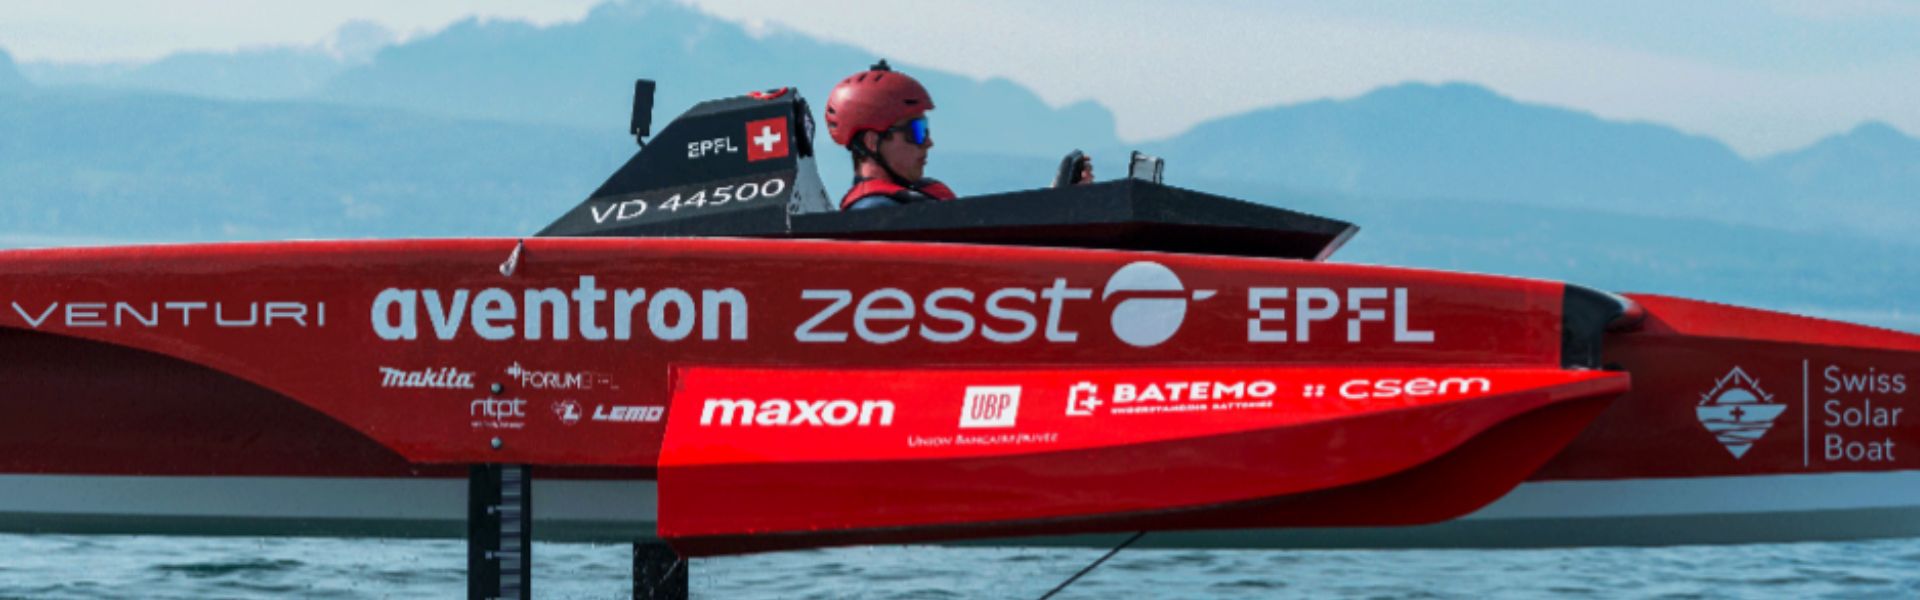
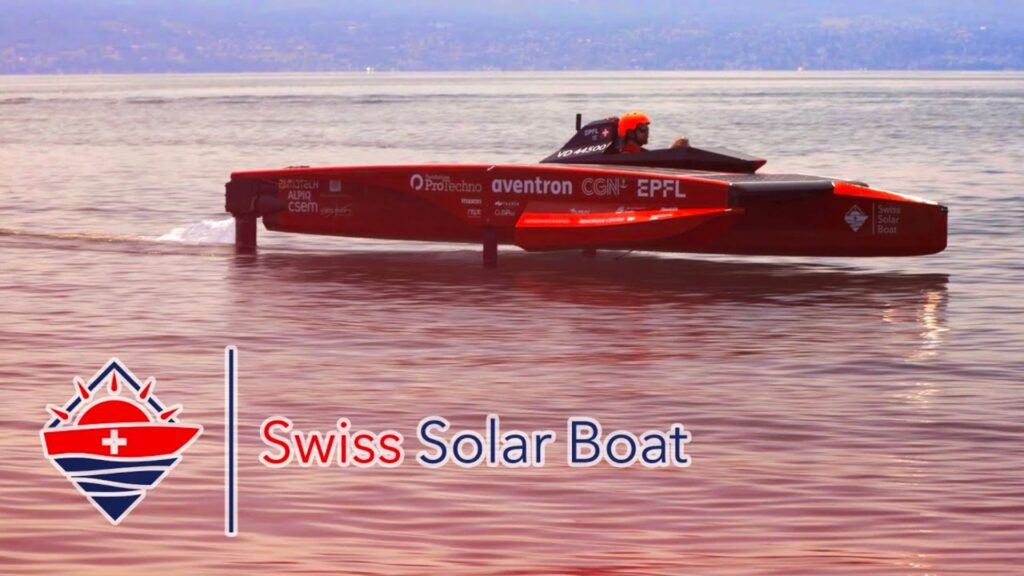
EPFLのダイナミックな学生協会とSBG Systemsが同じ船に乗り、持続可能な未来へ向けて航海している様子をご覧ください。
「Ellipse-Nは、ボートの電源を入れるたびに100%信頼できる要素の1つです。私たちの航海制御ソフトウェアの中心であり、それがなければ私たちのボートは目が見えなくなるでしょう」。 | Jules Bervillé , 電子ソフトウェア部門責任者
持続可能なイノベーションを通じて、未来のエンジニアを育成する
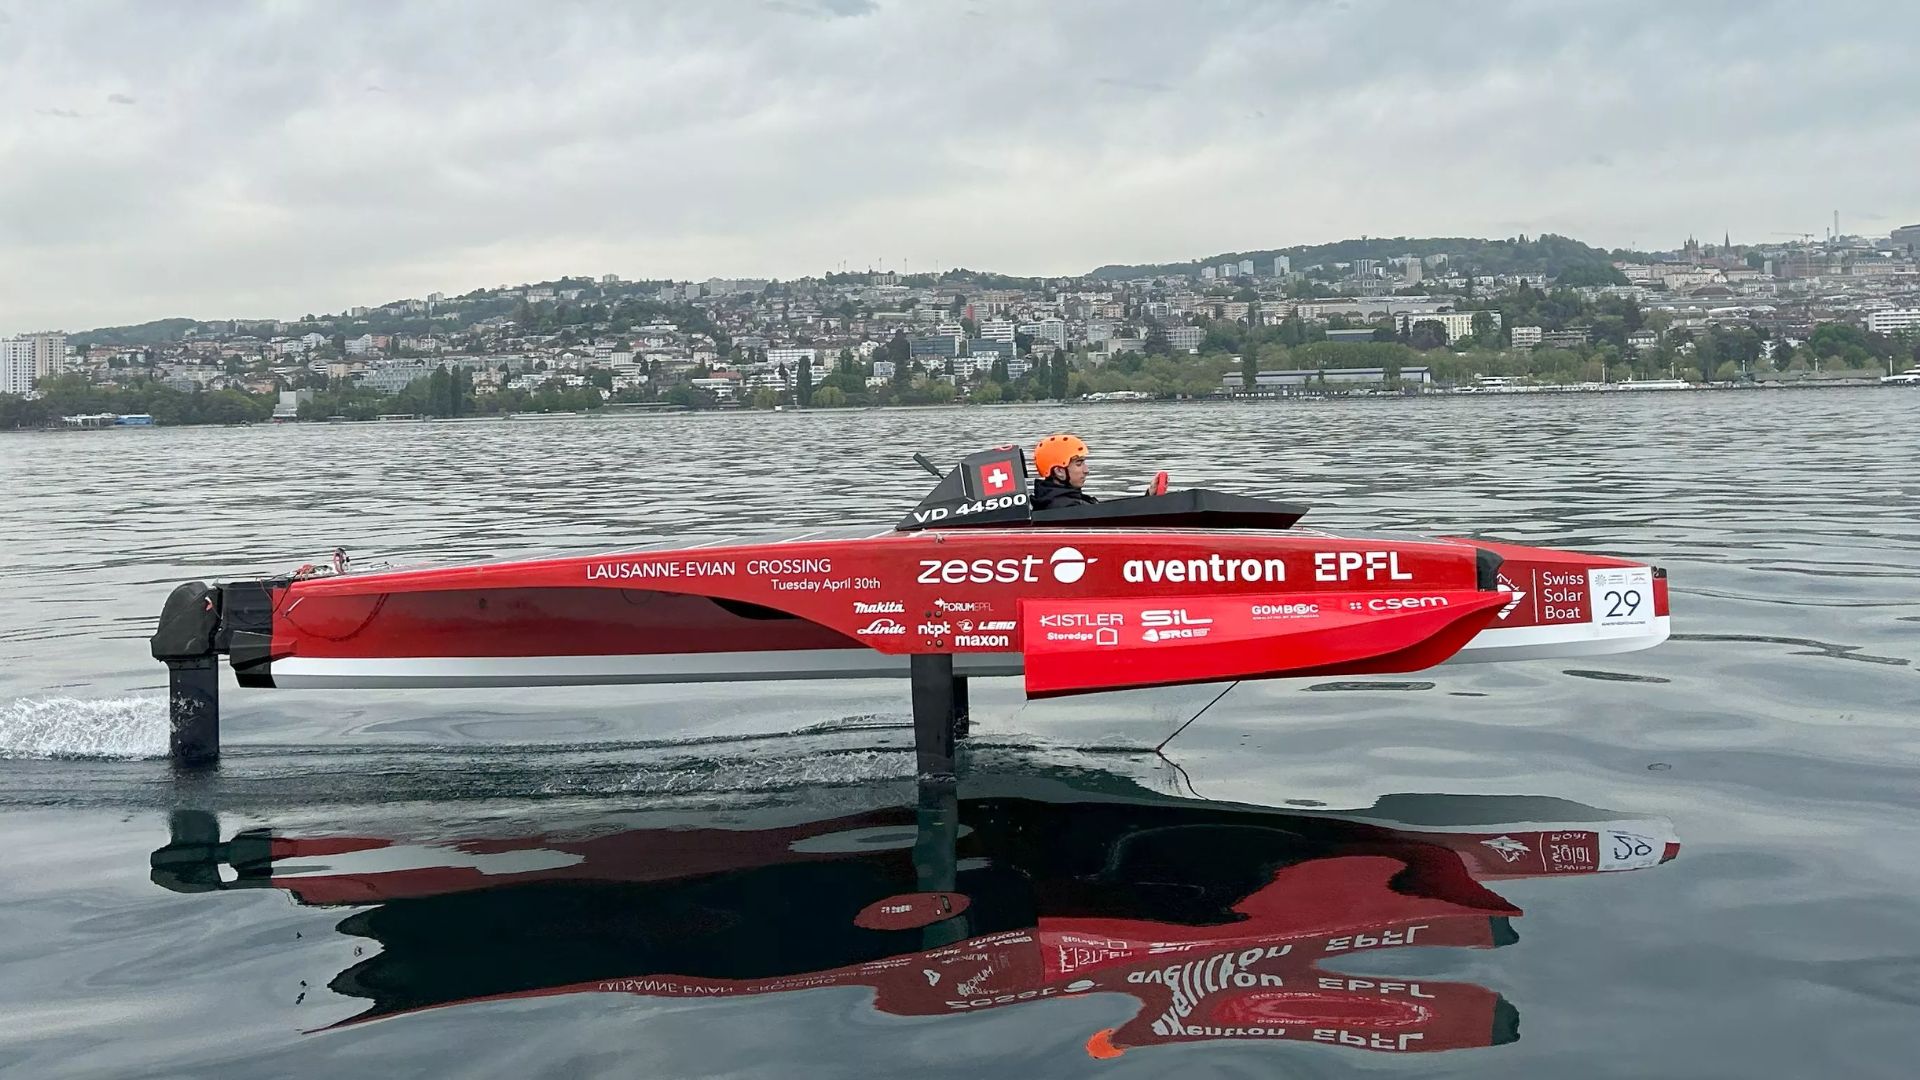
スイスの名門大学であるローザンヌ連邦工科大学(EPFL)の活気あふれる学生団体が、再生可能エネルギー分野で注目を集めています。海上輸送の変革を使命とし、再生可能エネルギーを動力源とするフォイリングボートの建造に取り組み、「グリーンな未来に向けて航海する」ことを目指しています。
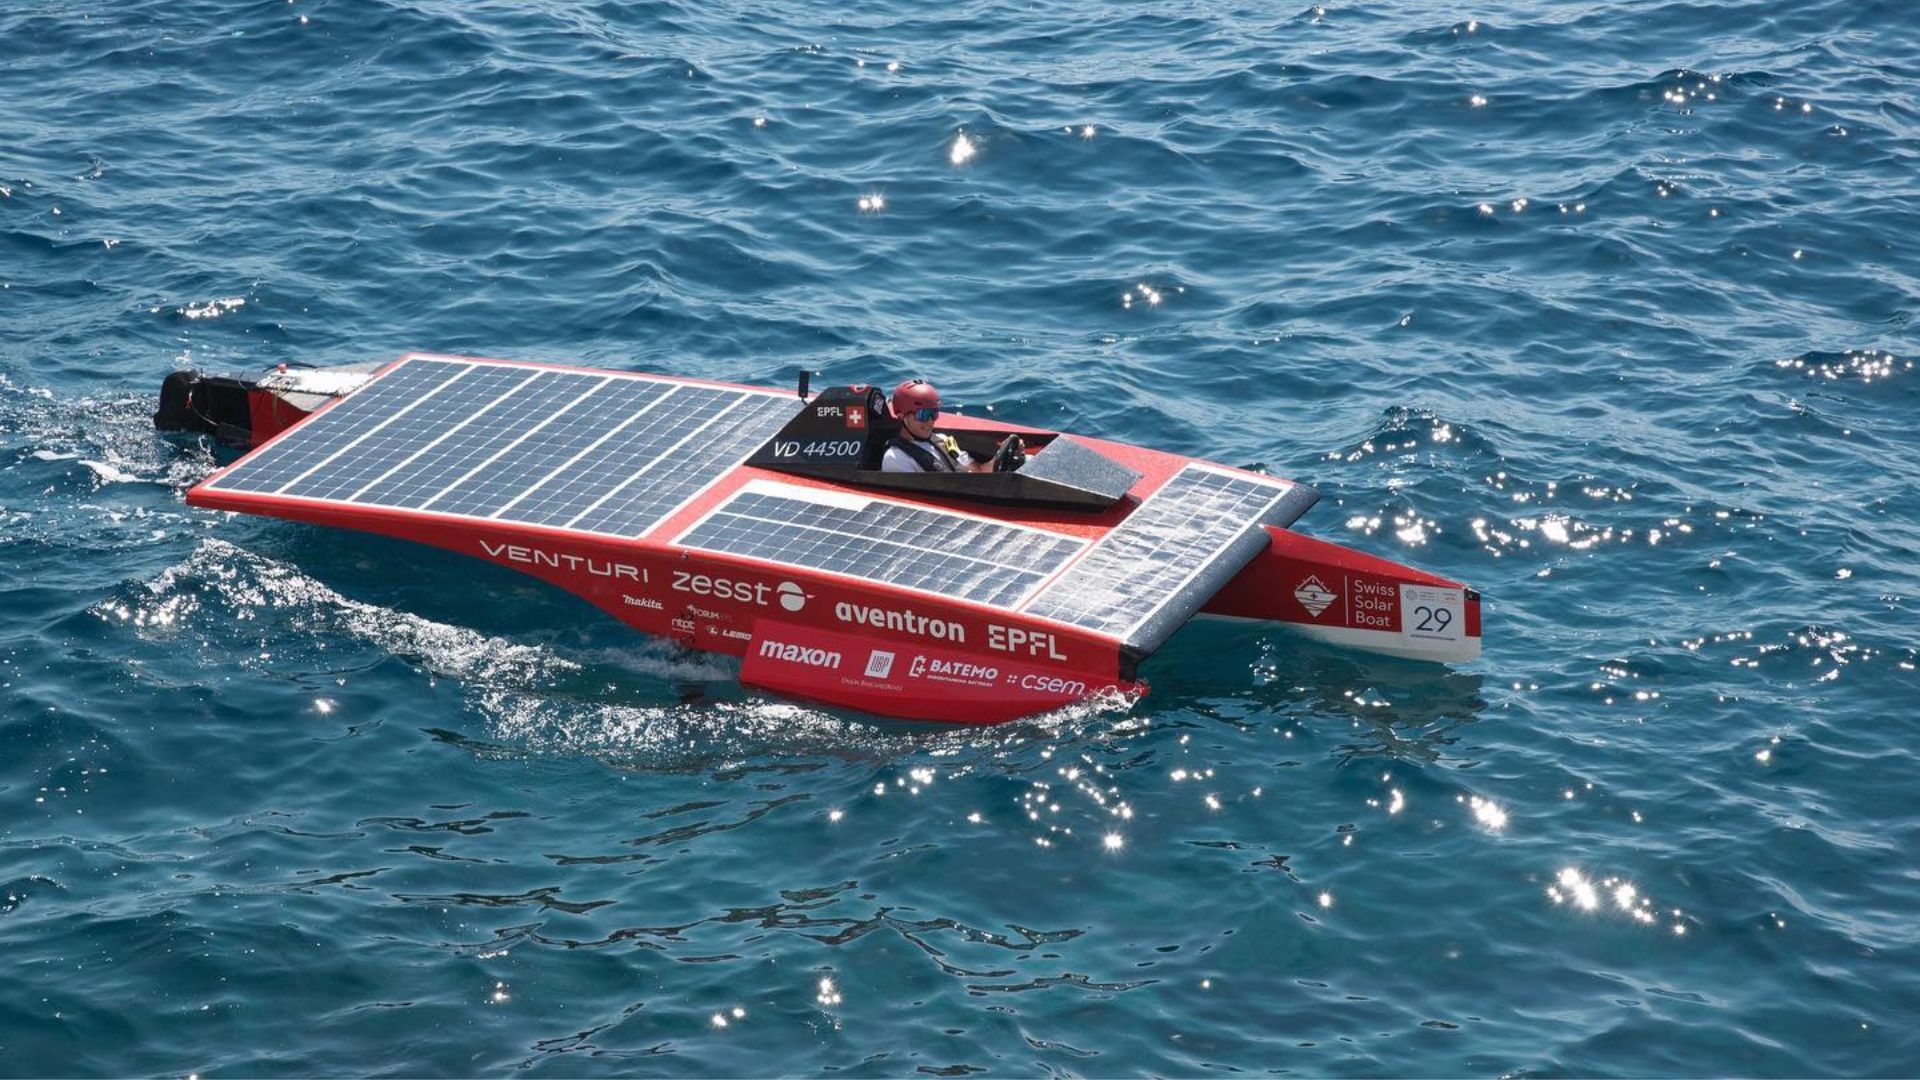
同団体はすでに太陽光発電ボートの建造に成功しており、現在は太陽光と水素を併用するハイブリッドボートの開発に取り組んでいます。最初のボートは、モナコ・エナジー・ボート・チャレンジの「ソーラークラス」に出場するために建造されました。2021年と2022年の大会に出場し、目覚ましい成績を収めました。
現在、同団体は水素と太陽エネルギーの両方を動力源とする新しいボートで、「シーラボクラス」への参戦を目指しています。
信頼性の高いIMUでスムーズな航行を
Ellipse-Nは彼らのニーズに最適であることが証明されました。高度なIMU機能を備えたEllipse-Nは、正確な姿勢およびモーション測定を提供しました。Ellipse-Nをフライトコントロールソフトウェアに統合したことは、ボートのナビゲーションシステムの基礎となり、正確な制御と安定性を保証しました。
Ellipse-Nについて、電子ソフトフェア部門の責任者であるジュール・ベルヴィル(Jules Bervillé)氏は次のように述べています。“Ellipse-Nは、ボートの電源を入れるたびに100%信頼できる要素の1つです。私たちのフライトコントロールソフトウェアの核であり、これがなければ私たちのボートは目が見えなくなってしまうでしょう”。
スイス・ソーラーボート、次の大きな一歩
持続可能性への情熱とイノベーションへの取り組みを原動力に、チームは自社の船舶が再生可能エネルギーを活用した海上輸送の先駆者となる未来を描いています。彼らの次の目標は、取り組みを拡大し、水素エネルギーをより大型で高速な船舶に導入することです。
持続可能性への一歩一歩
EPFLの学生グループとSBG Systemsのパートナーシップは、協力し合うことで新しいアイデアに命を吹き込めることを示しています。卓越性と持続可能性に対する彼らの共通のコミットメントは、たとえ小さな船舶であっても将来の海に大きな影響を与えることができることを証明しています。
Ellipse-N
Ellipse-Nは、デュアルバンド、クアッドコンステレーションのGNSS受信機を統合した、コンパクトで高性能なRTK慣性航法システム(INS)です。ロール、ピッチ、ヘディング、ヒーブ、およびセンチメートル精度のGNSS位置を提供します。
Ellipse-Nセンサーは、動的な環境や過酷なGNSS条件に最も適していますが、磁気方位を使用した低動的アプリケーションでも動作可能です。

Ellipse-Nの見積もりを依頼する
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
波の測定センサーとは何ですか?
水深測量とは何ですか?
水深測量とは、水中の地形の水深や形状を調査・測定する学問であり、主に海底やその他の水没した地形の地図作成に焦点を当てています。これは水中の地形学に相当するものであり、海洋、海、湖、河川などの水中の地形的特徴について詳細な知見を提供します。水深測量は、航行、海洋建設、資源探査、環境調査など、さまざまな分野において極めて重要な役割を果たしています。
現代の水深測量技術は、音波を利用して水深を測定するシングルビームおよびマルチビーム音響測深機(エコサウンド)などのソナーシステムに依存しています。これらのデバイスは海底に向けて音響パルスを発信し、エコーが戻ってくるまでの時間を記録することで、水中での音速に基づいて水深を算出します。特にマルチビーム音響測深機を使用すると、海底の広範囲を一度にマッピングでき、非常に詳細で正確な海底の3D表現が得られます。海底の正確な位置情報を持つ3D測量図を作成するためには、多くの場合 RTK + INS solution が組み合わせて使用されます。
水深データは、海図の作成に不可欠です。海図は、水没した岩礁、沈没船、砂州などの潜在的な水中障害物を特定することで、船舶の安全な航行を支援します。また、科学研究においても重要な役割を果たしており、研究者が水中の地質的特徴、海流、海洋生態系を理解する上で役立っています。
ブイは何に使われるのですか?
ブイとは、主に海事や水域において、いくつかの重要な目的のために使用される浮遊装置のことです。ブイは、水域内の安全な航路、水路、あるいは危険区域を示すために、特定の場所に設置されることがよくあります。ブイは船舶や船を誘導し、岩礁、浅瀬、難破船などの危険な場所を回避できるよう支援します。
これらは船舶の係留点として使用されます。係留ブイがあれば、船は錨を下ろすことなく係留できるため、錨を下ろすことが現実的でない、あるいは環境に悪影響を及ぼすような地域では特に有用です。
計測用ブイには、水温、波高、風速、気圧などの環境条件を測定するためのセンサーが搭載されています。これらのブイは、天気予報、気候研究、海洋学的研究に貴重なデータを提供しています。
一部のブイは、水域や海底からのリアルタイムデータを収集・送信するためのプラットフォームとして機能しており、科学研究、環境モニタリング、軍事用途などでよく利用されています。
商業漁業では、ブイは罠や網の位置を示すために使用されます。また、養殖業においても、水中の養殖場の位置を示すのに役立っています。
ブイは、錨泊禁止区域、漁業禁止区域、水泳区域などの指定区域を示す役割も果たし、水上での規制の遵守を促進します。
いずれの場合も、ブイは安全の確保、海洋活動の円滑化、そして科学研究の支援において極めて重要な役割を果たしています。
浮力とは何ですか?
浮力とは、液体(水や空気など)が、その中に沈められた物体の重さに抗して及ぼす力のことです。物体の密度が液体の密度よりも小さい場合、浮力によって物体は浮いたり、水面に浮上したりします。浮力が生じるのは、物体の水中に沈んでいる部分に加わる圧力の差によるものです。水深が深くなるほど圧力が高くなり、それによって上向きの力が生じます。
浮力の原理はアルキメデスの原理によって説明されており、これによれば、物体に作用する上向きの浮力は、その物体が押し出した流体の重さに等しいとされる。浮力が物体の重さよりも大きい場合、物体は浮く。浮力が物体の重さよりも小さい場合、物体は沈む。浮力は、海洋工学(船舶や潜水艦の設計)からブイなどの浮体装置の機能に至るまで、多くの分野で不可欠なものである。
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
