Ellipse-Nを搭載した火星探査車型UGV
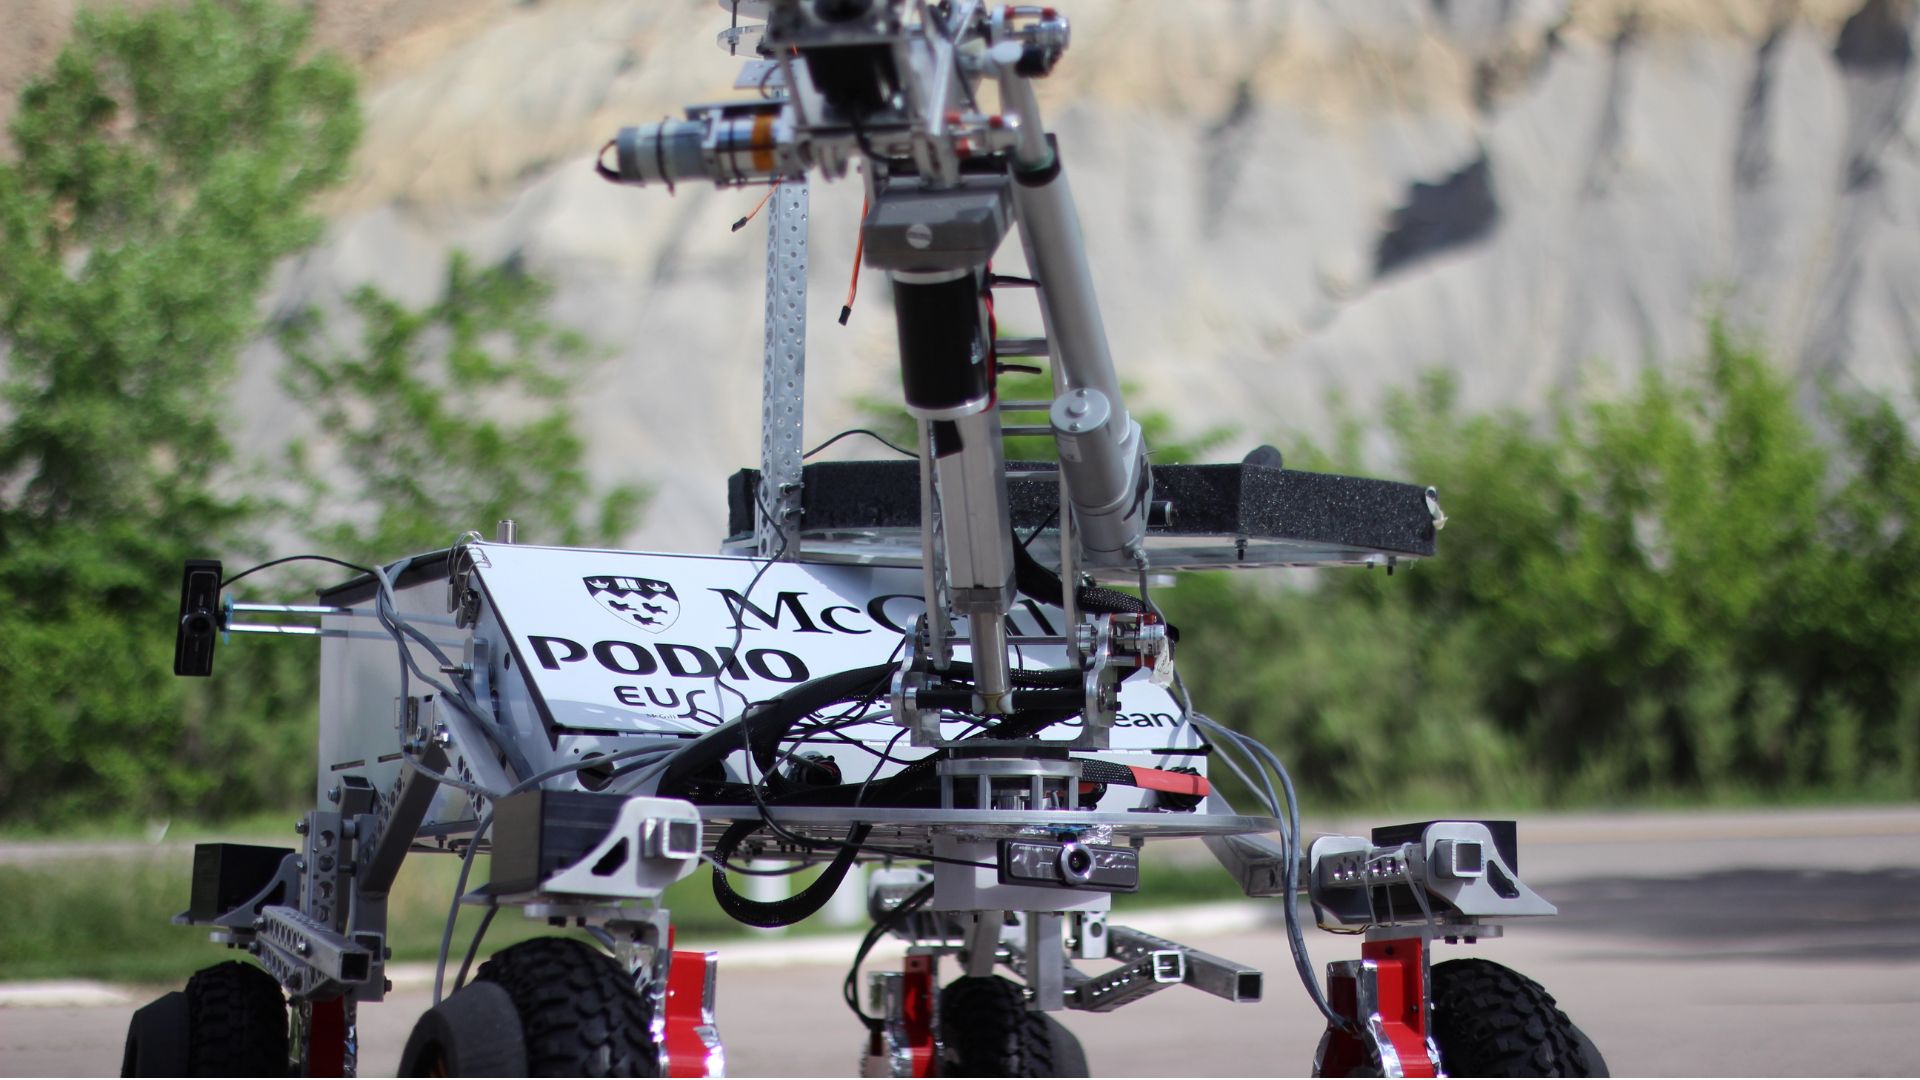
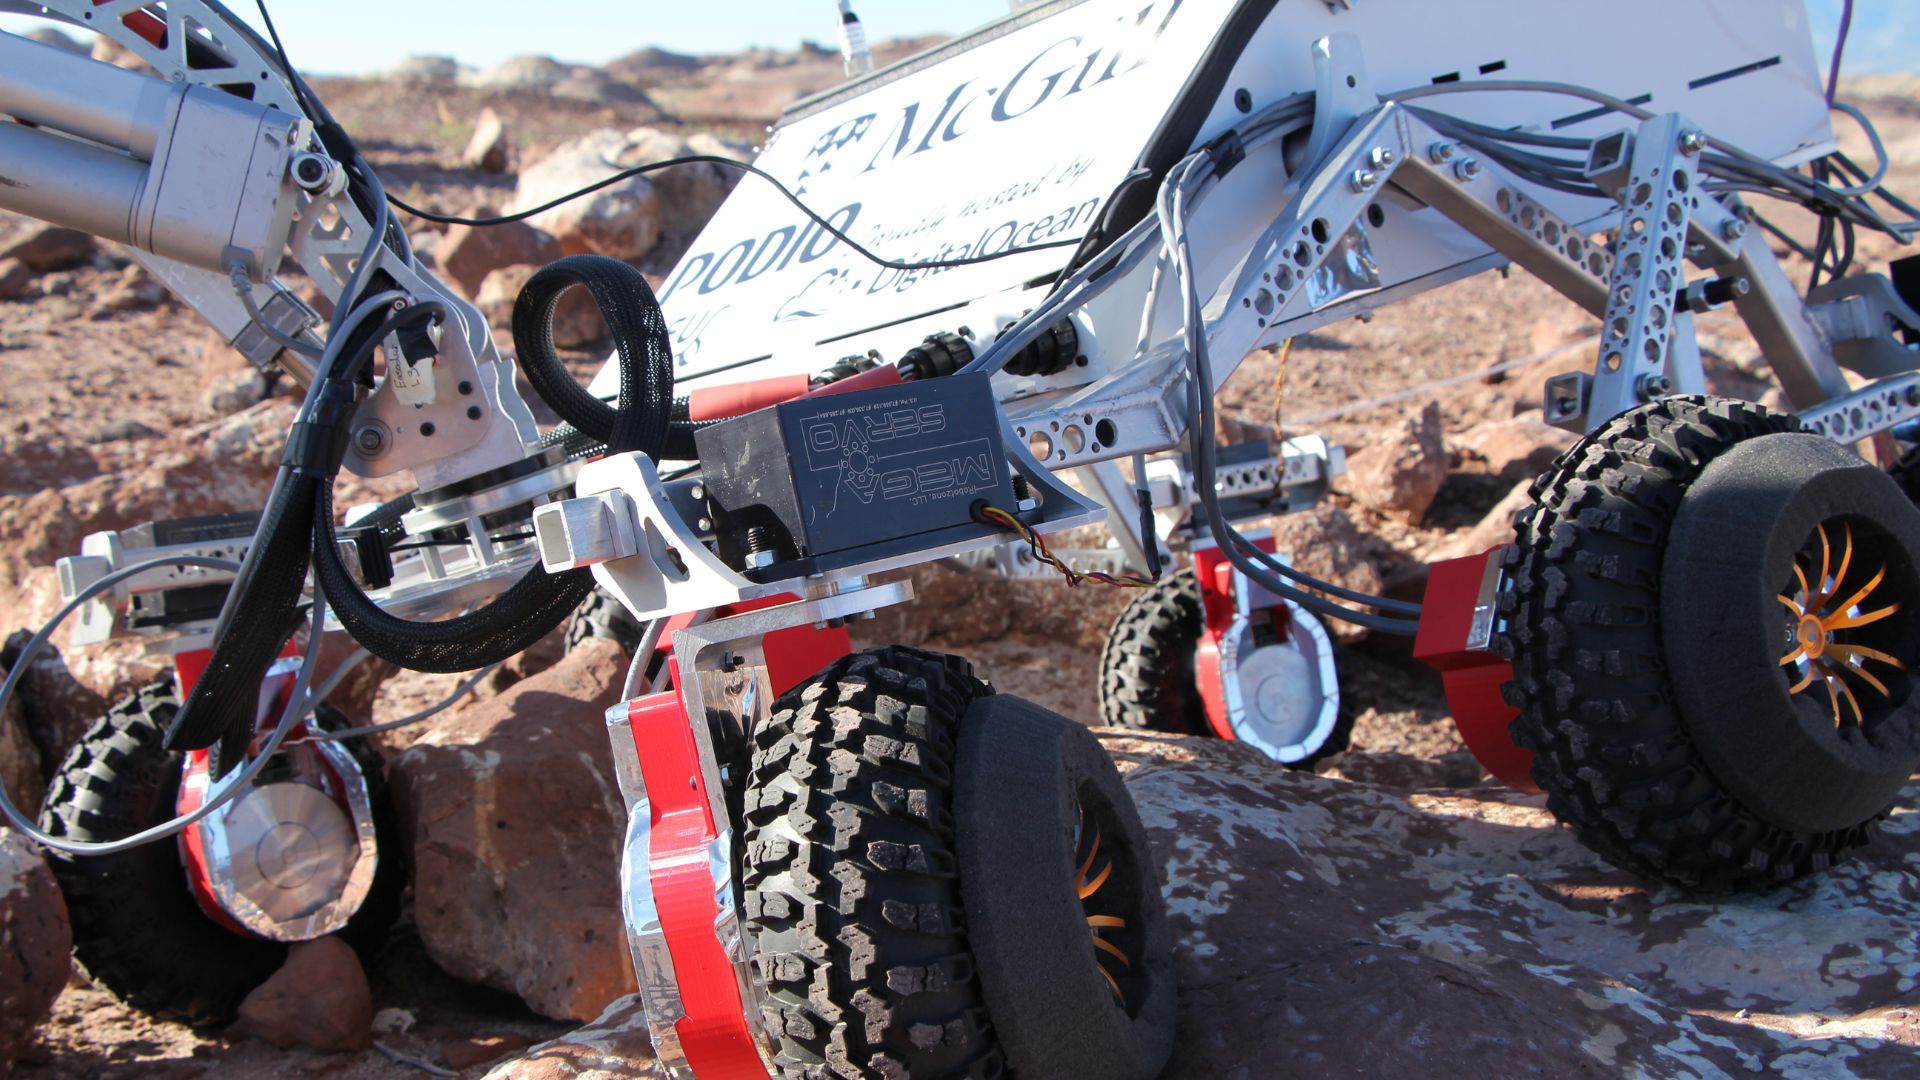
マギル大学の半自律型火星ローバーは、自律航行のためにSBGの超小型INS/GNSSを統合しています。
“このデバイスのおかげで、500メートルを超えるブラインドナビゲーションの後、最後のウェイポイントから20センチメートルの位置で停止することができました。これはコンテストではこれまで達成されたことがありませんでした。” | マギル・ロボティクス・チーム
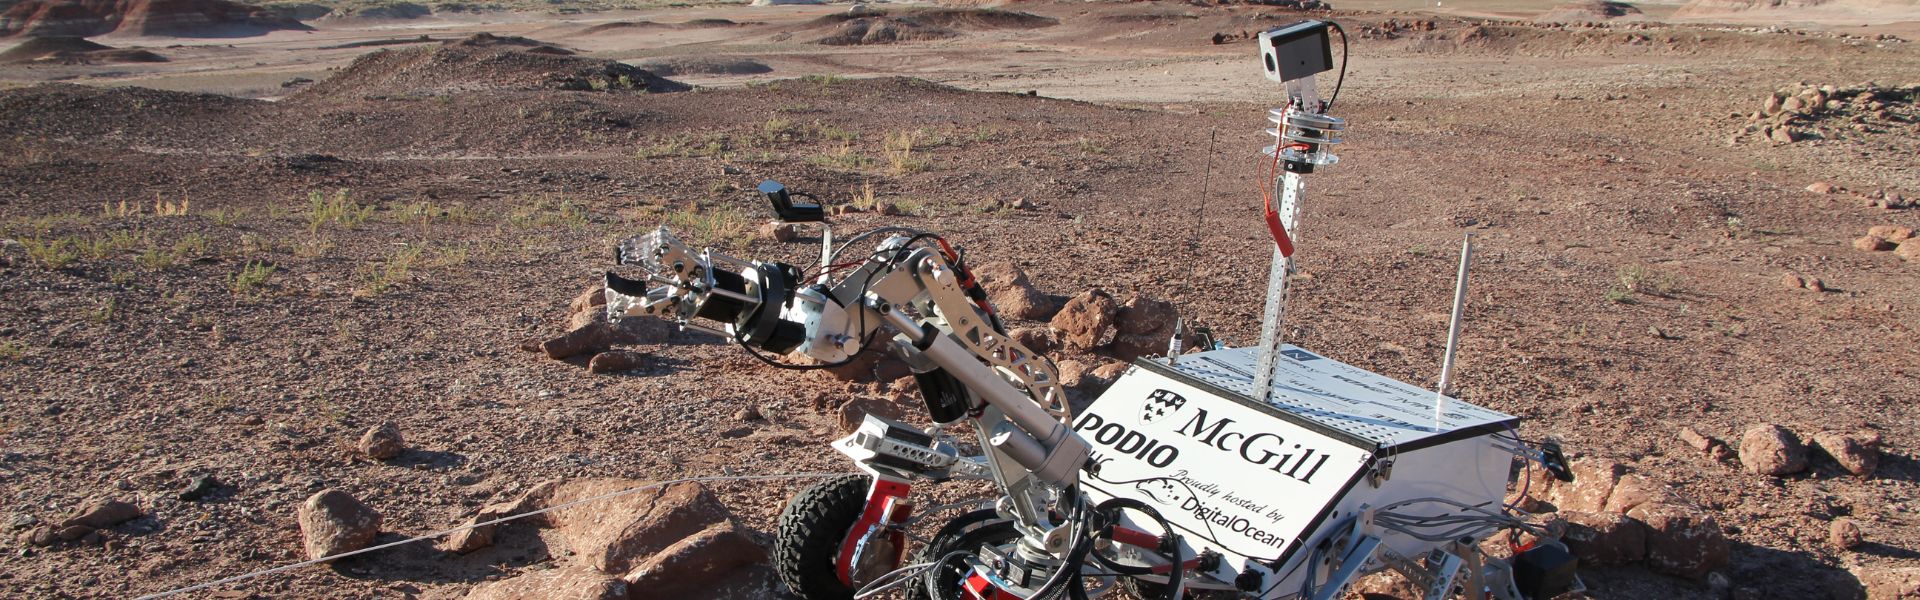
火星探査ローバー計画
マギルロボティクスチームは、2つの国際大会への参加を目的にロボットを設計しました。これらの大会では、各チームが隠された管制センターから、火星のような砂漠環境で様々な走行を通じて複雑なタスクを達成するため、ローバーを操作することが求められました。
これらのタスクには、荒れた地形の横断、遠隔地へのペイロードの運搬、複雑なコントロールパネルの整備、および採取した土壌サンプルの分析が含まれていました。
各走行中、チームは1キロメートル以上離れた場所からローバーをワイヤレスで操作し、オンボードIMU、GPS、カメラ、および科学機器によって提供されるセンサーフィードバックに継続的に依存することが求められました。
視覚障害者向けナビゲーション課題における最良の走行経路
チームは競技会の合間にSBG SystemsのIG-500Nを導入し、これがERC(ヨーロピアン・ローバー・チャレンジ)での成功の決め手となりました。さらに、IG-500Nの高精度な測定により、ブラインドナビゲーションタスクにおいて最高得点を獲得しました。このタスクでは、カメラを使用せず、困難な地形の中でGPS座標を頼りに移動します。
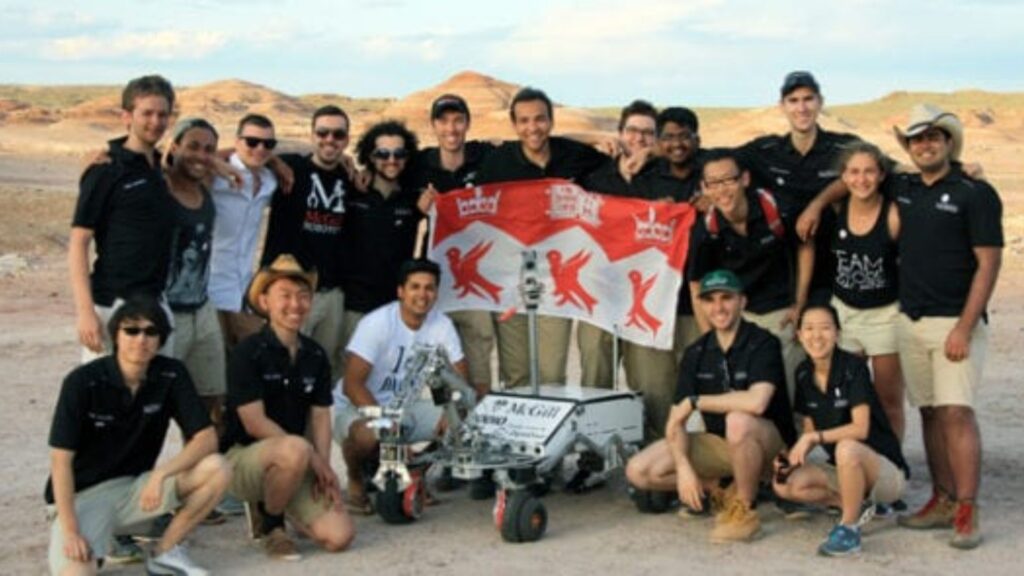
この装置のおかげで、500メートル以上にわたる視界のない航行の末、最後のウェイポイントで20センチメートルの位置に正確に停止することができました。これは、この大会においてこれまで達成されたことのない快挙でした。
簡単な統合
Mc Gillsチームは、IG-500Nに同梱されているsbgComライブラリを、C++ラッパーを用いて自社のソフトウェアアーキテクチャに効果的に統合しました。
彼らは、クラスのコンストラクタ内で初期化関数を使用し、スレッドセーフな動作を実現するためのコールバック関数を実装しました。これにより、システム全体へのデータ送信プロセスを中断することなく、デバイスからの更新情報を連続モードで受け取り続けることが可能になりました。その後、この実装はROSパブリッシャーの作成に活用されました。 このライブラリの実装品質とインターフェース設計のおかげで、この一連のプロセスは非常にユーザーフレンドリーで、かなり簡単に行えました。

「SBG Systemsの並外れたご支援がなければ、ヨーロピアン・ローバー・チャレンジでのこのような素晴らしい成果は間違いなく達成できなかったでしょう。SBG Systemsに心より感謝申し上げます。」 | McGill Roboticsチーム
Ellipse-N
Ellipse-Nは、デュアルバンド、4測地系対応のGNSS受信機を内蔵した、コンパクトかつ高性能なRTK慣性航法システムです。さらに、ロール、ピッチ、方位、ヒーブ、およびセンチメートル精度のGNSS測位を提供します。
Ellipse-Nセンサーは、動的な環境や過酷なGNSS環境において最高のパフォーマンスを発揮します。また、磁気方位を使用する低ダイナミックアプリケーションでも動作します。

Ellipse-Nの見積もりを依頼
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
ペイロードとは何ですか?
ペイロードとは、車両(ドローン、船舶など)が、基本的な機能に加えて本来の目的を果たすために搭載するあらゆる機器、装置、または資材を指します。ペイロードは、モーター、バッテリー、フレームなど、車両の動作に必要な構成要素とは区別されます。
ペイロードの例:
- カメラ:高解像度カメラ、サーマルカメラ……
- センサー:LiDAR、ハイパースペクトルセンサー、化学センサー……
- 通信機器:無線機、信号中継器など…
- 科学機器:気象センサー、大気サンプリング装置……
- その他の専用機器
INS は、外部の補助センサーからの入力を受け付けますか?
慣性航法システム(INS)は、エアデータセンサー、磁気センサー、オドメーター、DVL、その他の補助センサーからの入力を受け付けます。
この統合により、INSは特にGNSS電波障害環境において、非常に多用途で信頼性の高いものとなります。
これらの外部センサーは、補完的なデータを提供することで、INS の全体的な性能と精度を向上させます。
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
