Sfida Hyperloop
Il team UCI ha utilizzato l'INS in miniatura Ellipse-N per misurare posizione, velocità e accelerazione del proprio pod.
"Siamo rimasti più che soddisfatti dei risultati che l'Ellipse-N ci ha fornito. È stata la fonte di dati più affidabile che abbiamo ottenuto." | Andrew T., Capitano del team HyperXite
HyperXite, il team dell'università UCI, ha partecipato alla seconda competizione Hyperloop classificandosi al 1° posto tra i team americani e al 2° posto nel mondo per la levitazione pneumatica. Hanno utilizzato l'INS in miniatura Ellipse-N per misurare posizione, velocità e accelerazione del loro pod.
Il concetto di Hyperloop
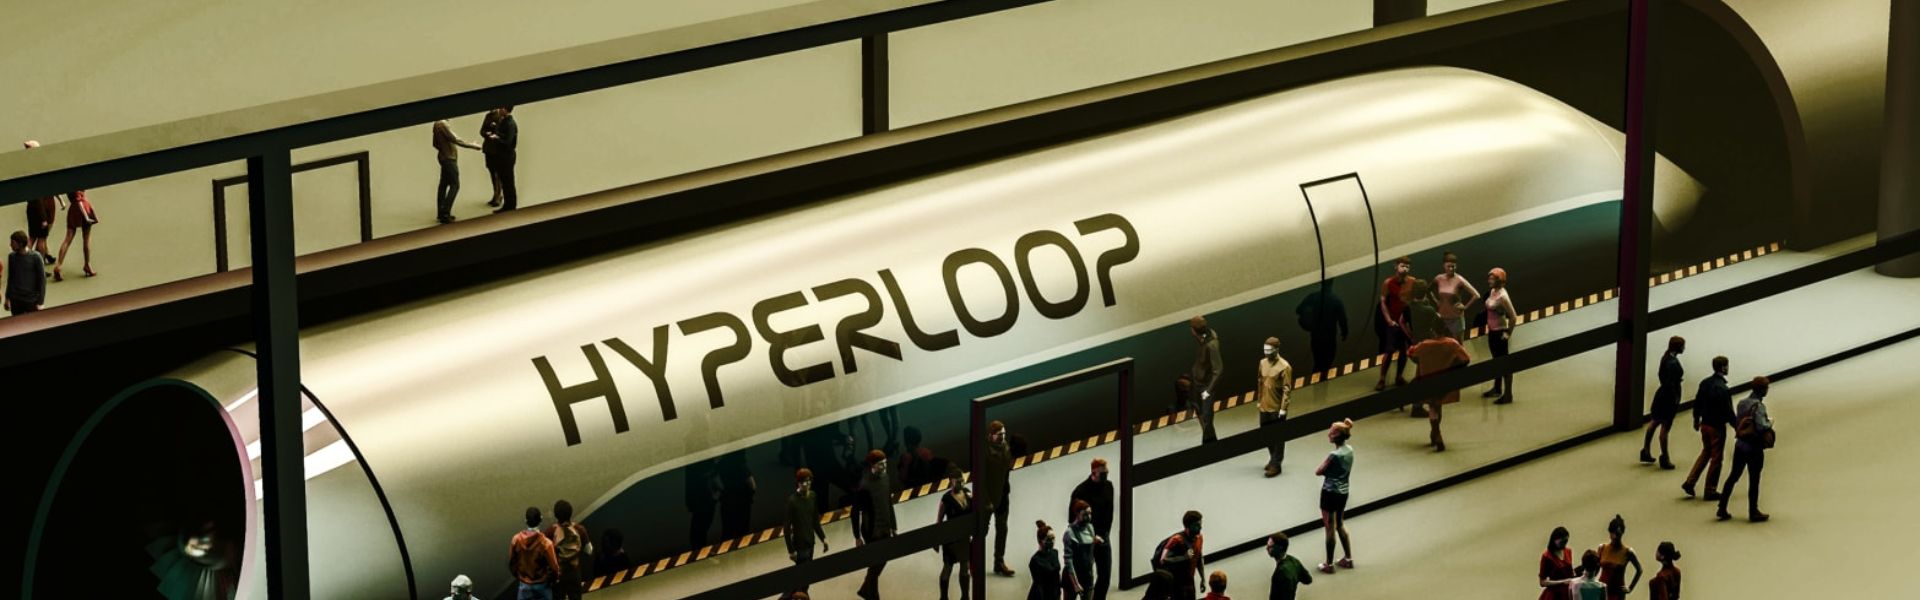
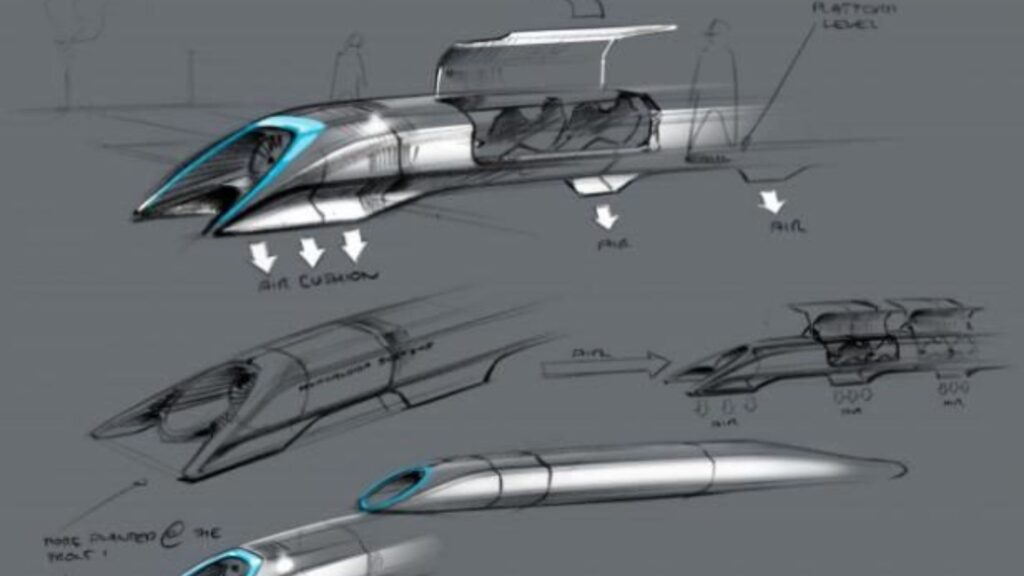
L'Hyperloop è un concetto straordinario che mira ad aumentare l'efficienza dei trasporti. L'Hyperloop è costituito da un tubo sigillato attraverso il quale una capsula può viaggiare priva di resistenza dell'aria o attrito, trasportando persone o oggetti ad alta velocità con grande efficienza.
Nel 2015, SpaceX ha sponsorizzato la prima competizione Hyperloop Pod, in cui i team hanno costruito un prototipo in scala ridotta per dimostrare la fattibilità tecnica di vari aspetti del concetto Hyperloop. HyperXite, il team dell'Università della California, Irvine (UCI), ha partecipato alla seconda competizione Hyperloop con l'Ellipse-N di SBG Systems.
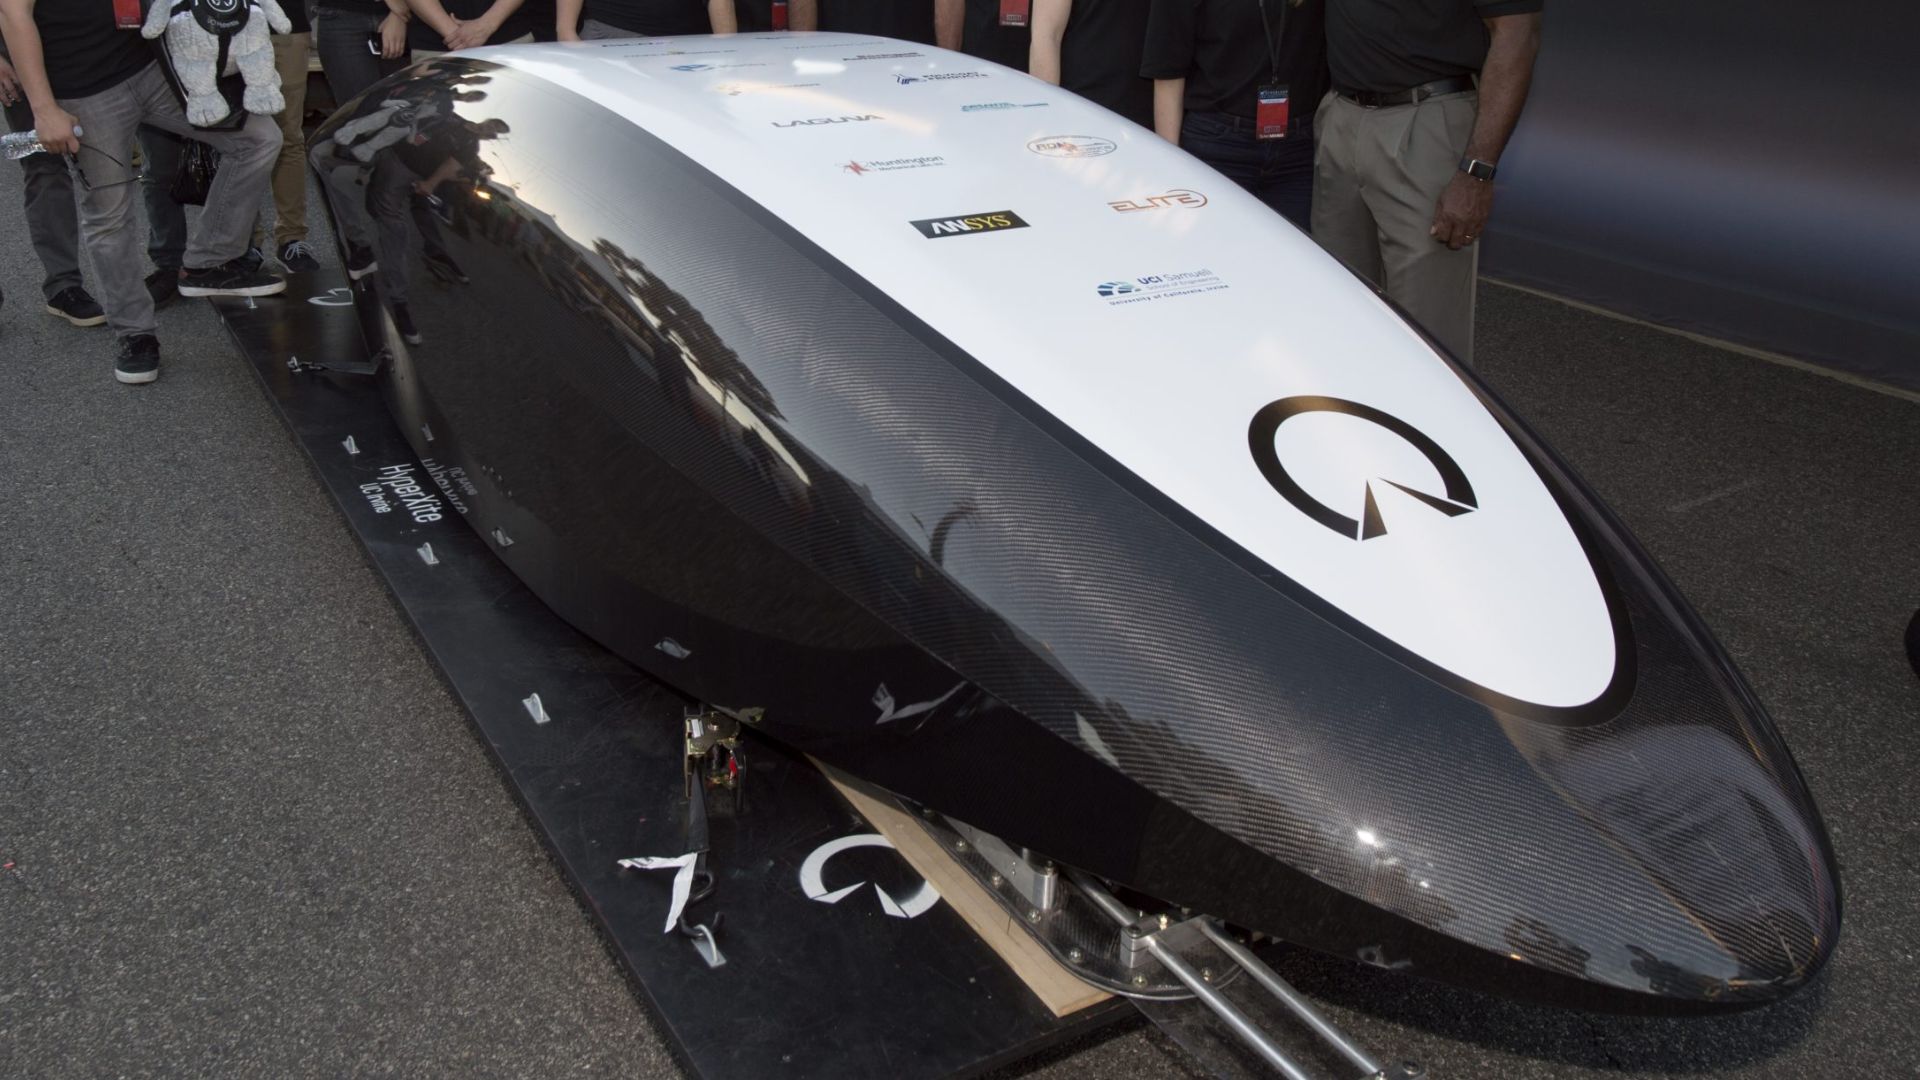
La Competizione II è ora terminata e HyperXite si è classificato al 1° posto tra i team Hyperloop americani e al 2° posto a livello mondiale per la levitazione pneumatica. Il team di successo è uno dei soli sei team al mondo ad aver percorso l'intero tubo Hyperloop fino all'aria aperta.
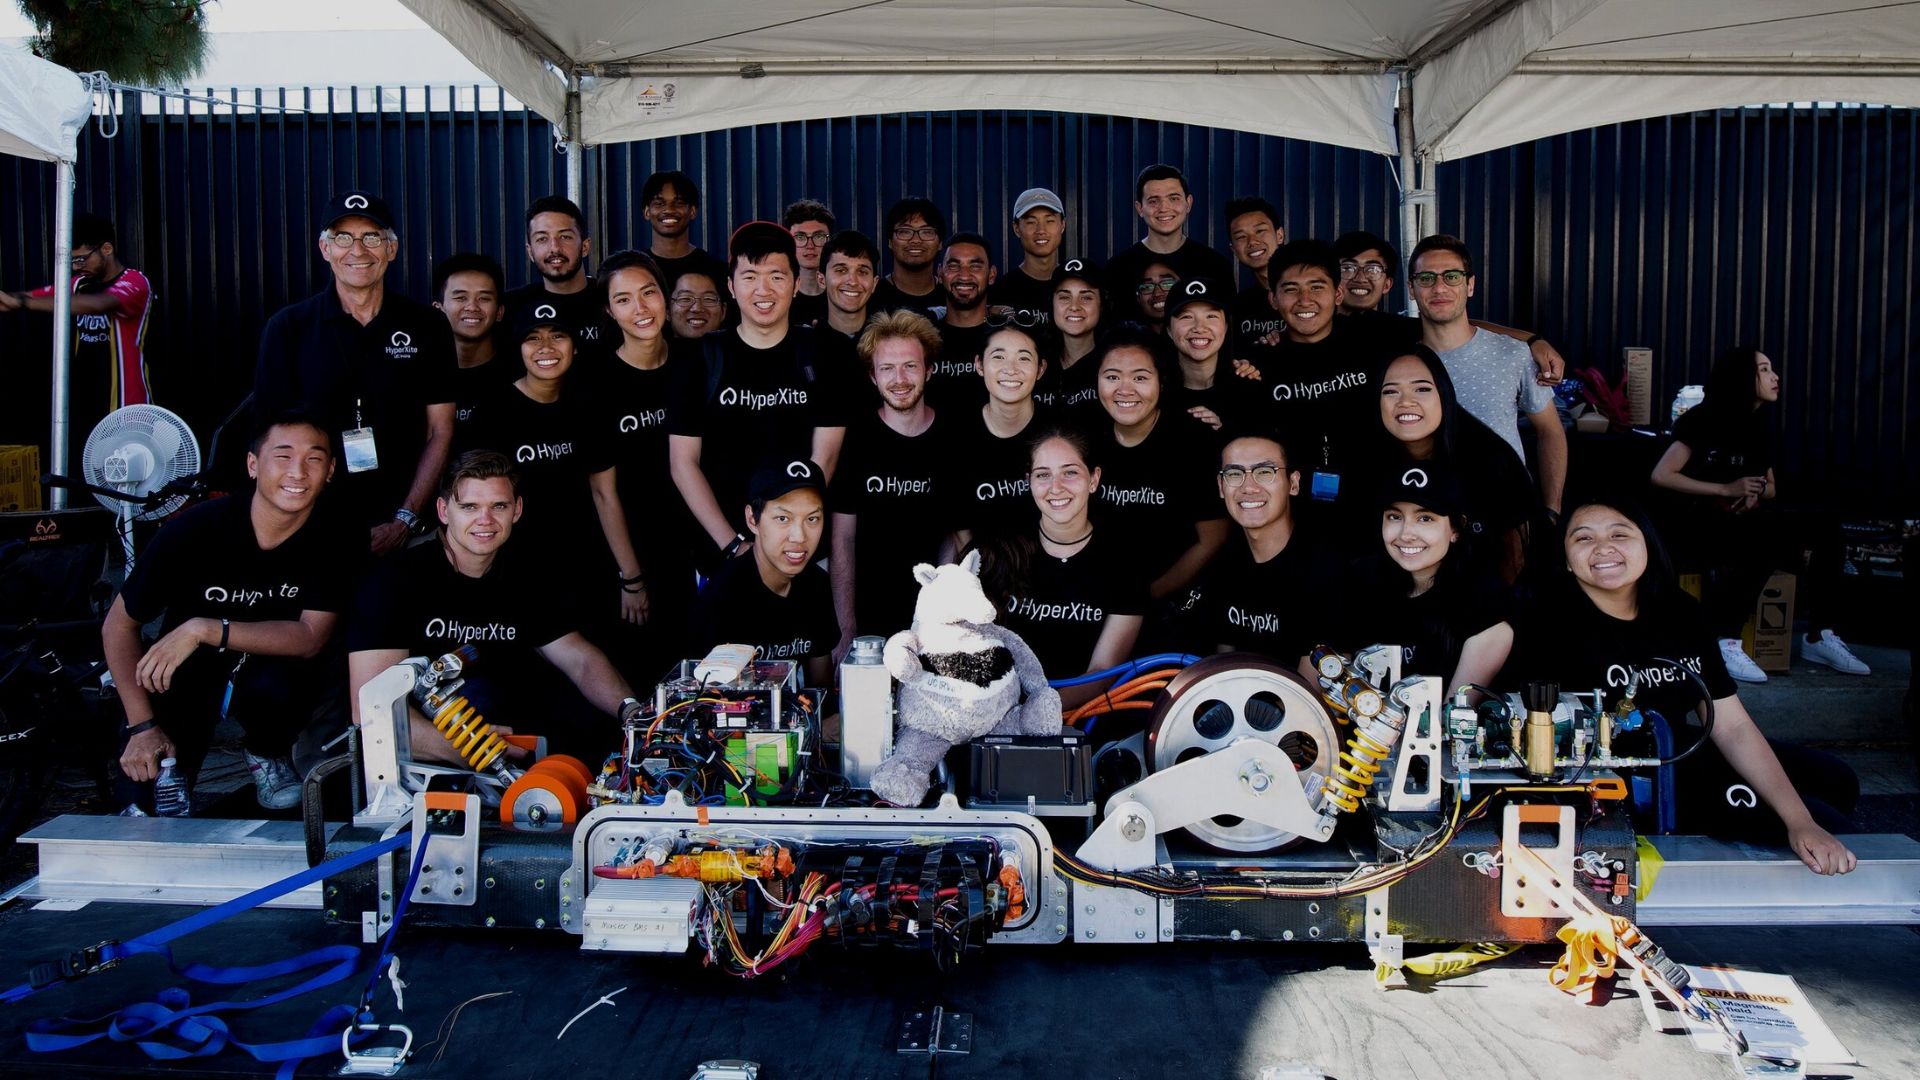
Il team UCI «Hyperxite» alla competizione Hyperloop
Gli studenti dell’UCI hanno progettato un veicolo tubolare in grado di viaggiare in modo efficiente ad alta velocità all’interno di un tubo in condizioni di quasi vuoto. Inoltre, la capsula utilizza fibra di carbonio leggera e sistemi avanzati per levitare, trasportare passeggeri e fermarsi in sicurezza.
La competizione si svolge su una pista di prova lunga un miglio nella California meridionale. Inoltre, ogni capsula accelera fino a raggiungere la velocità massima, riportata in tempo reale, per poi decelerare tramite la frenata.
Infine, i giudici valutano le capsule in base a velocità, stabilità, frenata e fluidità di marcia.
Posizione, velocità e accelerazione del pod
“Il nostro pod prototipo aveva bisogno di un modo affidabile per misurare posizione, velocità e accelerazione all'interno del tubo a vuoto Hyperloop di SpaceX”, spiega Andrew Tec, capitano del team HyperXite.
Se inizialmente il team aveva pensato di implementare la fusione di sensori con molteplici accelerometri e encoder rotativi per stimare il comportamento del pod, l'Ellipse-N ha fornito tutte queste caratteristiche con una precisione di livello industriale (0,1° in rollio/beccheggio) e in un formato compatto.
Il sensore inerziale ha offerto ulteriori funzioni preziose come il posizionamento GNSS e il protocollo bus CAN.

"Avevamo bisogno di un componente che offrisse prestazioni elevate in condizioni vicine al vuoto, che fosse facile da integrare con sensori di precisione; l'Ellipse-N ha soddisfatto tutti i criteri." | Andrew T., Capitano del team HyperXite
L'integrazione semplice e rapida di Ellipse-N
Il team stava sviluppando utilizzando un controller Compact RIO di National Instruments e ha trovato il plugin LabVIEW pubblico di SBG estremamente conveniente; ha reso i test e lo sviluppo incredibilmente facili e veloci.
"Siamo rimasti più che soddisfatti dei risultati che l'Ellipse-N ci ha fornito. È stata la fonte di dati più affidabile che abbiamo ottenuto. Il comportamento della macchina a stati del nostro pod dipendeva fortemente dal profilo della traiettoria stimata e dal tempo" conclude il Capitano del team.
SpaceX ha annunciato che la terza competizione si terrà nel 2018. Inoltre, HyperXite gareggerà con un pod ridisegnato per rispettare le regole aggiornate della competizione Hyperloop.
Ellipse-N
Ellipse-N è un Sistema di Navigazione Inerziale RTK compatto e ad alte prestazioni con un ricevitore GNSS integrato a doppia banda e quadrupla costellazione. Inoltre, offre rollio, beccheggio, rotta, sussultio e posizionamento GNSS centimetrico.
Il sensore Ellipse-N eccelle in ambienti dinamici e in condizioni GNSS difficili. Inoltre, opera efficacemente in applicazioni a minore dinamica utilizzando l'orientamento magnetico.

Richiedi un preventivo per Ellipse-N
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
Qual è la differenza tra AHRS e INS?
La principale differenza tra un Attitude and Heading Reference System (AHRS) e un Inertial Navigation System (INS) risiede nella loro funzionalità e nella portata dei dati che forniscono.
L'AHRS fornisce informazioni sull'orientamento, in particolare l'assetto (beccheggio, rollio) e la rotta (imbardata) di un veicolo o dispositivo. In genere utilizza una combinazione di sensori, tra cui giroscopi, accelerometri e magnetometri, per calcolare e stabilizzare l'orientamento. L'AHRS emette la posizione angolare su tre assi (beccheggio, rollio e imbardata), consentendo a un sistema di comprendere il proprio orientamento nello spazio. Viene spesso utilizzato in aviazione, UAV, robotica e sistemi marini per fornire dati accurati su assetto e rotta, fondamentali per il controllo e la stabilizzazione del veicolo.
Un INS non solo fornisce dati di orientamento (come un AHRS), ma traccia anche la posizione, la velocità e l'accelerazione di un veicolo nel tempo. Utilizza sensori inerziali per stimare il movimento nello spazio tridimensionale senza fare affidamento su riferimenti esterni come il GNSS. Combina i sensori presenti nell'AHRS (giroscopi, accelerometri) ma può anche includere algoritmi più avanzati per il tracciamento della posizione e della velocità, integrandosi spesso con dati esterni come il GNSS per una maggiore precisione.
In sintesi, l'AHRS si concentra sull'orientamento (assetto e prua), mentre l'INS fornisce una suite completa di dati di navigazione, inclusi posizione, velocità e orientamento.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
INS , accetta segnali provenienti da sensori ausiliari esterni?
I sistemi di navigazione inerziale della nostra azienda accettano input da sensori di ausilio esterni, come sensori di dati atmosferici, magnetometri, odometri, DVL e altri.
Questa integrazione rende l'INS estremamente versatile e affidabile, soprattutto in ambienti in cui il segnale GNSS non è disponibile.
Questi sensori esterni migliorano le prestazioni complessive e la precisione dell’ INS , fornendo dati complementari.
