


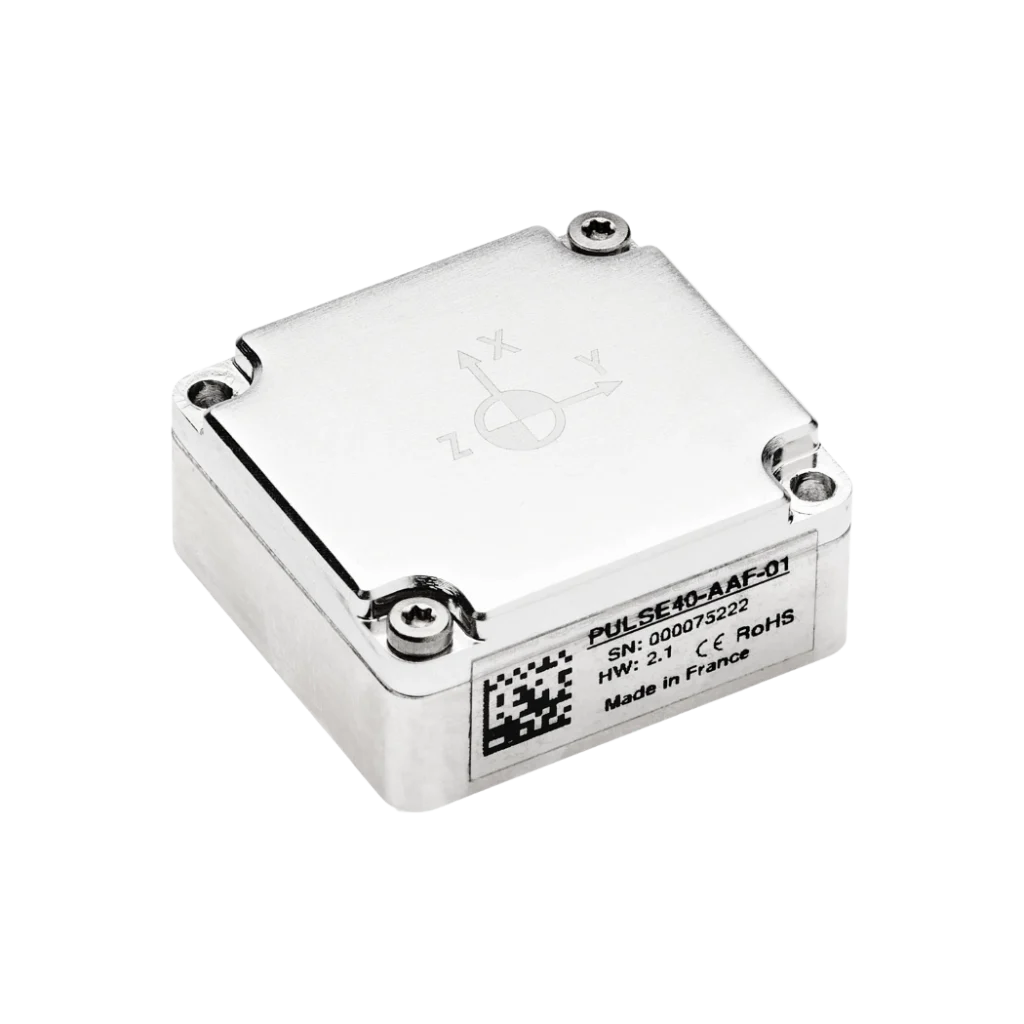
Pulse-80 La migliore IMU della categoria per applicazioni che richiedono la massima precisione
La IMU Pulse-80 è un'Unità di Misura Inerziale (IMU) di grado tattico che integra giroscopi e accelerometri a basso rumore per offrire prestazioni ottimali in applicazioni in cui precisione e robustezza sono fondamentali in tutte le condizioni.
È stata progettata con una struttura a sensori ridondanti che migliora la robustezza dei dati, eseguendo test integrati continui (CBIT). Ciò rende la nostra IMU ideale per applicazioni critiche. Senza compromessi tra dimensioni, prestazioni e affidabilità.
Caratteristiche di Pulse-80
Pulse-80 è un'unità di misura inerziale (IMU) di grado tattico ad alte prestazioni, progettata per un'ampia gamma di applicazioni, che offre prestazioni ineguagliabili in condizioni difficili, senza compromessi sul fronte SWaP-C.
Basata sull'integrazione ridondante di accelerometri e giroscopi MEMS, Pulse-80 offre un set unico di vantaggi per un'unità di misura inerziale così compatta. La nostra IMU è caratterizzata da un basso rumore del sensore, da una stabilità del bias stellar e da un'elevata velocità dei dati, perfettamente allineate con le applicazioni di stabilizzazione e navigazione.
Questa IMU è progettata su misura per ambienti soggetti a vibrazioni, grazie a un errore di rettifica delle vibrazioni (VRE) bassissimo e a una robusta custodia in alluminio.


Specifiche tecniche
Prestazioni dell'accelerometro
± 40 g Ripetibilità della deriva a lungo termine
1250 µg * Instabilità di bias in fase di avvio
6 μg ** Fattore di scala
300 ppm * Camminata casuale a velocità
0,02 m/s/√h ** Coefficiente di rettifica delle vibrazioni
0,03 mg/g² Larghezza di banda
480 Hz
Prestazioni del giroscopio
± 400 °/s Ripetibilità della deriva a lungo termine
20 °/h * Instabilità di bias in fase di avvio
0,1 °/h ** Fattore di scala
150 ppm * Camminata casuale angolare
0,012 °/√h ** Errore di rettifica delle vibrazioni
0,08 °/h/g² (valore efficace) Larghezza di banda
100 Hz
Interfacce
Binario sbgECom Tasso di produzione
Fino a 2 kHz Ingressi / Uscite
1x RS422 Sincronizzazione IN/OUT
1 x Ingresso/uscita di sincronizzazione (Ingresso evento, Uscita sincronizzazione, Ingresso clock) Modalità dell'orologio
Interno o esterno (diretto a 2 kHz o scalato) Configurazione IMU
sbgINSRestAPI (modalità orologio, ODR, sincronizzazione in entrata/uscita, eventi)
Specifiche meccaniche ed elettriche
Da 5 a 36 V CC Consumo energetico
<1.8 W EMC
EN 55032:2015, EN 61000-4-3, EN 61000-6-1, EN 55024 Peso (g)
260 g Dimensioni (L x P x A)
56 x 56 x 50,5 mm
Specifiche ambientali e campo di funzionamento
IP-4x Temperatura di esercizio
da -40 °C a 71 °C Vibrazioni
10 g RMS | da 20 Hz a 2 kHz Ammortizzatori
< 2000 g MTBF (calcolato)
50.000 ore Conforme a
No
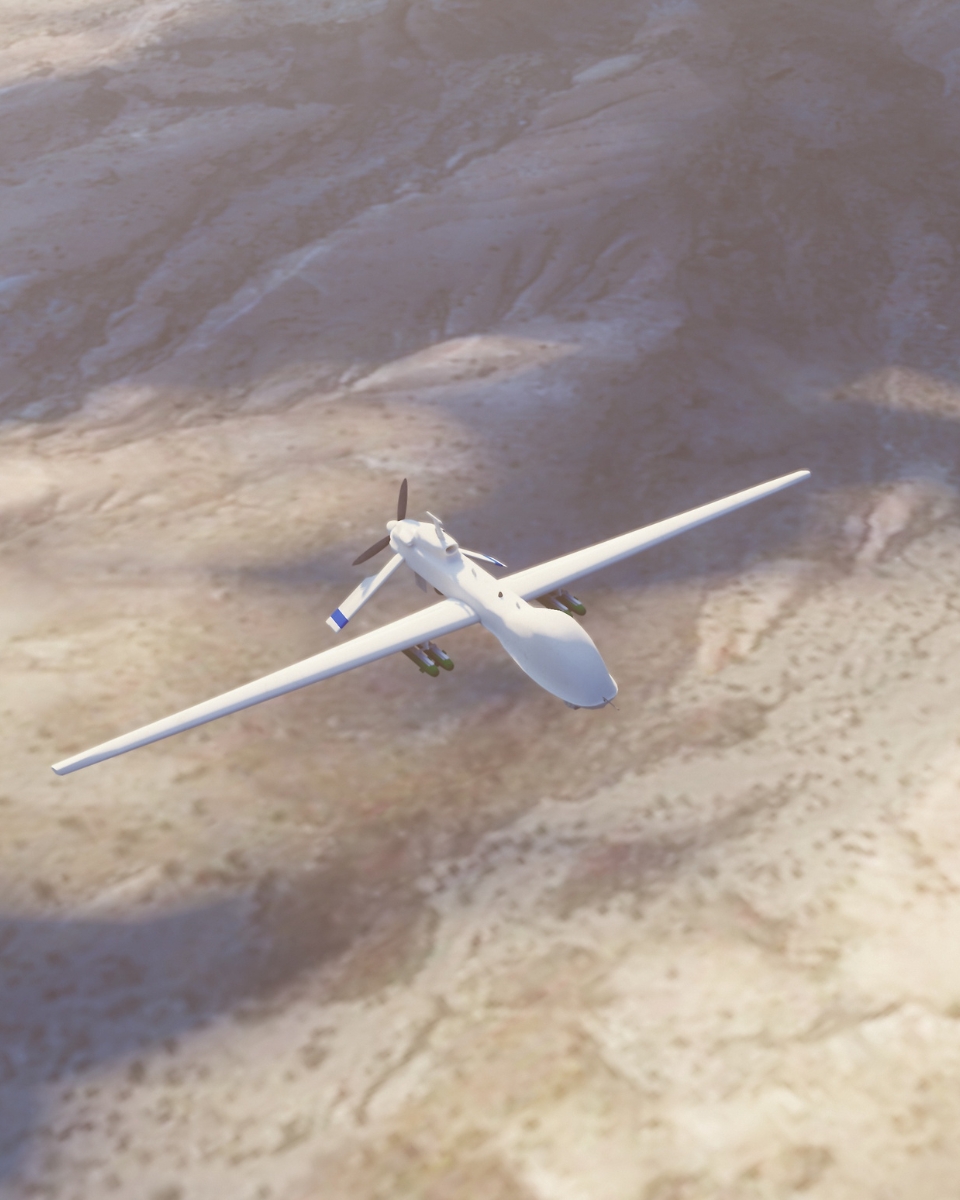
Applicazioni
Abbiamo progettato Pulse-80, un'unità di misura inerziale (IMU) ad alte prestazioni concepita per soddisfare le esigenze più complesse di varie applicazioni in molteplici settori.
Garantisce un rilevamento del movimento accurato e affidabile, risultando ideale per applicazioni in ambienti robotici, aerospaziali, automobilistici e marini.
La nostra IMU eccelle nel fornire dati precisi di orientamento e posizionamento, consentendo un'integrazione perfetta in sistemi che richiedono alti livelli di stabilità e reattività.
Sperimenta la precisione e la versatilità di Pulse-80 e scopri le sue applicazioni.
Scheda tecnica di Pulse-80
Ricevi tutte le caratteristiche e le specifiche dei sensori direttamente nella tua casella di posta!
Confronta Pulse-80 con altri prodotti
Scopri come il Pulse-80 si posiziona rispetto ad altri prodotti con la nostra tabella comparativa completa.
Esplora i vantaggi unici che offre in termini di prestazioni, precisione e design compatto, rendendolo una scelta eccellente per le tue esigenze di orientamento e navigazione.
-
Pulse-80
- Intervallo dell'accelerometro
- ±40 g
- Intervallo del giroscopio
- ± 400 °/s
- Instabilità dell'accelerometro dovuta alla deriva durante il funzionamento
- 6 μg
- Instabilità in fase di funzionamento dovuta alla deviazione del giroscopio
- 0,1 °/h
- Camminata casuale a velocità variabile
- 0,02 m/s/√h
- Camminata casuale angolare
- 0,012 °/√h
- Larghezza di banda dell'accelerometro
- 480 Hz
- Larghezza di banda del giroscopio
- 100 Hz
- Tasso di produzione
- Fino a 2 kHz
- Tensione di funzionamento
- Da 5 a 36 V CC
- Consumo energetico
- < 1.8 W
- Peso (g)
- 260 g
- Dimensioni (L x P x A)
- 56 x 56 x 50,5 mm
-
- Intervallo dell'accelerometro
- ± 40 g
- Intervallo del giroscopio
- ± 1000 °/s
- Instabilità dell'accelerometro dovuta alla deriva durante il funzionamento
- 14 μg
- Instabilità in fase di funzionamento dovuta alla deviazione del giroscopio
- 7 °/h
- Camminata casuale a velocità variabile
- 0,03 m/s/√h
- Camminata casuale angolare
- 0,08 °/√h
- Larghezza di banda dell'accelerometro
- 390 Hz
- Larghezza di banda del giroscopio
- 133 Hz
- Tasso di produzione
- Fino a 2 kHz
- Tensione di funzionamento
- da 4 a 15 V CC
- Consumo energetico
- 400 mW
- Peso (g)
- 10 g
- Dimensioni (L x P x A)
- 26,8 x 18,8 x 9,5 mm
-
- Intervallo dell'accelerometro
- ±40 g
- Intervallo del giroscopio
- ± 4000 °/s
- Instabilità dell'accelerometro dovuta alla deriva durante il funzionamento
- 6 μg
- Instabilità in fase di funzionamento dovuta alla deviazione del giroscopio
- 0,5 °/h
- Camminata casuale a velocità variabile
- 0,02 m/s/√h
- Camminata casuale angolare
- 0,18 °/√h
- Larghezza di banda dell'accelerometro
- 250 Hz
- Larghezza di banda del giroscopio
- 250 Hz
- Tasso di produzione
- Fino a 2 kHz
- Tensione di funzionamento
- da 3,3 a 5,5 V CC
- Consumo energetico
- 0.30 W
- Peso (g)
- 19 g
- Dimensioni (L x P x A)
- 30 x 28 x 13,3 mm

Compatibilità



Documentazione e risorse di Pulse-80
Pulse-80 è fornito con una documentazione completa, progettata per supportare gli utenti in ogni fase.
Dalle guide all'installazione fino alla configurazione avanzata e alla risoluzione dei problemi, i nostri manuali chiari e dettagliati assicurano un'integrazione e un funzionamento ottimali.
Processo di produzione
Scopri la precisione e l'esperienza che caratterizzano ogni prodotto SBG Systems. Il seguente video offre uno sguardo dietro le quinte su come progettiamo, produciamo e testiamo meticolosamente i nostri sistemi inerziali ad alte prestazioni.
Dall'ingegneria avanzata al rigoroso controllo di qualità, il nostro processo di produzione garantisce che ogni prodotto soddisfi i più alti standard di affidabilità e precisione.
Guardalo ora per saperne di più!

Richiedi dettagli su Pulse-80
Si parla di noi
Presentiamo le esperienze e le testimonianze di professionisti del settore e clienti che hanno utilizzato i nostri prodotti nei loro progetti.
Scopri come la nostra tecnologia innovativa ha trasformato le loro attività, migliorato la produttività e garantito risultati affidabili in diverse applicazioni.


Sezione Domande frequenti
Benvenuti nella nostra sezione FAQ, dove rispondiamo alle vostre domande più urgenti sulla nostra tecnologia all'avanguardia e sulle sue applicazioni.
Qui troverete risposte esaurienti su caratteristiche dei prodotti, processi di installazione, suggerimenti per la risoluzione dei problemi e best practice per massimizzare la vostra esperienza con la nostra IMU.
Trova le tue risposte qui!
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
Che cos'è un'unità di misura inerziale?
Le Unità di Misura Inerziale (IMU) sono dispositivi sofisticati che misurano e registrano la forza specifica, la velocità angolare e, in alcuni casi, l'orientamento del campo magnetico di un corpo. Le IMU sono componenti cruciali in svariate applicazioni, tra cui navigazione, robotica e tracciamento del movimento. Ecco un'analisi dettagliata delle loro principali caratteristiche e funzioni:
- Accelerometri: misurano l'accelerazione lineare lungo uno o più assi. Forniscono dati sulla velocità con cui un oggetto accelera o decelera e sono in grado di rilevare variazioni di movimento o di posizione.
- Giroscopi: Misurano la velocità angolare, o il tasso di rotazione attorno a un asse specifico. I giroscopi aiutano a determinare i cambiamenti di orientamento, consentendo ai dispositivi di mantenere la loro posizione rispetto a un sistema di riferimento.
- Magnetometri (opzionale): Alcune IMU includono magnetometri, che misurano l'intensità e la direzione dei campi magnetici. Questi dati possono aiutare a determinare l'orientamento del dispositivo rispetto al campo magnetico terrestre, migliorando l'accuratezza della navigazione.
Le IMU forniscono dati continui sul movimento di un oggetto, consentendo il tracciamento in tempo reale della sua posizione e del suo orientamento. Queste informazioni sono fondamentali per applicazioni come droni, veicoli e robotica.
In applicazioni come i gimbal per telecamere o gli UAV, le IMU aiutano a stabilizzare i movimenti compensando oscillazioni o vibrazioni indesiderate, garantendo operazioni più fluide.
Che cos’è l’RMS?
RMS (Root Mean Square) è una misura statistica utilizzata per quantificare l'entità di errori o segnali variabili. Rappresenta la radice quadrata della media dei valori al quadrato all'interno di un set di dati. Poiché gli errori nei sensori inerziali, come accelerometri, giroscopi o uscite INS complete, possono fluttuare attorno allo zero, calcolarne semplicemente la media suggerirebbe un'assenza totale di errori.
L'RMS risolve questo problema elevando al quadrato ogni valore (rendendoli tutti positivi), calcolando la media di tali quadrati e infine estraendo la radice quadrata per riportare il risultato all'unità originale.
In pratica, l'RMS fornisce un valore unico e significativo che descrive il livello effettivo o complessivo di rumore, deriva o deviazione nel sistema. Nella navigazione inerziale, l'RMS è ampiamente impiegato per esprimere la densità di rumore dei sensori, l'accuratezza di assetto o posizione, i livelli di vibrazione e gli errori residui di calibrazione. Consente agli ingegneri di confrontare le prestazioni tra i sensori, convalidare le specifiche e valutare la stabilità o la qualità degli output di navigazione nel tempo. In sintesi, l'RMS è una metrica compatta e robusta che cattura la vera energia delle sorgenti di errore fluttuanti nei sistemi inerziali.
