INS selezionata per il progetto di localizzazione ferroviaria certificabile (CLUG)
INS/GNSS di SBG selezionati per il progetto di localizzazione ferroviaria certificabile (CLUG) guidato da importanti compagnie ferroviarie europee.
“SBG Systems fornisce eccellenti sensori inerziali. Per noi era importante lavorare con un fornitore locale e affidabile.” | Valentin B. – Train Localization Project Manager presso SNCF
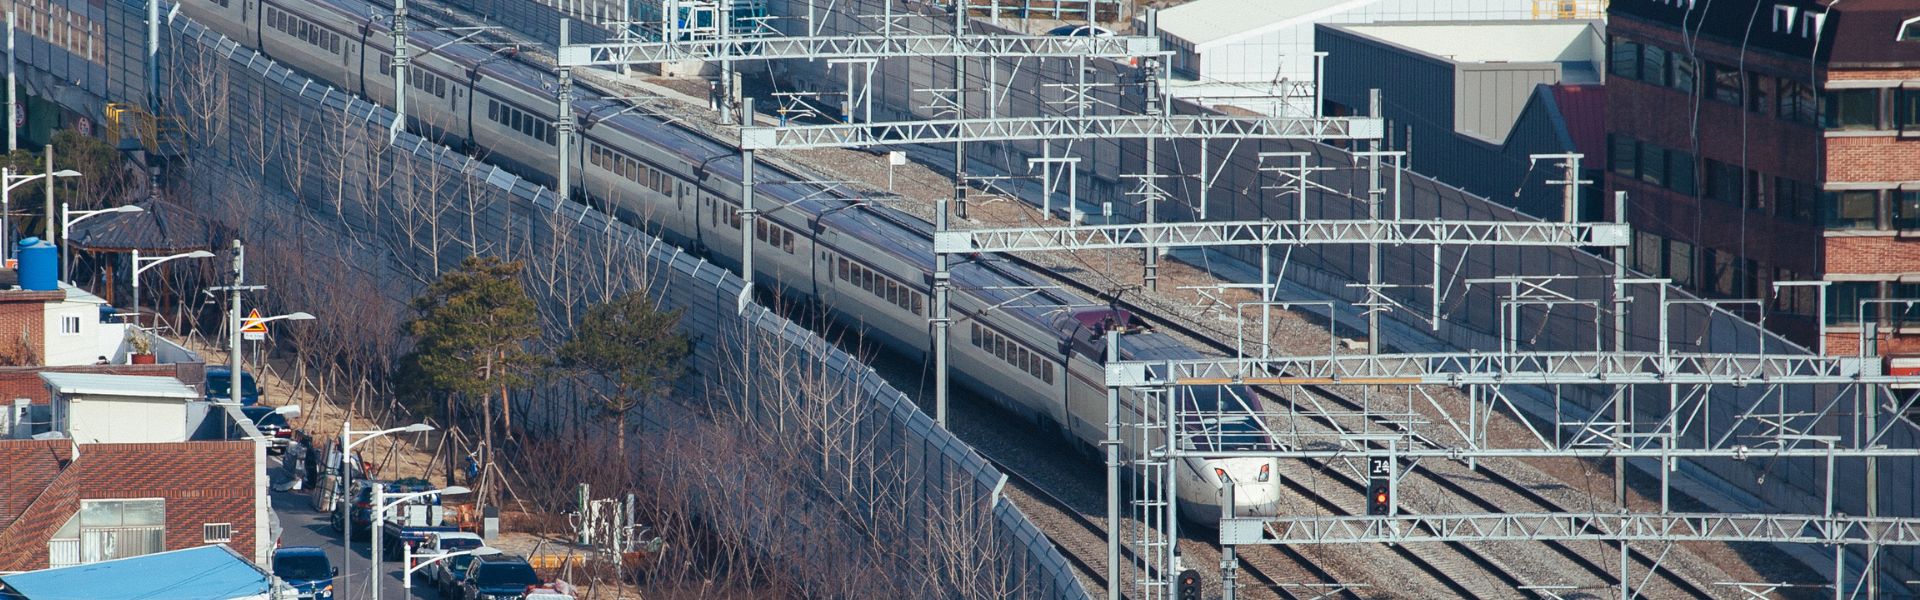
Con la digitalizzazione dei servizi di trasporto, la localizzazione dei treni in tempo reale è diventata sempre più importante per il settore ferroviario europeo e per i viaggiatori europei.
Attualmente, la posizione del treno a fini di segnalamento si basa su apparecchiature a terra come i circuiti di binario o i contatori di assi, ovvero dispositivi installati a intervalli specifici lungo la linea ferroviaria. L'utilizzo del GNSS potrebbe rivelarsi una svolta epocale per la rete ferroviaria europea.
Che cos’è il progetto CLUG?
Il progetto CLUG significa “Certifiable Localization Unit with GNSS“.
È un progetto biennale (avviato a gennaio 2020) che riunisce un consorzio ampio e completo di diversi partner, comprendente compagnie ferroviarie (SNCF, DB NETZ e SBB), industrie di segnalamento ferroviario (CAF e Siemens), specialisti della navigazione (Airbus Defense and Space, Naventik, FDC), un istituto di ricerca (ENAC) e un esperto di certificazione (Navcert).
Combina il GNSS con altri sensori come IMU e odometro per fornire una localizzazione del treno continua e precisa. Inoltre, questa localizzazione potrebbe integrarsi senza soluzione di continuità nel futuro European Rail Traffic Management System (ERTMS).
Il progetto CLUG, finanziato dall'UE, valuterà la creazione di un'unità di localizzazione di bordo failsafe, con le 4 seguenti caratteristiche:
– Un'unità di localizzazione di bordo multi-sensore failsafe, costituita da un core di navigazione (IMU, tachimetro, ecc.) riferito utilizzando GNSS, mappa del tracciato e un numero minimo di punti di riferimento;
– Un sistema di localizzazione continua di bordo che fornisce posizione, velocità e altre dinamiche del treno;
– Operativo e interoperabile su tutta la rete ferroviaria europea;
– Sarà compatibile con l'attuale ERTMS TSI o con le sue future evoluzioni.
Perché potrebbe rappresentare una svolta per la rete ferroviaria europea?
Consentendo una significativa riduzione delle apparecchiature lungo la linea – il che significa anche meno apparecchiature fragili e vulnerabili – e migliorando le prestazioni di localizzazione, il progetto CLUG potrebbe rivelarsi una vera e propria svolta per la rete ferroviaria europea.
In definitiva, questo progetto rappresenta la tecnologia abilitante fondamentale per lo sviluppo a prova di futuro della digitalizzazione e dell’automazione dei treni.
Efficienza, puntualità e sicurezza: questa tecnologia ferroviaria del futuro risponderà alle crescenti esigenze di mobilità di tutti i viaggiatori europei e offrirà loro un’esperienza cliente migliorata.
Progetto di localizzazione ferroviaria certificabile (CLUG) guidato dalle principali compagnie ferroviarie europee
Due diversi sistemi di navigazione inerziale supportano le sperimentazioni del progetto CLUG. Inoltre, SNCF ha apprezzato la collaborazione con un fornitore locale affidabile come SBG Systems.
Innanzitutto, l'Apogee-D offre un INS all-in-one con un ricevitore GNSS trifrequenza. Garantisce assetto (0,008°), prua reale (0,015°) e posizione ad alta precisione.
In secondo luogo, l'Ekinox-E funge da INS con ausilio esterno. Inoltre, gli utenti possono collegarlo a qualsiasi ricevitore GNSS esterno di loro scelta. Fornisce un assetto fino a 0,02° in tempo reale. In aggiunta, si associa a un ricevitore GNSS per la prua reale (0,05°) e una posizione continua durante le interruzioni del segnale GNSS.
Il team del CLUG collega anche un odometro a entrambi gli INS per una maggiore precisione, specialmente nelle lunghe gallerie. Inoltre, utilizzano i dati grezzi dell'INS per migliorare le prestazioni.
Infine, Airbus Defense and Space ha progettato l'algoritmo di localizzazione. Essi impiegano i dati inerziali e GNSS di Apogee, post-elaborati, come riferimento per i test.
Come tutti i sensori inerziali SBG, Apogee-D e Ekinox-E beneficiano di un estensivo processo di test, screening e calibrazione.
Ciascun sensore viene calibrato singolarmente da -40°C a 85°C e viene spedito con il relativo rapporto di calibrazione. I sensori vengono testati e solo quelli che soddisfano le specifiche vengono consegnati. Questo processo garantisce il massimo livello di affidabilità.
L'INS di SBG Systems utilizzato nella localizzazione ferroviaria
Gli INS Apogee e Ekinox forniscono dati fusi in tempo reale e consentono la post-elaborazione con un data logger integrato. Inoltre, il software PPK proprietario di SBG, Qinertia, semplifica la post-elaborazione. Qinertia include un'esclusiva funzione VBS per l'integrazione automatica delle correzioni.
Inoltre, VBS trasforma il rilevamento di corridoi di centinaia di chilometri di ferrovie in un'operazione fluida. I risultati finali di questa sperimentazione sono attesi per dicembre 2021.
Infine, segui ogni fase di questo percorso tecnico sul sito web CLUG e sui social network.
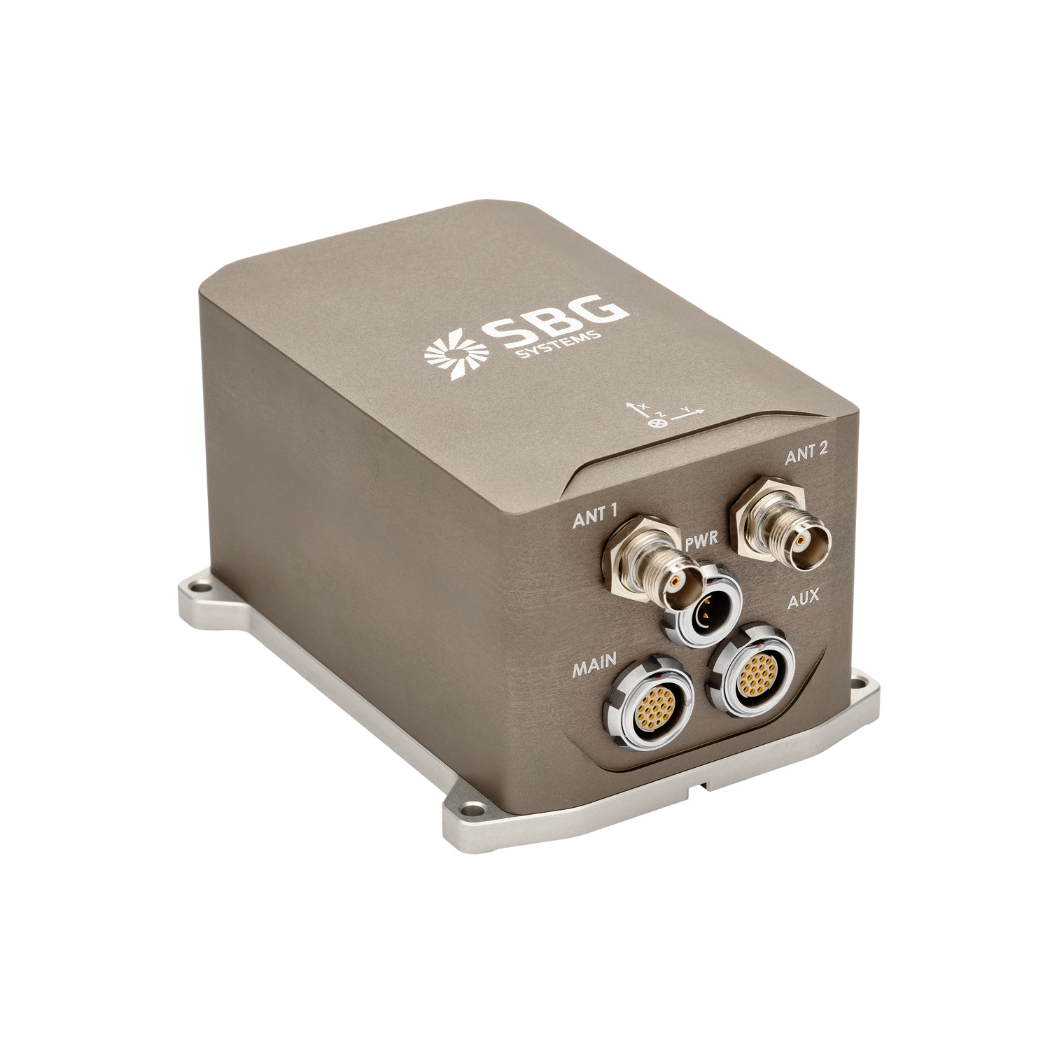
Apogee-D
Ellipse-D è un sistema di navigazione inerziale che integra una doppia antenna e un RTK GNSS a doppia frequenza. Il nostro INS è compatibile con il nostro software di post-elaborazione Qinertia.
Progettato per applicazioni robotiche e geospaziali, può fondere l'input dell'odometro con Pulse o CAN OBDII per una maggiore precisione di stima del punto morto.
Richiedi un preventivo per Apogee-D
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
Cos'è il post-processing GNSS?
Il post-processing GNSS, o PPK, è un approccio in cui le misurazioni dei dati GNSS grezzi registrate su un ricevitore GNSS vengono elaborate dopo l'attività di acquisizione dei dati. Possono essere combinate con altre fonti di misurazioni GNSS per fornire la traiettoria cinematica più completa e accurata per quel ricevitore GNSS, anche negli ambienti più complessi.
Queste altre fonti possono essere stazioni di riferimento GNSS locali situate presso o vicino al progetto di acquisizione dati, oppure stazioni di riferimento a funzionamento continuo (CORS) esistenti, solitamente offerte da agenzie governative e/o fornitori di reti CORS commerciali.
Un software Post-Processing Kinematic (PPK) può avvalersi delle informazioni sull'orbita e sull'orologio dei satelliti GNSS liberamente disponibili, per contribuire a migliorare ulteriormente la precisione. Il PPK consente la determinazione precisa della posizione di una stazione base GNSS locale in un datum di riferimento di coordinate globali assolute, che viene utilizzato.
Il software PPK è inoltre in grado di gestire trasformazioni complesse tra diversi sistemi di riferimento coordinato a supporto di progetti ingegneristici.
In altre parole, consente di apportare correzioni, migliora l’accuratezza del progetto e può persino correggere eventuali perdite di dati o errori verificatisi durante il rilevamento o l’installazione dopo la missione.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
Qual è la differenza tra RTK e PPK?
Il Real-Time Kinematic (RTK) è una tecnica di posizionamento in cui le correzioni GNSS vengono trasmesse quasi in tempo reale, tipicamente utilizzando un flusso di correzione in formato RTCM. Tuttavia, possono sorgere difficoltà nel garantire le correzioni GNSS, in particolare per quanto riguarda la loro completezza, disponibilità, copertura e compatibilità.
Il principale vantaggio del PPK rispetto alla post-elaborazione RTK consiste nel fatto che le attività di elaborazione dei dati possono essere ottimizzate durante la post-elaborazione, comprese l'elaborazione in avanti e quella a ritroso, mentre nell'elaborazione in tempo reale qualsiasi interruzione o incompatibilità nelle correzioni e nella loro trasmissione comporta una minore precisione di posizionamento.
Un primo vantaggio chiave del post-processing GNSS (PPK) rispetto al tempo reale (RTK) è che il sistema utilizzato sul campo non necessita di un collegamento dati/radio per immettere le correzioni RTCM provenienti dalle CORS nel sistema INS/GNSS.
Il principale ostacolo all'adozione della post-elaborazione è la necessità che l'applicazione finale agisca sull'ambiente. D'altra parte, se la vostra applicazione è in grado di sopportare il tempo di elaborazione aggiuntivo necessario per generare una traiettoria ottimizzata, ciò migliorerà notevolmente la qualità dei dati per tutti i vostri risultati finali.
