Bathymétrie par USV
Ekinox-D, l'INS idéal pour la bathymétrie par USV.
« Nous recherchions un système de navigation inertie compact, précis et économique. L'Ekinox-D correspondait parfaitement à nos attentes. » | David M., PDG d'ITER Systems
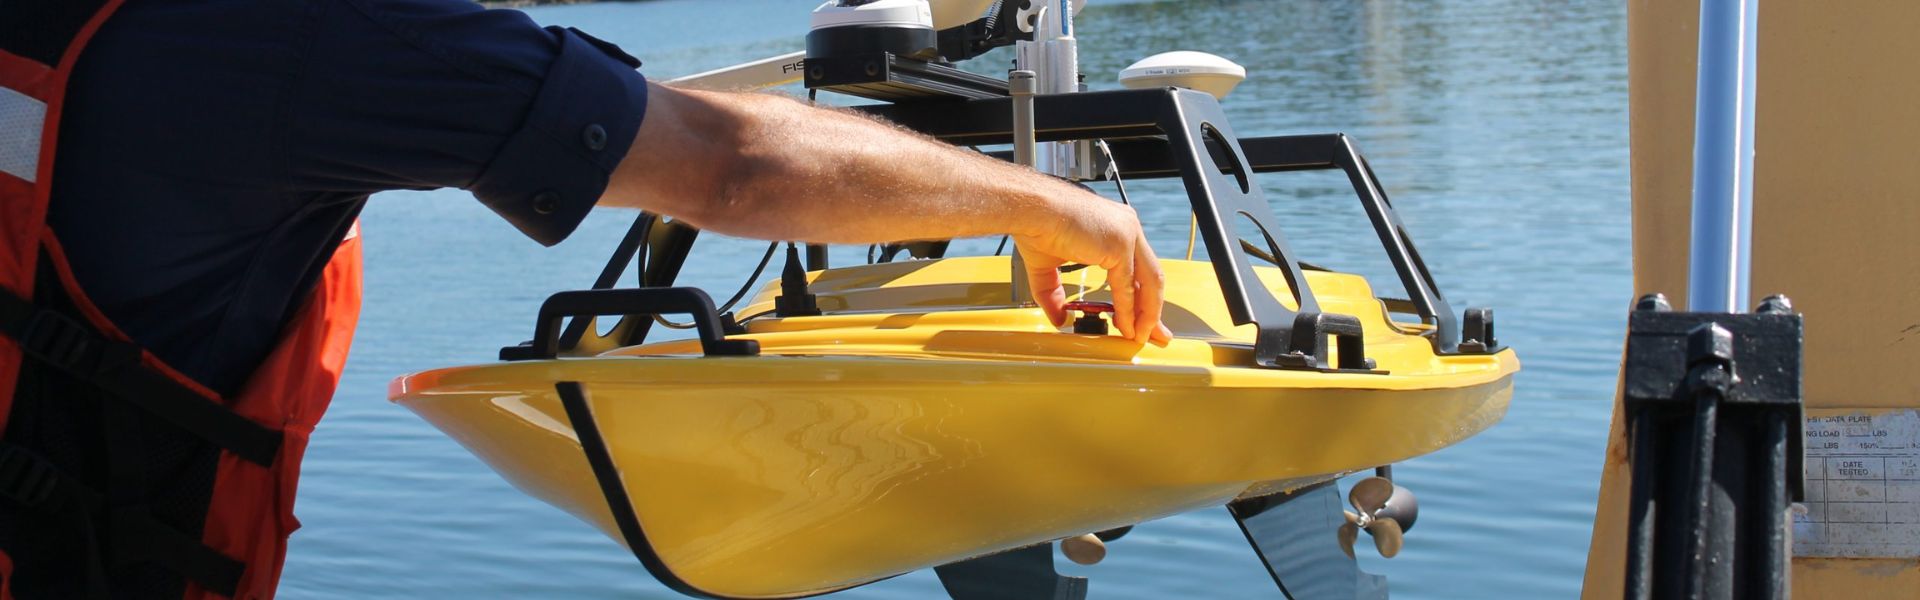
Ekinox-D, l'INS idéale pour la bathymétrie par USV
Comme la plupart des systèmes sans pilote, les USV sont confrontés à des contraintes d'encombrement et de puissance. De plus, l'Ekinox-D est le meilleur INS pour une intégration dans ce type de véhicules.
Pesant moins de 600 grammes et consommant moins de 7W, l'Ekinox-D intègre un récepteur GNSS RTK à double antenne pour un positionnement de précision centimétrique. En outre, il offre une précision d'attitude de 0,05 ° et fournit un pilonnement en temps réel de 5 cm qui s'adapte automatiquement aux périodes de houle.
USV avec sonar bathymétrique interférométrique
Le SPYBOAT® Swan est un navire de surface sans pilote (USV) entièrement équipé pour les opérations hydrographiques en eaux peu profondes. De plus, un opérateur le contrôle à distance depuis la côte, jusqu'à un kilomètre de distance. Le Swan réalise des levés bathymétriques dans des zones inaccessibles aux navires, telles que les lits de rivières, les lacs, les réservoirs, les barrages ou les ports. En outre, il garantit une cartographie précise dans des environnements difficiles.
Équipé d'un Bathyswath 2, un sonar bathymétrique multifaisceaux, l'USV fournit des informations bathymétriques et de navigation en temps réel sur la tablette PC de l'opérateur. Le Swan est compatible avec tous les logiciels hydrographiques.
« L'Ekinox-D s'adapte parfaitement aux USV d'exploration opérant en eaux peu profondes » | ITER Systems
USV avec sondeur multifaisceaux
L'Oceanscience Z-Boat a été conçu en pensant aux géomètres.
La forme de la coque, la propulsion, la radiocommunication et l'instrumentation sonar à la demande s'allient pour offrir une option puissante et facile d'utilisation aux hydrographes ou géomètres souhaitant réaliser des travaux hydrographiques côtiers.
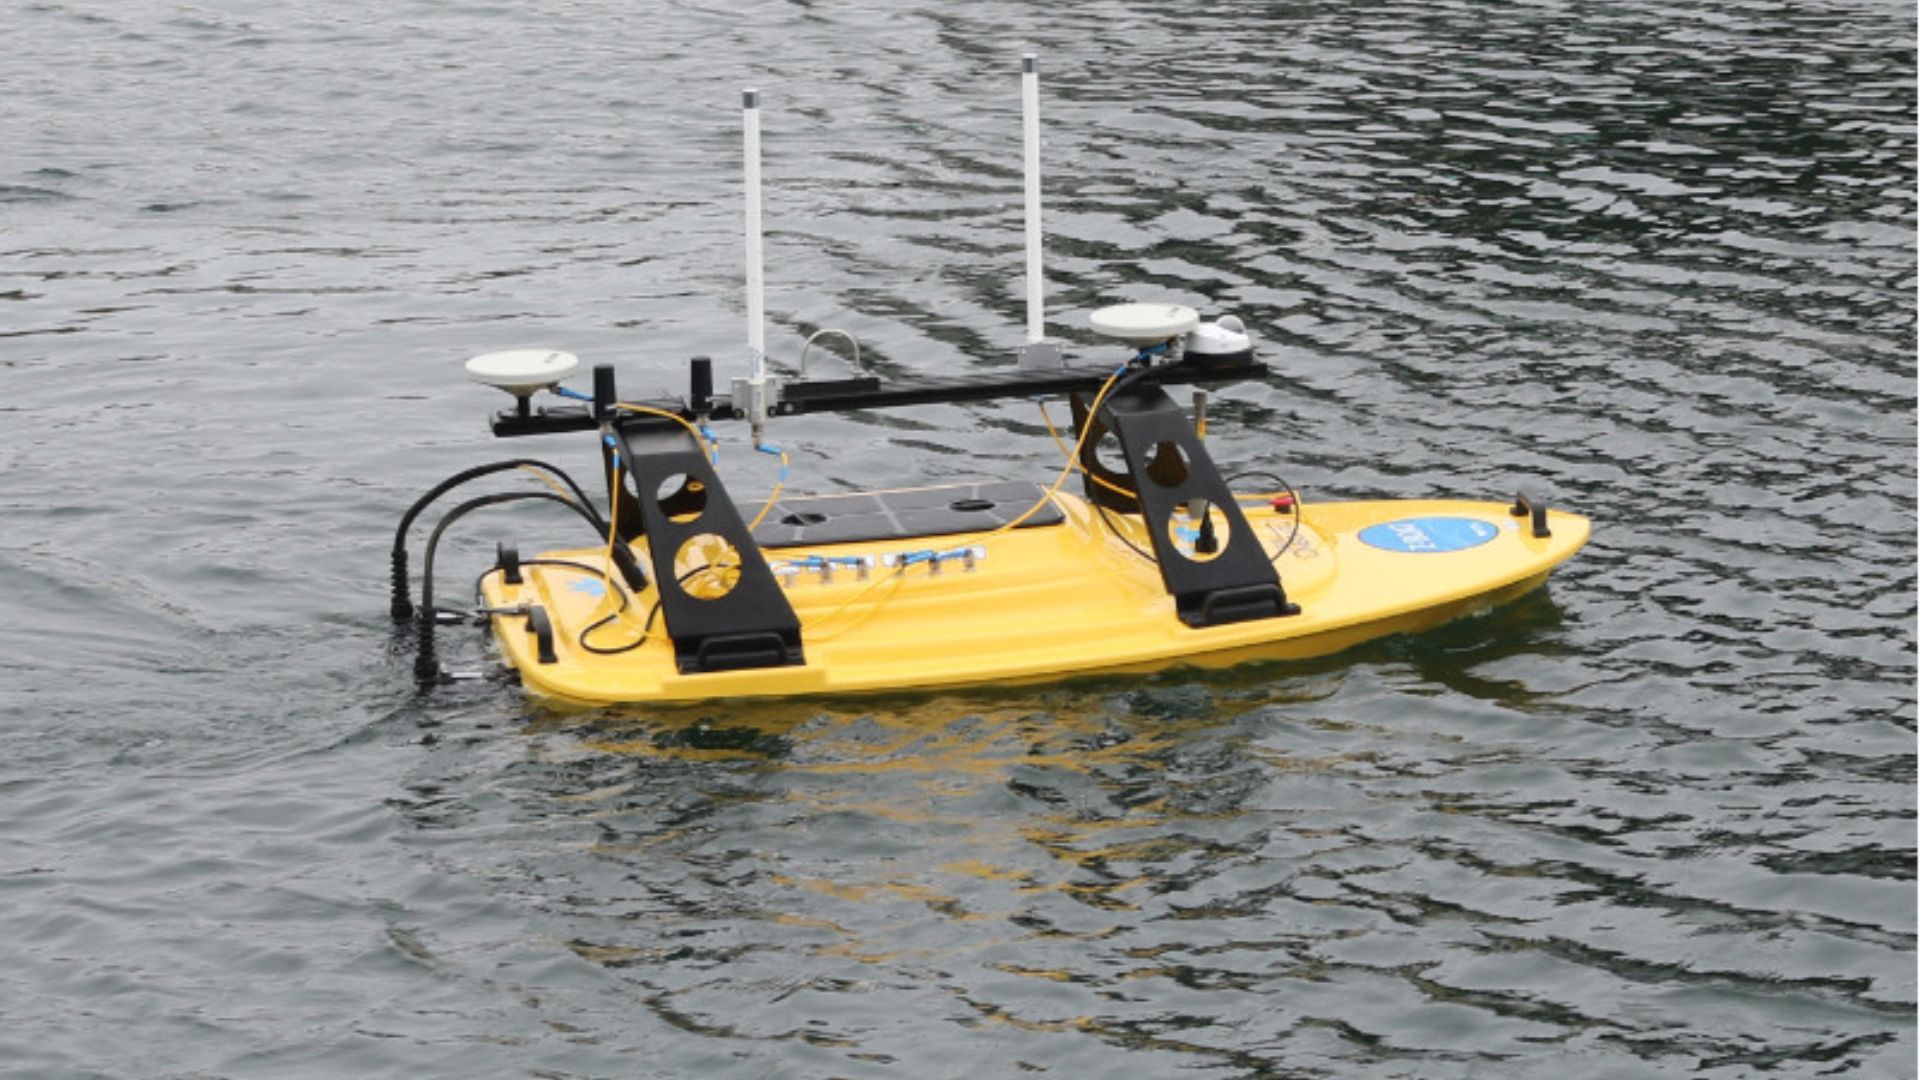
L'intégration personnalisée réalisée pour l'Université de Washington à Tacoma en mai 2016 comprenait le Z-Boat robuste 1800RP, le système de navigation inertielle Ekinox-D de SBG Systems, le sondeur multifaise Teledyne Odom Hydrographic MB2, un ADCP Teledyne RD Instruments RiverPro, une caméra et un ordinateur embarqué.

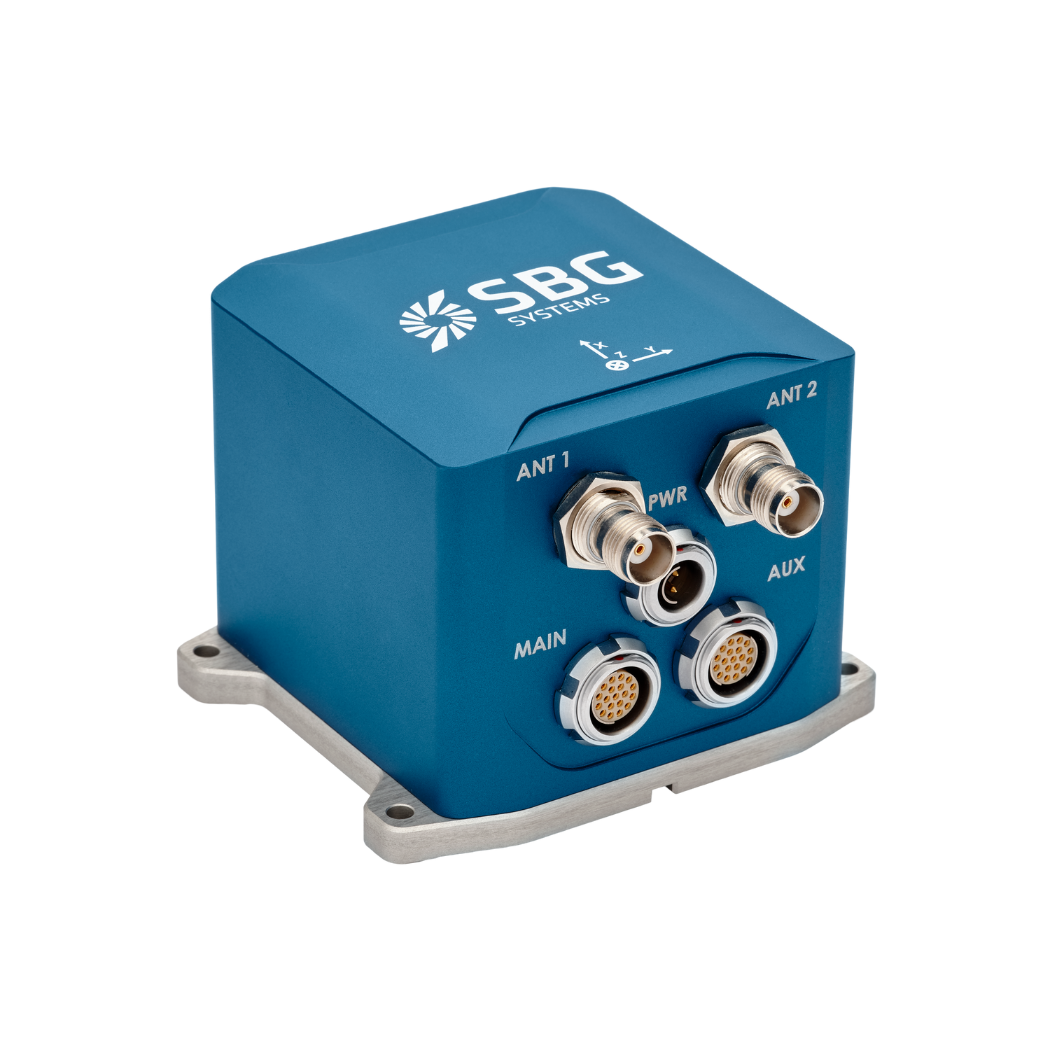
Ekinox-D
L'Ekinox-D est un système de navigation inertielle tout-en-un avec récepteur RTK GNSS intégré, idéal pour les applications où l'espace est compté.
Cet INS/GNSS avancé est doté d'une ou deux antennes et fournit l'orientation, le pilonnement (heave) et une position centimétrique.
Demander un devis pour l'Ekinox-D
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez des réponses aux questions fréquemment posées sur nos applications présentées. Par ailleurs, si vous ne trouvez pas ce dont vous avez besoin, n'hésitez pas à nous contacter directement.
Comment puis-je combiner des systèmes inertiels avec un LIDAR pour la cartographie par drone ?
L'association des systèmes inertiels de SBG Systems avec un LiDAR pour la cartographie par drone améliore la précision et la fiabilité dans la capture de données géospatiales précises.
Voici comment l'intégration fonctionne et les avantages qu'elle apporte à la cartographie par drone :
- Une méthode de télédétection qui utilise des pulses laser pour mesurer les distances par rapport à la surface de la Terre, créant ainsi une carte 3D détaillée du terrain ou des structures.
- Un INS SBG Systems associe une unité de mesure inertielle (IMU) aux données GNSS pour fournir un positionnement, une orientation (tangage, roulis, lacet) et une vitesse précis, même dans les environnements où le GNSS est indisponible.
Le système inertiel de SBG est synchronisé avec les données du LiDAR. L'INS suit avec précision la position et l'orientation du drone, tandis que le LiDAR capture les détails du terrain ou des objets en contrebas.
En connaissant l'orientation précise du drone, les données LiDAR peuvent être positionnées avec précision dans l'espace 3D.
Le composant GNSS assure le positionnement mondial, tandis que l'IMU fournit des données de mouvement et d'orientation en temps réel. Cette association garantit que même lorsque le signal GNSS est faible ou indisponible (à proximité de grands bâtiments ou de forêts denses, par exemple), l'INS peut continuer à suivre la trajectoire et la position du drone, permettant ainsi une cartographie LiDAR cohérente.
Qu'est-ce que le sondage par échosondeur multifaisceaux ?
Le sondage par échosondeur multifaisceaux (MBES) est une technique hydrographique avancée utilisée pour cartographier le fond marin et les reliefs sous-marins avec une grande précision.
Contrairement aux sondeurs monofaisceaux traditionnels qui mesurent la profondeur en un point unique directement sous le navire, le sondeur multifaiseau (MBES) utilise un réseau de faisceaux sonores pour capturer simultanément des mesures de profondeur sur une large fauchée du fond marin. Cela permet une cartographie détaillée et haute résolution du relief sous-marin, incluant la topographie, les structures géologiques et les dangers potentiels.
Les systèmes MBES émettent des ondes sonores qui se propagent dans l'eau, se réfléchissent sur le fond marin et retournent vers le navire. En analysant le temps de parcours des échos, le système calcule la profondeur en de nombreux points, créant ainsi une carte détaillée du relief sous-marin.
Cette technologie est essentielle pour diverses applications, notamment la navigation, la construction maritime, la surveillance environnementale et l'exploration des ressources, fournissant des données cruciales pour la sécurité des opérations maritimes et la gestion durable des ressources marines.
Quelle est la différence entre le RTK et le PPK ?
Le temps réel cinématique (RTK) est une technique de positionnement où les corrections GNSS sont transmises en quasi-temps réel, généralement à l'aide d'un flux de correction au format RTCM. Des difficultés peuvent toutefois survenir pour garantir les corrections GNSS, en particulier leur exhaustivité, leur disponibilité, leur couverture et leur compatibilité.
Le principal avantage du post-traitement PPK par rapport au RTK est que les opérations de traitement des données peuvent être optimisées en post-traitement, incluant un traitement vers l'avant et vers l'arrière, tandis qu'en temps réel, toute interruption ou incompatibilité dans les corrections et leur transmission entraînera un positionnement d'une précision moindre.
Un premier avantage clé du post-traitement GNSS (PPK) par rapport au temps réel (RTK) est que le système utilisé sur le terrain n'a pas besoin de liaison de données (datalink)/radio pour injecter les corrections RTCM provenant des CORS dans le système INS/GNSS.
La principale limite à l'adoption du post-traitement est la nécessité pour l'application finale d'agir sur l'environnement. En revanche, si votre application peut tolérer le temps de traitement supplémentaire nécessaire pour produire une trajectoire optimisée, cela améliorera considérablement la qualité des données pour l'ensemble de vos livrables.
