Marine Technology integra el INS/GNSS de SBG en su USV HydroDron
Nuestro cliente Marine Technology presentó en BaltExpo su nuevo buque hidrográfico no tripulado equipado con nuestro Ekinox-D INS.
«Ekinox-D es el INS/GNSS RTK perfecto para USV, ya que combina un GNSS de categoría topográfica en un factor de forma muy compacto». | Marine Technology
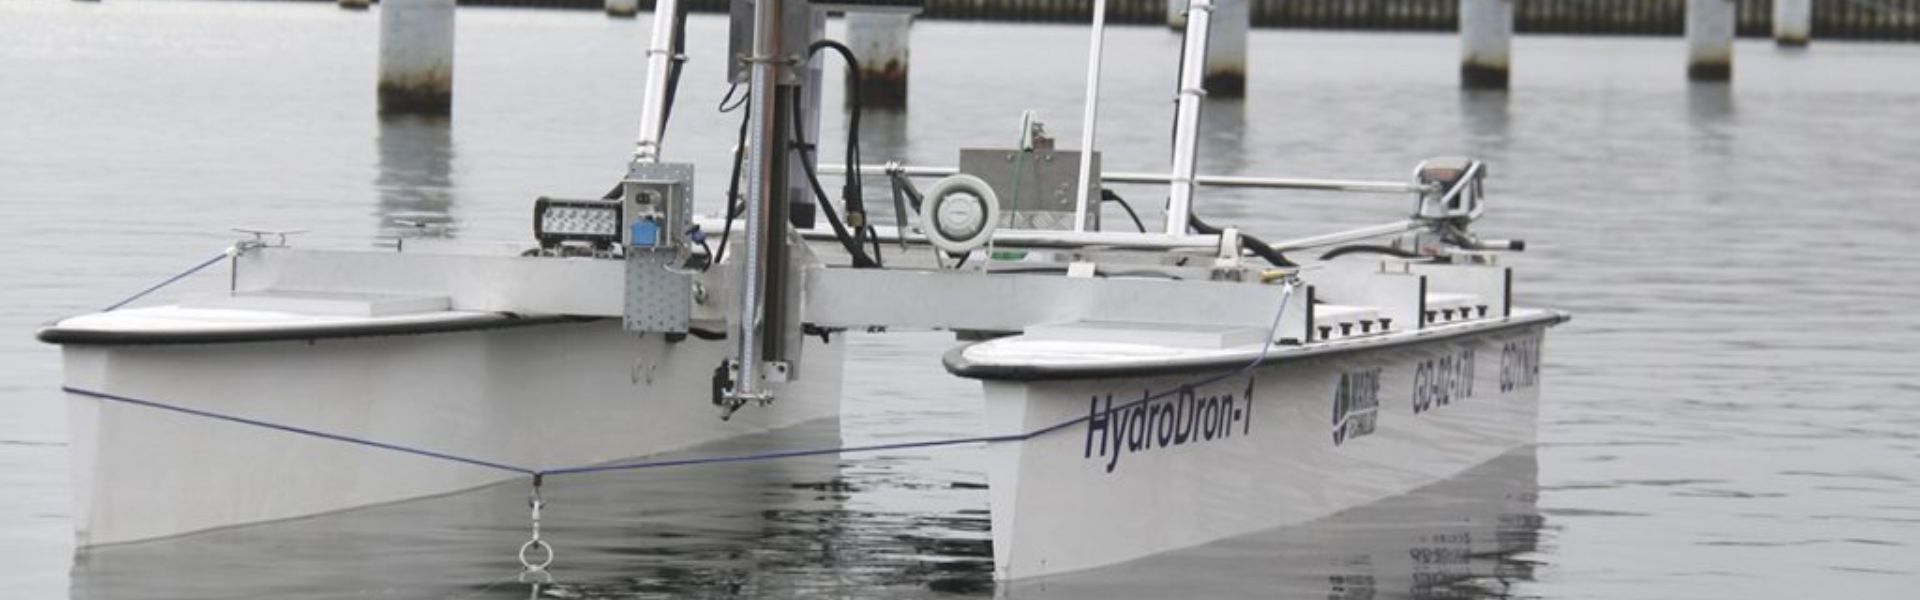
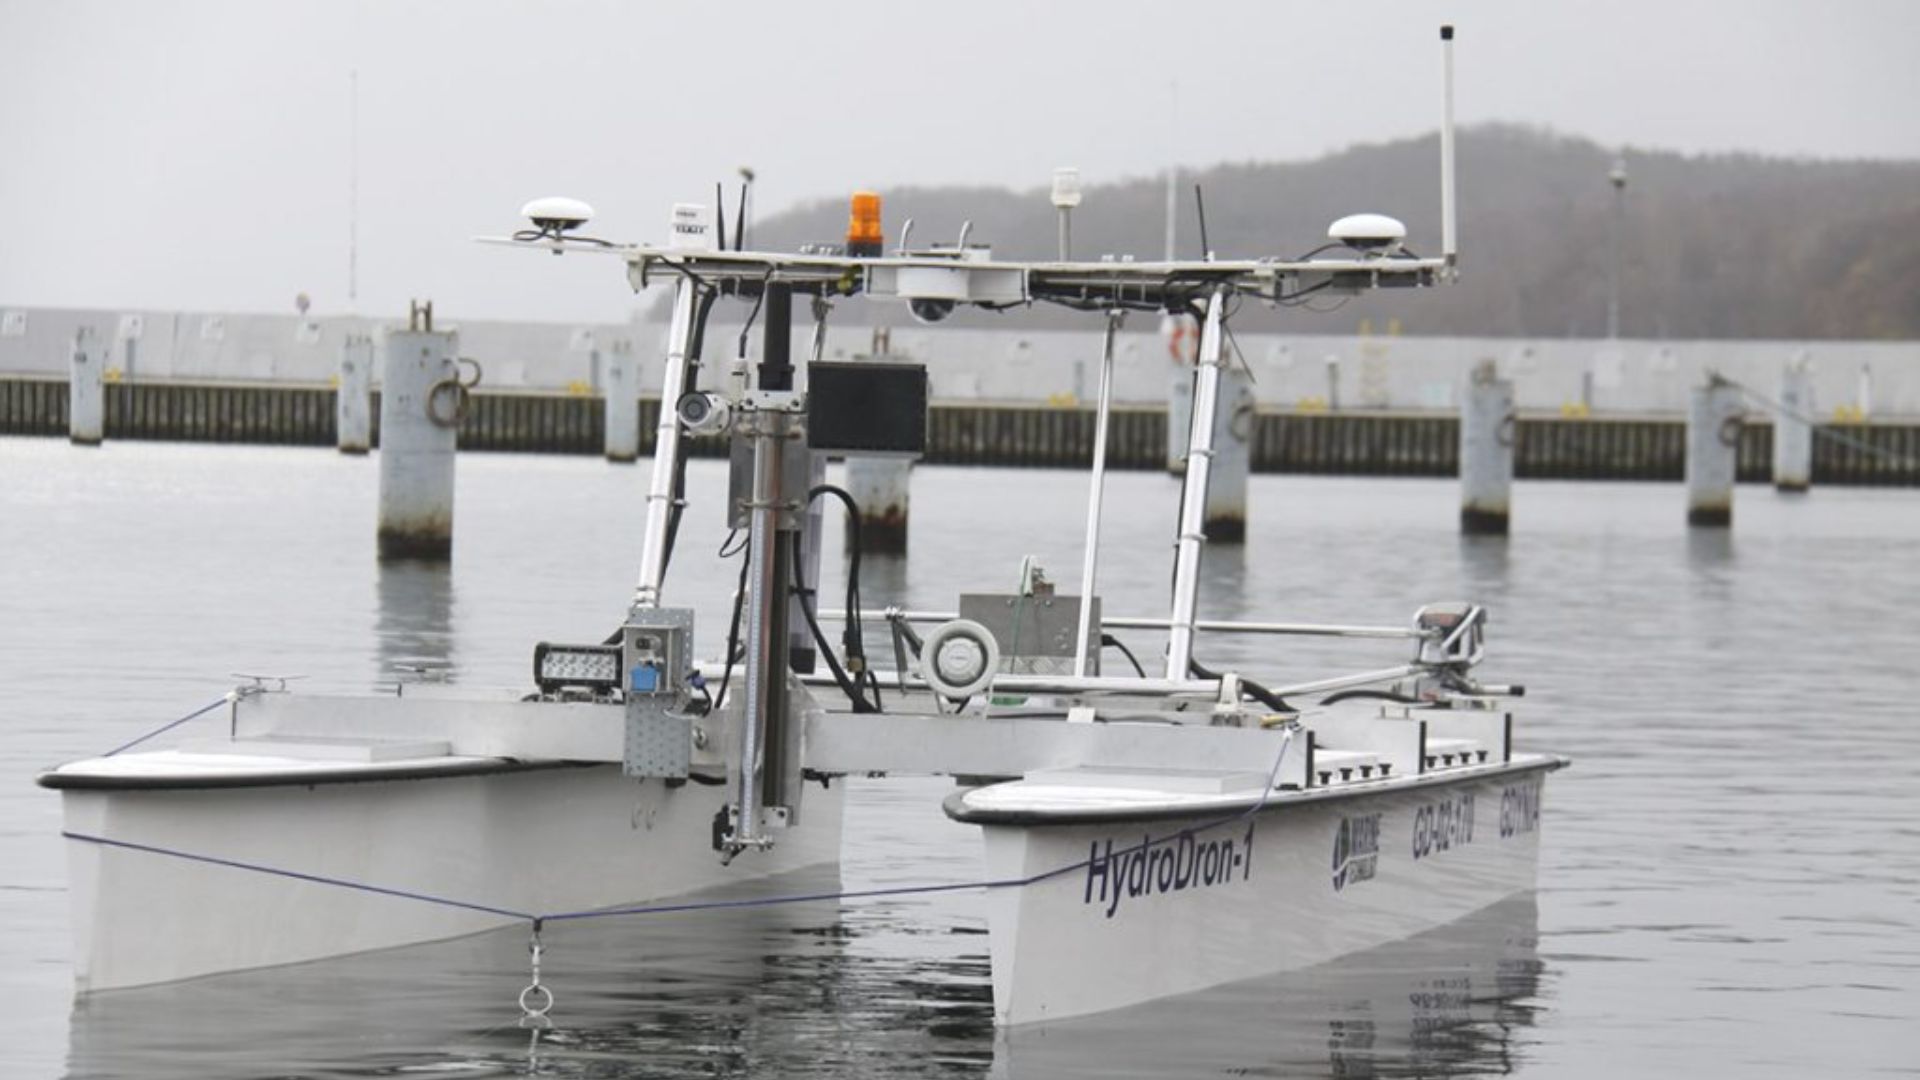
Marine Technology presentó el HydroDron, el primer buque hidrográfico autónomo no tripulado en Polonia, en Baltexpo 2019. El proyecto, recién finalizado, fue cofinanciado por el Centro Nacional de Investigación y Desarrollo y fue galardonado en el concurso Ancla de Oro de Baltexpo 2019.

HydroDron permite realizar levantamientos en aguas inaccesibles
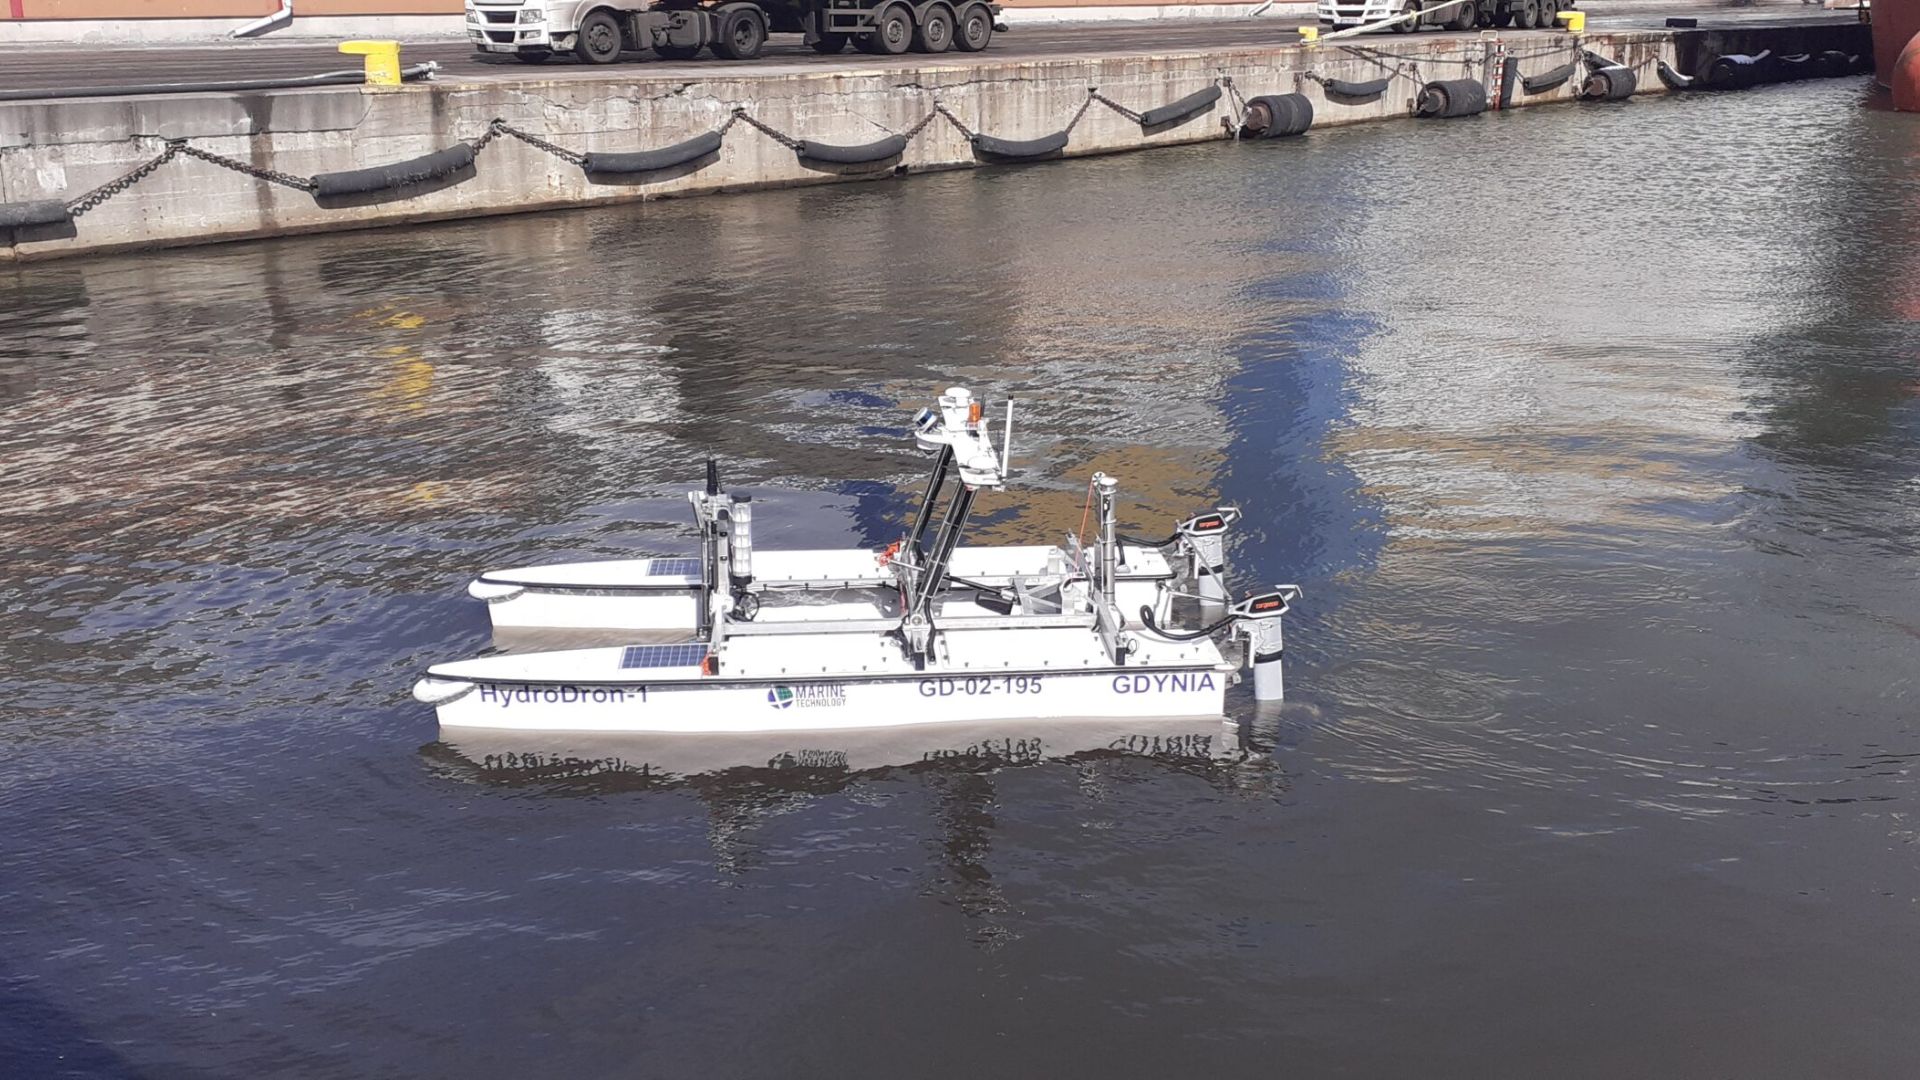
HydroDron es un catamarán no tripulado fabricado con material ligero y duradero, con un sistema de doble casco (4 m de largo y 2 m de ancho).
La parte del motor, equipada con dos motores eléctricos que funcionan de manera independiente entre sí, proporciona la velocidad y maniobrabilidad adecuadas, alcanzando una velocidad máxima de más de 10 nudos.
Esta plataforma flotante autónoma y radiocontrolada, dedicada a mediciones hidrográficas en aguas limitadas, se caracteriza por su movilidad.
Es posible transportarla a la zona de misión en un remolque de coche o en una embarcación de superficie más grande y botarla desde el remolque en la playa, la orilla, el muelle, una plataforma o desde la embarcación de superficie.
HydroDron opera en aguas inaccesibles o difíciles para unidades tripuladas más grandes, haciendo que su uso sea imposible o poco rentable.
Un USV totalmente equipado para hidrografía
El desarrollo de los sistemas de navegación autónoma y de hidrografía 3D automática de la plataforma representa una mejora significativa de la plataforma de superficie multiusos controlada a distancia de Marine Technology para operar en zonas portuarias y otras áreas restringidas.
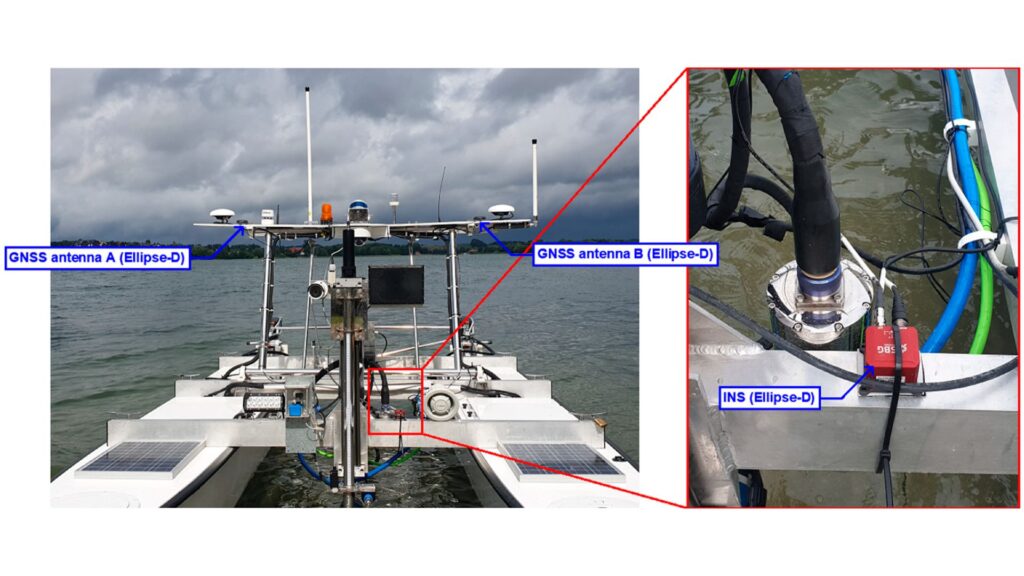
La plataforma ahora podrá realizar misiones batimétricas, de sónar y de otro tipo de medición en modo totalmente autónomo, implementando la planificación de trayectorias adaptativas y el análisis 3D automático de los datos de medición de la situación casi en tiempo real alrededor de la plataforma.
Equipamiento del HydroDron
HydroDron integra una amplia gama de equipos de medición para ofrecer una multitud de variantes diferentes:
- Sistema batimétrico y de sonar integrado 3DSS-DX-450 de Ping DSP
- Ordenador industrial para la adquisición de datos Getac S410 (el elemento principal de la estación hidrográfica)
- Sistema de navegación inercial de doble antena externo Ekinox2-D de SBG Systems
- Sonar monohaz de doble frecuencia HydroBox HD de Syqwest
- Sonar monohaz de alta frecuencia Echologger EU400
- LiDAR PUCK VLP-16 de Velodyne
Un sistema de sensores supervisa la plataforma y su entorno para mejorar la conciencia situacional. Además, incluye dos sondas verticales, una por casco, dos cámaras de vídeo y una estación meteorológica. Asimismo, el sistema registra los datos de navegación, el vídeo de ambas cámaras, las condiciones meteorológicas, el voltaje de la batería y la profundidad de los flotadores. Por otra parte, un radar y dos telémetros láser en proa y popa dan soporte al sistema anticolisión de la unidad.
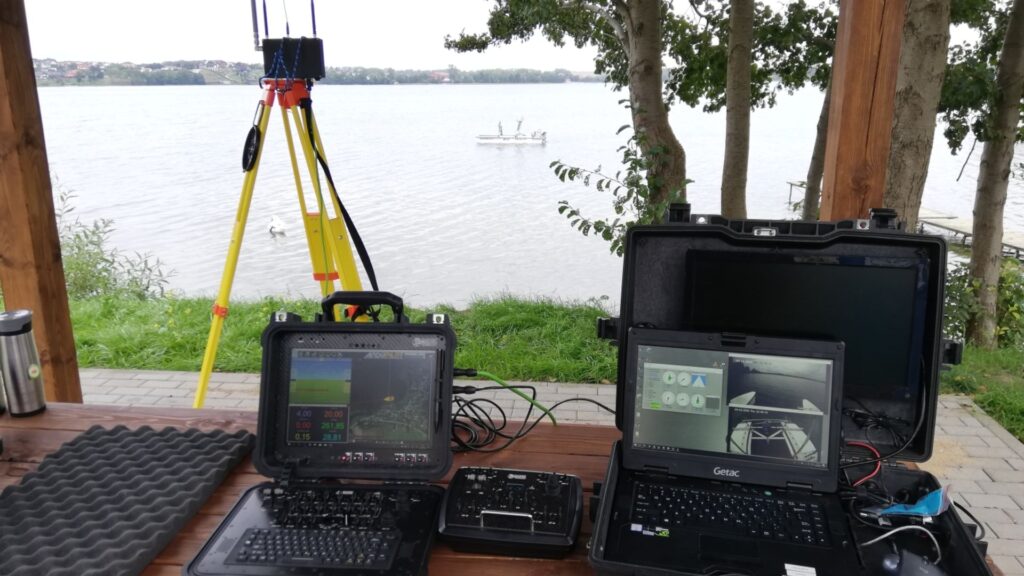
La estación costera recibe los datos de navegación, gestionados por dos consolas:
- una consola de navegación
- una hidrográfica con un ordenador Getac.
El software Hypack garantiza las mediciones hidrográficas, desde la planificación del trabajo hasta el desarrollo del producto final. Los datos hidrográficos de la sonda multihaz y del LiDAR se registran a bordo en ordenadores industriales.
El sistema de navegación inercial Ekinox-D
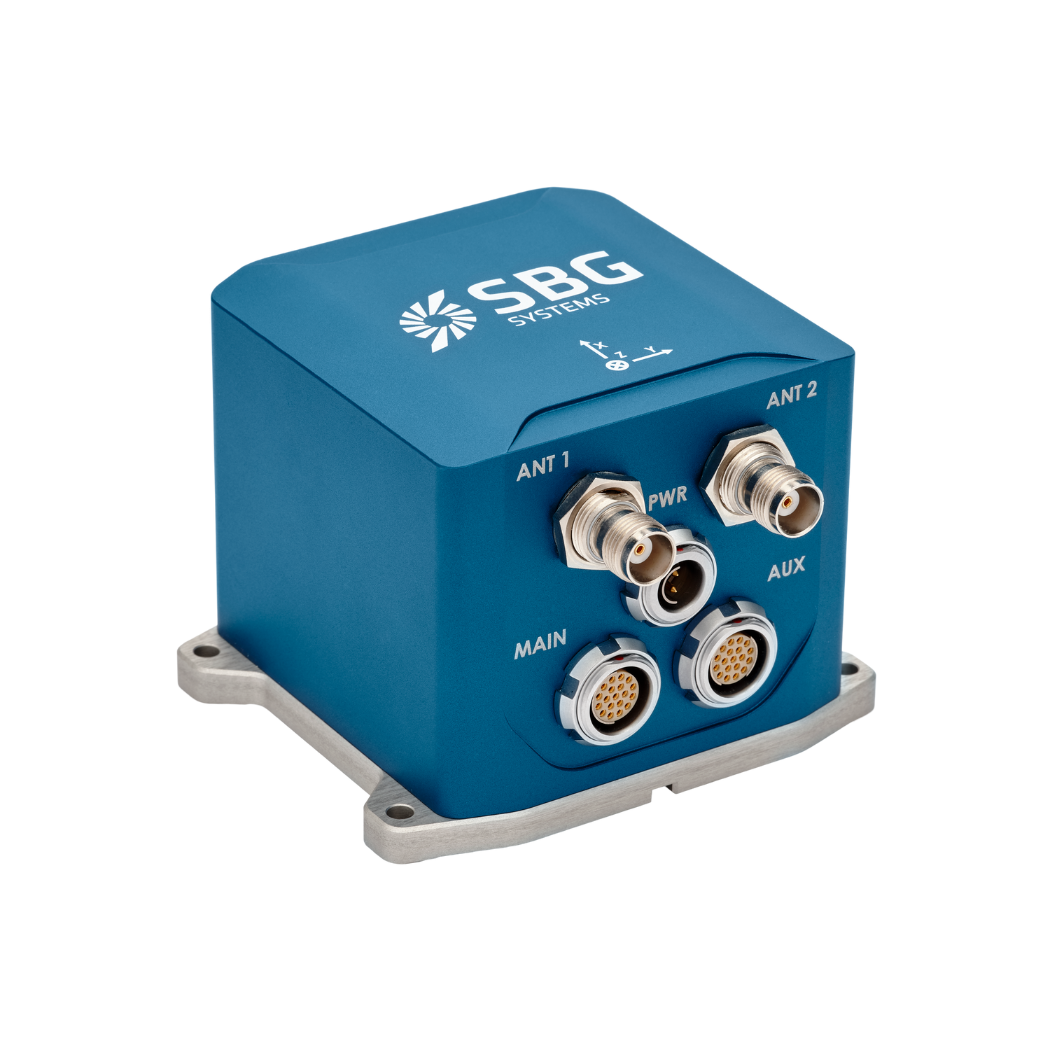
El compacto INS de doble antena Ekinox-D de SBG Systems integra una IMU de grado topográfico con un receptor GNSS RTK de doble antena. Además, este avanzado INS/GNSS proporciona orientación, oleaje y precisión de posicionamiento a nivel centimétrico. Su pequeño tamaño, bajo peso y robusta carcasa IP68 lo hacen ideal para aplicaciones con limitaciones de espacio, como los USV. Asimismo, los sensores Ekinox cuentan con un registrador de datos de 8 GB para análisis posteriores a la operación o postprocesamiento.
Además, el sistema incluye una interfaz web fácil de usar para simplificar su manejo. Los datos de este sensor inercial también se pueden postprocesar con el software PPK interno de SBG, Qinertia.
Finalmente, Qinertia mejora el rendimiento del INS de SBG mediante el procesamiento de los datos inerciales con observables GNSS en bruto. También proporciona correcciones RTK fuera de línea de más de 8.000 estaciones base en 164 países, siempre mantenidas actualizadas.
Ekinox-D
El Ekinox-D es un sistema de navegación inercial todo en uno con receptor GNSS RTK integrado, ideal para aplicaciones donde el espacio es crítico.
Este avanzado INS/GNSS incluye una o dos antenas y proporciona orientación, oleaje y posición centimétrica.
Solicitar presupuesto para Ekinox-D
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre nuestras aplicaciones destacadas. Además, si no encuentra la respuesta que necesita, póngase en contacto con nosotros directamente para recibir asistencia.
¿Qué son los sensores de medición de olas?
Los sensores de medición de olas son herramientas esenciales para comprender la dinámica oceánica y mejorar la seguridad y la eficiencia en las operaciones marítimas. Al proporcionar datos precisos y oportunos sobre las condiciones del oleaje, ayudan a fundamentar decisiones en diversos sectores, desde el transporte marítimo y la navegación hasta la conservación ambiental. Las boyas de oleaje son dispositivos flotantes equipados con sensores para medir parámetros de las olas como la altura, el periodo y la dirección.
Por lo general, utilizan acelerómetros o giróscopos para detectar el movimiento de las olas (por ejemplo, el período de las olas) y pueden transmitir datos en tiempo real a instalaciones en la costa para su análisis.
¿Qué es la batimetría o levantamiento hidrográfico?
El levantamiento hidrográfico es el proceso de medición y cartografía de las características físicas de los cuerpos de agua, incluidos océanos, ríos, lagos y zonas costeras. Implica la recopilación de datos relacionados con la profundidad, la forma y los contornos del fondo marino (cartografía de los fondos marinos), así como la ubicación de objetos sumergidos, peligros para la navegación y otras características subacuáticas (por ejemplo, trincheras marinas). El levantamiento hidrográfico es crucial para diversas aplicaciones, como la seguridad en la navegación, la gestión y los estudios costeros, la construcción y el monitoreo ambiental.
La levantamiento hidrográficos comprende varios componentes clave, comenzando por la batimetría, que mide la profundidad del agua y la topografía del fondo marino mediante sistemas de sonar, como ecosondas monohaz o multihaz, que envían pulsos de sonido al fondo marino y miden el tiempo de retorno del eco.
El posicionamiento preciso es fundamental y se logra mediante el uso de Sistemas Satelitales de Navegación Global (GNSS) y Sistemas de Navegación Inercial (INS) para vincular las mediciones de profundidad con coordenadas geográficas precisas. Además, se miden los datos de la columna de agua, como la temperatura, la salinidad y las corrientes, y se recopilan datos geofísicos para detectar objetos, obstáculos o peligros submarinos utilizando herramientas como sonares de barrido lateral y magnetómetros.
¿Qué es la batimetría?
La batimetría es el estudio y la medición de la profundidad y la forma del terreno submarino, centrándose principalmente en la cartografía del fondo marino y otros paisajes sumergidos. Es el equivalente submarino de la topografía, y proporciona información detallada sobre las características subacuáticas de océanos, mares, lagos y ríos. La batimetría desempeña un papel crucial en diversas aplicaciones, incluidas la navegación, la construcción marina, la exploración de recursos y los estudios ambientales.
Las técnicas batimétricas modernas se basan en sistemas de sonar, como las ecosondas monohaz y multihaz, que utilizan ondas sonoras para medir la profundidad del agua. Estos dispositivos envían pulsos de sonido hacia el fondo marino y registran el tiempo que tardan en regresar los ecos, calculando la profundidad en función de la velocidad del sonido en el agua. Las ecosondas multihaz, en particular, permiten cartografiar amplias franjas del fondo marino de una sola vez, proporcionando representaciones altamente detalladas y precisas del mismo. Con frecuencia, se asocia una solución RTK + INS para crear representaciones batimétricas en 3D del fondo marino con una posición precisa.
Los datos batimétricos son esenciales para crear cartas náuticas, que ayudan a guiar a las embarcaciones con seguridad mediante la identificación de posibles peligros subacuáticos como rocas sumergidas, pecios y bancos de arena. También desempeñan un papel fundamental en la investigación científica, ya que ayudan a comprender los elementos geológicos submarinos, las corrientes oceánicas y los ecosistemas marinos.
¿Para qué se utiliza una boya?
Una boya es un dispositivo flotante utilizado principalmente en entornos marítimos y acuáticos con varios propósitos clave. A menudo se colocan boyas en ubicaciones específicas para señalar pasos seguros, canales o áreas peligrosas en masas de agua. Guían a los barcos y embarcaciones, ayudándoles a evitar puntos peligrosos como rocas, aguas poco profundas o naufragios.
Se utilizan como puntos de fondeo para embarcaciones. Las boyas de amarre permiten a los barcos amarrarse sin necesidad de echar el ancla, lo que resulta especialmente útil en zonas donde el fondeo no es práctico o daña el medio ambiente.
Las boyas instrumentadas están equipadas con sensores para medir condiciones ambientales como la temperatura, la altura de las olas, la velocidad del viento y la presión atmosférica. Estas boyas proporcionan datos valiosos para la previsión meteorológica, la investigación climática y los estudios oceanográficos.
Algunas boyas actúan como plataformas para recopilar y transmitir datos en tiempo real desde el agua o el lecho marino, y se utilizan a menudo en investigación científica, monitorización ambiental y aplicaciones militares.
En la pesca comercial, las boyas marcan la ubicación de trampas o redes. También ayudan en la acuicultura, señalando la ubicación de granjas submarinas.
Las boyas también pueden delimitar zonas designadas, como áreas de prohibido fondear, zonas de prohibición de pesca o áreas de baño, ayudando a hacer cumplir las normativas en el agua.
En todos los casos, las boyas son fundamentales para garantizar la seguridad, facilitar las actividades marinas y respaldar la investigación científica.
¿Qué es la flotabilidad?
La flotabilidad es la fuerza ejercida por un fluido (como el agua o el aire) que se opone al peso de un objeto sumergido en él. Permite que los objetos floten o asciendan a la superficie si su densidad es menor que la del fluido. La flotabilidad se produce debido a la diferencia de presión ejercida sobre las partes sumergidas del objeto; se aplica una mayor presión a menores profundidades, lo que crea una fuerza ascendente.
El principio de flotabilidad se describe mediante el principio de Arquímedes, el cual establece que la fuerza de flotación hacia arriba sobre un objeto es igual al peso del fluido desplazado por dicho objeto. Si la fuerza de flotación es mayor que el peso del objeto, este flotará; si es menor, el objeto se hundirá. La flotabilidad es fundamental en muchos campos, desde la ingeniería naval (diseño de barcos y submarinos) hasta la funcionalidad de dispositivos flotantes como las boyas.
¿Qué es un ROV?
Un ROV (Remotely Operated Vehicle o vehículo operado por remota) es un robot submarino no tripulado diseñado para operar en entornos demasiado profundos, peligrosos o inaccesibles para los buceadores humanos. Los ROV se utilizan ampliamente en industrias marinas como la del petróleo y gas mar adentro (offshore), la investigación científica, la supervisión ambiental y las operaciones navales. A diferencia de los vehículos autónomos submarinos (AUV), que operan de forma independiente siguiendo rutas preprogramadas, los ROV suelen estar conectados a una embarcación de superficie mediante un cable umbilical que proporciona energía, comunicación y señales de control. Este cable permite a un operador humano en la superficie pilotar el vehículo en tiempo real, proporcionando una maniobrabilidad, supervisión y control precisos de los sensores y manipuladores de a bordo.
Los ROV están equipados con una variedad de instrumentos según su misión. Suelen llevar cámaras de alta definición para inspección visual, sistemas de sónar para cartografía y navegación, y brazos manipuladores para interactuar con objetos en el lecho marino. Los modelos avanzados pueden incluir sensores especializados como sondas ambientales, magnetómetros y sistemas de navegación inercial (INS) para mantener un posicionamiento preciso en condiciones submarinas difíciles. Dado que las señales GPS/GNSS no pueden penetrar el agua, los ROV dependen de una combinación de sistemas de posicionamiento acústico, registros de velocidad Doppler (DVL), sensores de presión y navegación inercial para estimar su posición en relación con la embarcación de superficie o un punto de referencia fijo. Los ROV de alta precisión utilizados en la construcción submarina o la investigación científica suelen integrar IMU de clase táctica para garantizar una precisión centimétrica en operaciones prolongadas, incluso en zonas con escasa cobertura acústica.
El diseño de un ROV es altamente modular, lo que permite acoplar diferentes cargas útiles según los requisitos de la misión. Los ROV pequeños de clase de observación son ligeros y portátiles, destinados a inspecciones visuales sencillas, mientras que los ROV de clase de trabajo son mucho más grandes y capaces de realizar tareas pesadas como construcción submarina, reparación de tuberías o recogida de muestras. Los ROV proporcionan un acceso inigualable a entornos subacuáticos, ampliando las capacidades humanas y permitiendo operaciones a profundidades y duraciones que de otro modo serían imposibles. En esencia, un ROV es tanto una herramienta de exploración versátil como una plataforma de precisión para ejecutar misiones submarinas complejas, acortando la distancia entre la supervisión humana y la capacidad robótica remota.
