


Heave (Cercenada / Movimiento vertical)
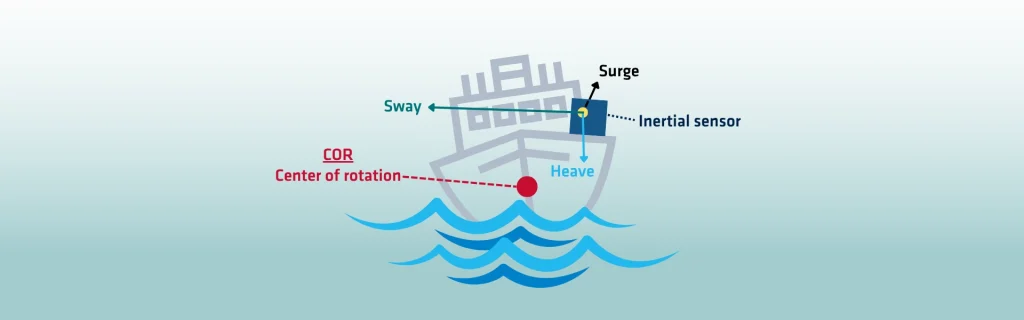
El seno o movimiento vertical (heave) se refiere al movimiento vertical de una embarcación o plataforma provocado por las olas del océano. A diferencia del cabeceo o el balanceo, que implican un movimiento de rotación, este consiste en un desplazamiento de arriba a abajo. A diferencia del cabeceo o el balanceo, que implican un movimiento angular, el desplazamiento vertical es estrictamente vertical. Este parámetro es un factor crítico en la navegación y las operaciones en alta mar. Un movimiento vertical excesivo puede afectar directamente a la estabilidad de la embarcación, la precisión y la seguridad de la tripulación.
La altura de las olas es el factor principal que influye en este movimiento. Las olas más grandes generan un desplazamiento vertical más fuerte, lo que aumenta la amplitud del movimiento. El periodo de las olas también afecta a las características del desplazamiento vertical. Los periodos más largos dan lugar a un movimiento vertical más suave, mientras que los periodos más cortos provocan oscilaciones rápidas. La dirección de las olas modifica la forma en que se experimenta este movimiento. Las olas que se aproximan por la proa o la popa tienen un efecto diferente a las que golpean los costados. El diseño de la embarcación también desempeña un papel crucial en la forma en que esta responde al desplazamiento vertical. La forma del casco, el desplazamiento y la distribución del peso determinan cómo se absorbe el movimiento.
Este movimiento afecta significativamente a la estabilidad de la embarcación. Las oscilaciones verticales continuas afectan al confort, al rendimiento de los equipos y a la seguridad. Para las embarcaciones más pequeñas, un movimiento vertical fuerte puede crear condiciones peligrosas. En las operaciones en alta mar, plantea retos para la perforación y la estabilidad de las plataformas. Los movimientos verticales pueden interferir con el funcionamiento de la sarta de perforación y el anclaje al lecho marino. Por lo tanto, los sistemas de compensación precisos son esenciales para las actividades en alta mar.
También afecta a la precisión de la navegación. El desplazamiento vertical afecta al posicionamiento preciso durante el atraque, la planimetría o la construcción. El movimiento altera las mediciones GNSS e inerciales, lo que requiere correcciones avanzadas. Por lo tanto, una supervisión precisa es fundamental para el éxito de la misión.
Los mejores métodos y tecnologías de medición de la cabezada
Las herramientas de medición avanzadas proporcionan datos precisos. Los acelerómetros, los sensores de olas y las unidades de movimiento ofrecen supervisión en tiempo real. Comprender y gestionar el movimiento vertical de una embarcación es esencial para garantizar la seguridad, la estabilidad y la eficiencia de las operaciones marítimas y en alta mar.
Se utilizan diversos métodos y tecnologías para corregir las discrepancias:
1 – Compensación de franjas y oleaje (heave) en tiempo real
Sensores como acelerómetros, giróscopos e INS acoplados a GNSS miden el movimiento de la embarcación en tiempo real. El sistema calcula el desplazamiento vertical y aplica correcciones inmediatas a equipos como ecosondas o columnas de perforación.
2 – Procesamiento de balanceo vertical (heave) con retardo
Algunos sistemas avanzados utilizan algoritmos de heave con retardo. Estos algoritmos procesan los datos de movimiento con un breve retraso temporal para mejorar la precisión. Este método es especialmente eficaz en condiciones de oleaje irregular.
3 – Compensación activa de oleaje (AHC)
Los sistemas AHC utilizan actuadores hidráulicos o eléctricos para contrarrestar físicamente el movimiento vertical. Se utilizan ampliamente en grúas, plataformas de perforación y vehículos operados por control remoto (ROV). Al ajustar la posición del equipo de forma continua, mantienen la estabilidad a pesar del oleaje.
4 – Compensación pasiva de oleaje (PHC)
El PHC se basa en sistemas mecánicos como muelles o amortiguadores para absorber estas fuerzas. Aunque es menos preciso que el AHC, reduce el impacto del movimiento en aplicaciones donde no se requiere una compensación completa.
5 – Sistemas de posicionamiento dinámico (DP)
Los sistemas DP integran datos con el control de los propulsores. Estabilizan la posición general de la embarcación y reducen los efectos del movimiento. Cuando se combina con otros sensores, el DP mejora el rendimiento de mantenimiento de posición en operaciones en alta mar.
6 – Correcciones de postprocesamiento
En los estudios hidrográficos, estas correcciones suelen aplicarse después de la recolección de datos. Los datos de los sensores de movimiento se sincronizan con las mediciones de sónar o lídar. A continuación, el software elimina los efectos del oleaje para producir mapas batimétricos precisos.
Explore nuestra gama de soluciones marítimas diseñadas para la monitorización de olas en tiempo real. Solución de navegación para aplicaciones hidrográficas
