
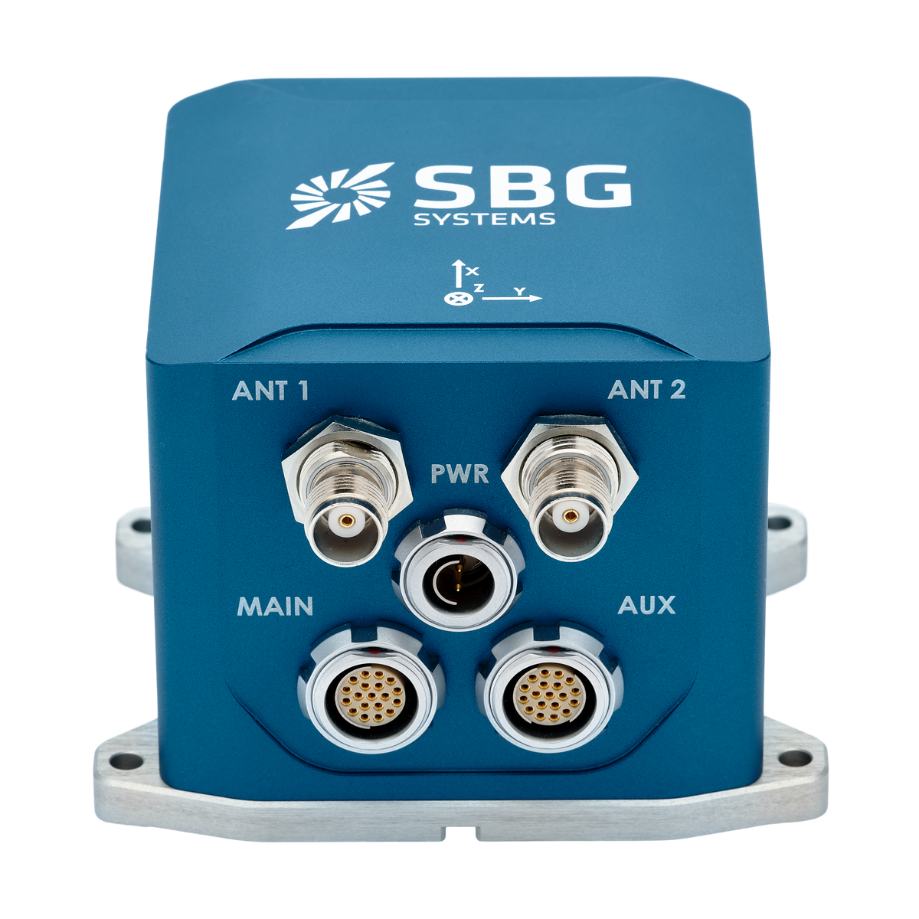

Ekinox-D Kompakt INS GNSS -løsning med to antenner
Ekinox-D er et alt-i-ett-inertialnavigasjonssystem med integrert RTK- GNSS -mottaker, ideelt for bruksområder der plass er avgjørende. Dette avanserte INS/GNSS leveres med én eller to antenner og gir orientering, heving og posisjon med centimeterpresisjon, selv under GNSS avbrudd.
En IMU er kjernekomponenten i dette inertialnavigasjonssystemet. Ved å utnytte MEMS-teknologi og en innovativ, egenutviklet integrasjon leverer Ekinox-D IMU enestående ytelse samtidig som kostnadene holdes på et rimelig nivå. I tillegg kan en DVL eller en odometer kobles til Ekinox-D som inngangssignaler for hastighetsberegning.
Oppdag alle funksjonene og bruksområdene til Ekinox-D.
Ekinox-D-funksjoner
Ekinox-D har en innebygd mottaker av kartleggingskvalitet GNSS (L1/L2/L5 GPS, GLONASS, GALILEO, BEIDOU) som støtter SBAS-, DGNSS- og RTK-posisjonering. Med en konfigurert oppdateringsfrekvens på 5 Hz gir denne mottakeren optimal nøyaktighet og pålitelighet i krevende GNSS miljøer, takket være svært avanserte algoritmer for automatisk feilkorrigering som oppdager og eliminerer flerveisutbredelse eller forstyrrelser fra Inmarsat/Iridium.
Den har RTK-posisjonering samt støtte for RAW-data som standard, noe som gir centimeterpresisjon i sanntid eller ved etterbehandling. Den doble antennen muliggjør presis kursbestemmelse i applikasjoner med lav dynamikk.
Den interne doble L-båndsdemodulatoren støtter Fugro Marinestar™ PPP-tjenester for levering over hele verden, uten behov for spesifikk infrastruktur, med en posisjoneringsnøyaktighet bedre enn 10 cm.
Se mer informasjon om spesifikasjonene for vår Ekinox-D.


Tekniske spesifikasjoner
Ytelse ved bevegelse og navigering
1.2 m Vertikal posisjon med ett festepunkt
1.2 m RTK-horisontalposisjon
0,01 m + 0,5 ppm RTK-vertikalposisjon
0,015 m + 1 ppm PPK i horisontal posisjon
0,01 m + 0,5 ppm * PPK vertikal posisjon
0,015 m + 1 ppm * Rulling/stigning ved ett punkt
0.02 ° RTK-rulling/stigning
0.015 ° PPK-rull/stigning
0,01 ° * Overskrift med ett punkt
0.05 ° RTK-kurs
0.04 ° PPK-overskrift
0,03 ° *
Navigasjonsfunksjoner
Enkelt- og dobbelt GNSS -antenne Nøyaktighet for heving i sanntid
5 cm eller 5 % av svellingen Svingningsperiode for bølger i sanntid
0 til 20 sekunder Svingningsmodus i sanntid
Automatisk justering Nøyaktighet ved forsinket heving
2 cm eller 2 % Forsinket heave-bølgeperiode
0 til 40 sekunder
Bevegelsesprofiler
Overflatefartøy, undervannsfartøy, havkartlegging, marine og ekstreme marine forhold Luft
Fly, helikoptre, luftfartøy, UAV Land
Bil, kjøretøy, tog/jernbane, lastebil, tohjulinger, tungt maskineri, fotgjenger, ryggsekk, terrengkjøring
GNSS ytelse
Intern geodetisk dobbeltantenne Frekvensbånd
Dobbel frekvens GNSS funksjoner
SBAS, SP, RTK, PPK GPS-signaler
L1, L2, L5, L6 * Galileo-signaler
E1, E5a, E5b GLONASS-signaler
L1 C/A, L2 C/A, L2P, L3 Beidou-signaler
B1I, B1C, B2a, B2I, B3I Andre signaler
Marinestar, CLAS, QZSS, Navic, L-bånd * GNSS tid til første utbedring
< 45 s Forstyrrelse og forfalskning
Avanserte risikoreduserende tiltak og indikatorer, OSNMA
Miljøspesifikasjoner og driftsområde
IP-68 Driftstemperatur
-40 °C til 75 °C Vibrasjoner
3 g RMS – 20 Hz til 2 kHz Støtdempere
500 g i 0,3 ms MTBF (beregnet)
50 000 timer I samsvar med
MIL-STD-810, EN 60945
Grensesnitt
GNSS, RTCM, kilometerteller, DVL Utdataprotokoller
NMEA, binær sbgECom, TSS, Simrad, Dolog Inndataprotokoller
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Datalogger
8 GB eller 48 timer ved 200 Hz Produksjonshastighet
Opptil 200 Hz Ethernet
Full duplex (10/100 base-T), PTP-hovedklokke, NTP, webgrensesnitt, FTP, REST API Serielle porter
RS-232/422 opptil 921 kbps: 3 utganger / 5 innganger CAN
1x CAN 2.0 A/B, opptil 1 Mbps Synkroniser UT
PPS, utløser opptil 200 Hz, virtuell kilometerteller – 2 utganger Synkroniser IN
PPS, kilometerteller, hendelsesmarkør opp til 1 kHz – 5 innganger
Mekaniske og elektriske spesifikasjoner
9 til 36 V likestrøm Strømforbruk
6 W Antenneeffekt
5 VDC – maks. 150 mA per antenne | Forsterkning: 17 – 50 dB Vekt (g)
600 g Mål (L x B x H)
100 mm × 86 mm × 75 mm
Spesifikasjoner for tidsinnstilling
< 200 ns PTP-nøyaktighet
< 1 µs PPS-nøyaktighet
< 1 µs (jitter < 1 µs) Avdrift ved navigasjon etter beregning
1 ppm
Ekinox-D-applikasjoner
Ekinox-D er utviklet for høypresisjonsnavigasjon og sanntidsovervåking i land-, sjø-, undervanns- og luftbårne applikasjoner, og sikrer nøyaktige data selv under de mest krevende forholdene.
I landbaserte applikasjoner gir den pålitelig posisjonering og orientering for mobil kartlegging, autonome kjøretøy og taktiske operasjoner. For marine og undervannsprosjekter støtter den robust navigasjon og fartøysstyring, noe som er avgjørende for sikker og effektiv drift. I luftbårne anvendelser forbedrer vår « INS » stabiliteten og presisjonen for UAV-er og bemannede fly. Med ytelsesovervåking i sanntid sikrer vår INS nøyaktige og handlingsrettede innsikter på tvers av miljøer.
Utforsk alle bruksområder på tvers av ulike sektorer.
Ekinox-D-datablad
Få alle sensorfunksjonene og spesifikasjonene sendt direkte til innboksen din!
Sammenlign Ekinox-D med andre produkter
Sammenlign vårt mest avanserte utvalg av inertialsensorer for navigasjon, bevegelses- og heveovervåking.
Fullstendige spesifikasjoner finnes i maskinvarehåndboken, som er tilgjengelig på forespørsel.
-

Ekinox-D
- RTK-horisontalposisjon
- 0,01 m + 0,5 ppm
- RTK-rulling/stigning
- 0.015 °
- RTK-kurs
- 0.04 °
- GNSS mottaker
- Intern geodetisk dobbeltantenne
- Vekt (g)
- 600 g
- Mål (L x B x H)
- 100 × 86 × 75 mm
-
- RTK-horisontalposisjon
- 0,01 m + 1 ppm
- RTK-rulling/stigning
- 0.05 °
- RTK-kurs
- 0.2 °
- GNSS mottaker
- Intern dobbel antenne
- Vekt (g)
- 65 g
- Mål (L x B x H)
- 46 × 45 × 32 mm
-
- RTK-horisontalposisjon
- 0,01 m + 0,5 ppm
- RTK-rulling/stigning
- 0.015 °
- RTK-kurs
- 0.05 °
- GNSS mottaker
- Intern dobbel antenne
- Vekt (g)
- 165 g
- Mål (L x B x H)
- 42 × 57 × 60 mm
-
- RTK-horisontalposisjon
- 0,015 m + 1 ppm
- RTK-rulling/stigning
- 0.015 °
- RTK-kurs
- 0.05 °
- GNSS mottaker
- Intern dobbel antenne
- Vekt (g)
- 38 g
- Mål (L x B x H)
- 50 × 37 × 23 mm


Ekinox-D-kompatibilitet


Dokumentasjon og ressurser
Ekinox-D leveres med omfattende dokumentasjon som er utformet for å støtte brukerne i alle ledd.
Fra installasjonsveiledninger til avansert konfigurasjon og feilsøking – våre oversiktlige og detaljerte håndbøker sikrer problemfri integrering og drift.
Våre casestudier
Utforsk praktiske brukseksempler som viser hvordan våre « INS » øker ytelsen, reduserer driftsstans og forbedrer driftseffektiviteten. Finn ut hvordan våre avanserte sensorer og intuitive grensesnitt gir deg den presisjonen og kontrollen du trenger for å oppnå best mulig resultat i dine applikasjoner.
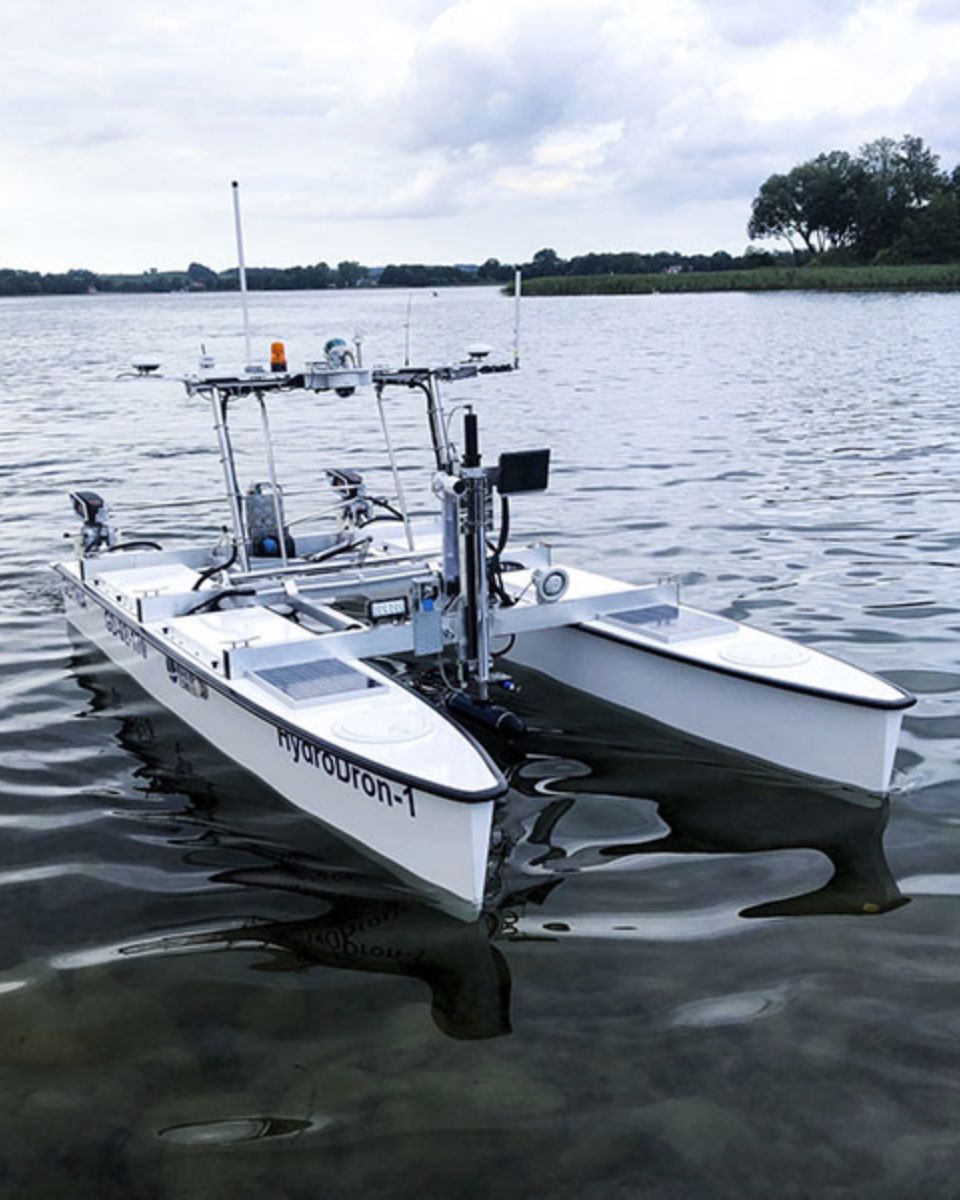
ASV-løsning som integrerer SBGs « INS » og multistråle-ekkolodd
ASV – Autonome overflatefartøy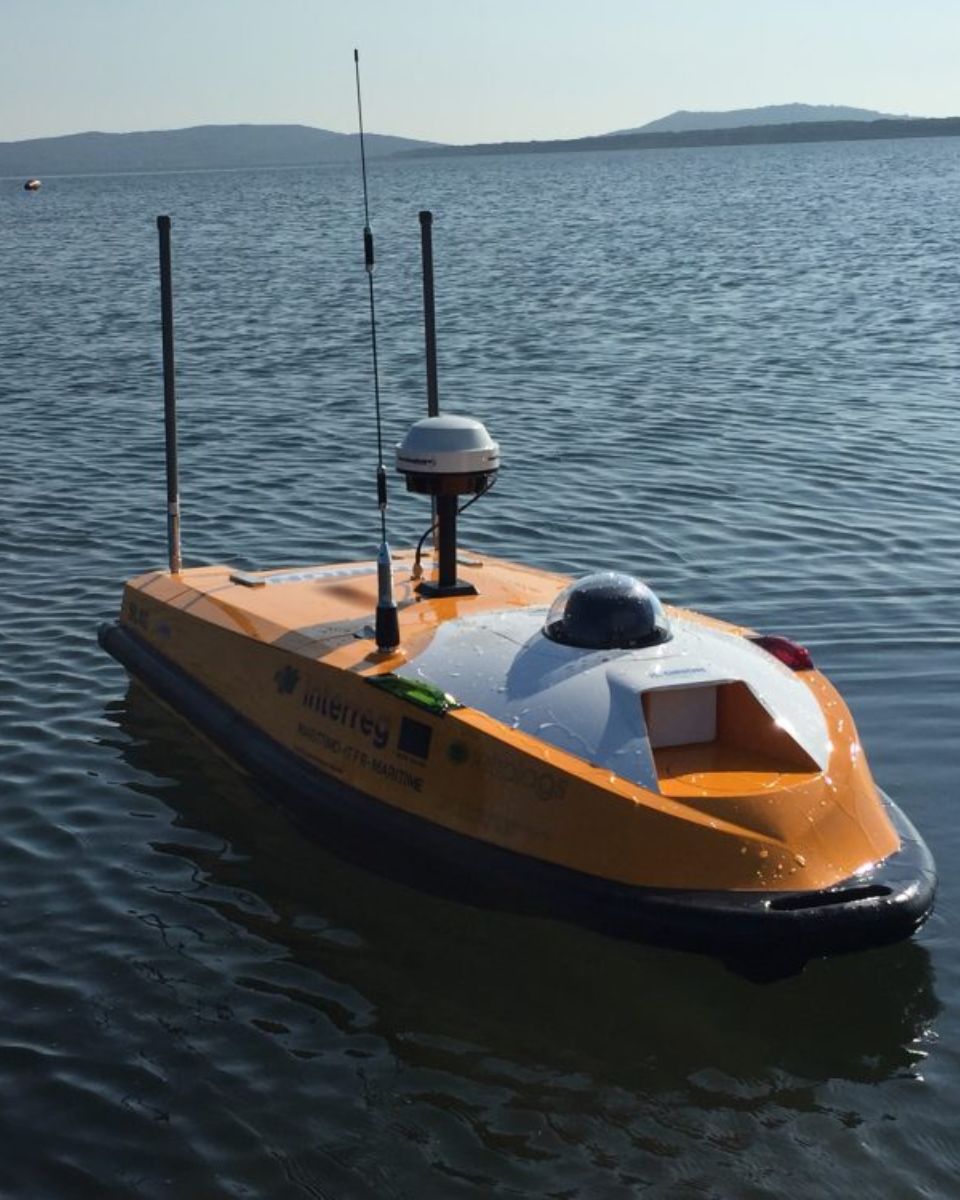
OPSIA utvider løsningen sin med integrasjon av Ekinox ogINS
Flerstråle-ekkolodd og laserskanner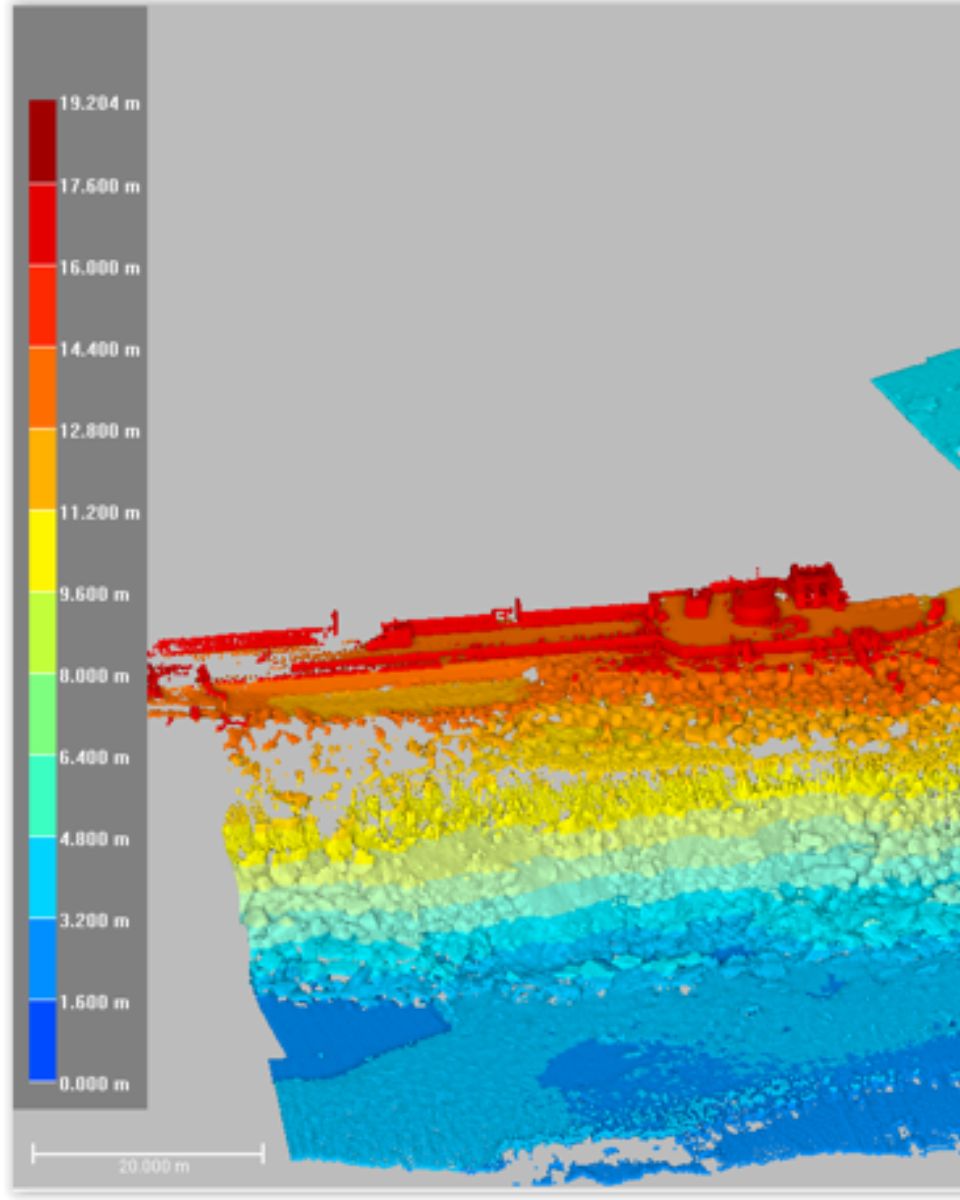



Andre produkter og tilbehør
Oppdag hvordan våre løsninger kan forvandle driften din ved å utforske vårt mangfoldige utvalg av applikasjoner. Med våre bevegelses- og navigasjonssensorer og programvare får du tilgang til banebrytende teknologier som fremmer suksess og innovasjon innen ditt felt.
Bli med oss og utnytt potensialet i løsninger for inertialnavigasjon og posisjonering på tvers av ulike bransjer.

Qinertia GNSS-INS

Kabler

Vår produksjonsprosess
Oppdag presisjonen og ekspertisen som ligger bak hvert eneste produkt fra SBG Systems . Videoen nedenfor gir et innblikk i hvordan vi nøye utvikler, produserer og tester våre høytytende treghetsnavigasjonssystemer.
Fra avansert ingeniørarbeid til streng kvalitetskontroll – produksjonsprosessen vår sikrer at hvert produkt oppfyller de høyeste standardene for pålitelighet og nøyaktighet.
Se videoen nå for å lære mer!

Be om et tilbud
De snakker om oss
Vi presenterer erfaringer og anbefalinger fra fagfolk i bransjen og kunder som har tatt i bruk produktene våre i sine prosjekter. Oppdag hvordan vår innovative teknologi har forvandlet driften deres, økt produktiviteten og gitt pålitelige resultater i en rekke ulike bruksområder.



FAQ-delen
Velkommen til vår FAQ-seksjon, der vi besvarer de viktigste spørsmålene dine om vår banebrytende teknologi og bruksområdene hennes. Her finner du utfyllende svar om produktfunksjoner, installasjonsprosesser, tips til feilsøking og anbefalte fremgangsmåter for å få mest mulig ut av opplevelsen din.
Finn svarene dine her!
Hva er «surge, sway og heave»?
Bølging, svai og heving er de tre translasjonsbevegelsene som beskriver hvordan et fartøy eller en plattform beveger seg i havet. De inngår i de seks bevegelsesfrihetsgradene (DOF), som også omfatter stigning, rulling og gir (rotasjonsbevegelsene).
- Surge er fartøyets lineære bevegelse langs lengdeaksen (fremover og bakover). Når et skip for eksempel øker eller reduserer farten på grunn av bølger eller fremdriftskrefter, opplever det surge.
- Svingning er den lineære bevegelsen langs tverraksen (fra side til side). Dette skjer når et fartøy driver sidelengs på grunn av strømmer, vind eller bølger som kommer fra siden.
- Heave er den lineære bevegelsen langs den vertikale aksen (opp og ned). Den skyldes hovedsakelig bølger som løfter og senker fartøyet.
Sammen definerer bølgebevegelse, svai og heving fartøyets translasjonsforskyvninger i et tredimensjonalt rom. Disse bevegelsene er avgjørende for navigasjon, offshoreboring, dynamisk posisjonering og marine undersøkelser, fordi de har direkte innvirkning på stabilitet, nøyaktighet og sikkerhet.
Hva er batymetri?
Batymetri er studiet og målingen av dybden og formen på undervannsterrenget, med hovedfokus på kartlegging av havbunnen og andre undervannslandskap. Det er undervannets motstykke til topografi, og gir detaljert innsikt i undervannsforholdene i hav, sjøer, innsjøer og elver. Batymetri spiller en avgjørende rolle i en rekke anvendelsesområder, blant annet navigasjon, havkonstruksjon, ressursutforskning og miljøstudier.
Moderne batymetriske teknikker er avhengige av sonarsystemer, som for eksempel enkeltstråle- og flerstråle-ekkolodd, som bruker lydbølger til å måle vanndybden. Disse enhetene sender lydimpulser mot havbunnen og registrerer tiden det tar før ekkoene kommer tilbake, og beregner deretter dybden ut fra lydens hastighet i vann. Spesielt flerstråle-ekkolodd gjør det mulig å kartlegge store områder av havbunnen på en gang, noe som gir svært detaljerte og nøyaktige fremstillinger av havbunnen. Ofte brukes en RTK- og «INS »-løsning for å skape nøyaktig posisjonerte 3D-batymetriske fremstillinger av havbunnen.
Batymetriske data er avgjørende for utarbeidelsen av sjøkart, som bidrar til å lede fartøy trygt ved å identifisere potensielle farer under vann, som skjulte steiner, vrak og sandbanker. De spiller også en avgjørende rolle i vitenskapelig forskning, ved å hjelpe forskere med å forstå geologiske forhold under vann, havstrømmer og marine økosystemer.
Hva er hydrografisk kartlegging?
Hydrografisk kartlegging er prosessen med å måle og kartlegge fysiske egenskaper ved vannforekomster, herunder hav, elver, innsjøer og kystområder. Det innebærer innsamling av data knyttet til dybde, form og konturer på havbunnen (havbunnskartlegging), samt plasseringen av objekter under vann, navigasjonsfarer og andre undervannsformasjoner (f.eks. havgraver). Hydrografisk kartlegging er avgjørende for ulike formål, blant annet navigasjonssikkerhet, kystforvaltning og kystkartlegging, bygg- og anleggsvirksomhet samt miljøovervåking.
Hydrografisk kartlegging omfatter flere sentrale komponenter, med utgangspunkt i batymetri, som måler vanndybde og havbunnens topografi ved hjelp av sonarsystemer som enkel- eller flerstråle-ekkolodd, som sender lydimpulser ned til havbunnen og måler ekkoets returtid.
Nøyaktig posisjonering er avgjørende, og oppnås ved hjelp av globale navigasjonssatellittsystemer (GNSS) og inertialnavigasjonssystemer (INS) for å knytte dybdemålinger til nøyaktige geografiske koordinater. I tillegg måles data om vannsøylen, som temperatur, saltholdighet og strømninger, og det samles inn geofysiske data for å oppdage undervannsobjekter, hindringer eller farer ved hjelp av verktøy som sideskannende sonar og magnetometre.
Hva er multistråle-ekkoloddmåling?
Multibeam Echo Sounding (MBES) er en avansert hydrografisk kartleggingsteknikk som brukes til å kartlegge havbunnen og undervannsformasjoner med høy presisjon.
I motsetning til tradisjonelle ekkolodd med én stråle, som måler dybden på et enkelt punkt rett under fartøyet, benytter MBES en rekke sonarstråler for samtidig å registrere dybdemålinger over et bredt område av havbunnen. Dette muliggjør detaljert kartlegging med høy oppløsning av undervannsterrenget, inkludert topografi, geologiske trekk og potensielle farer.
MBES-systemer sender ut lydbølger som beveger seg gjennom vannet, reflekteres fra havbunnen og kommer tilbake til fartøyet. Ved å analysere tiden det tar før ekkoene kommer tilbake, beregner systemet dybden på flere punkter og lager dermed et omfattende kart over undervannslandskapet.
Denne teknologien er avgjørende for en rekke anvendelsesområder, blant annet navigasjon, havbrukskonstruksjon, miljøovervåking og ressursutforskning, og gir viktige data for sikker sjøfart og bærekraftig forvaltning av marine ressurser.
Hva er sensorer for bølgemåling?
Bølgemålesensorer er avgjørende verktøy for å forstå havets dynamikk og for å forbedre sikkerheten og effektiviteten i maritime operasjoner. Ved å levere nøyaktige og aktuelle data om bølgeforholdene bidrar de til å danne grunnlag for beslutninger i ulike sektorer, fra skipsfart og navigasjon til miljøvern. Bølgebøyer er flytende enheter utstyrt med sensorer for å måle bølgeparametere som høyde, periode og retning.
De bruker vanligvis akselerometre eller gyroskoper til å registrere bølgebevegelser (f.eks. bølgeperiode) og kan overføre sanntidsdata til landbaserte anlegg for analyse.
