探索我们的低噪声陀螺仪解决方案:



陀螺仪

陀螺仪是一种测量相对于惯性坐标系的旋转速率的传感器。因此,当旋转时,它能捕获方位的所有后续变化。此外,由于地球坐标系本身在旋转,放在地上的陀螺仪也会检测到地球的旋转速率——大约每小时 15°。陀螺仪通常以度每秒 (°/s) 或弧度每秒 (rad/s) 表示输出。
它是如何工作的?
在实际应用中,系统以高频率积分旋转速率,以高精度确定传感器姿态。因此,这一原理构成了所有惯性传感器的基础,包括垂直陀螺仪、姿态航向参考系统 (AHRS)、运动参考单元 (MRU) 和惯性导航系统 (INS)。
此外,它们在 INS 框架内确定位置和速度方面发挥着关键作用。此外,性能最高的陀螺仪(通常是闭环光纤陀螺仪 (FOG))可以直接测量地球自转,而无需进行偏置估计。因此,这些传感器无需依赖任何外部参考即可确定航向,这种功能被称为寻北。然而,也存在其他确定航向的技术,这有助于减少对该技术的严格限制。
陀螺仪中的科里奥利效应和萨尼亚克效应
就工作原理而言,SBG Systems 的陀螺仪利用两个核心物理效应来测量旋转:科里奥利效应和萨格纳ック效应(Sagnac 效应)。具体而言,科里奥利效应被应用于MEMS 陀螺仪中。当质量块在 X 方向振动时,绕垂直的 Z 轴旋转会产生一个力,从而导致沿 Y 方向的运动。
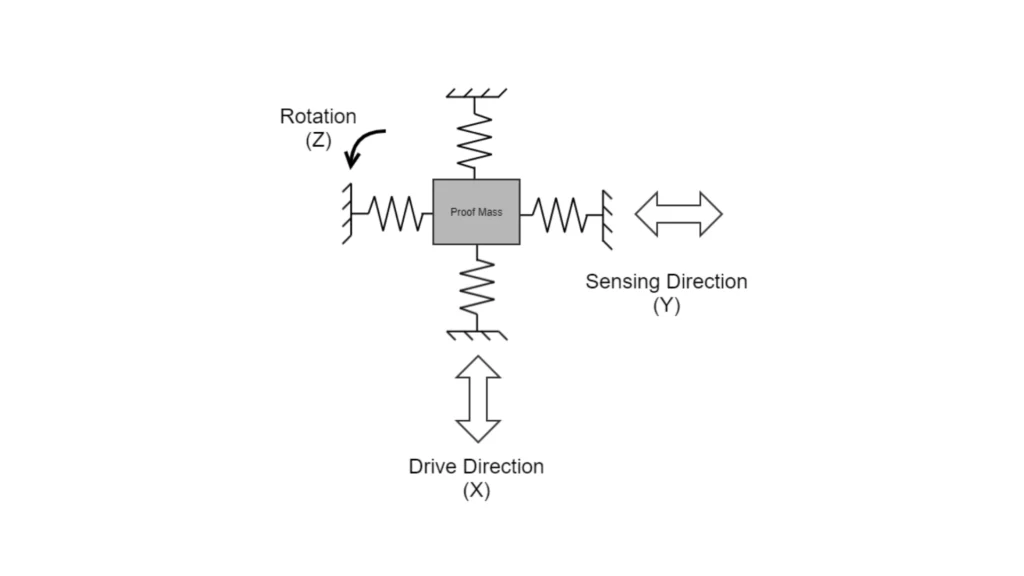
因此,几种 MEMS 架构实现了这一原理,通常使用振动梁或振动环。值得注意的是,这些陀螺仪的实际性能会根据 MEMS 元件的大小和质量、传感器封装以及机械和信号处理技术等因素而有所不同。
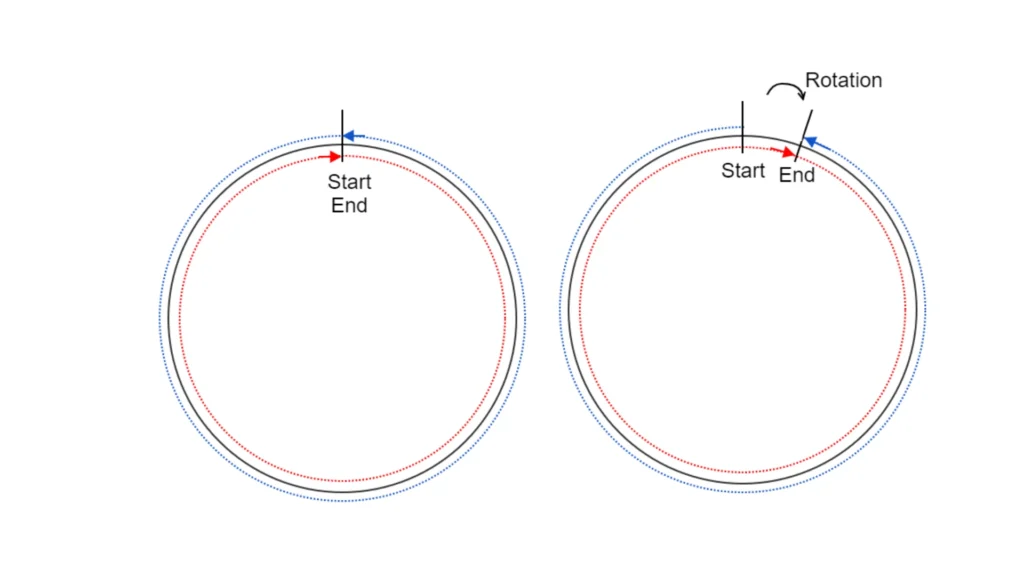
光纤陀螺仪(如 FOG)等光学陀螺仪利用萨尼亚克效应来测量旋转。在这种方法中,两个光源沿相反方向循环——一个顺时针,另一个逆时针。当没有旋转时,光波同时到达;然而,在旋转过程中,一条路径变长,另一条变短。因此,这会产生干扰,可以测量该干扰来推导角速度。
陀螺仪在惯性导航中的应用
这些原则共同确保了陀螺仪能够在广泛的应用领域中提供精确且可靠的运动数据。
航空
在航空领域,这些对飞机的导航和稳定性至关重要。它们应用于以下系统:
- 姿态指示器:这些仪表显示飞机相对于地平线的姿态,帮助飞行员保持正确的俯仰角和横滚角。
- 自动驾驶系统:陀螺仪向自动驾驶系统提供反馈,从而实现对飞机航向、高度和航线的自动控制。
- 惯性导航系统(INS):INS 依靠陀螺仪来追踪飞机的运动和方向,即使在 GPS 信号不可用的情况下也能提供精确的定位信息。
海上导航
在海上航行方面,陀螺仪有助于维持船舶和潜艇的稳定性和航向:
- 陀螺罗盘:陀螺罗盘可提供精确的方向信息,且不受地球磁场影响,有助于导航员保持稳定的航向。
- 车身稳定系统利用这些传感器来减少横摆和纵摇,从而提高乘客的舒适度并确保安全。
空格
对于航天器和卫星而言,陀螺仪对于姿态控制至关重要:
- 姿态控制系统:陀螺仪通过精确测量旋转运动,帮助控制航天器的姿态,这对对接、定位和机动等任务至关重要。
- 惯性测量单元 (IMU):IMU 包含陀螺仪,可提供导航和稳定功能,确保空间中的准确定位和控制。
