“超回路列车挑战赛”
UCI 团队使用 Ellipse-N 微型 INS 来测量他们的舱体位置、速度和加速度。
“对于 Ellipse-N 给我们带来的结果,我们感到非常满意。这是我们获得的最高可靠的数据源。”|Andrew T.,HyperXite 团队队长
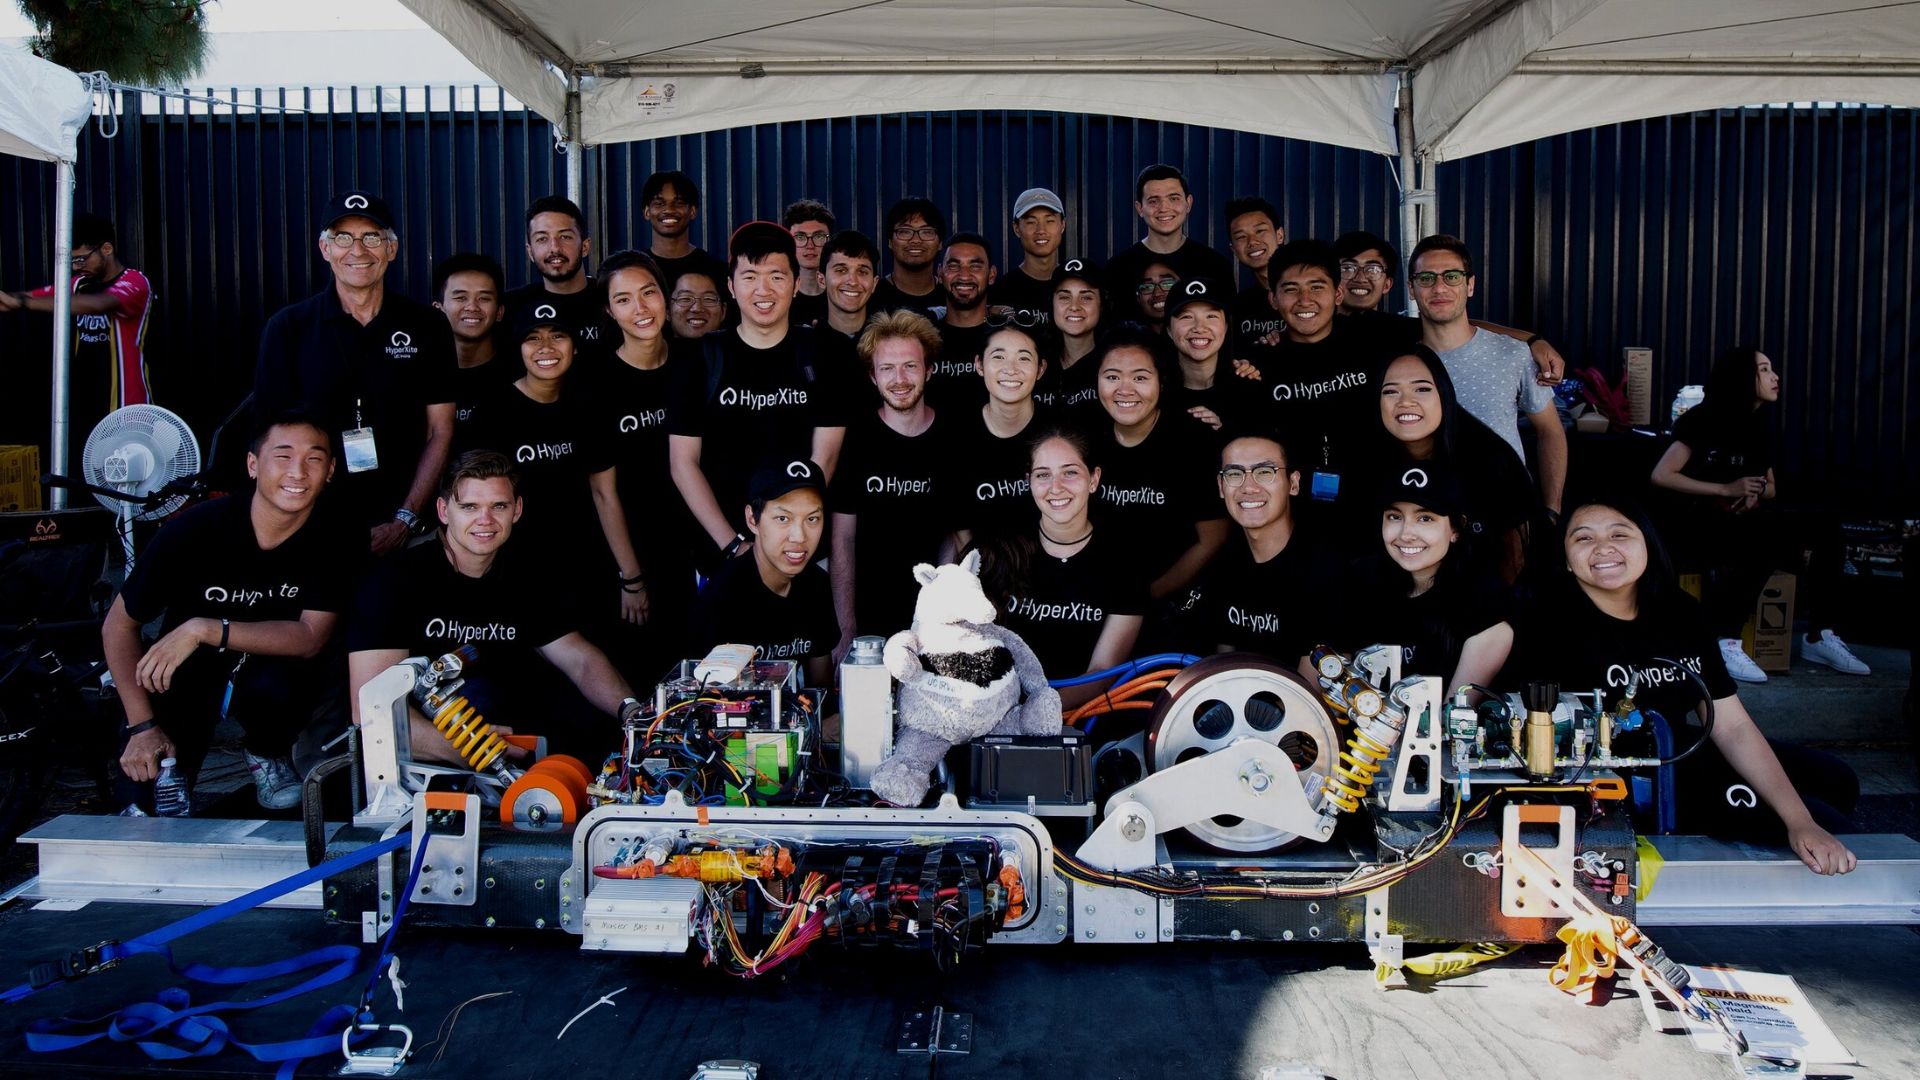
来自 UCI 大学的 HyperXite 团队参加了第二届 Hyperloop 比赛,在美洲 Hyperloop 团队中排名第一,在空气悬浮领域排名世界第二。他们使用 Ellipse-N 微型 INS 来测量其舱体的位置、速度和加速度。
“超回路列车”概念
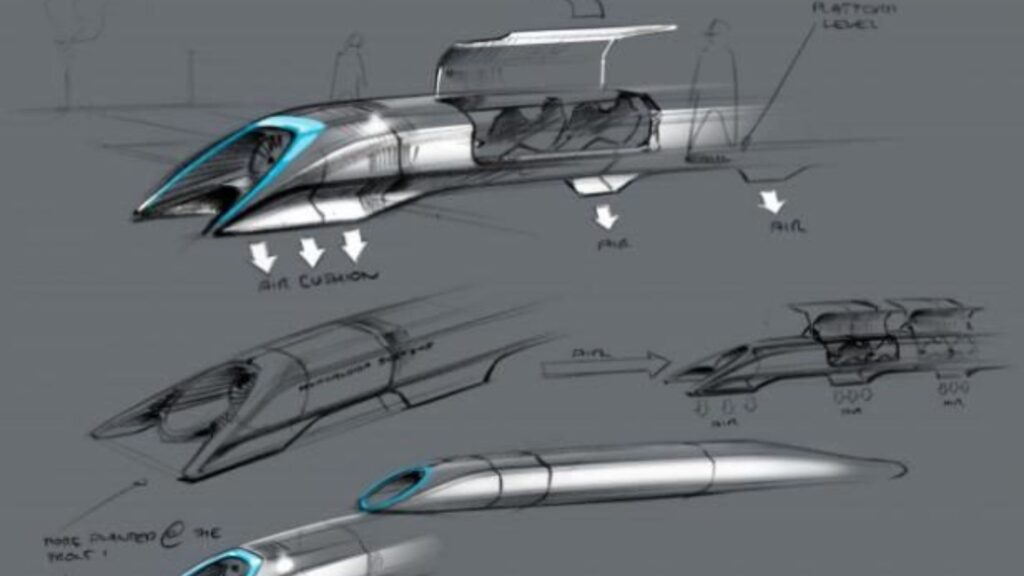
Hyperloop(超级高铁)是一个旨在提高运输效率的惊人概念。Hyperloop 由一个密封管道组成,吊舱可以在其中无空气阻力或摩擦力地穿梭,以高效率运送人员或物体达到高速。
2015 年,SpaceX 赞助了第一届 Hyperloop Pod 竞赛,各团队在竞赛中建造了缩比原型机,以展示 Hyperloop 概念各个方面的技术可行性。来自加州大学尔湾分校 (UCI) 的 HyperXite 团队携手 SBG Systems 的 Ellipse-N 参加了第二届 Hyperloop 竞赛。
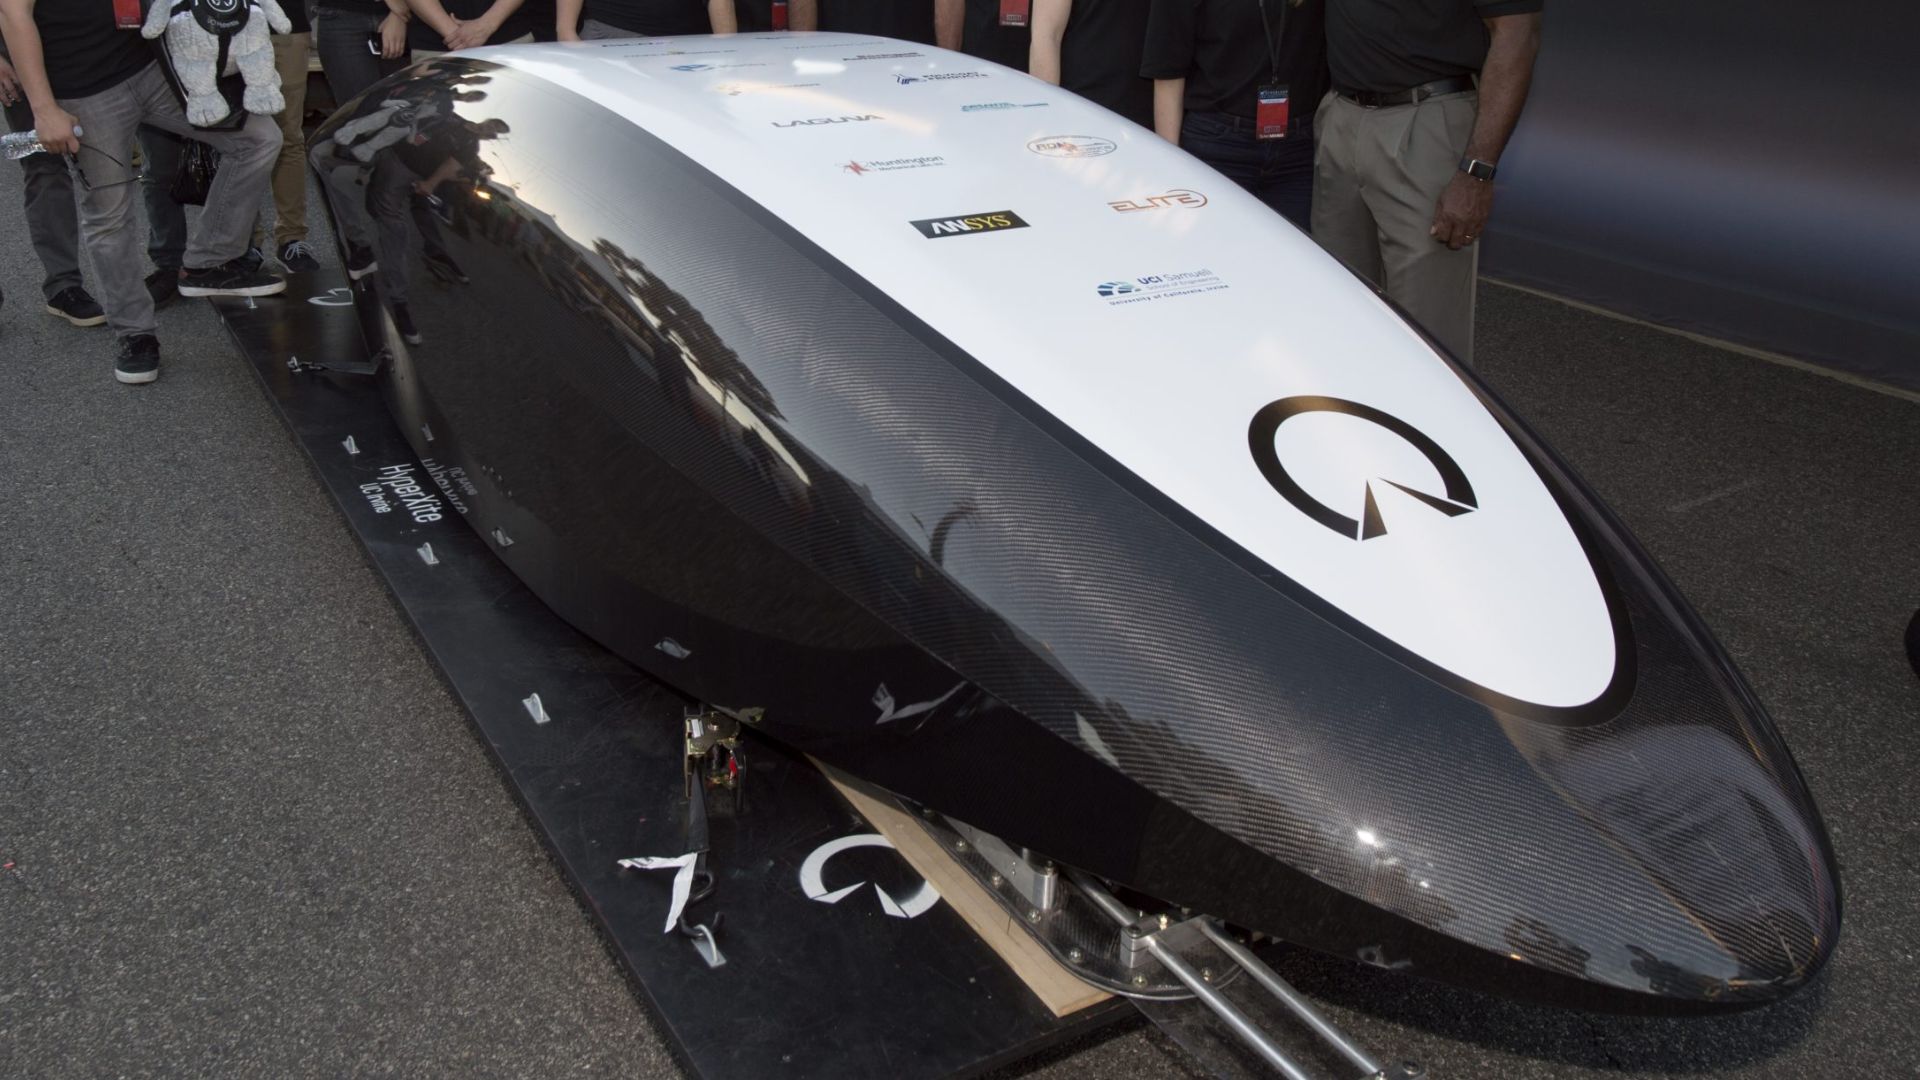
第二届竞赛现已落幕,HyperXite队在全美Hyperloop团队中排名第一,在空气悬浮类别中位列全球第二。这支成功的团队是全球仅有的六支能够全程穿越Hyperloop管道并成功抵达露天区域的队伍之一。
UCI团队“Hyperxite”参加Hyperloop竞赛
加州大学欧文分校(UCI)的学生们设计了一款管状载具,可在近真空管道中高效高速行驶。此外,该载具采用轻质碳纤维和先进系统,能够悬浮行驶、搭载乘客并安全停车。
比赛在南加州的一英里测试赛道上进行。此外,每辆载具都会加速至最高时速(实时报告),然后通过制动减速。
最后,评委将根据速度、稳定性、制动性能和行驶平顺性对飞行舱进行评分。
音箱的位置、速度和加速度
“我们的原型舱需要一种可靠的方法来测量其在 SpaceX 的 Hyperloop 真空管中运行时的位置、速度和加速度,”HyperXite 团队队长 Andrew Tec 解释道。
虽然该团队最初的想法是通过多个加速度计和旋转编码器来实现传感器融合以估计舱体的行为,但 Ellipse-N 以工业级精度(0.1° 横摇/俯仰)和小巧的封装提供了所有这些功能。
该惯性传感器还提供了其他有价值的功能,例如 GNSS 定位和 CAN 总线协议。

“我们需要一个在接近真空条件下性能良好的组件,一个易于与精确传感器集成的组件;Ellipse-N 满足了所有标准。”|Andrew T.,HyperXite 团队队长
Ellipse-N 快速且轻松的集成
该团队使用国家仪器(National Instruments)的 Compact RIO 控制器进行开发,并发现 SBG 公共 LabVIEW 插件非常方便;它使测试和开发变得非常容易和快速。
“对于 Ellipse-N 给我们带来的结果,我们感到非常满意。这是我们获得的最高可靠的数据源。我们的舱体状态机行为严重依赖于其估计的轨迹轮廓和时间,”团队队长总结道。
SpaceX 宣布将于 2018 年举办第三届比赛。此外,HyperXite 将携重新设计的舱体参赛,以符合更新后的 Hyperloop 比赛规则。
Ellipse-N
Ellipse-N 是一款紧凑、高性能的 RTK 惯性导航系统,集成有双频、四星座 GNSS 接收机。此外,它还可提供横滚、俯仰、航向、升沉以及厘米级 GNSS 定位。
Ellipse-N 传感器在动态环境和严苛的 GNSS 条件下表现出色。此外,它在较低动态应用中配合磁航向也能有效运行。

获取 Ellipse-N 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
GNSS 与 GPS 有何区别?
GNSS 代表全球导航卫星系统,GPS 代表 全球定位系统。这些术语经常互换使用,但它们在基于卫星的导航系统中指的是不同的概念。
GNSS 是所有卫星导航系统的统称,而 GPS 则特指美国的系统。GNSS 包含多个系统,提供更全面的全球覆盖,而 GPS 只是这些系统中的一个。
通过集成来自多个系统的的数据,您可以通过 GNSS 获得更高的精度和可靠性,而单独的 GPS 可能会根据卫星可用性和环境条件而受到限制。
AHRS 和 INS 之间有什么区别?
姿态和航向参考系统 (AHRS) 与惯性导航系统 (INS) 之间的主要区别在于其功能和提供数据的范围。
AHRS 提供方位信息——具体而言是车辆或设备的姿态(俯仰角、横滚角)和航向(偏航角)。它通常使用传感器组合(包括陀螺仪、加速度计和磁力计)来计算和稳定方位。AHRS 输出三个轴(俯仰、横滚和偏航)上的角位置,使系统能够了解其在空间中的方位。它通常用于航空、无人机、机器人和海洋系统中,以提供准确的姿态和航向数据,这对于车辆控制和稳定至关重要。
INS 不仅提供方位数据(类似于 AHRS),还能随着时间推移跟踪车辆的位置、速度和加速度。它使用惯性传感器来估计 3D 空间中的运动,而不依赖于诸如 GNSS 等外部参考。它结合了 AHRS 中的传感器(陀螺仪、加速度计),但也可能包含用于位置和速度跟踪的更高级算法,通常与 GNSS 等外部数据集成以提高精度。
综上所述,AHRS 侧重于方位(姿态和航向),而 INS 则提供全套导航数据,包括位置、速度和方位。
IMU 和 INS 之间有什么区别?
惯性测量单元(IMU)与惯性导航系统(INS)之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供有关横滚、俯仰、偏航和运动的信息,但不计算位置或导航数据。IMU 专门用于传输有关运动和方向的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进算法相结合,以计算车辆随时间推移的位置、速度和姿态。它融合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和姿态,而无需依赖 GNSS 等外部定位系统。
该导航系统通常用于需要全面导航解决方案的应用中,特别是在无 GNSS 环境中,例如军用无人机、船舶和潜艇。
INS 是否支持接收来自外部辅助传感器的输入?
惯性导航系统(来自我们公司)可接收来自外部辅助传感器(如大气数据传感器、磁力计、里程计、DVL 等)的输入。
这种集成使 INS 具有极高的多功能性和可靠性,尤其是在 GNSS 禁用的环境中。
这些外部传感器通过提供补充数据,提升了INS 的整体性能和精度。
