为可认证的列车定位项目 (CLUG) 选择的 INS
SBG INS/GNSS 被欧洲各大铁路公司领导的可认证列车定位项目 (CLUG) 选中。
“SBG Systems 提供出色的惯性传感器。与可靠的本地供应商合作对我们而言非常重要。”| Valentin B. – SNCF 列车定位项目经理
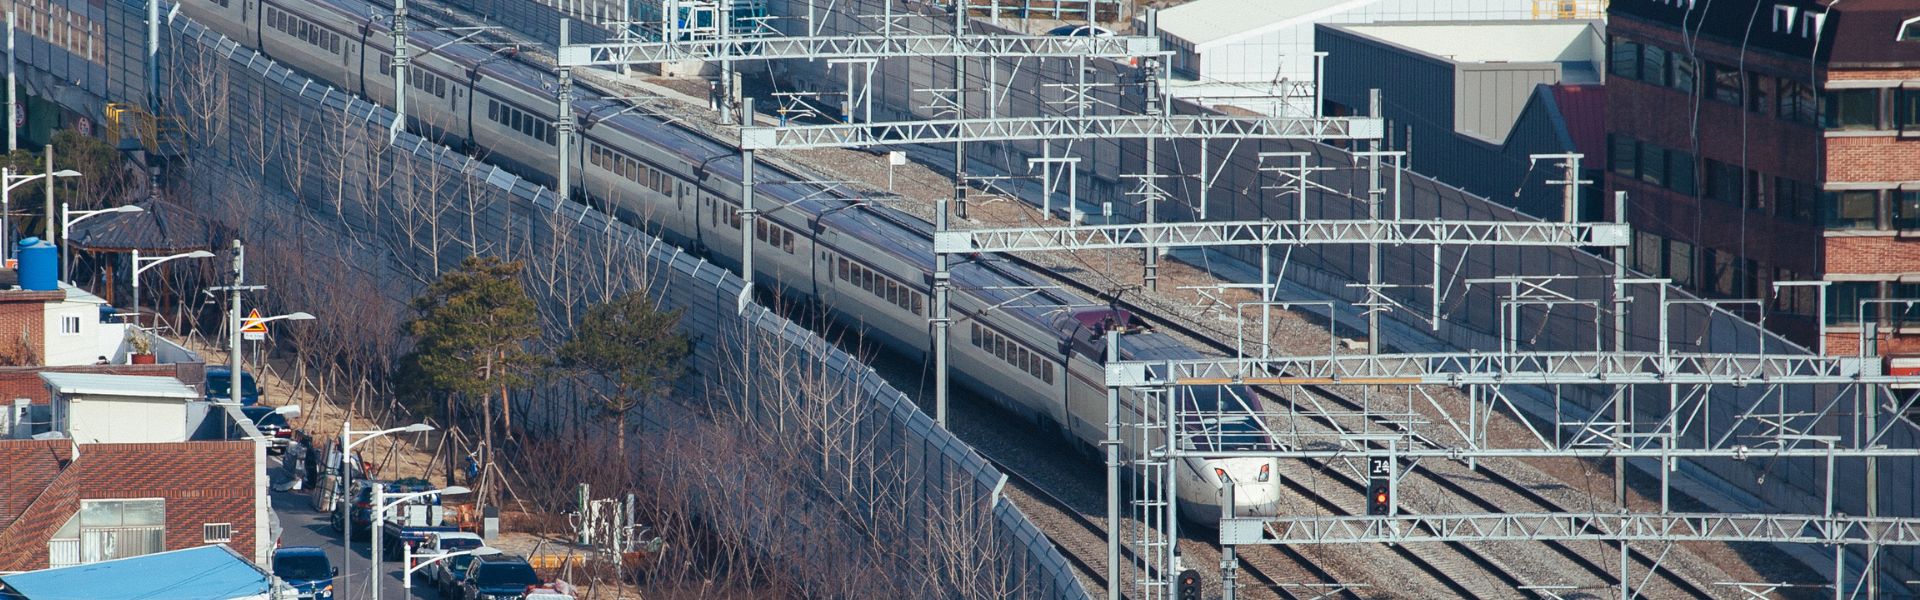
随着运输服务的数字化,实时列车定位对于欧洲铁路行业和欧洲旅客变得日益重要。
目前,用于信号传输的列车位置基于轨道侧设备,例如轨道电路或计轴器,这些是沿铁路线以特定间隔安装的设备。使用 GNSS 可能会成为欧洲铁路网的一项颠覆性技术。
什么是 CLUG 项目?
CLUG 项目意为“带 GNSS 的可认证定位单元”。
这是一个为期 2 年的项目(始于 2020 年 1 月),汇聚了一个庞大且完整的不同合作伙伴财团,包括铁路公司(SNCF、DB NETZ 和 SBB)、铁路信号行业(CAF 和 Siemens)、导航专家(Airbus Defense and Space、Naventik、FDC)、一个研究院(ENAC)以及一个认证专家(Navcert)。
它将 GNSS 与 IMU 和里程计等其他传感器相结合,以提供连续、准确的列车定位。此外,该定位可以无缝集成到未来的欧洲铁路交通管理系统 (ERTMS) 中。
获得欧盟资助的 CLUG 项目将评估构建具有以下 4 个特征的故障安全车载定位单元的可行性:
– 一个由导航核心(IMU、测速仪等)组成的故障安全车载多传感器定位单元,以 GNSS、轨道地图和极少量的参考点作为参考;
– 一个提供列车位置、速度和其他动态信息的车载连续定位系统;
– 在整个欧洲铁路网中具备可操作性和互操作性;
– 它将与当前的 ERTMS TSI 或其未来演进版本兼容。
为什么它可能成为欧洲铁路网的颠覆性技术?
通过显著减少轨道旁设备(这也意味着减少脆弱易损的设备)并提高定位性能,CLUG 项目可能成为欧洲铁路网的一项颠覆性技术。
归根结底,该项目是推动列车数字化和自动化面向未来发展的关键赋能技术。
高效、准时与安全:这项未来的列车技术将满足所有欧洲旅客日益增长的出行需求,并为他们提供更佳的客户体验。
由欧洲主要铁路公司主导的可认证列车定位项目 (CLUG)
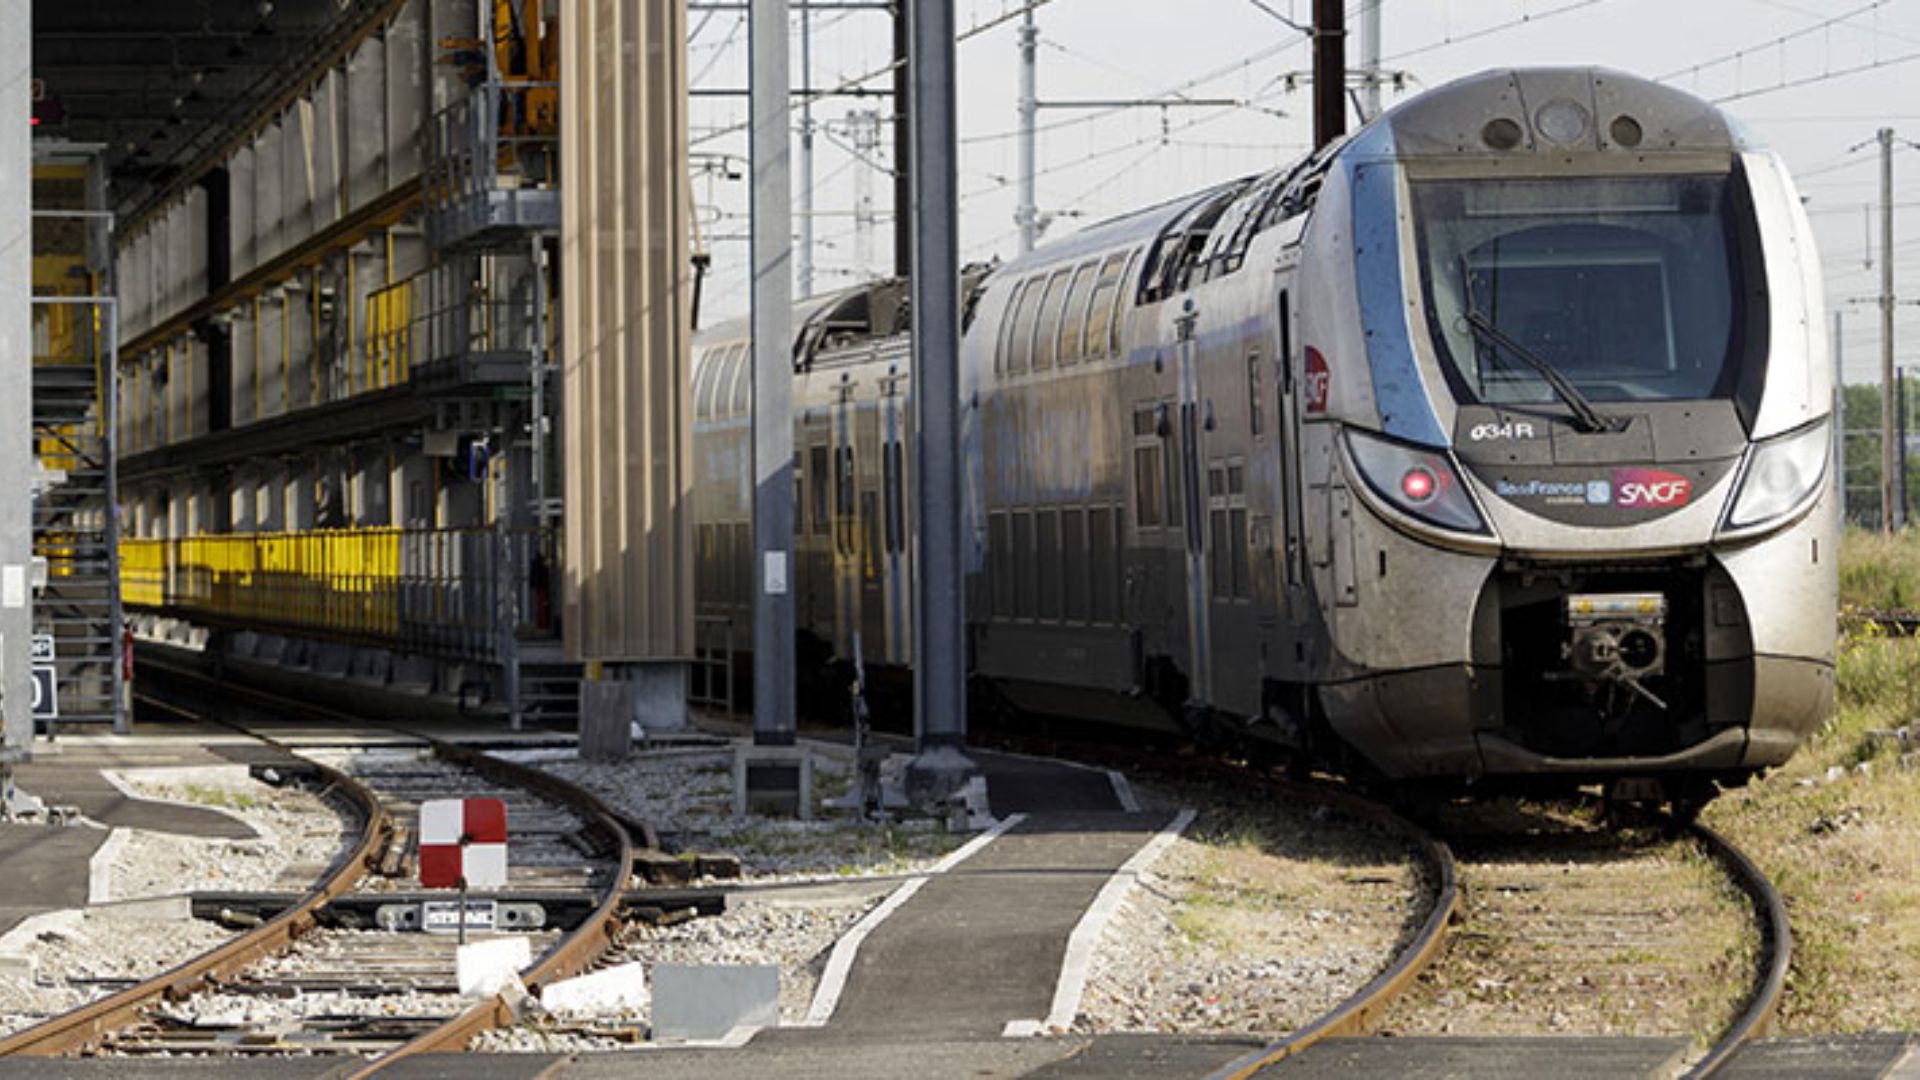
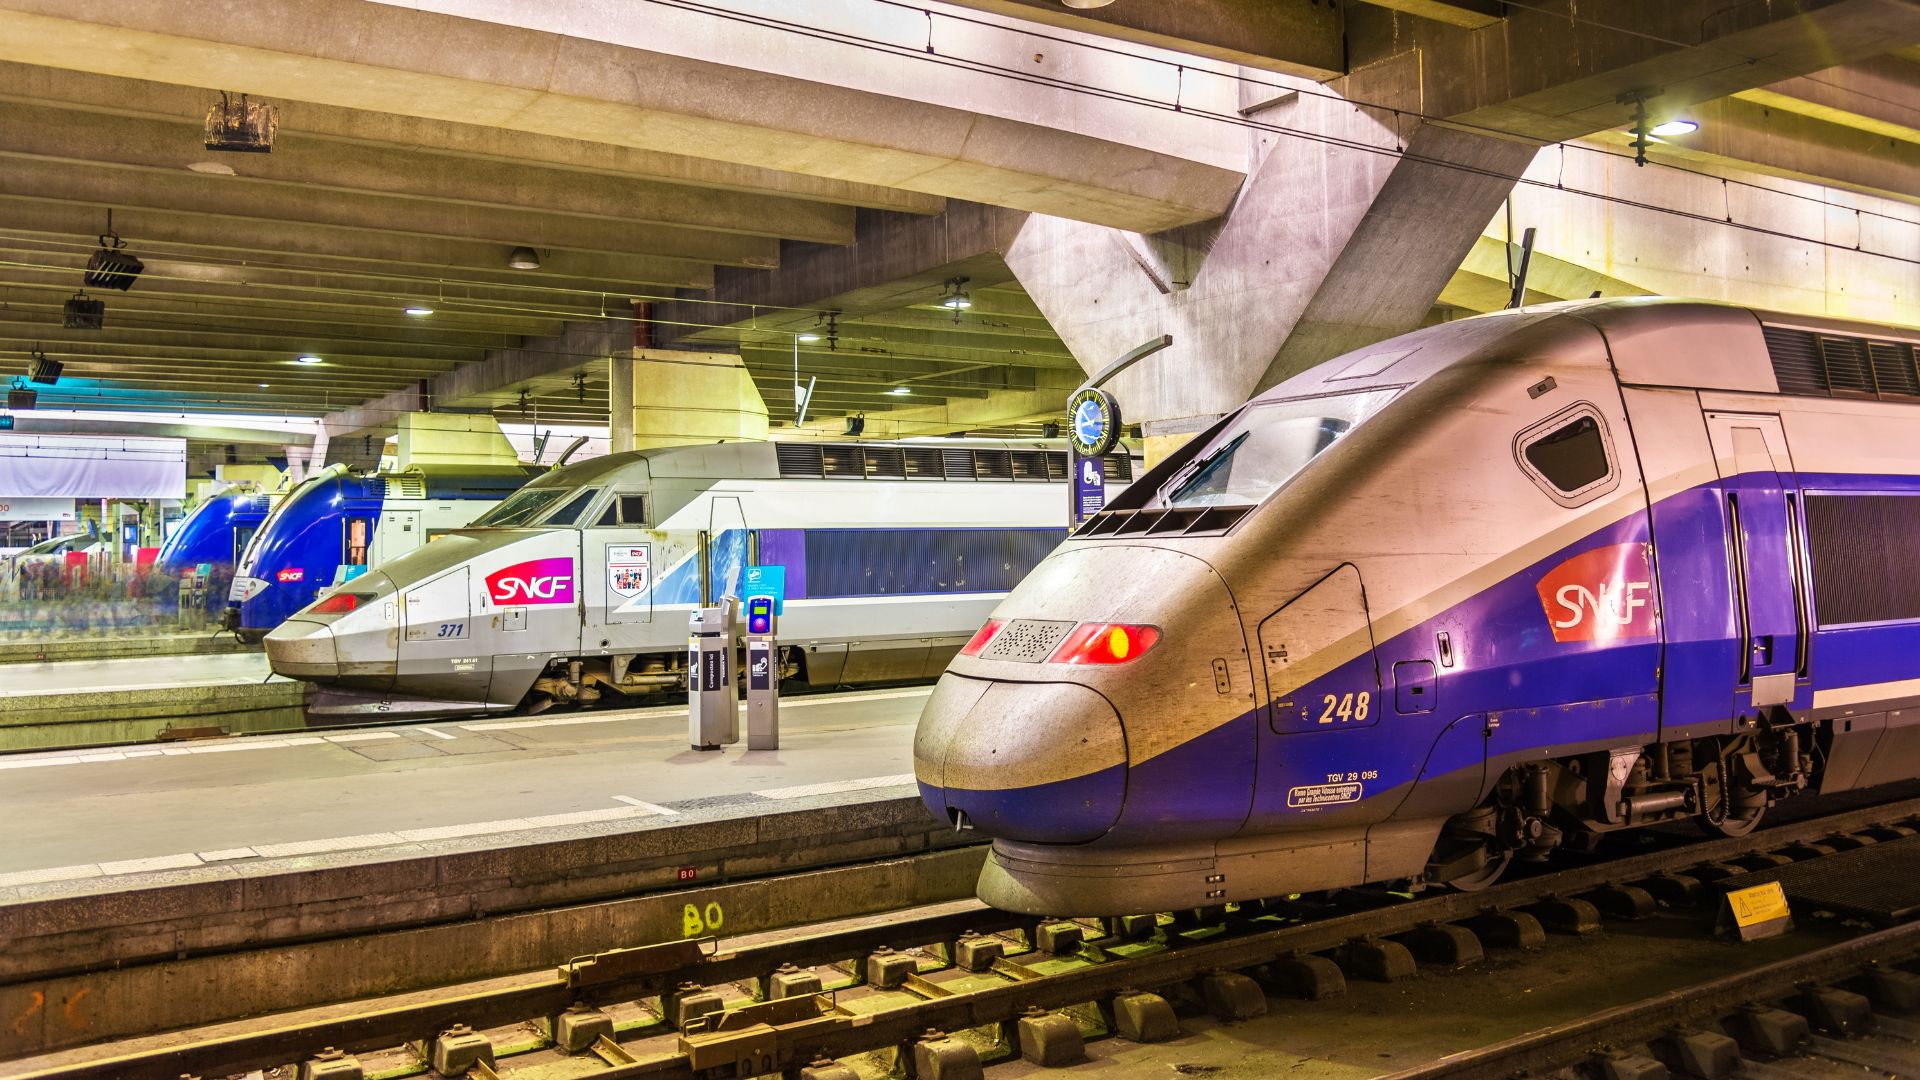
两个不同的惯性导航系统支持 CLUG 项目实验。此外,SNCF 极看重与像 SBG Systems 这样可靠的本地供应商合作。
首先,Apogee-D 提供了一个集成了三频 GNSS 接收机的一体化 INS。它可提供高精度的姿态(0.008°)、真航向(0.015°)和位置。
其次,Ekinox-E 充当外部辅助 INS。此外,用户可以将其连接到他们选择的任何外部 GNSS 接收机。它在实时下可提供高达 0.02° 的姿态。此外,它与 GNSS 接收机耦合,可在 GNSS 信号中断期间提供真航向(0.05°)和连续位置。
CLUG 团队还将里程计连接到两个 INS,以获得更高的精度,特别是在长隧道中。此外,他们利用 INS 原始数据来提升性能。
最后,Airbus Defense and Space 设计了定位算法。他们采用经过后处理的 Apogee 惯性和 GNSS 数据作为测试参考。
与所有 SBG 惯性传感器一样,Apogee-D 和 Ekinox-E 受益于广泛的测试、筛选和校准流程。
每个传感器都在 -40°C 至 85°C 的温度范围内进行单独校准,并在发货时附带校准报告。传感器经过测试,只有符合规范的产品才会发货。此过程确保了最高水平的可靠性。
SBG Systems 的 INS 用于列车定位
Apogee 和 Ekinox INS 提供实时融合数据,并可通过集成的数据记录器进行后处理。此外,SBG 内部的 PPK 软件 Qinertia 简化了后处理流程。Qinertia 包含一个用于自动集成校正的独特 VBS 功能。
此外,VBS 将数百公里铁路线路的走廊测绘转化为无缝的操作。此次实验的最终结果预计于 2021 年 12 月公布。
最后,请在 CLUG 网站和社交网络上关注这段技术之旅的每一步。
Apogee-D
Ellipse-D 是一款集成双天线和双频 RTK GNSS 的惯性导航系统。我们的 INS 与我们的后处理软件 Qinertia 兼容。
专为机器人和地理空间应用而设计,它可以将里程计输入与脉冲 (Pulse) 或 CAN OBDII 融合,以提高推算定位精度。
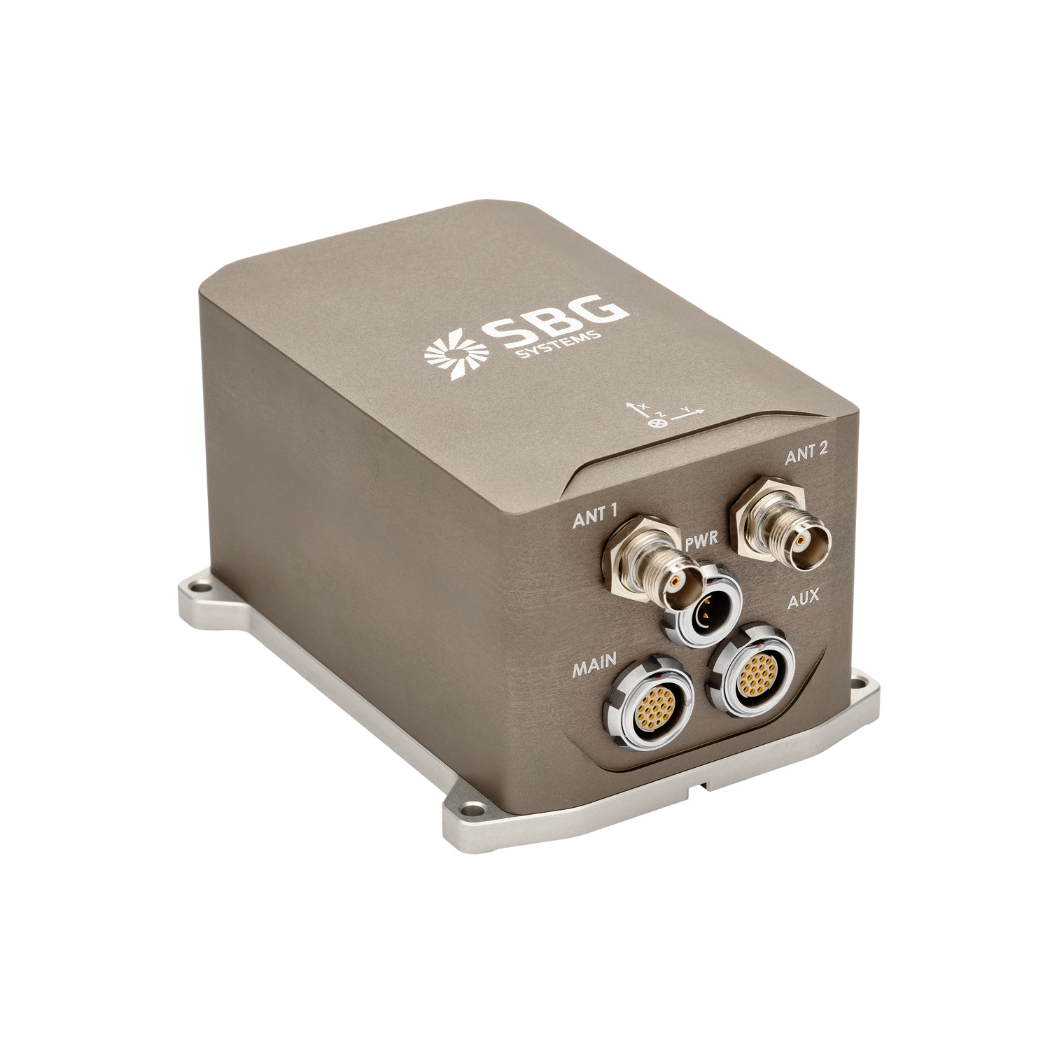
获取 Apogee-D 的报价
您有疑问吗?
欢迎访问我们的常见问题解答 (FAQ) 专区!在这里,您可以找到关于我们展示的应用的最常见问题的答案。如果您找不到您要查找的内容,请随时直接与我们联系!
什么是 GNSS 与 GPS?
GNSS 代表全球导航卫星系统,GPS 代表 全球定位系统。这些术语经常互换使用,但它们在基于卫星的导航系统中指的是不同的概念。
GNSS 是所有卫星导航系统的统称,而 GPS 则特指美国的系统。GNSS 包含多个系统,提供更全面的全球覆盖,而 GPS 只是这些系统中的一个。
通过集成来自多个系统的数据,您可以通过 GNSS 获得更高的精度和可靠性,而仅使用 GPS 可能会受到卫星可用性和环境条件的限制。
什么是 GNSS 后处理?
GNSS 后处理(即 PPK)是一种在数据采集活动结束后处理记录在 GNSS 接收器上的原始 GNSS 数据测量值的方法。它们可以与其他来源的 GNSS 测量值相结合,为该 GNSS 接收器提供最完整、最精确的运动轨迹,即使在最具挑战性的环境中也是如此。
这些其他来源可以是数据采集项目处或附近的本地 GNSS 基站,也可以是通常由政府机构和/或商业 CORS 网络提供商提供的现有连续运行参考站 (CORS)。
后处理动态 (PPK) 软件可以利用免费提供的 GNSS 卫星轨道和时钟信息,以进一步提高精度。PPK 允许精确确定本地 GNSS 基站相对于所使用的绝对全球坐标参考框架基准的位置。
PPK软件还可以支持不同坐标参考框架之间的复杂转换,以支持工程项目。
换句话说,它可以访问更正,提高项目的准确性,甚至可以在任务后修复测量或安装期间的数据丢失或错误。
IMU 和 INS 之间有什么区别?
惯性测量单元 (IMU) 与惯性导航系统 (INS) 之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线性加速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供横滚、俯仰、偏航和运动相关的信息,但不计算位置或导航数据。IMU 专门设计用于传输有关运动和方位的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进的算法相结合,随时间推移计算出车辆的位置、速度和方位。它结合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和方位,而无需依赖 GNSS 等外部定位系统。
这种导航系统通常用于需要全面导航解决方案的应用,尤其是在没有 GNSS 信号的环境中,例如军用无人机、船舶和潜艇。
RTK 和 PPK 之间有什么区别?
实时动态差分(RTK)是一种定位技术,其中 GNSS 校正以近乎实时的方式传输,通常使用 RTCM 格式校正流。然而,在确保 GNSS 校正(特别是其完整性、可用性、覆盖范围和兼容性)方面可能会面临挑战。
PPK 相比 RTK 后处理的主要优势在于,数据处理活动可以在后处理过程中进行优化,包括前向和后向处理;而在实时处理中,校正及其传输中的任何中断或不兼容都会导致定位精度降低。
GNSS 后处理 (PPK) 相比实时处理 (RTK) 的首要核心优势在于:现场使用的系统无需配备数据链/无线电,即可将来自 CORS 的 RTCM 校正数据传输到 INS/GNSS 系统中。
后处理应用的主要限制是最终应用程序需要对环境做出反应。另一方面,如果您的应用程序可以承受生成优化轨迹所需的额外处理时间,它将大大提高所有交付的数据质量。
