无人机激光雷达地理配准与数据处理
集成在无人机中的 LiDAR 系统依靠飞行过程中的精确姿态和稳定来产生准确的 3D 点云。惯性系统(如 IMU 和 INS)提供有关无人机横滚、俯仰、偏航、高度和位置的实时数据。此信息对于调整 LiDAR 系统的激光脉冲以说明飞行期间的任何运动或漂移至关重要,从而确保收集的数据一致且可靠。
在林区和城市地区,惯性系统保持无人机稳定,确保对难以到达的区域进行精确测绘。GNSS 和 INS 的结合将无人机的位置准确参考到地球坐标系,从而实现 LiDAR 数据的地理参考。
地理参考是摄影测量的重要组成部分,因为它将无人机捕获的图像链接到特定的地理坐标。在 INS 的帮助下,无人机可以实时对每张图像进行地理参考,这大大加快了数据处理工作流。
IMU 数据与 GNSS 的集成确保了摄影测量数据集准确且与真实世界坐标保持一致。此功能对于大规模项目(如土地测绘)尤其重要,因为这些项目需要高精度才能产生可行的结果。
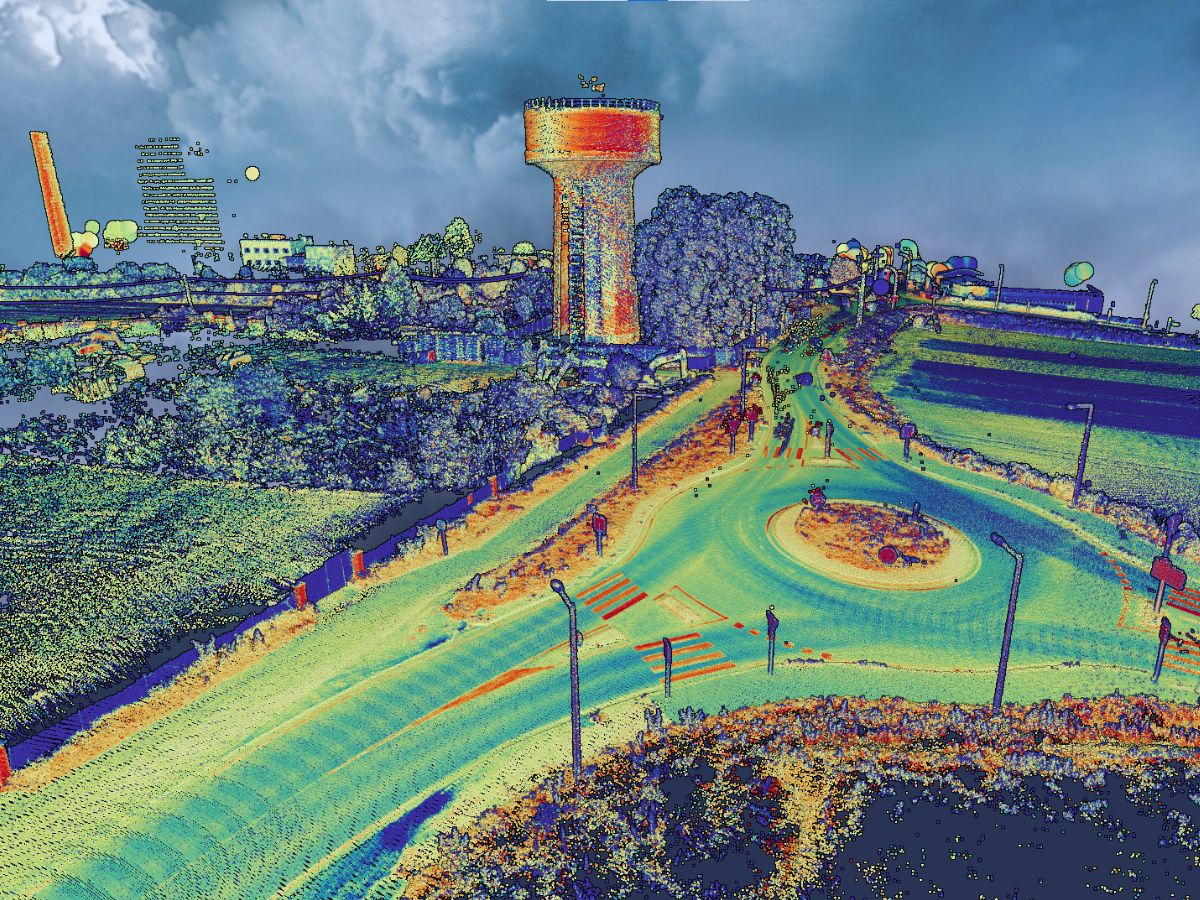
用于摄影测量的惯性系统
摄影测量涉及从无人机捕获高分辨率图像以创建详细的 2D 和 3D 地图。惯性系统通过确保无人机在整个飞行过程中的精确定位和定向,来提高无人机摄影测量任务的准确性和效率。
对于摄影测量应用,精确定位对于确保在正确的位置和角度捕获每个图像至关重要。INS 系统提供有关无人机位置、姿态和速度的实时信息,使无人机能够沿着预定义路径飞行并捕获重叠图像。该系统随后将这些图像拼接在一起,以创建准确的地图或 3D 摄影测量模型。
惯性系统有助于无人机在风力或湍流中保持稳定的飞行,从而确保图像清晰、不失真。建筑和基础设施等行业依赖稳定的数据来确保准确的规划、测量和监控。
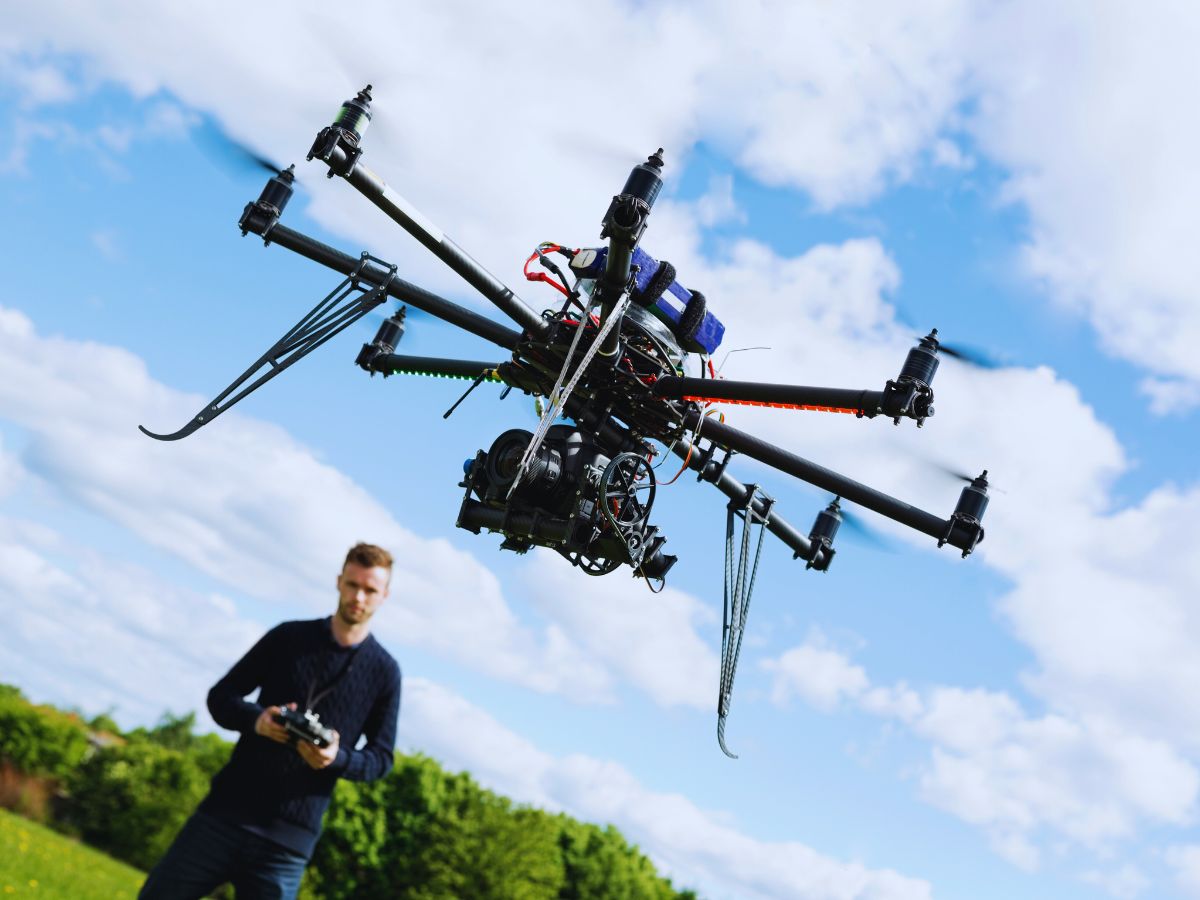
利用 RTK 惯性解决方案确保摄影测量和 LiDAR 的准确性
实时动态(RTK)技术用于提高无人机(UAV)采集的定位数据的精度。RTK 依赖于 GNSS 信号的实时校正,将无人机位置数据的精度提高到厘米级。然而,某些环境,例如城市峡谷或茂密森林,可能导致 GNSS 信号衰减或丢失。此时惯性系统便发挥作用。
后处理工作流程显著受益于 INS 和 GNSS 数据的融合。这种集成使系统能够更准确地重建轨迹,尤其是在间歇性丢失 GNSS 信号的环境中。
我们的 INS 在信号丢失期间持续收集数据,确保系统始终了解无人机的确切位置。在后处理过程中,它将这些数据与 GNSS 信息合并,以纠正飞行过程中出现的任何不准确之处。
配备 LiDAR 和摄影测量系统的无人机通过结合 RTK 精度和后处理,提供高精度数据。测绘和城市规划等行业依赖精确的地理空间数据,以支持准确、明智的决策。
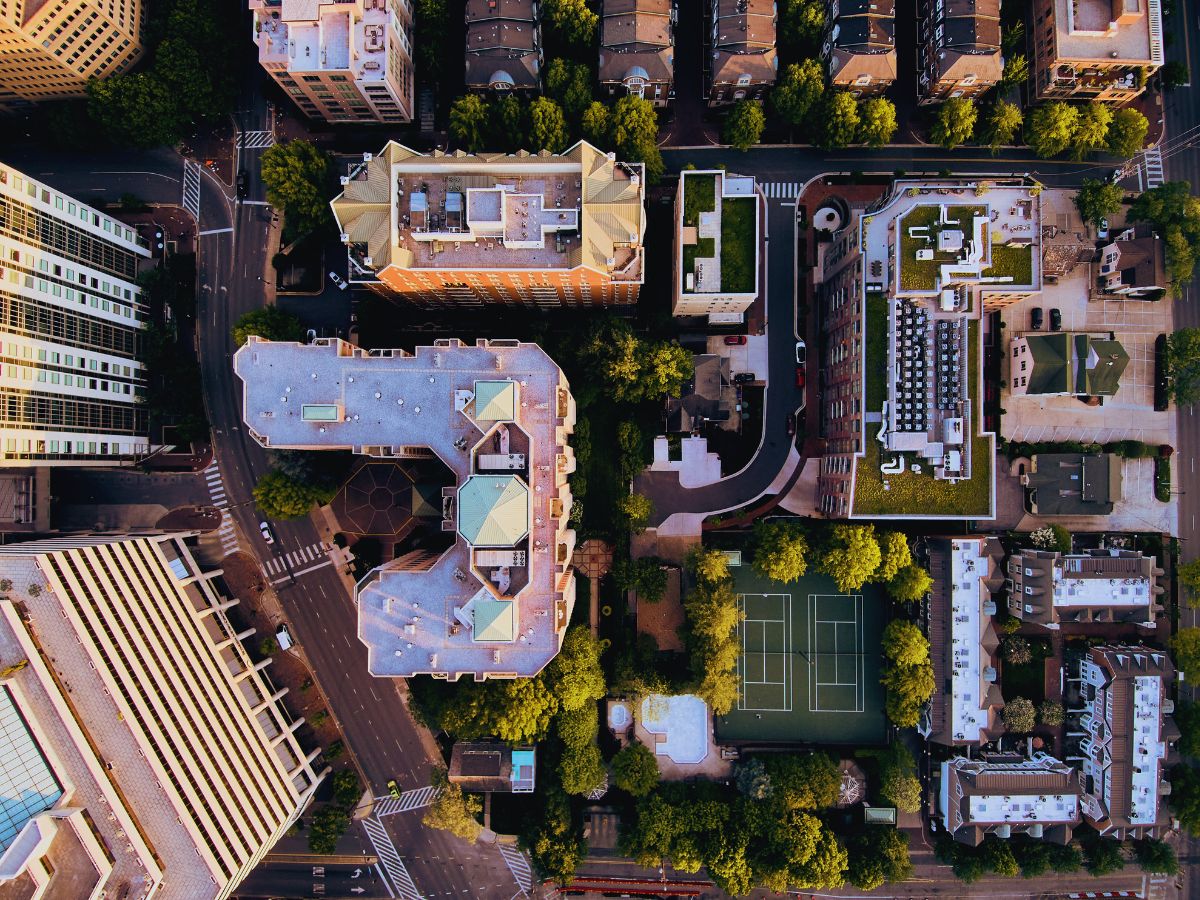
面向 LiDAR 和摄影测量的惯性解决方案
我们量身定制运动和导航产品,以满足无人机 LiDAR 和摄影测量应用的需求。我们配备 GNSS 接收器的高性能 INS 解决方案可提供实时的定位、导航和姿态数据,确保您的航测达到最高水平的精度和可靠性。

Quanta Micro

Quanta Plus

Quanta Extra
测绘应用手册
将我们的宣传册直接发送到您的收件箱!
案例研究
了解我们的产品如何成功集成到全球的无人机激光雷达和摄影测量应用中。我们的案例研究展示了真实世界的实例,说明 SBG Systems 的惯性系统如何提高航空摄影测量或航空激光雷达测绘项目的准确性、可靠性和效率。
从大规模基础设施测绘到环境监测,我们的惯性系统已在广泛的应用中证明了其价值。





他们在谈论我们
L直接聆听采用我们技术的创新者和客户的亲身分享。
他们的用户评价和成功案例充分说明了我们的传感器在实际无人机导航应用中发挥了重要作用。


探索其他测绘和无人机应用
了解我们的先进惯性导航技术如何全面提升各种测绘和无人机应用的性能。从高精度测绘到任务关键型航空作业,探索我们的解决方案如何在最苛刻的环境中提高准确性、可靠性和效率。
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
什么是激光雷达?
LiDAR(激光雷达)是一种遥感技术,使用激光测量到物体或表面的距离。通过发射激光脉冲并测量光在击中目标后返回所需的时间,LiDAR 可以生成有关环境形状和特征的精确三维信息。它通常用于创建地表、结构和植被的高分辨率 3D 地图。
激光雷达系统被广泛应用于各个行业,包括:
- 地形测绘:用于测量地貌、森林和城市环境。
- 自动驾驶激光雷达车辆:用于导航和障碍物检测。
- 农业:用于监测作物和田间状况。
- 环境监测:用于洪水建模、海岸线侵蚀等。
激光雷达传感器可安装在无人机、飞机或车辆上,从而实现大范围的快速数据采集。该技术之所以备受推崇,是因为它即使在密林或崎岖地形等复杂环境中,也能提供详细、准确的测量数据。
什么是摄影测量学?
摄影测量学是一门利用照片测量和绘制物体或环境的距离、尺寸及特征的科学与技术。通过分析从不同角度拍摄的重叠图像,摄影测量学能够生成精确的3D模型、地图或测量数据。该过程的原理是利用三角测量原理,识别多张照片中的共同点,并计算其在空间中的位置。
摄影测量学被广泛应用于各个领域,例如:
- 摄影测量地形测绘:制作景观和城区的三维地图。
- 建筑与工程:用于建筑图纸编制和结构分析。
- 考古学中的摄影测量学:遗址与文物的记录与重建。
- 航空摄影测量:用于土地测量和施工规划。
- 林业与农业:监测农作物、森林及土地利用变化。
当摄影测量技术与现代无人机(UAV,即无人驾驶飞行器)相结合时,便能够快速采集航拍图像,使其成为大规模测绘、建筑和环境监测项目中的一项高效工具。
什么是地面采样距离?
地面采样距离 (GSD) 是遥感和航空成像中常用的一种度量,它指的是图像中地面上两个连续像素中心之间的距离。简单来说,它代表了从无人机或卫星等航空平台拍摄的图像中,单个像素所覆盖的地面区域的大小。
例如,如果地面采样距离(GSD)为 5 厘米,则图像中的每个像素代表地面上 5 厘米×5 厘米的区域。GSD 越小,分辨率越高,图像中能捕捉到的细节就越精细;而 GSD 越大,细节就越少。
GSD受以下因素的影响:
- 相机或传感器的高度:高度越高,GSD越大,图像分辨率越低。
- 相机镜头的焦距:焦距越长,GSD 值越小,分辨率越高。
- 图像传感器尺寸:更大的传感器能够捕捉更多细节,从而提高地面采样距离(GSD)。
在摄影测量、制图和测绘等需要精确测量和详细图像的应用领域,GSD 至关重要。
什么是航空摄影测量?
航空摄影测量是一门通过分析由飞机、无人机或直升机等空中平台拍摄的照片,以获取地球表面精确测量数据和空间信息的科学技术。航空摄影测量的基本原理是:通过从不同视角拍摄地形的重叠图像,利用几何关系重建三维信息。 每张照片都是三维世界的二维投影,通过识别多张图像中的公共点,可以利用三角测量法计算出这些点在空间中的精确位置。
现代航空摄影测量高度依赖惯性导航系统 (INS) 和全球导航卫星系统 (GNSS) 提供的精确定位和姿态数据的集成。INS 提供实时测量数据,包括平台的加速度和角速度,这些数据与 GNSS 位置数据结合后,能够高精度地确定图像捕获瞬间相机的定位和姿态。这种集成至关重要,因为它确保摄影测量模型得到正确地理配准,从而减少由平台运动、振动或 GNSS 中断引起的误差。
处理完图像和定位数据后,摄影测量人员可以生成详细的数字高程模型 (DEM)、正射影像以及测绘区域的三维地图。航空摄影测量广泛应用于地形测绘、城市规划、精细农业、林业、环境监测和基础设施巡检等领域,在这些领域中,大面积的快速、准确、高分辨率空间信息是必不可少的。高质量影像、精确惯性测量与先进处理算法的结合,已将航空摄影测量转变为适用于科学研究和作业应用的极可靠工具。
