基于SLAM的移动测绘
vMS3D 是一款移动测绘系统,结合了惯性、GNSS 和 SLAM 技术的优势。
“Ellipse INS 提供非常非常精确的速度数据。” | Mr. Ninot,VIAMETRIS 创始人
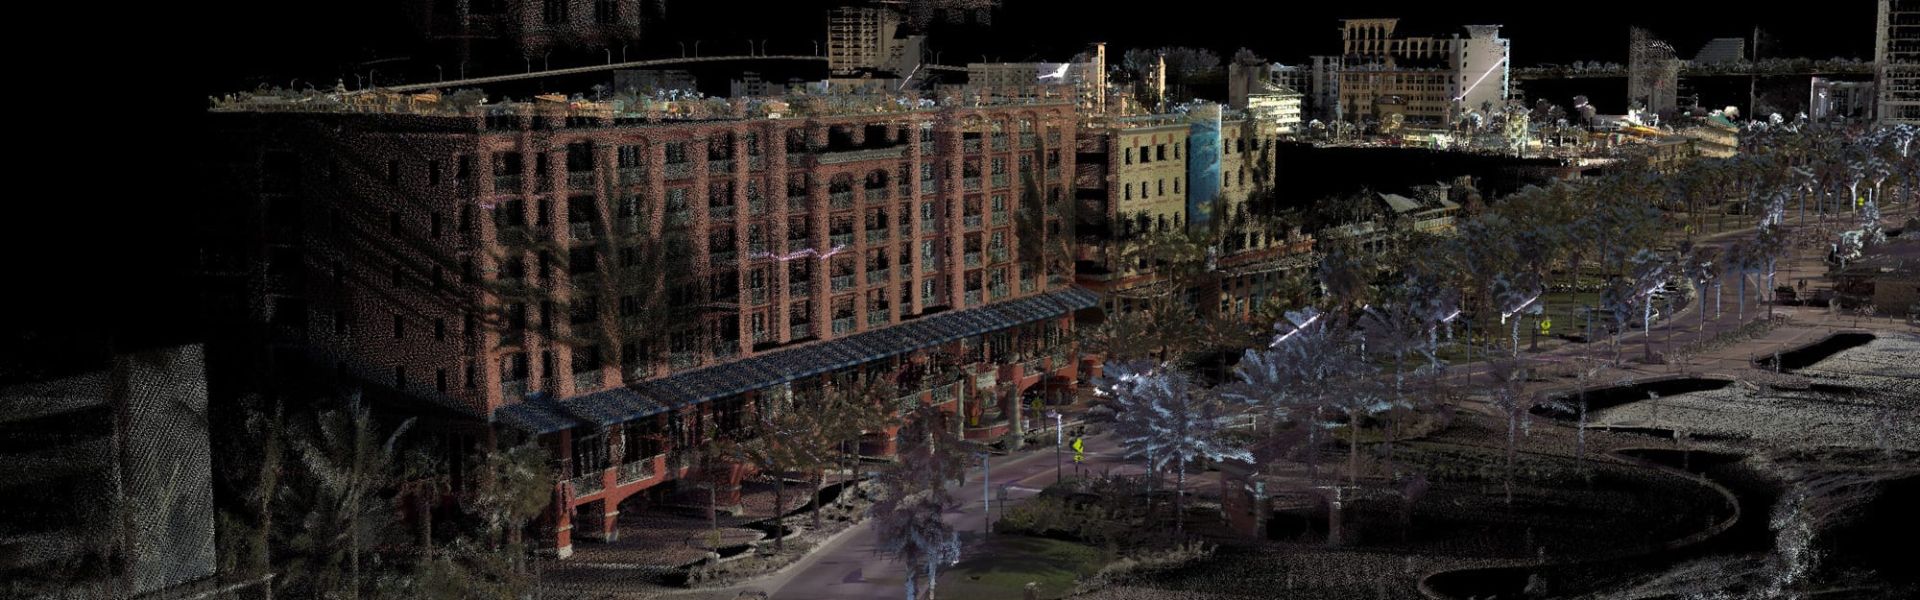
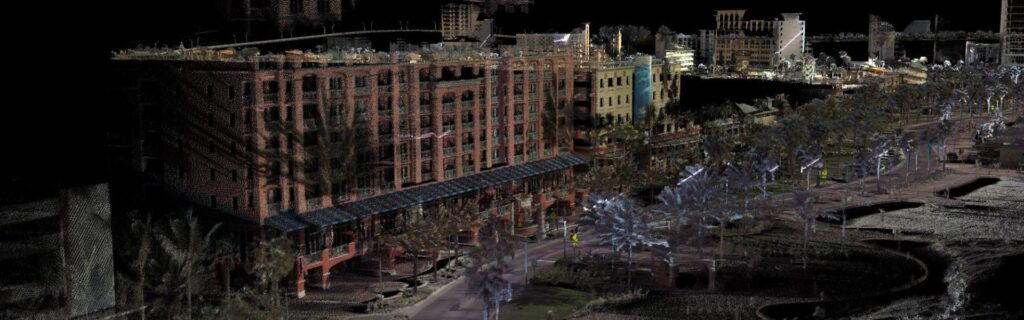
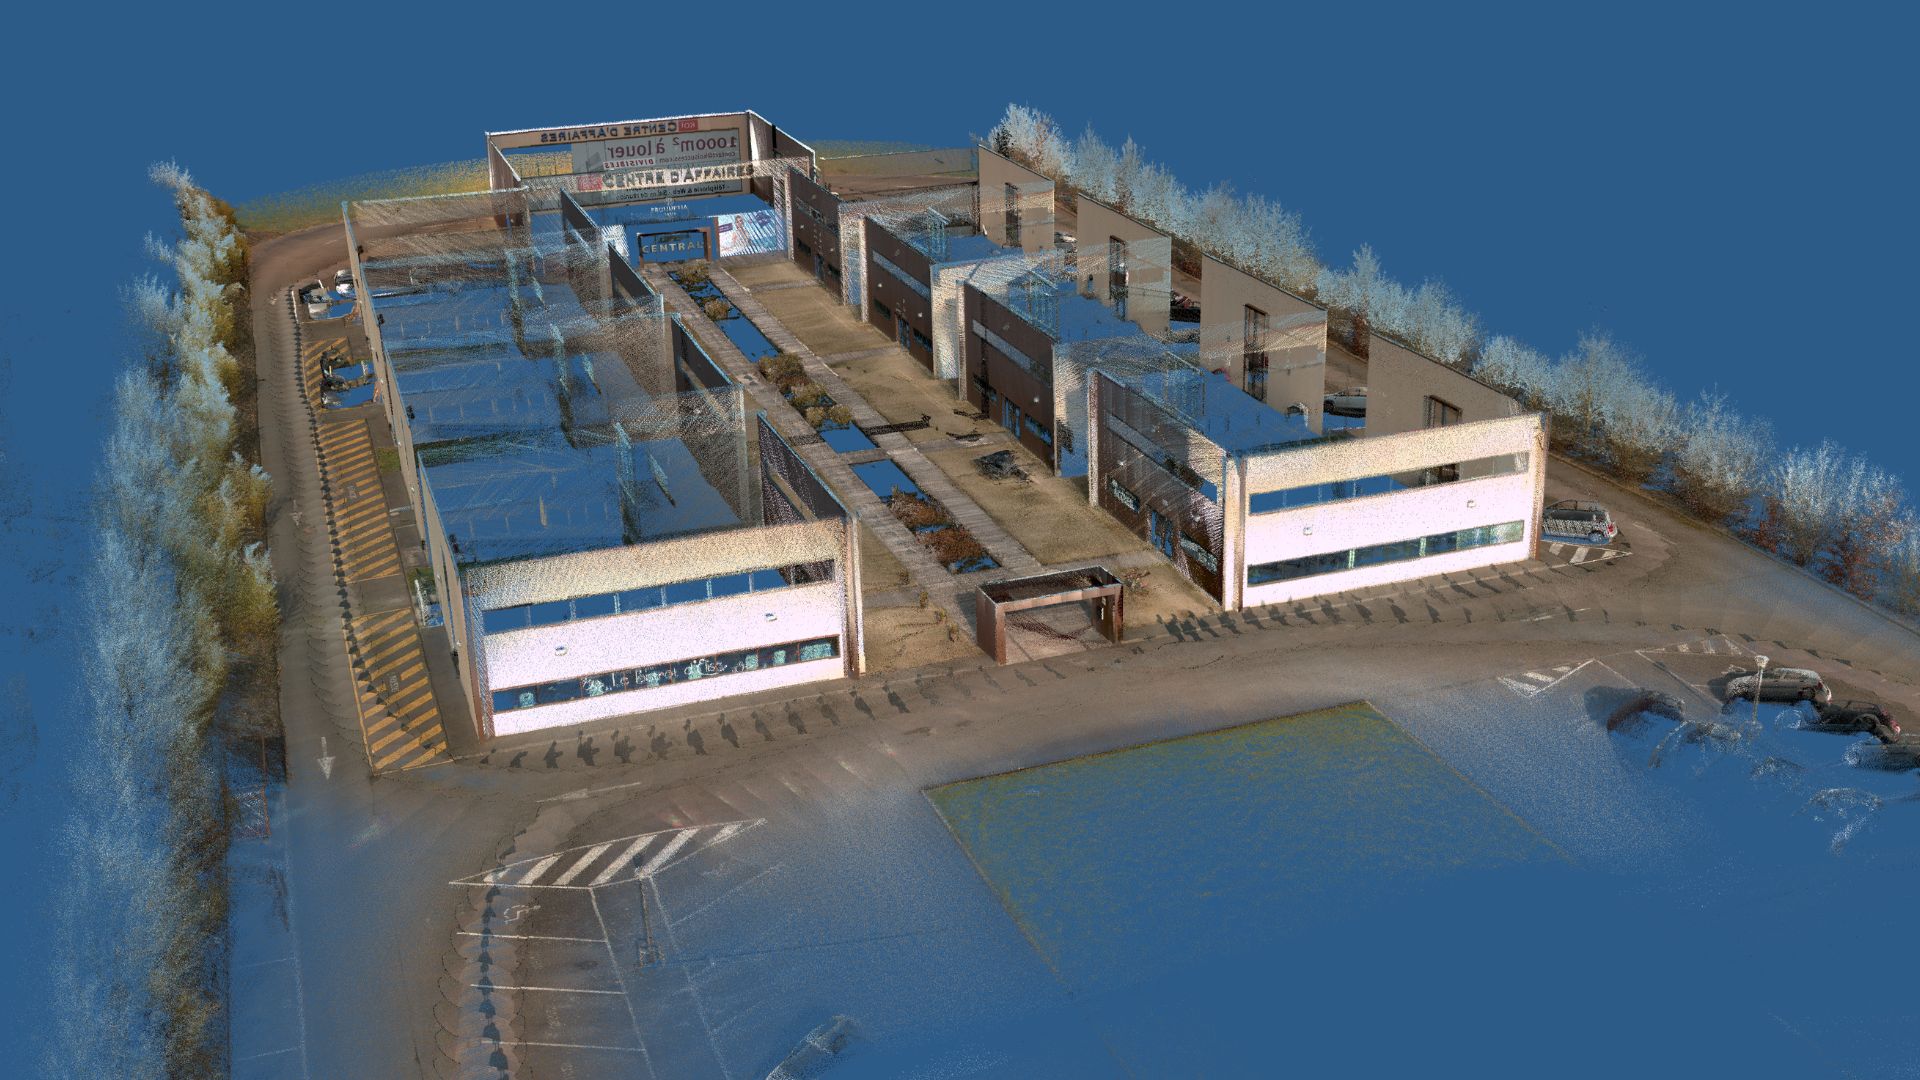
VIAMETRIS 是开发基于 SLAM 的解决方案的先驱。两年前,该公司发布了 iMS3D,这是一种基于 SLAM 技术的室内测绘系统。
基于这一经验,该公司刚刚推出了一项新解决方案:vMS3D,这是一种结合了惯性、GNSS 和 SLAM 技术优势的移动测绘系统,以极具吸引力的性能价格比提供创新解决方案。
最智能的移动测绘系统
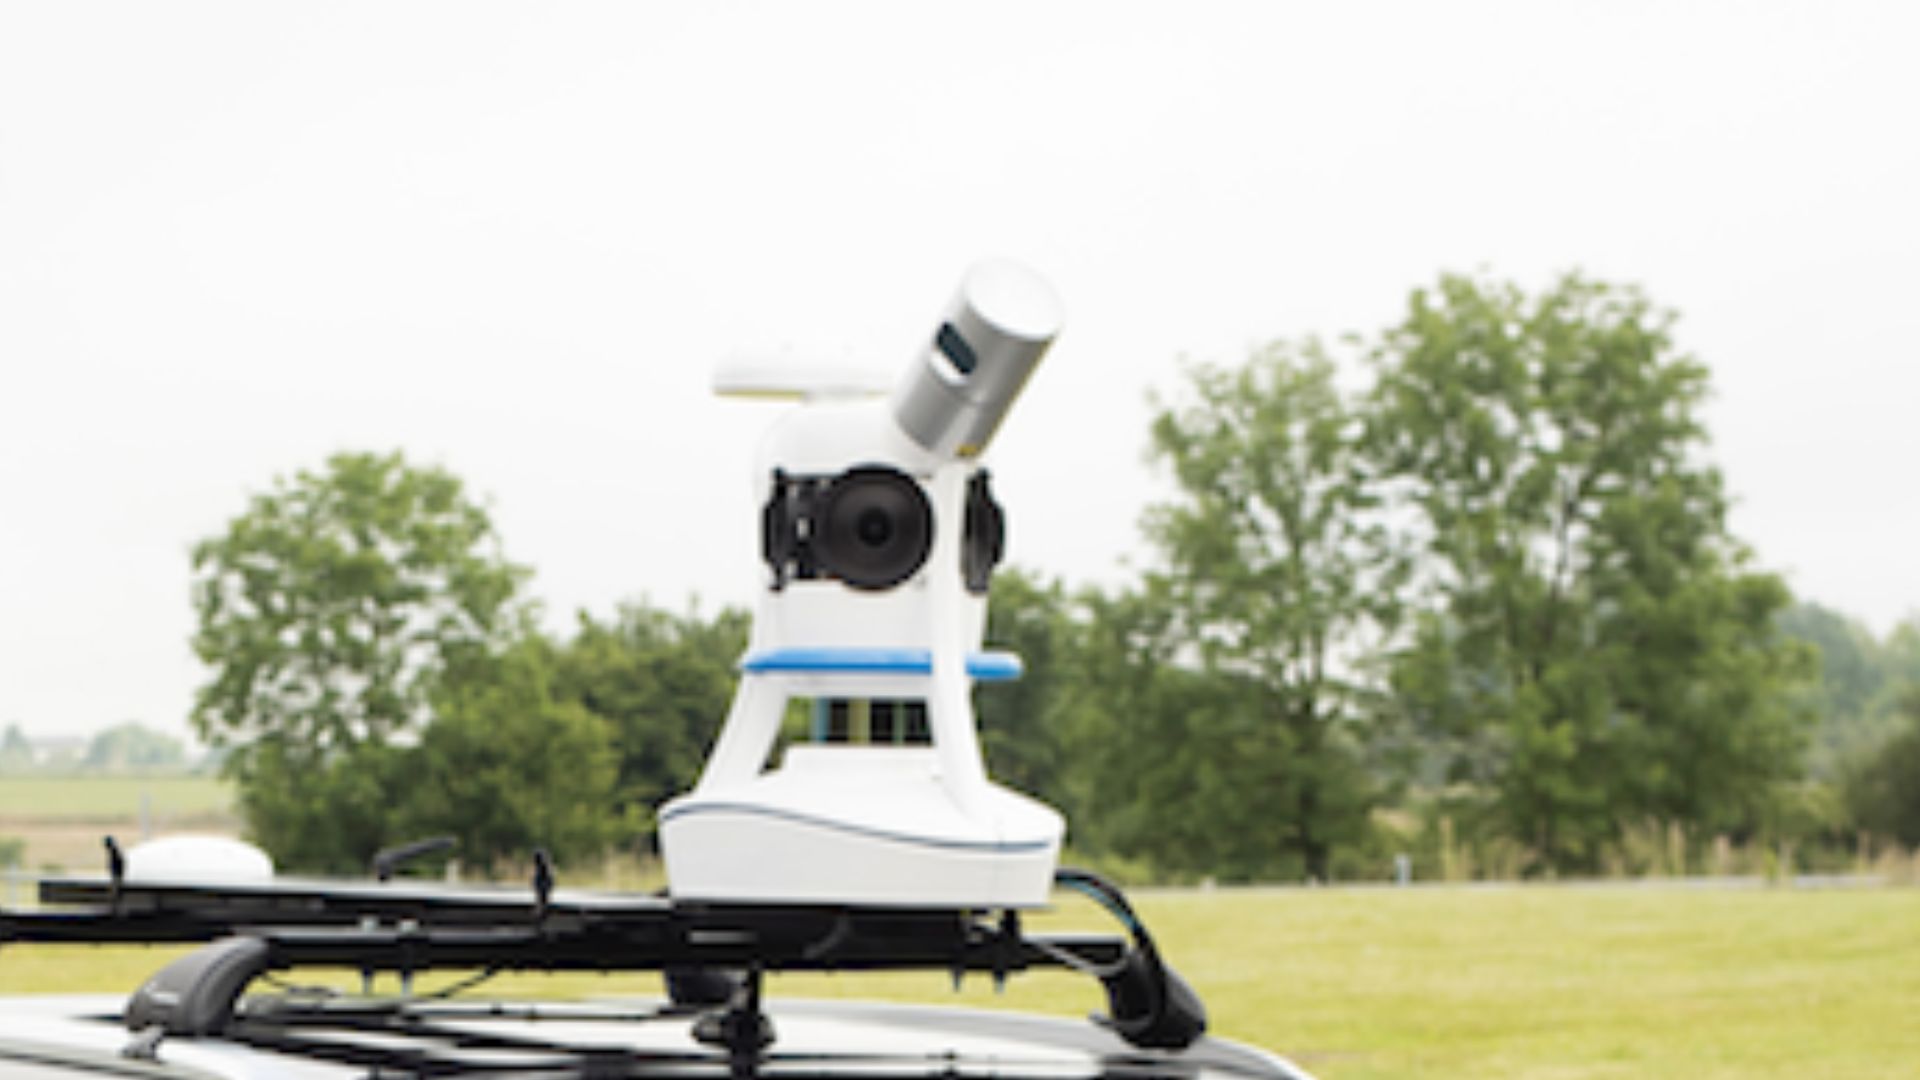
vMS3D 看起来像一个经典的移动测绘系统 (MMS)。它集成了一个 360° 相机、一个旋转激光雷达以及一个带有 GNSS 接收机的内部导航系统。
简单直接的工作流程并没有展现出使其独一无二的微妙而复杂的内部计算。事实上,vMS3D 配备了用于 SLAM 计算的附加激光雷达。
采集后,名为 PPiMMS 的后处理软件会自动分析 GNSS 充足、首选惯性或需要 SLAM 的情况。
GNSS、惯性和 SLAM 的完美结合
vMS3D 解决方案会根据各项技术的使用条件,综合考虑其各自的优缺点:
- GNSS:当 GNSS 接收器提供可靠数据时(例如在开阔天空环境中),定位解算主要依赖于其位置。如果发生 GNSS 信号中断或干扰,系统则会在惯性数据或基于 SLAM 的数据之间进行选择。
- SLAM:在周围物体种类繁多且距离很近的密集环境中(例如城市峡谷或森林),优先采用基于SLAM计算的位置。在物体距离过远或无法区分的环境中,SLAM的能力会受到限制。
- 惯性:由惯性导航系统(INS)提供的速度和方向信息能够在 GNSS 和 SLAM 受限的所有情况下辅助导航。惯性导航系统提供横滚角和俯仰角来约束所有 LiDAR 数据,从而使点云以地面为基准。转向率也非常有用,特别是在发生急剧方向改变时。事实上,当 LiDAR 处于运动状态时,两次扫描之间需要进行方向补偿。
Ellipse-D,VIAMETRIS 的明智之选
VIAMETRIS 创始人杰罗姆·尼诺 (Jérôme Ninot) 对用于室内 iMS3D 的 Ellipse 已经非常满意,因此在为其新的创新项目选择 INS 时,他毫不犹豫地锁定了目标。
“Ellipse INS 可以提供非常非常精确的速度数据,”尼诺先生表示。
创新的 SLAM 计算使 VIAMETRIS 能够采用微型且高性价比的惯性传感器,而市场上其他系统则需要更高精度的惯性系统。Ellipse 传感器可提供 0.1° 的高精度姿态。
Ninot 先生还选择了 Ellipse-D 模型,因为其一体化和微型外形尺寸,以及内置的 RTK GNSS 接收机。
“借助像 Ellipse-D 这样集成了 INS 的产品,它提供单一通信接口并内置了与 GNSS 和 LiDAR 的同步功能,我们得以专注于我们的 SLAM 专业技术,”首席执行官补充道,并提到更少的电缆永远是一个不错的选择。
Ellipse-D,胜任多项任务的得力伙伴
Ellipse-D 集成到这一创新解决方案中,执行多项任务。首先,它提供横滚角和俯仰角来约束所有 LiDAR 数据,从而使点云以地面为参考基准。
其次,Ellipse-D 的转速数据非常有用,尤其是在发生急剧方向变化时。事实上,当 LiDAR 处于运动状态时,需要在两次扫描之间进行方向补偿。
最后,Ellipse-D 实时融合惯性和 GNSS 信息,以提供出色的速度测量值,这对于持续辅助 vMS3D 内部算法也至关重要。
Ellipse-D
Ellipse-D 是一款集成双天线和双频 RTK GNSS 的惯性导航系统,与我们的后处理软件 Qinertia 兼容。
它专为机器人和地理空间应用而设计,可将里程计输入与 Pulse 或 CAN OBDII 进行融合,以提高推算定位精度。

索取 Ellipse-D 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
如何将惯性系统与用于无人机测绘的 LiDAR 相结合?
将 SBG Systems 的惯性系统与用于无人机测绘的 LiDAR 相结合,可提高捕获精确地理空间数据的准确性和可靠性。
以下是该集成的工作原理及其对无人机测绘的益处:
- 一种遥感方法,使用激光脉冲测量到地表距离,从而创建地形或结构的高细节 3D 地图。
- SBG Systems INS 将 IMU 与 GNSS 数据相结合,即使在 GNSS 信号受限的环境中也能提供准确的位置、姿态(俯仰、横滚、偏航)和速度。
SBG 的惯性系统与 LiDAR 数据同步。INS 精确跟踪无人机的位置和方向,而 LiDAR 则捕获下方的地形或物体细节。
通过了解无人机的精确姿态,可以将激光雷达数据在三维空间中准确定位。
GNSS 组件提供全球定位,而 IMU 则提供实时的方位和运动数据。这种组合确保了即使在 GNSS 信号微弱或不可用(例如在高大建筑物附近或茂密森林中)的情况下,INS 也能继续追踪无人机的路径和位置,从而实现一致的 LiDAR 测绘。
什么是多波束回声测深?
RTK和PPK有什么区别?
实时动态 (RTK) 是一种定位技术,在此技术中,GNSS 修正数据以近乎实时的方式传输,通常使用 RTCM 格式修正流。然而,在确保 GNSS 修正(特别是其完整性、可用性、覆盖范围和兼容性)方面可能会面临挑战。
与RTK后处理相比,PPK的主要优势在于,可以在后处理过程中优化数据处理操作(包括正向和反向处理),而在实时处理中,校正数据及其传输过程中的任何中断或不兼容都会导致定位精度降低。
GNSS 后处理 (PPK) 相比实时 (RTK) 的第一个关键优势在于,现场使用的系统不需要配备数据链/无线电,来将来自 CORS 的 RTCM 修正数据输入到 INS/GNSS 系统中。
采用后处理的主要限制在于,最终应用程序必须对环境产生影响。另一方面,如果您的应用程序能够承受生成优化轨迹所需的额外处理时间,这将极大提高所有交付成果的数据质量。
