Основні технології навігації безпілотних літальних апаратів
Кілька технологій є невіддільними для ефективної навігації БПЛА. Розуміння цих технологій має важливе значення для розуміння того, як транспортні засоби БПЛА керуються та досягають успіху у своїх місіях.
Інерціальні навігаційні системи (INS) мають вирішальне значення для безпілотної навігації БПЛА. Вони надають інформацію про roll, pitch та heading, яка об'єднується з даними GNSS (включаючи такі системи, як GPS, GLONASS та Galileo) для забезпечення надійної навігації в реальному часі та критично важливих даних про позиціонування БПЛА навіть у складних умовах, наприклад поблизу будівель або ліній електропередач. Наша INS використовує комбінацію акселерометрів і гіроскопів для обчислення положення, орієнтації та швидкості БПЛА на основі його рухів. Постійно вимірюючи прискорення та кутову швидкість, INS може підтримувати точну навігацію навіть у складних умовах.
Використовуючи камери та інші датчики, БПЛА можуть сприймати своє оточення та приймати обґрунтовані навігаційні рішення. Злиття датчиків об'єднує дані з кількох джерел, таких як INS, GNSS та камери, для підвищення точності та надійності. Ця технологія дозволяє дронам розпізнавати перешкоди, визначати зони приземлення та автономно орієнтуватися в складних середовищах.
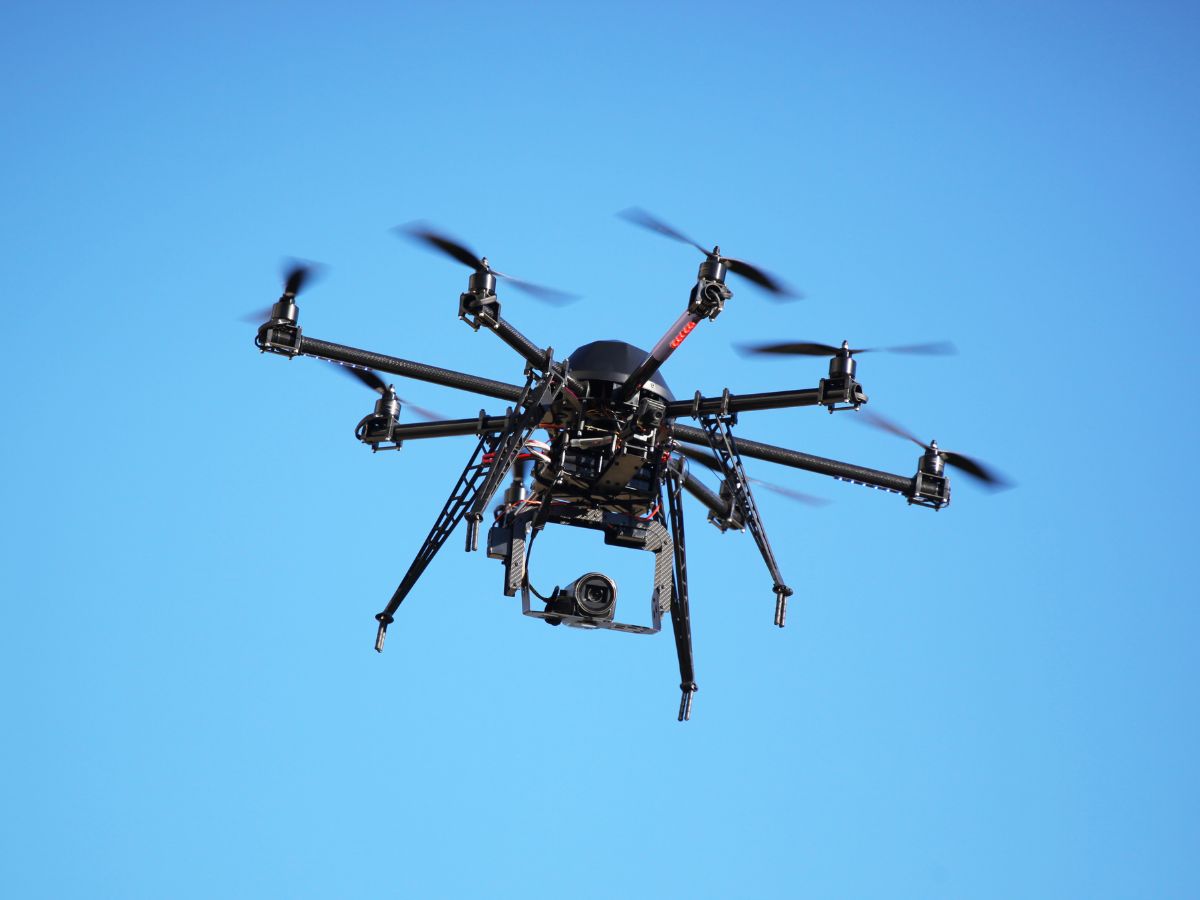
Визначення координат у режимі реального часу (RTK) для навігації безпілотних літальних апаратів
Позиціонування RTK підвищує точність GNSS за допомогою мережі базових станцій, які надають дані корекції для БПЛА. Ця технологія забезпечує позиціонування на рівні сантиметрів, що робить її особливо цінною в таких сферах, як геодезія, картографування та точне землеробство.
БПЛА, оснащені RTK, можуть виконувати надзвичайно точні завдання, покращуючи якість зібраних даних та ефективність операцій.
Ми надаємо найсучасніші рішення для руху та навігації, розроблені спеціально для БПЛА — безпілотних літальних апаратів. Наші вдосконалені інерціальні датчики та навігаційні системи забезпечують точне позиціонування та надійну роботу в різних умовах експлуатації.
Незалежно від того, чи потрібна вам високоточна INS для складних повітряних завдань, чи надійна інтеграція GNSS для покращеного позиціонування, наші продукти гарантують, що ваші БПЛА працюють з оптимальною ефективністю. Завдяки безперервному моніторингу та обробці даних у реальному часі наші рішення дають змогу БПЛА орієнтуватися автономно, зберігаючи безпеку та надійність.
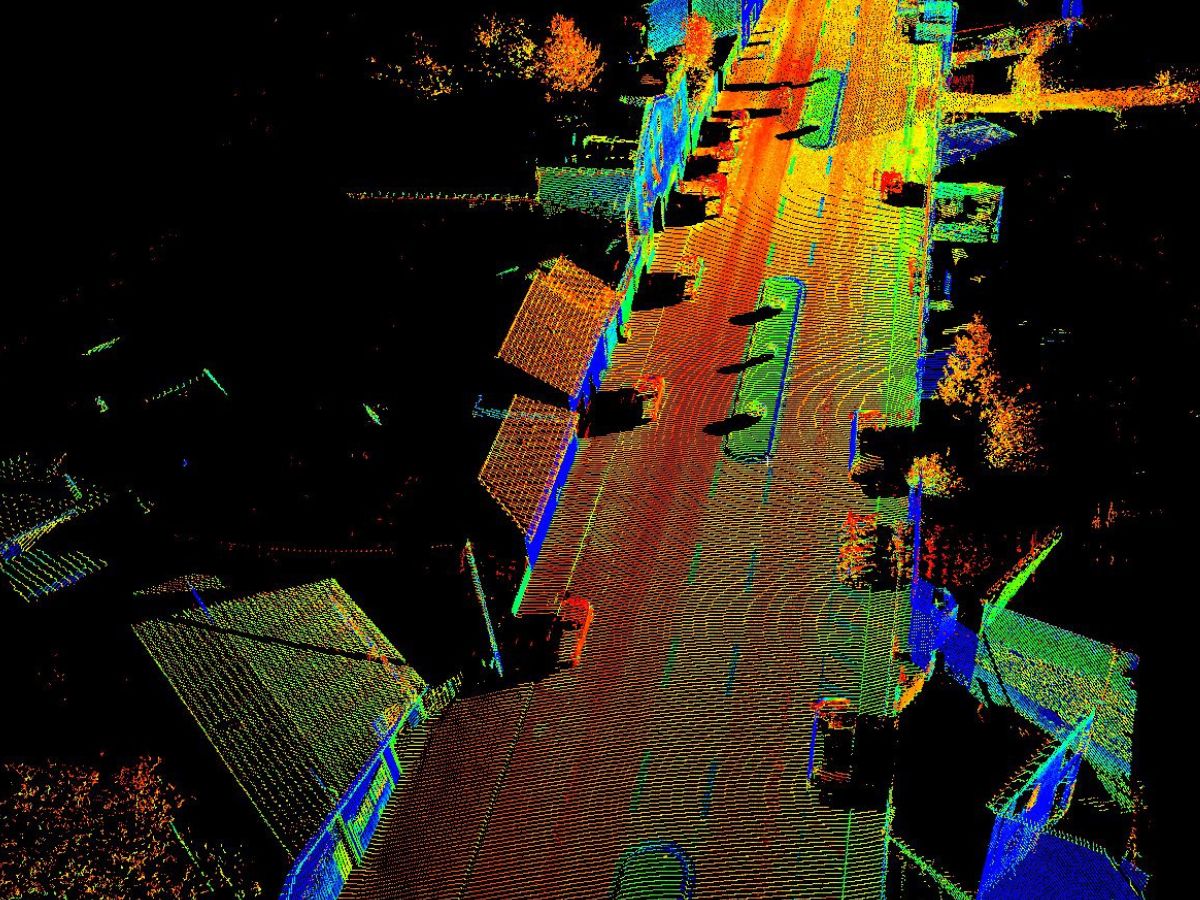
Навігаційні датчики, що впливають на експлуатаційні характеристики ваших безпілотних літальних апаратів
Вибір правильних датчиків руху, навігації та керування безпосередньо впливає на продуктивність БПЛА. Ці датчики суттєво відрізняються за своїми характеристиками залежно від призначення та умов експлуатації.
Наші датчики на базі MEMS мають компактні розміри та невелику вагу, що робить їх ідеальними для застосування на БПЛА задля мінімізації загальної ваги апарата. Завдяки низькому енергоспоживанню (менше 1 Вт) вони подовжують тривалість польоту БПЛА.
Ці навігаційні датчики надають дані з частотою до 200 Гц, забезпечуючи внесення коригувань у реальному часі в траєкторію польоту та поведінку БПЛА.
Ознайомтеся з нашими рішеннями та знайдіть те, що ідеально відповідає вашим потребам.
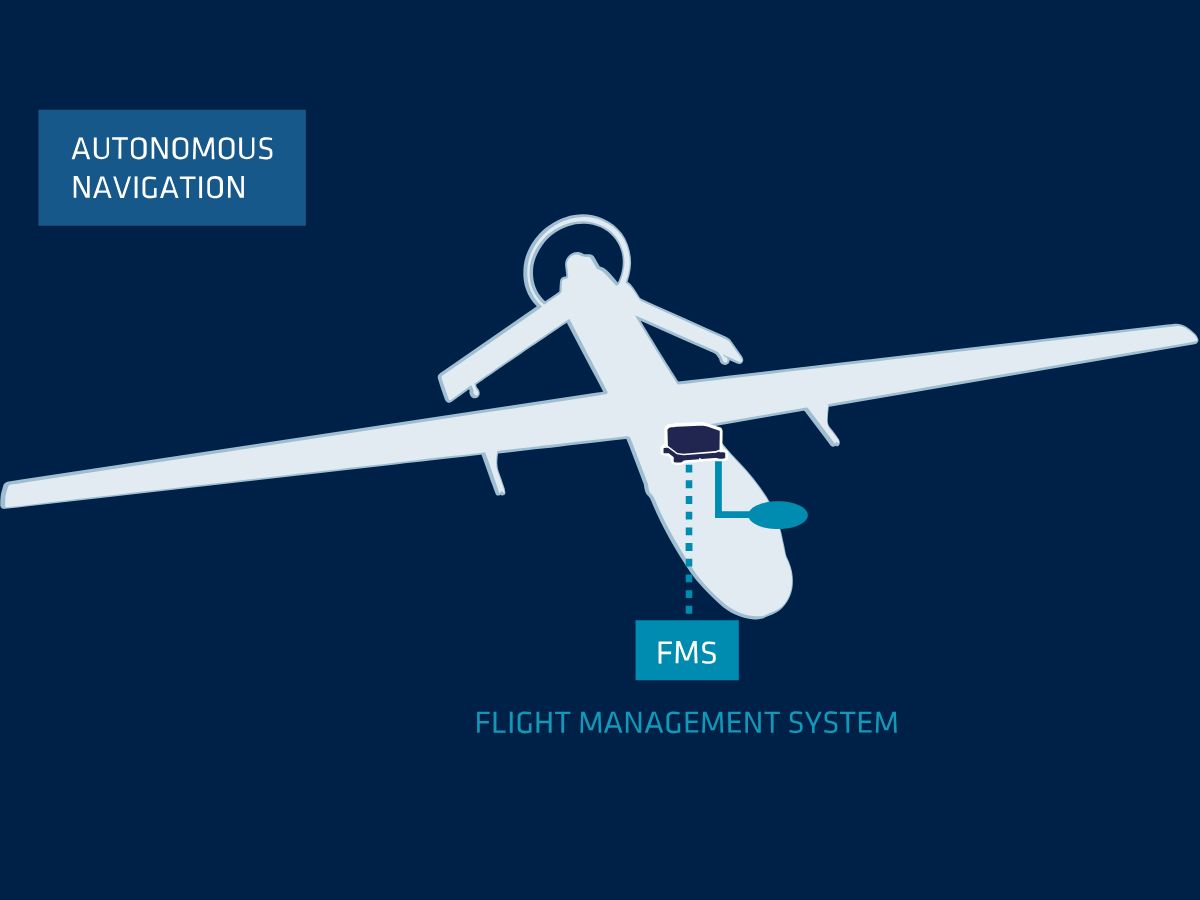
Рішення для промислових безпілотних літальних апаратів
Наші рішення безперебійно інтегруються з платформами БПЛА, забезпечуючи надійну роботу навіть у найскладніших умовах.

Stellar-40

Pulse-40 OEM

Quanta Micro

Ekinox Micro

OEM Ellipse-D
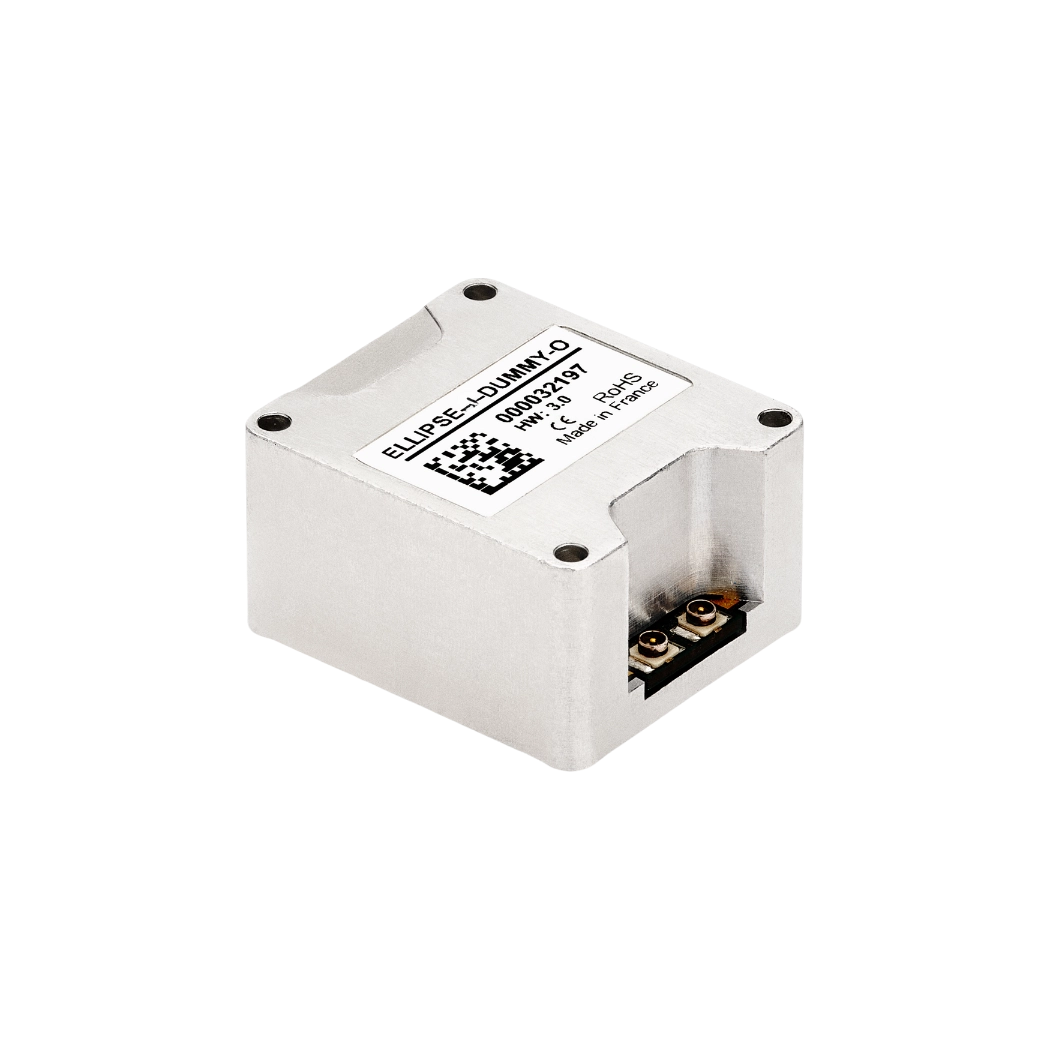
OEM Ellipse-N
Брошура про промислові застосування
Отримайте нашу брошуру прямо на свою електронну пошту!
Приклади з практики
Відкрийте для себе показові історії успіху, що демонструють інерціальні рішення SBG Systems для БПЛА. Дізнайтеся, як наші новітні навігаційні системи кардинально змінили операції з БПЛА в багатьох секторах. Кожне дослідження показує реальні сценарії, де наші передові інерціальні датчики та технологія GNSS досягли неперевершеної точності, надійності та продуктивності.
Отримайте цінні знання та практичні приклади, які ілюструють, як наші рішення ефективно вирішують складні завдання та підвищують операційну досконалість. Ознайомтеся з нашими прикладами використання, щоб побачити, як інерціальні рішення SBG Systems для БПЛА можуть покращити ваші проєкти та забезпечити видатні результати.
Як компанія Treeswift модернізує польові операції комунальних підприємств
Мобільне картографування
Виявлення дефектів залізничних колій компанією TREALIS із використанням Apogee Navsight
Визначення місцезнаходження трамваїв та поїздів
Як GapEOD забезпечує безпечніші геофізичні дослідження за допомогою Ellipse
Визначення місцезнаходження трамваїв та поїздів
Дослідження автономних поромів на реальних міських водних шляхах
Автономне судноплавство на поромах

Про нас говорять
Дізнайтеся безпосередньо від новаторів та клієнтів, які вже використовують нашу технологію.
Їхні відгуки та історії успіху ілюструють значний вплив наших датчиків на практичне застосування навігації безпілотних літальних апаратів.


Знайдіть інші способи використання інерціальних систем в промислових операціях
Інерціальні системи відіграють життєво важливу роль у підвищенні ефективності, точності та безпеки в найрізноманітніших промислових операціях. Від автоматизації обладнання та мобільної робототехніки до моніторингу важкої техніки, ці технології забезпечують надійне позиціонування, орієнтацію та дані про рух навіть у складних середовищах або умовах із обмеженим сигналом GNSS. Дізнайтеся, як інерціальні рішення стимулюють інновації в різних промислових сферах.
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо програм, які ми рекомендуємо. Якщо ви не знайдете потрібної інформації, будь ласка, звертайтеся до нас безпосередньо!
Чи використовують БПЛА GPS?
Безпілотні літальні апарати (БПЛА), широко відомі як дрони, зазвичай використовують технологію глобальної системи позиціонування (GPS) для навігації та позиціонування.
GPS є важливим компонентом навігаційної системи БПЛА, який надає дані про місцезнаходження в реальному часі, що дозволяє дрону точно визначати своє положення та виконувати різноманітні завдання.
Останніми роками цей термін було замінено новим терміном GNSS (Global Navigation Satellite System). GNSS стосується загальної категорії супутникових навігаційних систем, яка охоплює GPS та низку інших систем. Натомість GPS — це конкретний тип GNSS, розроблений Сполученими Штатами.
Що таке геозонування безпілотних літальних апаратів (БПЛА)?
Геозонування БПЛА — це віртуальний бар’єр, що визначає конкретні географічні межі, в межах яких може здійснювати польоти безпілотний літальний апарат (БПЛА).
Ця технологія відіграє вирішальну роль у підвищенні безпеки, захищеності та дотримання вимог під час експлуатації дронів, особливо в районах, де польоти можуть становити ризик для людей, майна або обмеженого повітряного простору.
У таких галузях, як служби доставки, будівництво та сільське господарство, технологія геофенсінгу допомагає забезпечити експлуатацію дронів у безпечних і дозволених зонах, що дозволяє уникнути потенційних конфліктів та підвищити ефективність роботи.
Правоохоронні органи та служби екстреної допомоги можуть використовувати геозонування для управління польотами безпілотних літальних апаратів під час масових заходів або надзвичайних ситуацій, забезпечуючи, щоб дрони не потрапляли у зони обмеженого доступу.
Технологію геофенсінгу можна використовувати для захисту дикої природи та природних ресурсів шляхом обмеження доступу дронів до певних місць проживання тварин або природоохоронних територій.
Що таке гіроскоп?
Гіроскоп — це датчик, який вимірює кутову швидкість — швидкість, з якою об'єкт обертається навколо однієї або кількох осей — і є одним із фундаментальних будівельних блоків інерціальних навігаційних систем. Його головна мета полягає в наданні точної інформації в реальному часі про обертовий рух, щоб INS або IMU могли визначити, як орієнтація об'єкта змінюється з часом.
Сучасні гіроскопи, що використовуються в навігації, особливо в аерокосмічній, оборонній, морській та робототехнічній галузях, зазвичай є МЕМС (мікроелектромеханічними системами) або оптичними технологіями, такими як FOG (волоконно-оптичні гіроскопи) та RLG (лазерні кільцеві гіроскопи). Хоча їхні фізичні принципи відрізняються, усі вони використовують одну й ту саму фундаментальну концепцію: коли система обертається, датчик виявляє результуючий інерціальний ефект і перетворює його на електричний сигнал.
У MEMS-гіроскопі крихітні вібруючі структури (часто кремнієві маси, що збуджуються на певних резонансних частотах) зазнають дії сил Коріоліса під час обертання пристрою. Ці сили спричиняють вимірні зміни в патернах вібрації, які перетворюються на інформацію про кутову швидкість. В оптичних гіроскопах світло, що рухається у протилежних напрямках замкнутим контуром, зазнає фазових зрушень під час обертання системи; цей ефект Саньяка забезпечує надзвичайно точні вимірювання обертання зі стабільним нулем без жодних рухомих деталей.
Гіроскопи подають важливі дані в алгоритми інерціальної навігаційної системи, дозволяючи системі обчислювати положення (roll, pitch та yaw). У поєднанні з акселерометрами вони утворюють IMU, що забезпечує всебічні можливості вимірювання руху. Високоякісні гіроскопи зменшують дрейф, підвищують стабільність і дозволяють навігаційній системі надійно працювати навіть у середовищах із забороненим або недоступним GPS. У таких застосуваннях, як наведення БПЛА, боєприпаси, що барражують, керування AUV, морська компенсація heave або навігація автономних транспортних засобів, точність гіроскопа безпосередньо впливає на здатність системи підтримувати точну та стабільну траєкторію.
