Марсохід UGV з Ellipse-N
Напівавтономний марсохід Макгілла інтегрує мініатюрний модуль INS/GNSS від SBG для забезпечення автономної навігації.
«Цей пристрій дозволив нам зупинитися за 20 сантиметрів від останньої контрольної точки після понад 500 метрів сліпої навігації, чого раніше ще ніколи не вдавалося досягти на змаганнях». | Команда McGill Robotics
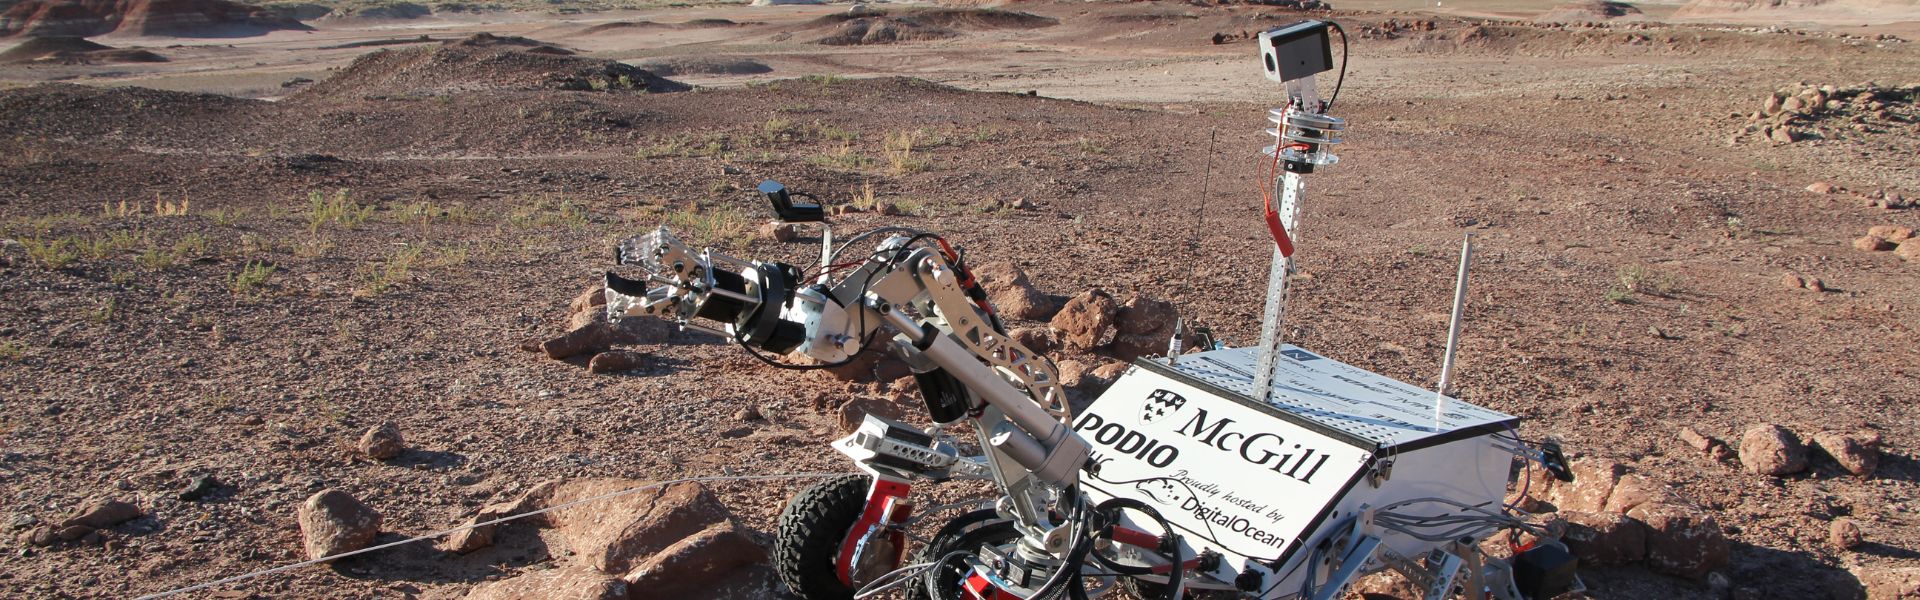
Проект «Марсохід»
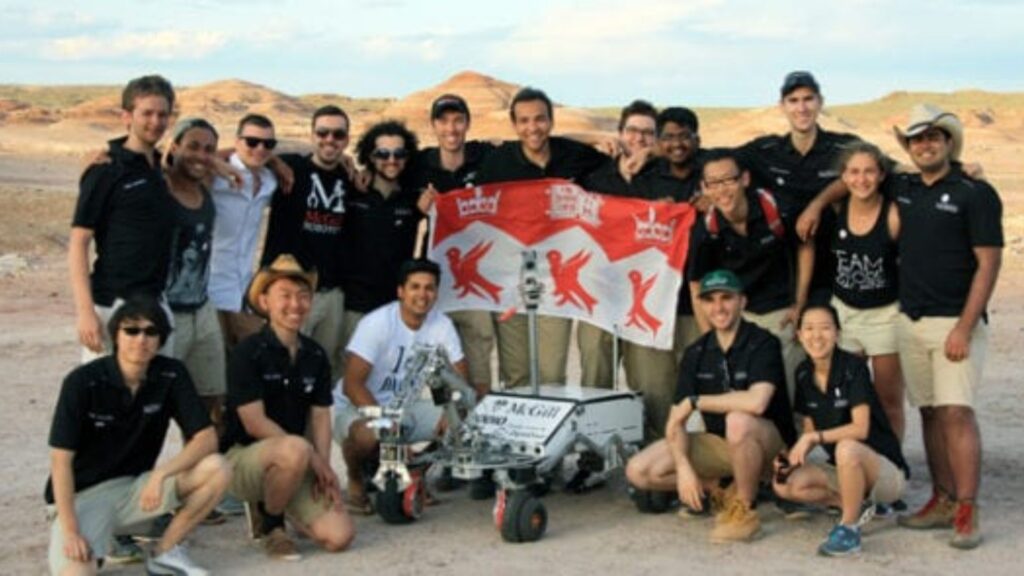
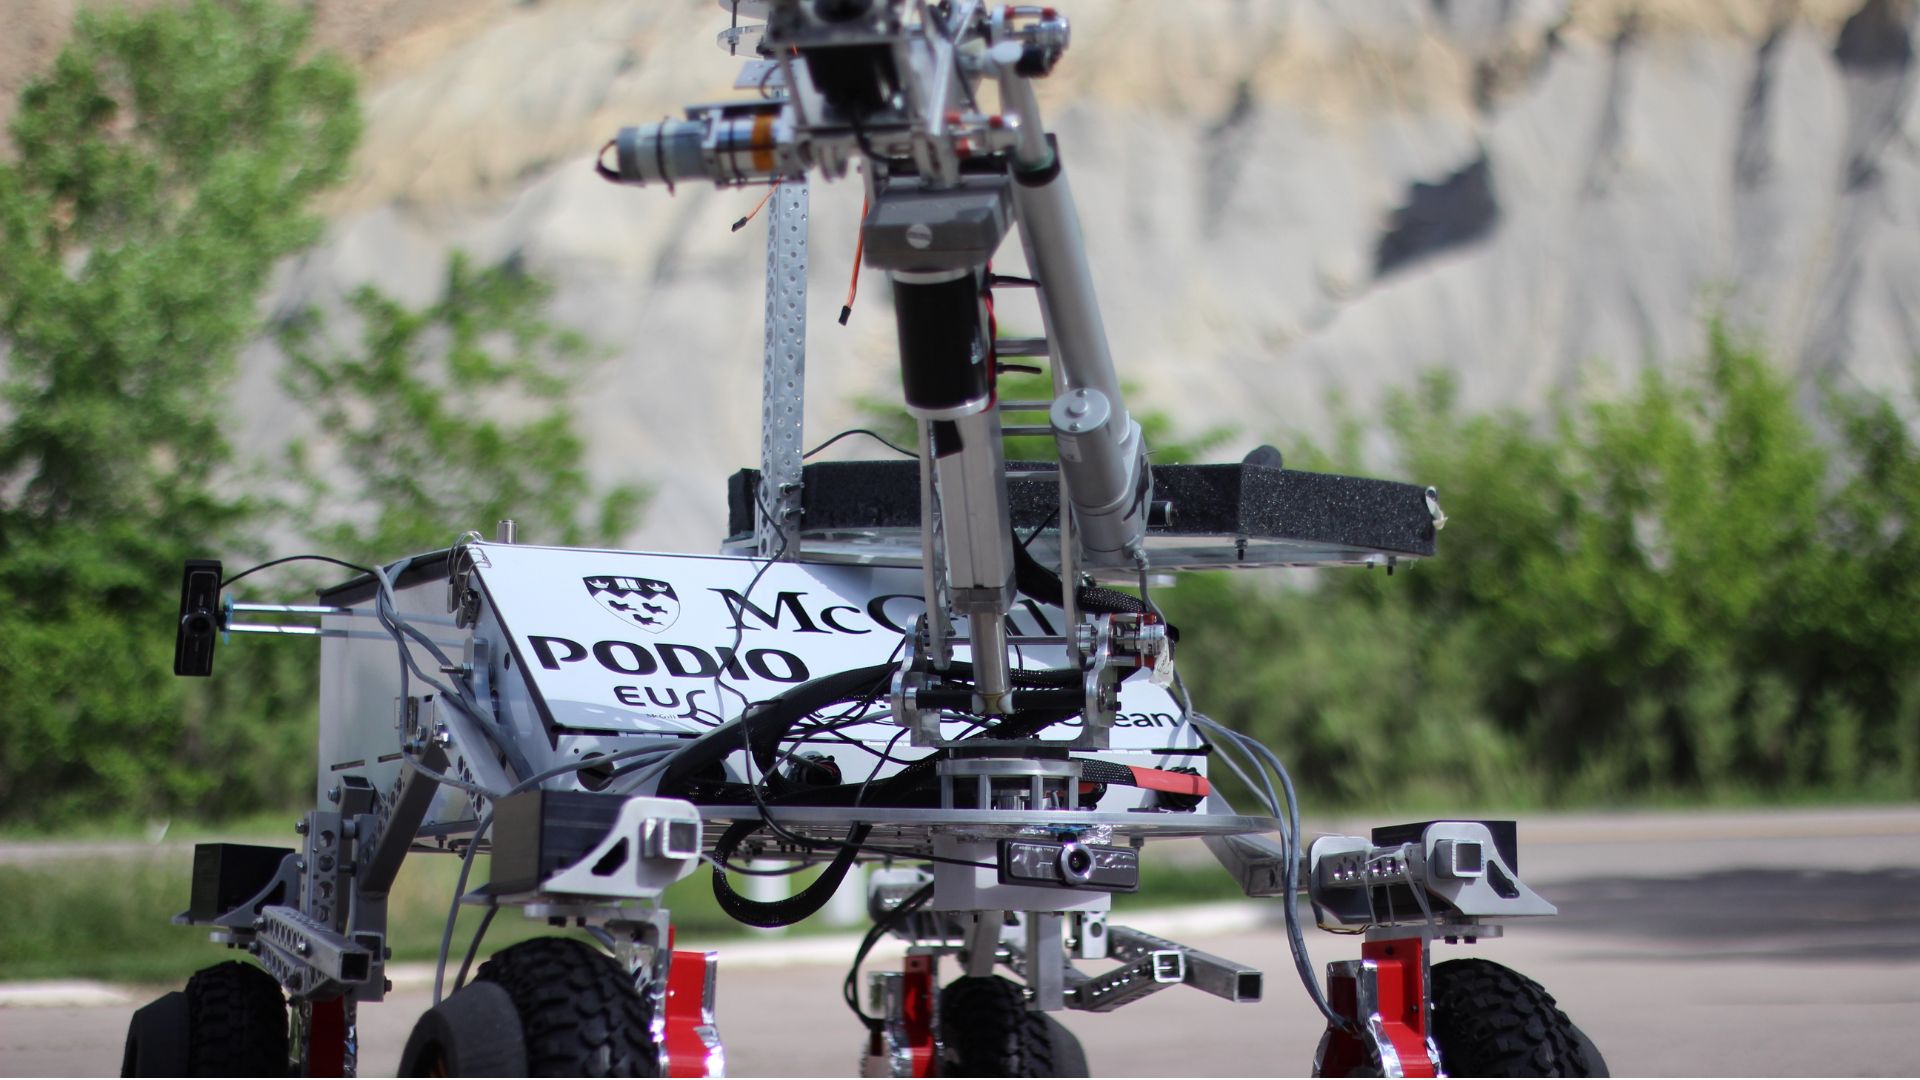
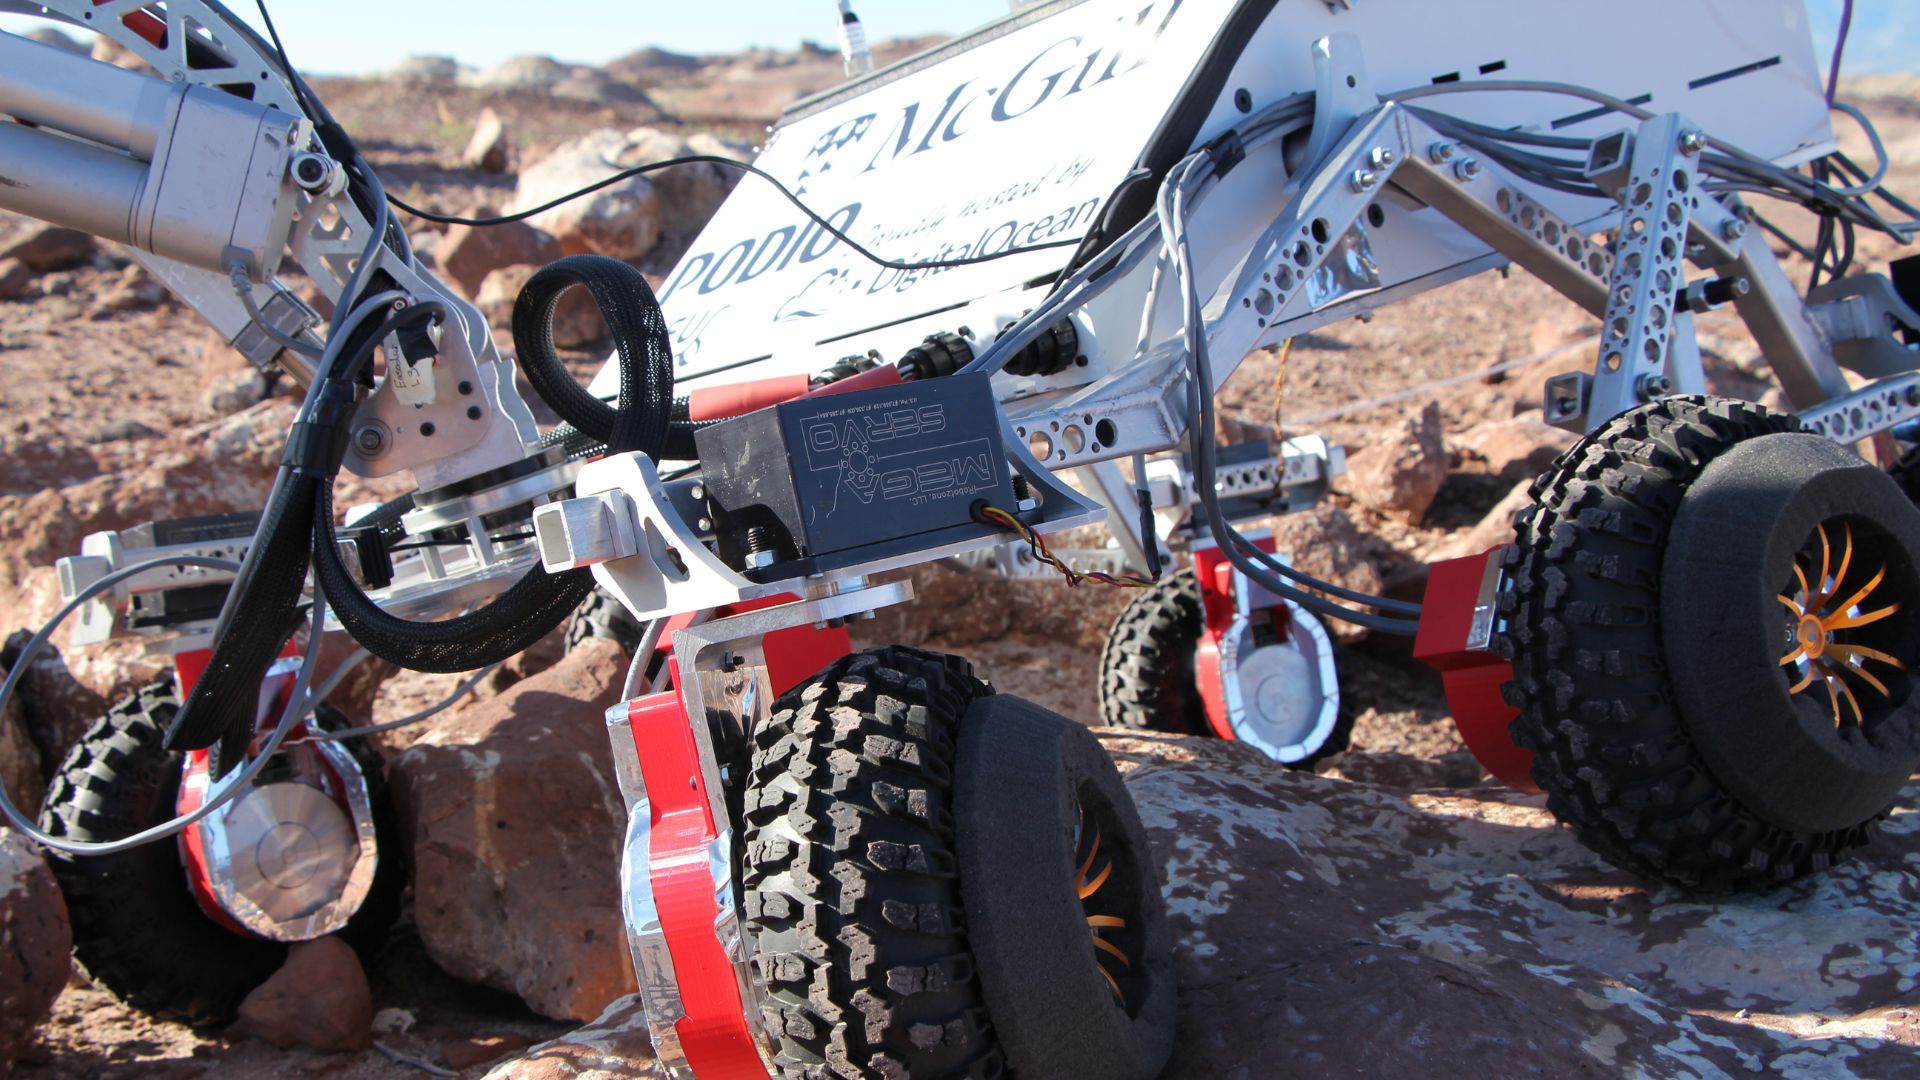
Команда McGill Robotics розробила робота для участі у двох міжнародних конкурсах, які вимагали від кожної команди керувати своїм ровером із прихованого центру керування в умовах пустелі, подібної до Марса, виконуючи різні заїзди для вирішення складних завдань.
Ці завдання включали подолання пересіченої місцевості, перевезення корисного вантажу у віддалені точки, обслуговування складної панелі керування та аналіз зібраних зразків ґрунту.
Під час кожного заїзду команди мали керувати своїми роверами в бездротовому режимі на відстані понад 1 кілометр і постійно покладатися на зворотний зв'язок від датчиків, що забезпечується бортовими IMU, GPS, камерами та науковими приладами.
Найкращий результат у завданні з орієнтації для незрячих
Команда придбала IG-500N від SBG Systems між змаганнями, що виявилося вирішальним для їхнього успіху на ERC. Крім того, точність IG-500N забезпечила найвищий бал у завданнях зі сліпої навігації. У цьому завданні команди пересуваються до координат GPS у складній місцевості без використання камер.
Цей пристрій дав нам змогу зупинитися на відстані 20 сантиметрів від останньої контрольної точки після понад 500 метрів навігації наосліп, чого раніше на цих змаганнях ще нікому не вдавалося.
Проста інтеграція
Команда МакГіллсів ефективно інтегрувала бібліотеку sbgCom, що поставляється разом із IG-500N, у свою архітектуру програмного забезпечення за допомогою обгортки на C++.
Вони використали функцію ініціалізації в конструкторі класу та реалізували функції зворотного виклику для потокобезпечної роботи, щоб безперервно отримувати оновлення від пристрою, не перериваючи процес передачі даних до решти системи. Потім це було використано для створення видавця ROS. Якість реалізації бібліотеки та дизайн інтерфейсу зробили весь цей процес дуже зручним для користувача та досить простим.

«Ми безмежно вдячні SBG Systems, оскільки наші видатні досягнення на European Rover Challenge безперечно були б неможливі без виняткової допомоги SBG Systems». | Команда McGill Robotics
Ellipse-N
Ellipse-N — це компактна високопродуктивна RTK інерціальна навігаційна система з інтегрованим двочастотним GNSS-приймачем на чотири супутникові системи. Крім того, вона забезпечує вимірювання roll, pitch, heading, heave та визначає координатне положення GNSS із сантиметровою точністю.
Датчик Ellipse-N демонструє найкращі результати в динамічних середовищах та складних умовах роботи GNSS. Крім того, він може працювати в умовах меншої динаміки завдяки використанню магнітного heading.

Запитати ціну на Ellipse-N
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Що таке корисне навантаження?
Під корисним навантаженням розуміється будь-яке обладнання, пристрій або матеріал, який транспортний засіб (дрон, судно… ) перевозить для виконання своїх завдань, що виходять за межі основних функцій. Корисне навантаження відрізняється від компонентів, необхідних для функціонування транспортного засобу, таких як двигуни, акумулятор та каркас.
Приклади корисних навантажень:
- Камери: камери з високою роздільною здатністю, тепловізійні камери…
- Датчики: LiDAR, гіперспектральні датчики, хімічні датчики…
- Зв’язкове обладнання: радіостанції, ретранслятори сигналу…
- Наукові прилади: метеорологічні датчики, прилади для відбору проб повітря…
- Інше спеціалізоване обладнання
Чи підтримує « INS » вхідні дані від зовнішніх допоміжних датчиків?
Інерціальні навігаційні системи від нашої компанії приймають вхідні дані від зовнішніх допоміжних датчиків, таких як датчики повітряних даних, магнітометри, одометри, DVL та інші.
Ця інтеграція робить INS надзвичайно універсальною та надійною, особливо в GNSS-denied умовах.
Ці зовнішні датчики підвищують загальну продуктивність та точність системи « INS », надаючи додаткові дані.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
