Високоточна навігація для автономних транспортних засобів
Інерціальні навігаційні системи (INS) пропонують численні переваги для застосування в автономних транспортних засобах. Використовуючи такі датчики, як акселерометри та гіроскопи, рішення INS забезпечують безперервні й точні навігаційні дані без залежності від зовнішніх сигналів.
Наші INS надають оновлення в реальному часі щодо положення, швидкості та орієнтації транспортного засобу, забезпечуючи точну навігацію навіть у середовищах із забороненим або недоступним GNSS. Ми розробили вдосконалені алгоритми для мінімізації похибок з часом, підтримуючи точність позиціонування транспортного засобу.
Надійність у складних умовах експлуатації
Наша INS надійно працює в умовах складного прийому GNSS, зокрема в тунелях, міських каньйонах та густих кронах дерев. Вона захищає від заглушення сигналів і spoofing, водночас доповнюючи GNSS для підвищення безпеки навігації.
Система забезпечує зворотний зв'язок щодо руху транспортного засобу в режимі реального часу, що дозволяє швидко приймати рішення та адаптивно реагувати. Не покладаючись на зовнішні сигнали, наша INS функціонує безперервно, що ідеально підходить для динамічних середовищ. Вона генерує точні дані для вдосконалених алгоритмів, таких як планування траєкторії, уникнення перешкод та оптимізація маршруту. Як наслідок, автономні системи досягають більш плавної та ефективної роботи.
Крім того, вона підтримує стабільну продуктивність незалежно від погоди, рельєфу місцевості чи перебоїв у сигналах. По суті, наша INS посилює автономність, забезпечує надійну навігацію та дозволяє транспортним засобам працювати безпечно та ефективно за будь-яких умов.
Дані в режимі реального часу та об’єднання даних з датчиків
Наші датчики надають дані про рух та орієнтацію в реальному часі, завдяки чому автономні транспортні засоби можуть миттєво коригувати кермування, прискорення та гальмування у відповідь на зміни рельєфу, дорожніх умов чи трафіку. Це також допомагає підтримувати стабільність і керуваність.
У поєднанні з іншими навігаційними допоміжними засобами (наприклад, GNSS, LiDAR, камерами) вони покращують загальну точність і надійність. Таке об'єднання даних датчиків (sensor fusion) підвищує ситуаційну обізнаність та можливості прийняття рішень. Інтегруючи дані з кількох датчиків, наша INS допомагає усунути неточності, спричинені зовнішніми факторами, забезпечуючи більш надійну навігацію.
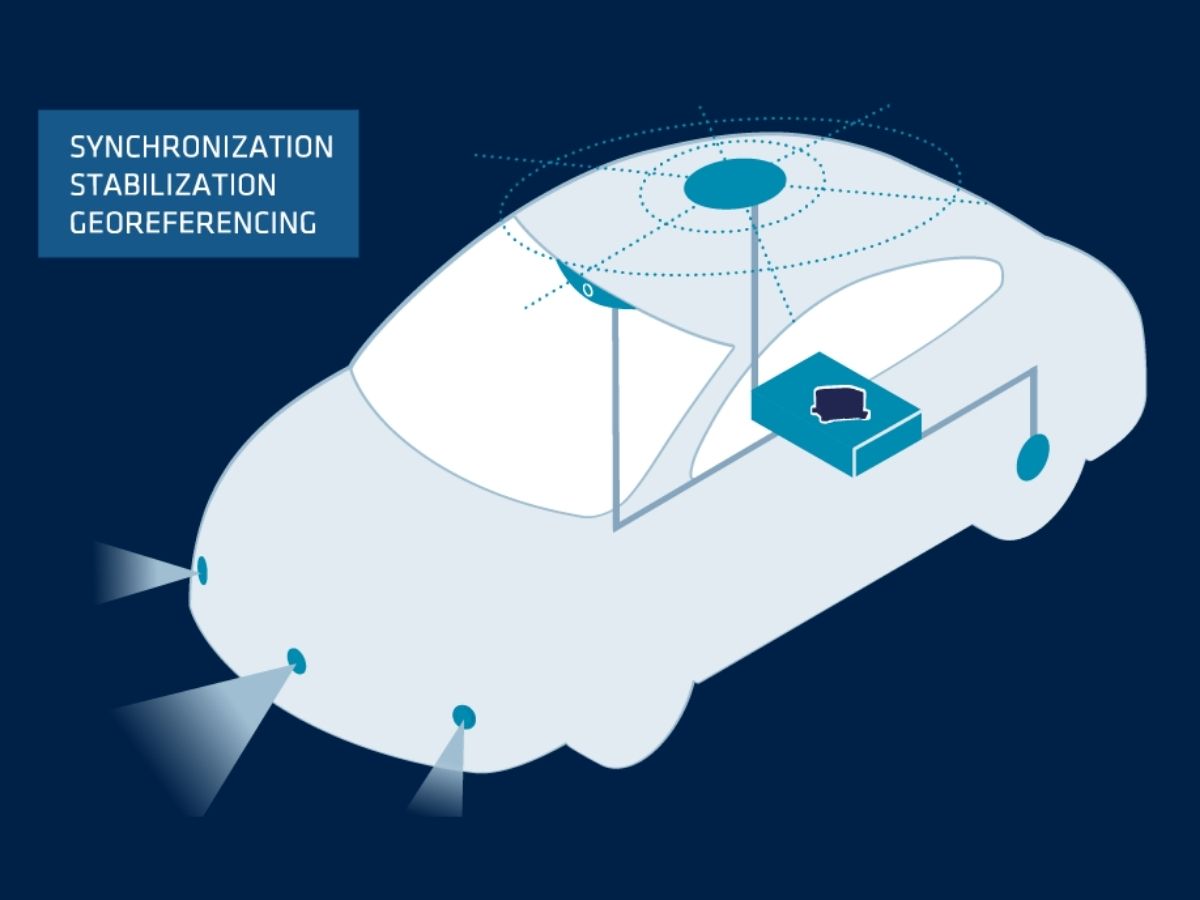
Ознайомтеся з нашими рішеннями для автономних транспортних засобів
Наші рішення безперешкодно інтегруються з платформами безпілотних наземних транспортних засобів (UGV), забезпечуючи надійну роботу навіть у найскладніших умовах.

Ellipse-D

Ekinox Micro

Ekinox-D
Брошура про автономні додатки
Отримайте нашу брошуру прямо на свою електронну пошту!
Приклади з практики
Дізнайтеся з нашого розділу прикладів використання, як інерціальні рішення SBG Systems революціонізують технології автономних транспортних засобів. Ці історії успіху з реального життя демонструють, як наші передові інерціальні датчики забезпечують точну навігацію та надійність у складних умовах. Від підвищення безпеки транспортних засобів в умовах міста до оптимізації продуктивності в умовах, де відсутній сигнал GNSS (GNSS-denied), наші рішення дають змогу автономним транспортним засобам працювати з неперевершеною точністю та керованістю.
Кожне дослідження надає цінні відомості про інноваційні шляхи, якими наша технологія рухає майбутнє автономного транспорту.
Як компанія Treeswift модернізує польові операції комунальних підприємств
Мобільне картографування
Виявлення дефектів залізничних колій компанією TREALIS із використанням Apogee Navsight
Визначення місцезнаходження трамваїв та поїздів
Як GapEOD забезпечує безпечніші геофізичні дослідження за допомогою Ellipse
Визначення місцезнаходження трамваїв та поїздів
Дослідження автономних поромів на реальних міських водних шляхах
Автономне судноплавство на поромах

Про нас говорять
Дізнайтеся безпосередньо від самих новаторів та клієнтів, які вже використовують нашу технологію.
Їхні відгуки та історії успіху свідчать про значний вплив наших датчиків на практичне застосування в автономних транспортних засобах.



Ознайомтеся з іншими застосуваннями з автономними інерціальними системами
Дізнайтеся, як автономні інерціальні системи трансформують операції в різних галузях. Від робототехніки та промислової автоматизації до гірничої справи та логістики — наші високопродуктивні рішення забезпечують точну навігацію, орієнтацію та дані про рух навіть у середовищах із обмеженим сигналом GNSS. Відкрийте для себе нові можливості, що забезпечуються надійною автономністю.
У вас є питання?
Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, будь ласка, не вагайтеся звернутися до нас безпосередньо за допомогою.
Які існують рівні автономності автономних транспортних засобів?
Товариство автомобільних інженерів (SAE) класифікує рівні автономності безпілотних транспортних засобів за шістьма рівнями (від 0 до 5), визначаючи ступінь автоматизації керування транспортним засобом. Ось їхній перелік:
- Рівень 0: Відсутність автоматизації — водій повністю керує транспортним засобом у будь-який момент часу, при цьому використовуються лише пасивні системи, такі як сигнали та попередження.
- Рівень 1: Система допомоги водієві — транспортний засіб може надавати допомогу в керуванні або при прискоренні/гальмуванні, але водій повинен зберігати контроль над автомобілем і стежити за обстановкою навколо (наприклад, адаптивний круїз-контроль).
- Рівень 2: Часткова автоматизація — транспортний засіб може одночасно керувати як кермом, так і прискоренням/гальмуванням, але водій повинен залишатися залученим і готовим перейняти керування в будь-який момент (наприклад, Tesla Autopilot, GM Super Cruise).
- Рівень 3: Умовна автоматизація — транспортний засіб може самостійно керувати всіма аспектами руху за певних умов, але водій повинен бути готовий втрутитися на вимогу системи (наприклад, під час руху по автомагістралі). Водієві не потрібно активно стежити за дорогою, але він повинен залишатися пильним.
- Рівень 4: Високий рівень автоматизації — транспортний засіб може самостійно виконувати всі завдання, пов’язані з керуванням, у певних умовах або середовищах (наприклад, у міських районах або на автомагістралях) без втручання людини. Однак в інших середовищах або за особливих обставин може знадобитися втручання людини.
- Рівень 5: Повна автоматизація — транспортний засіб є повністю автономним і може виконувати всі завдання, пов’язані з керуванням, за будь-яких умов без будь-якого втручання людини. Водій не потрібен, і транспортний засіб може експлуатуватися будь-де та за будь-яких умов.
Ці рівні допомагають визначити етапи розвитку технології автономних транспортних засобів — від базових систем допомоги водієві до повної автономності.
Що таке одометр?
Одометр — це прилад, що використовується для вимірювання відстані, яку проїхав транспортний засіб. Він надає важливу інформацію про те, яку відстань проїхав транспортний засіб, що є корисним для різних цілей, таких як планування технічного обслуговування, розрахунок паливної економічності та оцінка вартості при перепродажу.
Одометри вимірюють відстань на основі кількості обертів коліс автомобіля. Коефіцієнт калібрування, що залежить від розміру шин, перетворює кількість обертів коліс у відстань.
У багатьох навігаційних додатках, особливо в автомобілях, дані одометра можна інтегрувати з INS іншими даними для підвищення загальної точності. Цей процес, відомий як об’єднання даних датчиків, поєднує переваги обох систем.
Що означають терміни «заглушення» та «підробка»?
Створення перешкод (jamming) та підробка сигналів (spoofing) — це два типи втручання, які можуть суттєво вплинути на надійність і точність супутникових навігаційних систем, таких як GNSS.
Jamming стосується навмисного порушення супутникових сигналів шляхом трансляції заважаючих сигналів на тих самих частотах, які використовуються системами GNSS. Ці перешкоди можуть заглушити легітимні супутникові сигнали, через що приймачі GNSS не зможуть точно обробляти інформацію. Jamming зазвичай використовується у військових операціях для порушення навігаційних можливостей супротивника, а також може впливати на цивільні системи, призводячи до збоїв навігації та операційних труднощів.
Spoofing, з іншого боку, передбачає передачу фальшивих сигналів, які імітують справжні сигнали GNSS. Ці оманливі сигнали можуть ввести в оману приймачі GNSS, змушуючи їх розраховувати неправильні координати або час. Spoofing може використовуватися для дезорієнтації навігаційних систем, потенційно змушуючи транспортні засоби або літальні апарати відхилятися від курсу або надаючи хибні дані про місцеперебування. На відміну від jamming, який лише перешкоджає прийому сигналу, spoofing активніше обманює приймач, представляючи фальшиву інформацію як справжню.
І jamming, і spoofing становлять значну загрозу цілісності систем, залежних від GNSS, що вимагає вдосконалених заходів протидії та стійких навігаційних технологій для забезпечення надійної роботи в умовах протидії або складних умовах.
Що таке « dead reckoning »?
Dead reckoning — це метод навігації, який визначає поточне положення транспортного засобу шляхом безперервного поширення відомого минулого положення за допомогою виміряних даних про рух, без покладання на зовнішні сигнали на зразок GPS.
На практиці система починає з опорної точки — часто останнього відомого точного положення — і використовує бортові датчики, такі як акселерометри, гіроскопи, одометрія коліс або лаги швидкості, щоб оцінити рух транспортного засобу з плином часу. Шляхом інтеграції цих вимірювань руху dead reckoning обчислює зміни швидкості, орієнтації та переміщення, поступово формуючи оновлену оцінку положення. Хоча цей метод забезпечує повністю автономну навігацію навіть в умовах GPS-denied або за погіршених умов середовища, він неминуче схильний до накопичення похибок: невеликі зсуви датчиків, похибки масштабного коефіцієнта або вплив навколишнього середовища зростають з часом, через що розрахункова траєкторія відхиляється від реальності.
Щоб пом'якшити цей дрейф, dead reckoning часто поєднують із зовнішніми допоміжними засобами, такими як GNSS, магнітометри, барометри або методи зіставлення з місцевістю в сучасних інерціальних навігаційних системах. Попри свої обмеження, dead reckoning залишається фундаментальним принципом навігації, оскільки забезпечує безперервне позиціонування в реальному часі навіть тоді, коли абсолютні орієнтири недоступні.
Що таке інерціальна навігаційна система?
Інерціальна навігаційна система (INS) — це автономне навігаційне рішення, яке визначає положення, швидкість і орієнтацію рухомої платформи шляхом постійного вимірювання її руху за допомогою інерціальних датчиків. В основі INS лежить тріада акселерометрів для вимірювання лінійних прискорень уздовж трьох перпендикулярних осей і тріада гіроскопів для вимірювання кутових швидкостей навколо тих самих осей. Інтегруючи ці вимірювання з часом, система обчислює, як швидкість, орієнтація та місцеперебування платформи розвиваються від відомої початкової точки.
Оскільки INS не залежить від зовнішніх сигналів, таких як GPS, радіомаяки чи візуальні орієнтири, вона може надійно працювати в середовищах, де зовнішні навігаційні засоби недоступні, заблоковані (denied) або погіршені — наприклад, під водою, в приміщеннях, під землею або у військових сценаріях із придушенням GNSS (GNSS-jamming).
Сучасні INS зазвичай містять складні алгоритми фільтрації, найчастіше фільтр Калмана, для об'єднання (fusion) сирих даних датчиків, зменшення дрейфу та оцінки найбільш точного навігаційного стану. У багатьох застосуваннях INS об'єднується з GNSS, одометрами, доплерівськими лагами швидкості або магнітометрами для обмеження довгострокового дрейфу та забезпечення надзвичайно стабільної навігації. Результатом є надійне навігаційне рішення з високою частотою оновлення, яке є незамінним для літаків, БПЛА, ракет, автономних транспортних засобів, суден, підводних апаратів та широкого спектра промислових систем, що вимагають точного та безперервного відстеження руху й орієнтації.
