Rozwiązania inercyjne dla zaawansowanej mobilności powietrznej (AAM)
Na całym świecie inercyjne systemy nawigacyjne mają kluczowe znaczenie dla uzyskiwania precyzyjnych danych nawigacyjnych. Jest to szczególnie istotne w operacjach AAM, ponieważ pojazdy eVTOL potrzebują wysoce dokładnych danych nawigacyjnych, aby zapewnić bezpieczeństwo. Muszą one również mieć możliwość bezpiecznego poruszania się w obszarach, gdzie sygnał GPS jest niedostępny.
Nasze jednostki IMU oraz systemy INS zapewniają również ciągłe i precyzyjne pozycjonowanie. Mogą one dostarczać informacje o prędkości i kierunku bez konieczności polegania na GPS, co czyni je niezwykle użytecznymi. Jest to szczególnie ważne w zatłoczonych miastach. Wysokie budynki i infrastruktura często zakłócają sygnały GPS, jednak nasze rozwiązania inercyjne zapewniają bezpieczną i wydajną nawigację w tych trudnych warunkach. Stworzyliśmy nasze rozwiązania tak, aby spełniały rygorystyczne wymagania aplikacji AAM, dostarczając dokładne dane nawigacyjne w czasie rzeczywistym.
Nasze czujniki wykorzystują akcelerometry, żyroskopy oraz zaawansowane algorytmy, aby zapewnić dokładność i niezawodność. Cechy te gwarantują, że pojazdy AAM mogą bezpiecznie i wydajnie poruszać się w złożonych środowiskach.
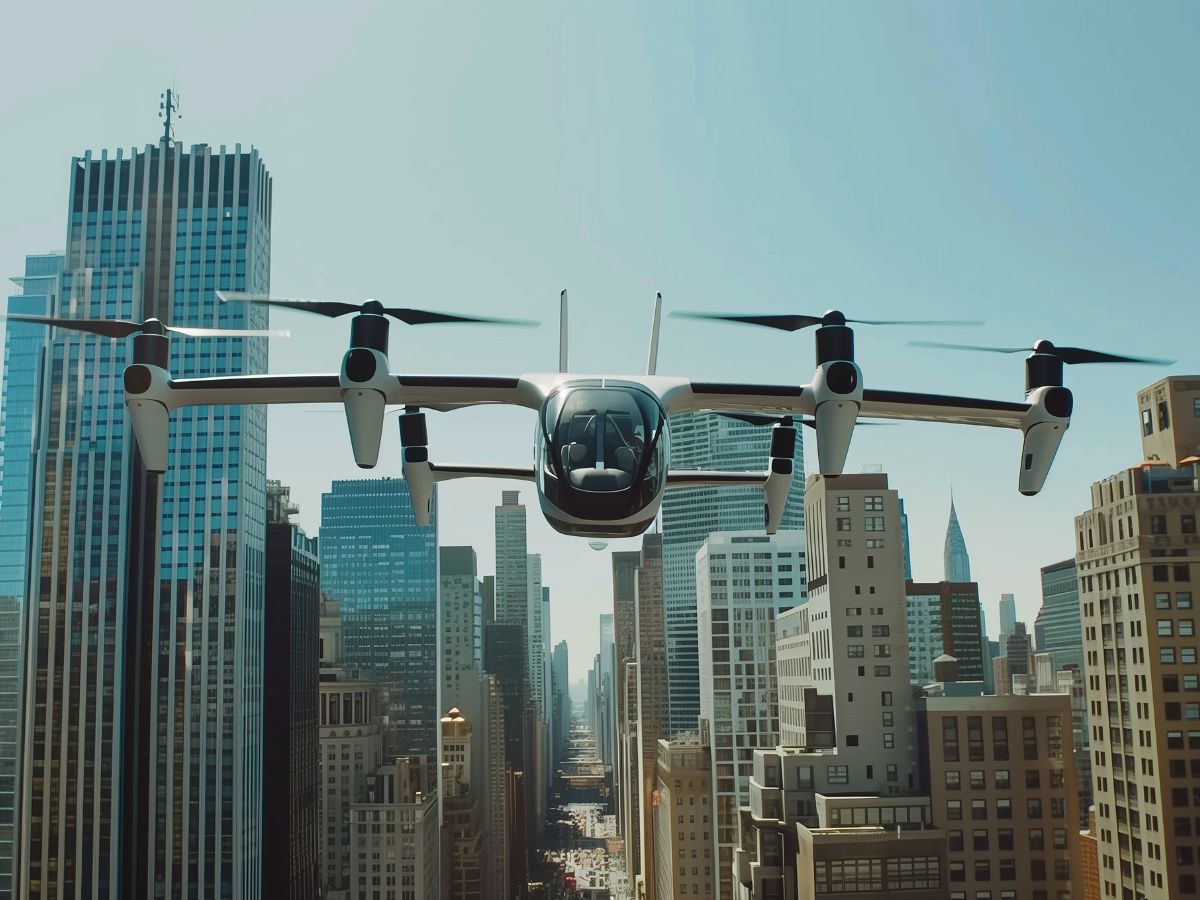
Wyzwania związane z zaawansowaną mobilnością powietrzną
Branża AAM stoi przed wyjątkowymi wyzwaniami, które wymagają zaawansowanych rozwiązań inercyjnych. Obejmują one precyzyjną nawigację w gęstych środowiskach miejskich. Ponadto wymagają stabilnych manewrów VTOL i niezawodnego zawisu. Wysoka niezawodność i redundancja pozostają niezbędne dla bezpieczeństwa pasażerów. Systemy AAM muszą również działać w trudnych warunkach środowiskowych. Potrzebują także bezproblemowej integracji z innymi systemami nawigacyjnymi.
Dla statków powietrznych eVTOL, które muszą startować, zawisać i lądować pionowo, precyzyjna kontrola orientacji i prędkości jest kluczowa. Nasze rozwiązania w zakresie ruchu zapewniają dane w czasie rzeczywistym dotyczące roll, pitch, yaw i prędkości. Zapewniają stabilny zawis i płynne przejścia między trybami lotu.
Nasze INS wspierają każdy etap inżynieryjny i testowy cyklu życia projektu eVTOL. Służą również jako jednostki pomocnicze w architekturach o znaczeniu krytycznym dla bezpieczeństwa.
Mniejsze wymiary, waga i zużycie energii
Pojazdy AAM mają często surowe ograniczenia dotyczące gabarytów, wagi i poboru mocy (SWaP), co sprawia, że zastosowanie kompaktowych i lekkich komponentów jest kluczowe.
Nasze rozwiązania inercyjne oparte na technologii MEMS zapewniają wysoką wydajność nawigacji w kompaktowej konstrukcji, która spełnia rygorystyczne wymagania. Minimalizują one wagę i zużycie energii.
Ta efektywność ma fundamentalne znaczenie dla platform eVTOL. Redukcja masy nawet o pojedyncze gramy poprawia wydajność lotu i zasięg operacyjny.
Wysoka niezawodność naszych czujników gwarantuje bezpieczeństwo operacji AAM. Wbudowana redundancja utrzymuje bezpieczeństwo w przypadku awarii systemu lub utraty sygnałów zewnętrznych.
Rozwiązania w zakresie zaawansowanej mobilności powietrznej
Nasze produkty wykorzystują zaawansowane czujniki inercyjne oraz technologii GNSS, aby zapewnić pojazdom AAM płynną i dokładną nawigację. Czujniki te gwarantują niezrównaną precyzję oraz pozycjonowanie w czasie rzeczywistym dla autonomicznych pojazdów powietrznych. Optymalizują one wydajność w złożonych środowiskach miejskich.

Stellar-40

Pulse-40 OEM

Quanta Micro

Ekinox Micro

Ekinox-D
Broszura dotycząca aplikacji mobilnych
Otrzymaj naszą broszurę bezpośrednio na swoją skrzynkę e-mailową!
Mówią o nas
Posłuchajcie bezpośrednio od samych pionierów i klientów, którzy wdrożyli naszą technologię.
Ich opinie i historie sukcesów pokazują, jak znaczący wpływ mają nasze czujniki na praktyczne zastosowania w nawigacji bezzałogowych statków powietrznych (UAV).


Poznaj inne zastosowania pojazdów autonomicznych
Dowiedz się, jak nasze zaawansowane systemy nawigacji inercyjnej i czujniki ruchu transformują szeroki wachlarz zastosowań pojazdów autonomicznych. Od robotów lądowych po pojazdy podwodne — nasze rozwiązania zapewniają precyzyjną i niezawodną wydajność w zróżnicowanych oraz wymagających środowiskach. Sprawdź, jak wspieramy ewolucję technologii autonomicznych za pomocą naszych innowacyjnych rozwiązań.
Czy masz jakieś pytania?
Witamy w sekcji „Najczęściej zadawane pytania”! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące aplikacji, które prezentujemy.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Co oznacza skrót VTOL?
Skrót VTOL oznacza „Vertical Take-Off and Landing” (pionowy start i lądowanie). Odnosi się on do statków powietrznych, które mogą startować, zawisnąć w powietrzu i lądować pionowo, podobnie jak śmigłowce.
Technologia VTOL umożliwia bardziej wszechstronne działania w ograniczonych przestrzeniach, takich jak obszary miejskie, gdzie tradycyjne pasy startowe mogą być niedostępne. Ta zdolność ma kluczowe znaczenie dla różnych zastosowań, w tym dla zaawansowanej mobilności powietrznej (AAM) i miejskiego transportu lotniczego.
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
Czym jest inercyjna jednostka pomiarowa?
Inercyjne jednostki pomiarowe (IMU) to zaawansowane urządzenia, które mierzą i przesyłają dane o sile pozornej, prędkości kątowej oraz niekiedy orientacji pola magnetycznego ciała. IMU są kluczowymi komponentami w różnych zastosowaniach, w tym w nawigacji, robotyce i śledzeniu ruchu. Oto bliższe spojrzenie na ich najważniejsze cechy i funkcje:
- Akcelerometry: Mierzą przyspieszenie liniowe wzdłuż jednej lub kilku osi. Dostarczają danych dotyczących tempa przyspieszania lub zwalniania obiektu oraz umożliwiają wykrywanie zmian ruchu lub położenia.
- Żyroskopy: Mierzą prędkość kątową, czyli szybkość obrotu wokół określonej osi. Żyroskopy pomagają określać zmiany orientacji, umożliwiając urządzeniom utrzymanie pozycji względem układu odniesienia.
- Magnetometry (opcjonalnie): Niektóre IMU zawierają magnetometry, które mierzą siłę i kierunek pól magnetycznych. Dane te mogą pomóc w określeniu orientacji urządzenia względem pola magnetycznego Ziemi, zwiększając dokładność nawigacji.
IMU dostarczają ciągłych danych o ruchu obiektu, umożliwiając śledzenie jego pozycji i orientacji w czasie rzeczywistym. Informacje te mają kluczowe znaczenie w zastosowaniach takich jak drony, pojazdy i robotyka.
W zastosowaniach takich jak głowice stabilizujące kamery czy drony (UAV), IMU pomagają stabilizować ruchy poprzez kompensowanie niepożądanych drgań lub wibracji, co przekłada się na płynniejszą pracę.
