
W pierwszym artykule z serii “Opanowanie Dokładności” omówimy globalne systemy nawigacji satelitarnej (GNSS) i ich dokładność w trybie autonomicznym, biorąc pod uwagę GNSS i źródła błędów.
Czym jest system GNSS?
Satelitarne systemy pozycjonowania, takie jak GPS, stały się wszechobecne, prowadząc nas podczas podróży samochodem i pieszych wędrówek. Odgrywają również kluczową rolę w różnorodnych zastosowaniach, takich jak pojazdy autonomiczne, rolnictwo czy geodezja.
Ważne jest jednak, aby przejść od terminu „GPS” do bardziej wszechstronnego „GNSS” (Globalny System Nawigacji Satelitarnej), który obejmuje wszystkie konstelacje satelitarne, a nie tylko GPS.
Obecnie działają cztery globalne konstelacje satelitarne (GPS, GLONASS, GALILEO, BEIDOU). Ponadto istnieją konstelacje uzupełniające, które obsługują regiony lokalne, takie jak indyjski IRNSS, lub uzupełniają konstelacje globalne, takie jak japoński QZSS.
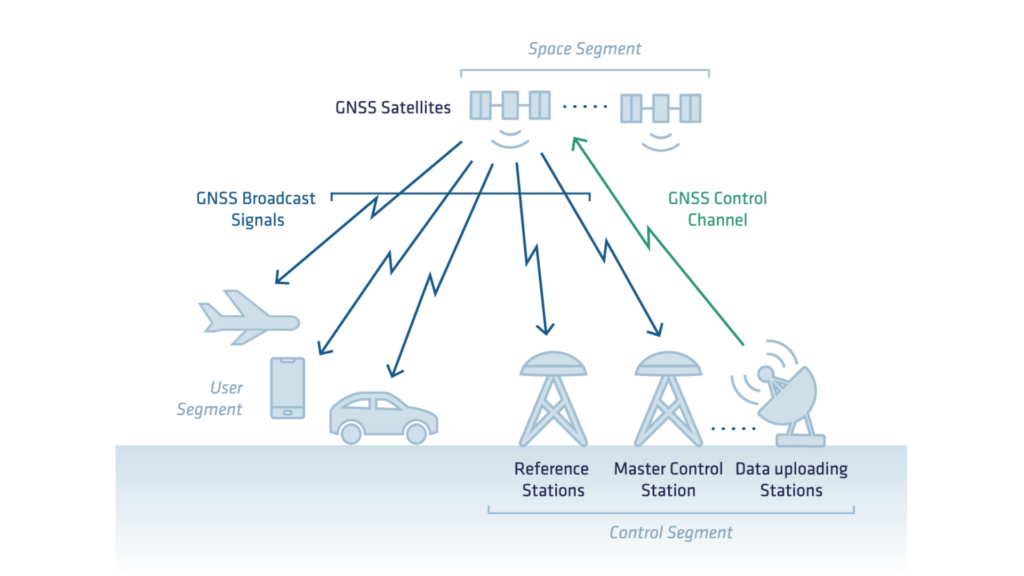
Oprócz satelitów system GNSS składa się z innych istotnych elementów:
- Segment satelitarny, który obejmuje konstelację satelitów.
- Segment kontrolny, składający się z naziemnych stacji kontrolnych i sprzętu. Odpowiadają one za monitorowanie konstelacji, określanie pozycji satelitów oraz zapewnienie ich ciągłego i prawidłowego działania.
- Segment użytkownika, obejmujący urządzenia służące do obliczania pozycji na podstawie sygnałów odbieranych z satelitów.
Podstawowa zasada działania GNSS: Trilateracja
GNSS określa pozycję i czas odbiornika za pomocą trilateracji, wykorzystując sygnały z wielu satelitów.
Aby obliczyć pozycję, system musi rozwiązać cztery zmienne: szerokość geograficzną, długość geograficzną, wysokość i czas. Proces ten wymaga co najmniej czterech satelitów, chociaż dodatkowe satelity poprawiają dokładność i niezawodność.
Poniższy obraz ilustruje, jak działa trilateracja. Każdy satelita definiuje wokół siebie sferę, reprezentującą możliwe odległości do odbiornika.
Drugi satelita zawęża możliwe rozwiązania do przecięcia tych dwóch sfer. Trzeci satelita dodatkowo precyzuje rozwiązanie, pozwalając systemowi na dokładne określenie pojedynczej lokalizacji. W rzeczywistych zastosowaniach system musi również uwzględnić czas, co wymaga użycia czwartego satelity.
Sygnał wysyłany przez satelity
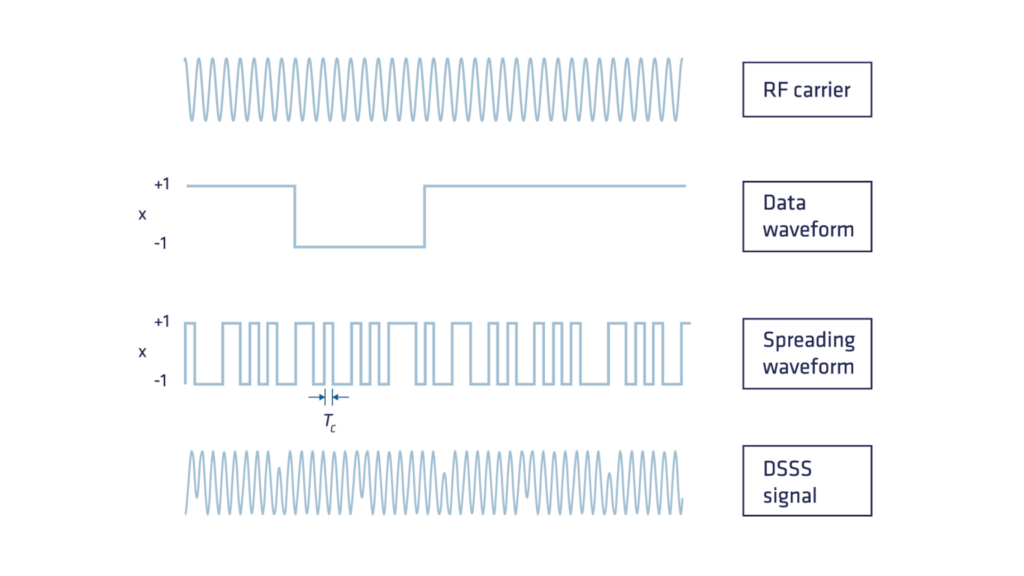
Satelity GNSS przesyłają sygnały w różnych pasmach częstotliwości, takich jak L1, L2, L5 i innych. Sygnały GNSS składają się z trzech podstawowych komponentów:
- Dane nawigacyjne (niska częstotliwość): obliczane przez segment kontrolny, dane te zawierają niezbędne informacje, takie jak dane efemeryczne (parametry orbity Keplera niezbędne do obliczenia pozycji satelitów), dane korekcji zegara oraz informacje dodatkowe. Są one przesyłane do satelity i broadcastowane globalnie do odbiorników GNSS.
- Kod szumu pseudolosowego lub kod PRN: Każdy satelita transmituje unikalny kod szumu pseudolosowego (PRN), czyli wysokoczęstotliwościową, deterministyczną sekwencję zer i jedynek, zaprojektowaną z przewidywalnym wzorcem, tak aby odbiornik mógł ją odtworzyć. Kluczową zaletą dodania kodu PRN jest to, że umożliwia on wielu satelitom jednoczesne przesyłanie sygnałów na tej samej częstotliwości i bycie rozpoznawalnym przez odbiornik. Ta technika, znana jako Code Division Multiple Access (CDMA), przypisuje każdemu satelicie unikalny kod pseudolosowy. Tylko Glonass wykorzystuje FDMA (Frequency Division Multiple Access), gdzie każdy satelita ma nieco inną częstotliwość.
- Fala nośna RF: sygnał sinusoidalny zaprojektowana pierwotnie do przesyłania połączonego sygnału danych nawigacyjnych i kodu PRN. Zobaczymy później, jak ten komponent ewoluuje, stając się podstawą sygnału GNSS, umożliwiając dokładność pozycjonowania na poziomie centymetrów.
Pomiar odległości do satelity: kod i faza nośnej
Pierwotnie system GPS został zaprojektowana tak, aby odbiornik wykorzystywał replikę kodu PRN i techniki autokorelacji do obliczania odległości satelita-odbiornik z dokładnością poniżej metra. Jednak fala nośna, pierwotnie przeznaczona do transmisji kodu PRN, okazała się cennym zasobem.
Pomiar fazy nośnej, choć dokładniejszy, wprowadził niejednoznaczność w określaniu odległości między satelitą a odbiornikiem. Dalsza analiza obu pomiarów została przedstawiona poniżej.
Obliczanie odległości między satelitą a odbiornikiem z wykorzystaniem kodu PRN
Odbiornik GNSS wykorzystuje proces zwany „Delay Lock Loop” do określenia opóźnienia czasowego między kodem nadawanym a kodem odbieranym. To opóźnienie czasowe, które odpowiada czasowi propagacji sygnału, jest następnie przekształcane w odległość poprzez pomnożenie go przez prędkość światła.
Jednakże, ze względu na niesynchronizowane zegary odbiornika i satelity, wynikowa odległość nazywana jest pseudorange. Oprócz błędu synchronizacji zegara, na pseudorange wpływa kilka innych błędów związanych ze środowiskiem propagacji (atmosfera, sprzęt itp.), które zostaną omówione w dalszej części artykułu.
Poprawa zasięgu między satelitą a odbiornikiem: pomiar fazy fali nośnej
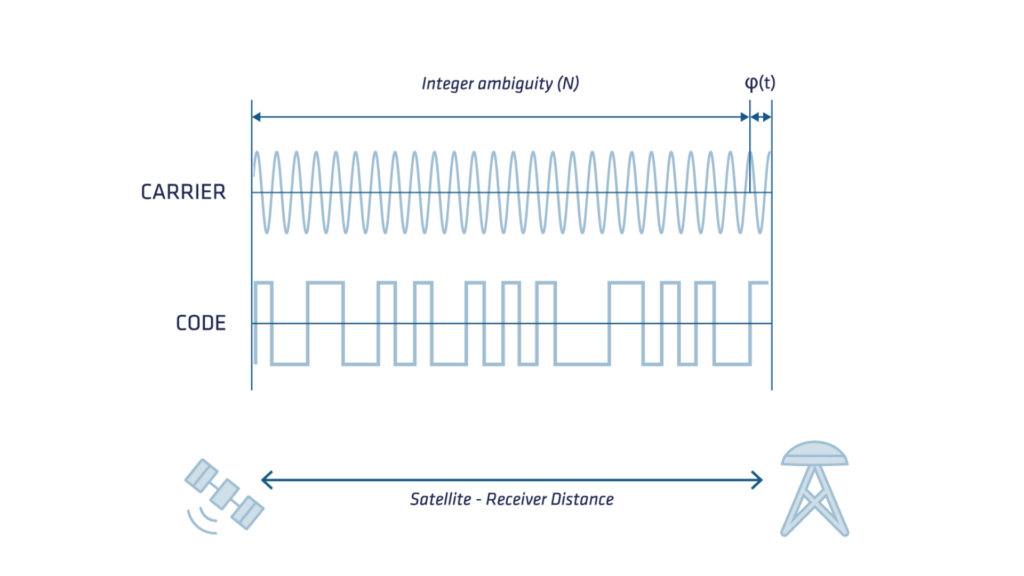
Odległość między satelitą a odbiornikiem można również określić poprzez zliczenie liczby cykli fazowych, które upłynęły między emisją a odbiorem sygnału, i pomnożenie tej liczby przez długość fali nośnej.
Ten pomiar jest o dwa rzędy wielkości dokładniejszy niż pomiar kodowy, ale stała, nieznana liczba całkowita cykli (zwana również ambiguitetem) wpływa na jego dokładność absolutną. Aby określić precyzyjną ewolucję fazy nośnej, odbiornik GNSS akumuluje przesunięcia częstotliwości Dopplera w fali nośnej, spowodowane względnym ruchem satelity względem odbiornika.
W przypadku zakłócenia sygnału, ten proces akumulacji nie może uwzględnić rzeczywistego ruchu, a nagłe skoki w pomiarze, znane również jako “przeskoki fazy” (cycle slips), mogą być zaobserwowane.
Prawidłowe zarządzanie przeskokami fazy (cycle slips) i ambiguitetem jest wyzwaniem i kluczowym aspektem precyzyjnych technik pozycjonowania, takich jak Real Time Kinematics (RTK) i Precise Point Positioning (PPP).
Poniższy diagram przedstawia falę nośną sygnału, kod i ich odpowiednie rozdzielczości.
Źródła błędów w systemie GNSS
Początkowa dokładność GPS przeznaczonego dla ogółu społeczeństwa (niewojskowego) wynosiła około 100 m. W wyniku wieloletnich ewolucji (usunięcia dostępności selektywnej, wdrożenia nowych konstelacji i systemów SBAS, nowych satelitów oraz nowych częstotliwości) dokładność autonomicznego systemu GNSS wynosi obecnie od 5 m w przypadku odbiorników GNSS klasy podstawowej do 1 m w przypadku urządzeń wysokiej klasy.
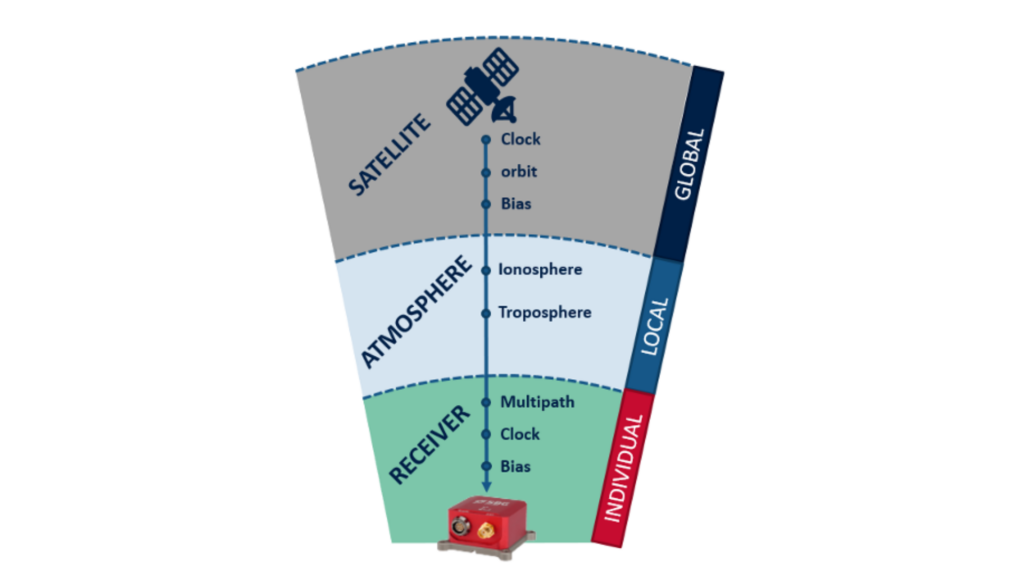
Błędy satelitarne
- Błędy zegara: Chociaż zegary atomowe w satelitach GNSS są niezwykle precyzyjne, ulegają one niewielkiemu znoszeniu. Niestety, nawet minimalne odchylenie zegara satelity może prowadzić do znacznej rozbieżności w pozycji obliczonej przez odbiornik. Na przykład zaledwie 10 nanosekund błędu zegara przekłada się na błąd pozycji wynoszący 3 metry w pomiarze odległości!
- Błędy orbity: Chociaż satelity GNSS poruszają się po wysoce precyzyjnych i dobrze udokumentowanych orbitach, orbity te podlegają drobnym wahaniom, podobnie jak zegary satelitarne. Podobnie jak w przypadku niedokładności zegara, nawet niewielka zmiana orbity satelity może spowodować znaczący błąd w obliczonej pozycji. Błędy resztkowe orbity utrzymują się, przyczyniając się do potencjalnych błędów pozycji sięgających do ±2,5 metra.
Błędy atmosferyczne
- Opóźnienie jonosferyczne: Jonosfera, znajdująca się na wysokości od 50 do 1 000 km nad Ziemią, zawiera naładowane jony, które wpływają na transmisję sygnałów radiowych, powodując błędy pozycjonowania (zazwyczaj ±5 metrów, a w okresach wzmożonej aktywności jonosferycznej – większe). Opóźnienie jonosferyczne zmienia się w zależności od aktywności słonecznej, pory dnia, pory roku i lokalizacji, co utrudnia prognozowanie.
- Opóźnienie troposferyczne: W najbliższej warstwie atmosfery Ziemi, czyli troposferze, występują wahania opóźnienia spowodowane zmianami wilgotności, temperatury i ciśnienia atmosferycznego.
Błędy odbiornika
Wewnętrzny zegar odbiornika, który jest mniej dokładny w porównaniu z zegarem atomowym satelity, wraz z innymi błędami sprzętowymi i programowymi dodają szum i błąd stały (bias) do pomiarów.
| Opóźnienie | Pochodzenie | Wielkość |
|---|---|---|
| Błąd położenia | Satelita | 5m |
| Przesunięcie zegara | Satelita | 0–300 km |
| Opóźnienie instrumentalne | Satelita | 1–10 m |
| Efekt relatywistyczny | Satelita | 10 m |
| Opóźnienie jonosferyczne | Trasa (50–1000 km) | 2–50 m |
| Opóźnienie troposferyczne | Trasa (0–12 km) | 2–10 m |
| Opóźnienie instrumentalne | Odbiornik | 1–10 m |
| Przesunięcie zegara | Odbiornik | 0–300 km |
Aby zapewnić optymalną nawigację, system musi uwzględniać te błędy, łagodzić je za pomocą konkretnego modelu błędów lub szacować je za pośrednictwem filtru nawigacyjnego.
Obliczenia pozycji powinny również uwzględniać wiele innych czynników błędów niewymienionych w tym artykule, takich jak efekty pływowe i efekty relatywistyczne.
Różne źródła błędów wpływają na wydajność technologii GNSS, która zapewnia bardzo dokładne pozycjonowanie, nawigację i synchronizację.
Czynniki takie jak opóźnienia atmosferyczne, błędy zegara satelitarnego i efemeryd, zakłócenia wielodrogowe oraz szum odbiornika mogą obniżać dokładność. Chociaż nowoczesne techniki korekcji (różnicowy GNSS, RTK i PPP) pomagają łagodzić błędy GNSS i ich źródła, zrozumienie ich pochodzenia pozostaje kluczowe dla optymalizacji wydajności GNSS.
W miarę ewolucji postępów w przetwarzaniu sygnałów, fuzji danych z czujników i uczeniu maszynowym, systemy GNSS staną się jeszcze bardziej niezawodne, zapewniając większą niezawodność w różnorodnych zastosowaniach.
