Wysokoprecyzyjna nawigacja dla pojazdów autonomicznych
Inercyjne systemy nawigacyjne (INS) oferują liczne korzyści w zastosowaniach pojazdów autonomicznych. Dzięki zastosowaniu czujników takich jak akcelerometry i żyroskopy, rozwiązania INS dostarczają ciągłe i dokładne dane nawigacyjne bez polegania na zewnętrznych sygnałach.
Nasze systemy INS zapewniają aktualizowane w czasie rzeczywistym informacje o pozycji, prędkości i orientacji pojazdu, gwarantując precyzyjną nawigację nawet w środowiskach pozbawionych sygnału GNSS. Opracowaliśmy zaawansowane algorytmy minimalizujące błędy wraz z upływem czasu, co pozwala zachować dokładność pozycjonowania pojazdu.
Odporność w trudnych warunkach
Nasz INS działa niezawodnie w obszarach o utrudnionych warunkach GNSS, takich jak tunele, kaniony miejskie i gęste korony drzew. Chroni przed zakłóceniami i spoofingem sygnału, jednocześnie uzupełniając GNSS w celu zwiększenia bezpieczeństwa nawigacji.
System dostarcza natywne informacje zwrotne o ruchu pojazdu, umożliwiając szybkie podejmowanie decyzji i reakcje adaptacyjne. Nie polegając na sygnałach zewnętrznych, nasz INS funkcjonuje w sposób ciągły, co czyni go idealnym rozwiązaniem dla środowisk dynamicznych. Generuje precyzyjne dane dla zaawansowanych algorytmów, takich jak planowanie trasy, omijanie przeszkód i optymalizacja ścieżki. Dzięki temu systemy autonomiczne osiągają płynniejsze i bardziej efektywne działanie.
Ponadto system zachowuje niezmienną wydajność niezależnie od pogody, terenu czy zakłóceń sygnału. W skrócie, nasz INS wzmacnia autonomię, zapewnia niezawodną nawigację i umożliwia pojazdom bezpieczne oraz wydajne działanie w każdych warunkach.
Dane w czasie rzeczywistym i fuzja danych z czujników
Nasze czujniki dostarczają dane o ruchu i orientacji w czasie rzeczywistym, dzięki czemu pojazdy autonomiczne mogą natychmiast korygować sterowanie, przyspieszenie i hamowanie w odpowiedzi na zmiany terenu, warunków drogowych lub ruchu ulicznego. Pomaga to również w utrzymaniu stabilności i kontroli.
W połączeniu z innymi pomocami nawigacyjnymi (np. GNSS, LiDAR, kamery) poprawiają one ogólną dokładność i niezawodność. Ta fuzja sensorów zwiększa świadomość sytuacyjną i możliwości podejmowania decyzji. Integracja danych z wielu czujników pozwala naszemu INS korygować niedokładności spowodowane czynnikami zewnętrznymi, co zapewnia bardziej niezawodną nawigację.
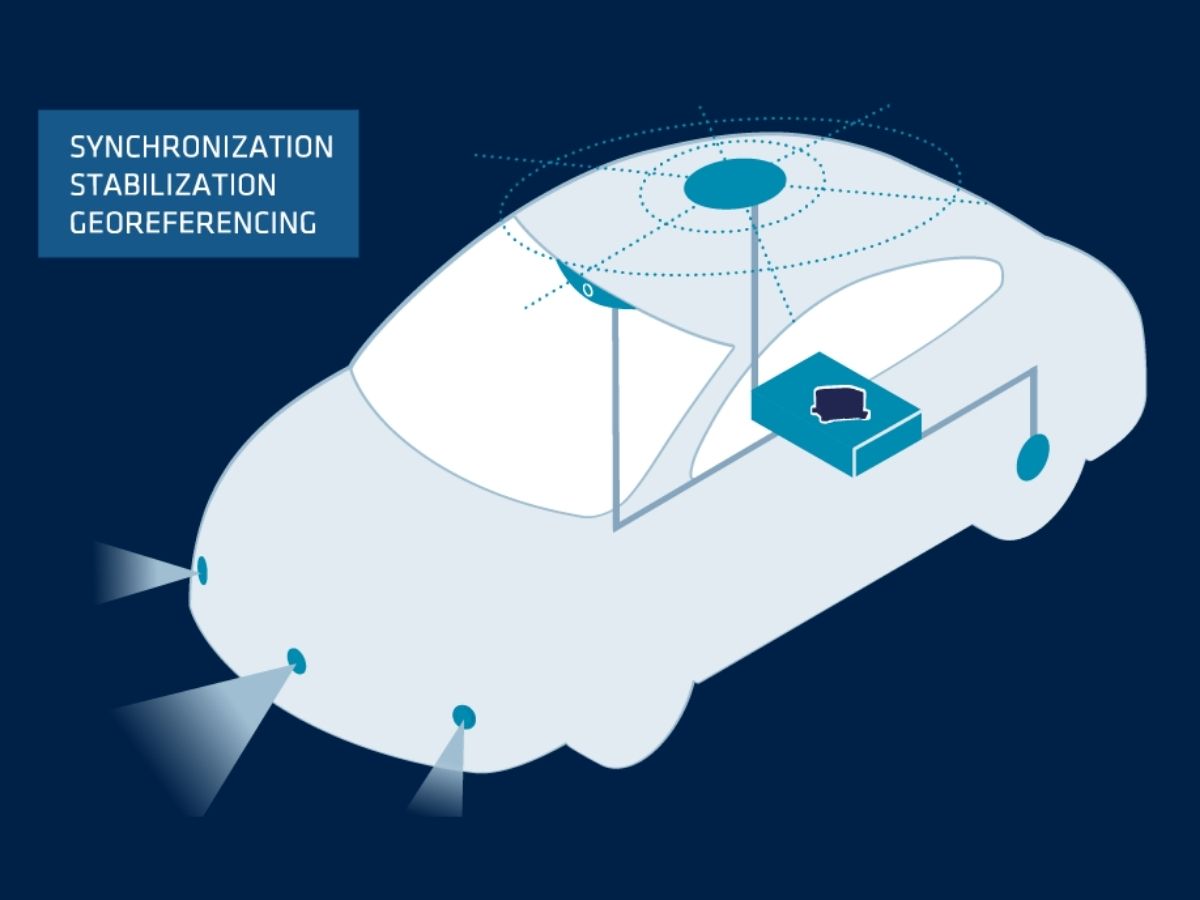
Zapoznaj się z naszymi rozwiązaniami dla pojazdów autonomicznych
Nasze rozwiązania płynnie integrują się z platformami pojazdów bezzałogowych (UGV), zapewniając niezawodną wydajność nawet w najtrudniejszych warunkach.

Ellipse-D

Ekinox Micro

Ekinox-D
Broszura dotycząca zastosowań autonomicznych
Otrzymaj naszą broszurę bezpośrednio na swoją skrzynkę e-mailową!
Studia przypadków
Dowiedz się, jak rozwiązania inercyjne SBG Systems rewolucjonizują technologię pojazdów autonomicznych w sekcji naszych studiów przypadku. Te realne historie sukcesu pokazują, jak nasze zaawansowane czujniki inercyjne zapewniają precyzyjną nawigację i niezawodność w trudnych warunkach. Od zwiększania bezpieczeństwa pojazdów w środowiskach miejskich po optymalizację wydajności w scenariuszach bez dostępu do GNSS – nasze rozwiązania umożliwiają pojazdom autonomicznym działanie z niezrównaną dokładnością i kontrolą.
Każde studium przypadku dostarcza cennych informacji na temat innowacyjnych sposobów, w jakie nasza technologia kształtuje przyszłość autonomicznego transportu.
W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej
Mapowanie mobilne
Wykrywanie wad szyn przez TREALIS za pomocą Apogee Navsight
Pozycjonowanie tramwajów i pociągów
Jak GapEOD zapewnia bezpieczniejsze badania geofizyczne dzięki Ellipse
Pozycjonowanie tramwajów i pociągów
Badania nad autonomicznymi promami na rzeczywistych miejskich drogach wodnych
Autonomiczna nawigacja promowa

Mówią o nas
Posłuchajcie bezpośrednio od samych pionierów i klientów, którzy wdrożyli naszą technologię.
Ich opinie i historie sukcesów pokazują, jak znaczący wpływ mają nasze czujniki na praktyczne zastosowania w pojazdach autonomicznych.



Odkryj inne zastosowania z wykorzystaniem autonomicznych systemów inercyjnych
Dowiedz się, jak autonomiczne systemy inercyjne przekształcają operacje w różnych branżach. Od robotyki i automatyki przemysłowej po górnictwo i logistykę – nasze wysokowydajne rozwiązania dostarczają precyzyjne dane dotyczące nawigacji, orientacji i ruchu nawet w środowiskach o utrudnionym dostępie do GNSS. Odkryj nowe możliwości oparte na niezawodnej autonomii.
Czy masz jakieś pytania?
Znajdź odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, nie wahaj się skontaktować się z nami bezpośrednio w celu uzyskania pomocy.
Jakie są poziomy autonomii pojazdów autonomicznych?
Poziomy autonomii pojazdów autonomicznych są klasyfikowane przez Stowarzyszenie Inżynierów Motoryzacyjnych (SAE) w sześciu poziomach (od poziomu 0 do poziomu 5), które określają stopień automatyzacji działania pojazdu. Oto ich podział:
- Poziom 0: Brak automatyzacji – Kierowca przez cały czas sprawuje pełną kontrolę nad pojazdem, a jedynymi wspomagającymi elementami są systemy pasywne, takie jak sygnały ostrzegawcze i komunikaty.
- Poziom 1: Wspomaganie kierowcy – Pojazd może wspomagać kierowcę w sterowaniu lub przyspieszaniu/hamowaniu, ale kierowca musi zachować kontrolę nad pojazdem i monitorować otoczenie (np. adaptacyjny tempomat).
- Poziom 2: Automatyzacja częściowa – Pojazd może jednocześnie kontrolować zarówno kierowanie, jak i przyspieszanie/zwalnianie, ale kierowca musi zachować czujność i być gotowy do przejęcia kontroli w dowolnym momencie (np. Autopilot Tesly, Super Cruise od GM).
- Poziom 3: Automatyzacja warunkowa – Pojazd może samodzielnie obsługiwać wszystkie aspekty jazdy w określonych warunkach, ale kierowca musi być gotowy do przejęcia kontroli na żądanie systemu (np. podczas jazdy po autostradzie). Kierowca nie musi aktywnie monitorować sytuacji, ale musi zachować czujność.
- Poziom 4: Wysoki stopień automatyzacji – Pojazd może samodzielnie wykonywać wszystkie zadania związane z prowadzeniem pojazdu w określonych warunkach lub środowiskach (takich jak obszary miejskie lub autostrady) bez interwencji człowieka. Jednak w innych środowiskach lub w szczególnych okolicznościach konieczne może być przejęcie kierownicy przez człowieka.
- Poziom 5: Pełna automatyzacja – Pojazd jest w pełni autonomiczny i potrafi wykonywać wszystkie zadania związane z prowadzeniem pojazdu w każdych warunkach bez żadnej interwencji człowieka. Nie ma potrzeby zatrudniania kierowcy, a pojazd może poruszać się wszędzie i w każdych warunkach.
Poziomy te pomagają określić ewolucję technologii pojazdów autonomicznych – od podstawowych systemów wspomagania kierowcy po pełną autonomię.
Czym jest licznik przebiegu?
Licznik przebiegu to przyrząd służący do pomiaru odległości pokonanej przez pojazd. Dostarcza on ważnych informacji na temat przebiegu pojazdu, co jest przydatne w różnych celach, takich jak planowanie przeglądów, obliczanie zużycia paliwa oraz ocena wartości odsprzedaży.
Liczniki przebiegu mierzą odległość na podstawie liczby obrotów kół pojazdu. Współczynnik kalibracji, ustalony na podstawie rozmiaru opon, przelicza obroty kół na odległość.
W wielu aplikacjach nawigacyjnych, zwłaszcza w pojazdach, dane z licznika przebiegu można połączyć z INS danymi w celu poprawy ogólnej dokładności. Proces ten, znany jako fuzja czujników, łączy zalety obu systemów.
Co oznaczają terminy „zakłócanie” i „spoofing”?
Jamming i spoofing to dwa rodzaje zakłóceń, które mogą znacząco wpłynąć na niezawodność i dokładność satelitarnych systemów nawigacyjnych, takich jak GNSS.
Jamming odnosi się do celowego zakłócania sygnałów satelitarnych poprzez nadawanie sygnałów zakłócających na tych samych częstotliwościach, które są używane przez systemy GNSS. Zakłócenie to może zagłuszyć lub całkowicie przytłoczyć prawowite sygnały satelitarne, uniemożliwiając odbiornikom GNSS poprawne przetworzenie informacji. Jamming jest powszechnie stosowany w operacjach wojskowych w celu zakłócenia możliwości nawigacyjnych przeciwnika, a także może wpływać na systemy cywilne, prowadząc do awarii nawigacji i problemów operacyjnych.
Spoofing z kolei polega na transmisji fałszywych sygnałów, które imitują autentyczne sygnały GNSS. Te zwodnicze sygnały mogą wprowadzić odbiorniki GNSS w błąd, powodując obliczenie nieprawidłowej pozycji lub czasu. Spoofing może być wykorzystywany do zmylenia lub dezinformacji systemów nawigacyjnych, co potencjalnie może spowodować zboczenie pojazdów lub statków powietrznych z kursu albo dostarczyć fałszywe dane o lokalizacji. W przeciwieństwie do jammingu, który jedynie utrudnia odbiór sygnału, spoofing aktywnie oszukuje odbiornik, przedstawiając fałszywe informacje jako wiarygodne.
Zarówno zagłuszanie (jamming), jak i podszywanie się (spoofing) stanowią istotne zagrożenie dla integralności systemów bazujących na GNSS, co wymusza zastosowanie zaawansowanych środków zaradczych i odpornych technologii nawigacyjnych w celu zapewnienia niezawodnego działania w środowiskach zakłóconych lub wymagających.
Czym jest nawigacja zliczeniowa?
Nawigacja Zliczeniowa to metoda nawigacji, która określa aktualną pozycję pojazdu poprzez ciągłe propagowanie znanej przeszłej pozycji, wykorzystując zmierzone informacje o ruchu, bez polegania na sygnałach zewnętrznych, takich jak GPS.
W praktyce system rozpoczyna od punktu referencyjnego – często ostatniej znanej dokładnej pozycji – i wykorzystuje czujniki pokładowe, takie jak akcelerometry, żyroskopy, odometria kołowa lub logi prędkości, aby oszacować ruch pojazdu w czasie. Całkując te pomiary ruchu, Nawigacja Zliczeniowa oblicza zmiany prędkości, orientacji i przemieszczenia, stopniowo budując zaktualizowane oszacowanie pozycji. Chociaż zapewnia w pełni autonomiczną nawigację nawet w środowiskach bez dostępu do GPS lub o ograniczonej dostępności sygnału, Nawigacja Zliczeniowa jest z natury podatna na kumulację błędów: małe błędy biasu czujników, błędy współczynnika skalowania lub wpływy środowiskowe narastają w czasie, powodując, że szacowana trajektoria odbiega od rzeczywistości.
Aby ograniczyć ten dryf, nawigacja zliczeniowa jest często łączona z zewnętrznymi wspomagaczami, takimi jak GNSS, magnetometry, barometry lub techniki dopasowania terenu w nowoczesnych inercyjnych systemach nawigacyjnych. Pomimo swoich ograniczeń, nawigacja zliczeniowa pozostaje fundamentalną zasadą w nawigacji, ponieważ zapewnia ciągłe pozycjonowanie w czasie rzeczywistym nawet wtedy, gdy odniesienia absolutne są niedostępne.
Czym jest inercyjny system nawigacyjny?
Inercyjny system nawigacji (INS) to autonomiczne rozwiązanie nawigacyjne, które określa pozycję, prędkość i orientację ruchomej platformy poprzez ciągłe mierzenie jej ruchu za pomocą czujników inercyjnych. U podstaw swojego działania, INS opiera się na triadzie akcelerometrów do wykrywania przyspieszeń liniowych wzdłuż trzech prostopadłych osi oraz triadzie żyroskopów do pomiaru prędkości kątowych wokół tych samych osi. Integrując te pomiary w czasie, system oblicza, jak prędkość, położenie i lokalizacja platformy ewoluują od znanego punktu początkowego.
Ponieważ INS nie zależy od sygnałów zewnętrznych, takich jak GPS, radiolatarnie czy odniesienia wizualne, może działać niezawodnie w środowiskach, w których zewnętrzne pomoce nawigacyjne są niedostępne, blokowane lub zdegradowane – takich jak obszary podwodne, wewnątrz budynków, pod ziemią lub w warunkach wojskowego zagłuszania GNSS.
Nowoczesne systemy INS zazwyczaj wykorzystują zaawansowane algorytmy filtrowania, najczęściej filtr Kalmana, do łączenia surowych danych z czujników, ograniczania dryfu i szacowania najdokładniejszego stanu nawigacyjnego. W wielu zastosowaniach INS jest sprzężony z GNSS, licznikami kilometrów, logami prędkości Dopplera lub magnetometrami w celu ograniczenia długoterminowego dryfu i zapewnienia bardzo stabilnej nawigacji. Rezultatem jest solidne rozwiązanie nawigacyjne o wysokiej częstotliwości aktualizacji, niezbędne dla statków powietrznych, UAV, pocisków, pojazdów autonomicznych, statków, AUV oraz szerokiej gamy systemów przemysłowych, które wymagają precyzyjnej, ciągłej świadomości ruchu i orientacji.
