Qinertia GNSS/INS scelto per la post-elaborazione dei dati geofisici marini
Il software GNSS/INS PPK Qinertia di SBG Systems utilizzato per il post-processamento dei dati INS per il posizionamento preciso di rilievi geofisici marini.
“L'hardware e il software di SBG Systems hanno decisamente soddisfatto le nostre aspettative!” | Luke G., Idrografo e Geologo Marino presso Namdeb
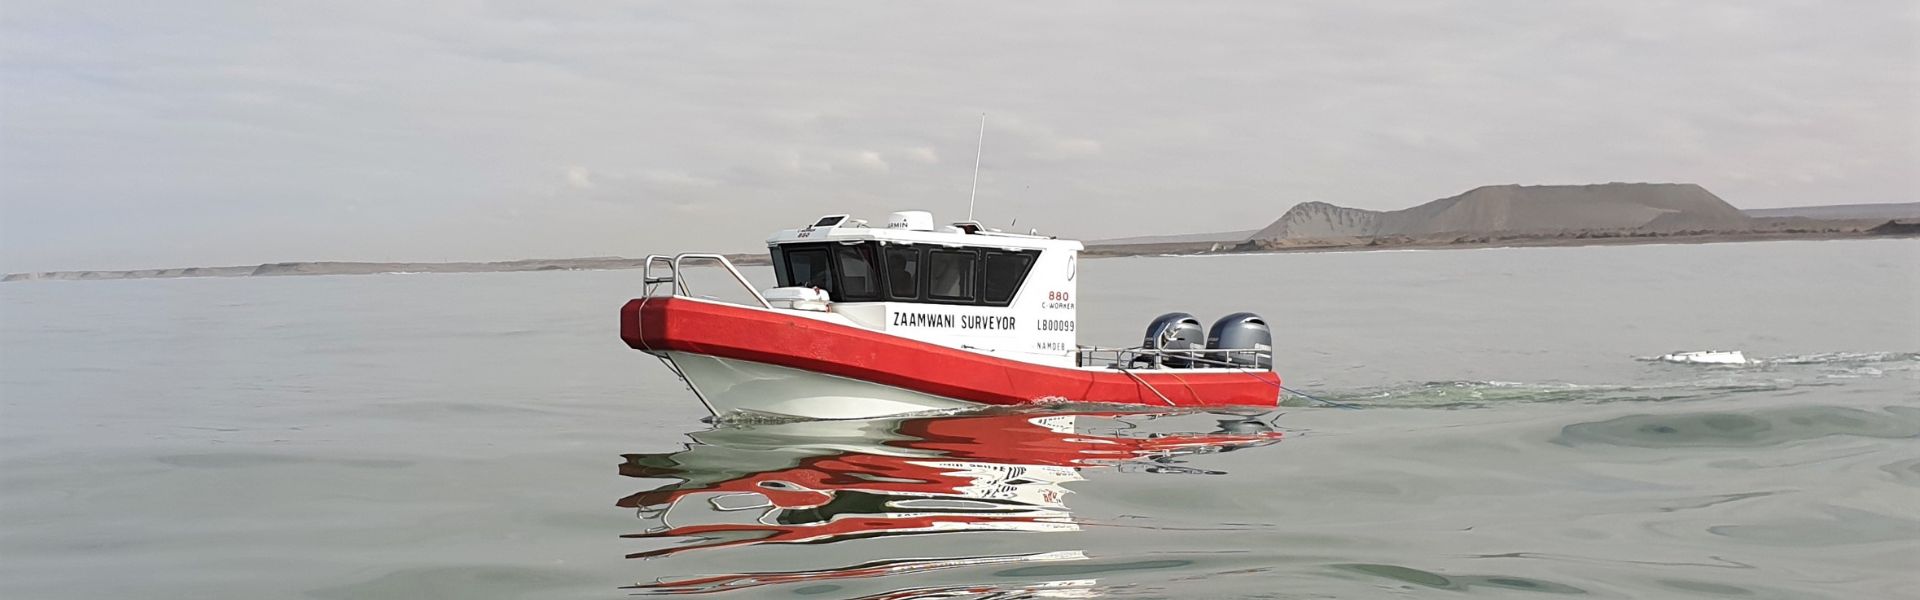
La Namdeb Diamond Corporation è una società di estrazione di diamanti alluvionali con sede a Oranjemund, nella Namibia meridionale. Si occupa di attività di esplorazione, estrazione e bonifica. La ricca storia della Namdeb risale al 1920.
L’azienda utilizza diverse tecniche estrattive innovative per estrarre i diamanti dai giacimenti alluvionali. Ai fini delle indagini, adotta un’ampia gamma di metodologie sia in ambiente terrestre che marino per quantificare le attività estrattive e condurre ricerche alla scoperta di potenziali nuovi siti minerari.
Hardware robusto ed economico
Il team di Namdeb era alla ricerca di un aggiornamento del loro vecchio sistema di navigazione inerziale e ha scoperto che il Navsight Apogee di SBG presenta specifiche molto simili rispetto alle loro precedenti apparecchiature, a un costo decisamente inferiore.
Il nostro cliente ha inoltre trovato alcune funzioni interessanti nella configurazione hardware per assistere gli utenti durante la configurazione iniziale. Inoltre, hanno capito che il software Qinertia PPK offre un valore maggiore rispetto alla loro precedente soluzione.
Il software SBG PPK consente l'integrazione di dati di terze parti e offre un modulo di fotogrammetria per un georeferenziamento preciso.
La loro esigenza principale per il software PPK era post-processare i dati INS per il posizionamento preciso di rilievi geofisici marini.
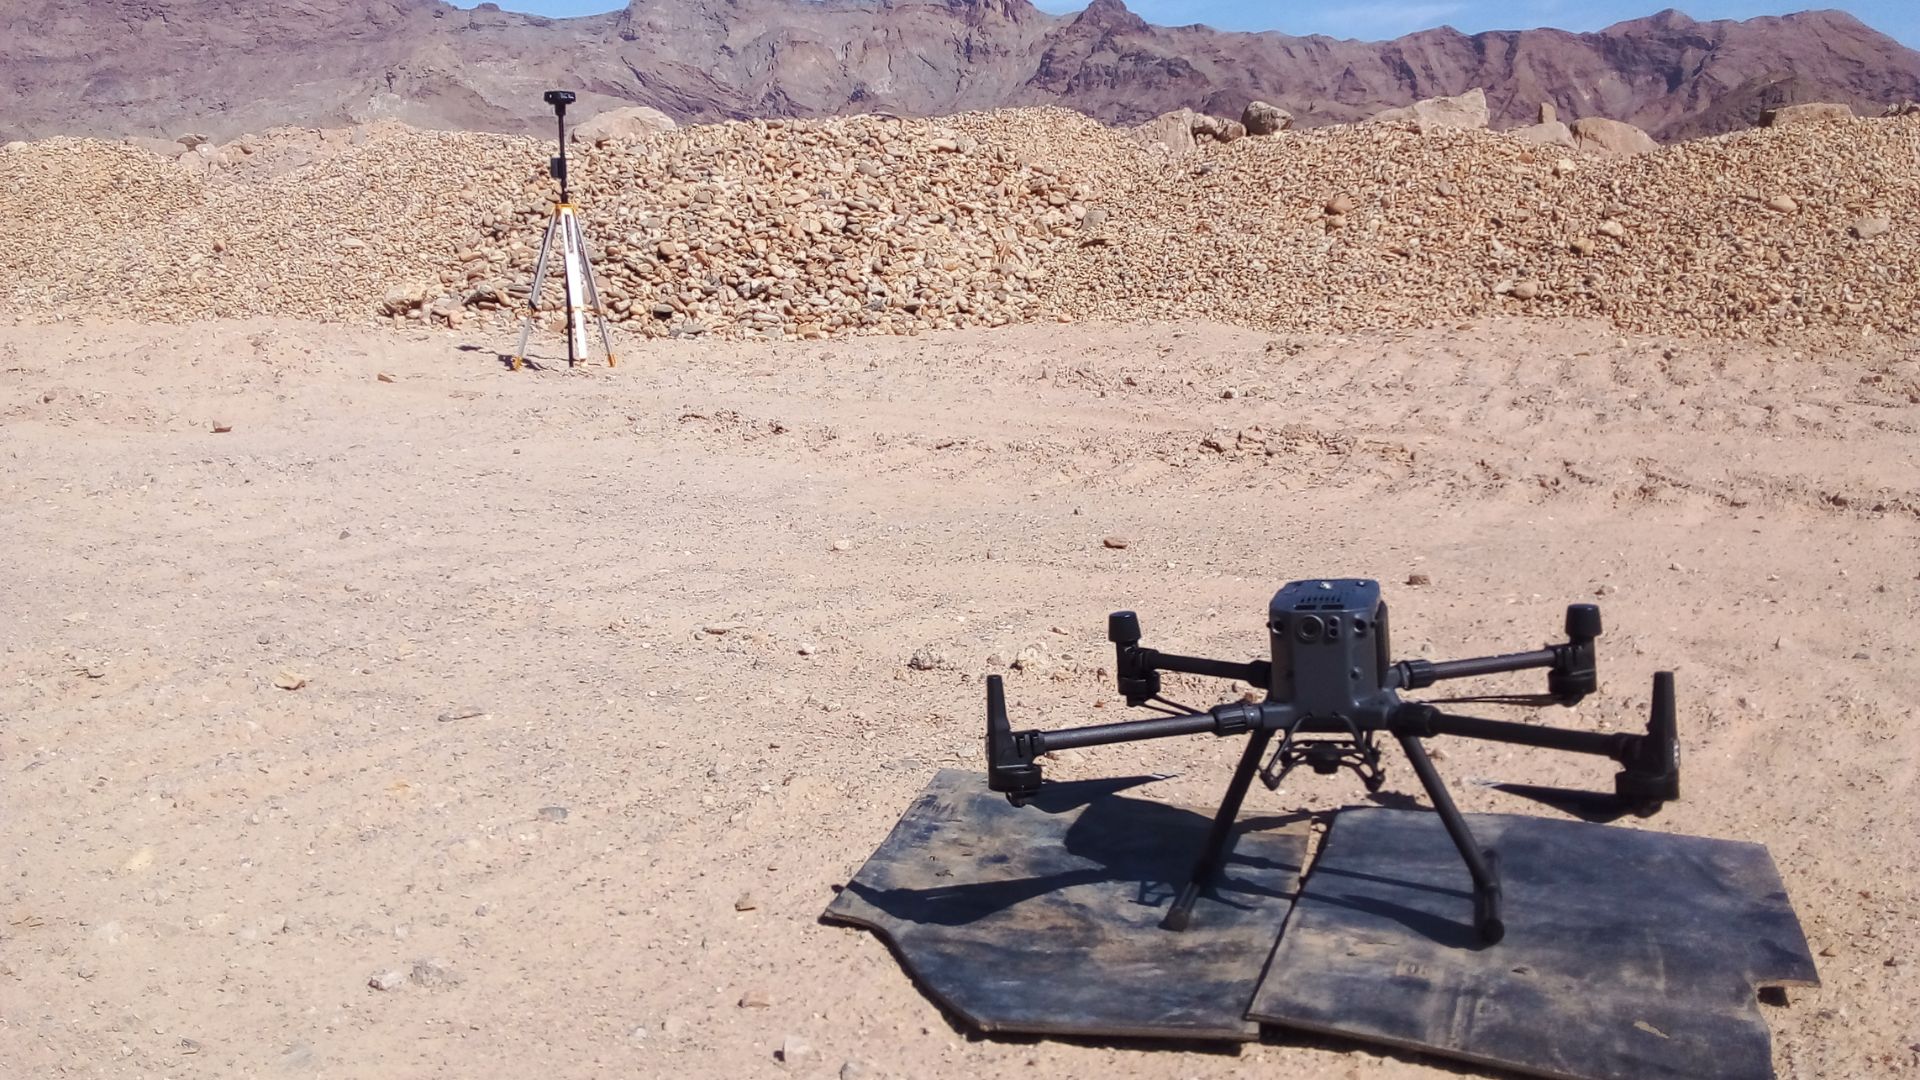
Qinertia elabora quotidianamente le missioni Navsight Apogee da rilievi MBES e i dati PPK da un ricevitore GNSS Trimble. Inoltre, gli utenti lo hanno recentemente utilizzato per l'elaborazione fotogrammetrica con un UAV DJI.
Integrazione perfetta con Qinertia GNSS/INS
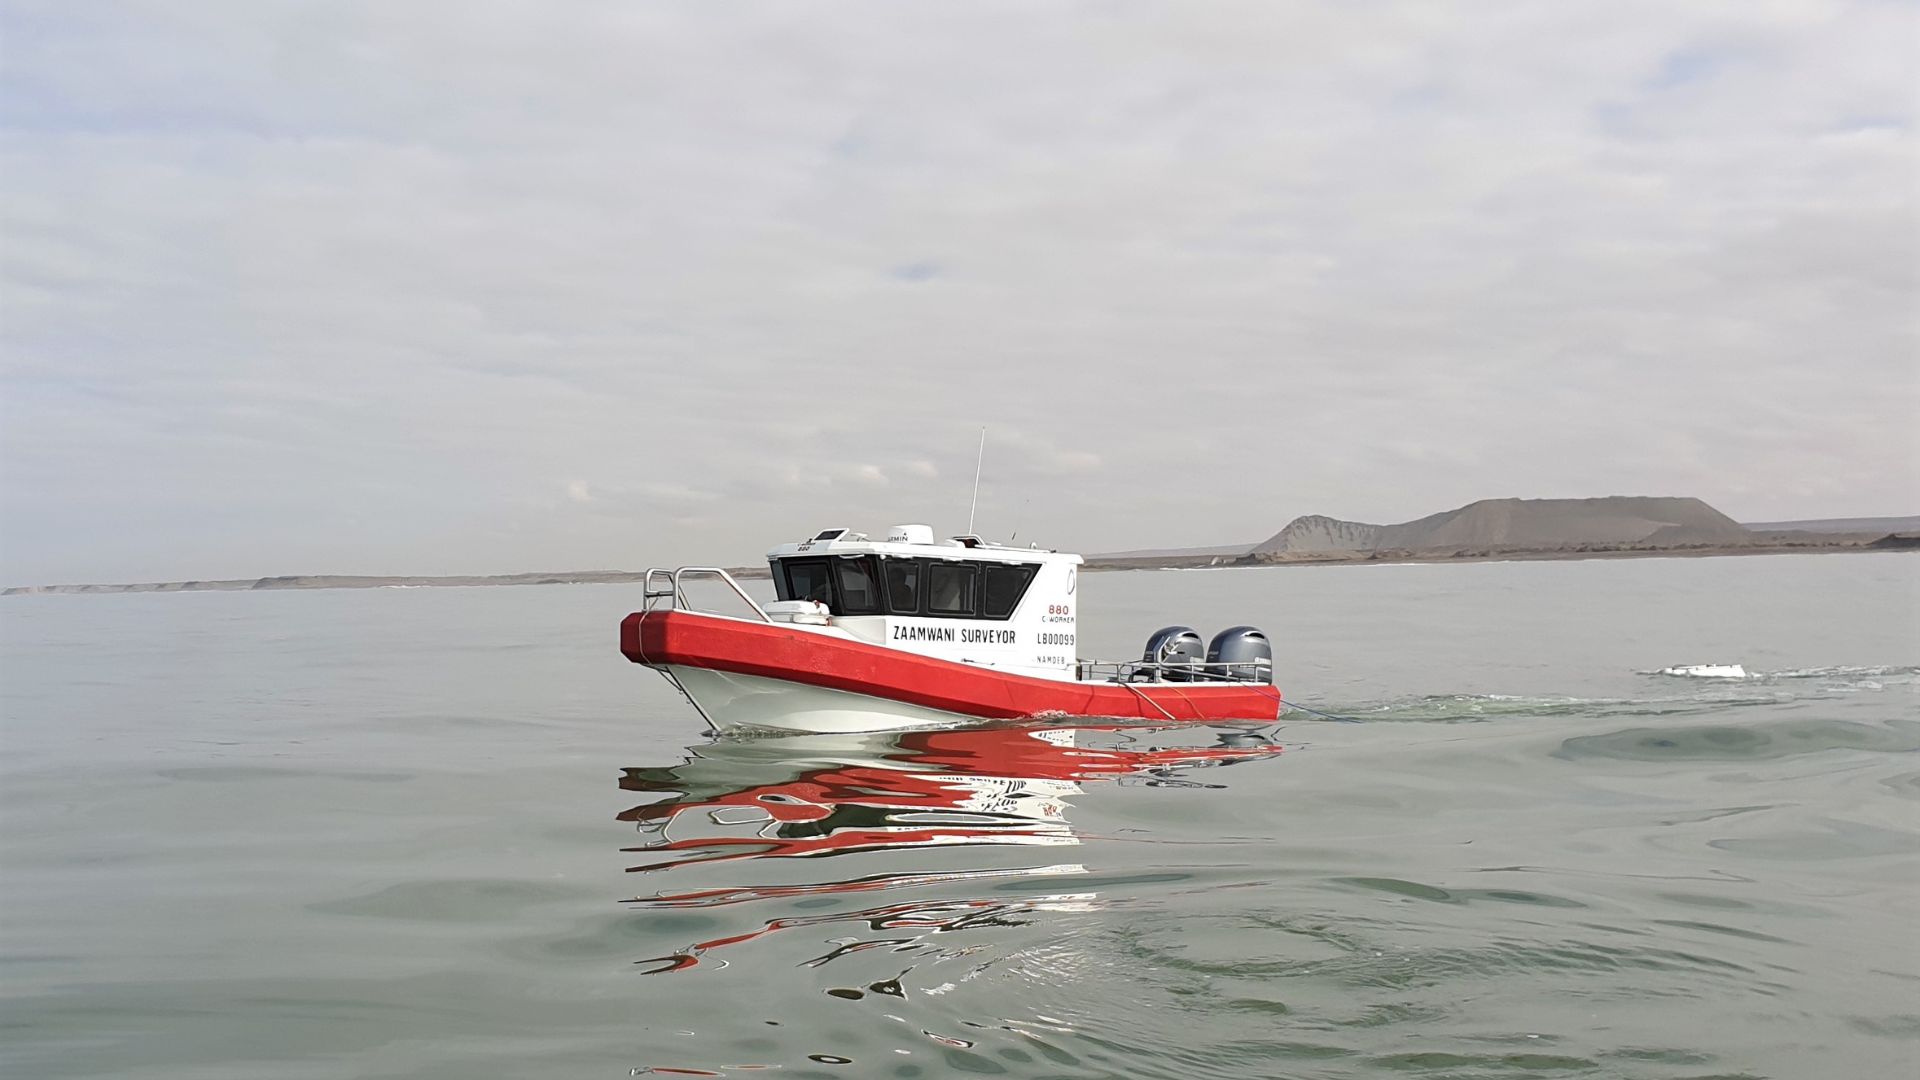
Non sono state riscontrate grandi sfide riguardo all'aggiornamento dell'hardware. La concezione plug-and-play offre un'integrazione perfetta del sistema INS sulla nave da rilevamento del cliente.
Per quanto riguarda il software, Namdeb è rimasta particolarmente soddisfatta della configurazione del sistema e dell'interfaccia grafica (GUI) di Qinertia, che aiuta graficamente l'utente in caso di potenziali errori di installazione e distorsioni dei dati. Inoltre, il team di SBG ha sempre risposto tempestivamente per fornire supporto.
Informazioni sul software PPK e su MBES
Il rilievo con ecoscandaglio multibeam (MBES) è un metodo di indagine geofisica che utilizza onde sonore per creare mappe ad alta risoluzione del fondale marino e delle strutture del sottosuolo.
Sono comunemente utilizzati nell'idrografia e nell'esplorazione geofisica per determinare le profondità marine, la batimetria e la localizzazione delle formazioni geologiche.
Tuttavia, la precisione dei rilievi MBES è talvolta limitata dalla precisione o dalle perturbazioni del sistema di posizionamento INS utilizzato per raccogliere dati sulla posizione dell'imbarcazione.
Il software PPK risolve questi problemi elaborando i dati INS raccolti durante la missione per fornire posizioni estremamente accurate della nave idrografica MBES.
A tal fine, vengono utilizzati algoritmi avanzati per correggere gli errori nei dati GNSS, come il ritardo ionosferico e troposferico, e per rimuovere eventuali bias presenti.
Ciò si traduce in una posizione altamente accurata e affidabile per la nave idrografica, che viene poi integrata nei dati MBES per aumentarne la precisione.
Software PPK GNSS+INS Qinertia
Il software PPK Qinertia offre un livello completamente nuovo nelle soluzioni di posizionamento ad alta precisione.
Ottieni una precisione senza pari nei tuoi flussi di lavoro eseguendo la post-elaborazione dei tuoi dati di posizione grezzi.
Richiedi un preventivo per Qinertia
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Qual è la differenza tra RTK e PPK?
Il Real-Time Kinematic (RTK) è una tecnica di posizionamento in cui le correzioni GNSS vengono trasmesse quasi in tempo reale, tipicamente utilizzando un flusso di correzione in formato RTCM. Tuttavia, possono sorgere difficoltà nel garantire le correzioni GNSS, in particolare per quanto riguarda la loro completezza, disponibilità, copertura e compatibilità.
Il principale vantaggio del PPK rispetto alla post-elaborazione RTK consiste nel fatto che le attività di elaborazione dei dati possono essere ottimizzate durante la post-elaborazione, comprese l'elaborazione in avanti e quella a ritroso, mentre nell'elaborazione in tempo reale qualsiasi interruzione o incompatibilità nelle correzioni e nella loro trasmissione comporta una minore precisione di posizionamento.
Un primo vantaggio chiave del post-processing GNSS (PPK) rispetto al tempo reale (RTK) è che il sistema utilizzato sul campo non necessita di un collegamento dati/radio per immettere le correzioni RTCM provenienti dalle CORS nel sistema INS/GNSS.
Il principale ostacolo all'adozione della post-elaborazione è la necessità che l'applicazione finale agisca sull'ambiente. D'altra parte, se la vostra applicazione è in grado di sopportare il tempo di elaborazione aggiuntivo necessario per generare una traiettoria ottimizzata, ciò migliorerà notevolmente la qualità dei dati per tutti i vostri risultati finali.
Come funzionano l'elaborazione in avanti e quella all'indietro?
Immaginiamo di avere un'interruzione GNSS di 60 secondi nel bel mezzo del nostro rilievo. L'errore di posizione nell'elaborazione in avanti cresce rapidamente (il tasso dipende dalle specifiche dell'IMU e da altri parametri) e raggiunge il suo massimo alla fine dell'interruzione, per poi riprendersi rapidamente. Nella post-elaborazione, fingiamo che il tempo scorra all'indietro ed eseguiamo l'elaborazione in ordine anticronologico poiché le equazioni fisiche rimangono valide. In questa elaborazione all'indietro, l'errore sarebbe massimo all'effettivo inizio dell'interruzione GNSS, in modo molto simmetrico rispetto alla naturale elaborazione in avanti.
La fusione di questi due risultati di calcolo si traduce in un errore massimo attorno alla metà dell'interruzione, con un'ampiezza molto inferiore rispetto alle soluzioni basate sul solo calcolo in avanti o all'indietro. Ciò migliorerà in particolare le soluzioni GNSS+INS consentite dai prodotti SBG Systems, ma anche l'elaborazione basata sul solo GNSS trarrà vantaggio da questo flusso di lavoro.
Come già detto, questo miglioramento può essere ottenuto solo tramite post-elaborazione, poiché è necessario disporre di tutti i dati dall'inizio alla fine, il che comporta di rimandarne l'utilizzo alla conclusione dell'indagine.
Cos'è il post-processing GNSS?
Il post-processing GNSS, o PPK, è un approccio in cui le misurazioni dei dati GNSS grezzi registrate su un ricevitore GNSS vengono elaborate dopo l'attività di acquisizione dei dati. Possono essere combinate con altre fonti di misurazioni GNSS per fornire la traiettoria cinematica più completa e accurata per quel ricevitore GNSS, anche negli ambienti più complessi.
Queste altre fonti possono essere stazioni di riferimento GNSS locali situate presso o vicino al progetto di acquisizione dati, oppure stazioni di riferimento a funzionamento continuo (CORS) esistenti, solitamente offerte da agenzie governative e/o fornitori di reti CORS commerciali.
Un software Post-Processing Kinematic (PPK) può avvalersi delle informazioni sull'orbita e sull'orologio dei satelliti GNSS liberamente disponibili, per contribuire a migliorare ulteriormente la precisione. Il PPK consente la determinazione precisa della posizione di una stazione base GNSS locale in un datum di riferimento di coordinate globali assolute, che viene utilizzato.
Il software PPK è inoltre in grado di gestire trasformazioni complesse tra diversi sistemi di riferimento coordinato a supporto di progetti ingegneristici.
In altre parole, consente di apportare correzioni, migliora l’accuratezza del progetto e può persino correggere eventuali perdite di dati o errori verificatisi durante il rilevamento o l’installazione dopo la missione.
Che cos’è il posizionamento preciso (Precise Point Positioning)?
Il Precise Point Positioning (PPP) è una tecnica di navigazione satellitare che offre un posizionamento ad alta precisione correggendo gli errori del segnale satellitare. A differenza dei metodi GNSS tradizionali, che spesso si affidano a stazioni di riferimento a terra (come nel caso dell'RTK), il PPP utilizza dati satellitari globali e algoritmi avanzati per fornire informazioni accurate sulla posizione.
Il PPP funziona ovunque nel mondo senza la necessità di stazioni di riferimento locali. Questo lo rende adatto per applicazioni in ambienti remoti o difficili in cui manca l'infrastruttura di terra. Utilizzando dati orbitali e di clock dei satelliti precisi, insieme alle correzioni per gli effetti atmosferici e di multipath, il PPP riduce al minimo gli errori GNSS comuni e può raggiungere una precisione centimetrica.
Mentre il PPP può essere utilizzato per il posizionamento post-processato, che implica l'analisi dei dati raccolti a posteriori, può anche fornire soluzioni di posizionamento in tempo reale. Il PPP in tempo reale (RTPPP) è sempre più disponibile, consentendo agli utenti di ricevere correzioni e determinare la loro posizione in tempo reale.
