Ricerca sui traghetti autonomi nei corsi d’acqua urbani reali
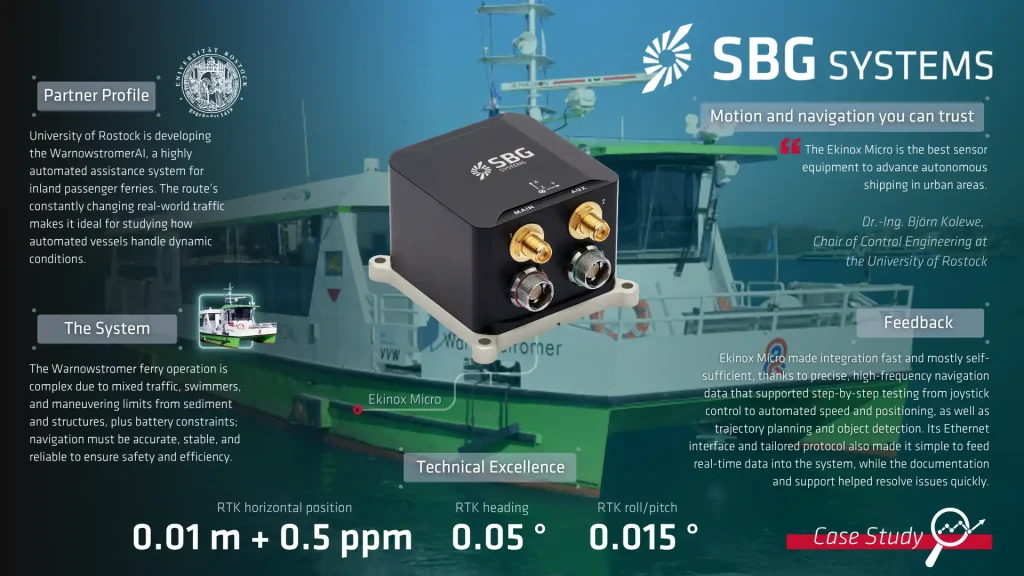
WarnowstromerAI (un progetto di ricerca dell'Università di Rostock) sta sviluppando tecnologie per traghetti autonomi per una navigazione sicura ed efficiente in corsi d'acqua urbani trafficati. Utilizzando il nostro GNSS/INS Ekinox Micro , il team ha ottenuto un posizionamento preciso e dati di movimento affidabili per le operazioni di navigazione automatizzata. Nel complesso, il progetto mostra come la tecnologia di navigazione avanzata stia plasmando silenziosamente il futuro della navigazione interna, puntando a vie d'acqua più intelligenti e sicure in cui i natanti autonomi possano navigare in acque urbane complesse con sicurezza.

WarnowstromerAI è un progetto di ricerca guidato dall’Università di Rostock, incentrato sullo sviluppo di sistemi di assistenza altamente automatizzati per traghetti autonomi per il trasporto passeggeri su corsi d’acqua interni. Il progetto utilizza il Warnowstromer, un traghetto che attraversa il fiume Warnow lungo un percorso di 500 metri in un’area urbana molto trafficata.
Questo percorso è frequentato da turisti, imbarcazioni commerciali e da diporto, il che lo rende un contesto ideale per testare la navigazione autonoma dei traghetti, le operazioni ad alta efficienza energetica e i sistemi avanzati di riconoscimento ambientale. A causa di questa costante attività, il traghetto opera in un ambiente dinamico in cui le condizioni del traffico possono cambiare rapidamente. Questo percorso è particolarmente prezioso per i ricercatori, che possono studiare come le imbarcazioni automatizzate reagiscono a situazioni reali anziché in ambienti di prova controllati.
Obiettivi del cliente: garantire una navigazione autonoma affidabile
Il progetto è partito con una missione chiara: sviluppare un sistema di controllo e feedback in grado di supportare le funzioni di assistenza automatizzata sui traghetti fluviali. Il team voleva creare una soluzione applicabile non solo a una singola imbarcazione. Per rendere possibile ciò, ha preso in considerazione non solo le prestazioni tecniche, ma anche gli aspetti economici e normativi. L’obiettivo è realizzare un sistema in grado di operare in modo sicuro ed efficiente, anche in contesti complessi e in costante evoluzione.
Fin dall’inizio, il team di sviluppo ha compreso che dati di posizionamento accurati e affidabili sarebbero stati fondamentali per il funzionamento dell’automazione. In un tratto fluviale molto trafficato, con numerose imbarcazioni, venti mutevoli e correnti variabili, disporre di dati di navigazione precisi è assolutamente essenziale.
Sfide tecniche
La gestione autonoma del traghetto è tutt’altro che semplice. Il Warnowstromer si muove tra imbarcazioni commerciali, barche da diporto, imbarcazioni elettriche da diporto e persino nuotatori. Sedimenti, vegetazione e strutture vicine possono limitare lo spazio di manovra del traghetto. Allo stesso tempo, il traghetto funziona con una batteria dalla capacità limitata, quindi deve operare in modo efficiente dal punto di vista energetico.
Questi vincoli operativi implicano che i sistemi di navigazione e controllo debbano essere non solo precisi, ma anche affidabili per lunghi periodi di funzionamento. Qualsiasi instabilità o perdita delle informazioni di posizionamento potrebbe compromettere sia la sicurezza che l’efficienza.
Per affrontare queste sfide, il team aveva bisogno di:
- Dead reckoning (stima morta) fino a 5 minuti, consentendo la navigazione sotto i ponti e in aree GNSS-denied. Prestazioni IMU di grado tattico a un minimo di 100 Hz.
- Bussola GPS che utilizza antenne doppie flessibili integrate con l'IMU.
- Specifiche del giroscopio: 0,1°/√h, stabilità del bias di 2°/h, 60 µg/√Hz e rumore di accelerazione di 20 µg.
Questi requisiti implicavano che il team avesse bisogno di un sistema di navigazione in grado di fornire dati precisi e in tempo reale e di funzionare in modo affidabile in condizioni ambientali mutevoli.
Integrazione della nostra soluzione di navigazione nel traghetto autonomo
Il team ci ha scoperto tramite una ricerca online e ha rapidamente riconosciuto che le nostre soluzioni di navigazione inerziale potevano soddisfare le loro esigenze. Il rapporto è iniziato con una richiesta di preventivo e abbiamo lavorato a stretto contatto con loro per garantire un'integrazione perfetta. Abbiamo fornito al team Ekinox Micro, il nostro sistema INS/GNSS di grado tattico, per soddisfare i loro rigorosi requisiti.
Utilizzando Ekinox Micro, il team ha potuto passare dai test iniziali a funzioni completamente automatizzate con un approccio strutturato e graduale.
Hanno prima verificato le operazioni di base utilizzando il controllo a joystick mentre il nostro sistema forniva dati precisi di posizione e orientamento. Questa fase iniziale ha permesso al team di validare la qualità dei dati di navigazione e confermare che questi potessero supportare funzioni di automazione più avanzate nelle fasi successive del progetto.
In seguito, hanno aggiunto il controllo di velocità e posizione utilizzando i dati ad alta frequenza del GNSS a doppia antenna fornito da Ekinox Micro. Questo li ha aiutati ad adeguare la rotta del traghetto e il posizionamento automatico in modo più accurato utilizzando misurazioni reali.
Integrazione e collaudo
Durante l'integrazione e i test, l'interfaccia Ethernet veloce del nostro sistema e il protocollo personalizzato hanno reso facile alimentare i loro algoritmi di controllo con dati di navigazione in tempo reale. L'Ekinox Micro ha consentito manovre precise anche in condizioni ambientali mutevoli, permettendo al team di concentrarsi sulle funzioni autonome senza la necessità di soluzioni alternative.
Gli operatori potevano supervisionare il traghetto autonomo con sicurezza, disponendo costantemente di informazioni di navigazione accurate e ad alta risoluzione. La disponibilità continua dei dati ha permesso al team di valutare e migliorare passo dopo passo le funzioni autonome come la pianificazione delle traiettorie e il rilevamento degli oggetti.
Il team ha richiesto un supporto minimo durante l'integrazione. È stato in grado di installare e configurare il sistema in gran parte autonomamente utilizzando le nostre risorse di documentazione. Ripensando a questa esperienza positiva, hanno condiviso: "La vostra documentazione online e il portale di supporto hanno aiutato il team a integrare la vostra soluzione rapidamente. Ogni volta che identificavamo un bug, il team di supporto forniva aggiornamenti tempestivi per mantenere l'implementazione fluida."
Risultati e prossimi passi
Con il sistema di navigazione integrato, il team dispone ora di una fonte stabile e affidabile di dati di posizionamento e orientamento per i propri test. Ciò li ha aiutati a valutare le funzioni automatizzate in modo più chiaro e a regolare i loro algoritmi di controllo utilizzando dati di navigazione reali durante le prove del traghetto. Fornisce inoltre un riferimento coerente per confrontare diversi scenari di test e migliorare il comportamento del sistema nel tempo.
Guardando al futuro, il progetto continuerà a evolversi. Il team prevede di combinare il sistema di navigazione con sensori ottici per migliorare il modo in cui il traghetto autonomo rileva e comprende l'ambiente circostante. Ciò supporterà funzioni autonome più avanzate e aiuterà i ricercatori a studiare come traghetti o natanti automatizzati possano operare in sicurezza in corsi d'acqua urbani trafficati.
Ripensando al lavoro svolto finora, il team ha riassunto la propria esperienza semplicemente: "L'Ekinox Micro è la migliore attrezzatura di sensori per far progredire la navigazione autonoma in aree urbane."
Il progetto è ancora in corso, ma i risultati ottenuti finora mostrano come dati di navigazione affidabili possano supportare lo sviluppo di operazioni di traghetti automatizzati in condizioni reali.
Ekinox Micro
Ekinox Micro offre una navigazione inerziale assistita da GNSS ad alte prestazioni per applicazioni terrestri, marine e aviotrasportate. Questo sensore in miniatura integra un ricevitore GNSS con sensori inerziali MEMS di grado tattico per fornire una precisione superiore in condizioni difficili.
Ekinox Micro è piccolo e leggero, ma sufficientemente robusto da resistere ad ambienti difficili.

