I robot fanno incetta di premi grazie ai nostri sensori
“I prodotti di SBG Systems sono di altissima qualità e offrono tutta l'accuratezza e la precisione di cui abbiamo bisogno. Aspetto fondamentale, la documentazione e il supporto sono eccellenti, il che è particolarmente vantaggioso per studenti come noi. Un ringraziamento speciale al Sig. Jérémy Colombel e al Sig. Nicolas Michel qui a Singapore, che ci sono stati di grande aiuto.” | Isabella Lu, Ingegnere Elettrico, Team Bumblebee
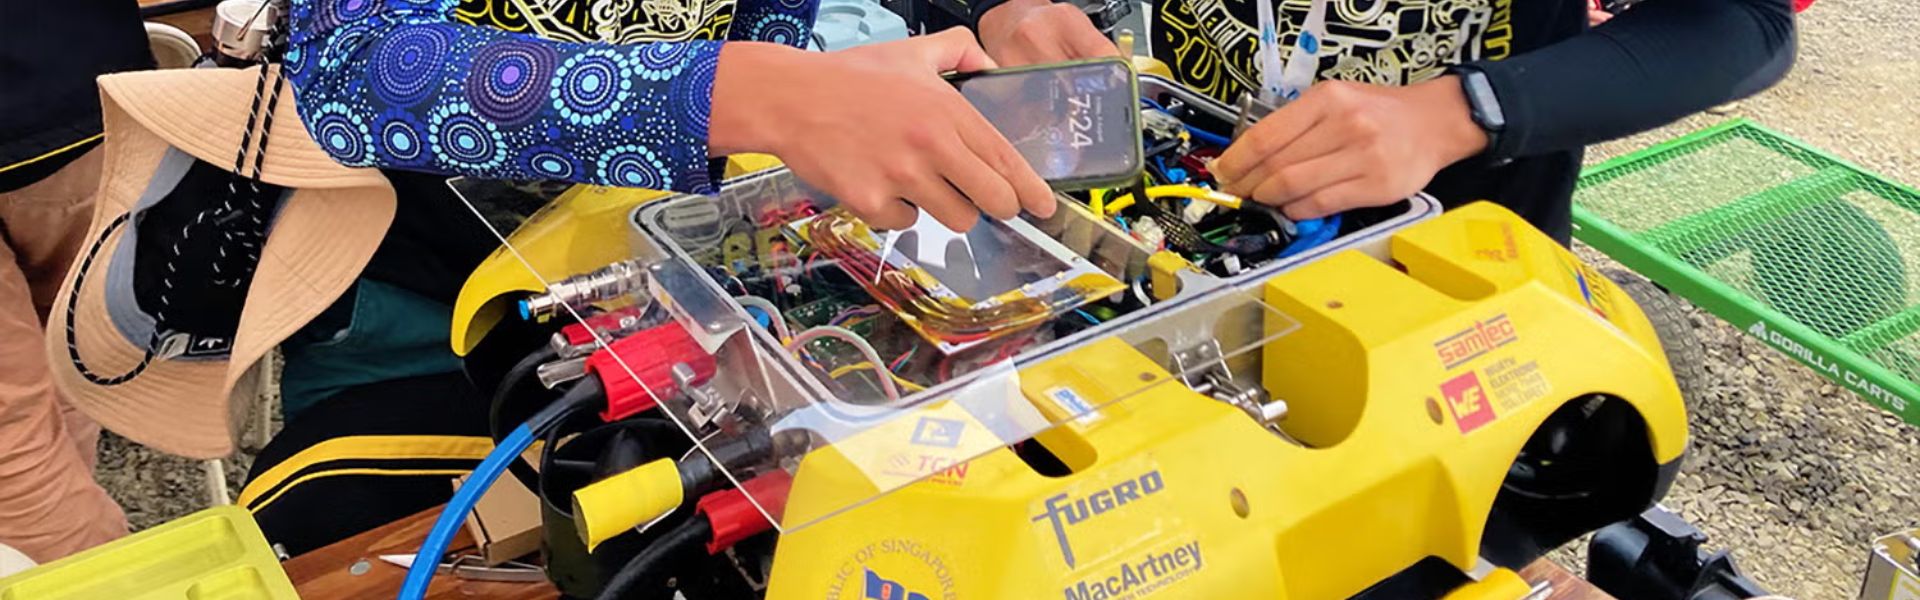
Il team “ Bumblebee ” riunisce studenti innovativi provenienti dal CDE, dal SoC e dalla NUS Business School dell’Università Nazionale di Singapore. Inoltre, il team punta a creare i sistemi autonomi del futuro. Infatti, il team progetta e costruisce veicoli marittimi in grado di navigare sia sott’acqua che in superficie. Il loro obiettivo principale è quello di promuovere l’autonomia in ambienti marini difficili.
Infine, gli studenti dei corsi di Ingegneria Meccanica, Elettrica e Informatica, nonché di Scienze Informatiche e Economia, apportano al team competenze diversificate.
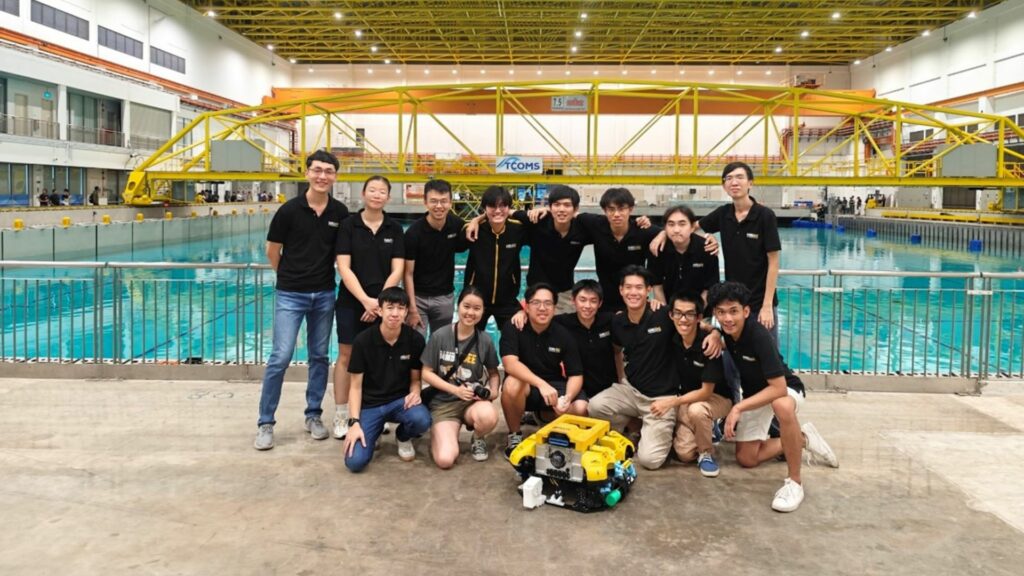
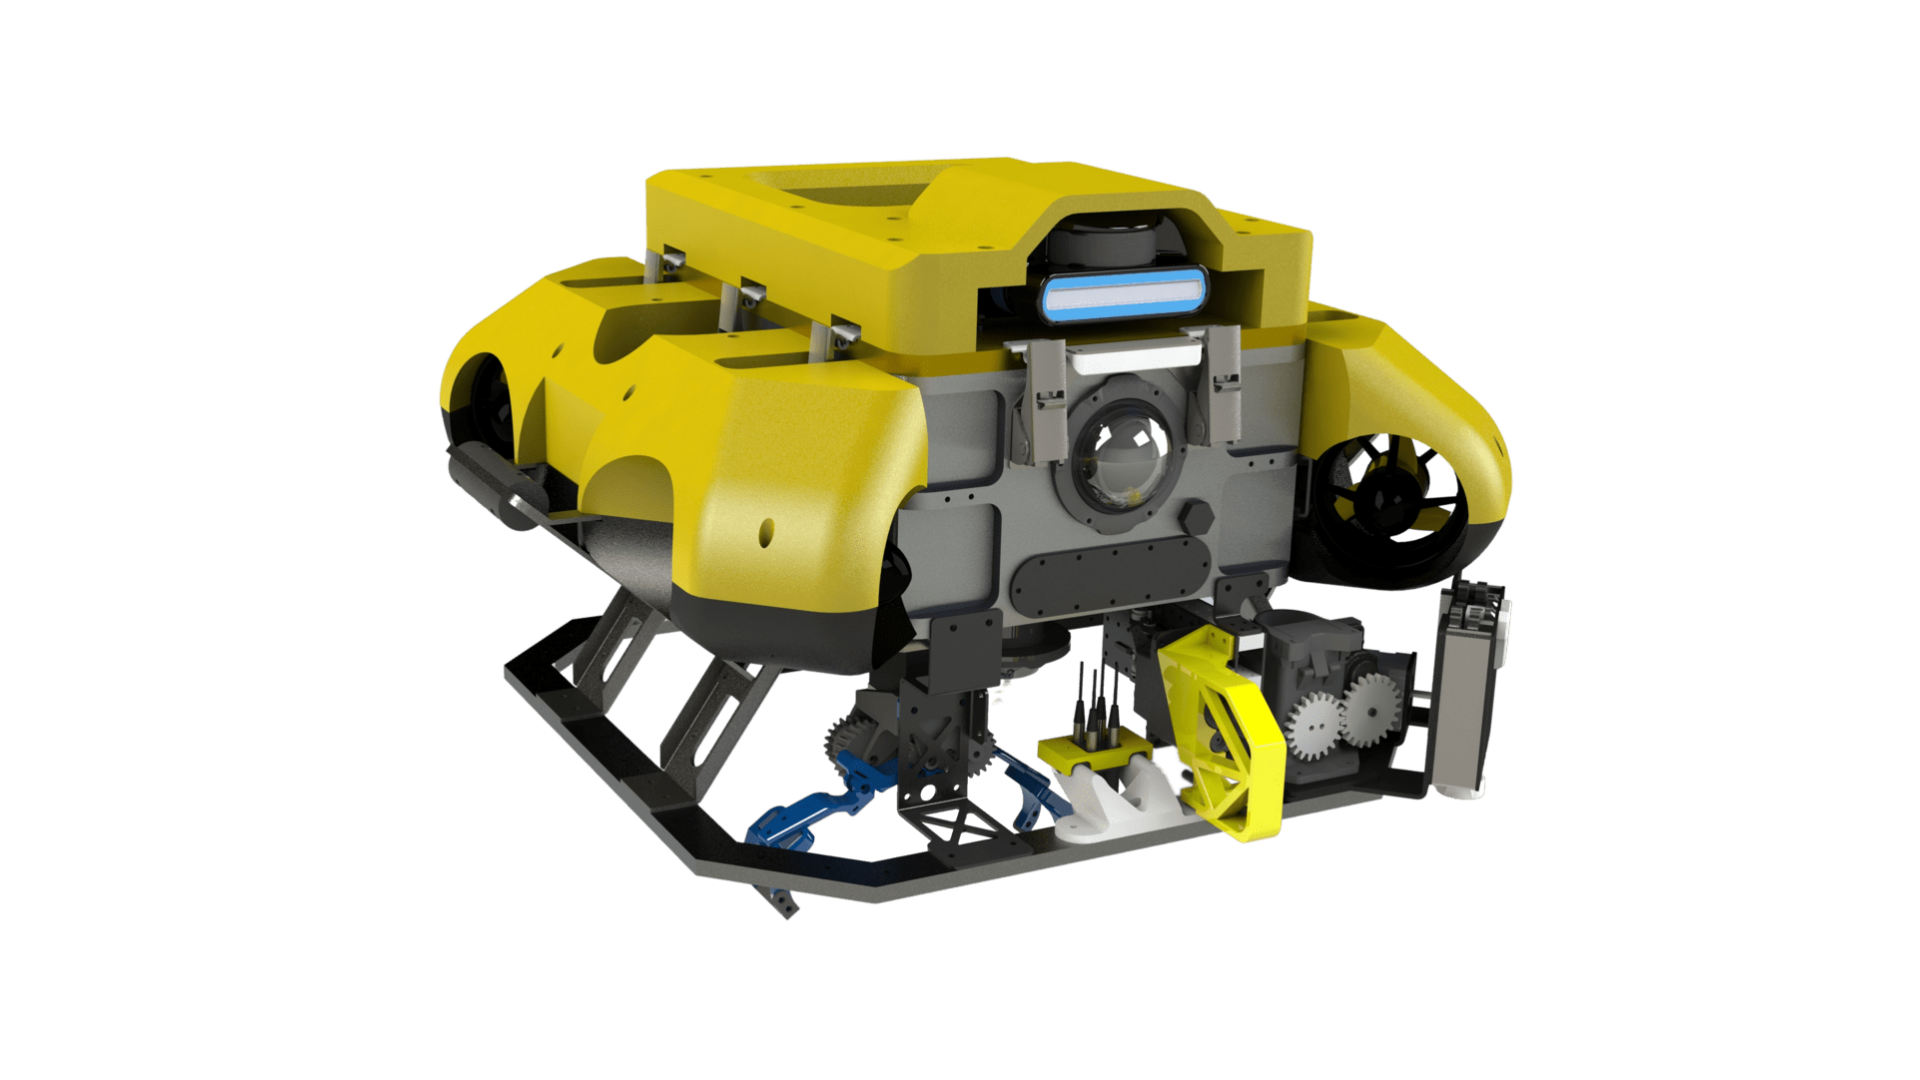
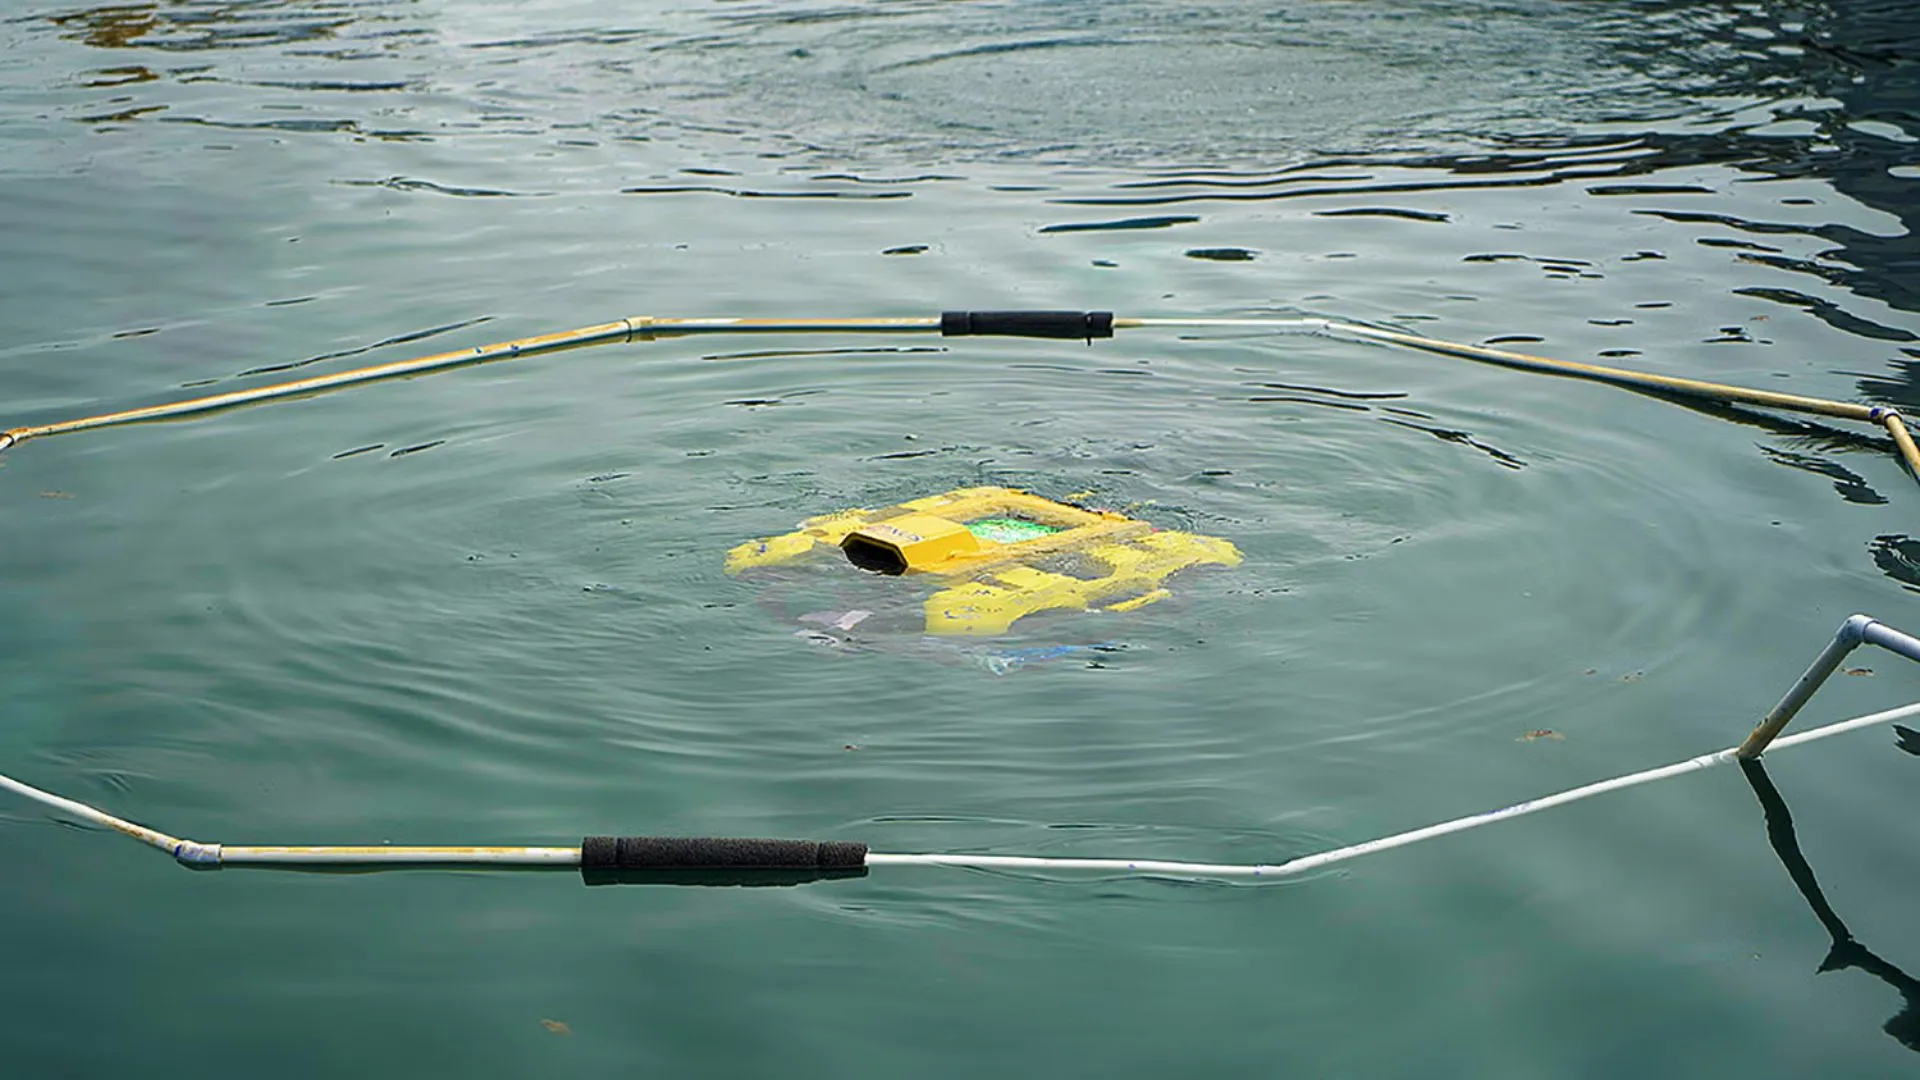
L'attuale sistema del Team Bumblebeeè composto da tre veicoli dotati di capacità autonome: il BBAUV4.1 (veicolo subacqueo autonomo), l'ASV 3.0 (imbarcazione di superficie autonoma) e il Jellyfish (veicolo aereo senza pilota).
Questi veicoli hanno ottenuto notevoli successi in competizioni internazionali, come la RoboSub Challenge e la RobotX.
La necessità di dati accurati e affidabili INS
Il team Bumblebee aveva bisogno di un IMU ad alta precisione, robusto, a bassa latenza e dotato di unità GPS per ottenere una localizzazione e una navigazione precise in ambiente marittimo. I loro requisiti chiave includevano:
- Precisione di rollio e beccheggio inferiore a 1 grado.
- Compatibilità con Ubuntu, preferibilmente con un driver ROS o con un driver di terze parti facilmente reperibile.
- Adeguata schermatura magnetica integrata per prevenire le interferenze.
- Connettori robusti e standard.
- Supporto per il posizionamento RTK (Real-Time Kinematic).
Questi sensori verrebbero installati su una piattaforma WAM-V modificata, utilizzata per missioni autonome in ambiente marittimo, consentendo la navigazione, l'evitamento degli ostacoli, il rilevamento di oggetti e la pianificazione delle missioni.
Perché il team Bumblebee ha scelto SBG Systems?
Il team Bumblebee ha condotto una valutazione approfondita di diversi fornitori di IMU. Hanno infatti deciso di collaborare con SBG Systems per diversi fattori chiave:
1 – Custodia resistente agli agenti atmosferici: i sensori di SBG Systems sono dotati di custodie resistenti alle intemperie con grado di protezione IP-68, che li rendono adatti ad applicazioni marittime.
2 – Credibilità del produttore: la reputazione di SBG Systems nel campo dei sensori inerziali e dei sistemi di navigazione ha giocato un ruolo significativo nella loro decisione.
3 – Progressi tecnici: il sensore Ellipse-D di SBG Systems offriva funzionalità avanzate, tra cui GPS a doppia antenna e dati di rotta migliorati, riducendo la necessità di calibrazione del magnetometro.
4 – Supporto di esperti: il team Bumblebee ha ricevuto preziosi consigli tecnici dagli esperti, che sono stati costantemente disponibili per fornire assistenza.
Orientamento preciso e sostegno solido
Dopo aver integrato l'Ellipse-D di SBG Systems nei propri sistemi, il team Bumblebee ha riscontrato miglioramenti significativi:
- GNSS a doppia antenna: l'aggiunta del GNSS a doppia antenna ha eliminato l'influenza delle interferenze magnetiche, fornendo dati di orientamento accurati e letture di imbardata assolute, fondamentali per la navigazione sopra i corpi idrici.
- Calibrazione del giroscopio: il team ha ricevuto supporto dagli ingegneri di SBG Systems per affrontare i problemi di bias del giroscopio e garantire prestazioni stabili.
Un abbinamento perfetto
Ellipse-D si è perfettamente adattato ai vincoli dell'applicazione ASV del team Bumblebee, offrendo la precisione richiesta, robustezza e facilità di integrazione.
Il team Bumblebee ha apprezzato diversi vantaggi derivanti dall'utilizzo dei prodotti di SBG Systems:
✦ Supporto tempestivo: il team di supporto ha fornito assistenza tempestiva quando necessario.
✦ Documentazione dettagliata: erano disponibili schede tecniche complete e guide applicative, che hanno facilitato l'integrazione e la risoluzione dei problemi.
✦ Facile integrazione: i sensori di SBG Systems sono stati progettati con fori di montaggio e connettività USB plug-and-play, semplificando l'integrazione.
✦ Prezzi scontati: i prezzi vantaggiosi sono stati utili per un progetto gestito da studenti.
✦ Custodia impermeabile e durevole: le custodie resistenti alle intemperie dei sensori di SBG Systems hanno contribuito alla loro durata in ambienti marittimi.
Tre cose che il team di Bumblebee apprezza di noi
1 – Sincerità e impegno: SBG Systems ha dimostrato un notevole impegno nel supportare il team Bumblebee al di là del normale rapporto fornitore-cliente, facendo un ulteriore passo avanti per favorire il successo del team.
2 – Passione e dedizione degli ingegneri: la passione e la competenza degli ingegneri del supporto di SBG Systems hanno rispecchiato l'amore del team Bumblebee per la robotica e la tecnologia.
3 – Ampia documentazione e supporto: l'esauriente documentazione e il supporto, insieme all'assistenza del team commerciale, hanno reso il processo di integrazione più agevole per il team di studenti.
Bumblebee Recentemente hanno partecipato alla Maritime Robosub Challenge 2023, tenutasi presso la struttura US Naval Transdec di San Diego, in California, alla quale hanno preso parte un totale di 35 squadre provenienti da 5 paesi. Si sono aggiudicati il titolo di campioni, oltre ai risultati elencati di seguito. Premi della
RoboSub 2023:
- 1° posto nella Autonomy Challenge
- Valutazione del sistema - 1° posto
- Sito web al 1° posto
- Documentazione progettuale relativa al 2° posto
SBG Systems formula i suoi migliori auguri al team Bumblebee per tutte le loro future iniziative.
Ellipse-D
L'Ellipse-D è un sistema di navigazione inerziale che integra un RTK GNSS a doppia antenna e doppia frequenza, compatibile con il nostro software di post-elaborazione Qinertia.
Progettato per applicazioni robotiche e geospaziali, può fondere l'input del contamiglia con Pulse o CAN OBDII per una maggiore precisione di dead-reckoning.

Richiedi un preventivo per Ellipse-D
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Cos'è il sistema di guida inerziale di un USV?
Un sistema di guida inerziale per un USV (Unmanned Surface Vehicle) è fondamentale per una navigazione e un controllo precisi, soprattutto quando il GNSS non è disponibile. I sensori inerziali tracciano il movimento e l'orientamento, consentendo una navigazione efficace in ambienti difficili.
I sistemi di navigazione inerziale (INS) integrano i dati IMU con altri sistemi, come GNSS o log di velocità Doppler, per una maggiore accuratezza. Impiegano inoltre algoritmi di navigazione, come il filtro di Kalman, per calcolare posizione e velocità.
I sensori inerziali supportano il funzionamento autonomo, fornendo dati accurati sulla rotta e sulla posizione per varie applicazioni. Garantiscono un funzionamento efficace in condizioni di assenza di GNSS e consentono regolazioni in tempo reale per una maggiore manovrabilità.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
