Ingegneria dei veicoli autonomi: la navigazione di Zurich UAS Racing con l'Ellipse-D
Zurich UAS Racing ha risolto i problemi critici di deriva della posizione che in precedenza rendevano impossibile la guida autonoma. Questa svolta nell'ingegneria dei veicoli autonomi consente ora al team di intraprendere il percorso verso la disciplina dell'autocross nella famosa competizione Formula Student.
Ellipse-D ci permette di ottenere la posizione assoluta della nostra vettura in pista. Una posizione accurata è essenziale per il funzionamento del nostro sistema di guida autonoma. Uno dei nostri problemi principali è stato la deriva della posizione nel tempo. Con l'Ellipse-D saremo in grado di affrontare la disciplina dell'autocross, cosa che prima ci era impossibile. | Finn Scheller, C-Leader del team Zurich UAS Racing.
L'esperienza del team nell'ingegneria dei veicoli autonomi
Zurich UAS Racing (ZUR) è un appassionato team di Formula Student dell’Università di Scienze Applicate di Zurigo con sede a Winterthur, in Svizzera. Fondata nel 2019, questa ambiziosa associazione studentesca partecipa alla più grande competizione di ingegneria al mondo, la Formula Student, costruendo auto elettriche e autonome per gareggiare contro università di tutto il mondo.
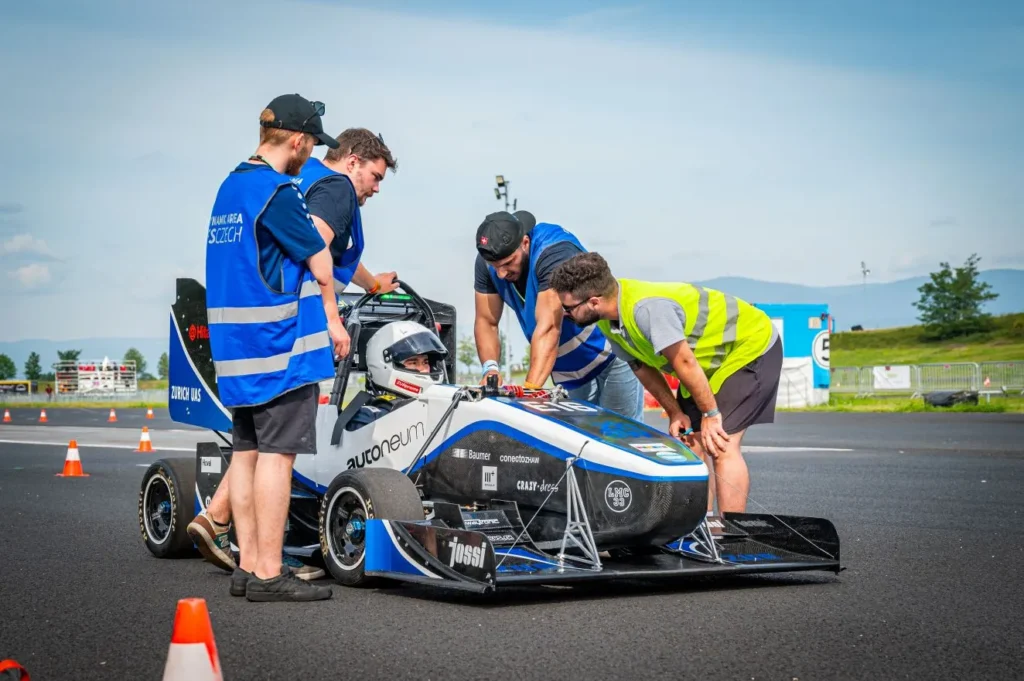
Il team è cresciuto fino a contare oltre 70 studenti motivati provenienti da diversi corsi di laurea, tutti accomunati dall'obiettivo di ottimizzare le prestazioni in gara e far progredire l'ingegneria dei veicoli autonomi.
Formula Student
Il concorso Formula Student, molto apprezzato a livello internazionale, sfida i team di studenti a progettare e costruire auto da corsa di formula, che si sfidano in varie discipline, tra cui la progettazione ingegneristica, l’analisi dei costi e le prove dinamiche in pista.
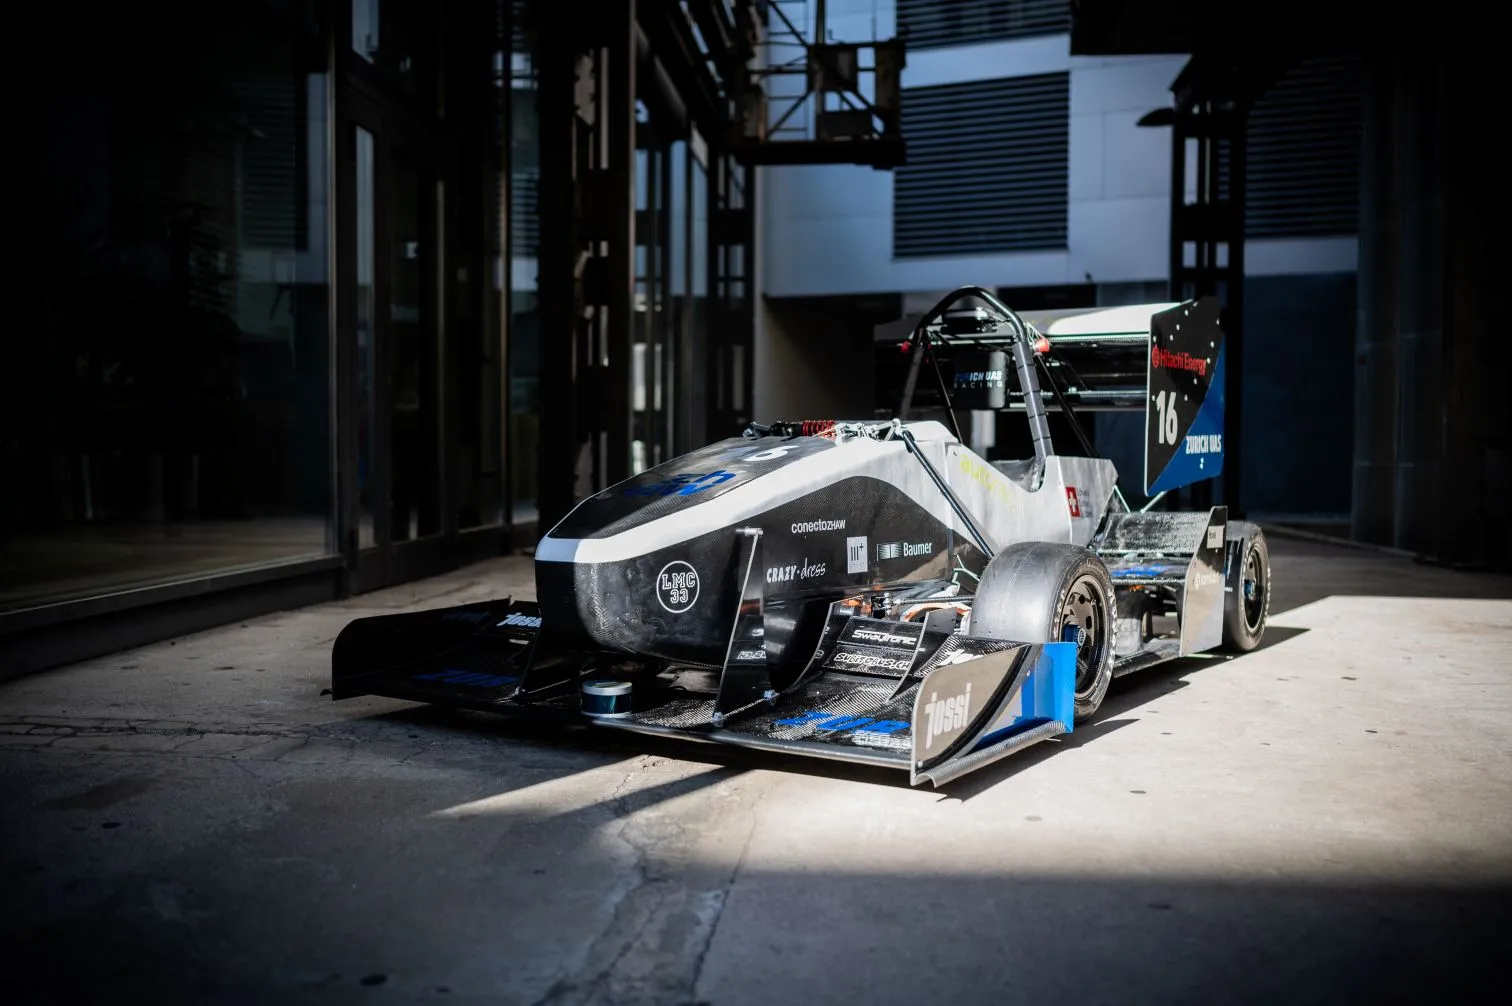
L'auto: ZUR04
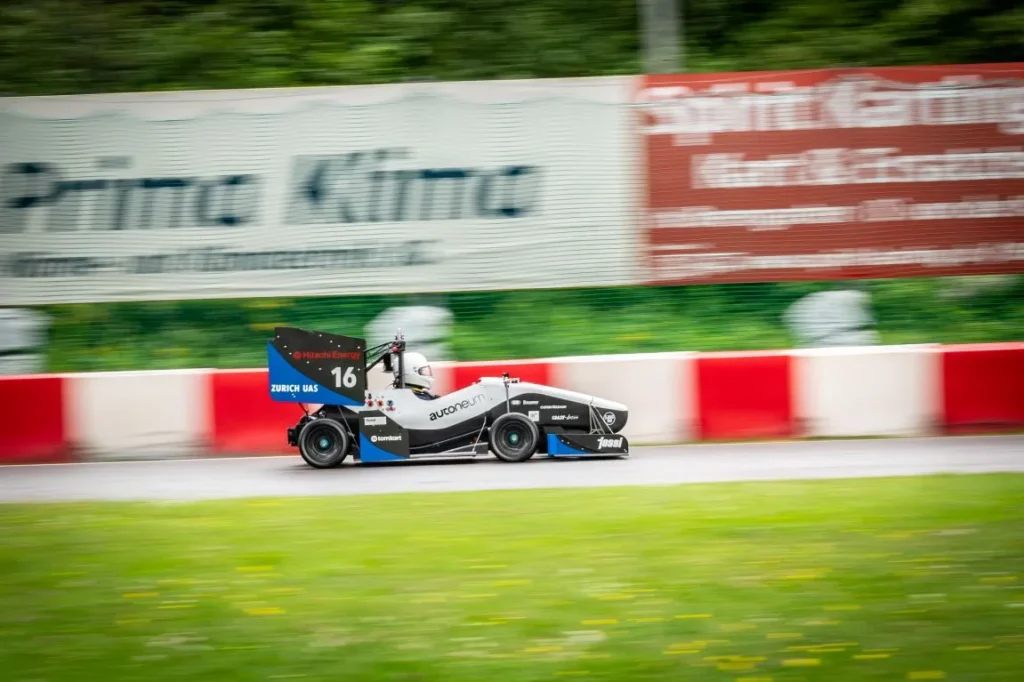
Il percorso di ZUR è iniziato con la sua prima auto funzionante nel 2021; dal 2022 l’azienda partecipa con successo a eventi dedicati ai veicoli elettrici (EV). La sua auto da corsa senza pilota, la ZUR04, rappresenta l’avanguardia nell’ingegneria studentesca dei veicoli autonomi, con quattro motori elettrici integrati nei mozzi delle ruote che producono una potenza totale di 140 kW, consentendo un’accelerazione da 0 a 100 km/h in soli 2,5 secondi.
Il veicolo è progettato sia per le gare con pilota che per quelle autonome, con prestazioni paragonabili a quelle delle auto da corsa professionali. Il suo sistema di guida autonoma è attualmente in fase di test.
Requisiti tecnici della Zurich UAS Racing
ZUR aveva bisogno di un Sistema di Navigazione Inerziale (INS) avanzato che potesse integrarsi perfettamente con il loro sistema di corse autonomo soddisfacendo al contempo i rigorosi requisiti delle competizioni ad alta velocità.
La loro sfida principale era ottenere un posizionamento affidabile nell'ambiente dinamico delle corse, dove i sistemi di localizzazione tradizionali spesso falliscono a causa della deriva della posizione nel tempo.
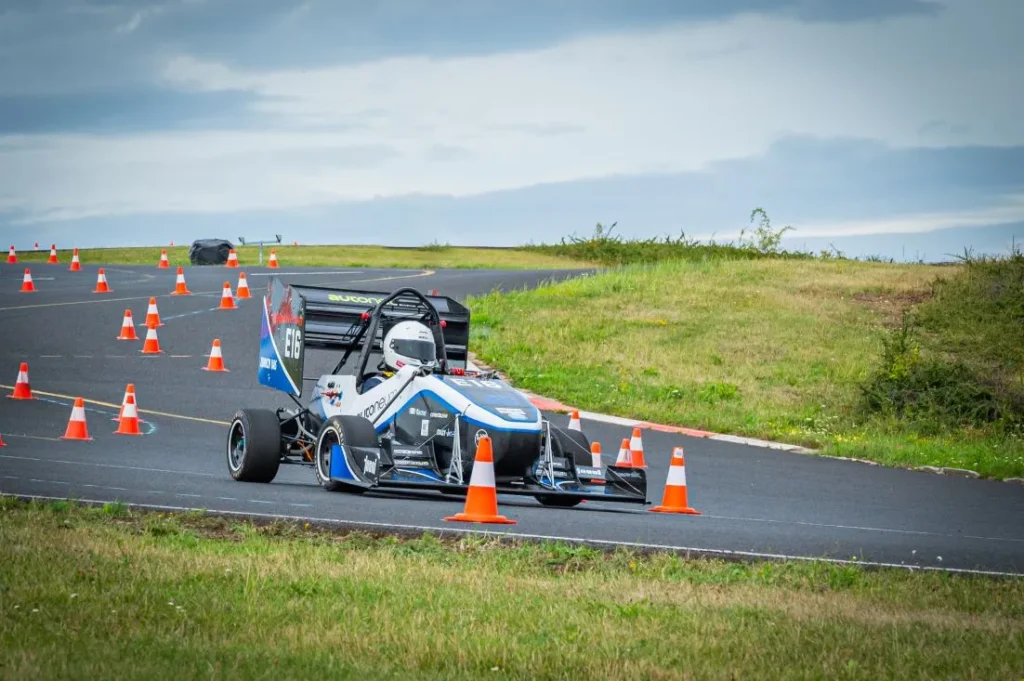
Il sistema doveva fornire un'accuratezza di posizione assoluta essenziale per il funzionamento del loro sistema senza conducente, in particolare per la complessa disciplina dell'autocross che richiede una navigazione precisa attraverso complesse disposizioni di coni.
Quindi, in sintesi, questi erano i problemi critici:
- Deriva di posizione: deriva significativa nel tempo che impedisce una localizzazione accurata.
- Limitazione nell'autocross: impossibilità di partecipare alla disciplina dell'autocross a causa di problemi di posizionamento.
- Analisi dei dati limitata: dati insufficienti sulla dinamica del veicolo per l'ottimizzazione del software.
E questi erano i requisiti fondamentali:
- Localizzazione precisa: necessità di conoscere la posizione assoluta sulla pista.
- Integrazione con ROS: integrazione perfetta con il sistema autonomo esistente basato su ROS.
- Soluzione compatta: unità leggera con un buon rapporto potenza-peso.
- Documentazione aperta: risorse tecniche facilmente accessibili.
- Elevata dinamica: capacità di affrontare condizioni di gara estreme.
Dopo aver valutato lo scenario di ZUR, abbiamo consigliato il nostro Ellipse-D, un sistema di navigazione inerziale (INS) progettato specificamente per applicazioni esigenti in cui precisione e affidabilità sono fondamentali.
La nostra soluzione per le corse autonome: Ellipse-D
Ellipse-D è il sistema GNSS/INS RTK a doppia antenna più piccolo sul mercato, che offre posizionamento centimetrico e orientamento preciso per applicazioni di corsa dinamiche.
Questa tecnologia rappresenta un progresso significativo nelle soluzioni di ingegneria per veicoli autonomi, offrendo al team:
- Elevata precisione: una precisione di posizionamento dell’ordine dei centimetri è fondamentale per una navigazione accurata in pista e per evitare gli ostacoli nelle gare autonome.
- Sistema di orientamento a doppia antenna: prestazioni superiori in ambienti difficili, dove le interferenze magnetiche provenienti dai motori elettrici e dai sistemi elettronici comprometterebbero il funzionamento dei tradizionali sistemi basati sulla bussola.
- Conformità alle specifiche da competizione: design compatto e struttura robusta, ideali per applicazioni da competizione altamente dinamiche, con un’eccezionale resistenza alle vibrazioni e alle temperature estreme.
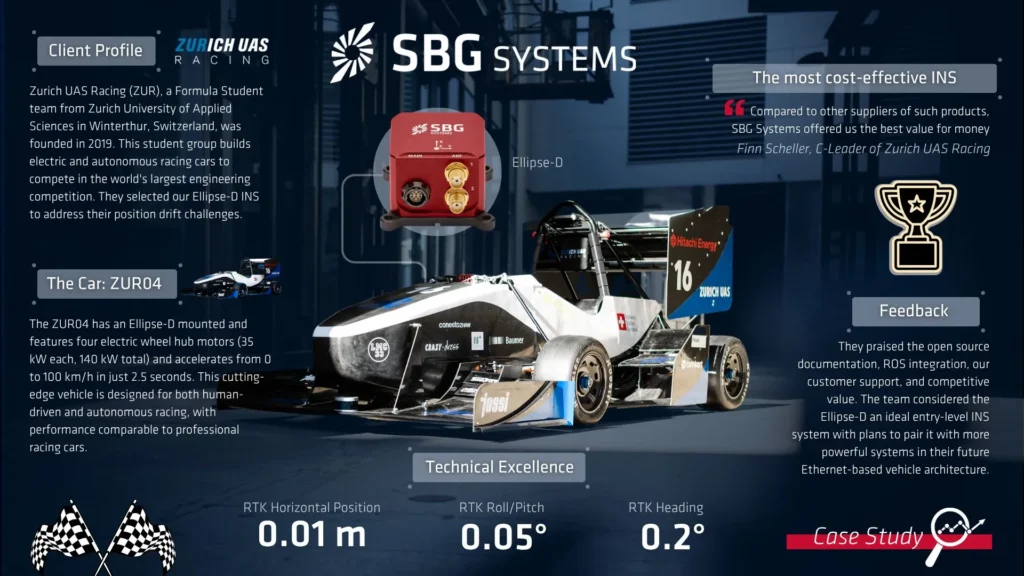
Infine, il quarto punto fondamentale per le aspirazioni di ZUR era l’integrazione del ROS che, secondo le loro stesse parole, unita alle altre caratteristiche, rendeva l’intero pacchetto la soluzione più conveniente disponibile sul mercato:
“Il nostro principale punto di forza è stata la documentazione open-source e la libreria di interfacce. Anche il supporto completo tramite ROS rappresenta un grande vantaggio per noi, dato che la nostra auto utilizza già ROS. L'integrazione è stata quindi semplice. Abbiamo inoltre apprezzato il supporto di SBG Systems al nostro team per migliorare le nostre prestazioni grazie ai loro prodotti. Rispetto ad altri fornitori di tali prodotti, SBG Systems ci ha offerto il miglior rapporto qualità-prezzo”, sottolinea Scheller.
Integrazione avanzata e prestazioni
Il processo di integrazione ha dimostrato la versatilità di Ellipse-D e l'efficacia dell'approccio di supporto di SBG Systems. Collegato sia a un RaspberryPi che a una piattaforma di calcolo NVIDIA Jetson, il sistema sfrutta sia la libreria sbgECom che il pacchetto ROS2 per l'accesso e l'elaborazione completa dei dati.
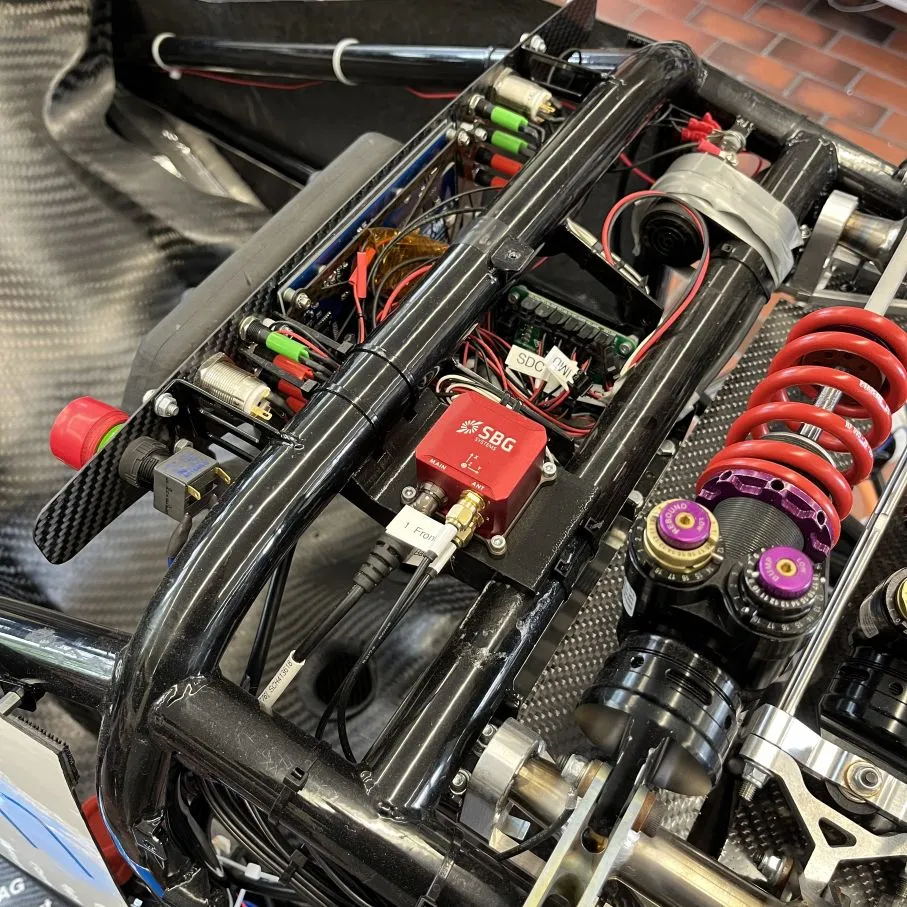
Questa architettura consente la distribuzione dei dati di navigazione in tempo reale in tutto il sistema autonomo, mantenendo al contempo la flessibilità necessaria per lo sviluppo di algoritmi personalizzati.
Il team sta inoltre sfruttando le funzionalità dell'Ellipse-D per sviluppare algoritmi avanzati di torque vectoring che utilizzano i dati INS. Hanno anche costruito un rover basato su GNSS RTK e una stazione di terra per fornire dati di ground truth precisi sulla pista.
Oltre a integrare l'INS nella loro vettura senza conducente ZUR04, con test in pista programmati per questa estate, il team ha incorporato l'INS nella loro nuova auto da corsa, la ZUR05. L'Ellipse-D sarà inoltre un componente chiave del veicolo autonomo della prossima stagione, lo ZUR06.
Le prime tre scelte della Zurich UAS Racing
ZUR ha evidenziato tre aspetti di spicco che apprezza nel lavorare con SBG Systems.
- Open source: Innanzitutto, hanno apprezzato l’approccio open source, in linea con la loro missione educativa e la loro metodologia di sviluppo. La documentazione trasparente e le librerie di interfaccia consentono agli studenti di comprendere e modificare il sistema in base alle loro esigenze specifiche, offrendo opportunità di apprendimento inestimabili nel campo dell’ingegneria dei veicoli autonomi.
- Eccellente documentazione: Il team ha apprezzato la documentazione di prodotto completa e apertamente disponibile, che ha semplificato il processo di integrazione. A differenza di molti sistemi commerciali che forniscono dettagli tecnici limitati, l'approccio di SBG Systems ha consentito una rapida comprensione e implementazione.
- Buona comunicazione: infine, hanno sottolineato l’eccellente comunicazione e assistenza, osservando di essersi sempre sentiti ascoltati e di aver ricevuto risposta a tutte le loro domande. Questa assistenza tempestiva si è rivelata fondamentale per un team di studenti che lavorava con scadenze molto serrate.
Conclusione
L'implementazione ha risolto la sfida più critica di ZUR: la deriva della posizione che in precedenza aveva impedito loro di competere nella disciplina autocross. Grazie alla precisione a livello centimetrico dell'Ellipse-D e alla determinazione dell'orientamento a doppia antenna, il team può ora iniziare le prove con l'obiettivo di competere senza pilota nella prossima stagione (Estate 2026) con la loro auto da corsa di prossima generazione.
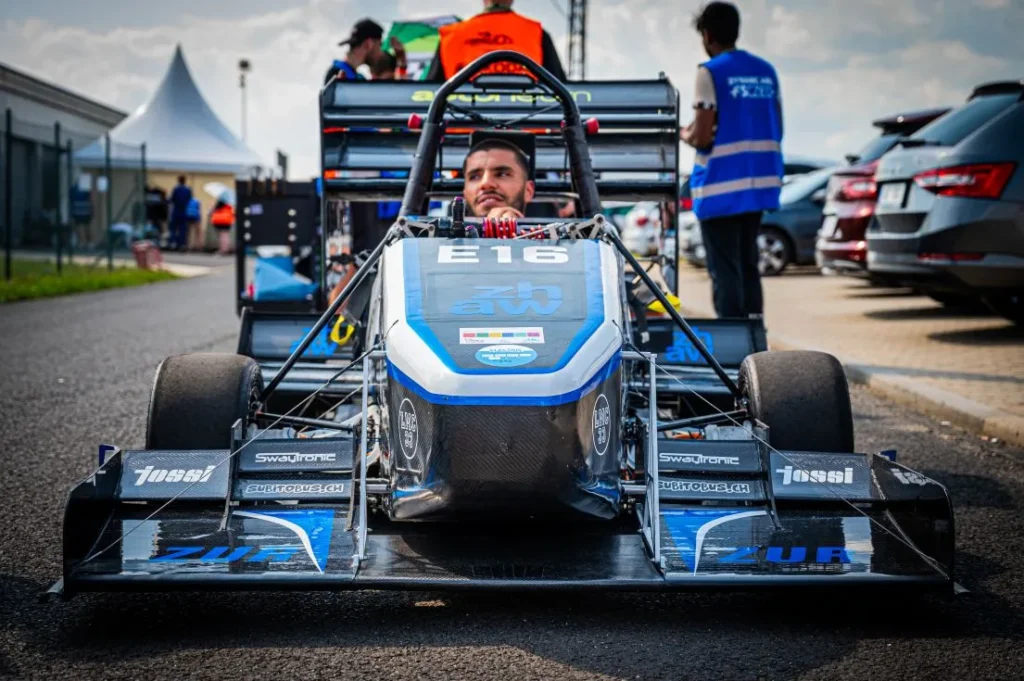
Questa collaborazione esemplifica la forza delle partnership tra industria e mondo accademico nell'avanzamento della tecnologia dei veicoli autonomi.
“Ellipse è il punto d'ingresso perfetto nei sistemi INS. In futuro, prevediamo di utilizzare sistemi più potenti in combinazione con il nostro sistema di bordo basato su Ethernet recentemente sviluppato,” conclude Scheller.
Il nostro impegno a supporto dei team studenteschi come ZUR dimostra come l'accesso a una tecnologia di navigazione di livello professionale consenta alla prossima generazione di ingegneri di superare i confini di ciò che è possibile nelle corse autonome.
Ellipse-D
Ellipse-D è un sistema di navigazione inerziale assistito da GNSS, compatto e ad alte prestazioni, che fornisce misurazioni affidabili di orientamento, posizione e sussultio.
Combina un'IMU con un ricevitore GNSS a doppia banda e utilizza algoritmi di fusione dei sensori per garantire un posizionamento accurato in ambienti difficili.
Offre funzionalità a doppia antenna per un orientamento preciso in condizioni statiche.

Richiedi un preventivo per Ellipse-D
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Come funzionano le auto a guida autonoma?
Le auto a guida autonoma sono veicoli dotati di sistemi sofisticati che consentono loro di orientarsi e controllarsi autonomamente senza l'intervento umano. Questi veicoli utilizzano una combinazione di sensori e algoritmi di guida autonoma per percepire l'ambiente circostante, prendere decisioni ed eseguire operazioni di guida autonoma. L'obiettivo è raggiungere la piena autonomia, in modo che il veicolo possa gestire tutti gli aspetti della guida in modo sicuro ed efficiente.
Le auto a guida autonoma si avvalgono di una serie di tecnologie chiave per percepire l'ambiente circostante. Tra queste figurano:
- GNSS (Global Navigation Satellite System): per ottenere aggiornamenti in tempo reale sulla posizione, sulla velocità e sulla direzione del veicolo a guida autonoma.
- INS (Sistemi di Navigazione Inerziale): per mantenere l'accuratezza in caso di interruzioni del segnale GNSS. Fornisce aggiornamenti in tempo reale sulla posizione, sulla velocità e sulla direzione dell'auto a guida autonoma.
- LiDAR (Light Detection and Ranging): utilizzo di raggi laser per creare una mappa 3D dettagliata dell'ambiente circostante il veicolo. Questa tecnologia aiuta l'auto a rilevare e misurare gli oggetti che la circondano, inclusi altri veicoli, pedoni e segnali stradali.
- Radar (Radio Detection and Ranging): utilizzo delle onde radio per rilevare la velocità, la distanza e la direzione degli oggetti. Il radar è particolarmente utile in condizioni meteorologiche avverse e per rilevare oggetti a grandi distanze.
- Telecamere: servono a acquisire informazioni visive sull’ambiente circostante il veicolo, tra cui la segnaletica orizzontale, i semafori e i cartelli stradali. Sono fondamentali per interpretare segnali visivi complessi e prendere decisioni basate sui dati visivi.
Quali sono i 6 livelli di automazione nei veicoli?
I 6 livelli delle auto a guida autonoma, definiti dalla Society of Automotive Engineers (SAE) nella norma J3016, descrivono i gradi di automazione dei veicoli. Ecco una panoramica:
- Livello 0: nessuna automazione. Avvisi o assistenza momentanea, come la frenata automatica di emergenza o gli avvisi relativi agli angoli ciechi, ma nessuna automazione continuativa.
- Livello 1: assistenza alla guida. Singolo sistema automatizzato di supporto, come il cruise control adattivo (che mantiene la velocità e la distanza) o l’assistenza al mantenimento della corsia.
- Livello 2: automazione parziale. Combinazione di sistemi, quali lo sterzo e l'accelerazione/decelerazione, ma senza processo decisionale.
- Livello 3: automazione condizionata. L'auto gestisce la maggior parte delle operazioni di guida in condizioni specifiche (ad esempio, la guida in autostrada). Il sistema è in grado di monitorare l'ambiente circostante.
- Livello 4: automazione elevata. L'auto opera in modo autonomo in scenari predefiniti. In queste aree non è richiesta l'attenzione del conducente.
- Livello 5: automazione completa. Il veicolo è in grado di svolgere tutte le operazioni in qualsiasi ambiente in cui un conducente umano sarebbe in grado di farlo. Potrebbe non essere presente né il volante né i pedali.
Questi livelli illustrano il passaggio dai veicoli guidati dall'uomo a sistemi completamente autonomi in grado di gestire tutte le operazioni di guida.
INS , accetta segnali provenienti da sensori ausiliari esterni?
I sistemi di navigazione inerziale della nostra azienda accettano input da sensori di ausilio esterni, come sensori di dati atmosferici, magnetometri, odometri, DVL e altri.
Questa integrazione rende l'INS estremamente versatile e affidabile, soprattutto in ambienti in cui il segnale GNSS non è disponibile.
Questi sensori esterni migliorano le prestazioni complessive e la precisione dell’ INS , fornendo dati complementari.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
Qual è la differenza tra AHRS e INS?
La principale differenza tra un Attitude and Heading Reference System (AHRS) e un Inertial Navigation System (INS) risiede nella loro funzionalità e nella portata dei dati che forniscono.
L'AHRS fornisce informazioni sull'orientamento, in particolare l'assetto (beccheggio, rollio) e la rotta (imbardata) di un veicolo o dispositivo. In genere utilizza una combinazione di sensori, tra cui giroscopi, accelerometri e magnetometri, per calcolare e stabilizzare l'orientamento. L'AHRS emette la posizione angolare su tre assi (beccheggio, rollio e imbardata), consentendo a un sistema di comprendere il proprio orientamento nello spazio. Viene spesso utilizzato in aviazione, UAV, robotica e sistemi marini per fornire dati accurati su assetto e rotta, fondamentali per il controllo e la stabilizzazione del veicolo.
Un INS non solo fornisce dati di orientamento (come un AHRS), ma traccia anche la posizione, la velocità e l'accelerazione di un veicolo nel tempo. Utilizza sensori inerziali per stimare il movimento nello spazio tridimensionale senza fare affidamento su riferimenti esterni come il GNSS. Combina i sensori presenti nell'AHRS (giroscopi, accelerometri) ma può anche includere algoritmi più avanzati per il tracciamento della posizione e della velocità, integrandosi spesso con dati esterni come il GNSS per una maggiore precisione.
In sintesi, l'AHRS si concentra sull'orientamento (assetto e prua), mentre l'INS fornisce una suite completa di dati di navigazione, inclusi posizione, velocità e orientamento.
