Navegación de alta precisión para vehículos autónomos
Los sistemas de navegación inercial (INS) ofrecen numerosos beneficios para las aplicaciones de vehículos autónomos. Mediante el uso de sensores como acelerómetros y giróscopos, las soluciones INS proporcionan datos de navegación continuos y precisos sin depender de señales externas.
Nuestros INS proporcionan actualizaciones en tiempo real sobre la posición, la velocidad y la orientación del vehículo, garantizando una navegación precisa incluso en entornos sin cobertura GNSS (GNSS-denied). Hemos desarrollado algoritmos avanzados para minimizar los errores a lo largo del tiempo, manteniendo la precisión en el posicionamiento del vehículo.
Robustez en entornos difíciles
Nuestro INS opera de forma fiable en áreas con limitaciones de GNSS, incluidos túneles, cañones urbanos y frondosa vegetación. Protege contra la interferencia de señales y la suplantación de identidad (spoofing), al tiempo que complementa al GNSS para mejorar la seguridad de la navegación.
El sistema ofrece información instantánea sobre el movimiento del vehículo, lo que permite una toma de decisiones rápida y respuestas adaptativas. Sin depender de señales externas, nuestro INS funciona de manera continua, ideal para entornos dinámicos. Genera datos precisos para algoritmos avanzados, como la planificación de trayectorias, la evasión de obstáculos y la optimización de rutas. En consecuencia, los sistemas autónomos logran un funcionamiento más fluido y eficiente.
Además, mantiene un rendimiento constante independientemente del clima, el terreno o las interrupciones de la señal. En esencia, nuestro INS refuerza la autonomía, garantiza una navegación fiable y permite que los vehículos operen de forma segura y eficiente en todas las condiciones.
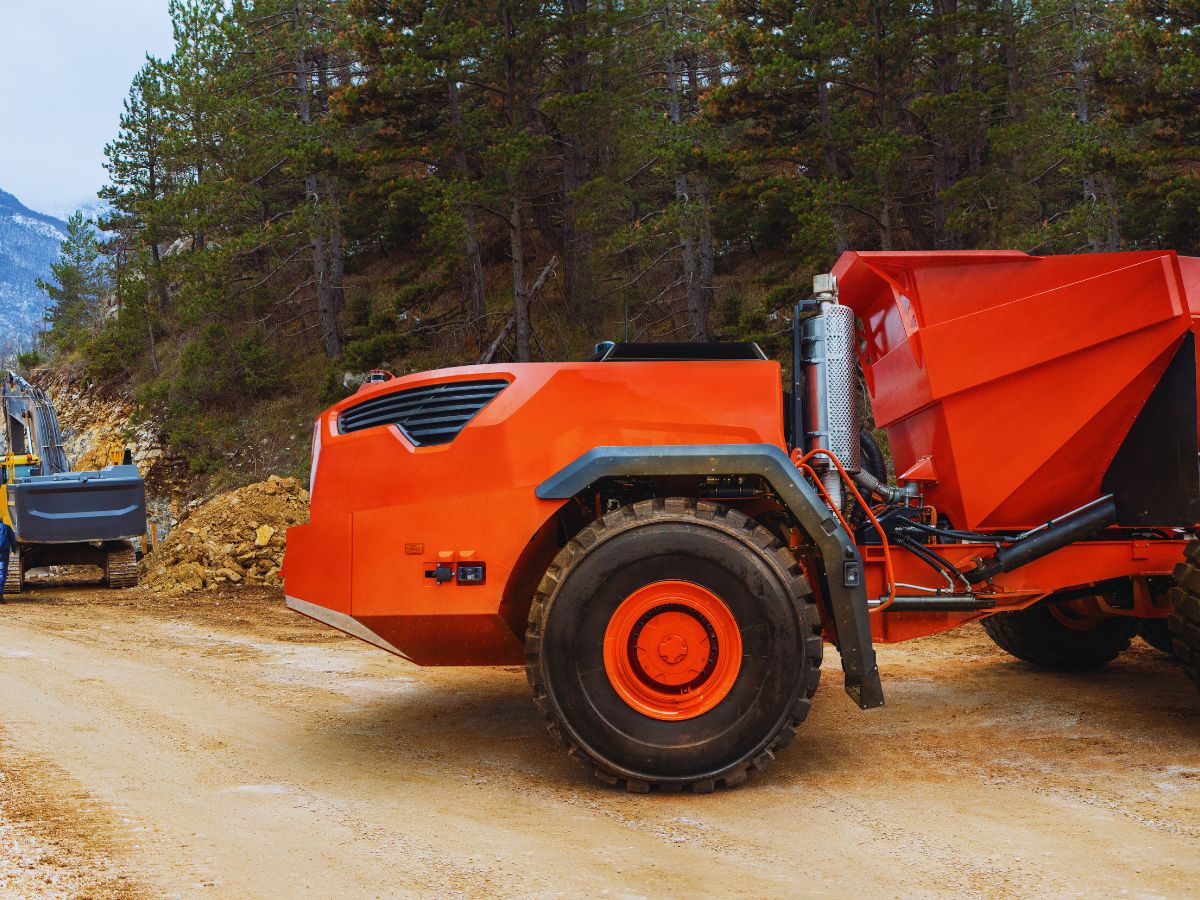
Datos en tiempo real y fusión de sensores
Nuestros sensores proporcionan datos de movimiento y orientación en tiempo real, de modo que los vehículos autónomos pueden realizar ajustes inmediatos en la dirección, la aceleración y el frenado en respuesta a cambios en el terreno, las condiciones de la carretera o el tráfico. También ayuda a mantener la estabilidad y el control.
Combinados con otras ayudas a la navegación (por ejemplo, GNSS, LiDAR, cámaras), mejoran la precisión y la fiabilidad generales. Esta fusión de sensores mejora la conciencia situacional y las capacidades de toma de decisiones. Al integrar datos de múltiples sensores, nuestro INS puede ayudar a corregir las imprecisiones causadas por factores externos, lo que garantiza una navegación más fiable.
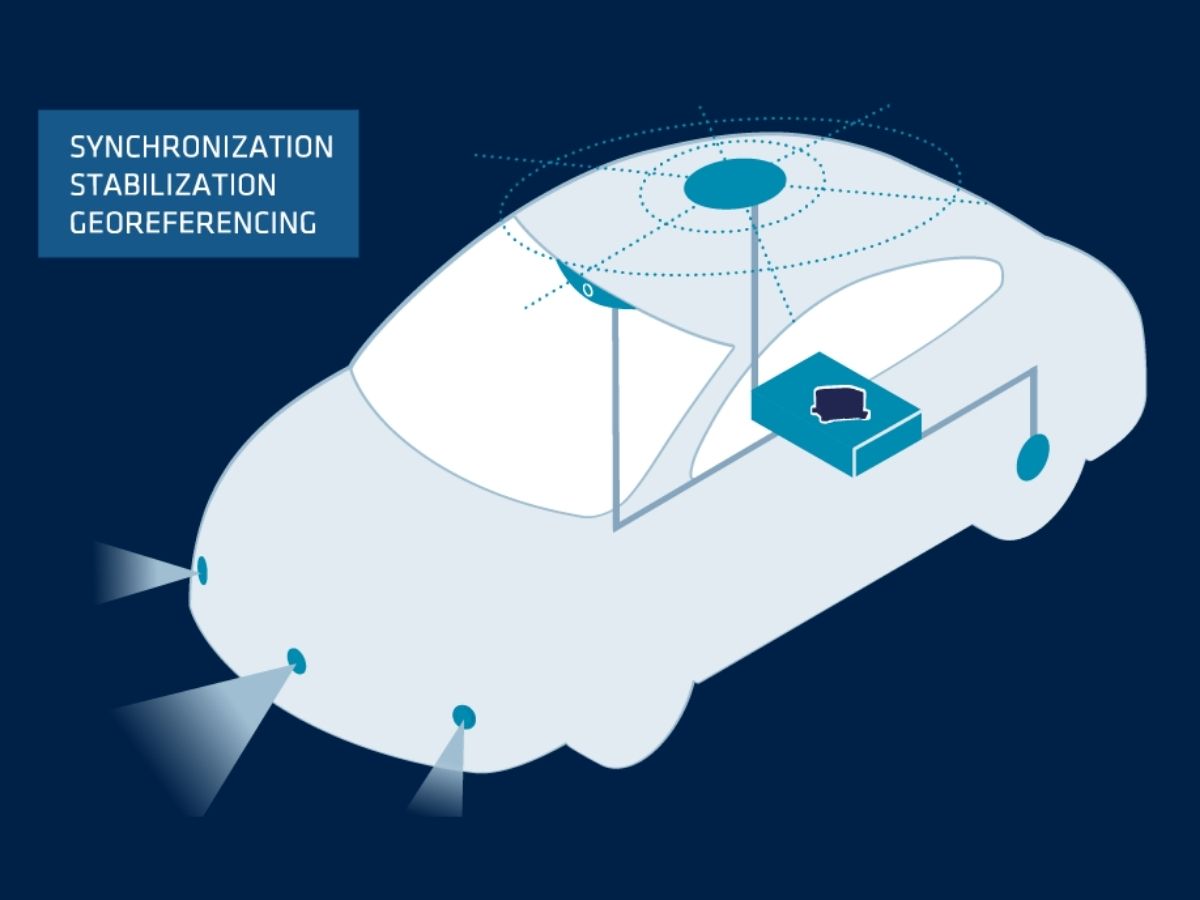
Explore nuestras soluciones para vehículos autónomos
Nuestras soluciones se integran perfectamente con plataformas UGV, ofreciendo un rendimiento fiable incluso en las condiciones más exigentes.

Ellipse-D

Ekinox Micro

Ekinox-D
Folleto de aplicaciones autónomas
¡Reciba nuestro folleto directamente en su bandeja de entrada!
Casos prácticos
Descubra cómo las soluciones inerciales de SBG Systems están revolucionando la tecnología de vehículos autónomos en nuestra sección de casos de estudio. Estas historias de éxito del mundo real destacan cómo nuestros sensores inerciales avanzados ofrecen una navegación precisa y fiable en entornos exigentes. Desde mejorar la seguridad del vehículo en entornos urbanos hasta optimizar el rendimiento en escenarios sin GNSS, nuestras soluciones permiten que los vehículos autónomos operen con una precisión y un control inigualables.
Cada caso de estudio proporciona información valiosa sobre las formas innovadoras en que nuestra tecnología impulsa el futuro del transporte autónomo.
Cómo Treeswift está modernizando las operaciones de campo en servicios públicos
Mobile Mapping
Detección de defectos en vías de TREALIS con Apogee Navsight
Posicionamiento de tranvías y trenes
Cómo GapEOD potencia la seguridad en los estudios geofísicos con Ellipse
Posicionamiento de tranvías y trenes
Investigación sobre transbordadores autónomos en vías fluviales urbanas reales
Navegación de ferris autónomos

Hablan de nosotros
Conozca de primera mano la opinión de los innovadores y clientes que han adoptado nuestra tecnología.
Sus testimonios y casos de éxito ilustran el impacto significativo que tienen nuestros sensores en aplicaciones prácticas de vehículos autónomos.



Explore otras aplicaciones con sistemas inerciales autónomos
Descubra cómo los sistemas inerciales autónomos están transformando las operaciones en diversos sectores. Desde la robótica y la automatización industrial hasta la minería y la logística, nuestras soluciones de alto rendimiento ofrecen datos precisos de navegación, orientación y movimiento, incluso en entornos con limitaciones de GNSS. Explore nuevas posibilidades impulsadas por una autonomía fiable.
¿Tiene alguna pregunta?
Encuentre respuestas a las preguntas más frecuentes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente para recibir asistencia.
¿Cuáles son los niveles de autonomía de los vehículos autónomos?
Los niveles de autonomía de los vehículos autónomos están clasificados en seis niveles (del Nivel 0 al Nivel 5) por la Sociedad de Ingenieros de Automoción (SAE), definiendo el grado de automatización en la operación del vehículo. Aquí tiene un desglose:
- Nivel 0: Sin automatización – El conductor humano controla completamente el vehículo en todo momento, contando únicamente con sistemas pasivos como alertas y avisos.
- Nivel 1: Asistencia al conductor – El vehículo puede ayudar con la dirección o con la aceleración/desaceleración, pero el conductor humano debe mantener el control y supervisar el entorno (por ejemplo, el control de crucero adaptativo).
- Nivel 2: Automatización parcial – El vehículo puede controlar simultáneamente tanto la dirección como la aceleración y deceleración, pero el conductor debe permanecer atento y preparado para tomar el control en cualquier momento (por ejemplo, el Autopilot de Tesla o el Super Cruise de GM).
- Nivel 3: Automatización Condicional – El vehículo puede gestionar todos los aspectos de la conducción en determinadas condiciones, pero el conductor humano debe estar preparado para intervenir cuando el sistema lo solicite (por ejemplo, conducción en autopista). El conductor no necesita supervisar activamente, pero debe permanecer alerta.
- Nivel 4: Alta automatización – El vehículo puede realizar todas las tareas de conducción de forma autónoma dentro de condiciones o entornos específicos (como zonas urbanas o autopistas) sin intervención humana. Sin embargo, en otros entornos o bajo circunstancias especiales, es posible que un humano deba conducir.
- Nivel 5: Automatización completa – El vehículo es totalmente autónomo y puede gestionar todas las tareas de conducción en cualquier condición sin intervención humana. No se necesita conductor y el vehículo puede operar en cualquier lugar y bajo cualquier circunstancia.
Estos niveles ayudan a definir la evolución de la tecnología de vehículos autónomos, desde la asistencia básica al conductor hasta la autonomía total.
¿Qué es un odómetro?
Un odómetro es un instrumento utilizado para medir la distancia recorrida por un vehículo. Proporciona información importante sobre la distancia recorrida por el vehículo, lo cual es útil para diversos fines, como la programación del mantenimiento, los cálculos de eficiencia de combustible y la evaluación del valor de reventa.
Los odómetros miden la distancia en función del número de rotaciones de las ruedas del vehículo. Un factor de calibración, basado en el tamaño del neumático, convierte las rotaciones de las ruedas en distancia.
En muchas aplicaciones de navegación, especialmente en vehículos, los datos del odómetro se pueden integrar con los datos del INS para mejorar la precisión general. Este proceso, conocido como fusión de sensores, combina los puntos fuertes de ambos sistemas.
¿Qué significan las interferencias (jamming) y la suplantación de identidad (spoofing)?
La interferencia maliciosa (jamming) y la suplantación de identidad (spoofing) son dos tipos de interferencias que pueden afectar significativamente a la fiabilidad y precisión de los sistemas de navegación basados en satélites como el GNSS.
El "jamming" se refiere a la interrupción intencionada de las señales de satélite mediante la emisión de señales interferentes en las mismas frecuencias utilizadas por los sistemas GNSS. Esta interferencia puede saturar o enmascarar las señales legítimas de los satélites, haciendo que los receptores GNSS no puedan procesar la información con precisión. El jamming se utiliza habitualmente en operaciones militares para perturbar las capacidades de navegación de los adversarios, y también puede afectar a los sistemas civiles, provocando fallos de navegación y problemas operativos.
Por otro lado, el "spoofing" consiste en la transmisión de señales falsificadas que imitan a las señales GNSS auténticas. Estas señales engañosas pueden inducir a los receptores GNSS a calcular posiciones o tiempos incorrectos. El spoofing se puede utilizar para desviar o desinformar a los sistemas de navegación, lo que puede provocar que los vehículos o aeronaves se desvíen de su ruta o proporcionar datos de ubicación falsos. A diferencia del jamming, que simplemente obstruye la recepción de señales, el spoofing engaña activamente al receptor presentando información falsa como si fuera legítima.
Tanto el jamming como el spoofing representan amenazas significativas para la integridad de los sistemas dependientes de GNSS, lo que requiere contramedidas avanzadas y tecnologías de navegación resilientes para garantizar un funcionamiento fiable en entornos disputados o desafiantes.
¿Qué es la navegación a estima?
La navegación a estima es un método de navegación que determina la posición actual de un vehículo propagando continuamente una posición pasada conocida utilizando información de movimiento medida, sin depender de señales externas como el GPS.
En la práctica, el sistema parte de un punto de referencia —a menudo la última posición precisa conocida— y utiliza sensores a bordo como acelerómetros, giróscipos, odometría de ruedas o registros de velocidad para estimar cómo se ha movido el vehículo a lo largo del tiempo. Al integrar estas mediciones de movimiento, la navegación a estima calcula los cambios en la velocidad, la orientación y el desplazamiento, construyendo gradualmente una estimación de posición actualizada. Si bien proporciona una navegación totalmente autónoma incluso en entornos sin señal de GPS o degradados, la navegación a estima está intrínsecamente sujeta a la acumulación de errores: los pequeños sesgos de los sensores, los errores de factor de escala o las influencias ambientales crecen con el tiempo, lo que hace que la trayectoria estimada se desvíe de la realidad.
Para mitigar esta deriva, la navegación a estima se combina a menudo con ayudas externas como GNSS, magnetómetros, barómetros o técnicas de coincidencia de terreno en los sistemas de navegación inercial modernos. A pesar de sus limitaciones, la navegación a estima sigue siendo un principio fundamental en la navegación porque garantiza un posicionamiento continuo en tiempo real, incluso cuando no se dispone de referencias absolutas.
¿Qué es un sistema de navegación inercial?
Un sistema de navegación inercial (INS) es una solución de navegación autónoma que determina la posición, velocidad y orientación de una plataforma en movimiento mediante la medición continua de su movimiento utilizando sensores inerciales. En su esencia, un INS se basa en una tríada de acelerómetros para detectar aceleraciones lineales a lo largo de tres ejes perpendiculares y una tríada de giróscopos para medir las velocidades angulares alrededor de esos mismos ejes. Al integrar estas mediciones a lo largo del tiempo, el sistema calcula cómo evolucionan la velocidad, la actitud y la ubicación de la plataforma a partir de un punto de partida conocido.
Dado que un INS no depende de señales externas como GPS, radiofaros o referencias visuales, puede operar de manera fiable en entornos donde las ayudas a la navegación externas no están disponibles, se deniegan o están degradadas, como bajo el agua, en interiores, bajo tierra o en escenarios militares de inhibición de GNSS (GNSS-jamming).
Los INS modernos suelen incorporar algoritmos de filtrado sofisticados, más comúnmente un filtro de Kalman, para fusionar datos brutos de los sensores, mitigar la deriva y estimar el estado de navegación más preciso. En muchas aplicaciones, el INS se acopla con GNSS, odómetros, registros de velocidad Doppler o magnetómetros para limitar la deriva a largo plazo y proporcionar una navegación altamente estable. El resultado es una solución de navegación robusta y de alta tasa de actualización, esencial para aeronaves, UAVs, misiles, vehículos autónomos, barcos, AUVs y una amplia gama de sistemas industriales que requieren un conocimiento preciso y continuo del movimiento y la orientación.
