Navigation de haute précision pour véhicules autonomes
Les systèmes de navigation inertielle (INS) offrent de nombreux avantages pour les applications de véhicules autonomes. En utilisant des capteurs tels que des accéléromètres et des gyroscopes, les solutions INS fournissent des données de navigation continues et précises sans dépendre de signaux externes.
Nos INS fournissent des mises à jour en temps réel sur la position, la vitesse et l'orientation du véhicule, garantissant une navigation précise même dans les environnements privés de GNSS. Nous avons développé des algorithmes avancés pour minimiser les erreurs au fil du temps, maintenant ainsi la précision du positionnement du véhicule.
Robustesse dans les environnements difficiles
Notre INS fonctionne de manière fiable dans les zones à signal GNSS perturbé, notamment les tunnels, les canyons urbains et les zones sous couvert végétal dense. Il protège contre le brouillage et le spoofing tout en complétant le GNSS pour renforcer la sécurité de la navigation.
Le système fournit un retour d'information instantané sur les mouvements du véhicule, permettant une prise de décision rapide et des réponses adaptatives. Sans dépendre de signaux externes, notre INS fonctionne en continu, ce qui est idéal pour les environnements dynamiques. Il génère des données précises pour les algorithmes avancés, tels que la planification de trajectoire, l'évitement d'obstacles et l'optimisation des itinéraires. Par conséquent, les systèmes autonomes bénéficient d'un fonctionnement plus fluide et plus efficace.
De plus, il maintient des performances constantes quelles que soient la météo, the terrain ou les perturbations de signal. En somme, notre INS renforce l'autonomie, garantit une navigation fiable et permet aux véhicules de fonctionner en toute sécurité et efficacité en toutes circonstances.
Données en temps réel et fusion de capteurs
Nos capteurs fournissent des données de mouvement et d'orientation en temps réel, permettant aux véhicules autonomes d'ajuster immédiatement la direction, l'accélération et le freinage en réponse aux changements de terrain, de conditions routières ou de circulation. Ils contribuent également au maintien de la stabilité et du contrôle.
Combinés à d'autres aides à la navigation (par ex., GNSS, LiDAR, caméras), ils améliorent la précision globale et la fiabilité. Cette fusion de capteurs renforce la conscience situationnelle et les capacités de prise de décision. En intégrant les données de plusieurs capteurs, notre INS contribue à corriger les imprécisions causées par des facteurs externes, garantissant une navigation plus fiable.
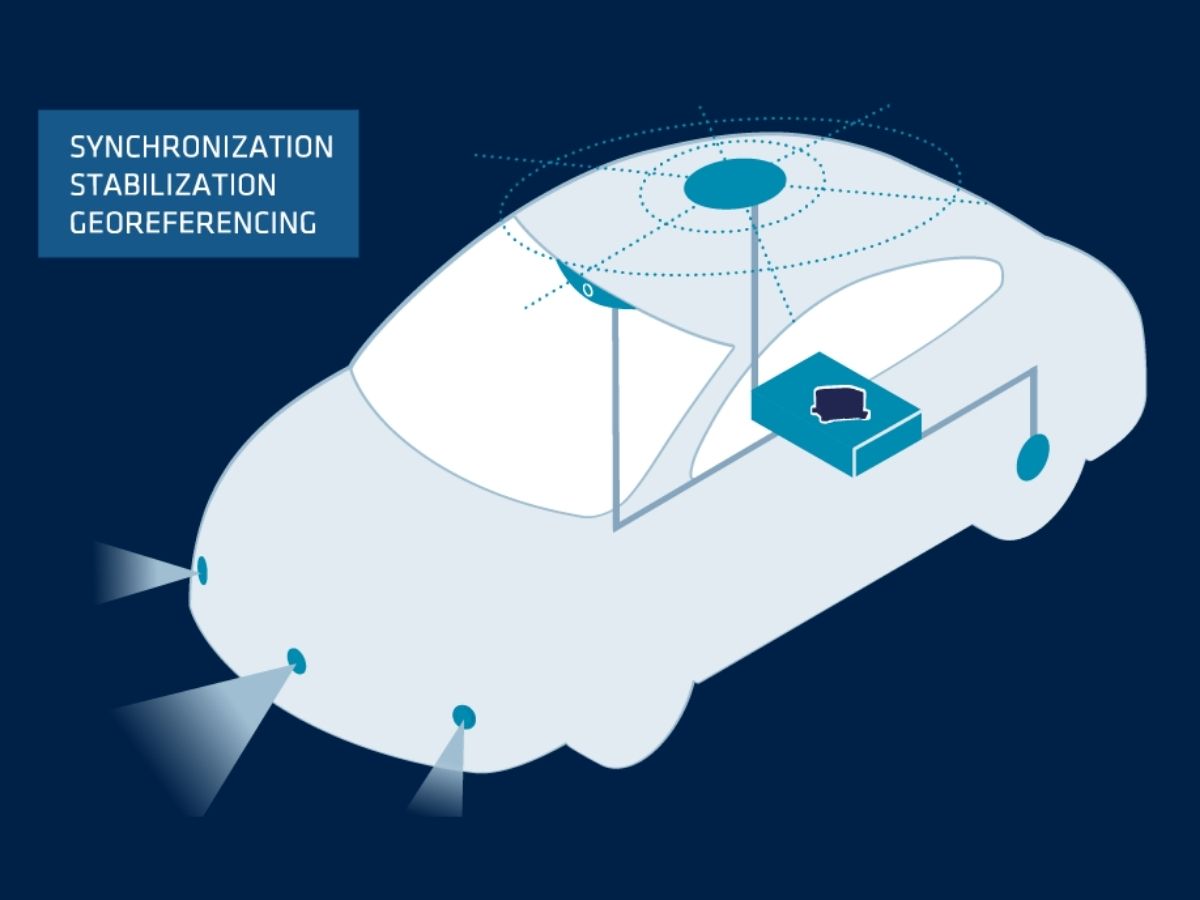
Découvrez nos solutions pour véhicules autonomes
Nos solutions s'intègrent parfaitement aux plateformes UGV pour offrir des performances fiables, même dans les conditions les plus difficiles.

Ellipse-D

Ekinox Micro

Ekinox-D
Brochure sur les applications autonomes
Recevez notre brochure directement dans votre boîte de réception !
Études de cas
Découvrez comment les solutions inertielles de SBG Systems révolutionnent la technologie des véhicules autonomes dans notre section d'études de cas. Ces réussites concrètes démontrent comment nos capteurs inertiels avancés garantissent une navigation précise et une fiabilité sans faille dans des environnements difficiles. Qu'il s'agisse d'améliorer la sécurité des véhicules en milieu urbain ou d'optimiser les performances dans des scénarios privés de GNSS, nos solutions permettent aux véhicules autonomes d'opérer avec une précision et un contrôle inégalés.
Chaque étude de cas offre un aperçu précieux des manières novatrices dont notre technologie façonne l'avenir du transport autonome.
Comment Treeswift modernise les opérations de terrain pour les services publics
Cartographie mobile
Détection des défauts des rails par TREALIS avec Apogee Navsight
Positionnement de tramways et de trains
Comment GapEOD sécurise les levés géophysiques grâce à l'Ellipse
Positionnement de tramways et de trains
Essais en conditions réelles d'un ferry autonome en milieu urbain
Navigation de ferry autonome

Ils parlent de nous
Découvrez directement le témoignage des innovateurs et des clients qui ont adopté notre technologie.
Leurs témoignages et réussites illustrent l'impact significatif de nos capteurs dans les applications concrètes de véhicules autonomes.



Découvrez d'autres applications avec les systèmes inertiels autonomes
Découvrez comment les systèmes inertiels autonomes transforment les opérations dans divers secteurs. De la robotique et de l'automatisation industrielle à l'industrie minière et la logistique, nos solutions haute performance fournissent des données précises de navigation, d'orientation et de mouvement, même dans les environnements où le GNSS est dégradé. Explorez de nouvelles perspectives portées par une autonomie fiable.
Vous avez des questions ?
Trouvez les réponses aux questions les plus fréquentes concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement pour obtenir de l'aide.
Quels sont les niveaux d'autonomie des véhicules autonomes ?
Les niveaux d'autonomie des véhicules autonomes sont classés en six niveaux (du Niveau 0 au Niveau 5) par la Society of Automotive Engineers (SAE), définissant le degré d'automatisation de la conduite. En voici le détail :
- Niveau 0 : Pas d'automatisation – Le conducteur humain contrôle entièrement le véhicule à tout moment, avec seulement des systèmes passifs tels que des alertes et des avertissements.
- Niveau 1 : Aide à la conduite – Le véhicule peut assister soit la direction, soit l'accélération/décélération, mais le conducteur humain doit rester aux commandes et surveiller l'environnement (par exemple, le régulateur de vitesse adaptatif).
- Niveau 2 : Automatisation partielle – Le véhicule peut contrôler simultanément la direction et l'accélération/décélération, mais le conducteur doit rester attentif et prêt à reprendre le contrôle à tout moment (par exemple, l'Autopilot de Tesla ou le Super Cruise de GM).
- Niveau 3 : Automatisation conditionnelle – Le véhicule peut gérer tous les aspects de la conduite dans certaines conditions, mais le conducteur humain doit être prêt à intervenir lorsque le système le lui demande (par exemple, sur autoroute). Le conducteur n'a pas besoin de surveiller activement la route, mais doit rester vigilant.
- Niveau 4 : Automatisation élevée – Le véhicule peut effectuer toutes les tâches de conduite de manière autonome dans des conditions ou des environnements spécifiques (tels que les zones urbaines ou les autoroutes) sans intervention humaine. Cependant, dans d'autres environnements ou dans des circonstances particulières, un humain peut avoir besoin de reprendre le volant.
- Niveau 5 : Automatisation complète – Le véhicule est entièrement autonome et peut gérer toutes les tâches de conduite dans toutes les conditions, sans aucune intervention humaine. Aucun conducteur n'est requis et le véhicule peut circuler partout, quelles que soient les conditions.
Ces niveaux permettent de définir l'évolution de la technologie des véhicules autonomes, de l'aide à la conduite de base à l'autonomie complète.
Qu'est-ce qu'un odomètre ?
Un odomètre est un instrument utilisé pour mesurer la distance parcourue par un véhicule. Il fournit des informations importantes sur la distance parcourue, ce qui est utile à diverses fins telles que la planification de la maintenance, le calcul de l'efficacité énergétique et l'évaluation de la valeur de revente.
Les odomètres mesurent la distance en se basant sur le nombre de rotations des roues du véhicule. Un facteur d'étalonnage, basé sur la taille des pneus, convertit les rotations des roues en distance.
Dans de nombreuses applications de navigation, en particulier sur les véhicules, les données de l'odomètre peuvent être intégrées aux données de l'INS pour améliorer la précision globale. Ce processus, appelé fusion de capteurs, combine les points forts des deux systèmes.
Que signifient le brouillage (jamming) et l'usurpation (spoofing) ?
Le brouillage et l'usurpation (spoofing) sont deux types d'interférences qui peuvent affecter considérablement la fiabilité et la précision des systèmes de navigation par satellite comme le GNSS.
Le brouillage désigne la perturbation intentionnelle des signaux satellitaires par la diffusion de signaux parasites sur les mêmes fréquences que celles utilisées par les systèmes GNSS. Cette interférence peut saturer ou masquer les signaux légitimes, empêchant les récepteurs GNSS de traiter correctement les informations. Le brouillage est couramment utilisé dans les opérations militaires pour perturber les capacités de navigation des adversaires, et il peut également toucher les systèmes civils, entraînant des pannes de navigation et des difficultés opérationnelles.
D'autre part, l'usurpation (spoofing) consiste à transmettre des signaux contrefaits qui imitent de véritables signaux GNSS. Ces signaux trompeurs peuvent induire en erreur les récepteurs GNSS en leur faisant calculer des positions ou des heures erronées. L'usurpation peut servir à détourner ou à désinformer les systèmes de navigation, risquant de faire dévier des véhicules ou des aéronefs de leur trajectoire ou de fournir de fausses données de localisation. Contrairement au brouillage, qui se contente d'obstruer la réception des signaux, l'usurpation trompe activement le récepteur en présentant de fausses informations comme étant légitimes.
Le brouillage et le spoofing représentent des menaces importantes pour l'intégrité des systèmes dépendants du GNSS, nécessitant des contre-mesures avancées et des technologies de navigation résilientes pour assurer un fonctionnement fiable dans des environnements contestés ou difficiles.
Qu'est-ce que la navigation à estimes ?
La navigation à l'estime est une méthode de navigation qui détermine la position actuelle d'un véhicule en propageant continuellement une position passée connue à l'aide d'informations de mouvement mesurées, sans dépendre de signaux externes comme le GPS.
Dans la pratique, le système part d'un point de référence — souvent la dernière position précise connue — et utilise des capteurs embarqués tels que des accéléromètres, des gyroscopes, l'odométrie des roues ou des échosondeurs pour estimer la façon dont le véhicule s'est déplacé au fil du temps. En intégrant ces mesures de mouvement, la navigation à estrade calcule les changements de vitesse, d'orientation et de déplacement, construisant progressivement une estimation de position mise à jour. Bien qu'elle permette une navigation entièrement autonome, même dans des environnements privés ou dégradés de GPS, la navigation à estrade est intrinsèquement sujette à l'accumulation d'erreurs : de petits biais de capteur, des erreurs de facteur d'échelle ou des influences environnementales augmentent avec le temps, provoquant une dérive de la trajectoire estimée par rapport à la réalité.
Pour atténuer cette dérive, l'estime est souvent combinée à des aides externes telles que le GNSS, les magnétomètres, les baromètres ou les techniques de recalage de terrain dans les systèmes de navigation inertielle modernes. Malgré ses limites, l'estime demeure un principe fondamental en navigation car elle assure un positionnement continu et en temps réel, même lorsque les références absolues ne sont pas disponibles.
Qu'est-ce qu'un système de navigation inertielle ?
Un système de navigation inertielle (INS) est une solution de navigation autonome qui détermine la position, la vitesse et l'orientation d'une plateforme mobile en mesurant continuellement son mouvement à l'aide de capteurs inertiels. À la base, un INS repose sur une triade d'accéléromètres pour détecter les accélérations linéaires le long de trois axes perpendiculaires et une triade de gyroscopes pour mesurer les vitesses angulaires autour de ces mêmes axes. En intégrant ces mesures au fil du temps, le système calcule l'évolution de la vitesse, de l'attitude et de la position de la plateforme à partir d'un point de départ connu.
Puisqu'un INS ne dépend pas de signaux externes tels que le GPS, les radiophares ou les références visuelles, il peut fonctionner de manière fiable dans des environnements où les aides à la navigation externes sont indisponibles, brouillées ou dégradées — tels que sous l'eau, en intérieur, sous terre, ou dans des scénarios de brouillage GNSS militaires.
Les INS modernes intègrent généralement des algorithmes de filtrage sophistiqués, le plus souvent un filtre de Kalman, pour fusionner les données brutes des capteurs, atténuer la dérive et estimer l'état de navigation le plus précis. Dans de nombreuses applications, l'INS est couplée au GNSS, à des odomètres, des lochs Doppler ou des magnétomètres afin de limiter la dérive à long terme et de fournir une navigation très stable. Il en résulte une solution de navigation robuste, à taux de rafraîchissement élevé, essentielle pour les aéronefs, les UAV, les missiles, les véhicules autonomes, les navires, les AUV et un large éventail de systèmes industriels qui exigent une connaissance précise et continue du mouvement et de l'orientation.
