Navegação de alta precisão para veículos autônomos
Os Sistemas de Navegação Inercial (INS) oferecem inúmeros benefícios para aplicações de veículos autônomos. Ao utilizar sensores como acelerômetros e giroscópios, as soluções INS fornecem dados de navegação contínuos e precisos sem depender de sinais externos.
Nossos INS fornecem atualizações em tempo real sobre a posição, a velocidade e a orientação do veículo, garantindo uma navegação precisa mesmo em ambientes com restrição ou ausência de GNSS (GNSS-denied). Desenvolvemos algoritmos avançados para minimizar erros ao longo do tempo, mantendo a precisão no posicionamento do veículo.
Robustez em ambientes adversos
Nosso INS opera de forma confiável em áreas com desafios de GNSS, incluindo túneis, canyons urbanos e copas de árvores densas. Ele protege contra interferência de sinal e spoofing, enquanto complementa o GNSS para aprimorar a segurança da navegação.
O sistema fornece feedback instantâneo sobre o movimento do veículo, permitindo tomada de decisão rápida e respostas adaptativas. Sem depender de sinais externos, nosso INS funciona continuamente, sendo ideal para ambientes dinâmicos. Ele gera dados precisos para algoritmos avançados, como planejamento de trajetória, desvio de obstáculos e otimização de rotas. Consequentemente, os sistemas autônomos alcançam uma operação mais suave e eficiente.
Além disso, ele mantém um desempenho consistente independentemente de condições climáticas, terreno ou interrupções de sinal. Em essência, nosso INS fortalece a autonomia, garante uma navegação confiável e capacita veículos a operarem com segurança e eficiência em quaisquer condições.
Dados em tempo real e fusão de sensores
Nossos sensores fornecem dados de movimento e orientação em tempo real, permitindo que veículos autônomos façam ajustes imediatos na direção, aceleração e frenagem em resposta a mudanças no terreno, condições da estrada ou tráfego. Isso também ajuda a manter a estabilidade e o controle.
Combinados com outros auxiliares de navegação (por exemplo, GNSS, LiDAR, câmeras), eles melhoram a precisão e a confiabilidade gerais. Essa fusão de sensores aprimora a conscientização situacional e as capacidades de tomada de decisão. Ao integrar dados de múltiplos sensores, nosso INS pode ajudar a corrigir imprecisões causadas por fatores externos, assegurando uma navegação mais confiável.
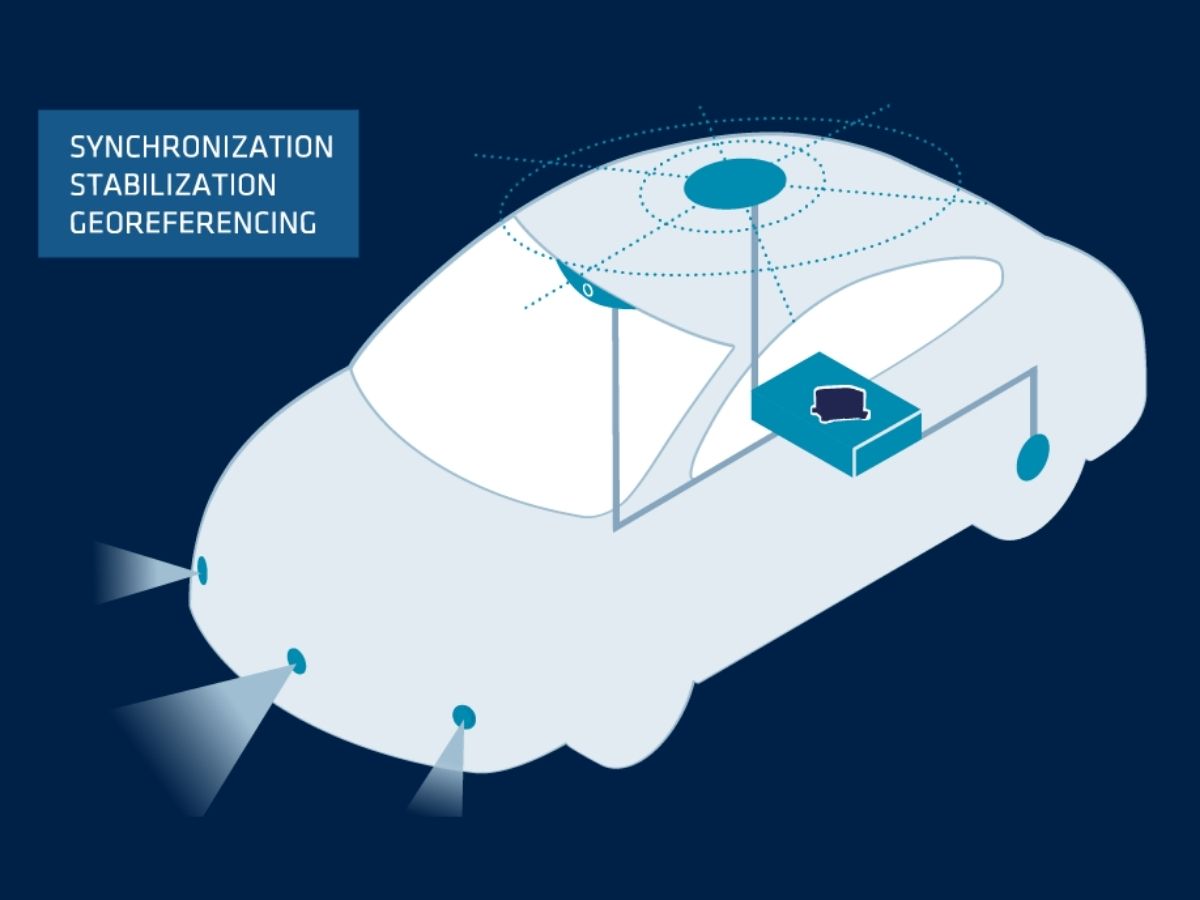
Conheça nossas soluções para veículos autônomos
Nossas soluções se integram perfeitamente às plataformas de UGV, garantindo um desempenho confiável mesmo nas condições mais desafiadoras.

Ellipse-D

Ekinox Micro

Ekinox-D
Folheto sobre aplicações autônomas
Receba nosso folheto diretamente na sua caixa de entrada!
Estudos de caso
Descubra como as soluções inerciais da SBG Systems estão revolucionando a tecnologia de veículos autônomos em nossa seção de estudos de caso. Essas histórias de sucesso do mundo real destacam como nossos sensores inerciais avançados oferecem navegação precisa e confiabilidade em ambientes desafiadores. Desde a melhoria da segurança de veículos em áreas urbanas até a otimização do desempenho em cenários sem GNSS, nossas soluções capacitam veículos autônomos a operar com precisão e controle incomparáveis.
Cada estudo de caso fornece insights valiosos sobre as maneiras inovadoras pelas quais nossa tecnologia está impulsionando o futuro do transporte autônomo.
Como a Treeswift está modernizando as operações de campo das concessionárias de serviços públicos
Mapeamento móvel
Detecção de defeitos em trilhos da TREALIS com Apogee Navsight
Posicionamento de bondes e trens
Como a GapEOD potencializa levantamentos geofísicos mais seguros com a Ellipse
Posicionamento de bondes e trens
Pesquisa sobre balsas autônomas em vias navegáveis urbanas reais
Navegação autônoma de balsas

Eles falam sobre nós
Ouça em primeira mão os depoimentos dos inovadores e clientes que adotaram nossa tecnologia.
Seus depoimentos e histórias de sucesso ilustram o impacto significativo que nossos sensores têm em aplicações práticas de veículos autônomos.



Explore outras aplicações com sistemas inerciais autônomos
Descubra como os sistemas inerciais autônomos estão transformando operações em diversos setores. Da robótica e automação industrial à mineração e logística, nossas soluções de alto desempenho fornecem dados precisos de navegação, orientação e movimento — mesmo em ambientes com restrição de GNSS. Explore novas possibilidades impulsionadas por uma autonomia confiável.
Você tem alguma dúvida?
Encontre respostas para as perguntas mais comuns sobre os aplicativos que apresentamos. Caso não encontre o que procura, não hesite em entrar em contato diretamente conosco para obter ajuda.
Quais são os níveis de autonomia dos veículos autônomos?
Os níveis de autonomia dos veículos autônomos são classificados em seis níveis (Nível 0 a Nível 5) pela Sociedade de Engenheiros Automotivos (SAE), definindo o grau de automação na operação do veículo. Veja a seguir uma descrição detalhada:
- Nível 0: Sem automação – O motorista humano controla totalmente o veículo em todos os momentos, contando apenas com sistemas passivos, como alertas e avisos.
- Nível 1: Assistência ao motorista – O veículo pode auxiliar na direção ou na aceleração/desaceleração, mas o motorista humano deve manter o controle e monitorar o ambiente (por exemplo, controle de velocidade adaptativo).
- Nível 2: Automação Parcial – O veículo pode controlar tanto a direção quanto a aceleração/desaceleração simultaneamente, mas o motorista deve permanecer atento e pronto para assumir o controle a qualquer momento (por exemplo, Autopilot da Tesla, Super Cruise da GM).
- Nível 3: Automação Condicional – O veículo é capaz de lidar com todos os aspectos da direção em determinadas condições, mas o motorista humano deve estar pronto para intervir quando solicitado pelo sistema (por exemplo, ao dirigir em rodovias). O motorista não precisa monitorar ativamente a direção, mas deve permanecer alerta.
- Nível 4: Alta automação – O veículo é capaz de realizar todas as tarefas de direção de forma autônoma em condições ou ambientes específicos (como áreas urbanas ou rodovias) sem intervenção humana. No entanto, em outros ambientes ou em circunstâncias especiais, pode ser necessário que um ser humano assuma o volante.
- Nível 5: Automação total — O veículo é totalmente autônomo e pode realizar todas as tarefas de direção em todas as condições, sem qualquer intervenção humana. Não há necessidade de motorista, e o veículo pode operar em qualquer lugar, sob quaisquer condições.
Esses níveis ajudam a definir a evolução da tecnologia dos veículos autônomos, desde a assistência básica ao motorista até a autonomia total.
O que é um odômetro?
Um odômetro é um instrumento utilizado para medir a distância percorrida por um veículo. Ele fornece informações importantes sobre a distância percorrida pelo veículo, o que é útil para diversos fins, como o planejamento de manutenção, cálculos de eficiência de combustível e avaliação do valor de revenda.
Os odômetros medem a distância com base no número de rotações das rodas do veículo. Um fator de calibração, baseado no tamanho dos pneus, converte as rotações das rodas em distância.
Em muitos aplicativos de navegação, especialmente em veículos, os dados do odômetro podem ser integrados aos INS outros dados para melhorar a precisão geral. Esse processo, conhecido como fusão de sensores, combina os pontos fortes de ambos os sistemas.
O que significam os termos “jamming” e “spoofing”?
O *jamming* (interferência) e o *spoofing* (falsificação) são dois tipos de interferência que podem afetar significativamente a confiabilidade e a precisão dos sistemas de navegação baseados em satélite, como o GNSS.
O *jamming* refere-se à interrupção intencional de sinais de satélite por meio da transmissão de sinais interferentes nas mesmas frequências utilizadas pelos sistemas GNSS. Essa interferência pode sobrepor ou encobrir os sinais legítimos de satélite, tornando os receptores GNSS incapazes de processar a informação com precisão. O *jamming* é comumente empregado em operações militares para perturbar as capacidades de navegação de adversários, podendo também afetar sistemas civis, resultando em falhas de navegação e desafios operacionais.
Por outro lado, o *spoofing* envolve a transmissão de sinais falsificados que imitam sinais GNSS legítimos. Esses sinais enganosos podem induzir os receptores GNSS a calcularem posições ou horários incorretos. O *spoofing* pode ser usado para desviar ou desinformar sistemas de navegação, fazendo potencialmente com que veículos ou aeronaves saiam da rota ou fornecendo dados de localização falsos. Ao contrário do *jamming*, que apenas obstrui a recepção do sinal, o *spoofing* engana ativamente o receptor ao apresentar informações falsas como se fossem legítimas.
Tanto o jamming quanto o spoofing representam ameaças significativas à integridade de sistemas dependentes de GNSS, exigindo contramedidas avançadas e tecnologias de navegação resilientes para garantir uma operação confiável em ambientes contestados ou desafiadores.
O que é navegação por estimativa?
A estima é um método de navegação que determina a posição atual de um veículo ao propagar continuamente uma posição passada conhecida, utilizando informações de movimento medidas, sem depender de sinais externos como o GPS.
Na prática, o sistema parte de um ponto de referência — frequentemente a última posição precisa conhecida — e utiliza sensores embarcados, como acelerômetros, giroscópios, odometria de rodas ou logs de velocidade, para estimar como o veículo se deslocou ao longo do tempo. Ao integrar essas medições de movimento, a navegação estimada (dead reckoning) calcula alterações de velocidade, orientação e deslocamento, construindo gradualmente uma estimativa de posição atualizada. Embora forneça navegação totalmente autônoma mesmo em ambientes negados ou degradados de GPS, a navegação estimada está inerentemente sujeita ao acúmulo de erros: pequenos vieses de sensores, erros de fator de escala ou influências ambientais crescem com o tempo, fazendo com que a trajetória estimada se desvie da realidade.
Para mitigar esse desvio (drift), a navegação por estimativa (dead reckoning) é frequentemente combinada com auxílios externos, como GNSS, magnetômetros, barômetros ou técnicas de correspondência de terreno em sistemas modernos de navegação inercial. Apesar de suas limitações, a navegação por estimativa continua sendo um princípio fundamental na navegação, pois garante um posicionamento contínuo em tempo real, mesmo quando referências absolutas estão indisponíveis.
O que é o sistema de navegação inercial?
Um sistema de navegação inercial (INS) é uma solução de navegação autônoma que determina a posição, velocidade e orientação de uma plataforma em movimento, medindo continuamente seu movimento por meio de sensores inerciais. Em sua essência, um INS baseia-se em uma tríade de acelerômetros para detectar acelerações lineares ao longo de três eixos perpendiculares e uma tríade de giroscópios para medir taxas angulares em torno desses mesmos eixos. Ao integrar essas medições ao longo do tempo, o sistema calcula como a velocidade, atitude e localização da plataforma evoluem a partir de um ponto de partida conhecido.
Como um INS não depende de sinais externos, tais como GPS, radiofaróis ou referências visuais, ele pode operar com confiabilidade em ambientes onde os auxílios externos de navegação estejam indisponíveis, negados ou degradados — tais como debaixo d'água, em recintos fechados, no subsolo ou em cenários militares de jamming de GNSS.
INS modernos geralmente incorporam algoritmos de filtragem sofisticados, mais comumente um filtro de Kalman, para fundir dados brutos de sensores, mitigar o drift e estimar o estado de navegação mais preciso. Em muitas aplicações, o INS é acoplado ao GNSS, odômetros, logs de velocidade Doppler ou magnetômetros para restringir o drift de longo prazo e fornecer navegação altamente estável. O resultado é uma solução de navegação robusta, com alta taxa de atualização, essencial para aeronaves, UAVs, mísseis, veículos autônomos, navios, AUVs e uma ampla gama de sistemas industriais que exigem consciência precisa e contínua de movimento e orientação.
