Hochpräzise Navigation für autonome Fahrzeuge
Inertiale Navigationssysteme (INS) bieten zahlreiche Vorteile für Anwendungen mit autonomen Fahrzeugen. Durch die Verwendung von Sensoren wie Beschleunigungsmessern und Gyroskopen liefern INS-Lösungen kontinuierliche und präzise Navigationsdaten, ohne auf externe Signale angewiesen zu sein.
Unsere INS liefern Echtzeit-Updates zu Position, Geschwindigkeit und Ausrichtung des Fahrzeugs und gewährleisten so eine präzise Navigation selbst in GNSS-reduzierten Umgebungen. Wir haben fortschrittliche Algorithmen entwickelt, um Fehler im Laufe der Zeit zu minimieren und die Genauigkeit der Fahrzeugpositionierung aufrechtzuerhalten.
Robustheit in anspruchsvollen Umgebungen
Unser INS arbeitet zuverlässig in GNSS-geschwächten Bereichen, einschließlich Tunneln, Häuserschluchten und dichtem Blätterdach. Es schützt vor Signalstörungen (Jamming) und Spoofing und ergänzt gleichzeitig GNSS zur Erhöhung der Navigationssicherheit.
Das System liefert sofortiges Feedback zur Fahrzeugbewegung, was schnelle Entscheidungen und adaptive Reaktionen ermöglicht. Ohne auf externe Signale angewiesen zu sein, arbeitet unser INS kontinuierlich und ist somit ideal für dynamische Umgebungen. Es generiert präzise Daten für fortschrittliche Algorithmen wie Pfadplanung, Hindernisvermeidung und Routenoptimierung. Folglich erreichen autonome Systeme einen reibungsloseren und effizienteren Betrieb.
Darüber hinaus beibehält es eine konsistente Leistung unabhängig von Wetter, Gelände oder Signalstörungen. Im Wesentlichen stärkt unser INS die Autonomie, sorgt für eine zuverlässige Navigation und befähigt Fahrzeuge, unter allen Bedingungen sicher und effizient zu operieren.
Echtzeitdaten und Sensorfusion
Unsere Sensoren liefern Echtzeit-Bewegungs- und Orientierungsdaten, sodass autonome Fahrzeuge als Reaktion auf Veränderungen des Geländes, der Straßenverhältnisse oder des Verkehrs sofortige Anpassungen an Lenkung, Beschleunigung und Bremsen vornehmen können. Dies trägt auch zur Aufrechterhaltung von Stabilität und Kontrolle bei.
In Kombination mit anderen Navigationshilfen (z. B. GNSS, LiDAR, Kameras) verbessern sie die Gesamtgenauigkeit und -zuverlässigkeit. Diese Sensorfusion erhöht das Situationsbewusstsein und die Entscheidungsfähigkeit. Durch die Integration von Daten mehrerer Sensoren kann unser INS dazu beitragen, Ungenauigkeiten zu korrigieren, die durch externe Faktoren verursacht werden, und so eine zuverlässigere Navigation gewährleisten.
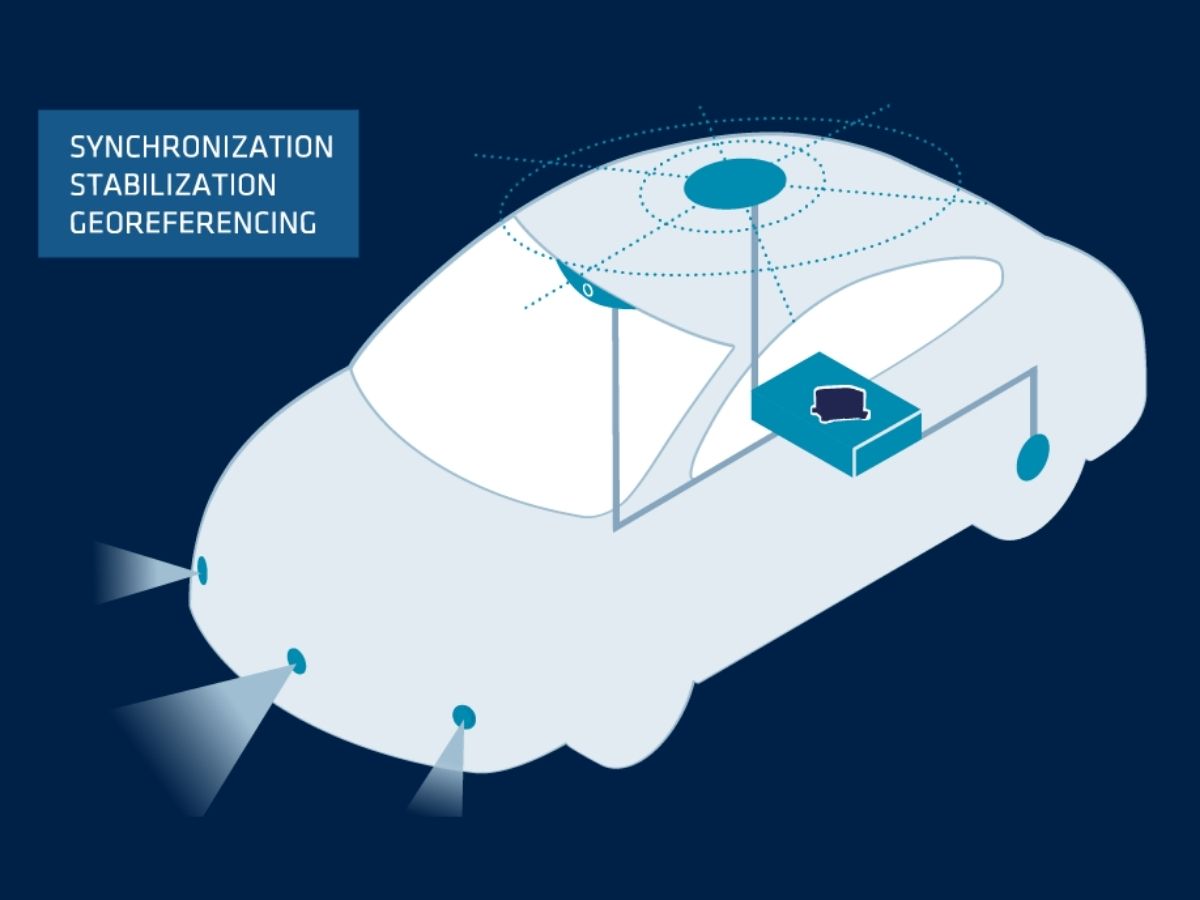
Entdecken Sie unsere Lösungen für autonome Fahrzeuge
Unsere Lösungen lassen sich nahtlos in UGV-Plattformen integrieren und bieten selbst unter schwierigsten Bedingungen zuverlässige Leistung.

Ellipse-D

Ekinox Micro

Ekinox-D
Broschüre zu autonomen Anwendungen
Lassen Sie sich unsere Broschüre direkt in Ihren Posteingang schicken!
Fallstudien
Erfahren Sie in unserem Bereich für Fallstudien, wie die Inertiallösungen von SBG Systems die Technologie autonomer Fahrzeuge revolutionieren. Diese Praxisbeispiele verdeutlichen, wie unsere fortschrittlichen Inertialsensoren präzise Navigation und Zuverlässigkeit unter anspruchsvollen Bedingungen bieten. Von der Erhöhung der Fahrzeugsicherheit in städtischen Umgebungen bis hin zur Leistungsoptimierung in GNSS-gestörten Szenarien befähigen unsere Lösungen autonome Fahrzeuge zu unübertroffener Genauigkeit und Kontrolle.
Jede Fallstudie bietet wertvolle Einblicke in die innovativen Wege, auf denen unsere Technologie die Zukunft des autonomen Transports vorantreibt.
Wie Treeswift den Außendienst von Versorgungsunternehmen modernisiert
Mobile Kartierung
Schienendefekterkennung von TREALIS mit Apogee Navsight
Positionsbestimmung von Straßenbahnen und Zügen
Wie GapEOD mit Ellipse sicherere geophysikalische Vermessungen ermöglicht
Positionsbestimmung von Straßenbahnen und Zügen
Forschung an autonomen Fähren in realen städtischen Wasserstraßen
Autonome Fährnavigation
Man spricht über uns
Erfahren Sie es aus erster Hand von den Innovatoren und Kunden, die unsere Technologie einsetzen.
Ihre Erfahrungsberichte und Erfolgsgeschichten verdeutlichen, welchen bedeutenden Einfluss unsere Sensoren in praktischen Anwendungen für autonome Fahrzeuge haben.



Entdecken Sie weitere Anwendungen mit autonomen Inertialsytemen
Erfahren Sie, wie autonome Inertialsysteme Abläufe in verschiedensten Branchen revolutionieren. Von Robotik und Industrieautomation bis hin zu Bergbau und Logistik liefern unsere Hochleistungslösungen präzise Navigations-, Orientierungs- und Bewegungsdaten – selbst in GNSS-kritischen Umgebungen. Entdecken Sie neue Möglichkeiten durch zuverlässige Autonomie.
Haben Sie Fragen?
Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht finden, wonach Sie suchen, zögern Sie bitte nicht, sich direkt an uns zu wenden, damit wir Ihnen weiterhelfen können.
Welche Autonomiestufen gibt es bei autonomen Fahrzeugen?
Die Autonomiestufen autonomer Fahrzeuge werden von der Society of Automotive Engineers (SAE) in sechs Stufen (Stufe 0 bis Stufe 5) unterteilt, die den Grad der Automatisierung beim Fahrzeugbetrieb definieren. Hier eine Übersicht:
- Stufe 0: Keine Automatisierung – Der menschliche Fahrer hat zu jeder Zeit die volle Kontrolle über das Fahrzeug; es kommen lediglich passive Systeme wie Warn- und Hinweismeldungen zum Einsatz.
- Stufe 1: Fahrerassistenz – Das Fahrzeug kann entweder beim Lenken oder beim Beschleunigen/Abbremsen unterstützen, doch der menschliche Fahrer muss die Kontrolle behalten und die Umgebung im Blick behalten (z. B. adaptive Geschwindigkeitsregelung).
- Stufe 2: Teilautomatisierung – Das Fahrzeug kann sowohl die Lenkung als auch die Beschleunigung bzw. Verzögerung gleichzeitig steuern, aber der Fahrer muss weiterhin aufmerksam bleiben und jederzeit bereit sein, die Kontrolle zu übernehmen (z. B. Autopilot von Tesla, Super Cruise von GM).
- Stufe 3: Bedingte Automatisierung – Das Fahrzeug kann unter bestimmten Bedingungen alle Aspekte des Fahrens übernehmen, doch der menschliche Fahrer muss bereit sein, auf Aufforderung des Systems einzugreifen (z. B. beim Fahren auf der Autobahn). Der Fahrer muss das Geschehen nicht aktiv überwachen, muss aber wachsam bleiben.
- Stufe 4: Hoher Automatisierungsgrad – Das Fahrzeug kann unter bestimmten Bedingungen oder in bestimmten Umgebungen (wie beispielsweise in städtischen Gebieten oder auf Autobahnen) alle Fahraufgaben autonom und ohne menschliches Eingreifen ausführen. In anderen Umgebungen oder unter besonderen Umständen kann es jedoch erforderlich sein, dass ein Mensch das Steuer übernimmt.
- Stufe 5: Vollautomatisierung – Das Fahrzeug ist vollständig autonom und kann alle Fahraufgaben unter allen Bedingungen ohne menschliches Eingreifen bewältigen. Es wird kein Fahrer benötigt, und das Fahrzeug kann überall und unter allen Bedingungen eingesetzt werden.
Diese Stufen tragen dazu bei, die Entwicklung der Technologie für autonome Fahrzeuge zu definieren – von einfachen Fahrerassistenzsystemen bis hin zur vollständigen Autonomie.
Was ist ein Kilometerzähler?
Ein Kilometerzähler ist ein Messgerät, mit dem die von einem Fahrzeug zurückgelegte Strecke gemessen wird. Er liefert wichtige Informationen darüber, wie weit ein Fahrzeug gefahren ist, was für verschiedene Zwecke nützlich ist, beispielsweise für die Planung von Wartungsarbeiten, die Berechnung des Kraftstoffverbrauchs und die Einschätzung des Wiederverkaufswerts.
Kilometerzähler messen die zurückgelegte Strecke anhand der Anzahl der Umdrehungen der Fahrzeugräder. Ein auf der Reifengröße basierender Kalibrierungsfaktor rechnet die Radumdrehungen in eine Strecke um.
In vielen Navigationsanwendungen, insbesondere in Fahrzeugen, können Daten des Kilometerzählers mit INS andere Daten kombiniert werden, um die Gesamtgenauigkeit zu verbessern. Dieser als Sensorfusion bezeichnete Prozess vereint die Stärken beider Systeme.
Was bedeuten die Begriffe „Jamming“ und „Spoofing“?
Jamming und Spoofing sind zwei Arten von Interferenzen, die die Zuverlässigkeit und Genauigkeit satellitengestützter Navigationssysteme wie GNSS erheblich beeinträchtigen können.
Als Jamming wird die absichtliche Störung von Satellitensignalen bezeichnet, indem Störsignale auf denselben Frequenzen gesendet werden, die auch von GNSS-Systemen genutzt werden. Diese Interferenz kann die legitimen Satellitensignale überlagern oder verdecken, sodass GNSS-Empfänger die Informationen nicht mehr präzise verarbeiten können. Jamming wird häufig bei militärischen Operationen eingesetzt, um die Navigationsfähigkeiten von Gegnern zu stören, und kann auch zivile Systeme beeinträchtigen, was zu Navigationsausfällen und betrieblichen Herausforderungen führt.
Spoofing hingegen umfasst die Übertragung gefälschter Signale, die echte GNSS-Signale imitieren. Diese trügerischen Signale können GNSS-Empfänger dazu verleiten, falsche Positionen oder Zeiten zu berechnen. Spoofing kann genutzt werden, um Navigationssysteme in die Irre zu führen oder Fehlinformationen zu liefern, wodurch Fahrzeuge oder Flugzeuge potenziell vom Kurs abkommen oder falsche Standortdaten übermittelt werden. Im Gegensatz zum Jamming, das lediglich den Signalempfang behindert, täuscht Spoofing den Empfänger aktiv durch die Darstellung falscher Informationen als legitime Daten vor.
Sowohl Jamming als auch Spoofing stellen erhebliche Bedrohungen für die Integrität GNSS-abhängiger Systeme dar, was fortschrittliche Gegenmaßnahmen und robuste Navigationstechnologien erforderlich macht, um einen zuverlässigen Betrieb in umkämpften oder herausfordernden Umgebungen zu gewährleisten.
Was ist Navigation nach Schätzung?
Koppelnavigation ist eine Navigationsmethode, die die aktuelle Position eines Fahrzeugs durch kontinuierliche Fortschreibung einer bekannten früheren Position unter Verwendung gemessener Bewegungsinformationen bestimmt, ohne auf externe Signale wie GPS angewiesen zu sein.
In der Praxis geht das System von einem Referenzpunkt aus – häufig der letzten bekannten genauen Position – und nutzt Onboard-Sensoren wie Beschleunigungsmesser, Gyroskope, Radarodometrie oder Loggen, um die Bewegung des Fahrzeugs über die Zeit abzuschätzen. Durch die Integration dieser Bewegungsmessungen berechnet die Koppelnavigation (Dead Reckoning) Veränderungen von Geschwindigkeit, Orientierung und Verschiebung und erstellt schrittweise eine aktualisierte Positionsschätzung. Obwohl sie eine vollständig autonome Navigation selbst in GPS-verweigerten oder gestörten Umgebungen ermöglicht, unterliegt die Koppelnavigation naturgemäß einer Fehlerkumulation: Kleine Sensorbias, Skalenfaktorfehler oder Umwelteinflüsse summieren sich im Laufe der Zeit auf, wodurch die geschätzte Trajektorie von der Realität abweicht.
Um diese Drift zu dämpfen, wird die Koppelnavigation bei modernen Inertialen Navigationssystemen häufig mit externen Hilfsmitteln wie GNSS, Magnetometern, Barometern oder verfahrensbasierten Geländeanpassungen kombiniert. Trotz ihrer Einschränkungen bleibt die Koppelnavigation ein Grundprinzip der Navigation, da sie eine kontinuierliche Echtzeit-Positionierung gewährleistet, selbst wenn keine absoluten Referenzen verfügbar sind.
Was ist ein Inertiales Navigationssystem?
Ein INS ist eine autonome Navigationslösung, die die Position, Geschwindigkeit und Orientierung einer beweglichen Plattform durch kontinuierliche Messung ihrer Bewegung mittels Trägheitssensoren bestimmt. Im Kern basiert ein INS auf einem Triad von Beschleunigungsmessern, um lineare Beschleunigungen entlang dreier senkrechter Achsen zu erfassen, und einem Triad von Gyroskopen, um Winkelgeschwindigkeiten um dieselben Achsen zu messen. Durch die Integration dieser Messungen über die Zeit berechnet das System, wie sich Geschwindigkeit, Lage und Position der Plattform von einem bekannten Startpunkt aus entwickeln.
Da ein INS nicht von externen Signalen wie GPS, Funkbaken oder visuellen Referenzen abhängig ist, kann es in Umgebungen, in denen externe Navigationshilfen nicht verfügbar, gestört oder beeinträchtigt sind, zuverlässig arbeiten – wie zum Beispiel unter Wasser, in Innenräumen, unter Tage oder in militärischen GNSS-Jamming-Szenarien.
Moderne INS integrieren typischerweise ausgeklügelte Filteralgorithmen, meist einen Kalman-Filter, um Rohsensordaten zu fusionieren, Drift zu mindern und den genauesten Navigationszustand zu schätzen. In vielen Anwendungen ist die INS mit GNSS gekoppelt, mit Odometern, Doppler Velocity Logs oder Magnetometern, um Langzeitdrift zu begrenzen und eine hochstabile Navigation zu liefern. Das Ergebnis ist eine robuste Navigationslösung mit hoher Aktualisierungsrate, die unerlässlich ist für Flugzeuge, UAVs, Raketen, autonome Fahrzeuge, Schiffe, AUVs und eine Vielzahl industrieller Systeme, die eine präzise, kontinuierliche Erfassung von Bewegung und Orientierung erfordern.
