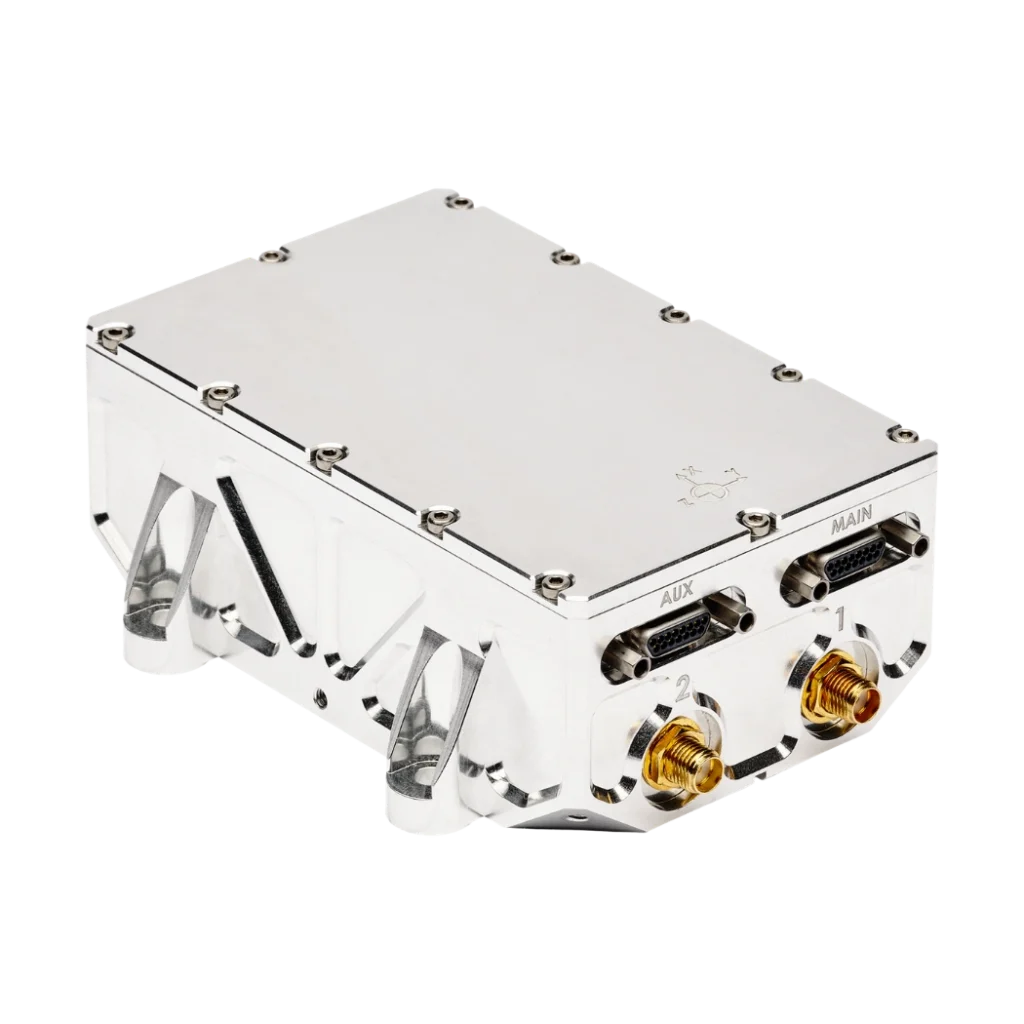
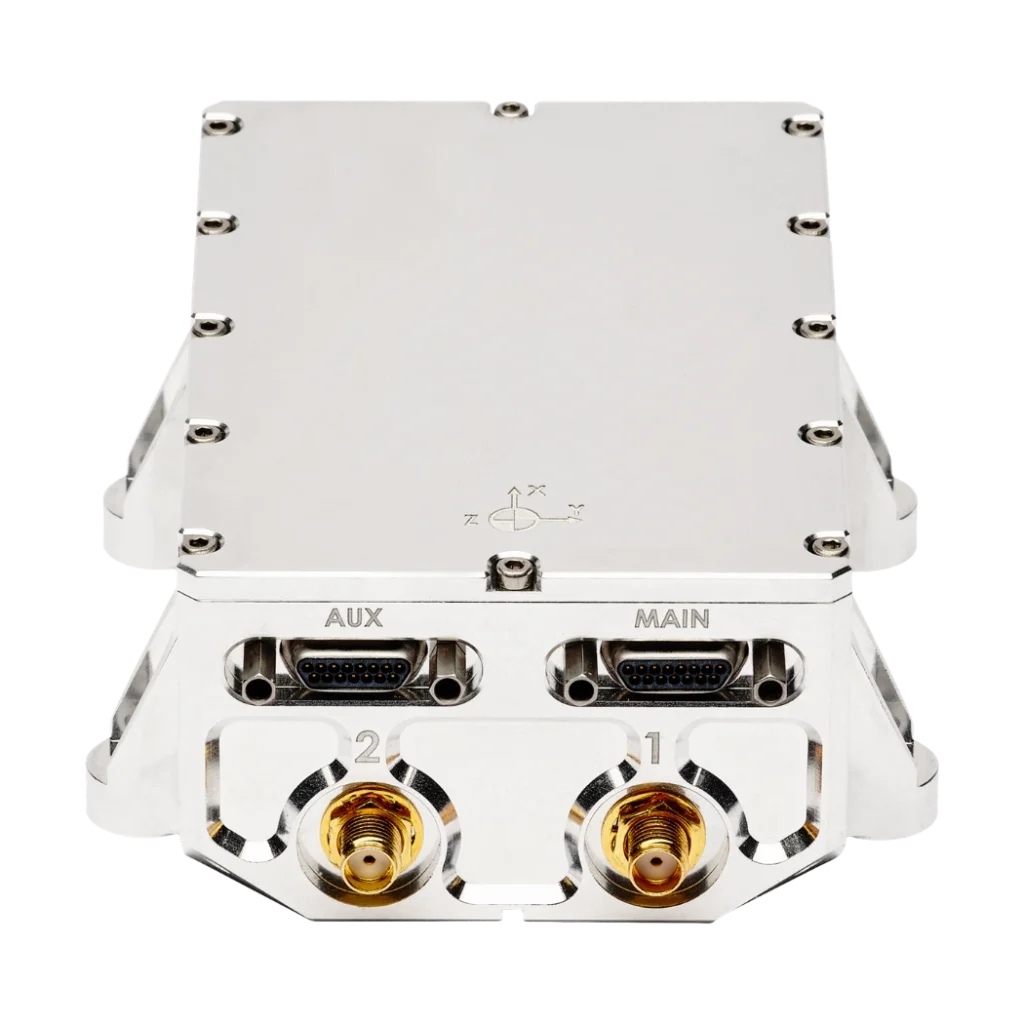
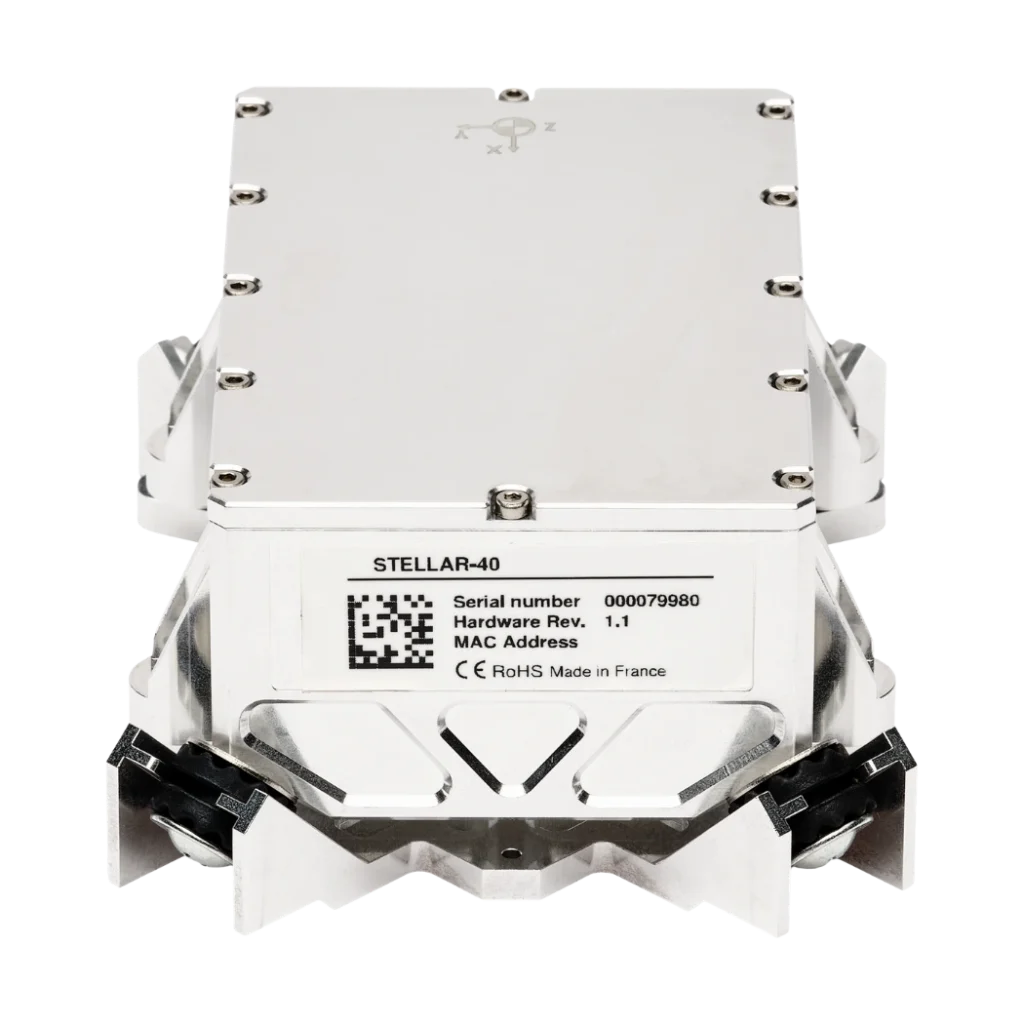
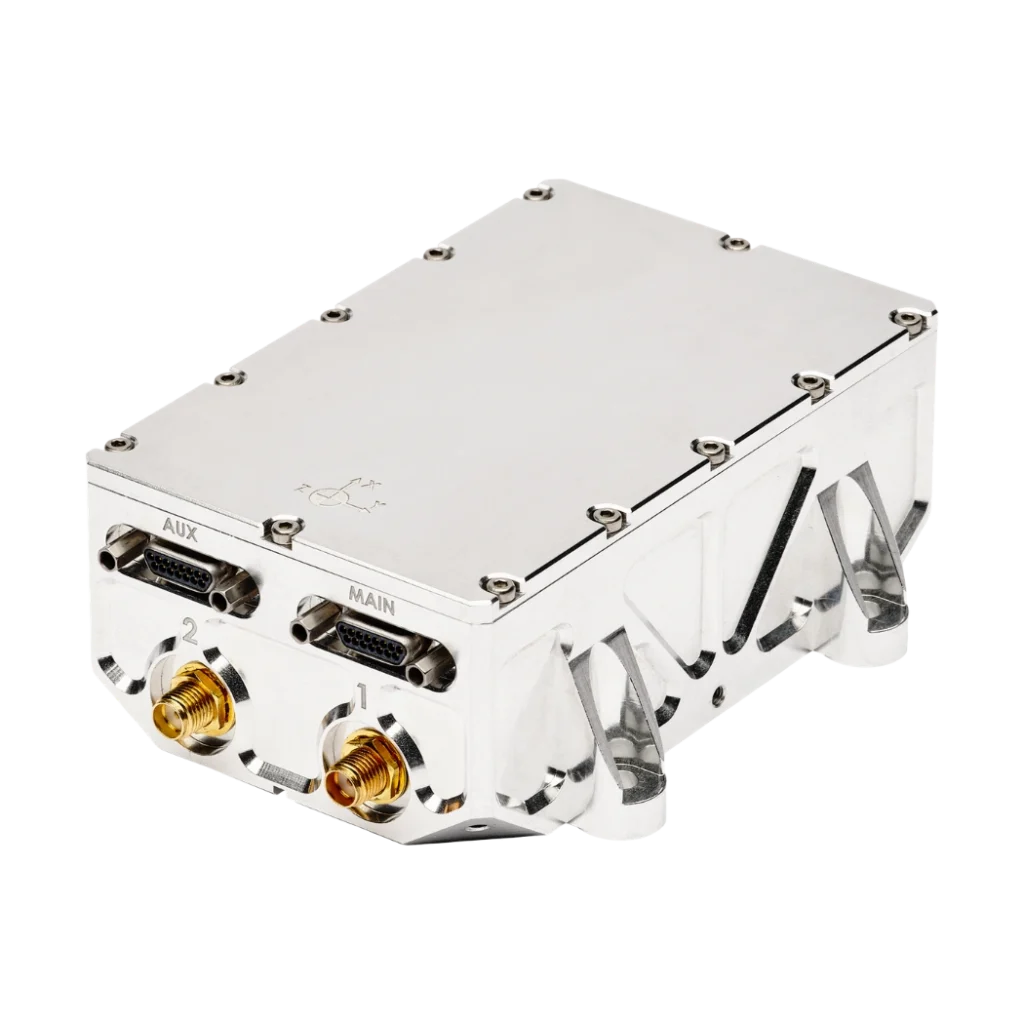
Stellar-40 Sistema di navigazione inerziale di livello tattico
Stellar è un sistema di navigazione inerziale GNSS di livello tattico, basato sullo stack SAF2Nav per una resilienza senza pari. Combina IMU di livello tattico, un GNSS resistente alle interferenze e allo spoofing e algoritmi avanzati di fusione dei sensori all'interno di un involucro robusto.
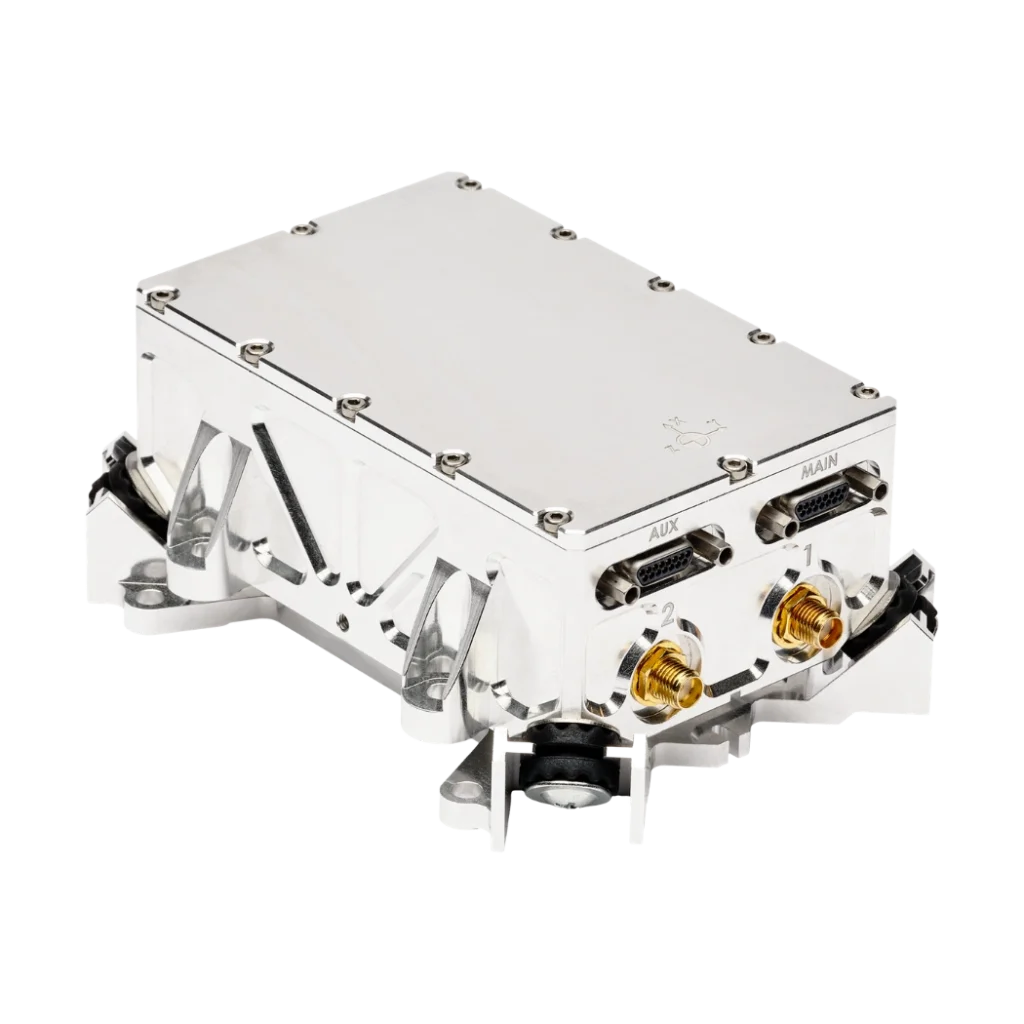
Coniugando prestazioni di alto livello e flessibilità industriale, Stellar presenta un'esclusiva architettura a triplo strato per la mitigazione delle vibrazioni in un design ottimizzato per la scalabilità, soddisfacendo le rigorose esigenze della produzione di massa.
Con questo lancio, SBG Systems amplia SBG Systems il proprio portafoglio di soluzioni di navigazione inerziale su misura per applicazioni mission-critical. Stellar è ITAR FREE.
Stellar-40
Stellar nostro Stellar è il primo modello di una nuova Stellar lanciata per soddisfare requisiti operativi in continua evoluzione. Questo INS di livello tattico INS su due obiettivi principali: aumentare la resilienza in condizioni operative estreme e garantire la scalabilità, senza compromettere le prestazioni.
Per affrontare le sfide poste dalle forti vibrazioni, SBG Systems creato un capolavoro di ingegneria meccanica: un esclusivo sistema di protezione dalle vibrazioni a triplo strato. È stata eseguita un'analisi modale completa per garantire che il prodotto fosse robusto e affidabile, mantenendo al contempo un design straordinariamente semplice.
Pronto per la navigazione a stima con il motore SAF2Nav al suo interno, Stellar si integra perfettamente nella vostra piattaforma per offrire una navigazione resiliente, anche nelle condizioni più difficili GNSS.
Scoprite tutte le funzionalità!


Stellar-40 in sintesi
Robusto. Preciso. Senza interruzioni.
Esplora le caratteristiche principali qui sotto per saperne di più sullo Stellar-40.
Stack di navigazione resiliente con SAF2Nav
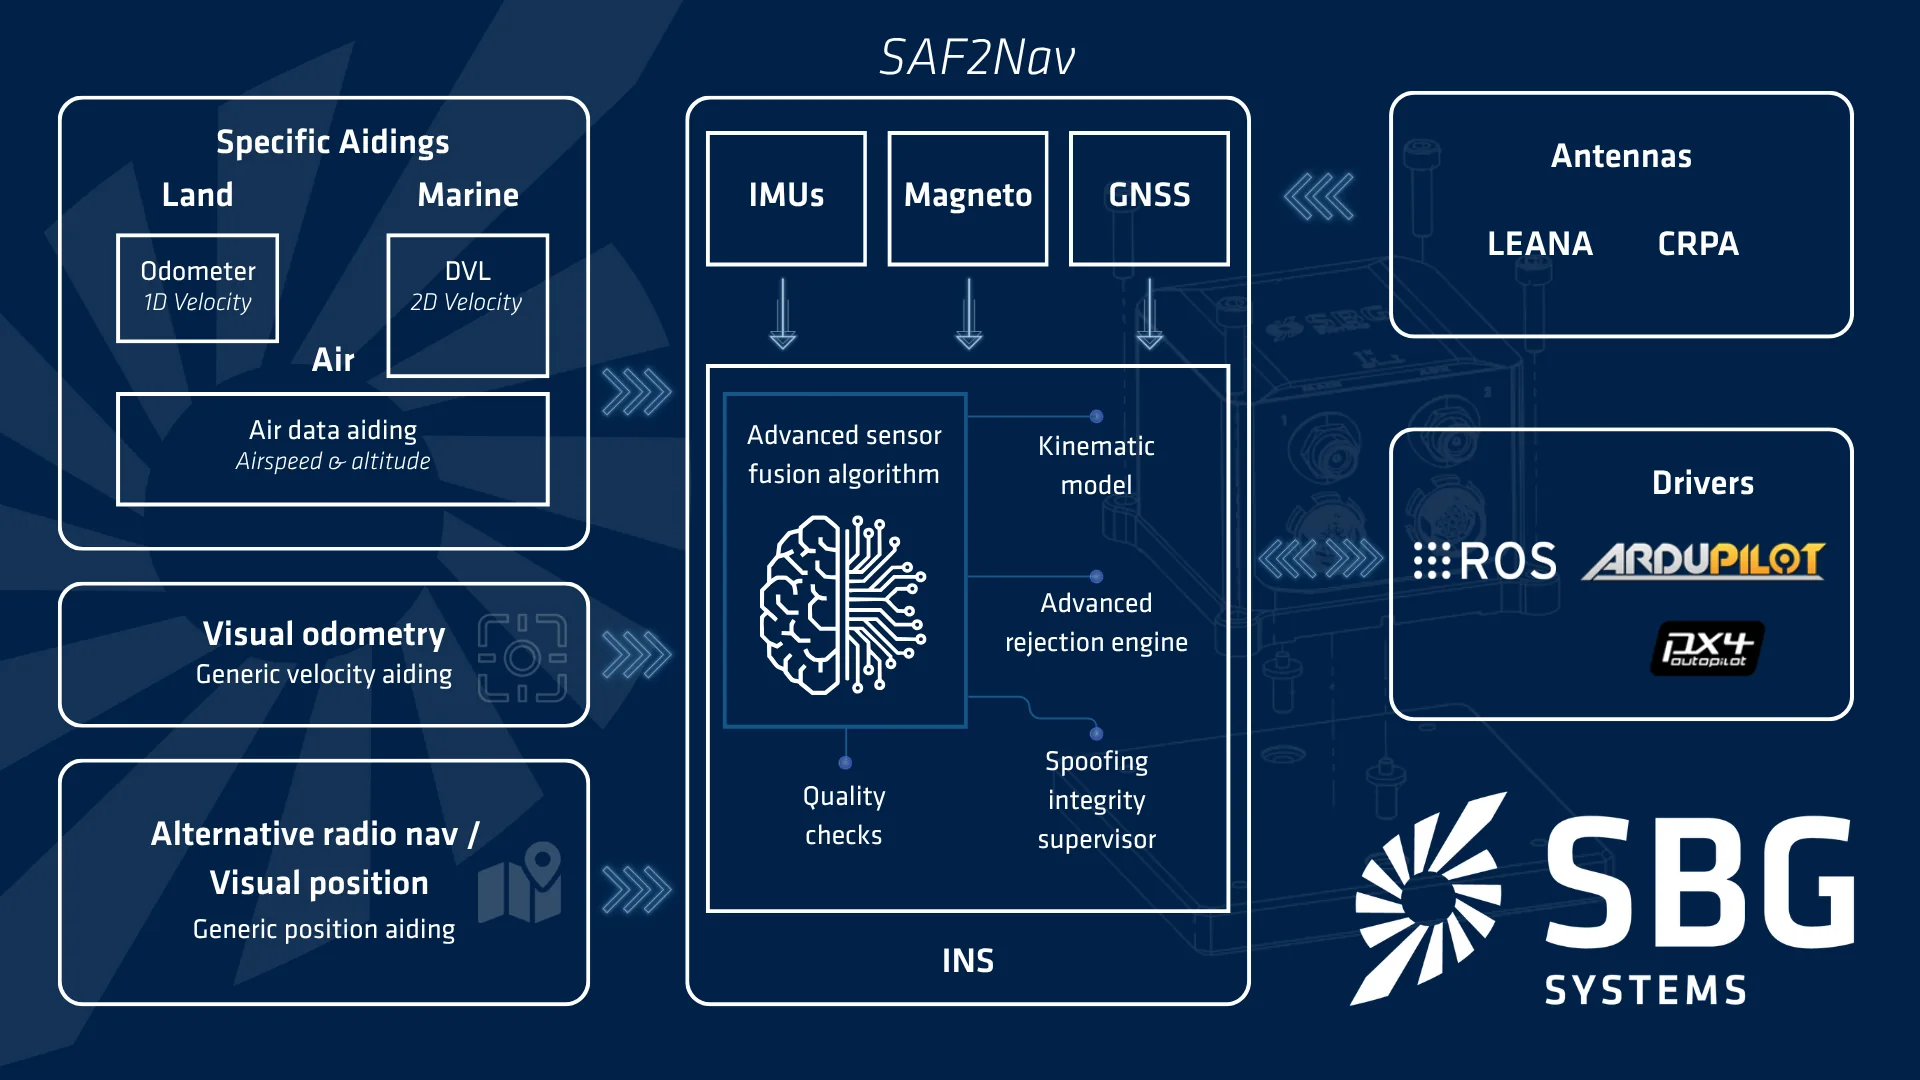
GNSS non GNSS più dato per scontato. Ecco perché il nostro stack SAF2Nav è il cuore del nostro INS, garantendo precisione e sicurezza quando GNSS o viene attaccato. Si basa su tre pilastri fondamentali. Innanzitutto, la fusione multisensore combina dati GNSS, IMU, aria, radar e visione in un'unica soluzione di navigazione coerente. In secondo luogo, un nuovo supervisore dell'integrità dello spoofing monitora i sensori per rilevare immediatamente le anomalie, riducendo drasticamente il tempo critico di allerta. Infine, i modelli cinematici adattivi massimizzano la precisione di navigazione, consentendo all'algoritmo di fusione di adattarsi perfettamente alle dinamiche di movimento specifiche della vostra piattaforma.
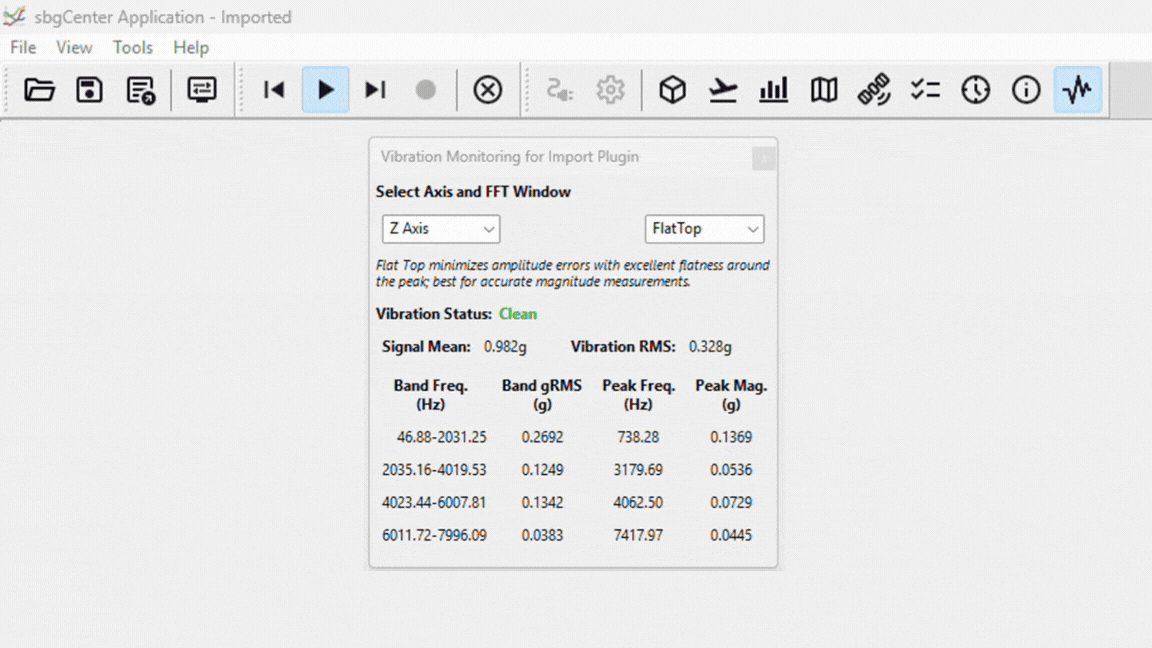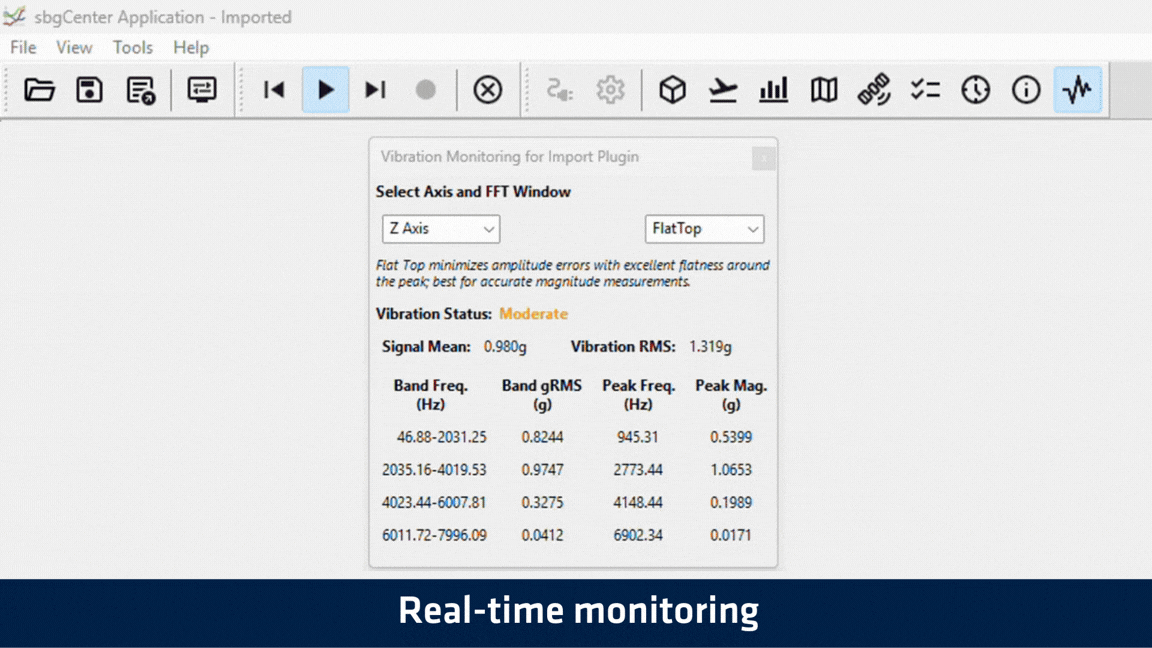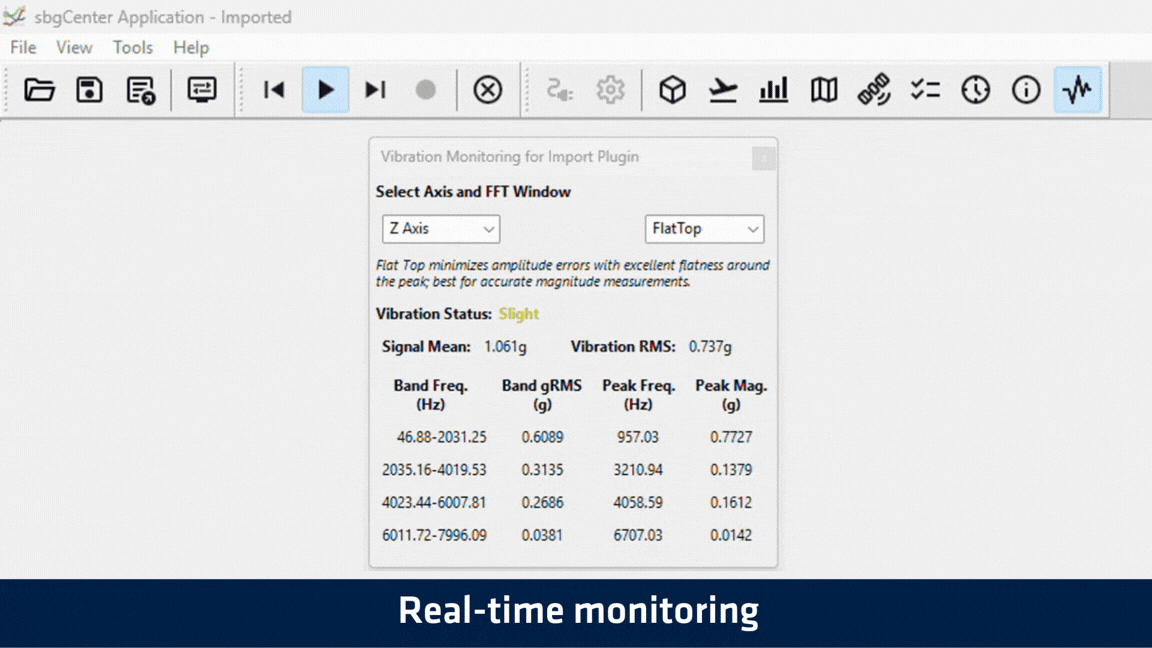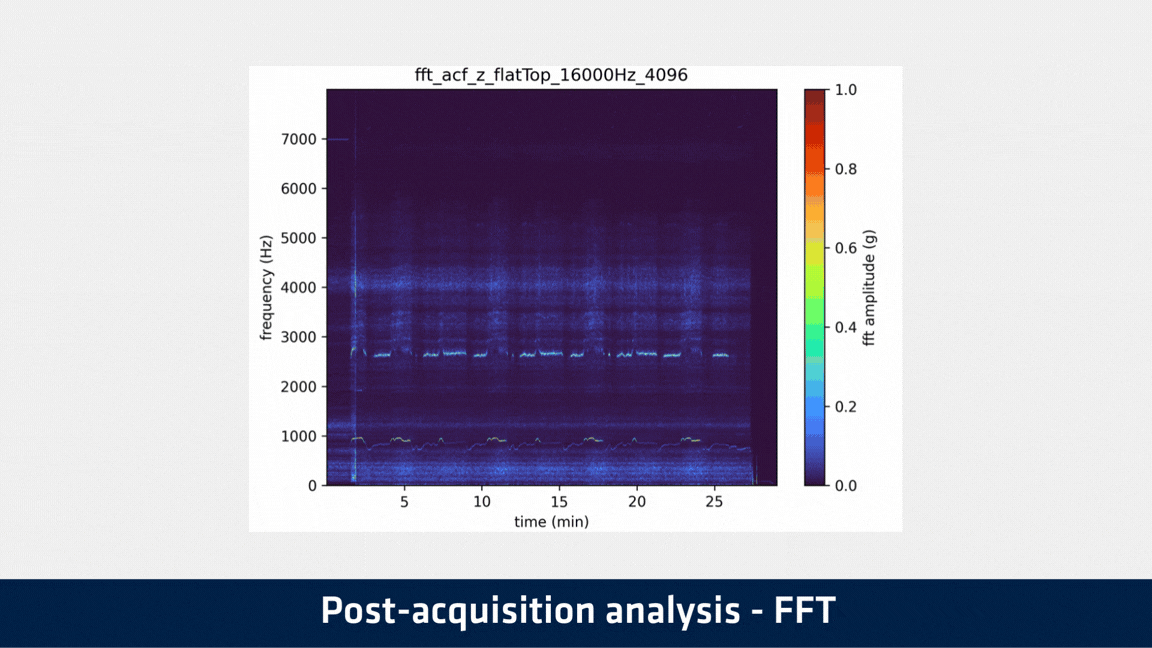
Strumento integrato per il monitoraggio delle vibrazioni
Il monitoraggio delle vibrazioni per comprendere e mitigare le risonanze strutturali è raramente semplice e spesso richiede hardware esterno dedicato. Per questo motivo abbiamo integrato strumenti di monitoraggio completi direttamente nell'INS Stellar-40. Il sistema è dotato di un accelerometro dedicato ad alta larghezza di banda che opera fino a 16 kHz, abbinato a capacità avanzate di elaborazione a bordo. Fornisce una visualizzazione in tempo reale di RMS, ampiezza di picco e frequenza di picco su quattro bande di frequenza distinte, consentendo agli utenti di individuare esattamente dove si verificano le vibrazioni critiche. Inoltre, questi preziosi dati vengono registrati e riutilizzati senza soluzione di continuità per successive analisi FFT approfondite.
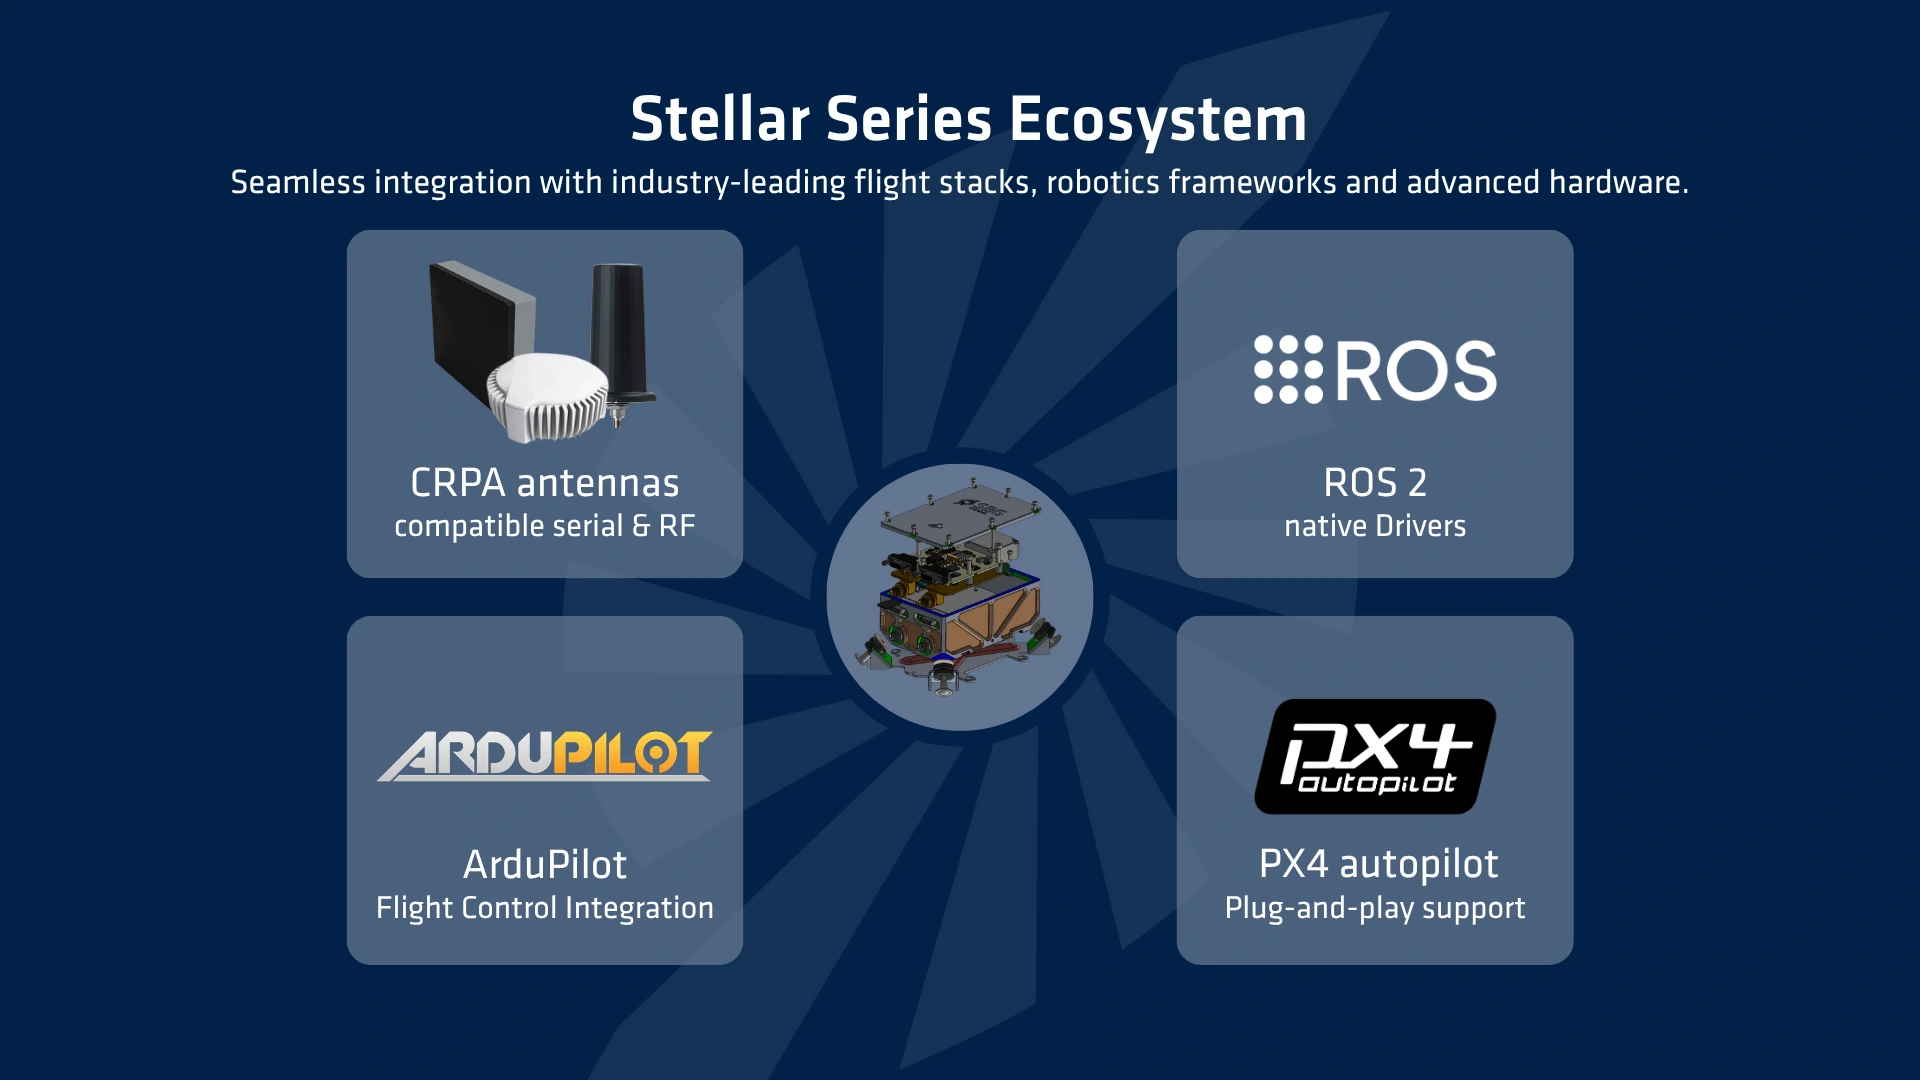
Compatibilità con l'ecosistema
Un sistema di navigazione potente è efficace solo se è in grado di integrarsi perfettamente nella vostra architettura. Ecco perché la compatibilità con l'ecosistema è un pilastro fondamentale del nostro INS, progettato per accelerare l'implementazione ed eliminare i costi di integrazione. In primo luogo, il sistema è completamente equipaggiato con driver pronti all'uso che offrono supporto nativo per piattaforme autonome standard del settore, tra cui ROS2, ArduPilot e PX4. In secondo luogo, per garantire la massima resilienza in ambienti difficili, offre compatibilità plug-and-play diretta con antenne CRPA avanzate. Questa profonda interoperabilità garantisce un'implementazione senza sforzo su tutte le vostre piattaforme critiche.
Panoramica delle capacità operative e delle prestazioni
Progettato per ogni tipo di missione
Scopri come si comporta il prodotto nei diversi contesti operativi. Ogni sezione mette in evidenza i vantaggi rilevanti per la missione e le specifiche chiave.
Prestazioni delle missioni aeree
- Navigazione degli UAV: piattaforme ad ala fissa e ad ala rotante
- Navigazione degli UAV: piattaforme ad ala fissa e ad ala rotante
Descrizione dettagliata delle caratteristiche della missione
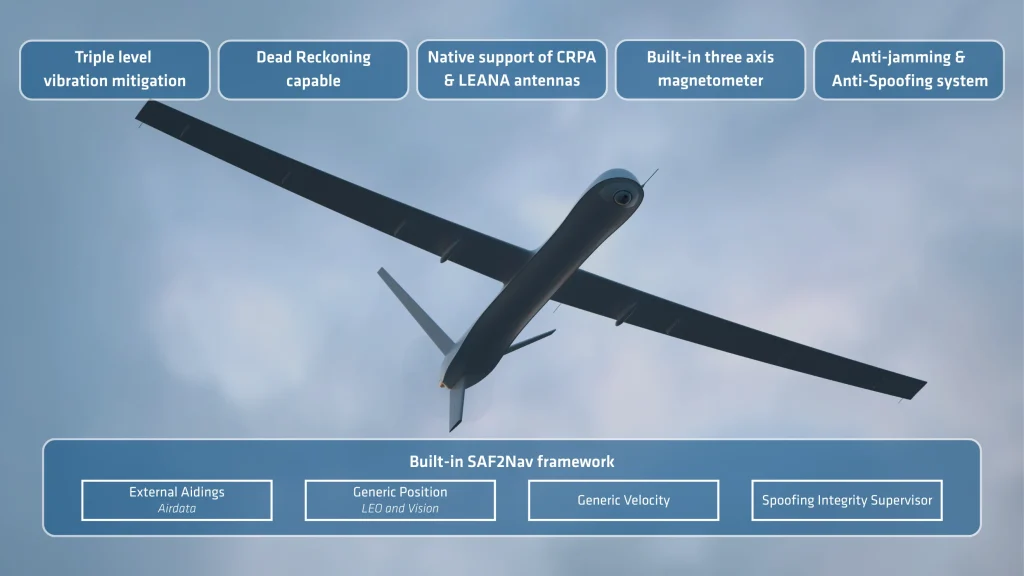
Progettato per missioni aeree particolarmente impegnative, il sistema unisce robustezza, precisione e perfetta integrazione su piattaforme ad ala fissa e ad ala rotante.
- Profili dinamici specifici, progettati su misura per piattaforme ad ala fissa e ad ala rotante.
- Isolamento antivibrante a triplo strato per ambienti esposti a forti vibrazioni trasmesse dall'aria.
- Integrità del posizionamento in presenza di GNSS e spoofing GNSS , grazie allo stack SAF2Nav.
- Navigazione a stima tattica basata sullo stack SAF2Nav per garantire una navigazione ininterrotta in caso di GNSS .
- Stima automatica della velocità del vento e compensazione per l'integrazione del tubo di Pitot.
- Integrazione perfetta dell'autopilota, grazie ai nostri driver PX4 e ArduPilot.
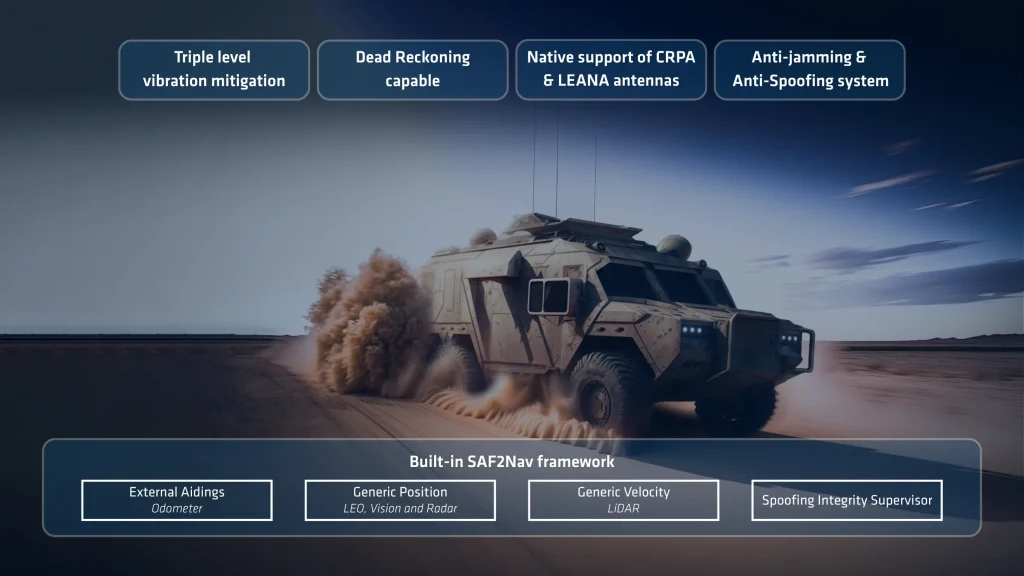
Prestazioni delle missioni terrestri
- Navigazione terrestre: veicoli su strada e fuoristrada
- Navigazione terrestre: veicoli su strada e fuoristrada
Descrizione dettagliata delle caratteristiche della missione
Progettato per missioni terrestri complesse, il sistema unisce robustezza, precisione e perfetta integrazione su qualsiasi tipo di veicolo terrestre.
- Profili dinamici specifici, pensati appositamente per veicoli fuoristrada o da strada.
- Isolamento antivibrante a triplo strato per ambienti soggetti a forti vibrazioni.
- Integrità del posizionamento in presenza di GNSS e spoofing GNSS , grazie allo stack SAF2Nav.
- Dati relativi al contachilometri e alla velocità di impatto per migliorare le prestazioni della navigazione a stima
- Navigazione a stima tattica basata sullo stack SAF2Nav per garantire una navigazione ininterrotta in caso di GNSS .
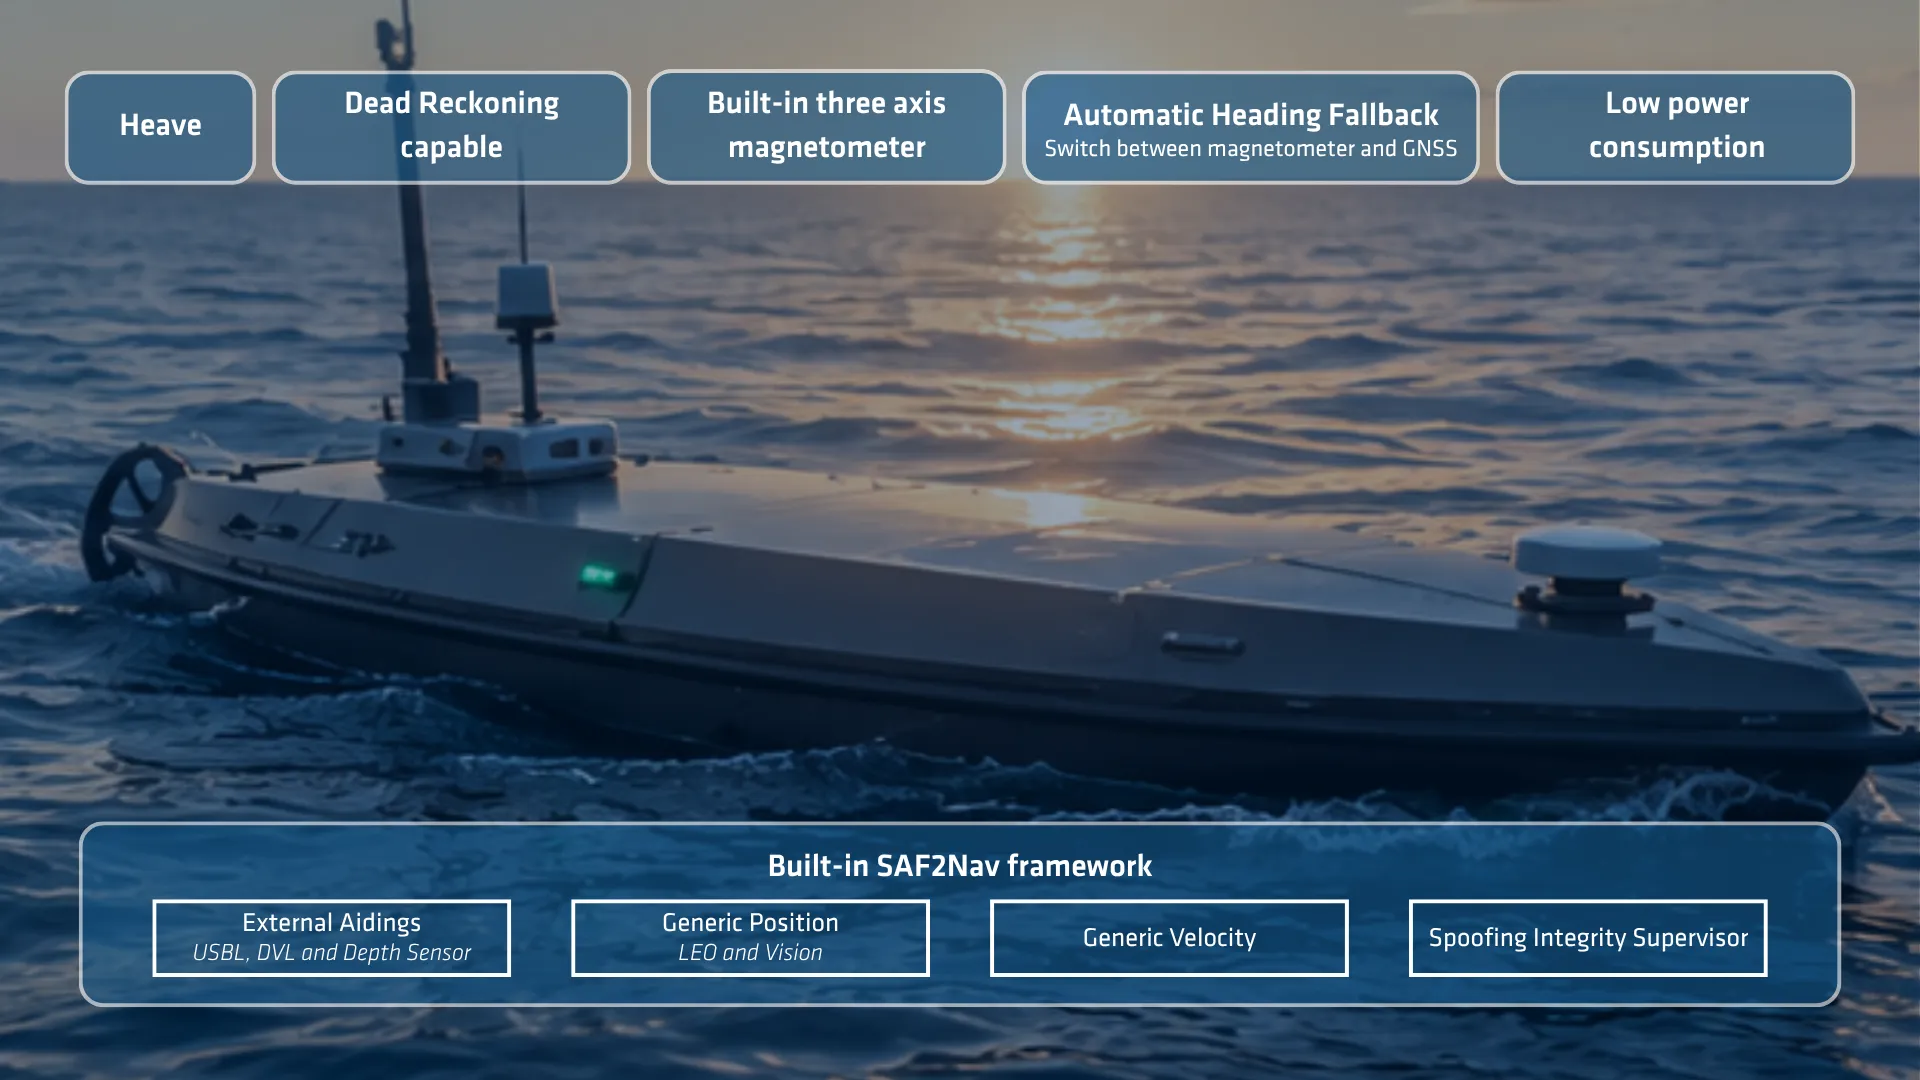
Prestazioni di navigazione in superficie
- Navigazione marittima: imbarcazioni di superficie con o senza equipaggio di tutte le dimensioni
- Navigazione marittima: imbarcazioni di superficie con o senza equipaggio di tutte le dimensioni
Descrizione dettagliata delle caratteristiche della missione
Progettato per missioni navali particolarmente impegnative, il sistema unisce robustezza, precisione e perfetta integrazione su qualsiasi tipo di imbarcazione di superficie.
- Profili dinamici specifici, progettati su misura per i veicoli marini di superficie.
- Isolamento antivibrante a triplo strato per ambienti soggetti a forti vibrazioni.
- Integrità del posizionamento in presenza di GNSS e spoofing GNSS , grazie allo stack SAF2Nav.
- Dati relativi alla velocità DVL o alla velocità del lago per migliorare le prestazioni della navigazione a stima
- Stima automatica della velocità attuale e compensazione della velocità del nastro d'acqua.
- Navigazione a stima tattica basata sullo stack SAF2Nav per garantire una navigazione ininterrotta in caso di GNSS .
Specifiche
Compatibilità con i veicoli
Navi di superficie, veicoli subacquei, rilievi marini, marittimi e ambienti marini difficili Aria
Aerei, elicotteri, aeromobili, UAV Terra
Auto, settore automobilistico, treno/ferrovia, camion, veicoli a due ruote, macchinari pesanti, pedoni, zaino in spalla, fuoristrada
Prestazioni GNSS
Doppia antenna, 789 canali GNSS
500 m/s e 80 km di altitudine Banda di frequenza
Multi-frequenza Funzionalità GNSS
SBAS, RTK, PPK, RAW Segnali GPS
L1C/A, L1C, L2C, L2PY, L5 Segnali Galileo
E1, E5a, E5b, E6BC Segnali Glonass
L1C/A, L2C/A, L2P, L3OC Segnali Beidou
B1I, B1C, B2a, B2I, B3I, B2b Altri segnali
NaviC L5, banda L, QZSS Tempo di prima correzione GNSS
< 35 s Jamming & spoofing
Anti-jamming e anti-spoofing automatici, OSNMA, rifiuto automatico avanzato multi-sensore
Specifiche ambientali e intervallo operativo
Da -40 °C a 71 °C Vibrazioni
3 g RMS – da 20Hz a 2kHz Urti
500 g per 0,3 ms MTBF (calcolato)
246.000 ore Conforme a
MIL-STD 461G | MIL-STD 1275E | MIL-STD 810H
Interfacce
GNSS, RTCM, NTRIP, dati di volo, contachilometri, velocità e posizione generiche Protocolli di output
NMEA, ASCII, sbgECom (binario), REST API Protocolli di input
NMEA, ASCII, sbgECom (binario), REST API Datalogger
8 GB o 48 ore @ 200 Hz Frequenza di output
200 Hz (IMU, INS) Porte seriali
4 porte I/O seriali fino a 921.600 bps CAN
1x bus CAN 2.0 A/B, fino a 1 Mbps Sync OUT
2x uscita sincronizzazione (1x RS232 + 1x livelli TTL) Sync IN
4 ingressi di sincronizzazione (livelli RS232) Ethernet
1x Ethernet Full duplex (10/100 base T) PTP / NTP, NTRIP, interfaccia web, FTP Connettori
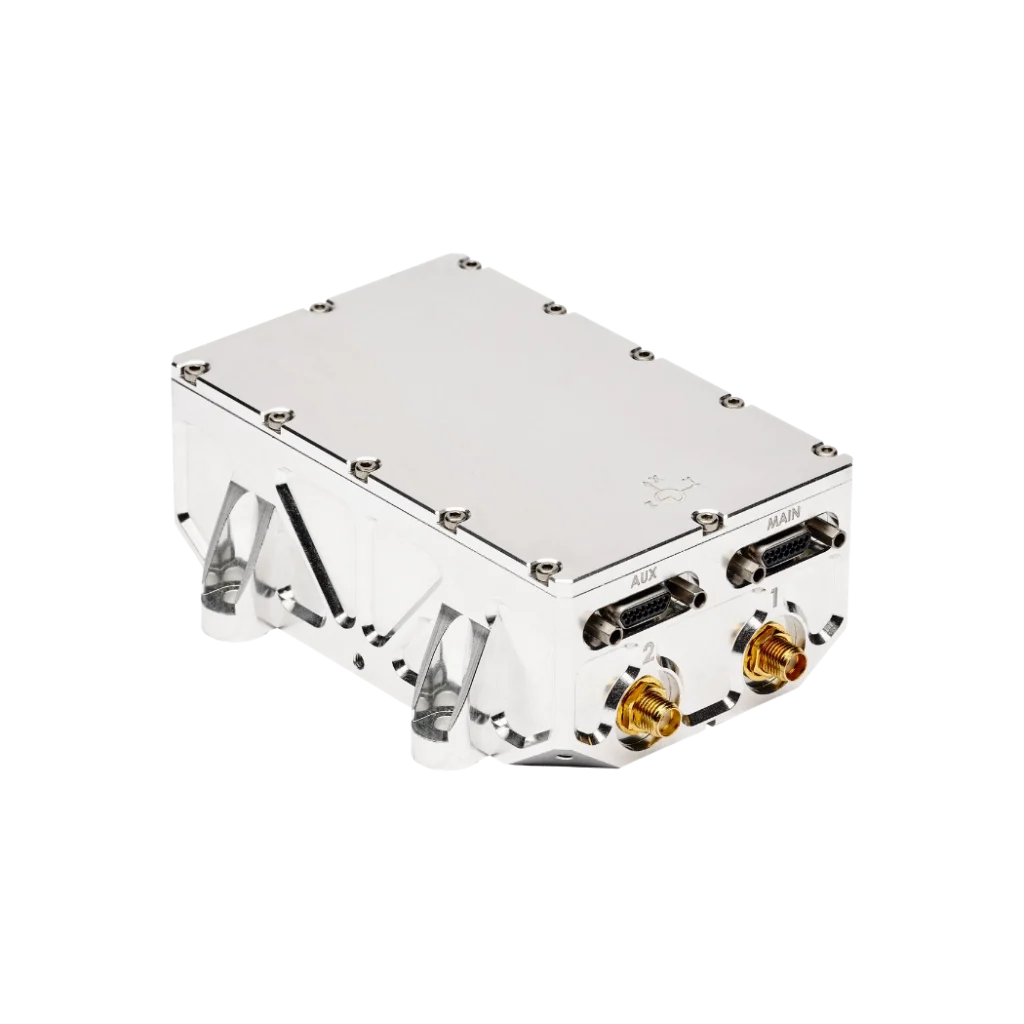
2 connettori Micro 15 (I/O) 2 connettori SMA (antenne)
Specifiche meccaniche ed elettriche
Da 9 a 36 VDC Consumo energetico
< 3 W without antennas Peso (g)
365 g / 443 g con smorzatore Dimensioni (LxPxA)
107,7 mm x 85 mm x 40 mm
Specifiche di temporizzazione
< 200 ns Precisione PTP
< 1 µs Precisione PPS
< 1 µs (jitter < 1 µs) Deriva nella navigazione stimata
1 ppm
Scheda tecnica Stellar-40
Ricevi tutte le caratteristiche e le specifiche del prodotto direttamente nella tua casella di posta!
Confronta Stellar-40 con altri prodotti
Non esitate a confrontare la nostra gamma di sensori inerziali più avanzati per la navigazione, il rilevamento del movimento e del moto ondoso. Le specifiche complete sono disponibili nel manuale hardware su richiesta.
-
Stellar-40
- Posizione orizzontale a punto singolo
- 1.2 m
- Valutazione delle prestazioni relative allo spoofing e al jamming
- ★★★★★
- Resilienza allo spoofing e al jamming
- Tutte le configurazioni, banda completa, monitoraggio avanzato e mitigazione
- Resistenza alle vibrazioni
- Tre livelli
- Navigazione a stima
- Fino allo 0,2% di DT (veicolo su strada, GNSS a doppia antenna GNSS contachilometri)
- Peso (g)
- 365 g
- Dimensioni (LxPxA)
- 107,7 x 85 x 40 mm
-
- Posizione orizzontale a punto singolo
- 1.2 m
- Valutazione delle prestazioni relative allo spoofing e al jamming
- ★★★☆☆
- Resilienza allo spoofing e al jamming
- Tutte le costellazioni, doppia banda, monitoraggio e mitigazione
- Resistenza alle vibrazioni
- Un livello
- Navigazione a stima
- Fino allo 0,2% di DT (veicolo su strada, GNSS a doppia antenna GNSS contachilometri)
- Peso (g)
- 165 g
- Dimensioni (LxPxA)
- 42 x 57 x 60 mm
-
- Posizione orizzontale a punto singolo
- 1.0 m
- Valutazione delle prestazioni relative allo spoofing e al jamming
- ★★★☆☆
- Resilienza allo spoofing e al jamming
- Tutte le costellazioni, tripla banda, monitoraggio avanzato e mitigazione
- Resistenza alle vibrazioni
- Un livello
- Navigazione a stima
- < 0.1 % DT (Onroad vehicle, dual antenna GNSS and odometer)
- Peso (g)
- < 900 g
- Dimensioni (LxPxA)
- 130 x 100 x 75 mm
-
- Posizione orizzontale a punto singolo
- 1.2 m
- Valutazione delle prestazioni relative allo spoofing e al jamming
- ★★★☆☆
- Resilienza allo spoofing e al jamming
- Tutte le costellazioni, doppia banda, monitoraggio e mitigazione
- Resistenza alle vibrazioni
- Un livello
- Navigazione a stima
- Fino allo 0,5% di DT (veicolo su strada, doppio sistema GNSS contachilometri)
- Peso (g)
- 65 g
- Dimensioni (LxPxA)
- 46 x 45 x 32 mm


Compatibilità


Una selezione compatibile di antenne anti-jamming e anti-spoofing
Abbiamo selezionato una gamma ottimale di antenne anti-jamming e anti-spoofing, completamente testate e validate per la compatibilità. Questa gamma include tecnologie collaudate come CRPA (Controlled Reception Pattern Antenna) e LEANA (Low-Elevation Anti-Jam Navigation Antenna).
Scoprite le nostre soluzioni consigliate!
Documentazione e risorse
Lo Stellar-40 è fornito con una documentazione online completa, progettata per supportare gli utenti in ogni fase.
Dalle guide all'installazione alla configurazione avanzata e alla risoluzione dei problemi, i nostri manuali chiari e dettagliati garantiscono un'integrazione e un funzionamento fluidi.
I nostri case study
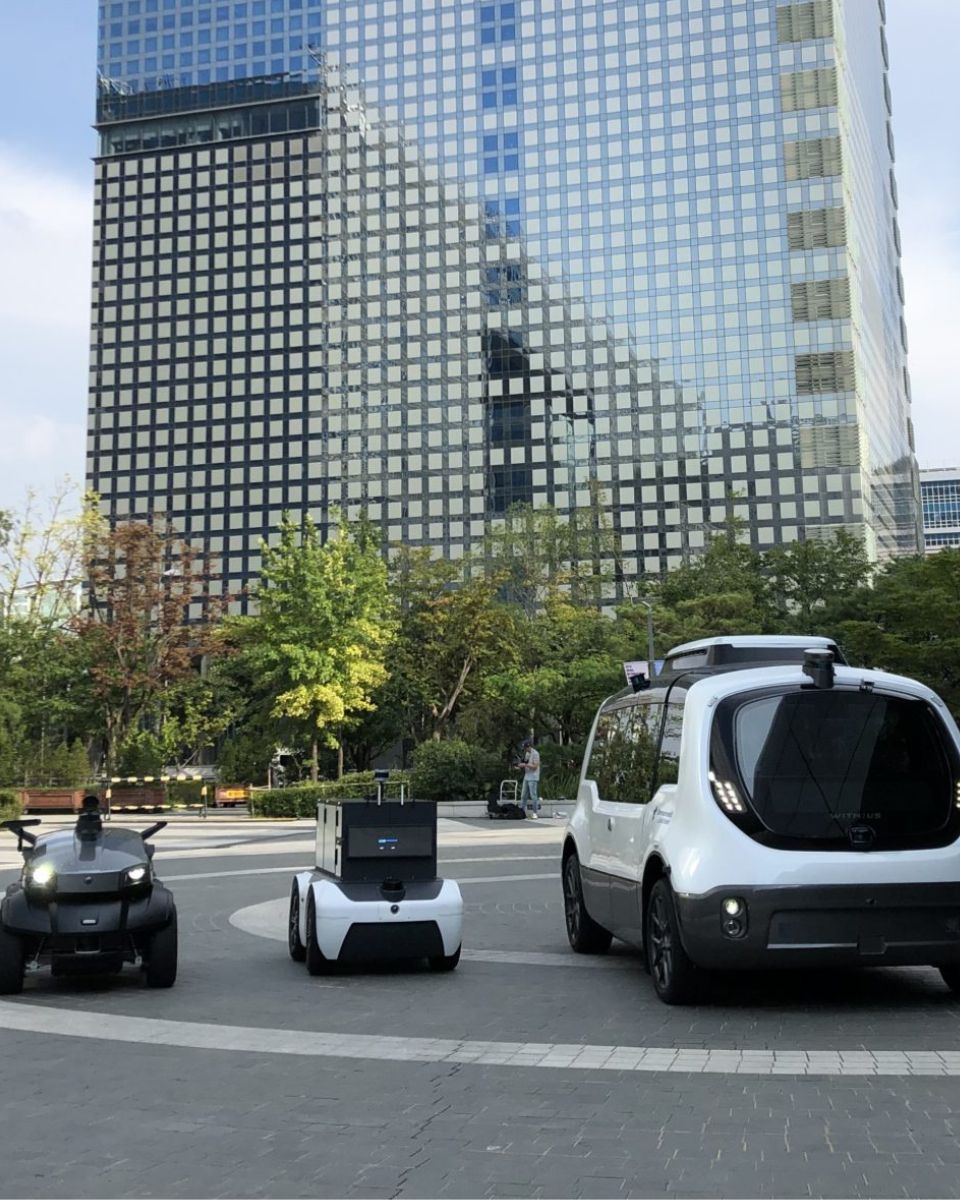
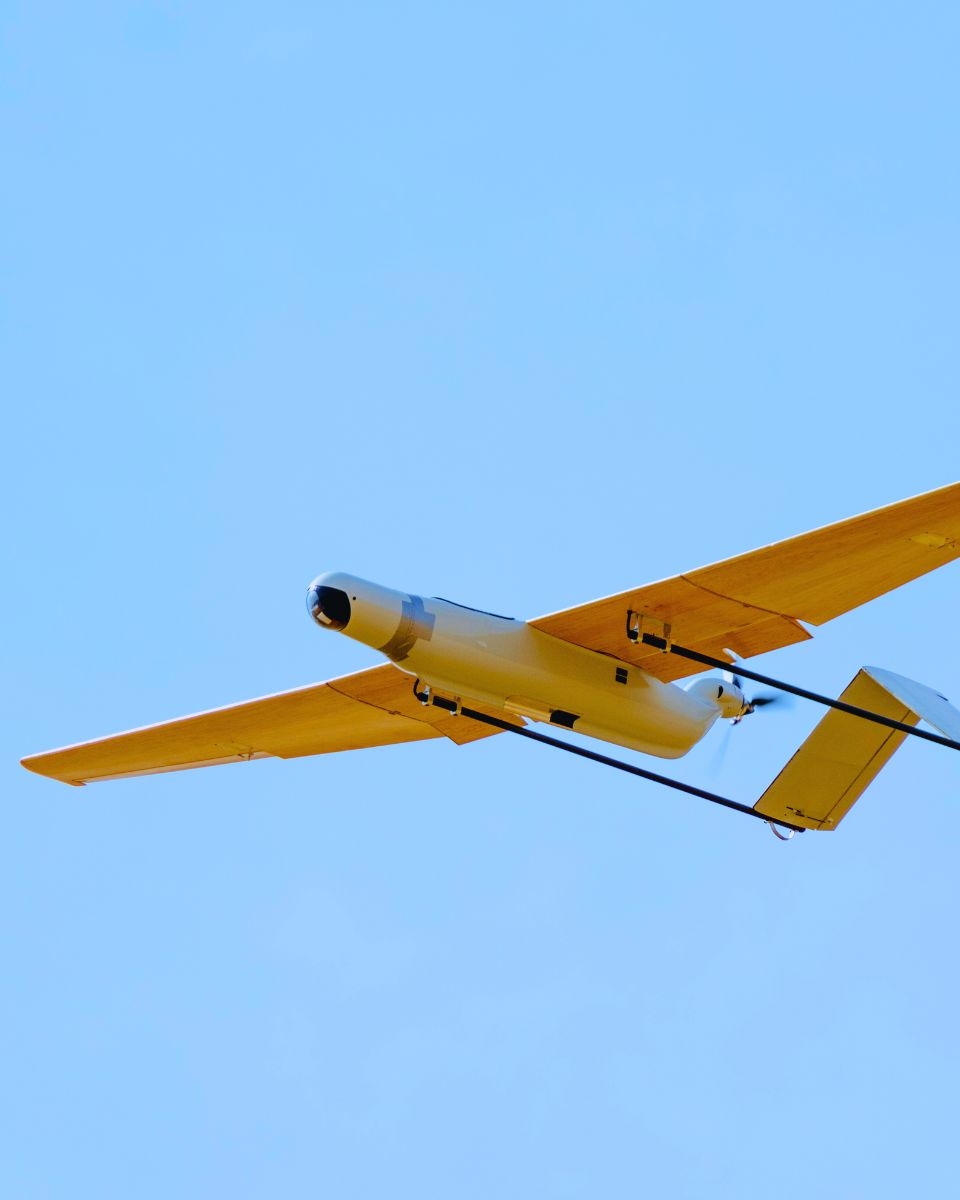
Esplora casi d'uso reali che dimostrano come le nostre soluzioni migliorano le prestazioni, riducono i tempi di inattività e aumentano l'efficienza operativa. Scopri come i nostri sensori avanzati e le nostre interfacce intuitive forniscono la precisione e il controllo necessari per eccellere nelle tue applicazioni.

Prodotti e accessori aggiuntivi
Scoprite come le nostre soluzioni possono trasformare le vostre operazioni esplorando la nostra vasta gamma di applicazioni. Con i nostri sensori e software di movimento e navigazione, potete accedere a tecnologie all'avanguardia che guidano il successo e l'innovazione nel vostro settore.
Unitevi a noi nello sbloccare il potenziale delle soluzioni di navigazione inerziale e posizionamento in vari settori.

Qinertia GNSS-INS
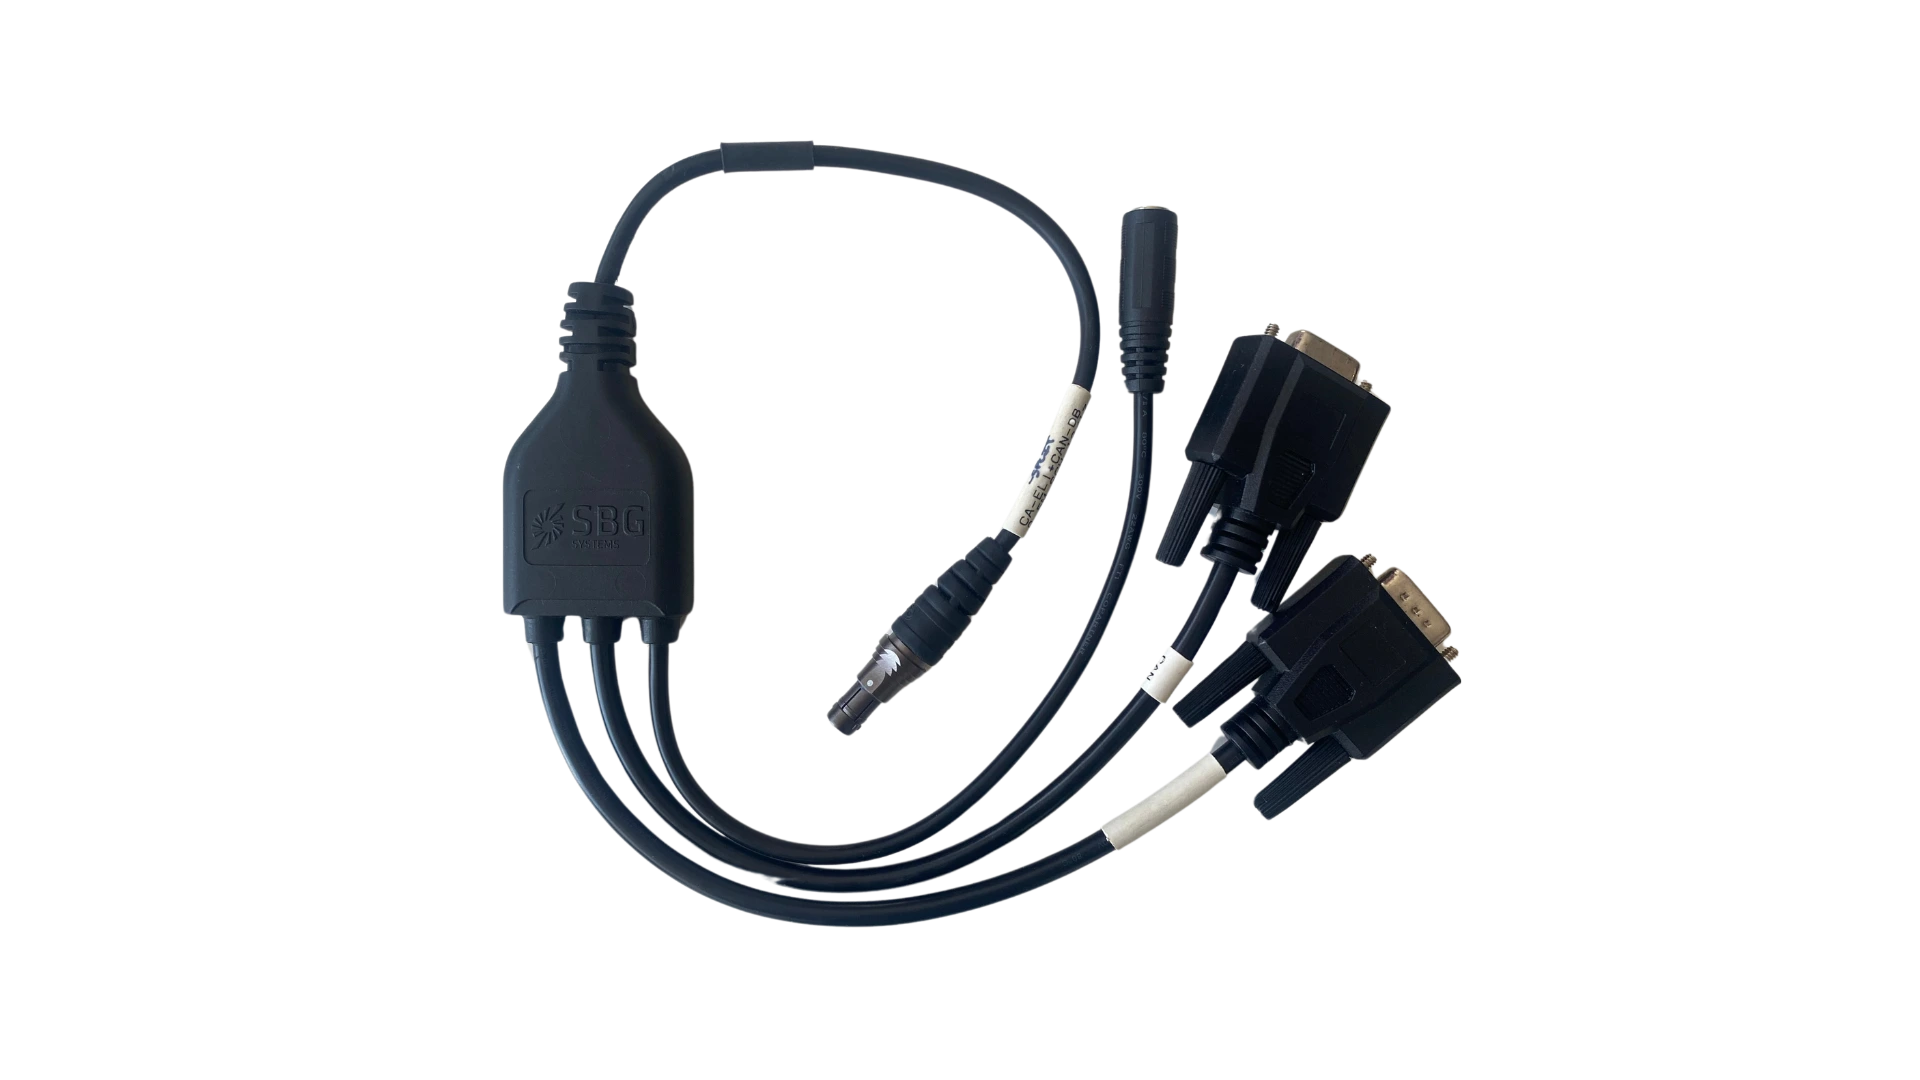
Cavi
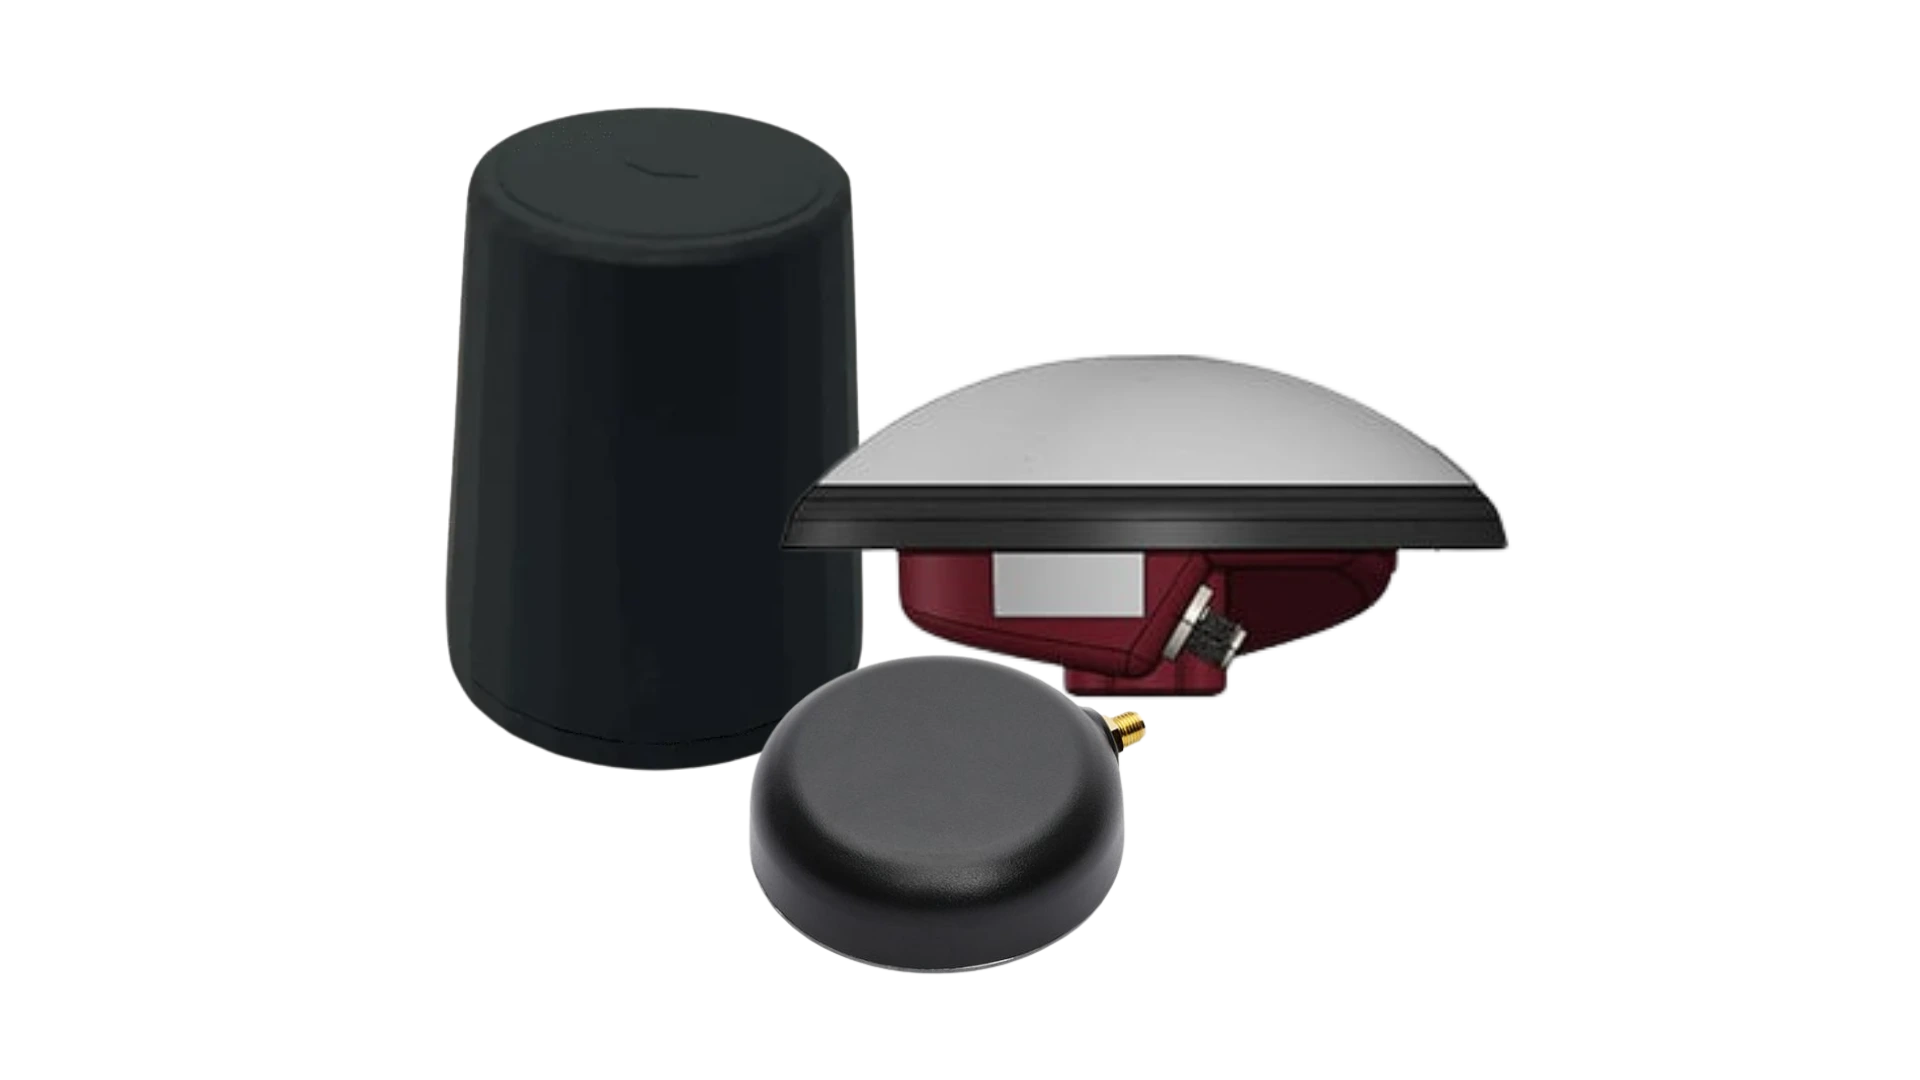
Antenne GNSS
Processo di produzione
Scoprite la precisione e la competenza che stanno alla base di ogni prodotto SBG Systems , comprese le nostre soluzioni IMU, AHRS e INS . Innanzitutto, scoprite come i nostri ingegneri progettano ogni sistema puntando alla precisione e all’affidabilità. Successivamente, scoprite come produciamo e collaudiamo i nostri sistemi di navigazione inerziale ad alte prestazioni.
Durante l’intero processo, applichiamo rigorosi controlli di qualità per garantire prestazioni costanti. Inoltre, i nostri metodi ingegneristici avanzati contribuiscono a far sì che ogni prodotto soddisfi rigorosi standard di precisione e affidabilità.
Guardate subito il video per scoprire come realizziamo sistemi inerziali ad alte prestazioni.
Richiedi un preventivo
Parlano di noi
Presentiamo le esperienze e le testimonianze di professionisti del settore e clienti che utilizzano i nostri prodotti in progetti concreti. Le loro opinioni mettono in luce la qualità e le prestazioni delle nostre soluzioni INS . Inoltre, dimostrano come la nostra tecnologia sia in grado di supportare applicazioni di navigazione particolarmente esigenti.
Scopri come la nostra tecnologia innovativa migliora le operazioni, aumenta la produttività e garantisce risultati affidabili in una vasta gamma di applicazioni.


Sezione FAQ
Benvenuti nella nostra sezione FAQ, dove affrontiamo le vostre domande più frequenti sulla nostra tecnologia all'avanguardia e le sue applicazioni. Qui troverete risposte complete su caratteristiche dei prodotti, processi di installazione, consigli per la risoluzione dei problemi e migliori pratiche per massimizzare la vostra esperienza con il nostro INS compatto. Che siate nuovi utenti in cerca di guida o professionisti esperti in cerca di approfondimenti avanzati, le nostre FAQ sono progettate per fornire le informazioni di cui avete bisogno.
Trova qui le tue risposte!
Che cos'è la navigazione a stima nella navigazione?
La navigazione a stima è un metodo di navigazione senza GNSS che si basa sull'inerzia e su altri dati dei sensori per mantenere un tracciamento continuo. Di solito, quando GNSS , un sistema perde completamente la sua posizione. Con la navigazione a stima, il sistema calcola una posizione continua che si sposta lentamente nel tempo. La velocità di questo spostamento dipende dalla qualità IMU interna IMU dalla disponibilità di sensori ausiliari esterni.
Quali formati supportate per gli ausili esterni (ad esempio, dati aerei, immagini)?
Lo Stellar-40 utilizza il nostro protocollo proprietario sbgECom, che impiega frame di messaggio chiaramente definiti. Utilizzando questi messaggi predefiniti, il sistema può acquisire senza soluzione di continuità dati aerei (airdata), velocità del corpo e dati di posizione assoluta da qualsiasi sensore esterno in grado di fornire tali informazioni.
Esiste un campo specifico in cui inserire manualmente la stima del vento?
No, in quanto non è richiesto. L'algoritmo avanzato di fusione sensoriale dello Stellar-40 calcola e stima automaticamente le condizioni del vento in tempo reale, eliminando la necessità di inserirle manualmente.
Quali opzioni di assistenza esterna sono disponibili per le applicazioni terrestri?
Per le piattaforme terrestri, lo Stellar-40 supporta una varietà di input di ausilio per migliorare la precisione di navigazione, specialmente in ambienti privi di GNSS. Questi includono odometri hardware (odometria delle ruote), ausili di velocità da sensori esterni (come LiDAR o sensori ottici) e ausili di posizione assoluta.
Come scelgo tra le versioni ammortizzate e non ammortizzate dello Stellar-40?
La scelta giusta dipende dall'ambiente operativo. Consigliamo vivamente la versione smorzata per piattaforme esposte ad ambienti difficili e soggetti a vibrazioni, come i droni deep strike o i veicoli terrestri senza pilota (UGV). Se non siete sicuri di quale versione sia più adatta alla vostra applicazione, il nostro team di assistenza è a vostra disposizione per aiutarvi a fare la scelta giusta.
Che cos’è l’SBAS?
Che cos’è l’SBAS?
Il Sistema di potenziamento satellitare (SBAS) è una tecnologia GNSS che migliora la precisione, l’integrità, la disponibilità e la continuità del posizionamento satellitare. Sviluppato inizialmente a supporto dell’aviazione, l’SBAS è diventato un prezioso ausilio alla navigazione per applicazioni quali i velivoli senza pilota (UAV), la navigazione marittima, l’agricoltura di precisione, la mappatura GIS, i veicoli autonomi e i sistemi di navigazione inerziale (INS). A differenza della cinematica in tempo reale (RTK) o del posizionamento puntuale preciso (PPP), l’SBAS offre un posizionamento gratuito con precisione dell’ordine dei metri senza richiedere una stazione base locale o una connessione a Internet.
Un GNSS autonomo determina la propria posizione misurando le pseudodistanze dai satelliti appartenenti a costellazioni quali GPS, Galileo, GLONASS o BeiDou. Tuttavia, queste misurazioni sono soggette a diverse fonti di errore, tra cui la deriva dell’orologio satellitare, gli errori di orbita (effemeridi), il ritardo ionosferico, il ritardo troposferico, il rumore del ricevitore e il multipath. Il sistema SBAS stima continuamente il più grande di questi errori e trasmette correzioni in tempo reale che migliorano significativamente la soluzione di navigazione.
L’architettura SBAS si basa su una rete di stazioni di riferimento sottoposte a rilevamento di precisione, distribuite su un’area geografica. Queste stazioni monitorano continuamente GNSS e confrontano le distanze misurate dai satelliti con le loro posizioni note per stimare gli errori relativi all’orologio del satellite, all’orbita e alla ionosfera. Le misurazioni vengono trasmesse ai centri di controllo principali, che combinano i dati provenienti da tutte le stazioni di riferimento per generare messaggi di correzione e informazioni sull’integrità. Questi messaggi vengono poi inviati ai satelliti geostazionari, che li ritrasmettono ai GNSS compatibili con lo SBAS. Il ricevitore applica le correzioni prima di calcolare la propria posizione, riducendo efficacemente le principali fonti di errore che influenzano le misurazioni della pseudodistanza.
Dal punto di vista matematico, la pseudodistanza corretta può essere espressa come segue:
Pcorretto = Pmisurato − Δorologio − Δorbita − Δiono
dove Pmisurato è la misura pseudodistanza originale, Δclock rappresenta la correzione dell'orologio del satellite, Δorbita è la correzione orbitale, e Δiono è la correzione del ritardo ionosferico.
Queste correzioni riducono in genere gli errori di posizionamento GNSS autonomo da circa 3–10 metri a circa 1–2 metri. Sebbene questo livello di precisione sia inferiore alle prestazioni dell’ordine dei centimetri ottenute con RTK o PPP, l’SBAS offre un vantaggio fondamentale: il monitoraggio dell’integrità. Anziché limitarsi a migliorare la precisione della posizione, l’SBAS valuta continuamente lo stato di salute di ogni satellite monitorato e avvisa rapidamente gli utenti se un satellite diventa inaffidabile a causa di anomalie dell’orologio, errori orbitali o degrado del segnale. Questa funzionalità è essenziale per le applicazioni critiche per la sicurezza, in cui gli utenti devono sapere se la soluzione di navigazione è affidabile.
In tutto il mondo sono attivi diversi servizi SBAS regionali. Tra questi figurano il WAAS in Nord America, l’EGNOS in Europa, l’MSAS in Giappone, il GAGAN in India, l’SDCM in Russia, il KASS nella Corea del Sud e il SouthPAN in Australia e Nuova Zelanda. I moderni ricevitori GNSS multifrequenza supportano generalmente più servizi SBAS in modo automatico, a seconda della loro posizione geografica.
Per i sistemi di navigazione inerziale, l’SBAS fornisce un GNSS più accurato e affidabile che migliora le prestazioni della fusione dei sensori. Un filtro di Kalman esteso (EKF) utilizza le misurazioni corrette GNSS e velocità GNSS per limitare periodicamente la deriva accumulata dai sensori inerziali. Rispetto al GNSS autonomo, l’SBAS riduce il rumore di misura e gli scostamenti legati ai satelliti, garantendo aggiornamenti di posizione e velocità più stabili e fornendo al contempo preziose informazioni sull’integrità per gli algoritmi di navigazione. Tuttavia, l’SBAS non aumenta la frequenza GNSS e non è in grado di compensare GNSS . Durante le interruzioni del segnale, le prestazioni complessive di navigazione dipendono comunque principalmente dalla qualità IMU dall’efficacia dell’algoritmo INS .
L'SBAS rappresenta quindi un'ottima soluzione per le applicazioni che richiedono un posizionamento gratuito, disponibile a livello globale con precisione dell'ordine dei metri, caratterizzato da elevata affidabilità e integrità. È particolarmente indicato per veicoli autonomi, UAV, navigazione marittima, agricoltura e sistemi industriali in cui una navigazione robusta è più importante del raggiungimento di una precisione dell'ordine dei centimetri. Quando le applicazioni richiedono un posizionamento di livello topografico, l'RTK o il PPP rimangono le tecniche di correzione preferite, mentre l'SBAS funge da potenziamento affidabile e ampiamente disponibile della GNSS convenzionale.
In che modo i sistemi di navigazione inerziale mantengono la posizione durante le interruzioni del servizio “ GNSS ”
In che modo i sistemi di navigazione inerziale mantengono il posizionamento durante le interruzioni dell'GNSS
1 – Sistemi di navigazione inerziale e integrazione con l’ GNSS
Un sistema di navigazione inerziale (INS) determina la posizione, la velocità e l'orientamento sulla base delle misurazioni inerziali effettuate a bordo. Il cuore del sistema è costituito da un'unità di misura inerziale (IMU), che combina tre accelerometri e tre giroscopi. Gli accelerometri misurano la forza specifica, mentre i giroscopi misurano la velocità angolare lungo tre assi ortogonali.
Il computer di navigazione elabora queste misurazioni a un’elevata frequenza. Innanzitutto, integra le misurazioni del giroscopio per stimare le variazioni di assetto. Successivamente, trasforma l’accelerazione misurata nel sistema di riferimento di navigazione e compensa gli effetti della gravità e altri effetti noti. Infine, integra l’accelerazione per stimare la velocità e la posizione. Questo processo consente all’ INS e di elaborare una soluzione di navigazione continua senza fare affidamento su segnali esterni.
Quando è disponibile il sistema di riferimento esterno ( GNSS ), il sistema di riferimento a inerte ( INS ) opera in genere come parte di una soluzione integrata di posizionamento (GNSS) e misurazione del movimento (INS ). Il sistema di riferimento esterno ( GNSS ) fornisce un riferimento esterno per la posizione e la velocità, mentre il sistema di riferimento a inerte ( IMU ) fornisce misurazioni del movimento ad alta frequenza. Il filtro di navigazione combina entrambe le fonti per stimare lo stato del veicolo e limitare gli errori inerziali.
Quando i segnali del sistema di navigazione satellitare ( GNSS ) non sono più disponibili, il sistema passa alla propagazione inerziale, spesso definita “navigazione a stima”. Il sistema di gestione della navigazione ( INS ) continua a integrare le misurazioni del giroscopio e dell’accelerometro relative all’ultimo stato di navigazione noto. Di conseguenza, è in grado di mantenere la produzione continua di dati relativi a posizione, velocità e assetto durante l’interruzione del segnale.
Tuttavia, la navigazione inerziale non elimina gli errori di posizionamento durante un'interruzione di alimentazione. Gli errori di offset dei sensori, il rumore, gli errori di fattore di scala, il disallineamento e altre imperfezioni si accumulano attraverso l'integrazione. In particolare, gli errori degli accelerometri influenzano la velocità e, di conseguenza, la posizione, mentre gli errori dei giroscopi influenzano l'assetto e possono introdurre ulteriori errori di posizione a causa di una compensazione errata della gravità.
Pertanto, la durata e l’entità di un’interruzione del sistema “ GNSS ” influenzano direttamente l’incertezza di posizione che ne deriva. I sensori inerziali più performanti riducono l’aumento dell’errore e consentono al sistema di superare interruzioni più lunghe prima che la deriva accumulata diventi significativa.
Con quasi due decenni di esperienza nella progettazione e nella produzione di sensori inerziali, SBG Systems sviluppa tecnologie IMU e INS progettate per garantire prestazioni di navigazione affidabili quando la disponibilità di GNSS è limitata o interrotta.
2 – Filtro di Kalman e fusione dei dati dei sensori
La fusione dei sensori consente a un sistema GNSS/INS di combinare misurazioni con caratteristiche diverse. Il IMU fornisce misurazioni continue e ad alta frequenza, ma accumula errori nel tempo. Il GNSS fornisce un riferimento di posizione assoluto, ma può diventare indisponibile o aggiornarsi con minore frequenza. Un filtro di navigazione combina queste caratteristiche complementari per stimare lo stato del veicolo.
Il filtro di Kalman è ampiamente utilizzato per questo tipo di stima dello stato. Nelle applicazioni pratiche di “ INS ”, il sistema utilizza comunemente un filtro di Kalman esteso (EKF), poiché le equazioni che descrivono il movimento e l’assetto del veicolo sono non lineari. L’EKF mantiene una stima dello stato di navigazione e della sua incertezza mentre elabora le misurazioni provenienti dai sensori disponibili.
Il processo si articola in due fasi fondamentali: la previsione e l'aggiornamento delle misurazioni.
Durante la previsione, il filtro utilizza lo stato di navigazione precedente e le ultime misurazioni IMU per stimare lo stato successivo. Inoltre, propaga l'incertezza associata. Durante l'aggiornamento delle misurazioni, il filtro confronta le misurazioni esterne disponibili con lo stato previsto. Utilizza quindi la differenza, o innovazione, per aggiornare la stima dello stato e ridurne l'incertezza.
In un sistema " GNSS" / "INS ", le misurazioni di GNSS forniscono le osservazioni esterne che vincolano la deriva inerziale. Il filtro può inoltre stimare parametri quali gli errori sistematici dell'accelerometro e del giroscopio, qualora il modello del sistema e le misurazioni disponibili rendano tali parametri osservabili.
Questa distinzione è importante: un filtro di Kalman non si limita a eliminare ogni errore da ogni sensore di bordo. Piuttosto, stima lo stato di navigazione e gli stati di errore rilevanti sulla base di un modello matematico e delle misurazioni disponibili. Gli errori residui permangono perché le imperfezioni dei sensori, le imprecisioni del modello e i disturbi non osservati non possono essere eliminati completamente.
Quando GNSS non è disponibile, il filtro può continuare a propagare la soluzione di navigazione utilizzando le misurazioni inerziali. Tuttavia, in assenza di un’osservazione esterna, il sistema ha minori possibilità di vincolare i propri stati di errore. Di conseguenza, l’incertezza aumenta con il protrarsi dell’interruzione. Quando le misurazioni GNSS tornano disponibili, il filtro le confronta con la soluzione inerziale e utilizza l’innovazione risultante per correggere lo stato stimato e gli errori accumulati. Ciò consente al sistema GNSS/INS di passare agevolmente dalla navigazione assistita da GNSS alla propagazione inerziale.
