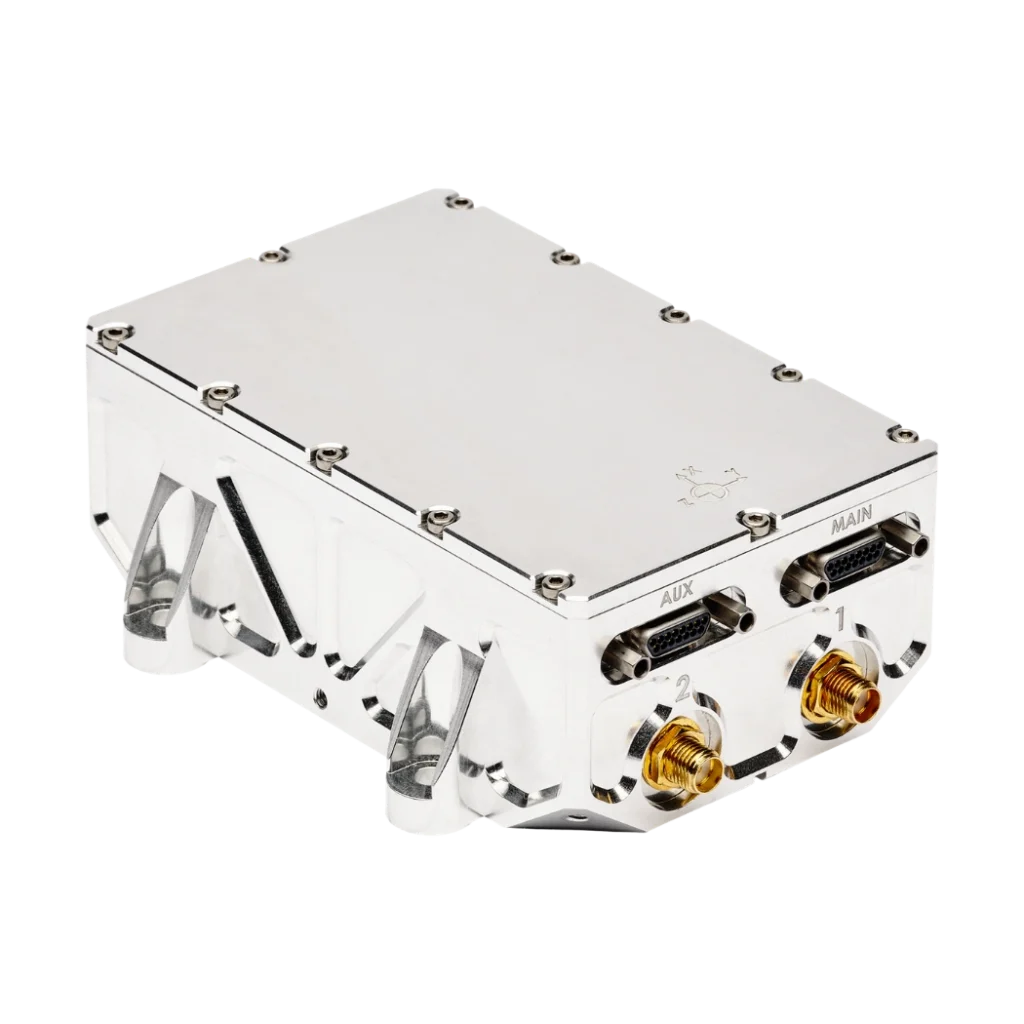
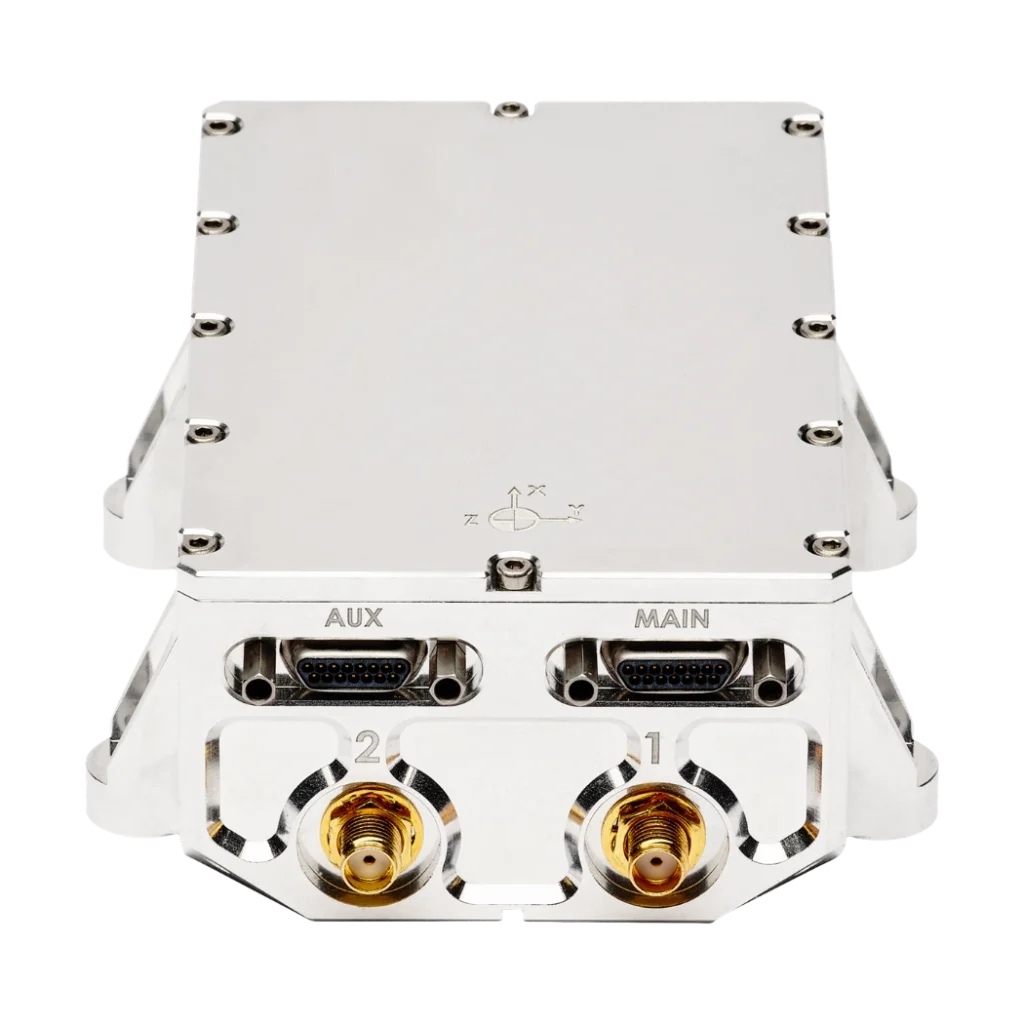
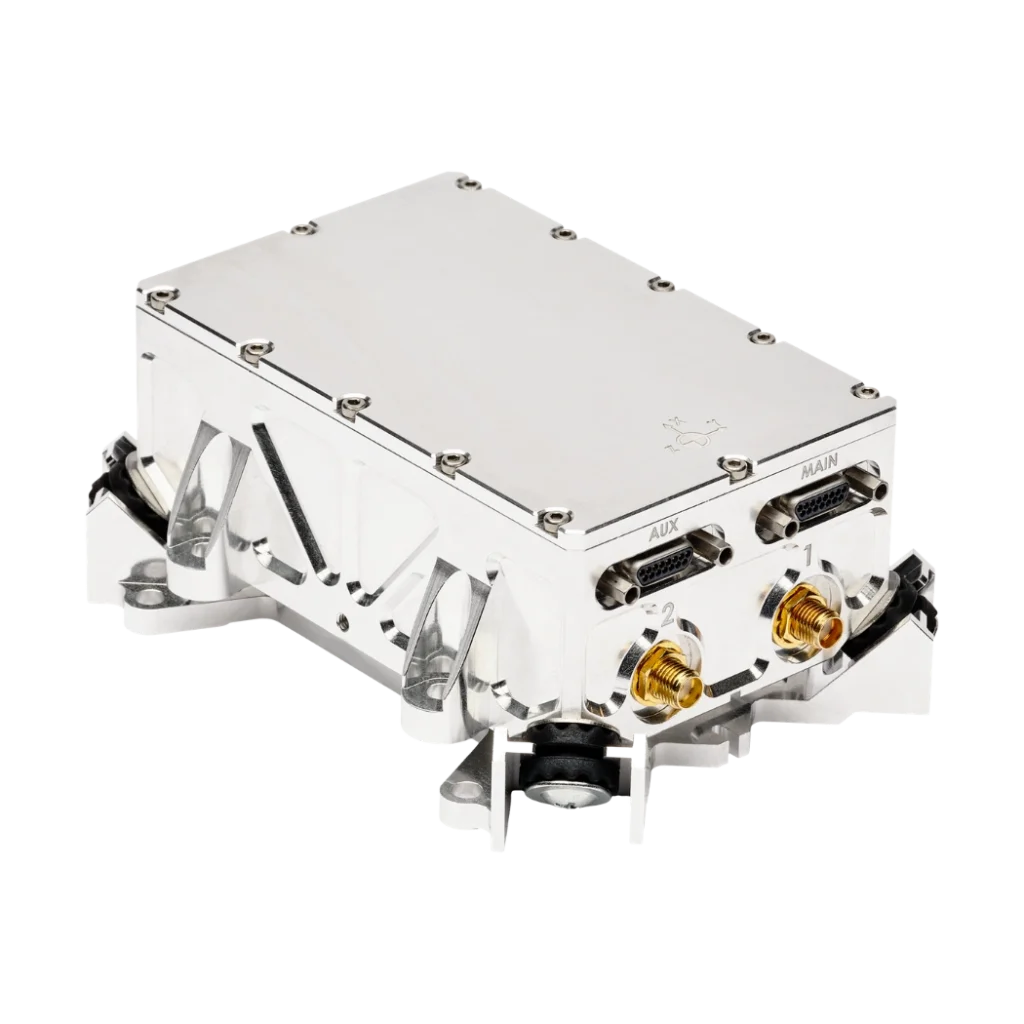
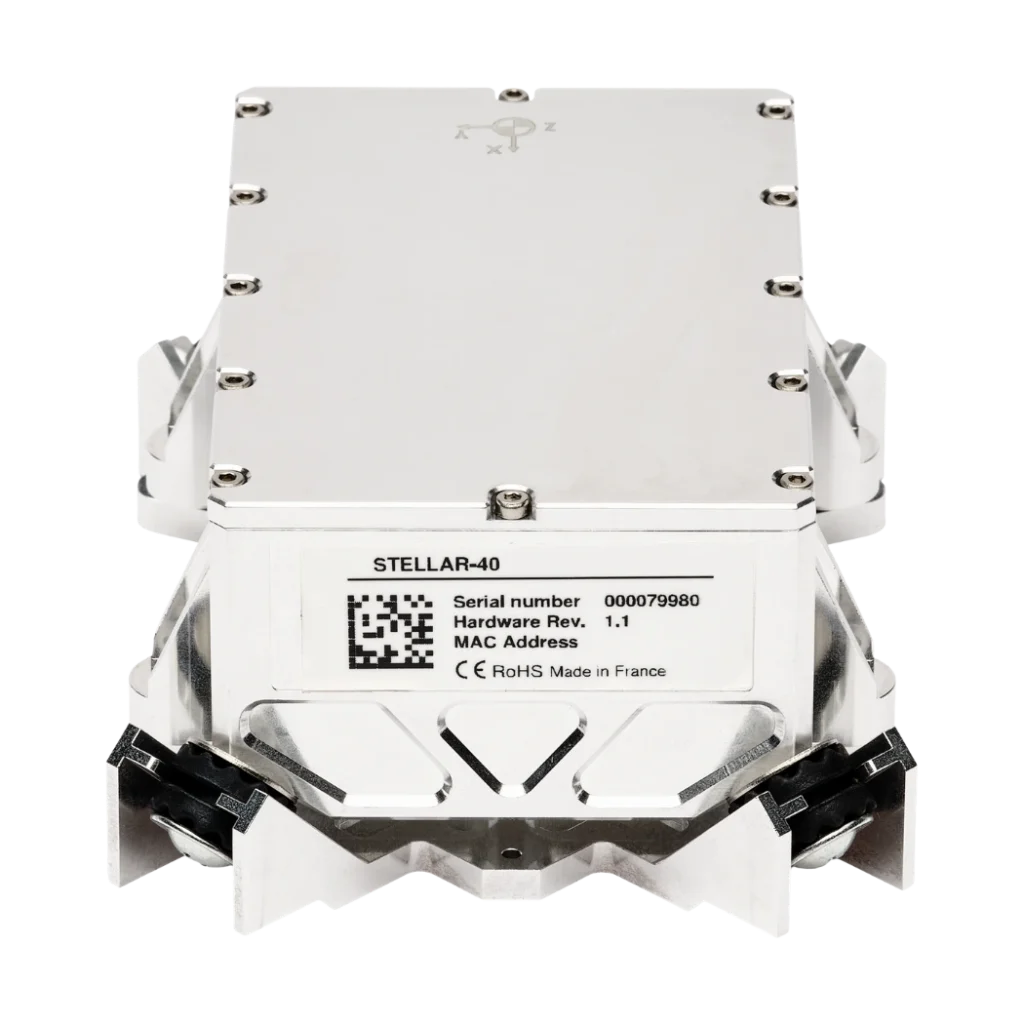
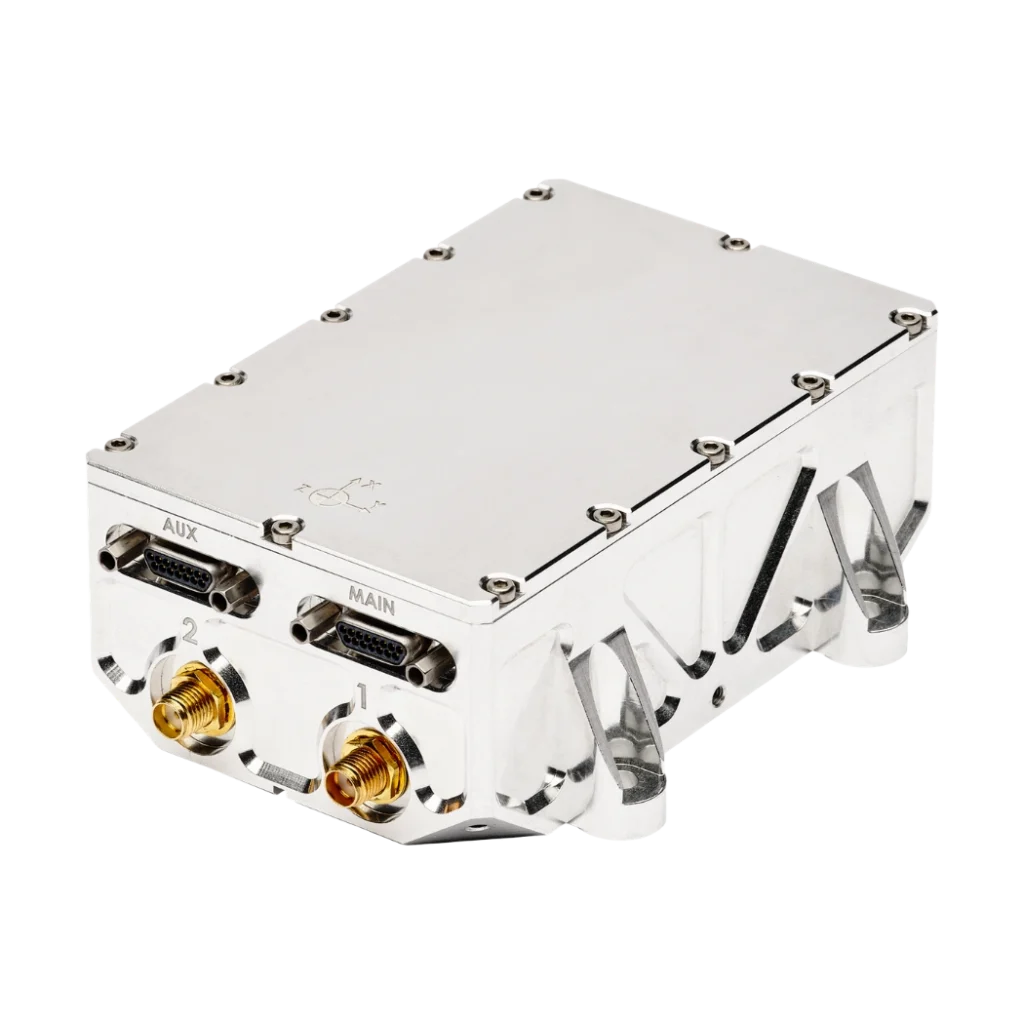
Stellar-40 Taktik sınıf atalet navigasyon sistemi
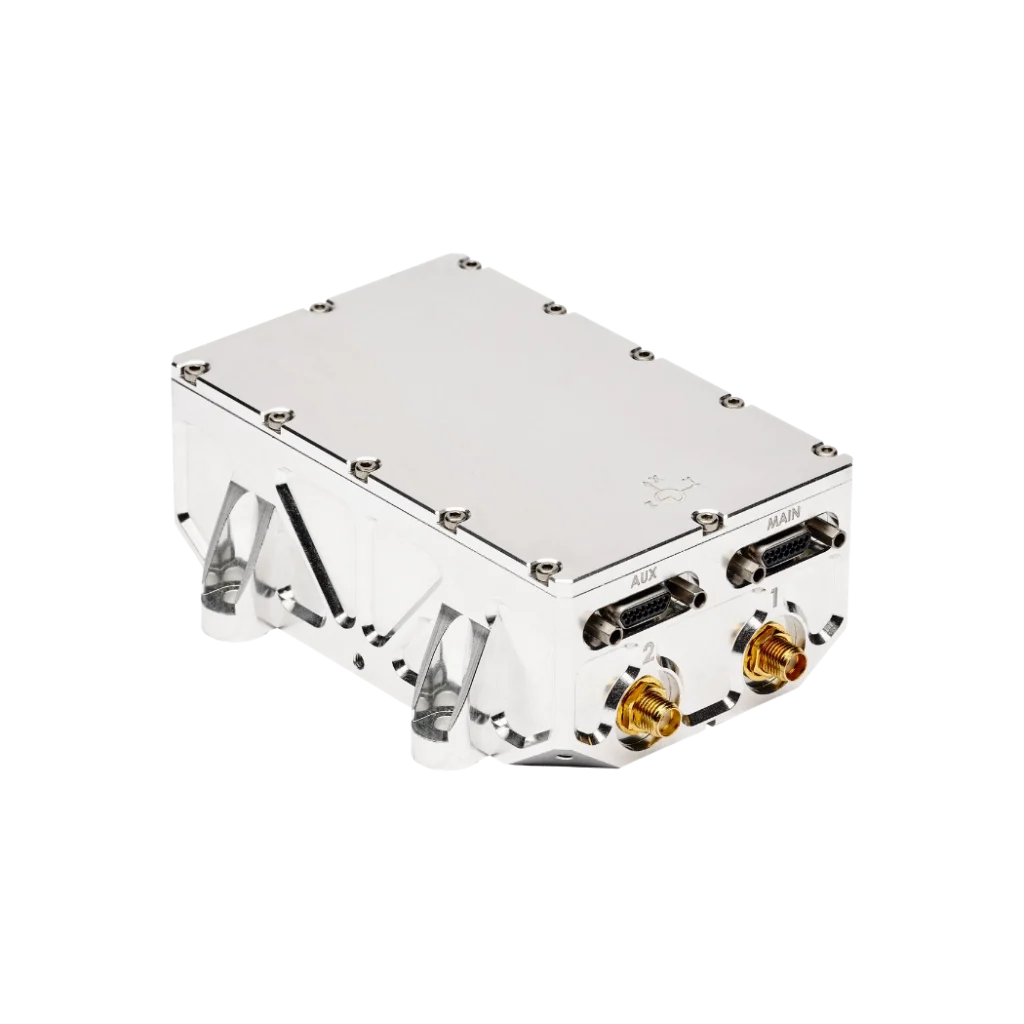
Stellar-40, eşsiz bir dayanıklılık sunan SAF2Nav yığını tarafından çalıştırılan, taktik sınıfı GNSS destekli bir atalet navigasyon sistemidir. Bu sistem, taktik sınıfı IMU, parazit ve sahte sinyallere karşı dayanıklı GNSS alıcısını ve gelişmiş sensör füzyon algoritmalarını sağlam bir muhafaza içinde bir araya getirir.
Üst düzey performansı endüstriyel esneklikle birleştiren Stellar-40, ölçeklenebilirlik için optimize edilmiş bir tasarımda benzersiz üç katmanlı titreşim azaltma mimarisine sahiptir ve seri üretimin zorlu taleplerini karşılar.
Bu ürünün piyasaya sürülmesiyle birlikte, SBG Systems , görev açısından kritik uygulamalar için özel olarak tasarlanmış atalet navigasyon çözümleri portföyünü daha da genişletiyor. Stellar-40, ITAR kısıtlamalarına tabi değildir.
Stellar-40
Stellar-40 ürünümüz, değişen operasyonel gereksinimleri karşılamak üzere piyasaya sürülen yeni Stellar serisinin ilk üyesidir. Bu taktik sınıfı INS , performanstan ödün vermeden zorlu operasyonel koşullarda dayanıklılığı artırmak ve ölçeklenebilirliği sağlamak olmak üzere iki ana hedefe odaklanmaktadır.
Yüksek titreşim sorunlarını çözmek için SBG Systems , bir makine mühendisliği şaheseri olan benzersiz üç katmanlı titreşim koruma sistemini geliştirmiştir. Ürünün sağlam ve güvenilir olmasını sağlamak ve aynı zamanda tasarımı son derece basit tutmak amacıyla kapsamlı bir modal analiz gerçekleştirilmiştir.
SAF2Nav motorunu temel alan kestirimsel navigasyona hazır olan Stellar-40, platformunuza sorunsuz bir şekilde entegre olarak en zorlu GNSS-engellenmiş koşullarda bile dayanıklı navigasyon sağlar.
Tüm özellikleri keşfedin!


Stellar-40: Bir Bakışta
Dayanıklı. Hassas. Sorunsuz.
Stellar -40 hakkında daha fazla bilgi edinmek için aşağıdaki temel özellikleri inceleyin.
SAF2Nav ile esnek navigasyon yığını
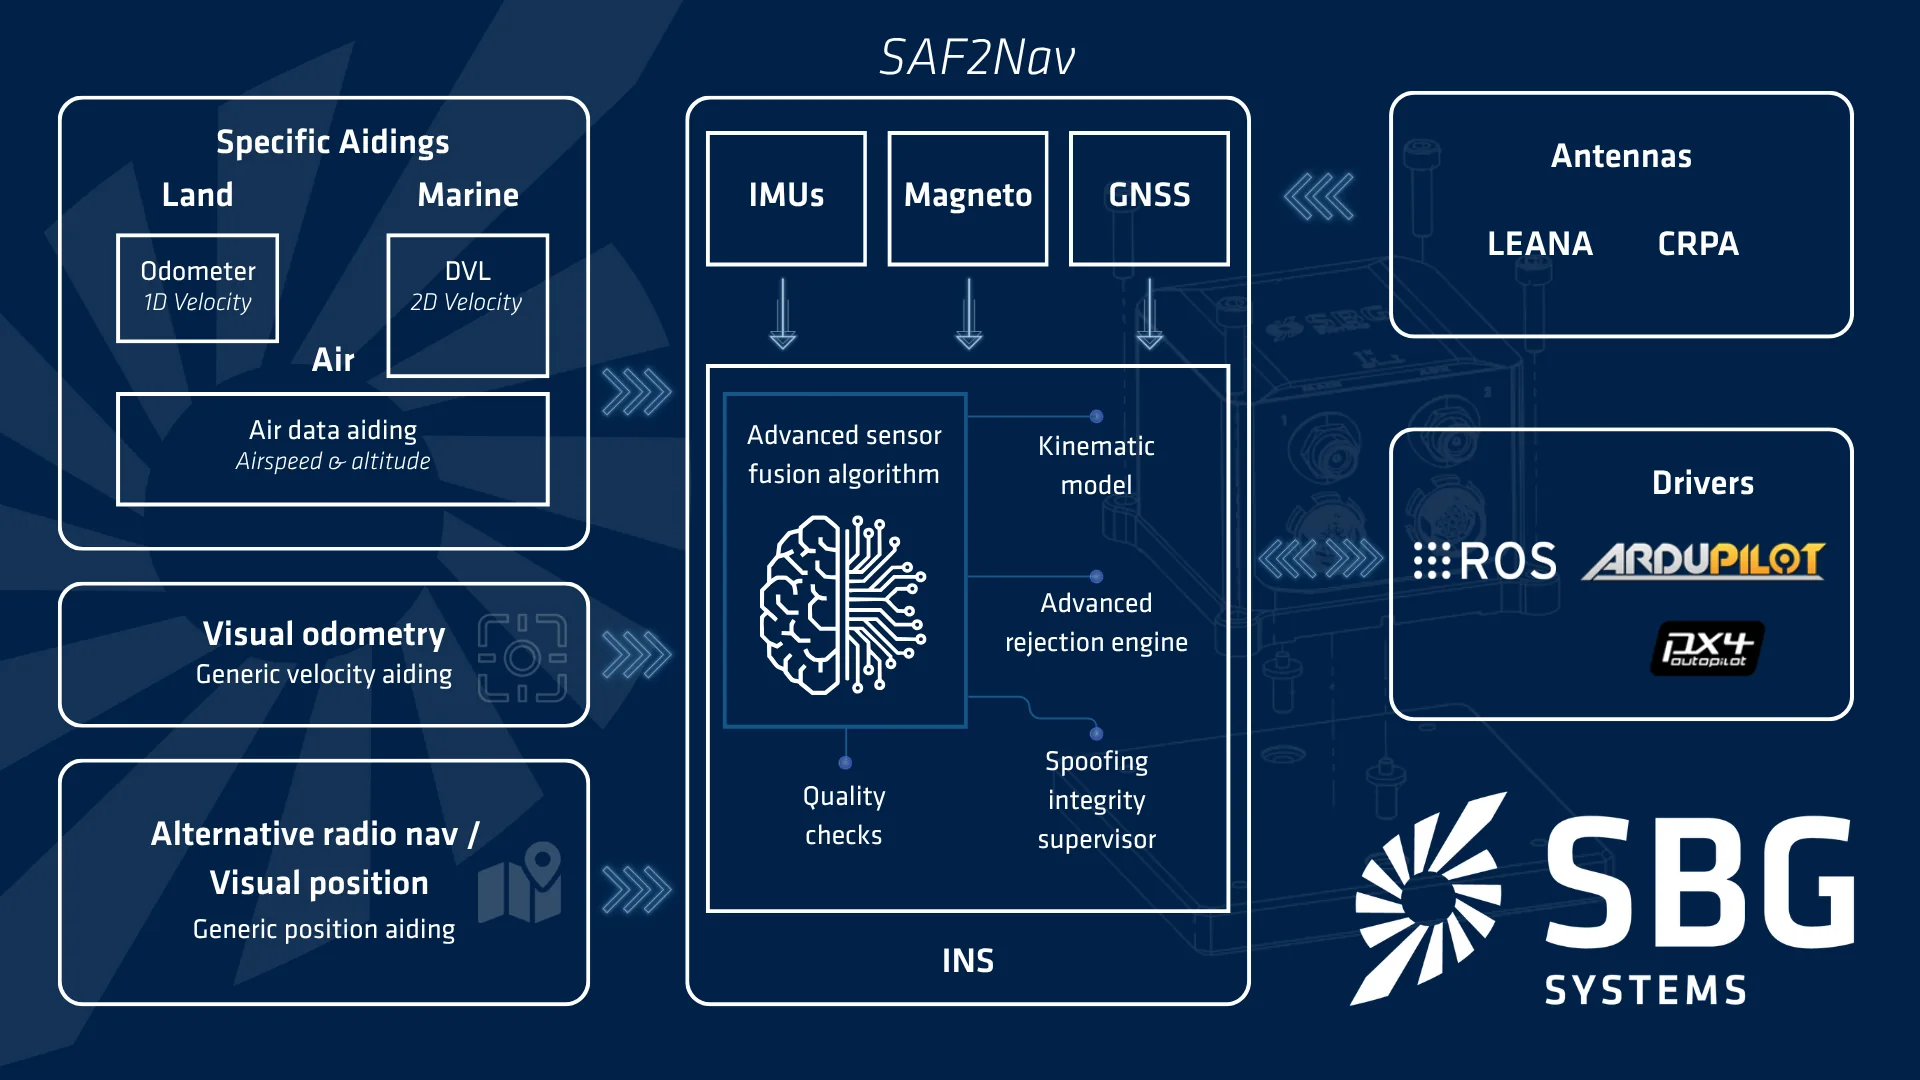
GNSS artık kendiliğinden kabul edilen bir şey değildir. İşte bu nedenle SAF2Nav yığınımız, INS adresindeki sistemimizin kalbini oluşturmakta ve GNSS adresindeki sistem arızalandığında veya saldırıya uğradığında doğruluk ve güvenliği garanti altına almaktadır. Bu sistem üç temel direğe dayanmaktadır. İlk olarak, çoklu sensör füzyonu, GNSS ve IMU adreslerindeki verilerle hava, radar ve görüntü verilerini tek bir tutarlı navigasyon çözümünde birleştirir. İkincisi, yeni bir sahtecilik bütünlüğü denetleyicisi, sensörleri izleyerek anormallikleri anında tespit eder ve kritik uyarı süresini önemli ölçüde azaltır. Son olarak, uyarlanabilir kinematik modeller navigasyon doğruluğunu en üst düzeye çıkararak, füzyon algoritmasının platformunuzun kendine özgü hareket dinamiklerine sorunsuz bir şekilde uyum sağlamasına olanak tanır.
Yerleşik titreşim izleme aracı
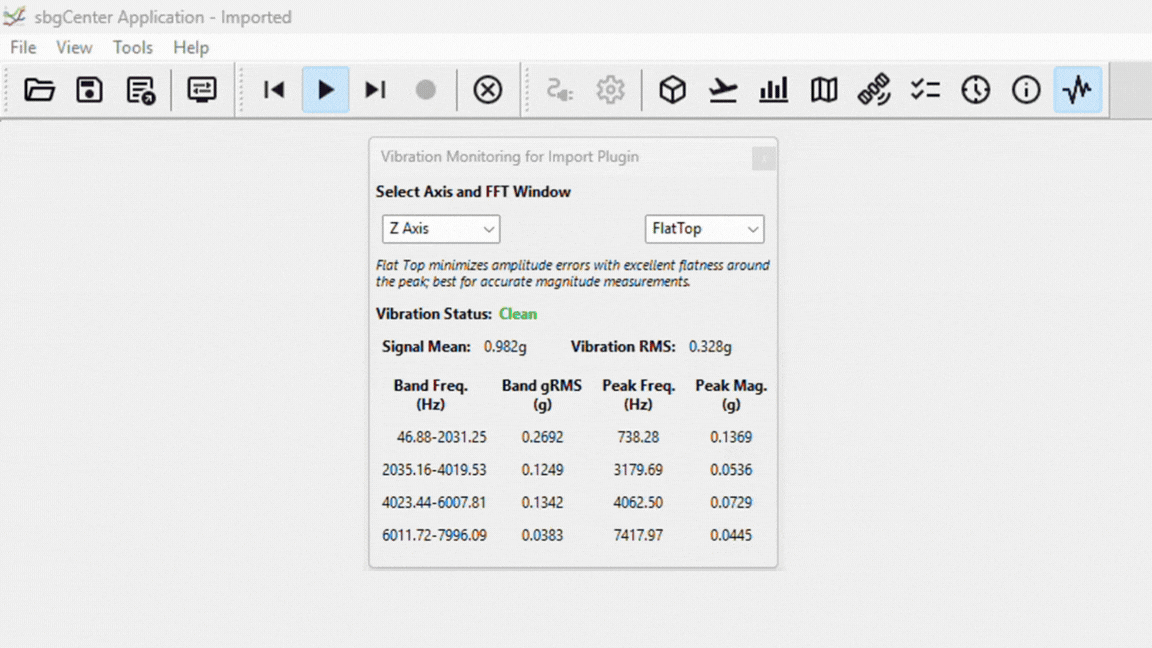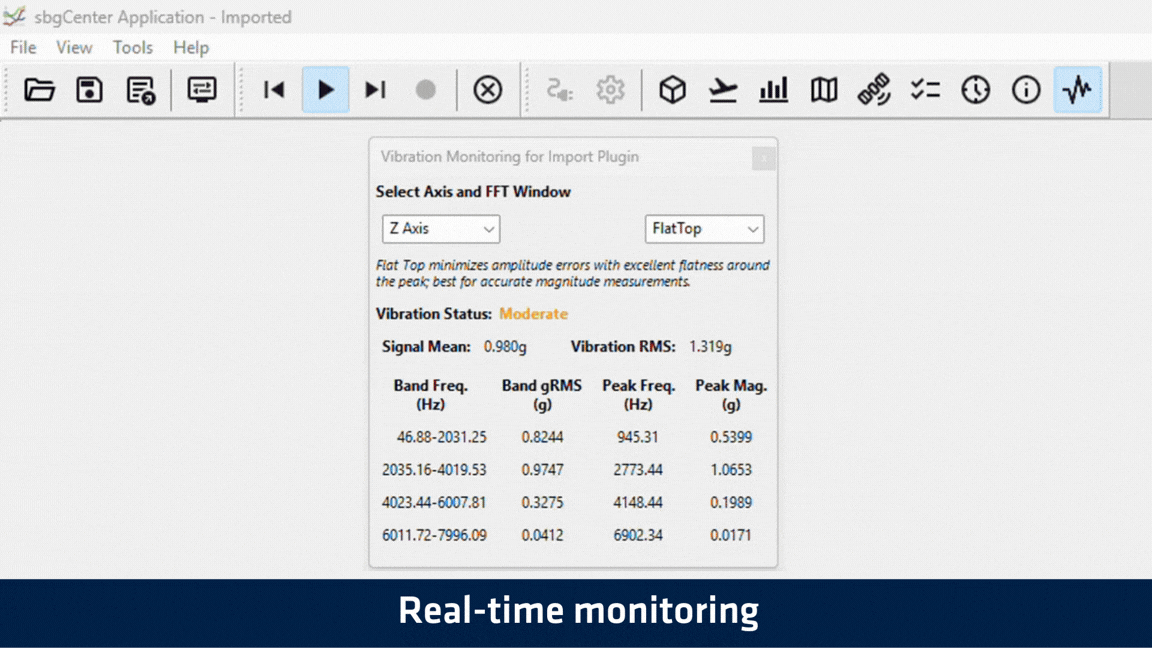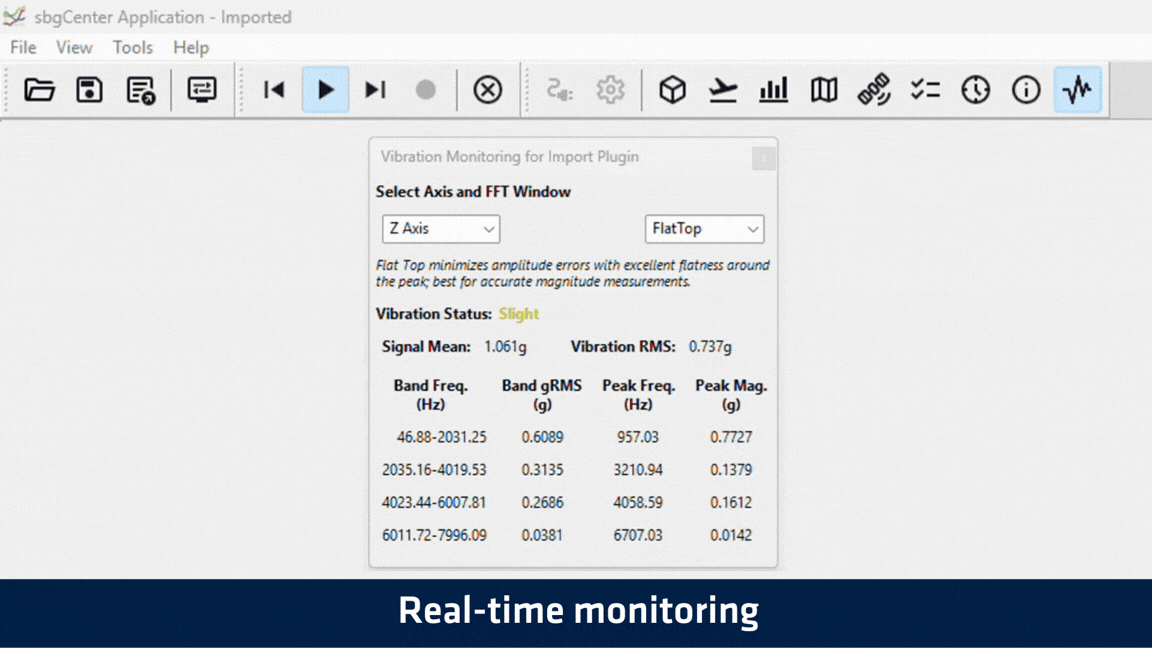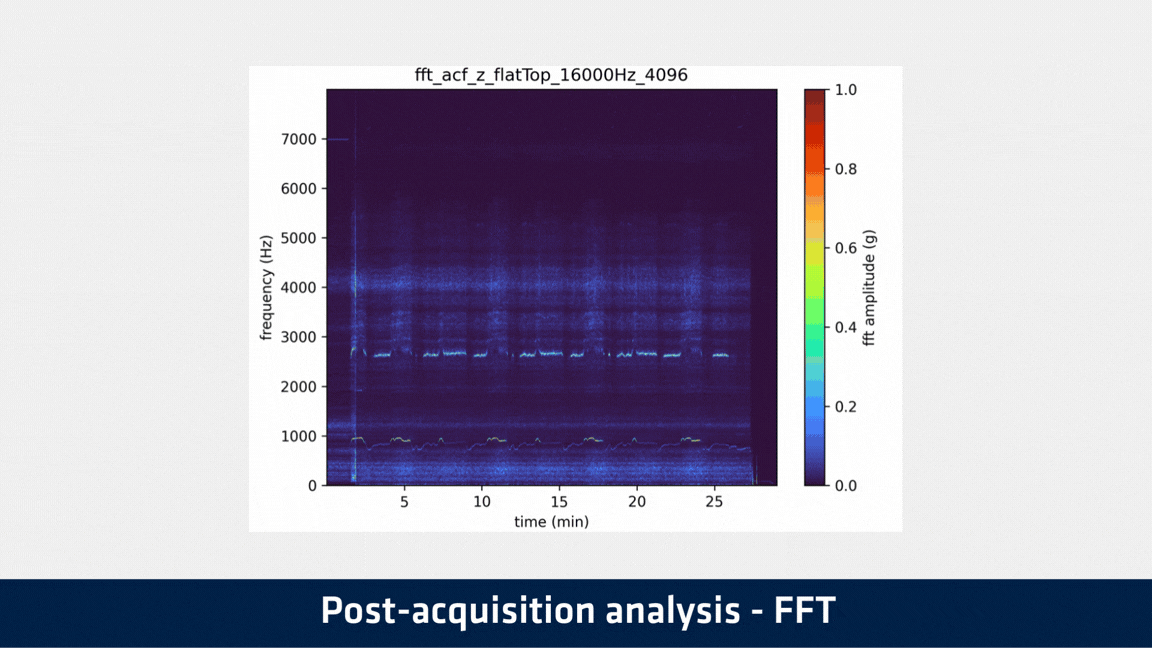
Yapısal rezonansları anlamak ve azaltmak amacıyla titreşimleri izlemek nadiren basit bir işlemdir ve genellikle özel harici donanım gerektirir. Bu nedenle, kapsamlı izleme araçlarını doğrudan Stellar-40 INS sistemine entegre ettik. Sistem, 16 kHz’e kadar çalışan özel bir yüksek bant genişliğine sahip ivmeölçer ile gelişmiş yerleşik işleme yeteneklerini bir araya getirir. Dört farklı frekans bandında RMS, tepe büyüklüğü ve tepe frekansının gerçek zamanlı görselleştirilmesini sağlayarak, kullanıcıların kritik titreşimlerin tam olarak nerede meydana geldiğini belirlemelerine olanak tanır. Ayrıca, bu değerli veriler sorunsuz bir şekilde kaydedilir ve daha sonra yapılacak derinlemesine FFT analizleri için yeniden kullanılır.
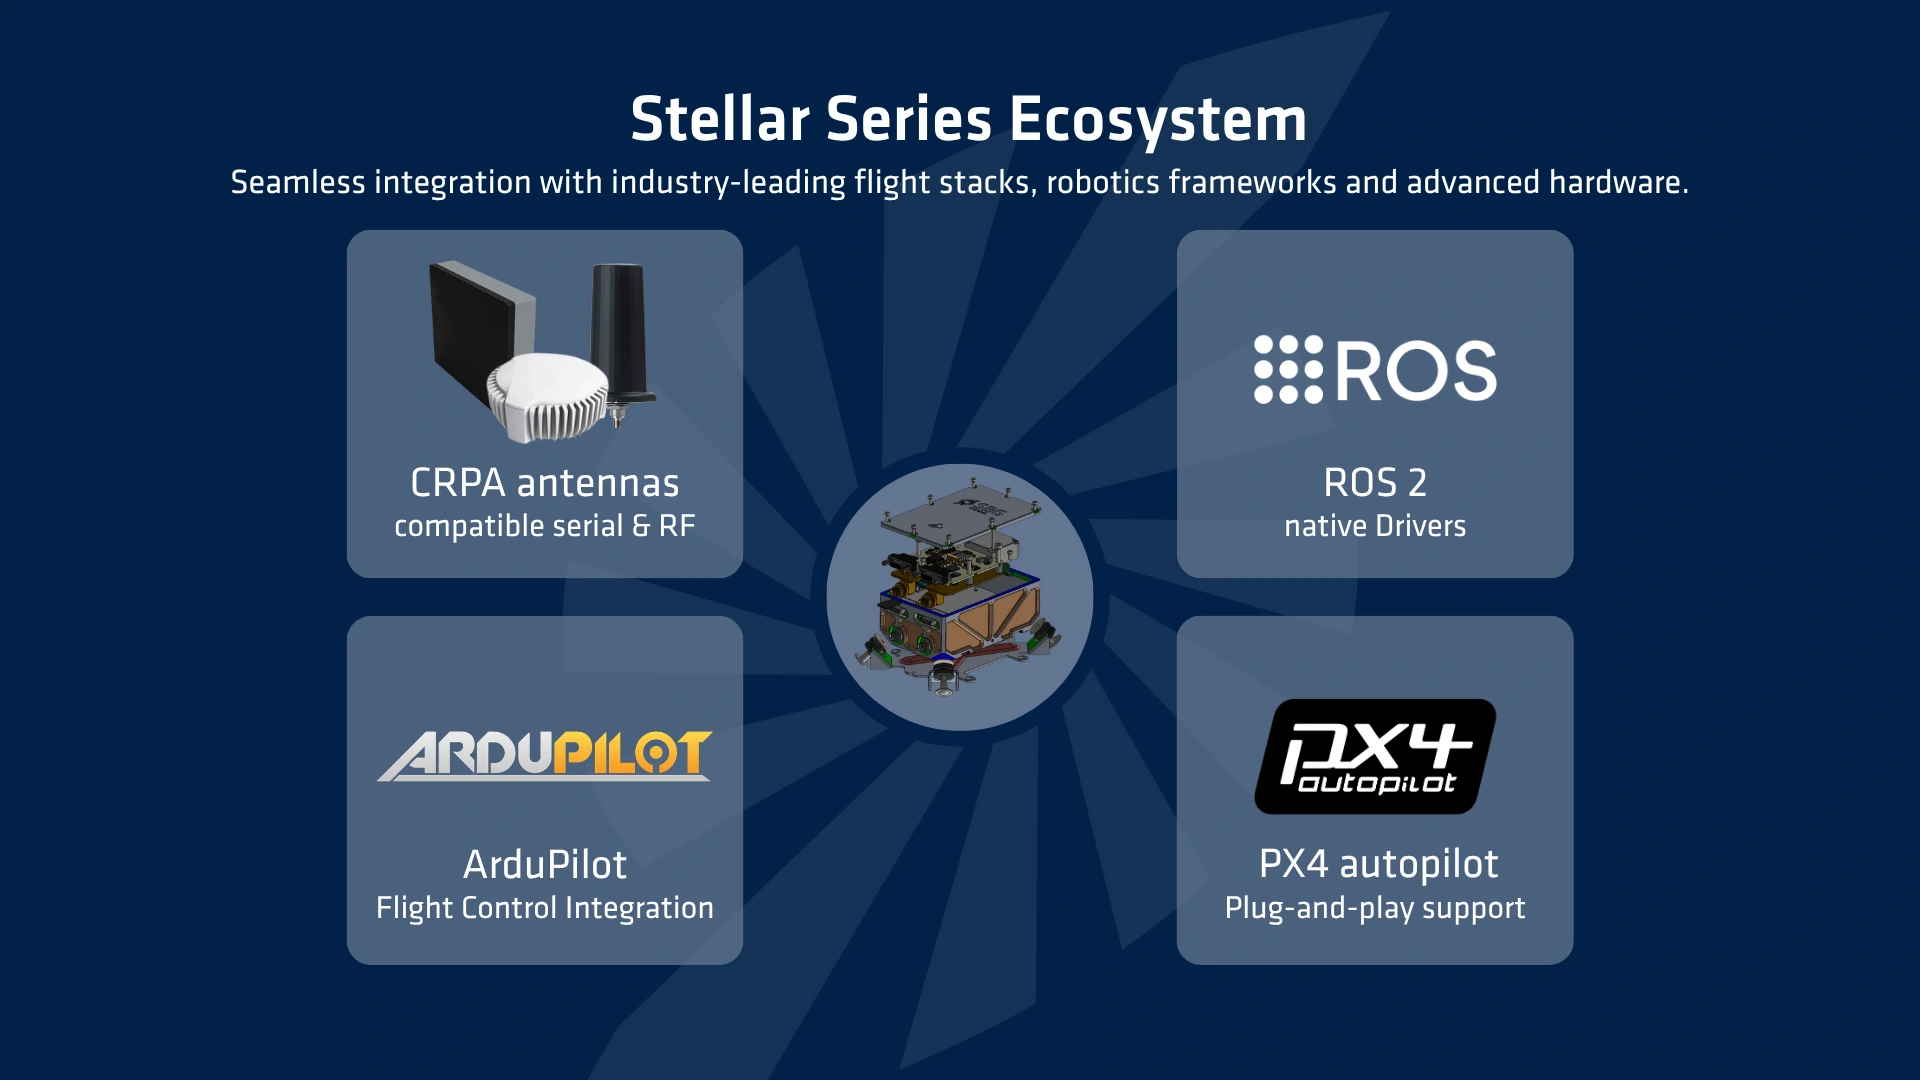
Ekosistem uyumluluğu
Güçlü bir navigasyon sistemi, mimarinize sorunsuz bir şekilde entegre olabilme yeteneği kadar iyidir. İşte bu nedenle, ekosistem uyumluluğu, dağıtımı hızlandırmak ve entegrasyon yükünü ortadan kaldırmak üzere tasarlanmış INS platformumuzun temel direğidir. İlk olarak, sistem ROS2, ArduPilot ve PX4 dahil olmak üzere endüstri standardı otonom platformlar için yerel destek sunan, kullanıma hazır sürücülerle tam donanımlıdır. İkinci olarak, zorlu ortamlarda maksimum dayanıklılığı garanti etmek için gelişmiş CRPA antenleriyle doğrudan tak-çalıştır uyumluluğu sağlar. Bu derin düzeyde birlikte çalışabilirlik, tüm kritik platformlarınızda zahmetsiz bir şekilde devreye alınmasını garanti eder.
Görev yetenekleri ve PERFORMANSına genel bakış
Her türlü görev için tasarlandı
Ürünün çeşitli operasyonel ortamlarda nasıl bir performans sergilediğini keşfedin. Her bir alan, görevle ilgili avantajları ve temel teknik özellikleri öne çıkarmaktadır.
Hava görev performansı
- İHA navigasyonu: sabit kanatlı ve döner kanatlı platformlar
- İHA navigasyonu: sabit kanatlı ve döner kanatlı platformlar
Görev özelliklerinin dökümü
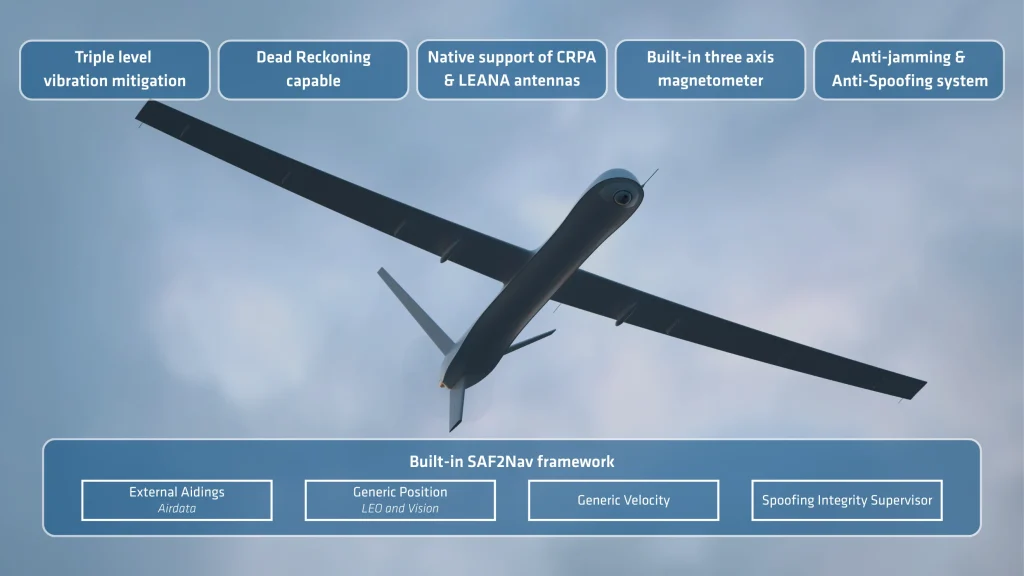
Zorlu hava görevleri için tasarlanan bu sistem, sağlamlık, hassasiyet ve sabit kanatlı ile döner kanatlı platformlar arasında sorunsuz entegrasyon özelliklerini bir araya getirir.
- Sabit kanatlı ve döner kanatlı platformlara özel olarak tasarlanmış dinamik profiller.
- Yüksek titreşimli, havadan yayılan ortamlar için üç katmanlı titreşim yalıtımı.
- SAF2Nav yığını sayesinde, “ GNSS ” sinyal bozulması ve sahteciliği koşullarında konum belirleme bütünlüğü sağlanmaktadır.
- GNSS 'ın kesintileri sırasında kesintisiz navigasyon sağlamak üzere SAF2Nav yığını tarafından desteklenen taktiksel kestirim navigasyonu.
- Pitot entegrasyonu için otomatik rüzgâr hızı tahmini ve telafisi.
- PX4 ve ArduPilot sürücülerimizle sorunsuz otopilot entegrasyonu.
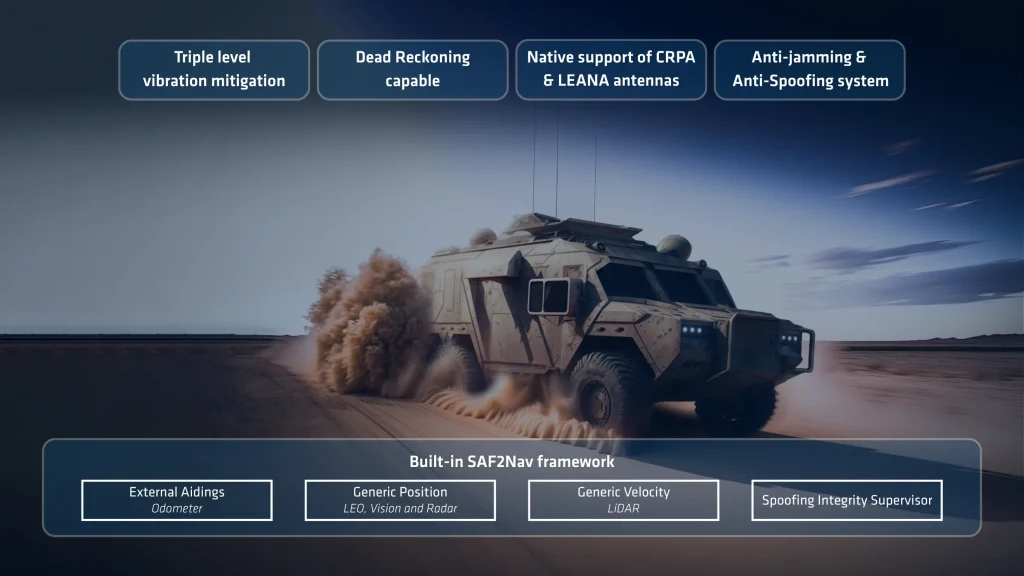
Kara görev performansı
- Arazi navigasyonu: Karayolu ve arazi araçları
- Arazi navigasyonu: Karayolu ve arazi araçları
Görev özelliklerinin dökümü
Zorlu kara aracı görevleri için tasarlanan sistem, sağlamlık, hassasiyet ve her tür kara aracına sorunsuz entegrasyon özelliklerini bir araya getirir.
- Arazi veya yol araçlarına özel olarak tasarlanmış dinamik profiller.
- Yüksek titreşimli ortamlar için üç katmanlı titreşim yalıtımı.
- SAF2Nav yığını sayesinde, “ GNSS ” sinyal bozulması ve sahteciliği koşullarında konum belirleme bütünlüğü sağlanmaktadır.
- Daha iyi kestirim performansı için tekerlek kilometre sayacı ve çarpma hızı verileri
- GNSS 'ın kesintileri sırasında kesintisiz navigasyon sağlamak üzere SAF2Nav yığını tarafından desteklenen taktiksel kestirim navigasyonu.
Yüzey seyrüsefer performansı
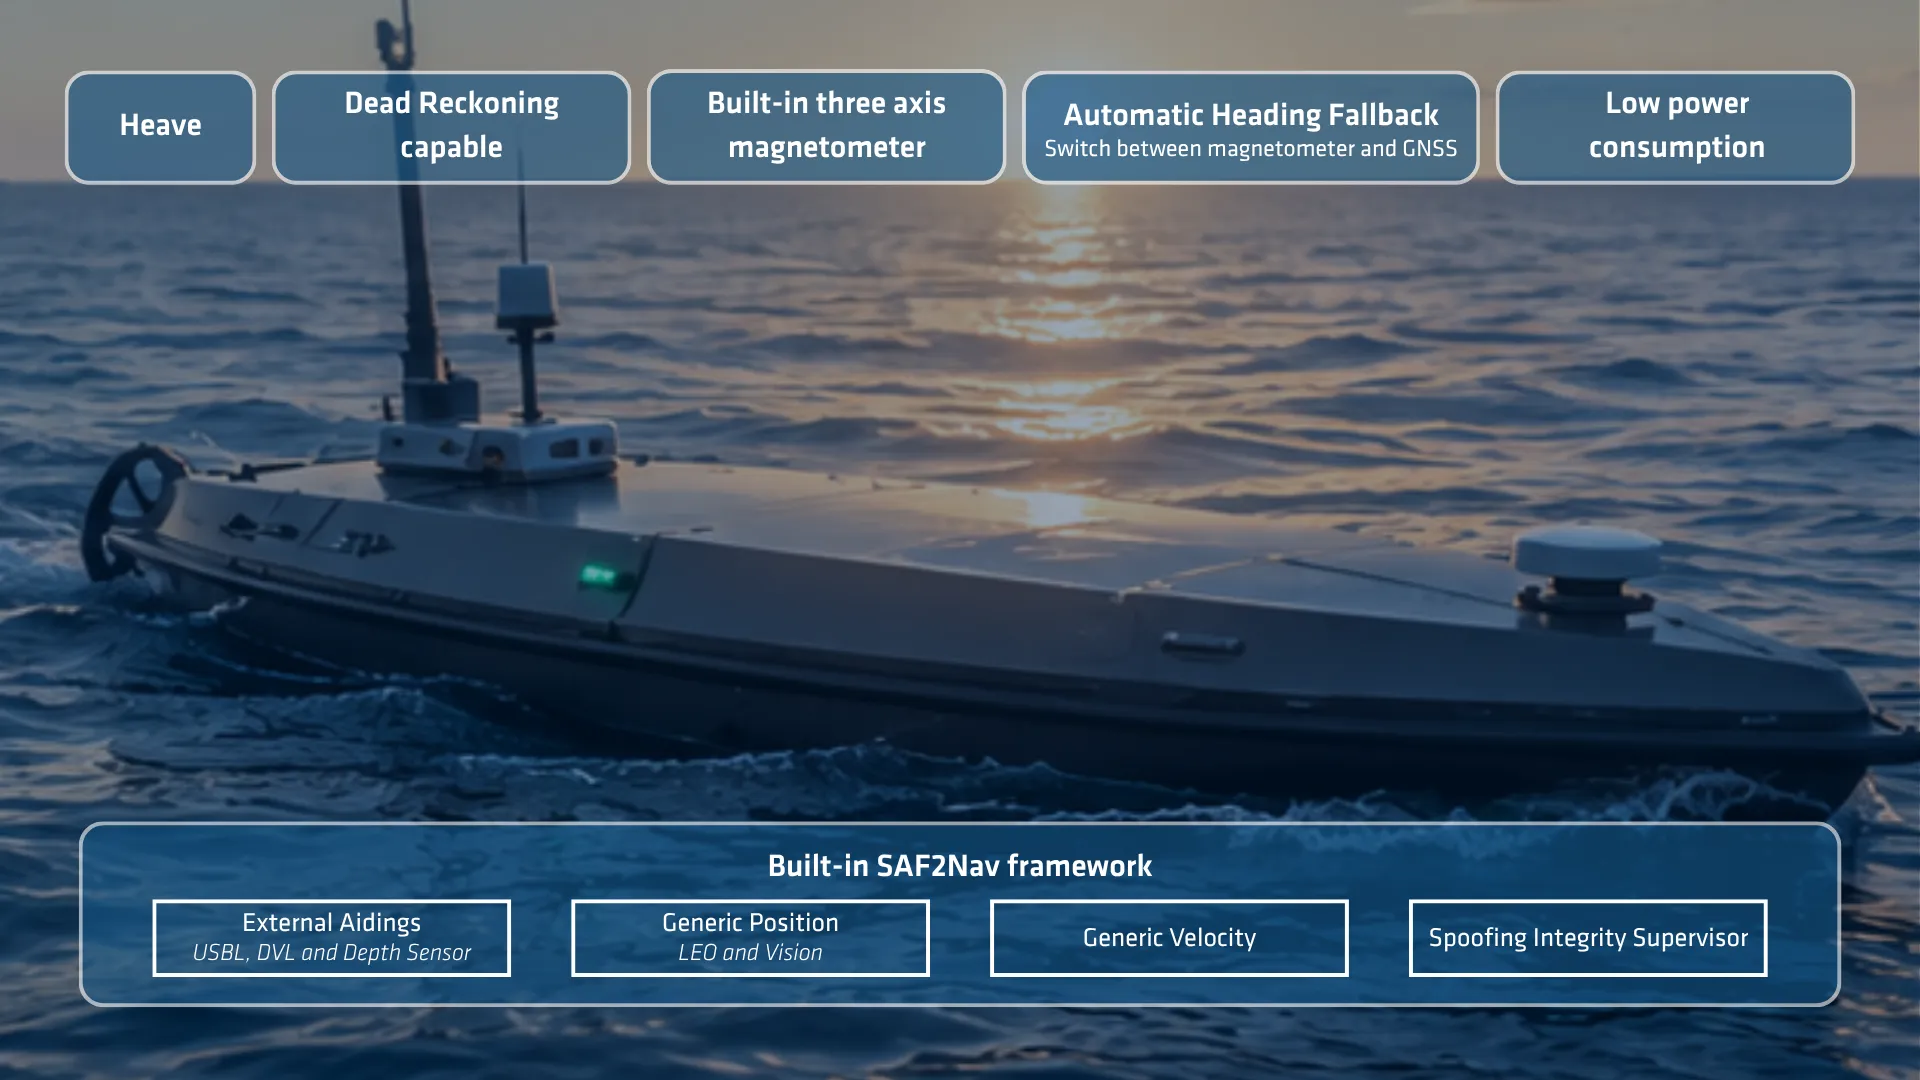
- Deniz seyrüseferi: Her boyuttaki insanlı ve insansız yüzey gemileri
- Deniz seyrüseferi: Her boyuttaki insanlı ve insansız yüzey gemileri
Görev özelliklerinin dökümü
Zorlu deniz görevleri için tasarlanan bu sistem, sağlamlık, hassasiyet ve her tür yüzey gemisinde sorunsuz entegrasyon özelliklerini bir araya getirir.
- Deniz yüzey araçlarına özel olarak tasarlanmış dinamik profiller.
- Yüksek titreşimli ortamlar için üç katmanlı titreşim yalıtımı.
- SAF2Nav yığını sayesinde, “ GNSS ” sinyal bozulması ve sahteciliği koşullarında konum belirleme bütünlüğü sağlanmaktadır.
- Daha iyi kestirim performansı için DVL veya göl hızı verileri
- Su yolu hız telafisi için otomatik akım hızı tahmini ve telafisi.
- GNSS 'ın kesintileri sırasında kesintisiz navigasyon sağlamak üzere SAF2Nav yığını tarafından desteklenen taktiksel kestirim navigasyonu.
Teknik Özellikler
Araç uyumluluğu
Yüzey gemileri, sualtı araçları, deniz araştırmaları, deniz ve zorlu deniz koşulları Hava
Uçak, helikopter, hava aracı, İHA Arazi
Otomobil, otomotiv, tren/demiryolu, kamyon, iki tekerlekli araçlar, ağır iş makineleri, yayalar, sırt çantası, arazi
GNSS performans
Çift anten, 789 kanal GNSS aralık
500 m/s ve 80 km irtifa Frekans bandı
Çok frekanslı GNSS özellikler
SBAS, RTK, PPK, RAW GPS sinyalleri
L1C/A, L1C, L2C, L2PY, L5 Galileo sinyalleri
E1, E5a, E5b, E6BC GLONASS sinyalleri
L1C/A, L2C/A, L2P, L3OC Beidou sinyalleri
B1I, B1C, B2a, B2I, B3I, B2b Diğer sinyaller
NaviC L5, L-Band, QZSS GNSS ilk düzeltmeye kadar geçen süre
< 35 s Sinyal bozma ve sahte sinyal gönderme
Otomatik sinyal bozma ve sahte sinyal önleme, OSNMA, gelişmiş otomatik çoklu sensör reddetme
Çevresel özellikler ve çalışma aralığı
-40 °C ile 71 °C arası Titreşimler
3 g RMS – 20 Hz ila 2 kHz Amortisörler
0,3 ms için 500 g MTBF (hesaplanmış)
246.000 saat Aşağıdakilerle uyumludur:
MIL-STD 461G | MIL-STD 1275E | MIL-STD 810H
Arayüzler
GNSS, RTCM, NTRIP, Hava Verileri, Kilometre Sayacı, Genel Hız ve Konum Çıkış protokolleri
NMEA, ASCII, sbgECom (ikili), REST API Giriş protokolleri
NMEA, ASCII, sbgECom (ikili), REST API Veri kaydedici
8 GB veya 48 saat @ 200 Hz Çıkış hızı
200 Hz (IMU, INS) Seri bağlantı noktaları
4 adet seri G/Ç, 921.600 bps’ye kadar CAN
1 adet CAN 2.0 A/B veriyolu, en fazla 1 Mbps Çıkış Senkronizasyonu
2 adet senkronizasyon çıkışı (1 adet RS232 + 1 adet TTL seviyeleri) Senkronizasyon GİRİŞİ
4 adet Senkronizasyon Girişi (RS232 seviyeleri) Ethernet
1 adet Ethernet Tam çift yönlü (10/100 Base-T) PTP / NTP, NTRIP, Web arayüzü, FTP Bağlantı elemanları
2 adet Micro-D 15 (G/Ç) 2 adet SMA konektörü (antenler)
Mekanik ve elektriksel teknik özellikler
9 ila 36 VDC Güç tüketimi
< 3 W without antennas Ağırlık (g)
365 g / 443 g (sönümleyici dahil) Boyutlar (UxGxY)
107,7 mm x 85 mm x 40 mm
Zamanlama özellikleri
< 200 ns PTP doğruluğu
< 1 µs PPS doğruluğu
< 1 µs (jitter < 1 µs) Kalkülasyonla seyir sırasında sapma
1 ppm
Stellar-40 teknik veri sayfası
Tüm ürün özelliklerini ve teknik bilgilerini doğrudan e-posta kutunuza alın!
Stellar-40 ürününü diğer ürünlerle karşılaştırın
Navigasyon, hareket ve dikey sallanma algılama için en gelişmiş atalet sensör serimizi karşılaştırın. Tam teknik özellikler, talep üzerine temin edilebilen Donanım Kılavuzu’nda yer almaktadır.
-
Stellar-40
- Tek noktalı yatay konum
- 1.2 m
- Sahtecilik ve sinyal bozma performans değerlendirmesi
- ★★★★★
- Sahtecilik ve sinyal bozma karşısında dayanıklılık
- Tüm konstellasyonlar, tam bant, gelişmiş izleme ve risk azaltma
- Titreşimlere karşı dayanıklılık
- Üç katlı
- Kaba hesaplama
- %0,2 DT’ye kadar (Yol aracı, çift antenli GNSS i ve kilometre sayacı)
- Ağırlık (g)
- 365 g
- Boyutlar (UxGxY)
- 107,7 x 85 x 40 mm
-
- Tek noktalı yatay konum
- 1.2 m
- Sahtecilik ve sinyal bozma performans değerlendirmesi
- ★★★☆☆
- Sahtecilik ve sinyal bozma karşısında dayanıklılık
- Tüm konstellasyonlar, çift bant, izleme ve risk azaltma
- Titreşimlere karşı dayanıklılık
- Bir seviye
- Kaba hesaplama
- %0,2 DT’ye kadar (Yol aracı, çift antenli GNSS i ve kilometre sayacı)
- Ağırlık (g)
- 165 g
- Boyutlar (UxGxY)
- 42 x 57 x 60 mm
-
- Tek noktalı yatay konum
- 1.0 m
- Sahtecilik ve sinyal bozma performans değerlendirmesi
- ★★★☆☆
- Sahtecilik ve sinyal bozma karşısında dayanıklılık
- Tüm konstellasyonlar, üçlü bant, gelişmiş izleme ve risk azaltma
- Titreşimlere karşı dayanıklılık
- Bir seviye
- Kaba hesaplama
- < 0.1 % DT (Onroad vehicle, dual antenna GNSS and odometer)
- Ağırlık (g)
- < 900 g
- Boyutlar (UxGxY)
- 130 x 100 x 75 mm
-
- Tek noktalı yatay konum
- 1.2 m
- Sahtecilik ve sinyal bozma performans değerlendirmesi
- ★★★☆☆
- Sahtecilik ve sinyal bozma karşısında dayanıklılık
- Tüm konstellasyonlar, çift bant, izleme ve risk azaltma
- Titreşimlere karşı dayanıklılık
- Bir seviye
- Kaba hesaplama
- DT %0,5’e kadar (Karayolu aracı, çift antenli GNSS i ve kilometre sayacı)
- Ağırlık (g)
- 65 g
- Boyutlar (UxGxY)
- 46 x 45 x 32 mm


Uyumluluk


Parazit önleme ve sahtecilik önleme antenlerinden oluşan uyumlu bir ürün yelpazesi
Parazit önleyici ve sahtecilik önleyici antenlerden oluşan, uyumluluk açısından kapsamlı bir şekilde test edilmiş ve onaylanmış en uygun seçkiyi hazırladık. Bu ürün yelpazesi, CRPA (Kontrollü Alım Desenli Anten) ve LEANA (Düşük Yükseklikteki Parazit Önleyici Navigasyon Anteni) gibi kendini kanıtlamış teknolojileri içermektedir.
Önerdiğimiz çözümleri keşfedin!
Belgeler ve kaynaklar
Stellar-40, kullanıcıları her adımda desteklemek üzere tasarlanmış kapsamlı bir çevrimiçi kılavuzla birlikte sunulmaktadır.
Kurulum kılavuzlarından ileri düzey yapılandırma ve sorun gidermeye kadar, anlaşılır ve ayrıntılı kılavuzlarımız sorunsuz entegrasyon ve çalışmayı garanti eder.
Vaka çalışmalarımız
Çözümlerimizin performansı nasıl artırdığını, arıza sürelerini nasıl azalttığını ve operasyonel verimliliği nasıl iyileştirdiğini gösteren gerçek hayattan kullanım örneklerini inceleyin. Gelişmiş sensörlerimizin ve sezgisel arayüzlerimizin, uygulamalarınızda üstün başarı elde etmek için ihtiyaç duyduğunuz hassasiyeti ve kontrolü nasıl sağladığını öğrenin.

Diğer ürünler ve aksesuarlar
Çeşitli uygulama alanlarımızı keşfederek çözümlerimizin operasyonlarınızı nasıl dönüştürebileceğini keşfedin. Hareket ve Navigasyon sensörlerimiz ve yazılımlarımız ile alanınızda başarı ve inovasyonu destekleyen son teknolojiye erişim sağlarsınız.
Çeşitli endüstrilerde atalet navigasyonu ve konumlandırma çözümlerinin potansiyelini ortaya çıkarmak için bize katılın.

Qinertia GNSS-INS

Kablolar

GNSS Antenleri
Üretim süreci
IMU’larımız, AHRS ve INS çözümlerimiz dahil olmak üzere her bir SBG Systems ürününün ardındaki hassasiyeti ve uzmanlığı keşfedin. Öncelikle, mühendislerimizin her bir sistemi hassasiyet ve güvenilirliği göz önünde bulundurarak nasıl tasarladığını inceleyin. Ardından, yüksek performanslı atalet navigasyon sistemlerimizi nasıl ürettiğimizi ve test ettiğimizi görün.
Süreç boyunca, tutarlı bir performans sağlamak için titiz kalite kontrolleri uyguluyoruz. Ayrıca, gelişmiş mühendislik yöntemlerimiz, her bir ürünün zorlu doğruluk ve güvenilirlik standartlarını karşılamasına yardımcı oluyor.
Yüksek performanslı atalet sistemlerini nasıl ürettiğimizi keşfetmek için videoyu şimdi izleyin.

Fiyat teklifi isteyin
Hakkımızda konuşuyorlar
Gerçek hayattaki projelerde ürünlerimizi kullanan sektör profesyonelleri ve müşterilerimizin deneyimlerini ve görüşlerini paylaşıyoruz. Onların görüşleri, INS çözümlerimizin kalitesini ve performansını ortaya koyuyor. Ayrıca, teknolojimizin zorlu navigasyon uygulamalarını nasıl desteklediğini de gösteriyor.
Yenilikçi teknolojimizin, çeşitli uygulamalarda operasyonları nasıl iyileştirdiğini, verimliliği nasıl artırdığını ve güvenilir sonuçlar sağladığını keşfedin.



Sık Sorulan Sorular bölümü
En son teknoloji ürünlerimiz ve bunların uygulamalarıyla ilgili en acil sorularınızı ele aldığımız SSS bölümümüze hoş geldiniz. Burada, ürün özellikleri, kurulum süreçleri, sorun giderme ipuçları ve kompakt ürünümüzle deneyiminizi en üst düzeye çıkarmak için en iyi uygulamalar hakkında kapsamlı cevaplar bulacaksınız INS. İster rehberlik arayan yeni bir kullanıcı olun, ister ileri düzey bilgiler arayan deneyimli bir profesyonel, SSS bölümümüz ihtiyacınız olan bilgileri sunmak üzere tasarlanmıştır.
Cevaplarınızı burada bulun!
Navigasyonda “dead reckoning” nedir?
Kalkülatif seyrüsefer, sürekli izlemeyi sürdürmek için atalet ve diğer sensör verilerine dayanarak, GNSS sinyalleri olmadan seyrüsefer yapmayı sağlayan bir yöntemdir. Genellikle, GNSS sinyali kesildiğinde sistem konumunu tamamen yitirir. Kalkülatif seyrüseferde ise sistem, zamanla yavaşça sapma gösterecek olan sürekli bir konum hesaplar. Bu sapmanın hızı, dahili IMU kalitesine ve harici yardımcı sensörlerin kullanılabilirliğine bağlıdır.
Harici yardımcı veriler (örn. hava verileri, görüntü) için hangi formatları destekliyorsunuz?
Stellar-40, açıkça tanımlanmış mesaj çerçevelerini kullanan, bize ait sbgECom protokolünü kullanır. Sistem, bu önceden tanımlanmış mesajları kullanarak, söz konusu bilgileri sağlayabilen herhangi bir harici sensörden hava verilerini, gövde hızlarını ve mutlak konum verilerini sorunsuz bir şekilde alabilir.
Rüzgâr tahminini manuel olarak girmek için belirli bir alan var mı?
Hayır, çünkü bu gerekli değildir. Stellar-40’ın gelişmiş sensör füzyon algoritması, rüzgâr koşullarını gerçek zamanlı olarak otomatik olarak hesaplar ve tahmin eder; böylece bunları manuel olarak girmenize gerek kalmaz.
Kara tabanlı uygulamalar için hangi harici destek seçenekleri mevcuttur?
Kara platformları için, Stellar-40, özellikle GNSS erişiminin engellendiği ortamlarda navigasyon doğruluğunu artırmak amacıyla çeşitli yardımcı girdileri desteklemektedir. Bunlar arasında donanım odometreleri (tekerlek odometrisi), harici sensörlerden (LiDAR veya optik sensörler gibi) gelen hız verileri ve mutlak konum verileri yer almaktadır.
Stellar-40 modelinin sönümlü ve sönümsüz versiyonları arasında nasıl seçim yapabilirim?
Doğru seçim, çalışma ortamınıza bağlıdır. Derin saldırı insansız hava araçları veya İnsansız Kara Araçları (UGV’ler) gibi zorlu ve titreşimli ortamlara maruz kalan platformlar için sönümlü versiyonu şiddetle tavsiye ederiz. Uygulamanıza hangi versiyonun uygun olduğundan emin değilseniz, destek ekibimiz doğru seçimi yapmanıza yardımcı olmaya hazırdır.
SBAS nedir?
SBAS nedir?
Uydu Tabanlı Güçlendirme Sistemi (SBAS), uydu konumlandırmanın doğruluğunu, bütünlüğünü, kullanılabilirliğini ve sürekliliğini artıran bir Uydu Bazlı Artırma Sistemi ( GNSS ) teknolojisidir. Başlangıçta havacılığı desteklemek amacıyla geliştirilen SBAS, günümüzde İHA'lar, deniz seyrüseferi, hassas tarım, GIS haritalama, otonom araçlar ve atalet seyrüsefer sistemleri (INS) gibi uygulamalar için değerli bir seyrüsefer yardımı haline gelmiştir. Gerçek Zamanlı Kinematik (RTK) veya Hassas Nokta Konumlandırma (PPP) teknolojilerinden farklı olarak, SBAS yerel bir baz istasyonu veya internet bağlantısı gerektirmeden metre düzeyinde ücretsiz konumlandırma sağlar.
Bağımsız bir GNSS alıcısı, GPS, Galileo, GLONASS veya BeiDou gibi uydu ağlarına ait uydulardan gelen sözde mesafeleri ölçerek konumunu belirler. Ancak bu ölçümler, uydu saat sapması, yörünge (efemeris) hataları, iyonosferik gecikme, troposferik gecikme, alıcı gürültüsü ve çoklu yol gibi çeşitli hata kaynaklarından etkilenir. SBAS, bu hatalardan en büyüğünü sürekli olarak tahmin eder ve navigasyon çözümünü önemli ölçüde iyileştiren gerçek zamanlı düzeltmeleri yayınlar.
SBAS mimarisi, bir bölgeye yayılmış ve hassas bir şekilde ölçülmüş referans istasyonlarından oluşan bir ağa dayanır. Bu istasyonlar, GNSS sinyallerini sürekli olarak izler ve ölçülen uydu mesafelerini bilinen konumlarıyla karşılaştırarak uydu saati, yörünge ve iyonosferik hataları tahmin eder. Ölçümler, ana kontrol merkezlerine iletilir; bu merkezler, tüm referans istasyonlarından gelen verileri birleştirerek düzeltme mesajları ve bütünlük bilgileri oluşturur. Bu mesajlar daha sonra, SBAS özellikli GNSS alıcılarına yeniden yayınlayan sabit yörüngeli uydulara gönderilir. Alıcı, konumunu hesaplamadan önce bu düzeltmeleri uygular ve böylece sözde mesafe ölçümlerini etkileyen başlıca hata kaynaklarını etkili bir şekilde azaltır.
Matematiksel olarak, düzeltilmiş sözde mesafe şu şekilde ifade edilebilir:
Pdüzeltildi = Pölçülen − Δsaat − Δyörünge − Δiono
burada Pölçülen orijinal psödomenzil ölçümüdür, Δsaat uydu saat düzeltmesini temsil eder, Δyörünge yörünge düzeltmesidir ve Δiono iyonosferik gecikme düzeltmesidir.
Bu düzeltmeler, genellikle bağımsız GNSS yatay konumlandırma hatalarını yaklaşık 3–10 metreden 1–2 metre civarına indirir. Bu doğruluk düzeyi, RTK veya PPP ile elde edilen santimetre düzeyindeki performanstan daha düşük olsa da, SBAS önemli bir avantaj sunar: bütünlük izleme. SBAS, sadece konum doğruluğunu iyileştirmekle kalmaz, izlenen her uydunun durumunu sürekli olarak değerlendirir ve bir uydu, saat anomalileri, yörünge hataları veya sinyal bozulması nedeniyle güvenilmez hale gelirse kullanıcıları hızla uyarır. Bu özellik, kullanıcıların navigasyon çözümüne güvenip güvenemeyeceğini bilmeleri gereken, güvenlik açısından kritik uygulamalar için hayati önem taşır.
Dünya çapında çeşitli bölgesel SBAS hizmetleri faaliyet göstermektedir. Bunlar arasında Kuzey Amerika’daki WAAS, Avrupa’daki EGNOS, Japonya’daki MSAS, Hindistan’daki GAGAN, Rusya’daki SDCM, Güney Kore’deki KASS ve Avustralya ile Yeni Zelanda’daki SouthPAN yer almaktadır. Modern çok frekanslı GNSS alıcıları, coğrafi konumlarına bağlı olarak genellikle birden fazla SBAS hizmetini otomatik olarak desteklemektedir.
Atalet navigasyon sistemleri için SBAS, sensör füzyon performansını artıran daha doğru ve güvenilir bir GNSS referansı sağlar. Genişletilmiş Kalman Filtresi (EKF), düzeltilmiş GNSS konum ve hız ölçümlerini kullanarak atalet sensörleri tarafından biriken sapmayı periyodik olarak sınırlar. Tek başına kullanılan GNSS ile karşılaştırıldığında, SBAS ölçüm gürültüsünü ve uydu kaynaklı sapmaları azaltır; bu da daha istikrarlı konum ve hız güncellemeleri sağlarken, navigasyon algoritmaları için değerli bütünlük bilgileri sunar. Ancak SBAS, GNSS güncelleme hızını artırmaz ve GNSS kesintilerini telafi edemez. Sinyal kesintileri sırasında genel navigasyon performansı, yine de öncelikle IMU kalitesine ve INS tahmin algoritmasının etkinliğine bağlıdır.
Bu nedenle SBAS, yüksek güvenilirlik ve bütünlüğe sahip, ücretsiz ve dünya çapında kullanılabilen metre düzeyinde konumlandırma gerektiren uygulamalar için mükemmel bir çözümdür. Özellikle otonom araçlar, İHA’lar, deniz seyrüseferi, tarım ve santimetre düzeyinde doğruluğa ulaşmaktan ziyade sağlam seyrüseferin daha önemli olduğu endüstriyel sistemler için son derece uygundur. Uygulamaların harita ölçümü düzeyinde konumlandırma gerektirdiği durumlarda, RTK veya PPP tercih edilen düzeltme teknikleri olmaya devam ederken, SBAS geleneksel GNSS seyrüseferine güvenilir ve yaygın olarak erişilebilir bir destek sağlar.
Ataletli Navigasyon Sistemleri, GNSS kesintileri sırasında konum belirlemeyi nasıl sürdürür?
Ataletli Navigasyon Sistemleri, “ GNSS ” Kesintileri Sırasında Konum Belirlemeyi Nasıl Sürdürür?
1 – Ataletli Navigasyon Sistemleri ve GNSS Entegrasyonu
Bir atalet navigasyon sistemi (INS), araçtaki atalet ölçümlerinden konum, hız ve yönelimi belirler. Temelinde, bir atalet ölçüm birimi (IMU), üç ivmeölçer ve üç jiroskopu bir araya getirir. İvmeölçerler belirli bir kuvveti ölçerken, jiroskoplar üç ortogonal eksen boyunca açısal hızı ölçer.
Navigasyon bilgisayarı bu ölçümleri yüksek bir hızda işler. Öncelikle, jiroskop ölçümlerini entegre ederek uçağın konumundaki değişiklikleri tahmin eder. Ardından, ölçülen ivmeyi navigasyon koordinat sistemine dönüştürür ve yerçekimi ile diğer bilinen etkileri telafi eder. Son olarak, ivmeyi entegre ederek hız ve konumu tahmin eder. Bu süreç, “ INS ” sisteminin harici sinyallere bağımlı kalmadan kesintisiz bir navigasyon çözümü üretmesini sağlar.
GNSS mevcut olduğunda, INS genellikle entegre birGNSS/INS çözümünün parçası olarak çalışır. GNSS konum ve hız için harici bir referans sağlarken, IMU yüksek hızda hareket ölçümleri sunar. Navigasyon filtresi, her iki kaynağı birleştirerek aracın durumunu tahmin eder ve atalet hatalarını sınırlar.
GNSS sinyalleri kesildiğinde, sistem genellikle “kendi hesaplamasına göre seyir” olarak tanımlanan ataletli yayılma moduna geçer. INS , son bilinen navigasyon durumundaki jiroskop ve ivmeölçer ölçümlerini entegre etmeye devam eder. Sonuç olarak, sinyal kesintisi süresince konum, hız ve yönelim verilerini kesintisiz olarak sağlayabilir.
Bununla birlikte, atalet navigasyonu, sistem kesintisi sırasında konum belirleme hatalarını ortadan kaldırmaz. Sensör sapmaları, gürültü, ölçek faktörü hataları, hizasızlık ve diğer kusurlar, entegrasyon süreci boyunca birikir. Özellikle, ivmeölçer hataları hıza ve dolayısıyla konuma etki ederken, jiroskop hataları ise uçağın duruşunu etkiler ve yanlış yerçekimi telafisi yoluyla ek konum hatalarına yol açabilir.
Bu nedenle, GNSS adresindeki kesintinin süresi ve boyutu, ortaya çıkan konum belirsizliğini doğrudan etkiler. Daha yüksek performanslı atalet sensörleri, hata artışını azaltır ve biriken sapma önemli bir düzeye ulaşmadan önce sistemin daha uzun kesintileri telafi etmesini sağlar.
Atalet sensörlerinin mühendisliği ve üretiminde yaklaşık yirmi yıllık deneyime sahip olan SBG Systems , GNSS erişiminin sınırlı olduğu veya kesintiye uğradığı durumlarda güvenilir navigasyon performansı sağlamak üzere tasarlanmış IMU ve INS teknolojilerini geliştirmektedir.
2 – Kalman Filtreleme ve Sensör Füzyonu
Sensör füzyonu, GNSS/INS sisteminin farklı özelliklere sahip ölçümleri bir araya getirmesini sağlar. IMU sürekli ve yüksek hızda ölçümler sağlar, ancak zamanla hatalar birikir. GNSS mutlak konum referansı sağlar, ancak kullanılamaz hale gelebilir veya daha seyrek güncellenebilir. Bir navigasyon filtresi, aracın durumunu tahmin etmek için bu birbirini tamamlayıcı özellikleri birleştirir.
Kalman filtresi, bu tür durum tahminlerinde yaygın olarak kullanılmaktadır. Pratik INS uygulamalarında, araç hareketini ve konumunu tanımlayan denklemler doğrusal olmadığından sistem genellikle Genişletilmiş Kalman Filtresi’ni (EKF) kullanır. EKF, mevcut sensörlerden gelen ölçümleri işlerken navigasyon durumuna ilişkin bir tahmin ve bunun belirsizliğini muhafaza eder.
Bu süreç iki temel adımdan oluşur: tahmin ve ölçüm güncellemesi.
Tahmin sırasında filtre, bir sonraki durumu tahmin etmek için önceki navigasyon durumunu ve en son IMU ölçümlerini kullanır. Ayrıca, buna ilişkin belirsizliği de aktarır. Ölçüm güncellemesi sırasında filtre, mevcut harici ölçümleri tahmin edilen durumla karşılaştırır. Ardından, bu farkı (yani inovasyonu) kullanarak durum tahminini günceller ve belirsizliğini azaltır.
GNSS/INS sisteminde, GNSS ölçümleri, atalet sapmasını sınırlayan dış gözlemleri sağlar. Sistem modeli ve mevcut ölçümler bu parametrelerin gözlemlenebilir olmasını sağladığında, filtre ayrıca ivmeölçer ve jiroskop sapmaları gibi parametreleri de tahmin edebilir.
Bu ayrım önemlidir: Bir Kalman filtresi, araçtaki her sensörden her türlü hatayı basitçe ortadan kaldırmaz. Bunun yerine, matematiksel bir model ve mevcut ölçümlerden yola çıkarak navigasyon durumunu ve ilgili hata durumlarını tahmin eder. Sensör kusurları, model hataları ve gözlemlenemeyen bozulmalar tamamen ortadan kaldırılamadığından, artık hatalar kalır.
GNSS kullanılamaz hale geldiğinde, filtre atalet ölçümlerini kullanarak navigasyon çözümünü yaymaya devam edebilir. Ancak, harici bir gözlem olmadan sistemin hata durumlarını sınırlama imkânları azalır. Sonuç olarak, kesinti devam ettikçe belirsizlik artar. GNSS ölçümleri yeniden kullanılabilir hale geldiğinde, filtre bunları atalet çözümüyle karşılaştırır ve elde edilen yenilik değerini kullanarak tahmin edilen durumu ve birikmiş hataları düzeltir. Bu, GNSS/INS sisteminin GNSS destekli navigasyon ile atalet yayılımı arasında sorunsuz bir geçiş yapmasını sağlar.
