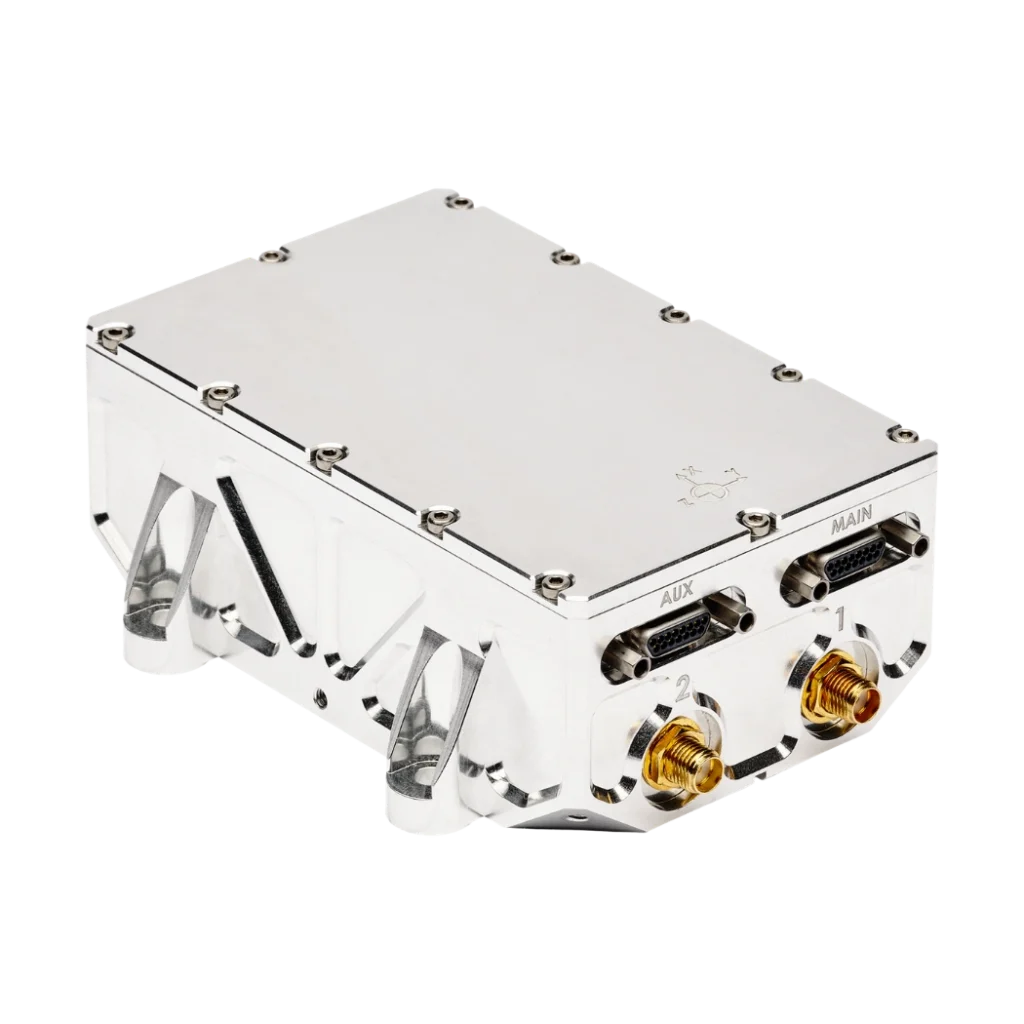
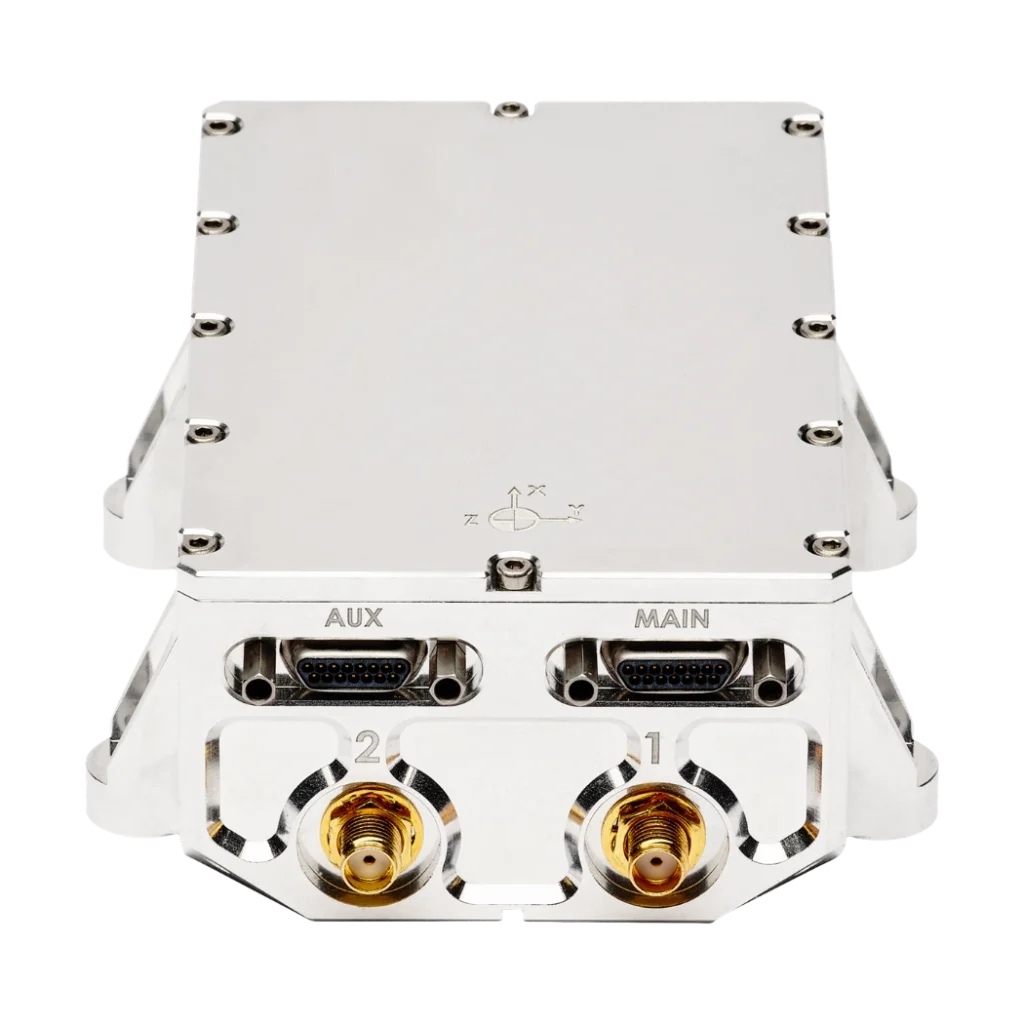
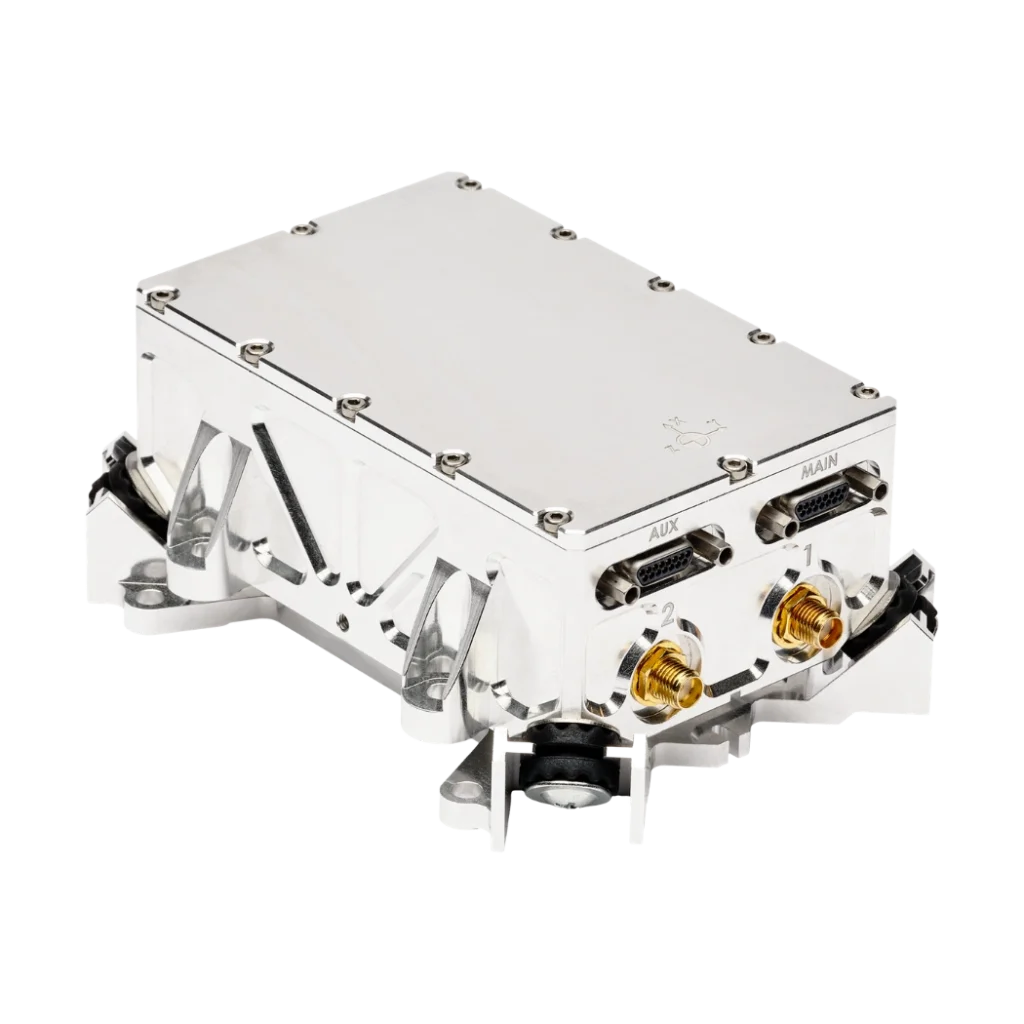
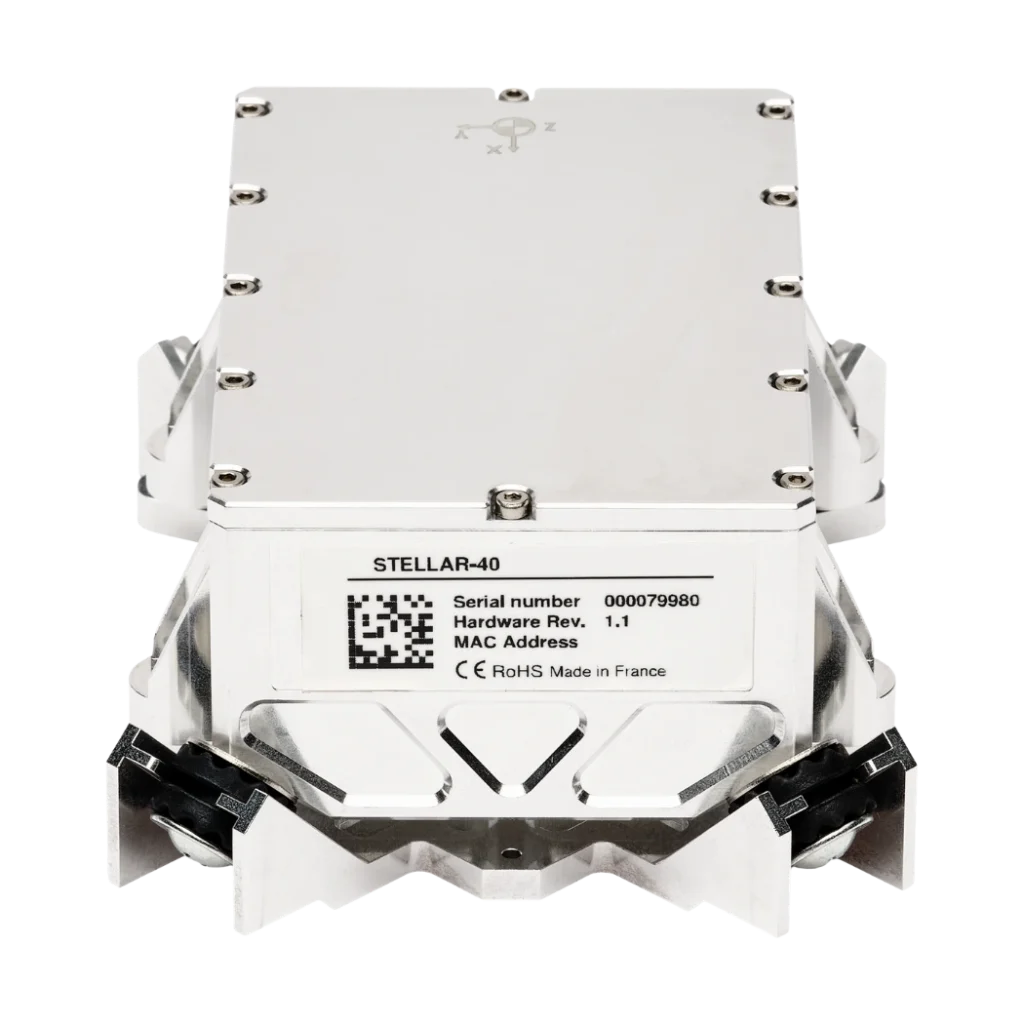
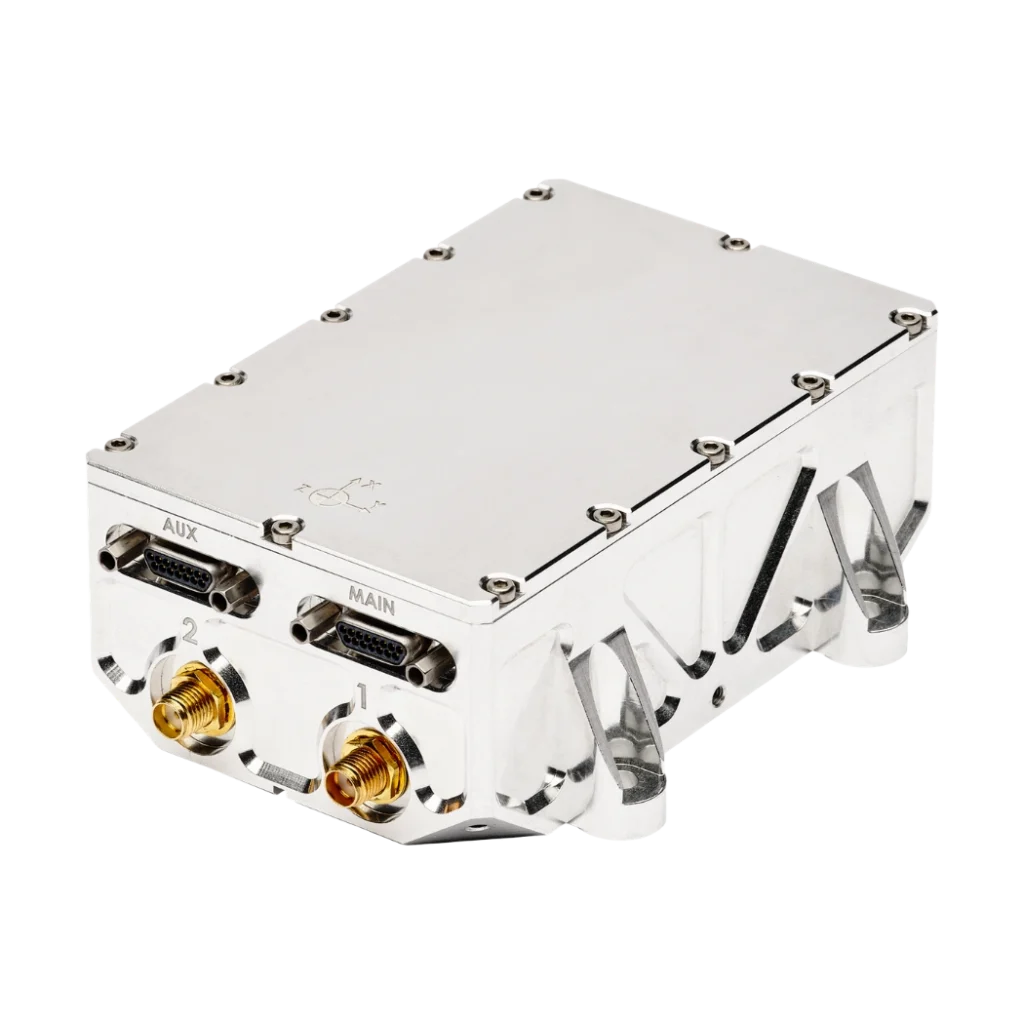
Stellar-40 Tröghetsnavigeringssystem av taktisk kvalitet
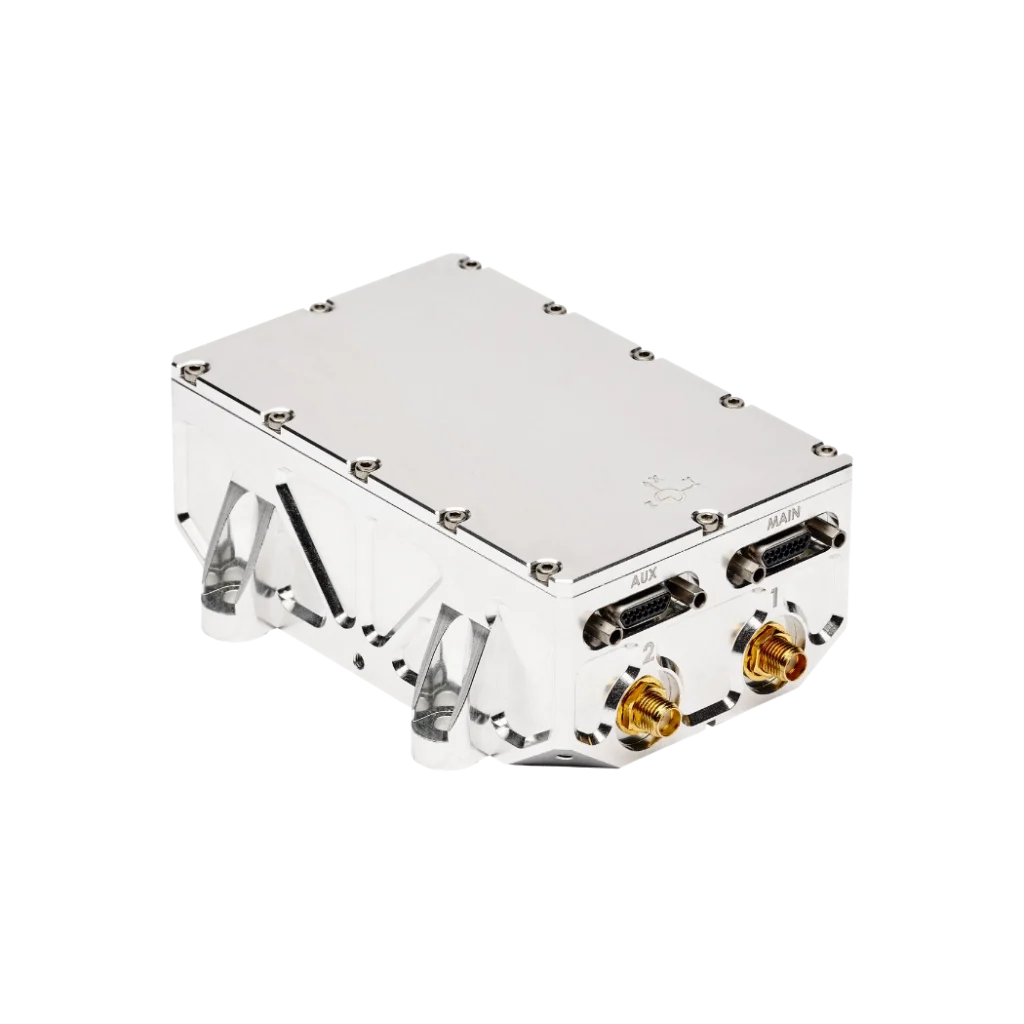
Stellar-40 är ett tröghetsnavigeringssystem av taktisk klass GNSS som stöds av SAF2Nav-stacken för oöverträffad tålighet. Det kombinerar en tröghetsnavigator av taktisk klass IMU, en störnings- och spoofingresistent GNSS -mottagare samt avancerade sensorfusionsalgoritmer i ett robust hölje.
Genom att förena högpresterande prestanda med industriell flexibilitet har Stellar-40 en unik trelagersarkitektur för vibrationsdämpning i en konstruktion som är optimerad för skalbarhet och uppfyller de stränga kraven för massproduktion.
Med denna lansering utökar SBG Systems ytterligare sitt sortiment av tröghetsnavigeringslösningar som är skräddarsydda för uppdragskritiska tillämpningar. Stellar-40 är ITAR-fri.
Stellar-40
Vår ” Stellar-40” är den första produkten i en ny serie, ” Stellar ”, som lanserats för att möta förändrade operativa krav. Denna taktiska lösning INS fokuserar på två huvudmål: att öka motståndskraften under tuffa driftsförhållanden och att säkerställa skalbarhet, utan att kompromissa med prestandan.
För att hantera utmaningar med starka vibrationer har SBG Systems skapat ett mästerverk inom maskinteknik: ett unikt vibrationsskyddssystem i tre lager. En fullständig modalanalys genomfördes för att säkerställa att produkten är robust och pålitlig, samtidigt som konstruktionen hålls anmärkningsvärt enkel.
Stellar -40 är redo för navigering med hjälp av dead reckoning, med SAF2Nav-motorn som kärna, och integreras sömlöst i din plattform för att leverera stabil navigering, även under de tuffaste förhållandena där GNSS inte är tillgängligt.
Utforska alla funktioner!


Stellar-40 i korthet
Robust. Precis. Smidig.
Utforska de viktigaste funktionerna nedan för att lära dig mer om Stellar-40.
En robust navigeringsplattform med SAF2Nav
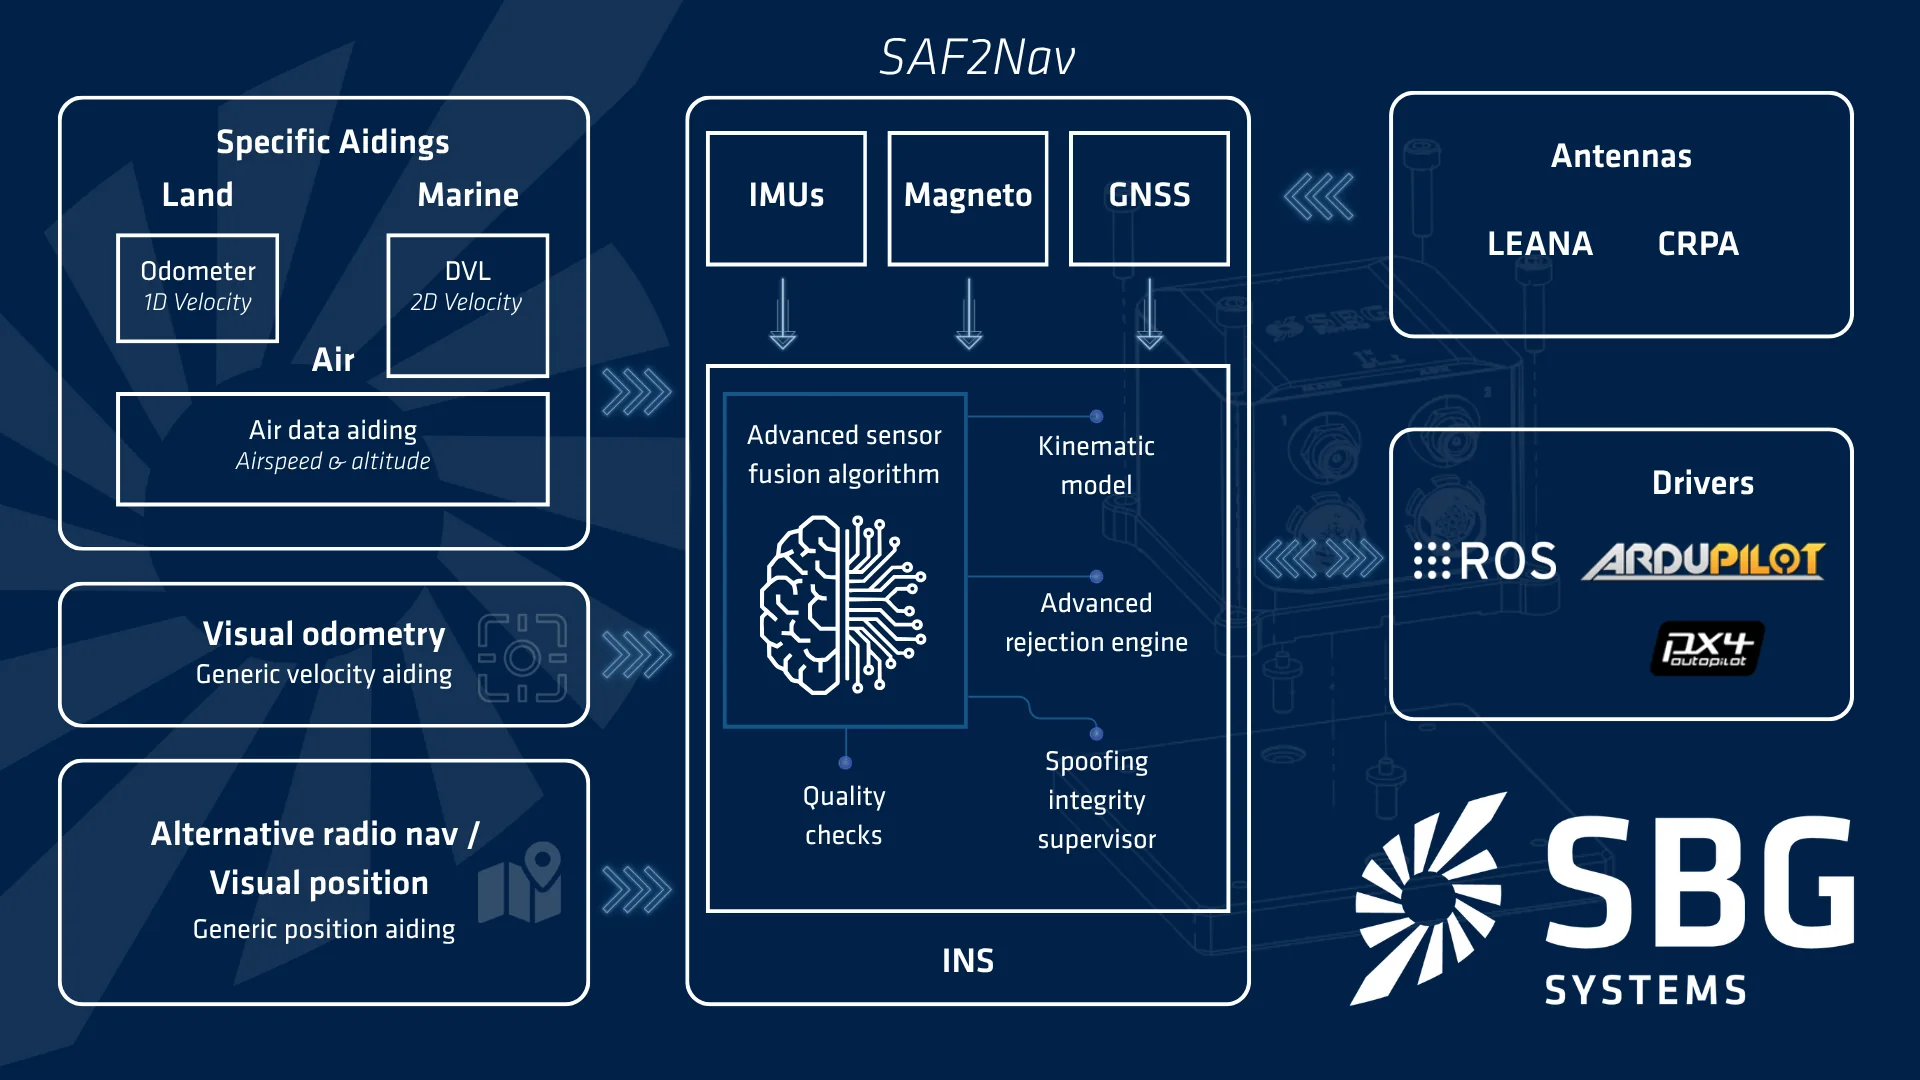
GNSS är inte längre en självklarhet. Det är därför som vår SAF2Nav-plattform utgör kärnan i vårt system ” INS ”, vilket garanterar precision och säkerhet när ” GNSS ” slutar fungera eller utsätts för attacker. Den vilar på tre centrala pelare. För det första kombinerar multisensorfusion data från GNSS, IMU, luft-, radar- och bildsensorer till en enda sammanhängande navigationslösning. För det andra övervakar en ny integritetskontroll för spoofing sensorerna för att omedelbart upptäcka avvikelser, vilket drastiskt minskar den kritiska tiden till larm. Slutligen maximerar adaptiva kinematiska modeller navigationsnoggrannheten, vilket gör att fusionsalgoritmen sömlöst kan anpassa sig till just din plattforms specifika rörelsedynamik.
Inbyggt verktyg för övervakning av vibrationer
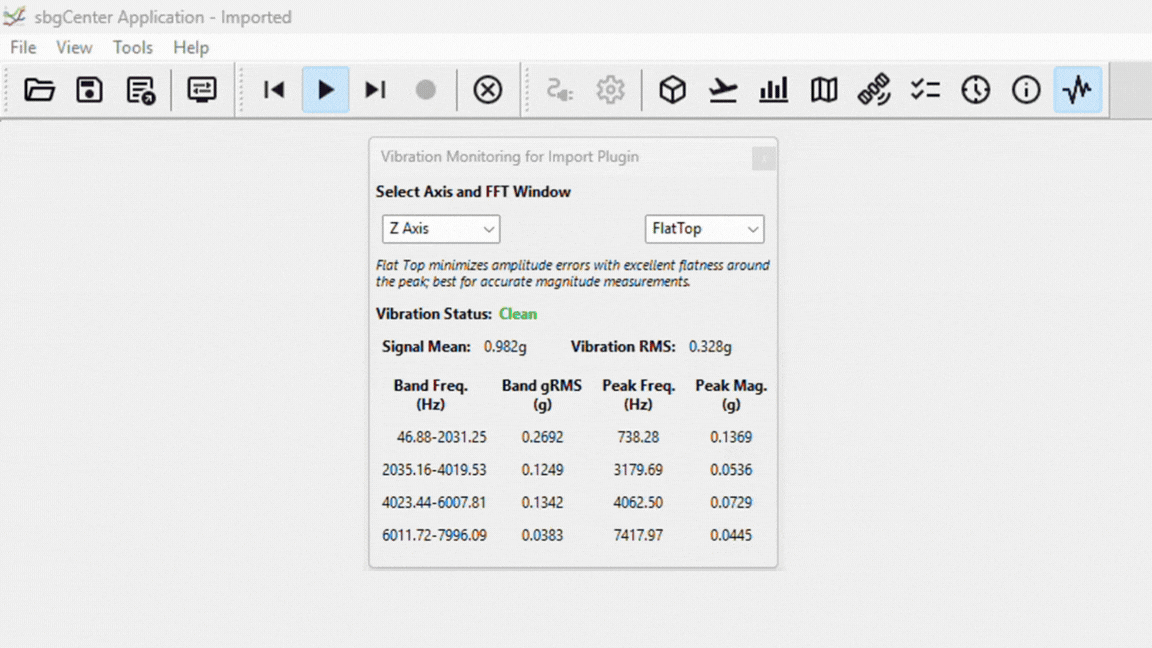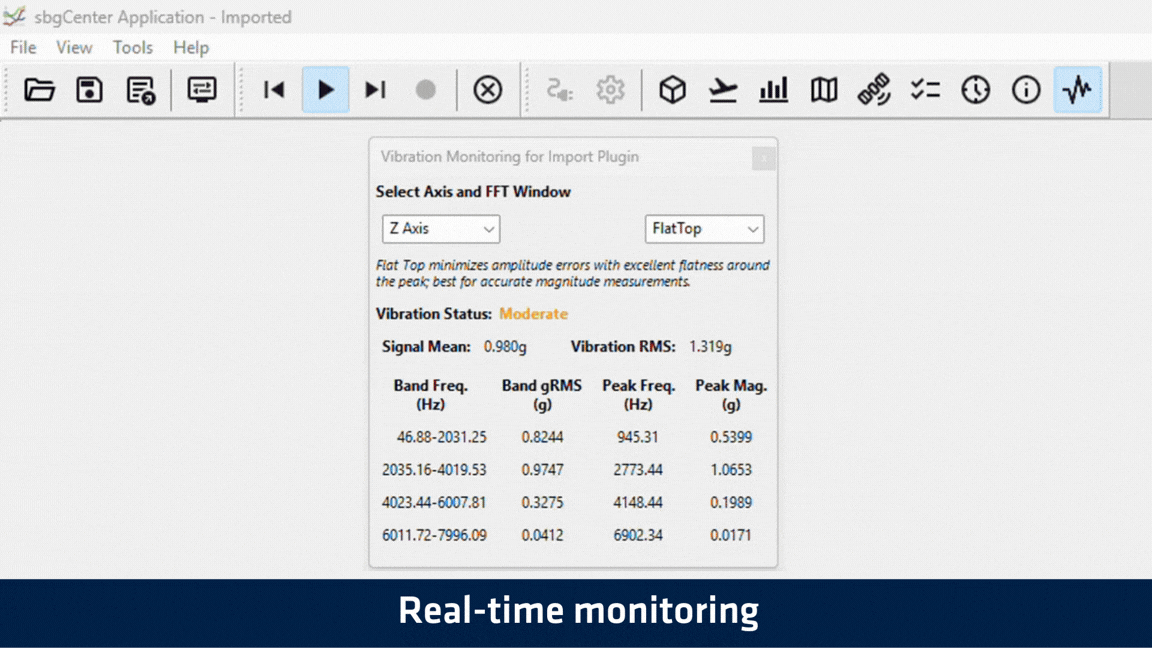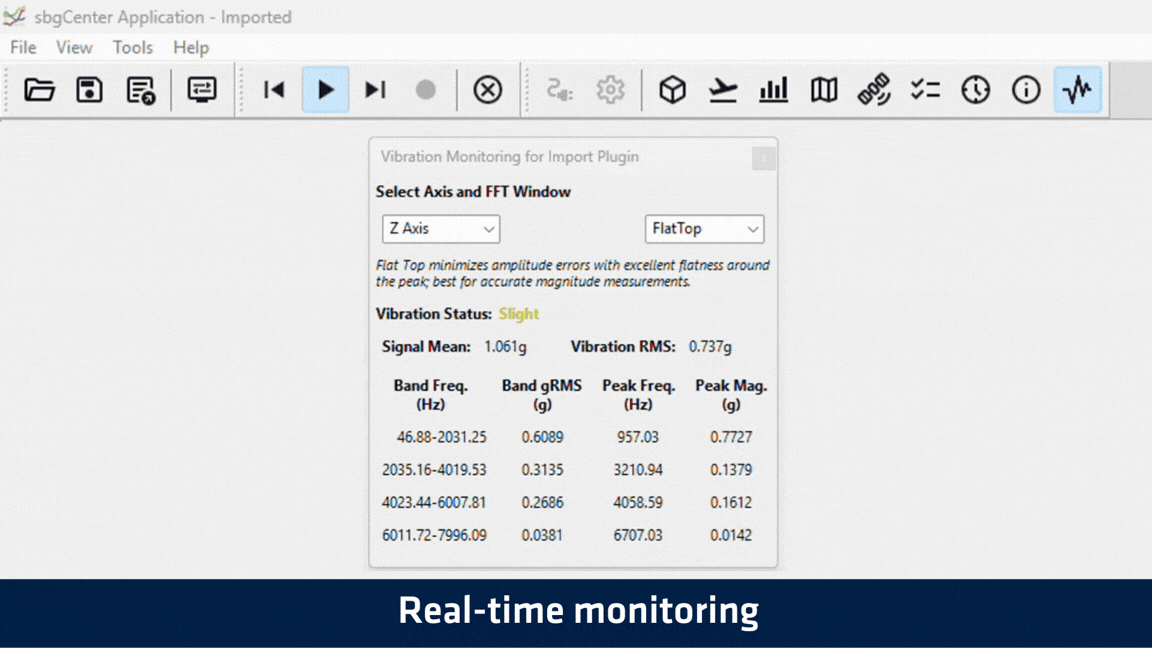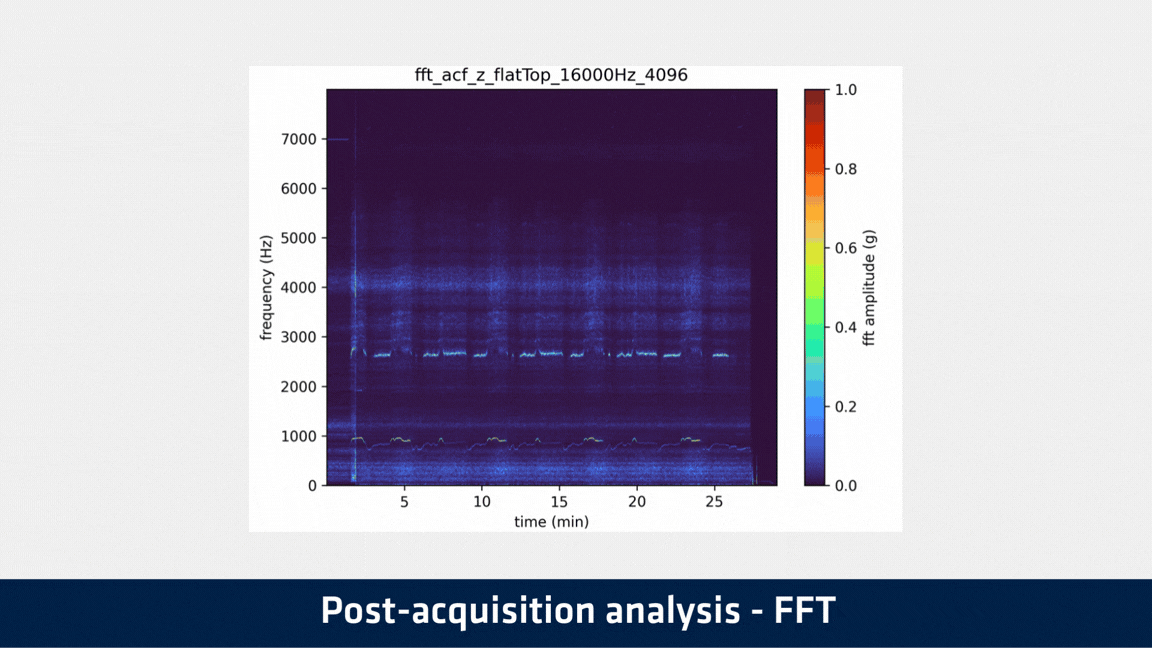
Att övervaka vibrationer för att förstå och dämpa strukturella resonanser är sällan enkelt och kräver ofta särskild extern hårdvara. Därför har vi integrerat omfattande övervakningsverktyg direkt i Stellar-40 INS. Systemet är utrustat med en särskild accelerometer med hög bandbredd som arbetar upp till 16 kHz, i kombination med avancerade inbyggda bearbetningsfunktioner. Det ger realtidsvisualisering av RMS, toppvärde och toppfrekvens över fyra olika frekvensband, vilket gör det möjligt för användarna att exakt lokalisera var kritiska vibrationer uppstår. Dessutom registreras dessa värdefulla data smidigt och kan återanvändas för efterföljande djupgående FFT-analys.
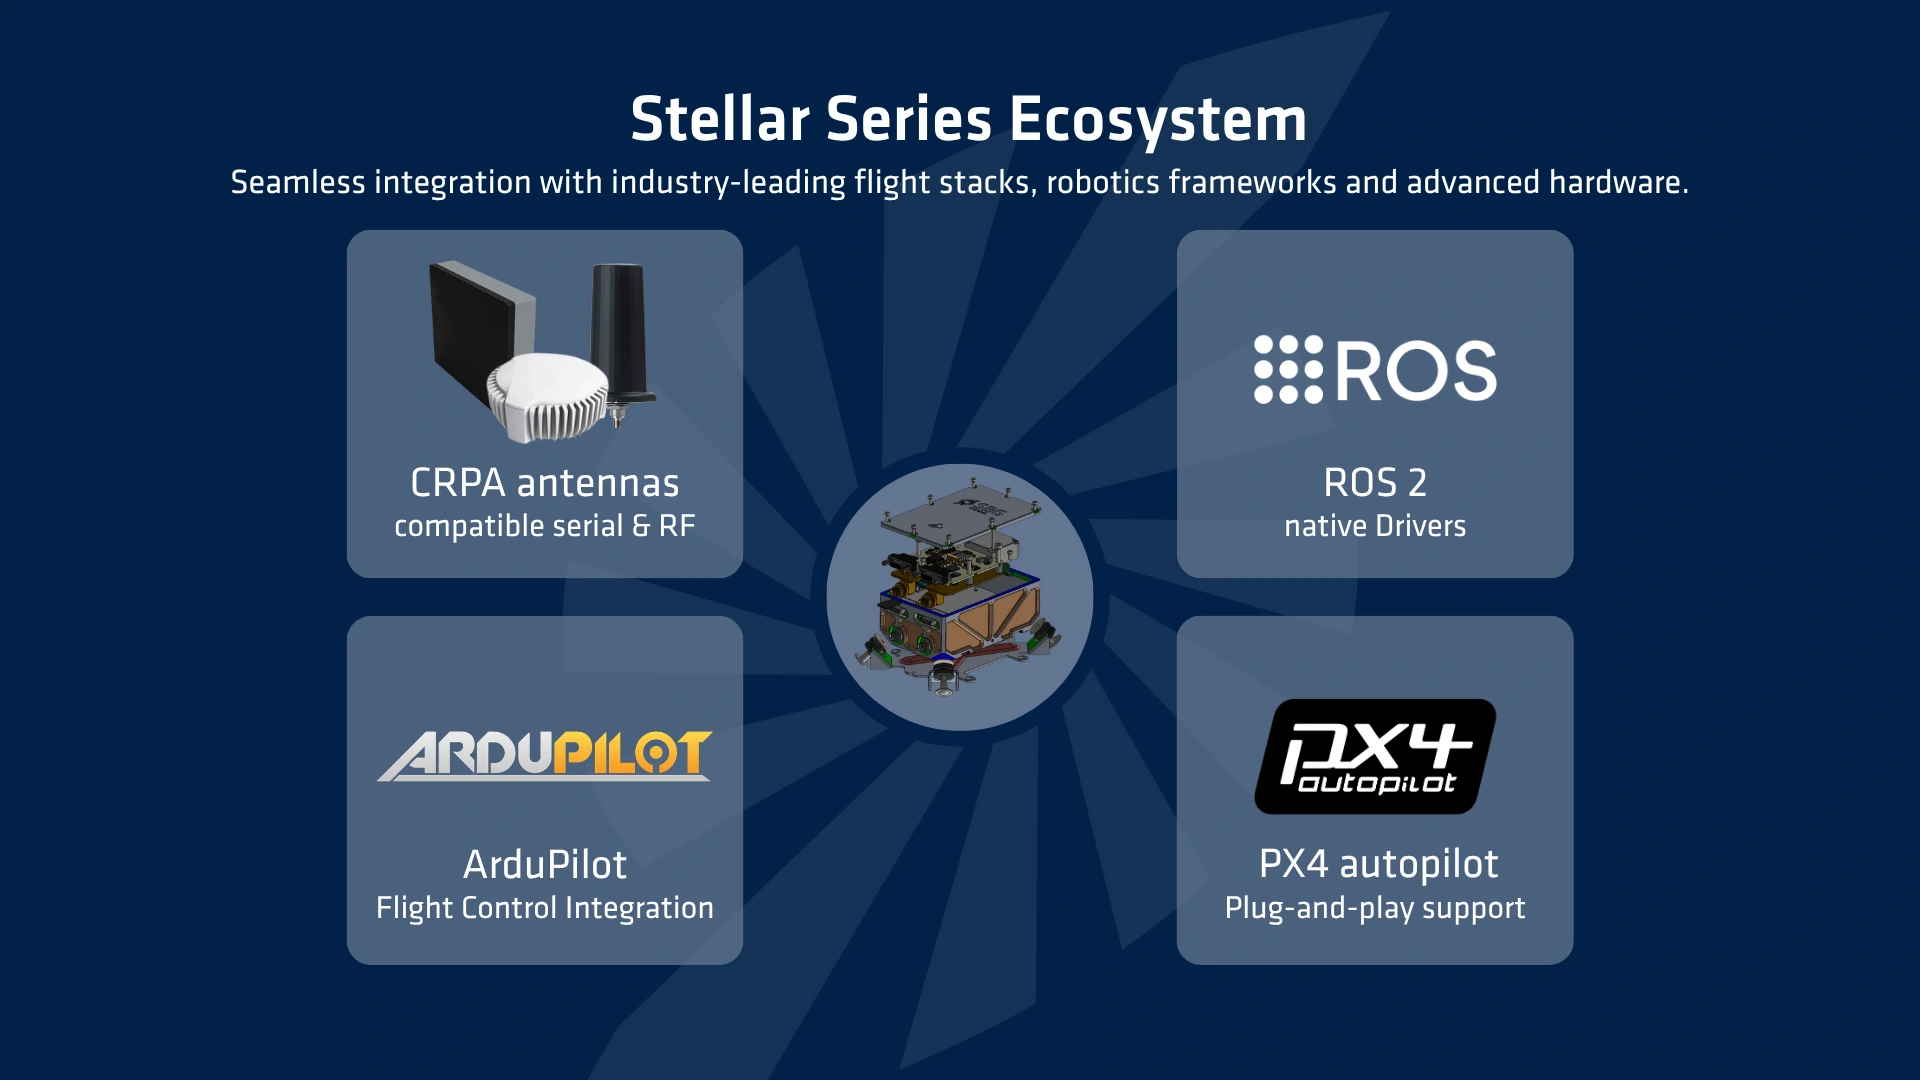
Kompatibilitet med ekosystemet
Ett kraftfullt navigationssystem är bara så bra som dess förmåga att integreras sömlöst i din arkitektur. Därför är kompatibilitet med ekosystem en grundpelare i vårt INS, som är utformat för att påskynda driftsättningen och eliminera integrationsbördan. För det första är systemet fullt utrustat med färdiga drivrutiner som erbjuder inbyggt stöd för branschstandardiserade autonoma plattformar, inklusive ROS2, ArduPilot och PX4. För det andra, för att garantera maximal tillförlitlighet i utmanande miljöer, erbjuder det direkt plug-and-play-kompatibilitet med avancerade CRPA-antenner. Denna djupa interoperabilitet säkerställer smidig driftsättning på alla dina kritiska plattformar.
Översikt över uppdragskapacitet och PRESTANDA
Byggd för alla uppdrag
Utforska hur produkten fungerar i olika driftsmiljöer. Varje område belyser fördelar som är relevanta för uppdraget samt viktiga specifikationer.
Prestanda vid flyguppdrag
- Navigering av obemannade luftfarkoster: plattformar med fasta vingar och roterande vingar
- Navigering av obemannade luftfarkoster: plattformar med fasta vingar och roterande vingar
Översikt över uppdragets funktioner
Systemet är utformat för krävande flyguppdrag och kombinerar robusthet, precision och smidig integration med både flygplan och helikoptrar.
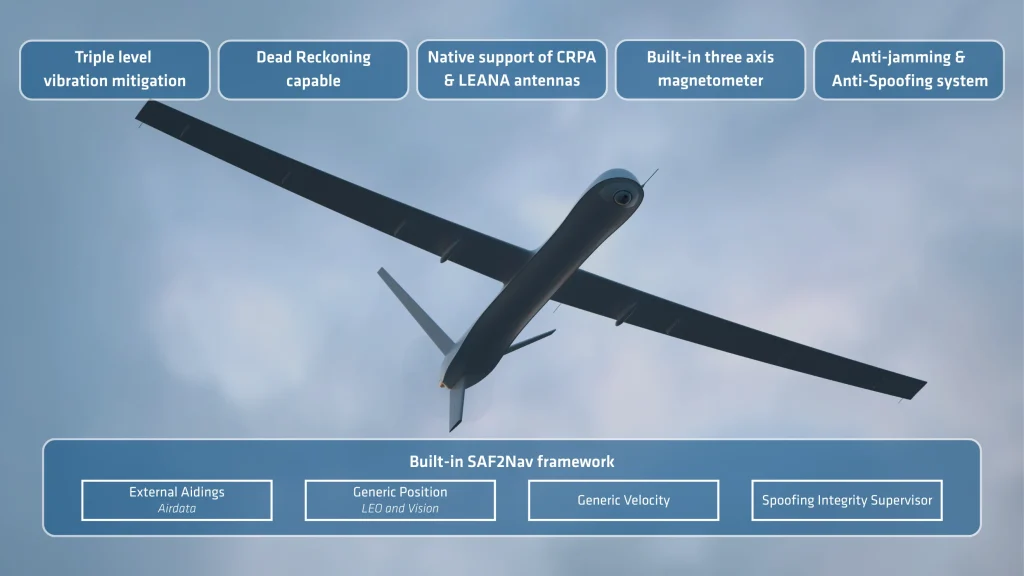
- Särskilda dynamiska profiler anpassade för plattformar med fasta vingar och roterande vingar.
- Trelags vibrationsisolering för miljöer med kraftiga luftburna vibrationer.
- Positionsintegritet vid störningar och förfalskningar av typen ” GNSS ”, möjliggjord av SAF2Nav-stacken.
- Taktisk positionering med hjälp av SAF2Nav-plattformen för kontinuerlig navigering vid avbrott i GNSS .
- Automatisk uppskattning av vindhastighet och kompensation vid pitotintegration.
- Sömlös integration av autopiloten med våra PX4- och ArduPilot-drivrutiner.
Prestanda vid landuppdrag
- Landnavigering: Fordon för väg- och terrängkörning
- Landnavigering: Fordon för väg- och terrängkörning
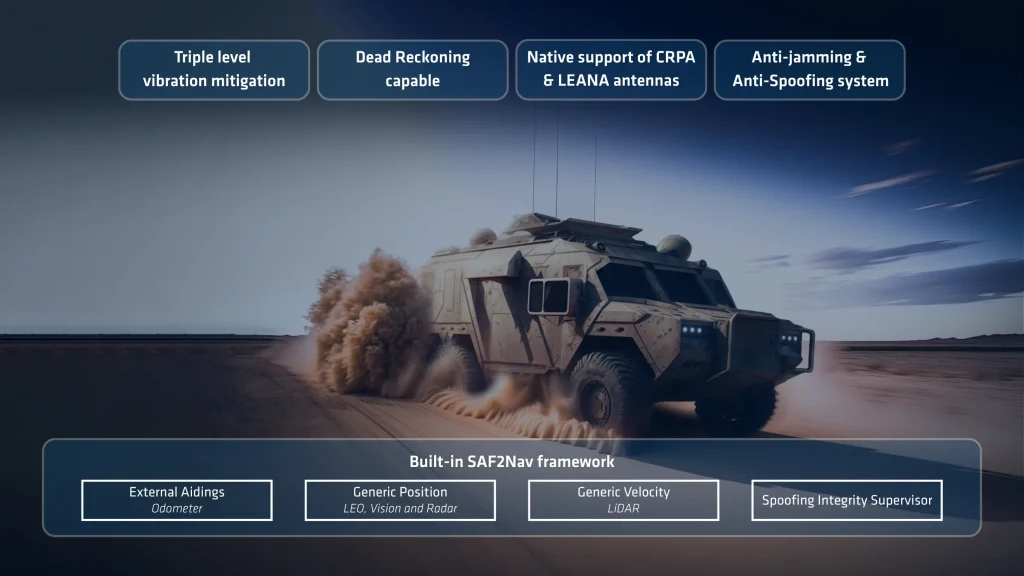
Översikt över uppdragets funktioner
Systemet är utformat för krävande uppdrag med landfordon och kombinerar robusthet, precision och smidig integration i alla typer av landfordon.
- Särskilda dynamiska profiler anpassade för terräng- eller landsvägsfordon.
- Trelags vibrationsisolering för miljöer med kraftiga vibrationer.
- Positionsintegritet vid störningar och förfalskningar av typen ” GNSS ”, möjliggjord av SAF2Nav-stacken.
- Indata för hjulmätare och stötfart för förbättrad prestanda vid navigering enligt uppskattning
- Taktisk positionering med hjälp av SAF2Nav-plattformen för kontinuerlig navigering vid avbrott i GNSS .
Navigeringsprestanda på ytan
- Sjöfart: Ytfartyg av alla storlekar, både bemannade och obemannade
- Sjöfart: Ytfartyg av alla storlekar, både bemannade och obemannade
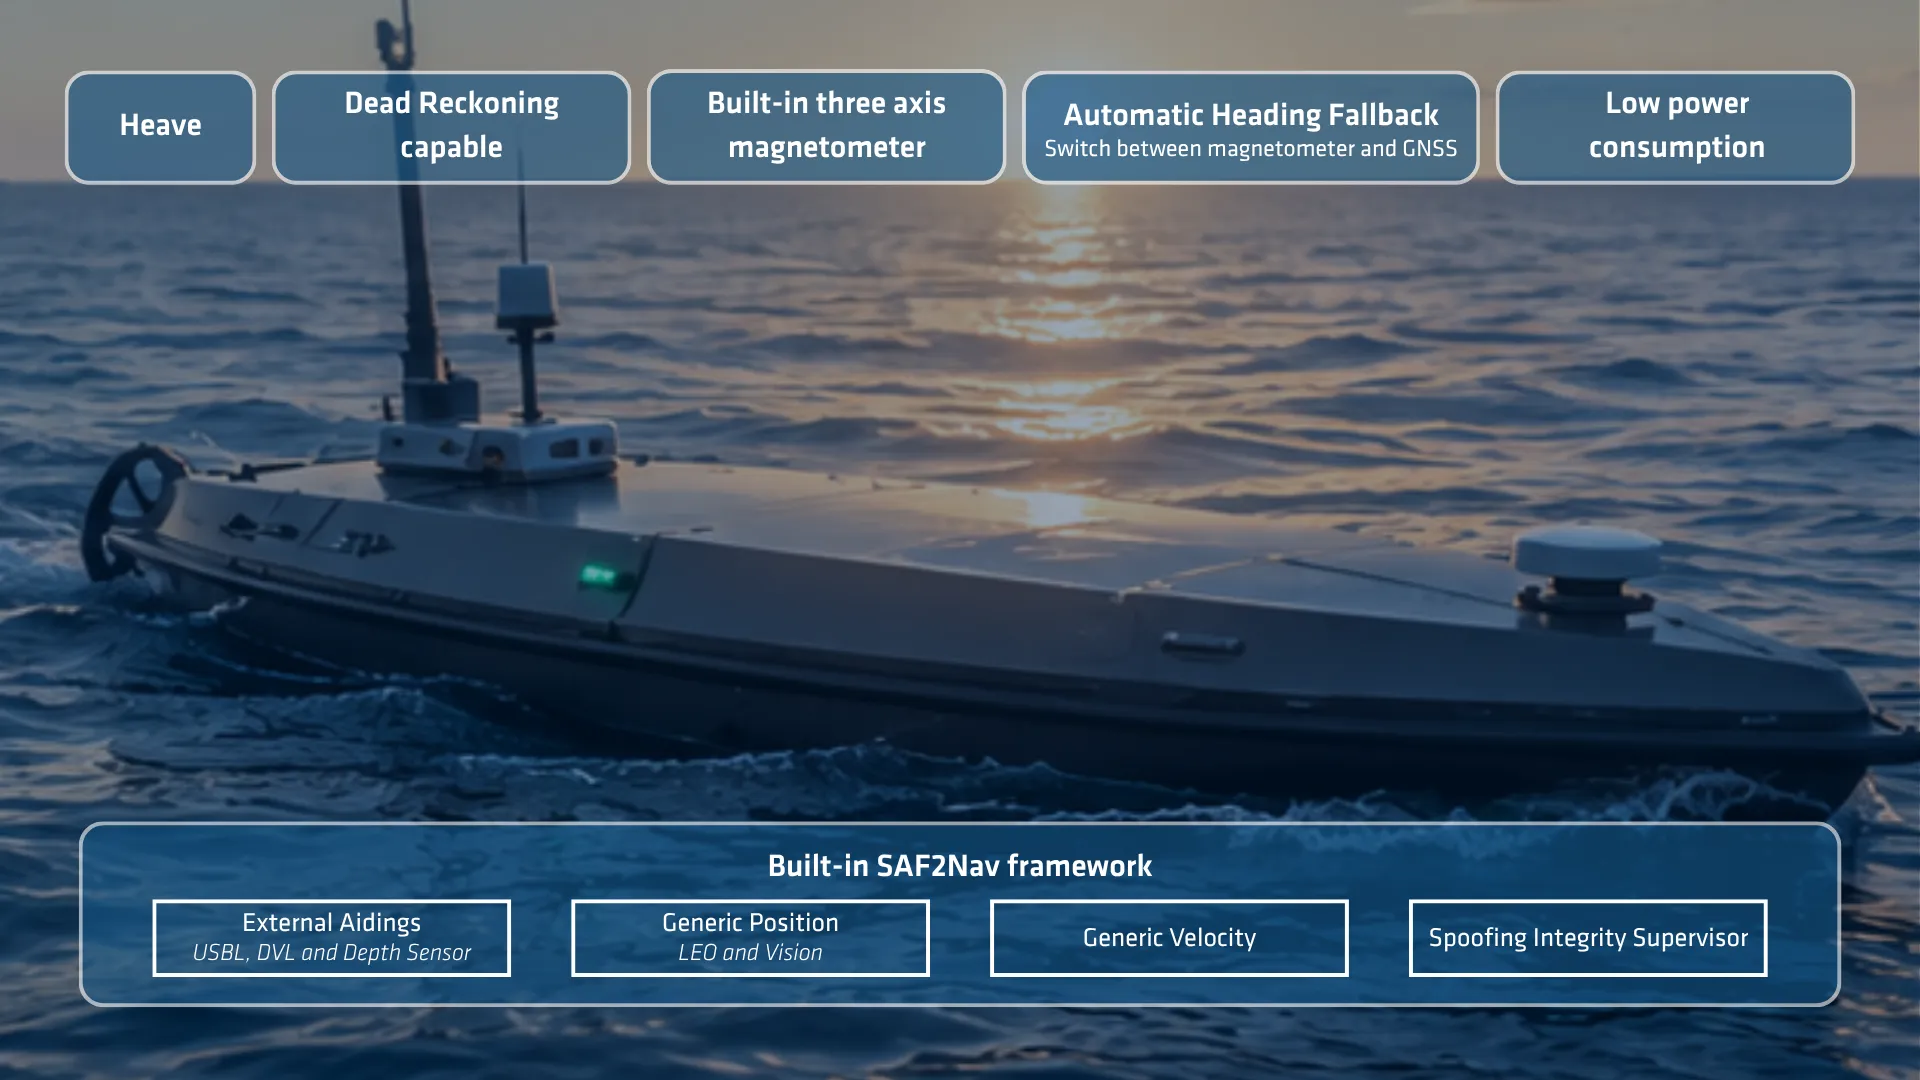
Översikt över uppdragets funktioner
Systemet är utformat för krävande marina uppdrag och kombinerar robusthet, precision och smidig integration på alla typer av ytfartyg.
- Särskilda dynamiska profiler anpassade för marina ytfarkoster.
- Trelags vibrationsisolering för miljöer med kraftiga vibrationer.
- Positionsintegritet vid störningar och förfalskningar av typen ” GNSS ”, möjliggjord av SAF2Nav-stacken.
- DVL- eller lochhastighetsdata för förbättrad prestanda vid navigering enligt beräkning
- Automatisk beräkning av aktuell hastighet och kompensation för hastighetskompensering av vattenbanan.
- Taktisk positionering med hjälp av SAF2Nav-plattformen för kontinuerlig navigering vid avbrott i GNSS .
Specifikationer
Fordonskompatibilitet
Ytfartyg, undervattensfarkoster, sjömätning, marin och krävande marin miljö Luft
Flygplan, helikoptrar, luftfarkoster, UAV Mark
Bil, fordon, tåg/järnväg, lastbil, tvåhjulingar, tunga maskiner, fotgängare, ryggsäck, terräng
GNSS-prestanda
Dubbelantenn, 789 kanaler GNSS intervall
500 m/s och 80 km höjd Frekvensband
Flerfrekvens GNSS-funktioner
SBAS, RTK, PPK, RAW GPS-signaler
L1C/A, L1C, L2C, L2PY, L5 Galileo-signaler
E1, E5a, E5b, E6BC Glonass-signaler
L1C/A, L2C/A, L2P, L3OC Beidou-signaler
B1I, B1C, B2a, B2I, B3I, B2b Övriga signaler
NaviC L5, L-bandet, QZSS GNSS tid till första position (TTFF)
< 35 s Störning & spoofing
Automatiskt skydd mot störningar och förfalskning, OSNMA, avancerad automatisk avvisning av flera sensorer
Miljöspecifikationer och drifttemperatur
-40 °C till 71 °C Vibrationer
3 g RMS – 20Hz till 2kHz Stötar
500 g i 0,3 ms MTBF (beräknad)
246 000 timmar Uppfyller standard
MIL-STD 461G | MIL-STD 1275E | MIL-STD 810H
Gränssnitt
GNSS, RTCM, NTRIP, flygdata, trippmätare, generisk hastighet och position Utdataprotokoll
NMEA, ASCII, sbgECom (binär), REST API Indataprotokoll
NMEA, ASCII, sbgECom (binär), REST API Dataloggare
8 GB eller 48 h vid 200 Hz Utdatafrekvens
200 Hz (IMU, INS) Seriella portar
4 st seriella I/O-portar med hastigheter upp till 921 600 bps CAN
1x CAN 2.0 A/B-buss, upp till 1 Mbps Synk UT
2x synkroniseringsutgångar (1x RS232 + 1x TTL-nivåer) Synk IN
4 synkroniseringsingångar (RS232-nivåer) Ethernet
1x Ethernet, full duplex (10/100 Base-T), PTP/NTP, NTRIP, webbgränssnitt, FTP Anslutningar
2 st. Micro-D 15 (I/O) 2 st. SMA-kontakter (antenner)
Mekaniska och elektriska specifikationer
9 till 36 VDC Strömförbrukning
< 3 W without antennas Vikt (g)
365 g / 443 g med spjäll Mått (LxBxH)
107,7 mm × 85 mm × 40 mm
Tidsspecifikationer
< 200 ns PTP-noggrannhet
< 1 µs PPS-noggrannhet
< 1 µs (jitter < 1 µs) Drift vid död räkning (dead reckoning)
1 ppm
Stellar-40 datablad
Få alla produktegenskaper och specifikationer skickade direkt till din inkorg!
Jämför Stellar-40 med andra produkter
Jämför gärna vårt mest avancerade utbud av tröghetssensorer för navigation, rörelse och hängning (heave). Fullständiga specifikationer finns i hårdvarumanualen som tillhandahålls på begäran.
-
Stellar-40
- Enkelpunkts horisontell position
- 1.2 m
- Prestandabedömning av spoofing och störning
- ★★★★★
- Motståndskraft mot spoofing och störningar
- Alla konstellationer, fullt frekvensband, avancerad övervakning och riskbegränsning
- Vibrationsbeständighet
- Tre våningar
- Navigering utan hjälp av instrument
- Ner till 0,2 % DT (vägfordon, dubbelantenn GNSS - och trippmätare)
- Vikt (g)
- 365 g
- Mått (LxBxH)
- 107,7 × 85 × 40 mm
-
- Enkelpunkts horisontell position
- 1.2 m
- Prestandabedömning av spoofing och störning
- ★★★☆☆
- Motståndskraft mot spoofing och störningar
- Alla konstellationer, dubbelband, övervakning och avhjälpande åtgärder
- Vibrationsbeständighet
- En nivå
- Navigering utan hjälp av instrument
- Ner till 0,2 % DT (vägfordon, dubbelantenn GNSS - och trippmätare)
- Vikt (g)
- 165 g
- Mått (LxBxH)
- 42 x 57 x 60 mm
-
- Enkelpunkts horisontell position
- 1.0 m
- Prestandabedömning av spoofing och störning
- ★★★☆☆
- Motståndskraft mot spoofing och störningar
- Alla konstellationer, trippelband, avancerad övervakning och riskbegränsning
- Vibrationsbeständighet
- En nivå
- Navigering utan hjälp av instrument
- < 0.1 % DT (Onroad vehicle, dual antenna GNSS and odometer)
- Vikt (g)
- < 900 g
- Mått (LxBxH)
- 130 x 100 x 75 mm
-
- Enkelpunkts horisontell position
- 1.2 m
- Prestandabedömning av spoofing och störning
- ★★★☆☆
- Motståndskraft mot spoofing och störningar
- Alla konstellationer, dubbelband, övervakning och avhjälpande åtgärder
- Vibrationsbeständighet
- En nivå
- Navigering utan hjälp av instrument
- Ner till 0,5 % DT (vägfordon, dubbelantenn GNSS - och trippmätare)
- Vikt (g)
- 65 g
- Mått (LxBxH)
- 46 × 45 × 32 mm


Kompatibilitet


Ett urval av antenner som är kompatibla med system för bekämpning av störningar och förfalskning
Vi har sammanställt ett optimalt urval av antenner som skyddar mot störningar och förfalskning, vilka har testats noggrant och validerats med avseende på kompatibilitet. Sortimentet omfattar beprövade tekniker såsom CRPA (Controlled Reception Pattern Antenna) och LEANA (Low-Elevation Anti-Jam Navigation Antenna).
Upptäck våra rekommenderade lösningar!
Dokumentation och resurser
Stellar-40 levereras med en omfattande onlinedokumentation som är utformad för att hjälpa användarna i varje steg.
Från installationsguider till avancerad konfiguration och felsökning säkerställer våra tydliga och detaljerade manualer smidig integration och drift.
Våra fallstudier
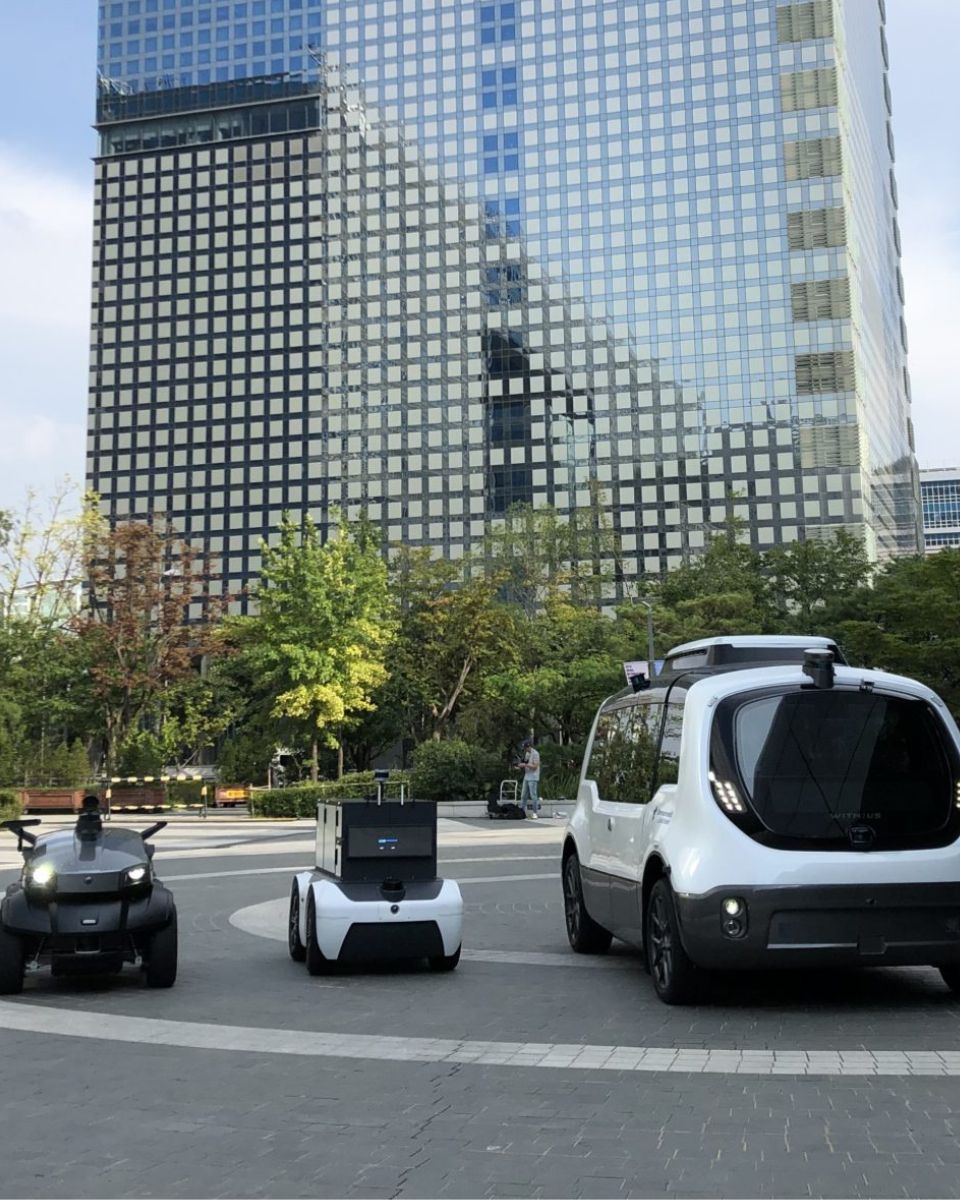
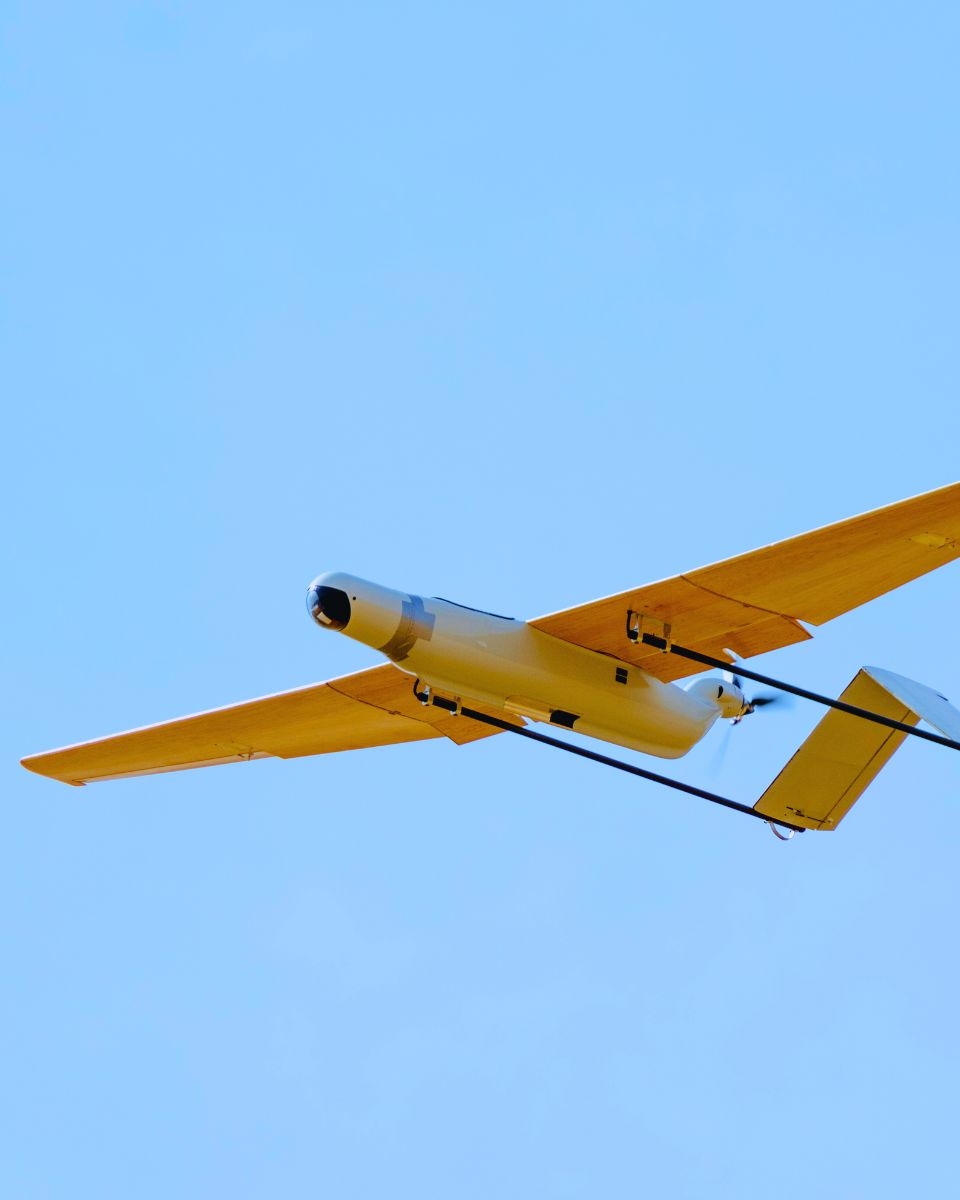
Upptäck praktiska användningsexempel som visar hur våra lösningar ökar prestandan, minskar driftstoppen och förbättrar driftseffektiviteten. Lär dig hur våra avancerade sensorer och intuitiva gränssnitt ger dig den precision och kontroll du behöver för att uppnå bästa möjliga resultat i dina tillämpningar.

Ytterligare produkter och tillbehör
Upptäck hur våra lösningar kan förändra din verksamhet genom att utforska vårt mångsidiga utbud av tillämpningar. Med våra rörelse- och navigeringssensorer och tillhörande programvara får du tillgång till banbrytande teknik som driver framgång och innovation inom ditt område.
Var med och lås upp potentialen hos tröghetsnavigering och positioneringslösningar inom olika branscher.

Qinertia GNSS-INS

Kablar

GNSS-antenner
Produktionsprocess
Upptäck precisionen och expertisen bakom varje produkt från SBG Systems , inklusive våra IMU:er, AHRS och INS -lösningar. Börja med att ta reda på hur våra ingenjörer utformar varje system med fokus på precision och tillförlitlighet. Se sedan hur vi tillverkar och testar våra högpresterande tröghetsnavigeringssystem.
Under hela processen tillämpar vi strikta kvalitetskontroller för att säkerställa jämn prestanda. Dessutom bidrar våra avancerade tekniska metoder till att varje produkt uppfyller krävande standarder för noggrannhet och tillförlitlighet.
Titta på videon nu för att upptäcka hur vi bygger högpresterande tröghetssystem.

Be om en offert
De pratar om oss
Vi presenterar erfarenheter och vittnesmål från branschproffs och kunder som använder våra produkter i verkliga projekt. Deras insikter belyser kvaliteten och prestandan hos våra INS -lösningar. Dessutom visar de hur vår teknik stöder krävande navigationsapplikationer.
Upptäck hur vår innovativa teknik förbättrar verksamheten, ökar produktiviteten och ger tillförlitliga resultat inom en rad olika tillämpningar.



FAQ-sektion
Välkommen till vår FAQ-sektion där vi svarar på dina viktigaste frågor om vår banbrytande teknik och dess tillämpningar. Här hittar du uttömmande svar om produktegenskaper, installationsprocesser, felsökningstips och bästa praxis för att få ut mesta möjliga av din upplevelse med vår kompakta INS. Oavsett om du är en ny användare som söker vägledning eller en erfaren yrkesperson som letar efter avancerade insikter, är våra FAQ utformade för att ge dig den information du behöver.
Hitta dina svar här!
Vad är navigering enligt uppskattning?
Dead reckoning är en navigationsmetod som utförs utan signaler från ” GNSS ”, där man förlitar sig på tröghet och andra sensordata för att upprätthålla en kontinuerlig positionsbestämning. Vanligtvis förlorar ett system sin position helt när ” GNSS ” går förlorad. Med dead reckoning beräknar systemet en kontinuerlig position som långsamt kommer att avvika med tiden. Hastigheten på denna avvikelse beror på kvaliteten på den interna ” IMU ” och tillgången till externa hjälpsensorer.
Vilka format stöder ni för externa hjälpmedel (t.ex. flygdata, bilddata)?
Stellar-40 använder vårt egenutvecklade sbgECom-protokoll, som bygger på tydligt definierade meddelanderamar. Med hjälp av dessa fördefinierade meddelanden kan systemet smidigt ta emot flygdata, kroppshastigheter och absoluta positionsdata från vilken extern sensor som helst som kan tillhandahålla sådan information.
Finns det ett särskilt fält där man kan ange en uppskattning av vindstyrkan manuellt?
Nej, eftersom det inte krävs. Den avancerade sensorfusionsalgoritmen i Stellar-40 beräknar och uppskattar vindförhållandena automatiskt i realtid, vilket innebär att du inte behöver ange dem manuellt.
Vilka externa hjälpmedel finns tillgängliga för landbaserade tillämpningar?
När det gäller landplattformar stöder ” Stellar-40” en rad olika hjälpdata för att förbättra navigationsnoggrannheten, särskilt i miljöer där tillgång till ” GNSS ” saknas. Dessa inkluderar hårdvarubaserade vägmätare (hjulodometri), hastighetsdata från externa sensorer (såsom LiDAR eller optiska sensorer) samt data om absolut position.
Hur väljer jag mellan den dämpade och den icke-dämpade versionen av Stellar-40?
Vilket alternativ som är rätt beror på din driftsmiljö. Vi rekommenderar starkt den dämpade versionen för plattformar som utsätts för tuffa, vibrationsrika miljöer, såsom drönare för djupanfall eller obemannade markfordon (UGV). Om du är osäker på vilken version som passar din tillämpning står vårt supportteam redo att hjälpa dig att fatta rätt beslut.
Vad är SBAS?
Vad är SBAS?
Satellite-Based Augmentation System (SBAS) är en förstärkningsteknik för GNSS -system som förbättrar noggrannheten, integriteten, tillgängligheten och kontinuiteten hos satellitbaserad positionering. SBAS utvecklades ursprungligen för att stödja luftfarten, men har blivit ett värdefullt navigationshjälpmedel för tillämpningar såsom drönare, sjöfart, precisionsjordbruk, GIS-kartläggning, autonoma fordon och tröghetsnavigeringssystem (INS). Till skillnad från Real-Time Kinematic (RTK) eller Precise Point Positioning (PPP) erbjuder SBAS kostnadsfri positionering med meternoggrannhet utan att det krävs en lokal basstation eller internetanslutning.
En fristående mottagare med systemet ” GNSS ” (SBAS) bestämmer sin position genom att mäta pseudodistanser från satelliter som ingår i konstellationer som GPS, Galileo, GLONASS eller BeiDou. Dessa mätningar påverkas dock av flera felkällor, däribland avvikelser i satellitklockan, fel i omloppsbanan (efemerider), jonosfärisk fördröjning, troposfärisk fördröjning, mottagarbrus och flervägsutbredning. SBAS beräknar kontinuerligt det största av dessa fel och sänder ut korrigeringar i realtid som avsevärt förbättrar navigationsresultatet.
SBAS-arkitekturen bygger på ett nätverk av exakt uppmätta referensstationer som är utspridda över en region. Dessa stationer övervakar kontinuerligt signaler från GNSS och jämför de uppmätta avstånden till satelliterna med deras kända positioner för att uppskatta fel i satellitklockan, omloppsbanan och jonosfären. Mätningarna överförs till huvudkontrollcentraler, som sammanställer data från alla referensstationer för att generera korrigeringsmeddelanden och integritetsinformation. Dessa meddelanden sänds sedan upp till geostationära satelliter som vidarebefordrar dem till SBAS-kompatibla GNSS -mottagare. Mottagaren tillämpar korrigeringarna innan den beräknar sin position, vilket effektivt minskar de dominerande felkällorna som påverkar pseudodistansmätningarna.
Matematiskt sett kan den korrigerade pseudoräckvidden uttryckas som:
Pkorrigerad = Puppmätt − Δklocka − Δbana − Δjono
där Pmätt är det ursprungliga pseudavståndsmätvärdet, Δklocka representerar satellitklockkorrigeringen, Δbana är banavvikelsen, och Δiono är jonosfärisk fördröjningskorrigering.
Dessa korrigeringar minskar vanligtvis de horisontella positionsfelen hos fristående GNSS från cirka 3–10 meter till omkring 1–2 meter. Även om denna noggrannhetsnivå är lägre än den centimeterprecision som uppnås med RTK eller PPP, erbjuder SBAS en stor fördel: integritetsövervakning. Istället för att enbart förbättra positionsnoggrannheten utvärderar SBAS kontinuerligt tillståndet hos varje övervakad satellit och varnar snabbt användarna om en satellit blir opålitlig på grund av klockavvikelser, banfel eller signalförsämring. Denna funktion är avgörande för säkerhetskritiska tillämpningar där användarna måste veta om navigationslösningen är tillförlitlig.
Det finns flera regionala SBAS-tjänster i drift runt om i världen. Bland dessa ingår WAAS i Nordamerika, EGNOS i Europa, MSAS i Japan, GAGAN i Indien, SDCM i Ryssland, KASS i Sydkorea samt SouthPAN i Australien och Nya Zeeland. Moderna multifrekvensmottagare med ” GNSS ” stöder i allmänhet flera SBAS-tjänster automatiskt, beroende på deras geografiska läge.
För tröghetsnavigeringssystem tillhandahåller SBAS en mer exakt och tillförlitlig GNSS referens som förbättrar prestandan hos sensorfusionen. Ett utökat Kalmanfilter (EKF) använder de korrigerade GNSS positions- och hastighetsmätningarna för att regelbundet begränsa den avvikelse som ackumulerats av tröghetssensorerna. Jämfört med fristående GNSS minskar SBAS mätbrus och satellitrelaterade avvikelser, vilket resulterar i stabilare positions- och hastighetsuppdateringar samtidigt som det tillhandahåller värdefull integritetsinformation för navigationsalgoritmer. SBAS ökar dock inte GNSS uppdateringsfrekvensen och kan inte kompensera för GNSS signalavbrott. Under signalavbrott beror den övergripande navigationsprestandan fortfarande främst på kvaliteten på IMU och effektiviteten hos INS estimeringsalgoritmen.
SBAS är därför en utmärkt lösning för tillämpningar som kräver kostnadsfri, globalt tillgänglig positionering med meterprecision och hög tillförlitlighet och integritet. Systemet är särskilt väl lämpat för autonoma fordon, drönare, sjöfart, jordbruk och industriella system där robust navigering är viktigare än att uppnå centimeterprecision. När tillämpningar kräver positionering av kartläggningskvalitet är RTK eller PPP fortfarande de föredragna korrigeringsmetoderna, medan SBAS fungerar som ett pålitligt och allmänt tillgängligt komplement till konventionell GNSS -navigering.
Hur tröghetsnavigeringssystem upprätthåller positioneringen vid avbrott i ” GNSS ”
Hur tröghetsnavigeringssystem upprätthåller positioneringen vid avbrott i ” GNSS ”
1 – Tröghetsnavigeringssystem och integrering av GNSS
Ett tröghetsnavigeringssystem (INS) bestämmer position, hastighet och orientering utifrån tröghetsmätningar ombord. Kärnan i systemet utgörs av en tröghetsmätningsenhet (IMU) som består av tre accelerometrar och tre gyroskop. Accelerometrarna mäter den specifika kraften, medan gyroskopen mäter vinkelhastigheten längs tre ortogonala axlar.
Navigeringsdatorn bearbetar dessa mätningar med hög hastighet. Först integrerar den gyroskopmätningarna för att uppskatta förändringar i läge. Därefter omvandlar den den uppmätta accelerationen till navigeringsreferenssystemet och kompenserar för tyngdkraften och andra kända effekter. Slutligen integrerar den accelerationen för att uppskatta hastighet och position. Denna process gör det möjligt för ” INS ” att beräkna en kontinuerlig navigeringslösning utan att vara beroende av externa signaler.
När ” GNSS ” är tillgängligt fungerar ” INS ” vanligtvis som en del av en integrerad lösning med ”GNSS ” och ”INS ”. ” GNSS ” tillhandahåller en extern referens för position och hastighet, medan ” IMU ” tillhandahåller rörelsemätningar med hög uppdateringsfrekvens. Navigationsfiltret kombinerar båda källorna för att uppskatta fordonets tillstånd och begränsa tröghetsfel.
När signalerna från ” GNSS ” inte längre är tillgängliga övergår systemet till tröghetsnavigering, vilket ofta kallas ”dead reckoning”. Den integrerade navigationsenheten ( INS ) fortsätter att integrera mätvärden från gyroskop och accelerometer utifrån det senast kända navigationsläget. På så sätt kan den upprätthålla kontinuerliga utdata för position, hastighet och läge under avbrottet.
Tröghetsnavigering eliminerar dock inte positioneringsfel under ett strömavbrott. Sensorförskjutningar, brus, skalfaktorfel, feljusteringar och andra avvikelser ackumuleras genom integrationen. Framför allt påverkar fel i accelerometrarna hastigheten och därmed positionen, medan fel i gyroskop påverkar läget och kan orsaka ytterligare positionsfel genom felaktig kompensation för tyngdkraften.
Därför påverkar varaktigheten och omfattningen av ett avbrott i ” GNSS ” direkt den resulterande positionsosäkerheten. Tröghetssensorer med högre prestanda minskar felutvecklingen och gör det möjligt för systemet att klara längre avbrott innan den ackumulerade avvikelsen blir betydande.
SBG Systems , som har nästan två decenniers erfarenhet av utveckling och tillverkning av tröghetssensorer, utvecklar tekniker inom områdena IMU och INS som är utformade för att ge tillförlitlig navigationsprestanda när tillgången till GNSS är begränsad eller avbruten.
2 – Kalman-filtrering och sensorfusion
Med hjälp av sensorfusion kan ett system av typen ” GNSS ” / ”INS ” kombinera mätningar med olika egenskaper. ” IMU ” ger kontinuerliga mätningar med hög uppdateringsfrekvens, men fel ackumuleras med tiden. ” GNSS ” ger en absolut positionsreferens, men kan bli otillgänglig eller uppdateras mindre ofta. Ett navigationsfilter kombinerar dessa kompletterande egenskaper för att uppskatta fordonets tillstånd.
Kalmanfiltret används ofta för denna typ av tillståndsskattning. I praktiska tillämpningar inom ” INS ” använder systemet vanligtvis ett utökat Kalmanfilter (EKF), eftersom ekvationerna som beskriver fordonets rörelse och läge är icke-linjära. EKF upprätthåller en skattning av navigeringstillståndet och dess osäkerhet samtidigt som det bearbetar mätvärden från de tillgängliga sensorerna.
Processen består av två grundläggande steg: prognos och mätvärdesuppdatering.
Vid prognosen använder filtret det föregående navigeringsläget och de senaste mätningarna från IMU för att uppskatta nästa läge. Det vidarebefordrar även den tillhörande osäkerheten. Vid mätuppdateringen jämför filtret tillgängliga externa mätningar med det prognostiserade läget. Därefter använder det skillnaden, eller innovationen, för att uppdatera lägesuppskattningen och minska osäkerheten i den.
I ett system av typen ” GNSS ” / ”INS ” ( / ) utgör mätningarna från GNSS de externa observationer som sätter gränser för tröghetsdriften. Filtret kan även uppskatta parametrar såsom avvikelser hos accelerometrar och gyroskop när systemmodellen och de tillgängliga mätningarna gör dessa parametrar observerbara.
Denna distinktion är viktig: ett Kalmanfilter tar inte helt enkelt bort alla fel från alla sensorer ombord. Istället beräknar det navigationsläget och relevanta feltillstånd utifrån en matematisk modell och de tillgängliga mätningarna. Restfel kvarstår eftersom sensorfel, felaktigheter i modellen och icke-observerade störningar inte kan elimineras helt.
När GNSS inte är tillgängligt kan filtret fortsätta att vidarebefordra navigationslösningen med hjälp av tröghetsmätningar. Utan en extern observation har systemet dock färre möjligheter att begränsa sina felstillstånd. Följaktligen ökar osäkerheten ju längre avbrottet varar. När GNSS -mätningarna åter blir tillgängliga jämför filtret dem med tröghetslösningen och använder den resulterande innovationen för att korrigera det uppskattade tillståndet och de ackumulerade felen. Detta gör det möjligt för systemet GNSS/INS att smidigt växla mellan GNSS-stödd navigering och tröghetsbaserad vidarebefordran.
