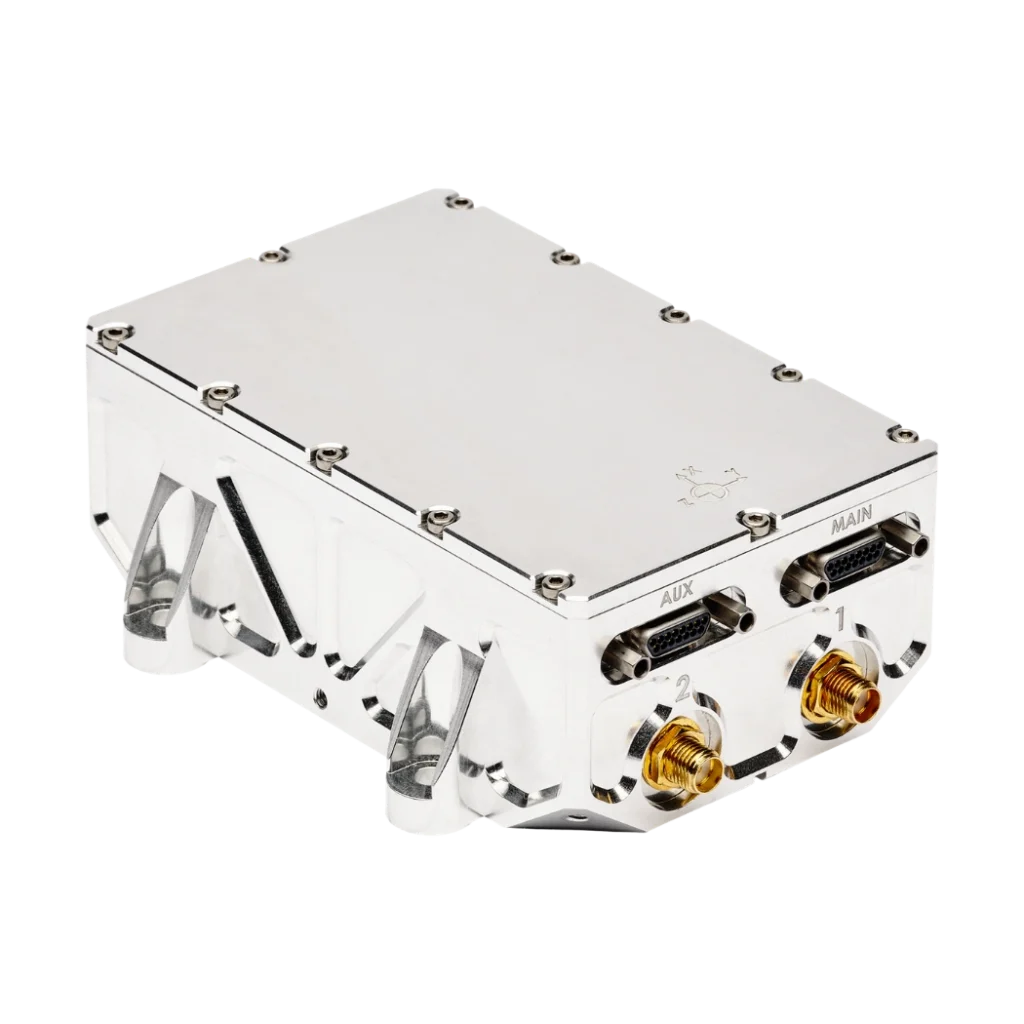
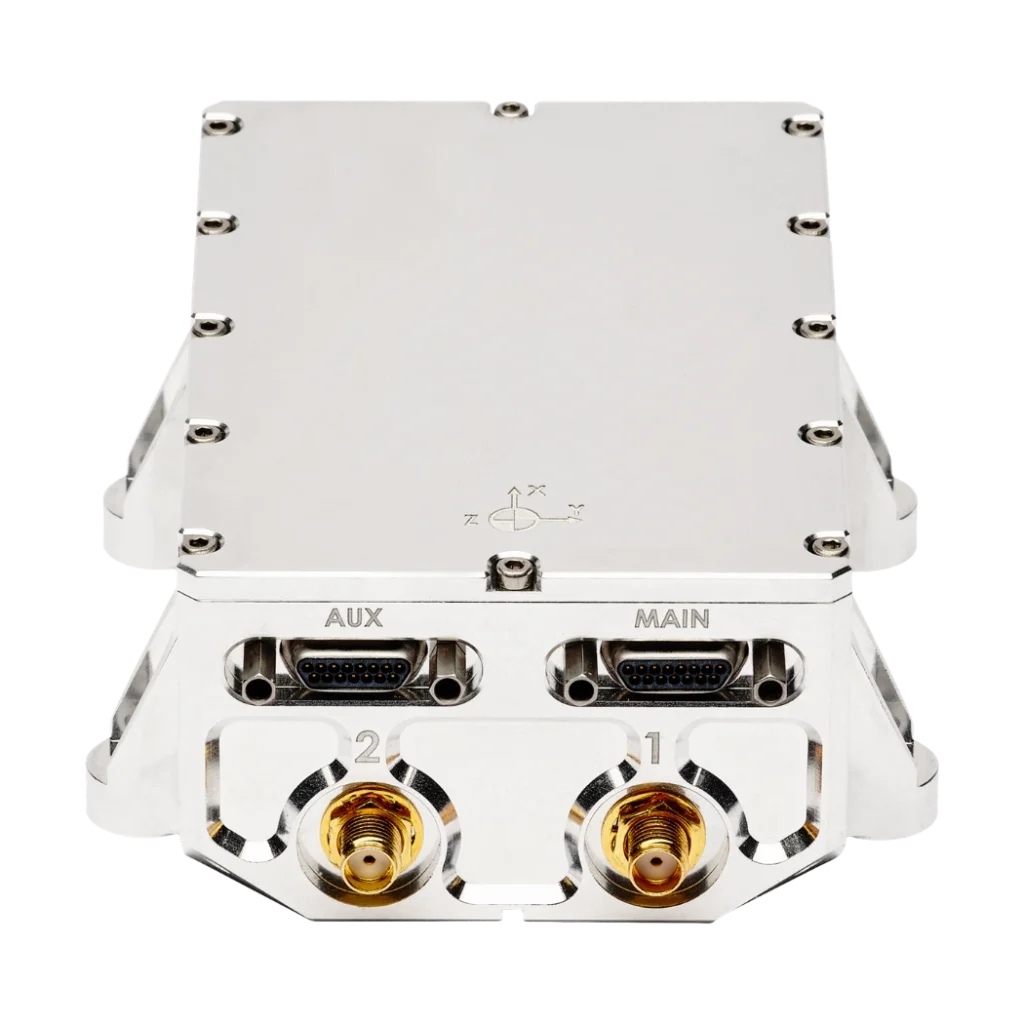
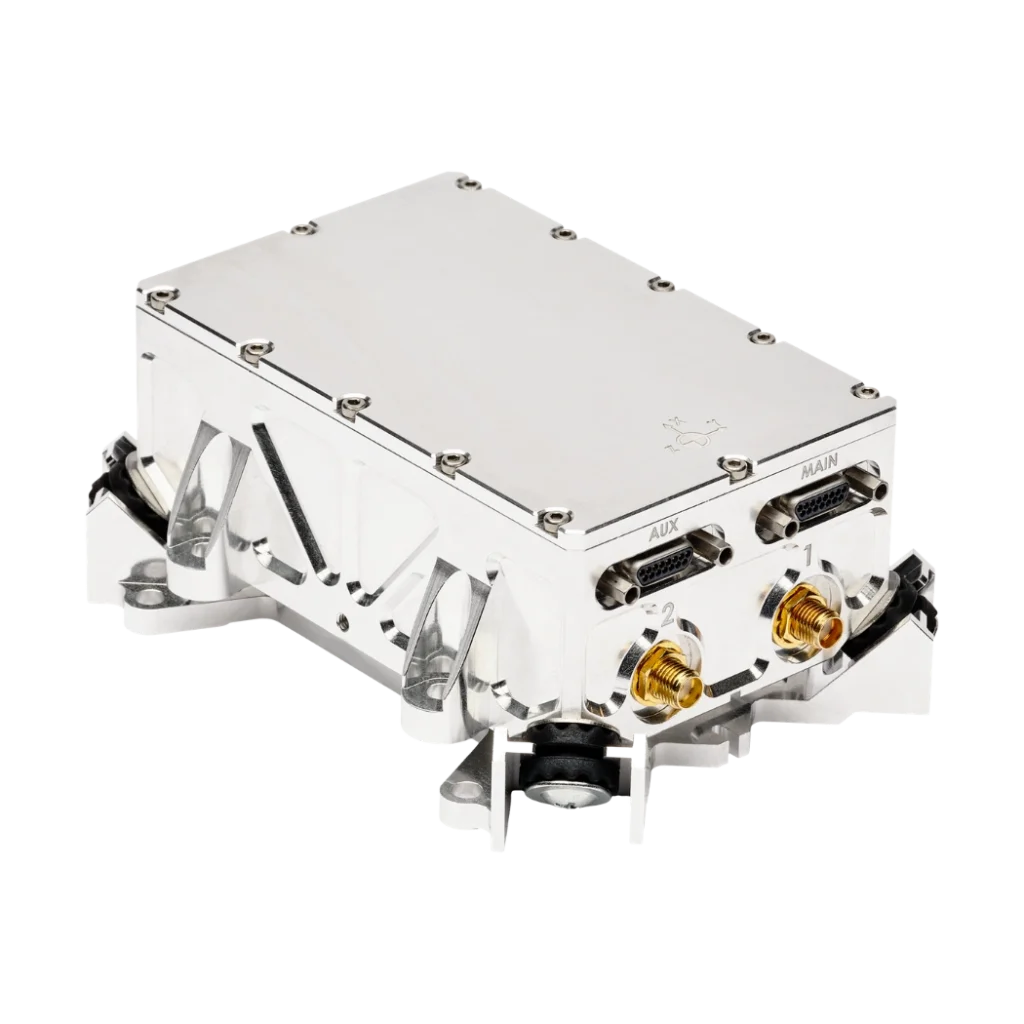
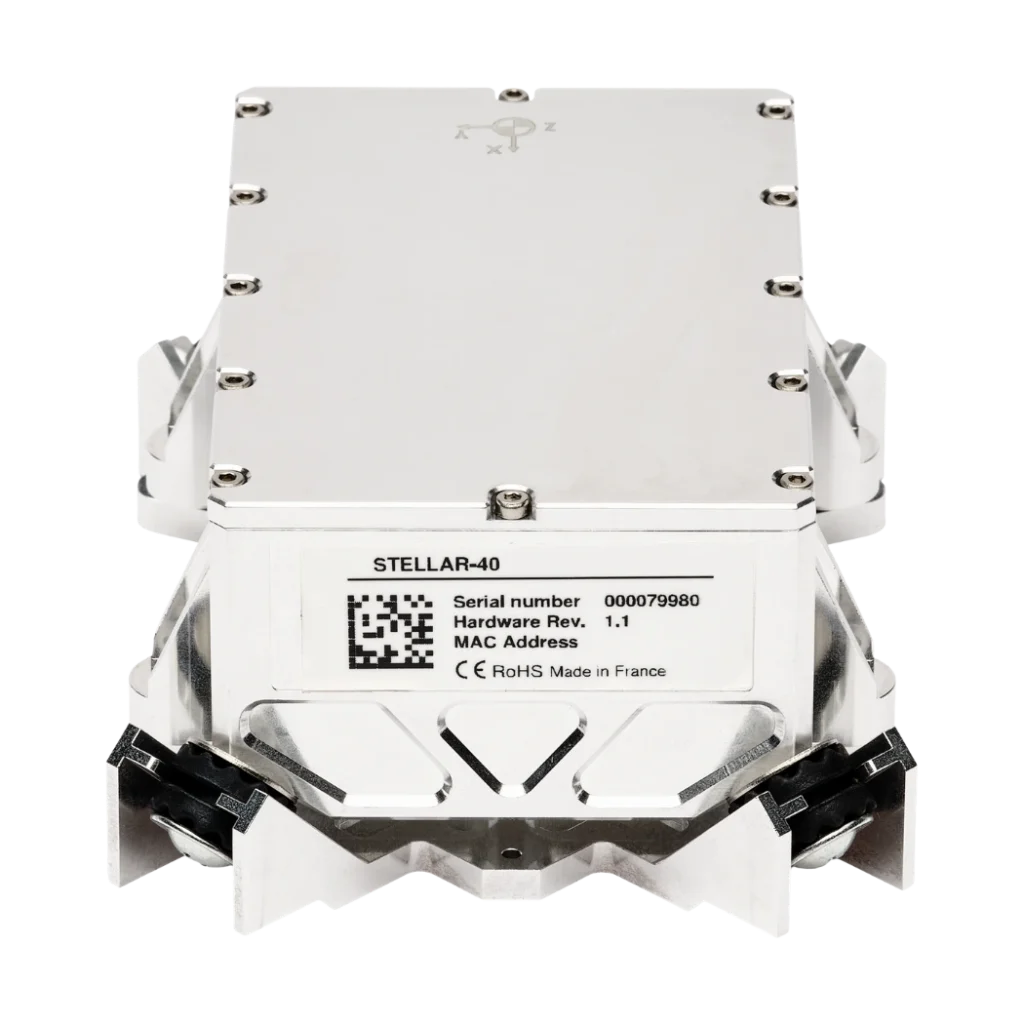
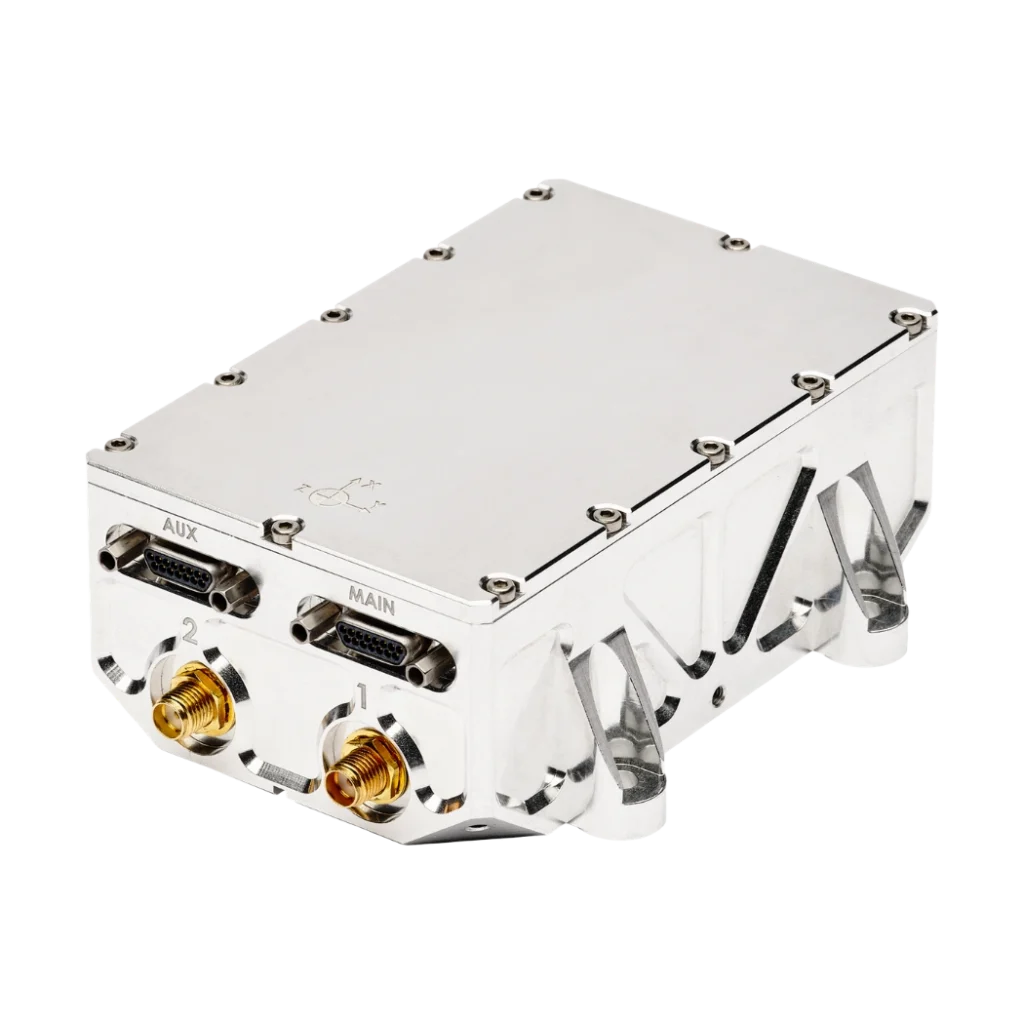
Stellar-40 Inertialnavigasjonssystem av taktisk kvalitet
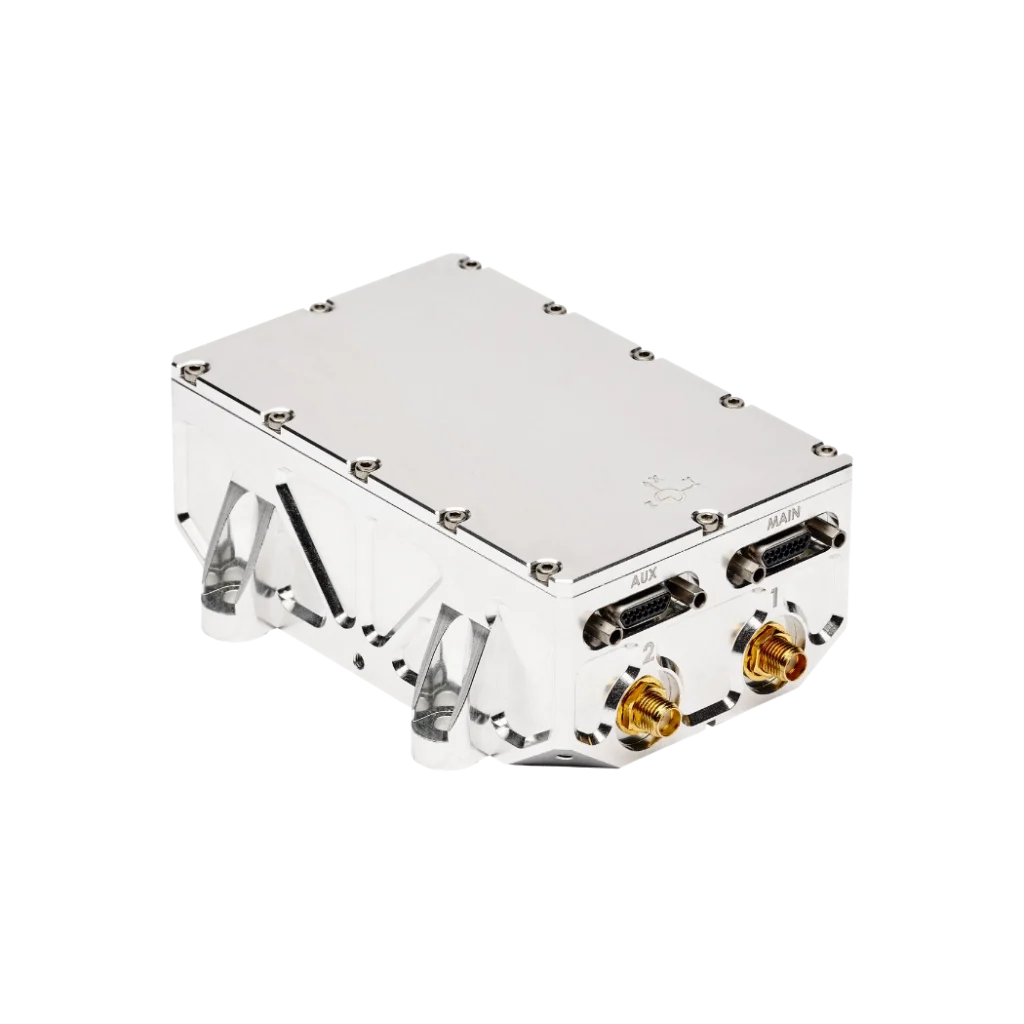
Stellar-40 er et inertialnavigasjonssystem av taktisk klasse GNSS som støttes av SAF2Nav-stakken for uovertruffen robusthet. Det kombinerer en taktisk IMU, en GNSS -mottaker som er motstandsdyktig mot forstyrrelser og spoofing, samt avanserte sensorfusjonsalgoritmer i et robust kabinett.
Ved å kombinere topp ytelse med industriell fleksibilitet har Stellar-40 en unik trelags vibrasjonsdempende arkitektur i et design som er optimalisert for skalerbarhet, og som oppfyller de strenge kravene til masseproduksjon.
Med denne lanseringen utvider SBG Systems ytterligere sitt utvalg av inertialnavigasjonsløsninger skreddersydd for oppdragskritiske applikasjoner. Stellar-40 er ITAR-fri.
Stellar-40
Vår « Stellar-40» er den første i en ny « Stellar »-serie som er lansert for å imøtekomme stadig skiftende operasjonelle krav. Denne « INS » av taktisk kvalitet fokuserer på to hovedmål: å øke robustheten under tøffe driftsforhold og sikre skalerbarhet, uten at det går på bekostning av ytelsen.
For å takle utfordringene knyttet til høye vibrasjoner har SBG Systems skapt et mesterverk innen maskinteknikk: et unikt vibrasjonsbeskyttelsessystem i tre lag. Det ble gjennomført en fullstendig modalanalyse for å sikre at produktet er robust og pålitelig, samtidig som designet er bemerkelsesverdig enkelt.
Stellar -40 er klar for navigasjon basert på posisjonsberegning med SAF2Nav-motoren som kjernen, og integreres sømløst i plattformen din for å levere robust navigasjon, selv under de tøffeste forholdene der GNSS er utilgjengelig.
Utforsk alle funksjonene!


Stellar-40 – oversikt
Robust. Presis. Sømløs.
Utforsk de viktigste funksjonene nedenfor for å lære mer om Stellar-40.
Robust navigasjonsplattform med SAF2Nav
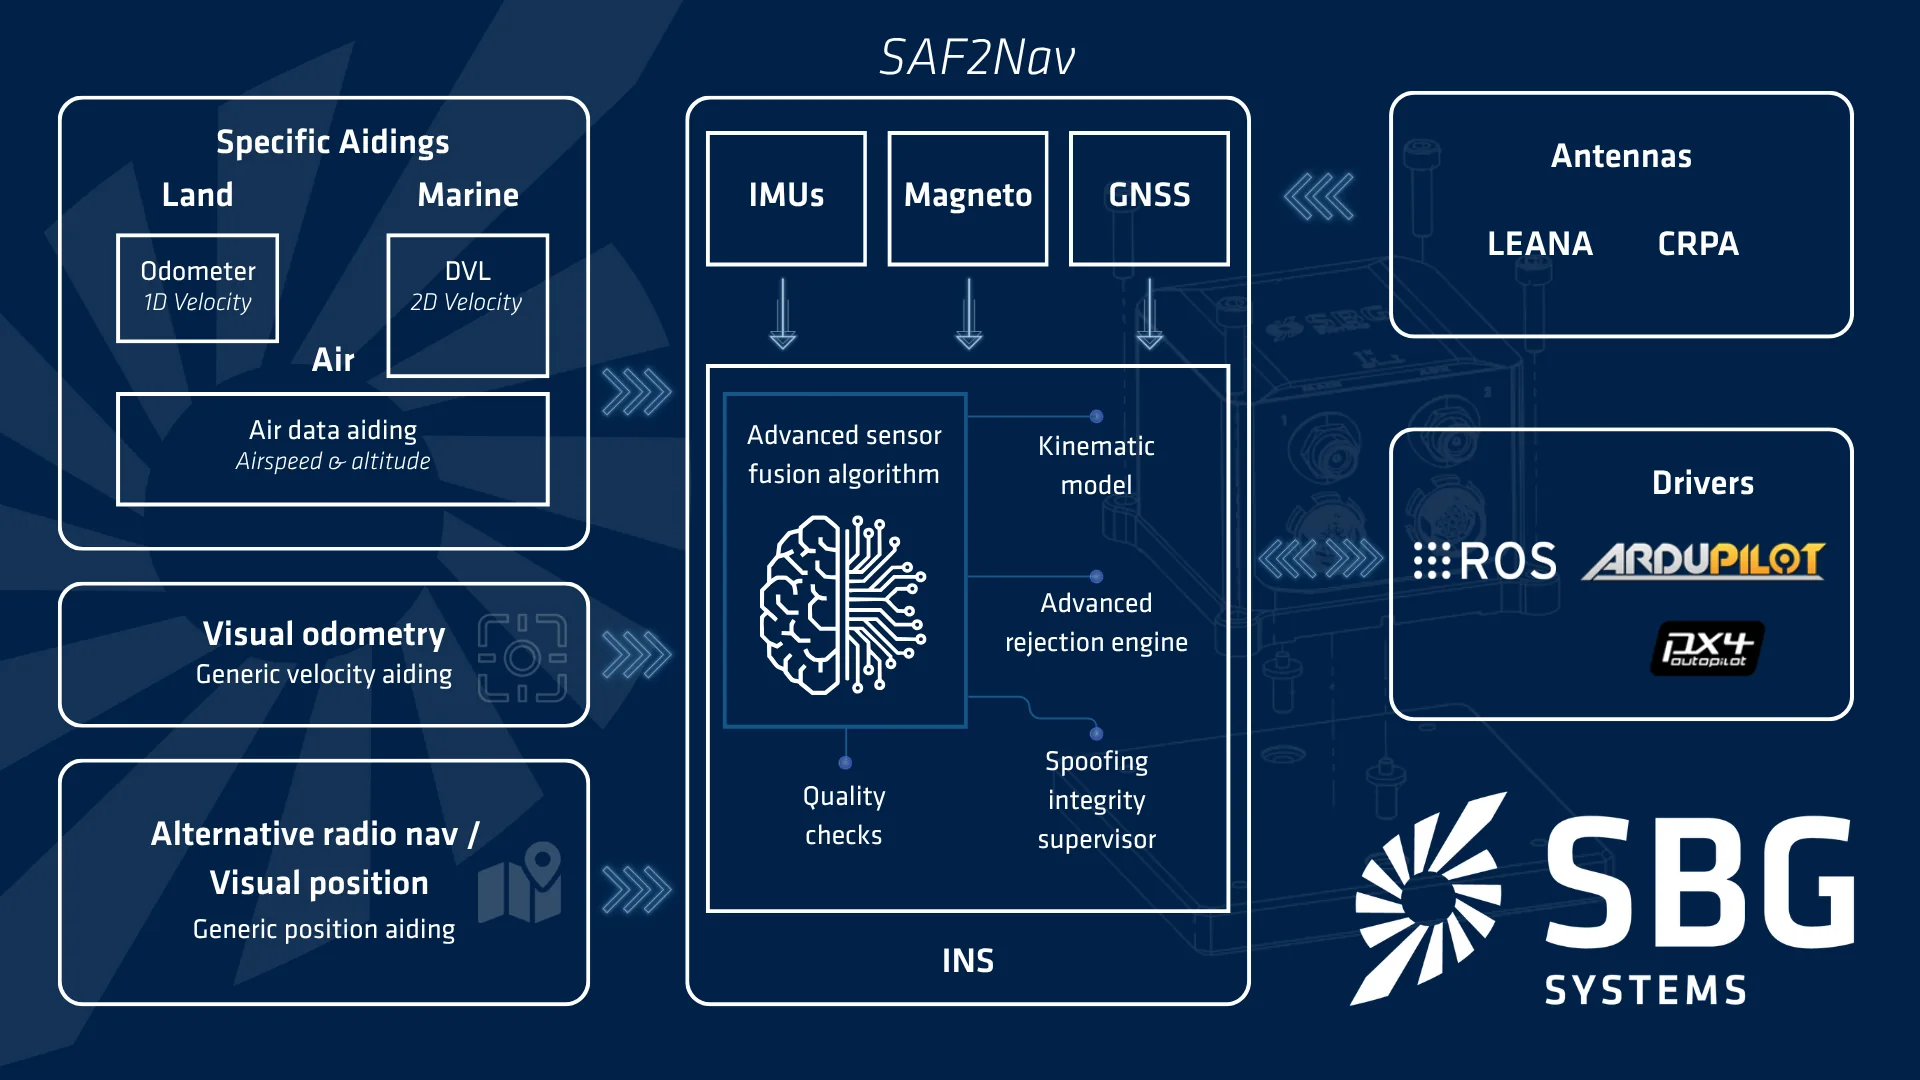
GNSS er ikke lenger en selvfølge. Derfor utgjør SAF2Nav-løsningen kjernen i vårt « INS », som sikrer nøyaktighet og sikkerhet når « GNSS » svikter eller blir utsatt for angrep. Løsningen bygger på tre sentrale pilarer. For det første kombinerer multisensor-fusjon data fra « GNSS », « IMU », luft, radar og bildesystemer til én sammenhengende navigasjonsløsning. For det andre overvåker en ny integritetskontroll for spoofing sensorene for å oppdage avvik umiddelbart, noe som reduserer den kritiske varslingstiden drastisk. Til slutt maksimerer adaptive kinematiske modeller navigasjonsnøyaktigheten, slik at fusjonsalgoritmen sømløst kan tilpasse seg plattformens spesifikke bevegelsesdynamikk.
Innebygd verktøy for overvåking av vibrasjoner
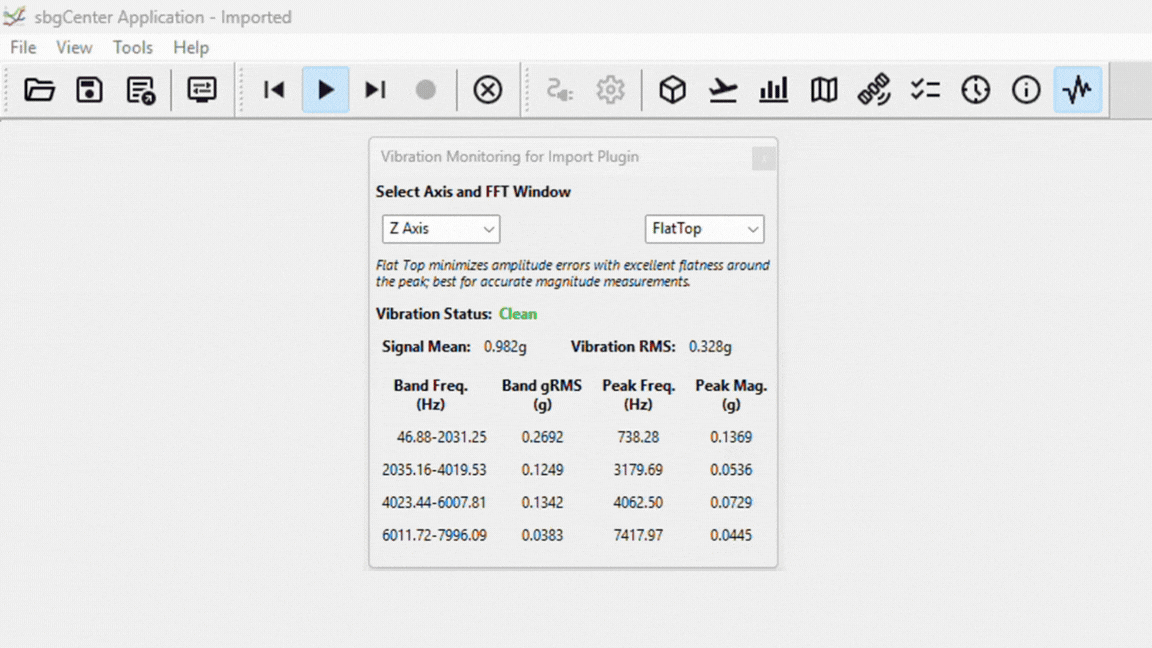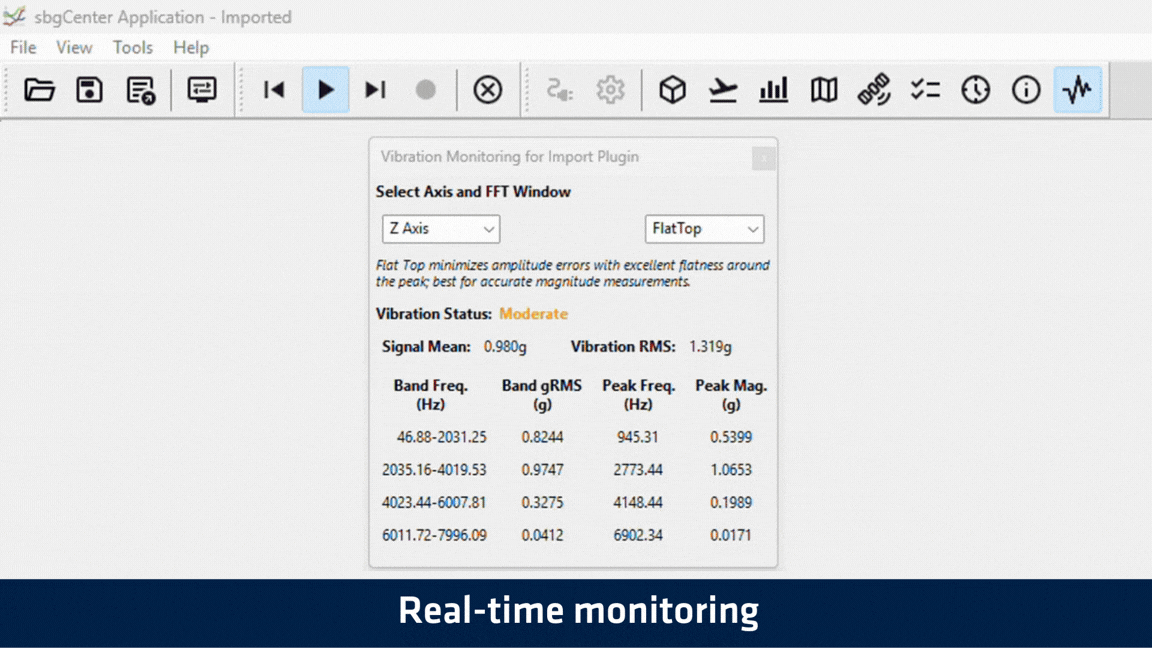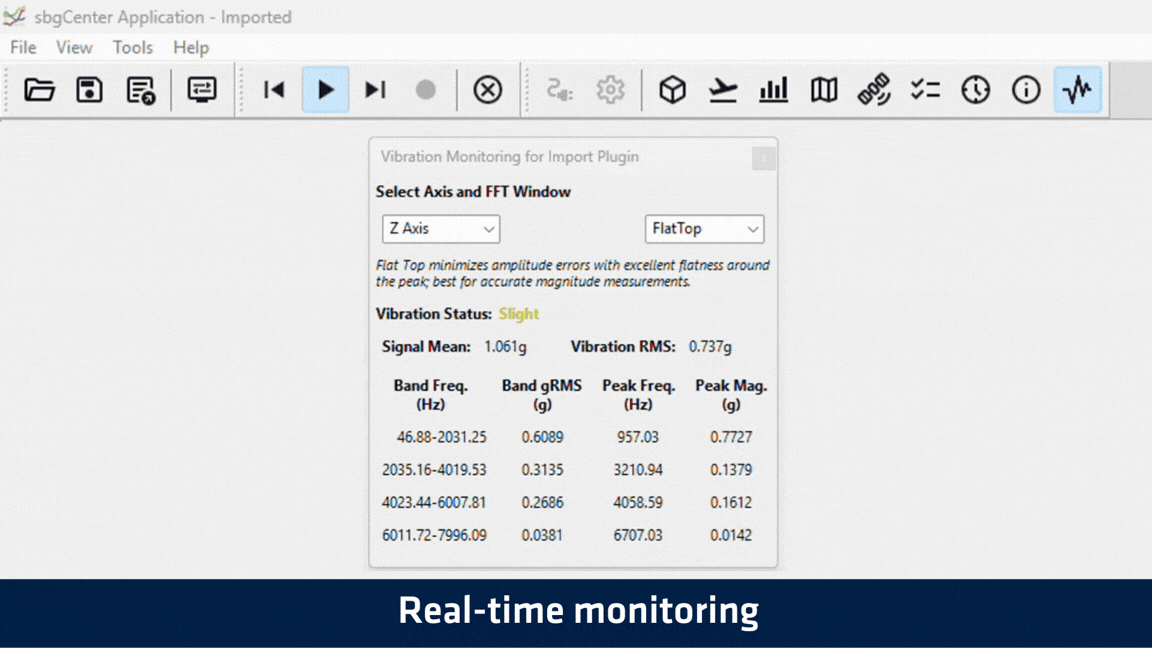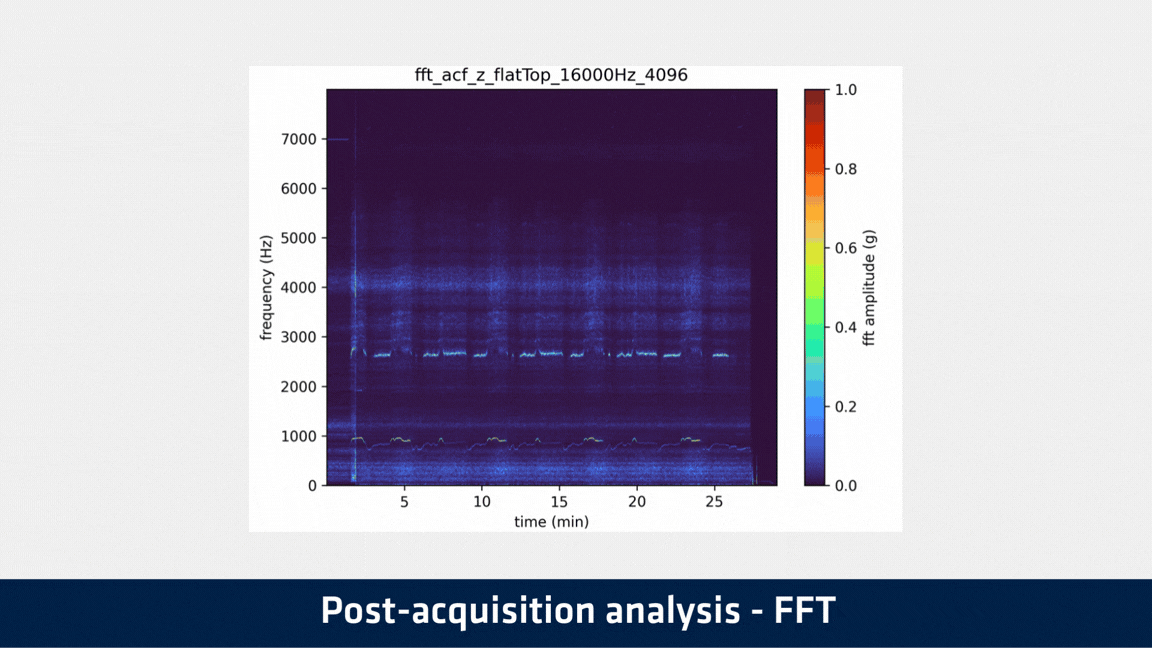
Overvåking av vibrasjoner for å forstå og dempe strukturelle resonanser er sjelden enkelt og krever ofte dedikert ekstern maskinvare. Derfor har vi integrert omfattende overvåkingsverktøy direkte i « Stellar-40» INS. Systemet har et dedikert akselerometer med høy båndbredde som opererer opp til 16 kHz, kombinert med avanserte innebygde prosesseringsfunksjoner. Det gir sanntidsvisualisering av RMS, toppamplitude og toppfrekvens på tvers av fire forskjellige frekvensbånd, slik at brukerne kan lokalisere nøyaktig hvor kritiske vibrasjoner oppstår. Videre blir disse verdifulle dataene sømløst registrert og gjenbrukt for påfølgende grundig FFT-analyse.
Kompatibilitet med økosystemet
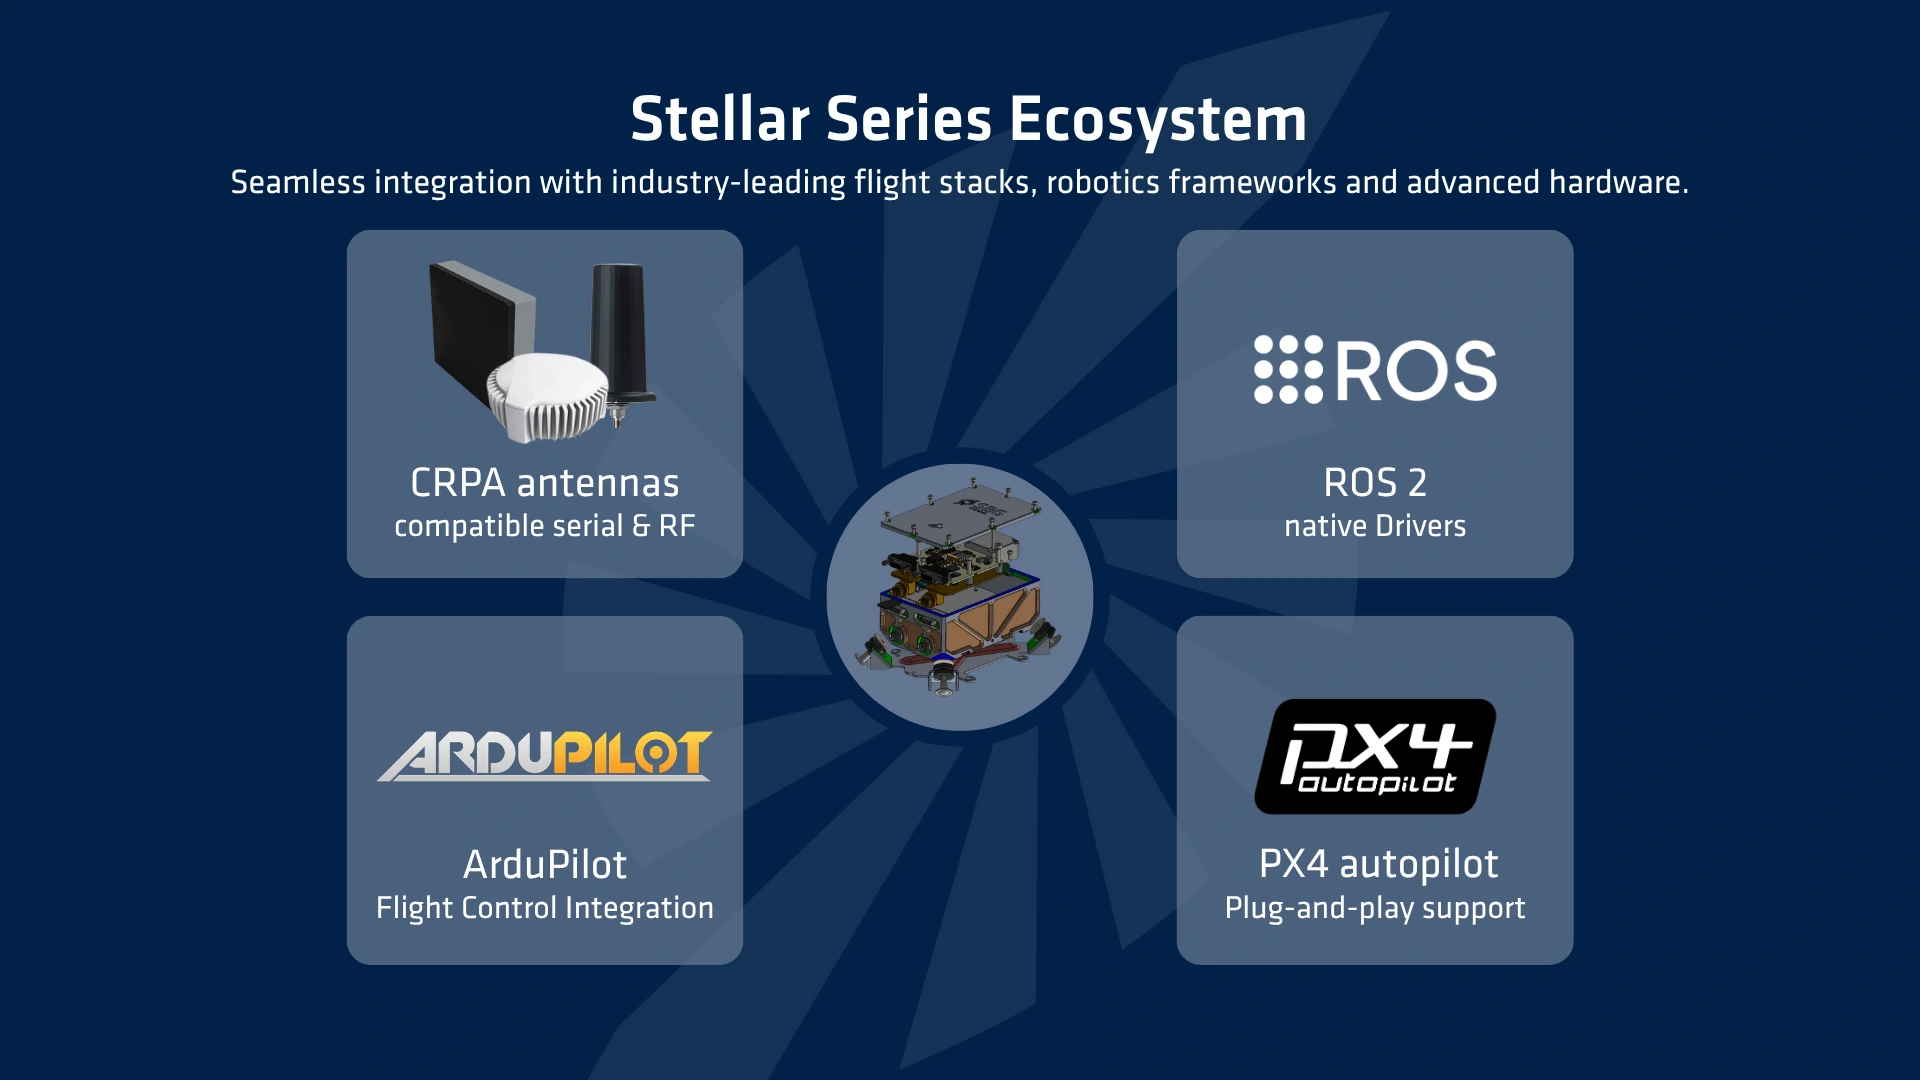
Et kraftig navigasjonssystem er bare så godt som dets evne til å integreres sømløst i din arkitektur. Derfor er kompatibilitet med økosystemet en grunnleggende pilar i vårt « INS », som er utviklet for å fremskynde implementeringen og eliminere integrasjonskostnader. For det første er systemet fullt utstyrt med bruksklare drivere som tilbyr innebygd støtte for bransjestandardiserte autonome plattformer, inkludert ROS2, ArduPilot og PX4. For det andre, for å garantere maksimal robusthet i utfordrende miljøer, tilbyr det direkte plug-and-play-kompatibilitet med avanserte CRPA-antenner. Denne omfattende interoperabiliteten sikrer problemfri implementering på tvers av alle dine kritiske plattformer.
Oversikt over oppdragskapasitet og YTELSE
Laget for alle oppdrag
Se hvordan produktet fungerer i ulike driftsmiljøer. Hvert område fremhever fordeler som er relevante for oppdraget og viktige spesifikasjoner.
Ytelse ved luftoppdrag
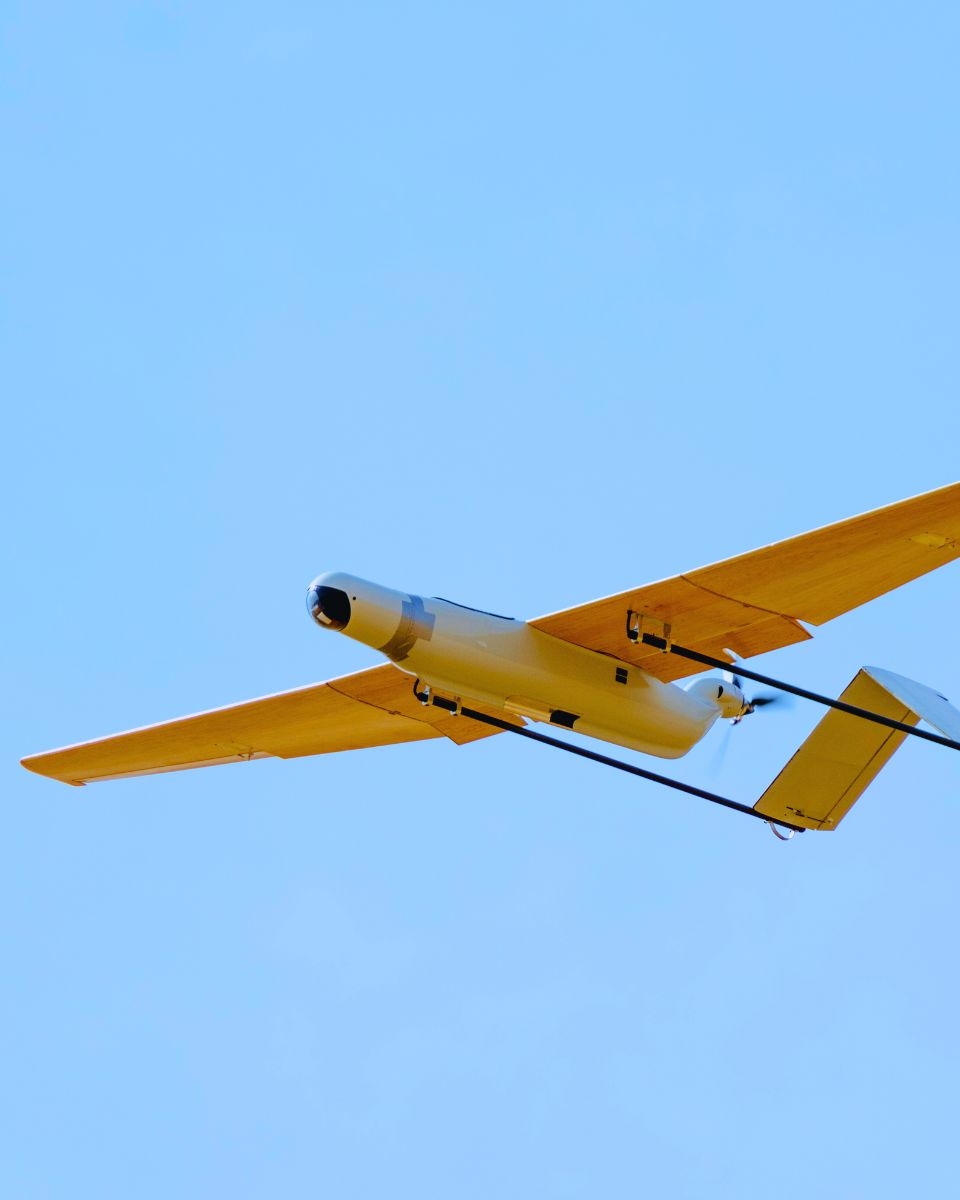
- Navigasjon av ubemannede luftfartøyer: plattformer med fast vinge og roterende vinge
- Navigasjon av ubemannede luftfartøyer: plattformer med fast vinge og roterende vinge
Oversikt over oppdragets funksjoner
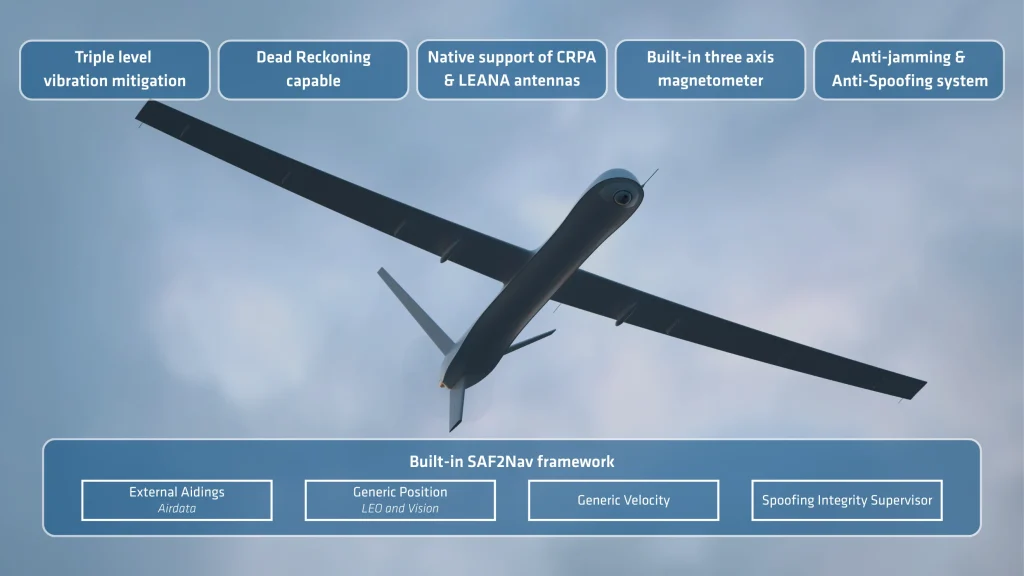
Systemet er utviklet for krevende luftoperasjoner og kombinerer robusthet, presisjon og sømløs integrasjon på både fly og helikoptre.
- Spesialutviklede dynamiske profiler tilpasset plattformer med fast vinge og roterende vinge.
- Trelags vibrasjonsisolering for miljøer med høye luftbårne vibrasjoner.
- Posisjonsintegritet under forstyrrelser og forfalskninger fra « GNSS », muliggjort av SAF2Nav-stakken.
- Taktisk posisjonsberegning basert på SAF2Nav-stakken for kontinuerlig navigering ved strømbrudd i « GNSS ».
- Automatisk beregning av vindhastighet og kompensasjon for pitot-integrasjon.
- Sømløs integrering av autopilot med våre PX4- og ArduPilot-drivere.
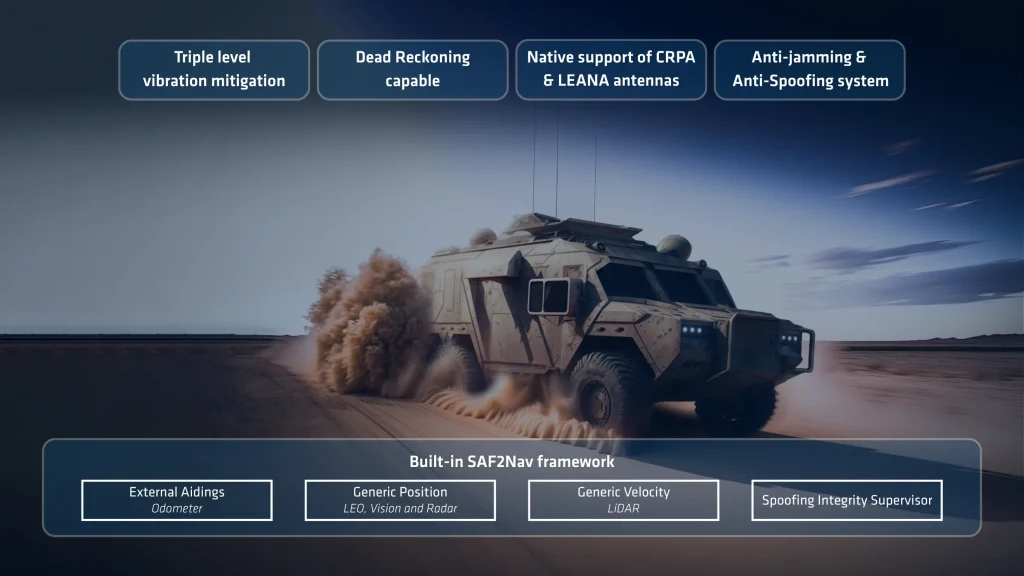
Resultater fra landoppdrag
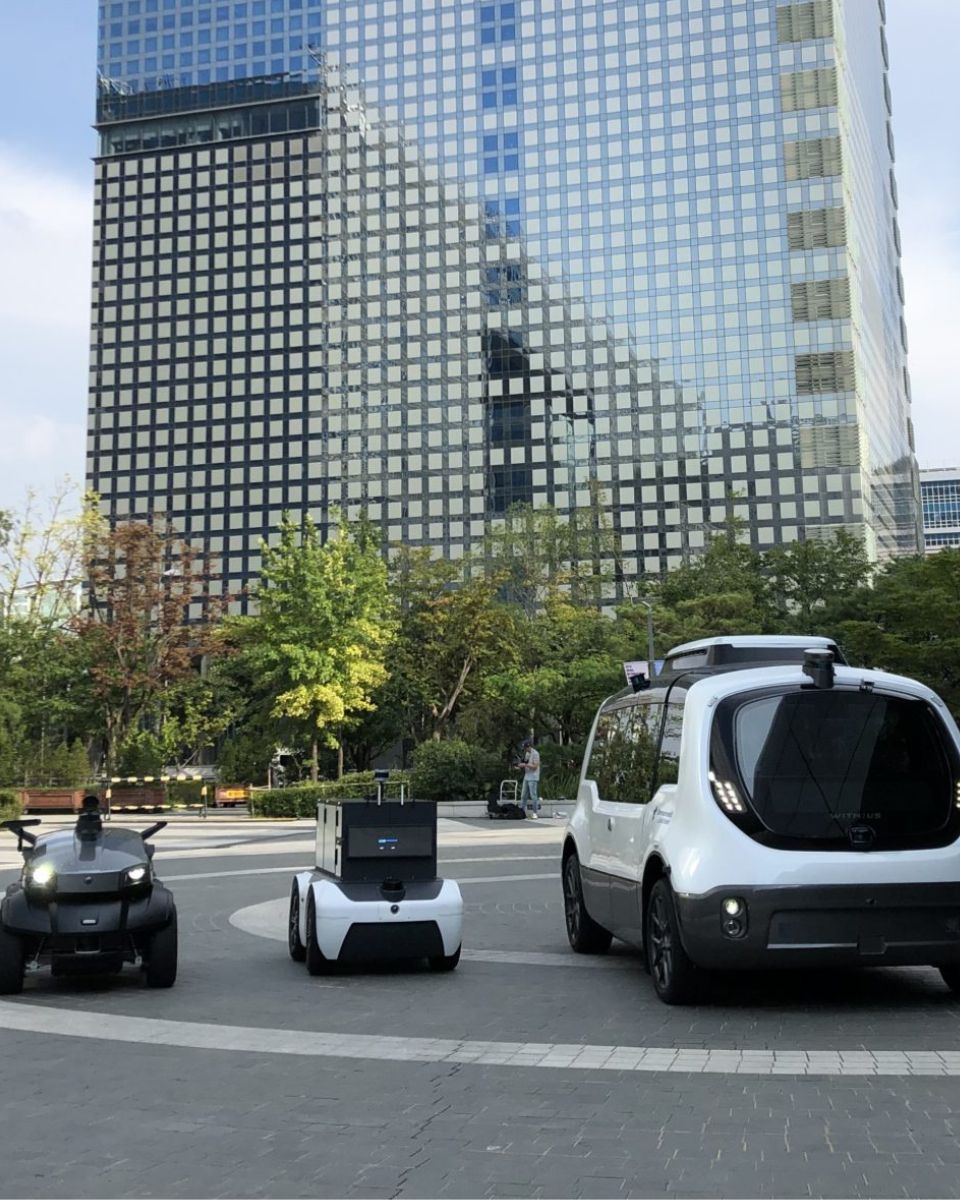
- Landnavigasjon: Kjøretøy for vei og terreng
- Landnavigasjon: Kjøretøy for vei og terreng
Oversikt over oppdragets funksjoner
Systemet er utviklet for krevende oppdrag med landkjøretøy og kombinerer robusthet, presisjon og sømløs integrering på alle typer landkjøretøy.
- Spesialtilpassede dynamiske profiler for terreng- og veibiler.
- Trelags vibrasjonsisolering for miljøer med høye vibrasjonsnivåer.
- Posisjonsintegritet under forstyrrelser og forfalskninger fra « GNSS », muliggjort av SAF2Nav-stakken.
- Inndata for hjulkilometerteller og støtfart for forbedret ytelse ved navigasjon etter beregning
- Taktisk posisjonsberegning basert på SAF2Nav-stakken for kontinuerlig navigering ved strømbrudd i « GNSS ».
Navigasjonsytelse på overflaten
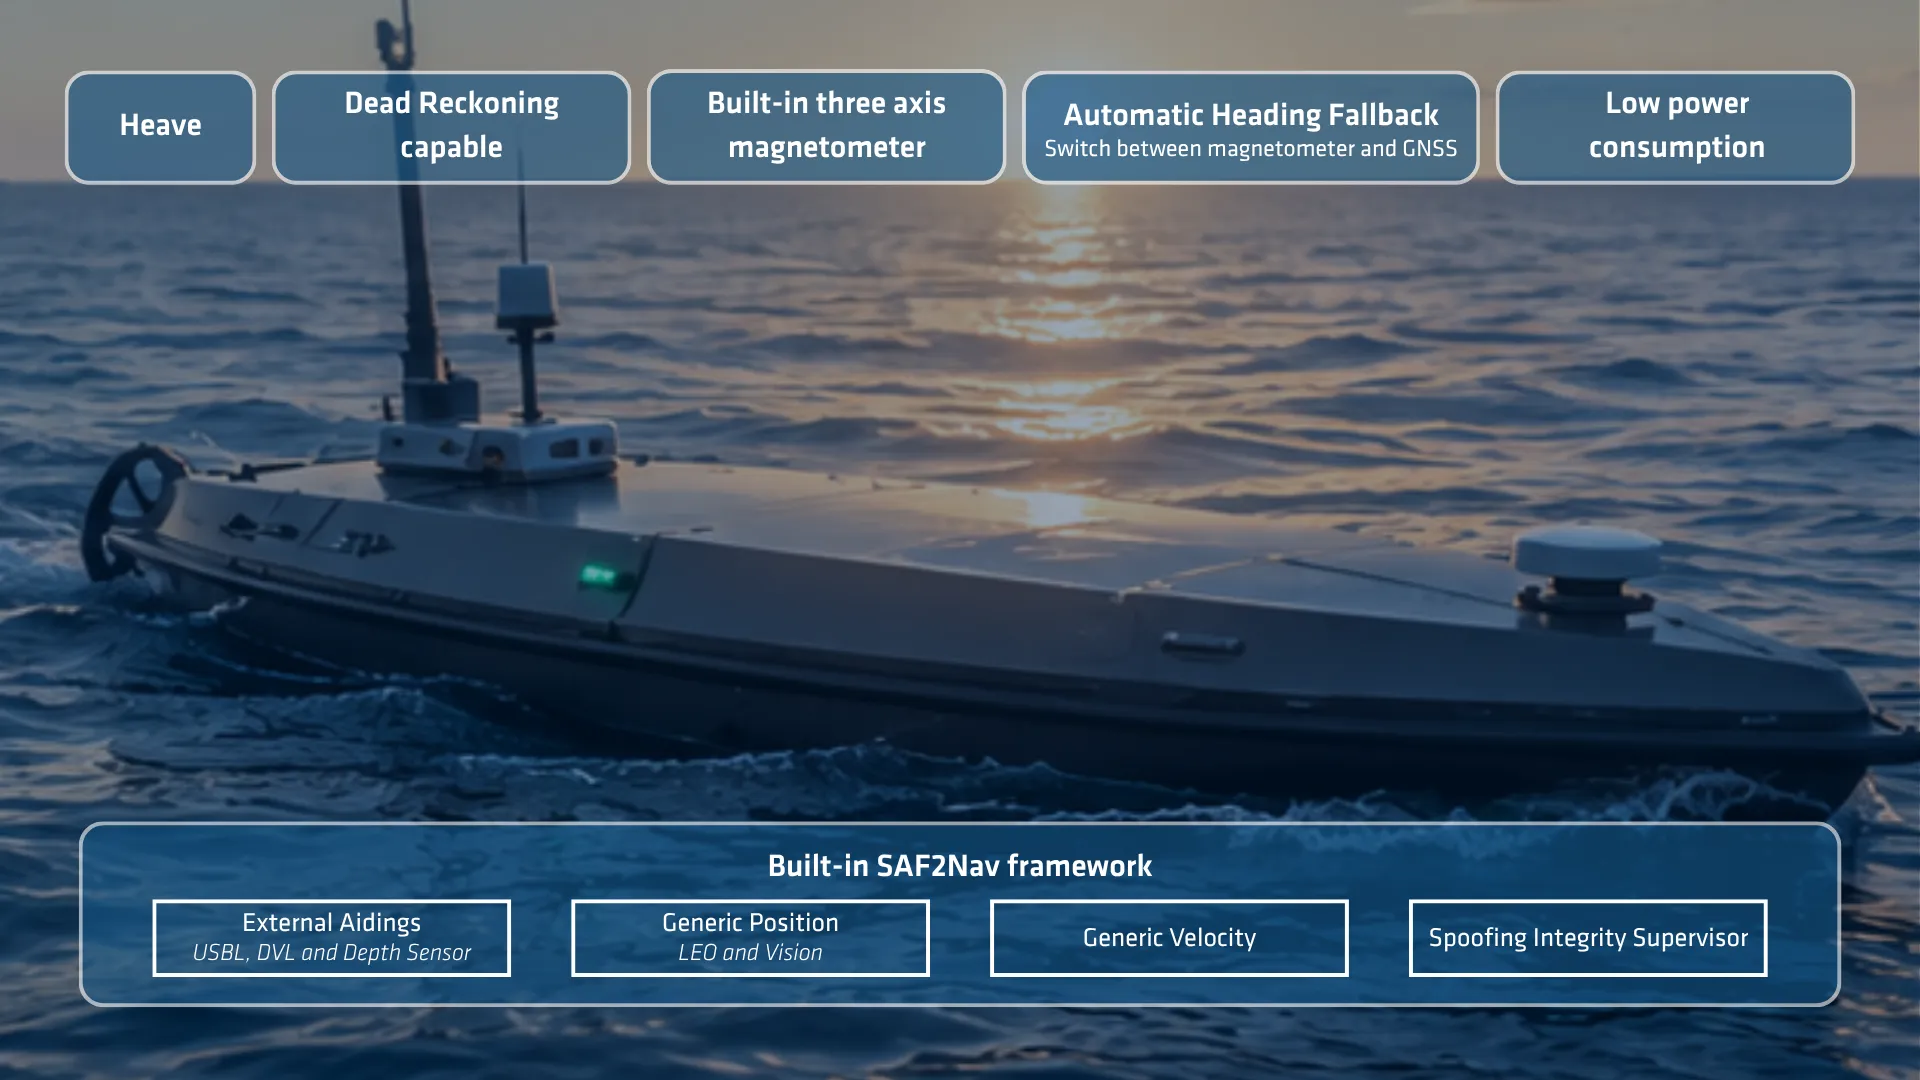
- Sjøfart: Overflatefartøy av alle størrelser, både bemannede og ubemannede
- Sjøfart: Overflatefartøy av alle størrelser, både bemannede og ubemannede
Oversikt over oppdragets funksjoner
Systemet er utviklet for krevende maritime oppdrag og kombinerer robusthet, presisjon og sømløs integrering på alle typer overflatefartøy.
- Spesialutviklede dynamiske profiler tilpasset marine overflatefartøy.
- Trelags vibrasjonsisolering for miljøer med høye vibrasjonsnivåer.
- Posisjonsintegritet under forstyrrelser og forfalskninger fra « GNSS », muliggjort av SAF2Nav-stakken.
- Innspill av DVL- eller loch-hastighet for forbedret ytelse ved navigasjon etter beregning
- Automatisk beregning av gjeldende hastighet og kompensasjon for hastighetskompensasjon i vannsporet.
- Taktisk posisjonsberegning basert på SAF2Nav-stakken for kontinuerlig navigering ved strømbrudd i « GNSS ».
Tekniske spesifikasjoner
Kompatibilitet med kjøretøy
Overflatefartøy, undervannsfartøy, havkartlegging, marine og ekstreme marine forhold Luft
Fly, helikoptre, luftfartøy, UAV Land
Bil, kjøretøy, tog/jernbane, lastebil, tohjulinger, tungt maskineri, fotgjenger, ryggsekk, terrengkjøring
GNSS ytelse
Dobbel antenne, 789 kanaler GNSS område
500 m/s og 80 km høyde Frekvensbånd
Flerfrekvens GNSS funksjoner
SBAS, RTK, PPK, RAW GPS-signaler
L1C/A, L1C, L2C, L2PY, L5 Galileo-signaler
E1, E5a, E5b, E6BC GLONASS-signaler
L1C/A, L2C/A, L2P, L3OC Beidou-signaler
B1I, B1C, B2a, B2I, B3I, B2b Andre signaler
NaviC L5, L-bånd, QZSS GNSS tid til første utbedring
< 35 s Forstyrrelse og forfalskning
Automatisk beskyttelse mot forstyrrelser og identitetsforfalskning, OSNMA, avansert automatisk utelukkelse av flere sensorer
Miljøspesifikasjoner og driftsområde
-40 °C til 71 °C Vibrasjoner
3 g RMS – 20 Hz til 2 kHz Støtdempere
500 g i 0,3 ms MTBF (beregnet)
246 000 timer I samsvar med
MIL-STD 461G | MIL-STD 1275E | MIL-STD 810H
Grensesnitt
GNSS, RTCM, NTRIP, luftdata, kilometerteller, generisk hastighet og posisjon Utdataprotokoller
NMEA, ASCII, sbgECom (binær), REST API Inndataprotokoller
NMEA, ASCII, sbgECom (binær), REST API Datalogger
8 GB eller 48 timer ved 200 Hz Produksjonshastighet
200 Hz (IMU, INS) Serielle porter
4 serielle I/O-porter med hastighet opptil 921 600 bps CAN
1x CAN 2.0 A/B-buss, opptil 1 Mbps Synkroniser UT
2x synkroniseringsutgang (1x RS232 + 1x TTL-nivåer) Synkroniser IN
4 synkroniseringsinnganger (RS232-nivåer) Ethernet
1x Ethernet full duplex (10/100 Base-T), PTP/NTP, NTRIP, webgrensesnitt, FTP Koblinger
2 stk. Micro-D 15 (I/O) 2 stk. SMA-kontakter (antenner)
Mekaniske og elektriske spesifikasjoner
9 til 36 V likestrøm Strømforbruk
< 3 W without antennas Vekt (g)
365 g / 443 g med demper Mål (L x B x H)
107,7 mm × 85 mm × 40 mm
Spesifikasjoner for tidsinnstilling
< 200 ns PTP-nøyaktighet
< 1 µs PPS-nøyaktighet
< 1 µs (jitter < 1 µs) Avdrift ved navigasjon etter beregning
1 ppm
Stellar-40 datablad
Få alle produktfunksjonene og spesifikasjonene sendt direkte til innboksen din!
Sammenlign « Stellar –40» med andre produkter
Ta gjerne en titt og sammenlign vårt mest avanserte utvalg av inertialsensorer for navigasjon, bevegelses- og heveovervåking. Fullstendige spesifikasjoner finnes i maskinvarehåndboken, som er tilgjengelig på forespørsel.
-
Stellar-40
- Horisontal posisjon med ett festepunkt
- 1.2 m
- Vurdering av ytelse ved spoofing og forstyrrelse
- ★★★★★
- Motstandsdyktighet mot spoofing og forstyrrelser
- Alle konstellasjoner, full båndbredde, avansert overvåking og avbøtende tiltak
- Motstandsdyktighet mot vibrasjoner
- Tre etasjer
- Navigasjon uten kart
- Ned til 0,2 % DT (veikjøretøy, dobbeltantenne GNSS - og kilometerteller)
- Vekt (g)
- 365 g
- Mål (L x B x H)
- 107,7 × 85 × 40 mm
-
- Horisontal posisjon med ett festepunkt
- 1.2 m
- Vurdering av ytelse ved spoofing og forstyrrelse
- ★★★☆☆
- Motstandsdyktighet mot spoofing og forstyrrelser
- Alle konstellasjoner, dobbeltbånd, overvåking og avbøting
- Motstandsdyktighet mot vibrasjoner
- Ett nivå
- Navigasjon uten kart
- Ned til 0,2 % DT (veikjøretøy, dobbeltantenne GNSS - og kilometerteller)
- Vekt (g)
- 165 g
- Mål (L x B x H)
- 42 × 57 × 60 mm
-
- Horisontal posisjon med ett festepunkt
- 1.0 m
- Vurdering av ytelse ved spoofing og forstyrrelse
- ★★★☆☆
- Motstandsdyktighet mot spoofing og forstyrrelser
- Alle konstellasjoner, trippelbånd, avansert overvåking og avbøtende tiltak
- Motstandsdyktighet mot vibrasjoner
- Ett nivå
- Navigasjon uten kart
- < 0.1 % DT (Onroad vehicle, dual antenna GNSS and odometer)
- Vekt (g)
- < 900 g
- Mål (L x B x H)
- 130 × 100 × 75 mm
-
- Horisontal posisjon med ett festepunkt
- 1.2 m
- Vurdering av ytelse ved spoofing og forstyrrelse
- ★★★☆☆
- Motstandsdyktighet mot spoofing og forstyrrelser
- Alle konstellasjoner, dobbeltbånd, overvåking og avbøting
- Motstandsdyktighet mot vibrasjoner
- Ett nivå
- Navigasjon uten kart
- Ned til 0,5 % DT (veikjøretøy, dobbeltantenne GNSS - og kilometerteller)
- Vekt (g)
- 65 g
- Mål (L x B x H)
- 46 × 45 × 32 mm


Kompatibilitet


Et utvalg av antenner som er kompatible med beskyttelse mot signalforstyrrelser og identitetsforfalskning
Vi har satt sammen et optimalt utvalg av antenner som beskytter mot forstyrrelser og forfalskning, og som er grundig testet og validert med tanke på kompatibilitet. Dette sortimentet omfatter velprøvde teknologier som CRPA (Controlled Reception Pattern Antenna) og LEANA (Low-Elevation Anti-Jam Navigation Antenna).
Utforsk våre anbefalte løsninger!
Dokumentasjon og ressurser
Stellar-40 leveres med omfattende nettbasert dokumentasjon, utformet for å støtte brukerne i alle ledd.
Fra installasjonsveiledninger til avansert konfigurasjon og feilsøking – våre oversiktlige og detaljerte håndbøker sikrer problemfri integrering og drift.
Våre casestudier
Utforsk praktiske brukseksempler som viser hvordan våre løsninger øker ytelsen, reduserer driftsstans og forbedrer driftseffektiviteten. Finn ut hvordan våre avanserte sensorer og intuitive grensesnitt gir deg den presisjonen og kontrollen du trenger for å oppnå best mulig resultat i dine bruksområder.

Andre produkter og tilbehør
Oppdag hvordan våre løsninger kan forvandle driften din ved å utforske vårt mangfoldige utvalg av applikasjoner. Med våre bevegelses- og navigasjonssensorer og programvare får du tilgang til banebrytende teknologier som fremmer suksess og innovasjon innen ditt felt.
Bli med oss og utnytt potensialet i løsninger for inertialnavigasjon og posisjonering på tvers av ulike bransjer.

Qinertia GNSS-INS

Kabler

Produksjonsprosess
Oppdag presisjonen og ekspertisen som ligger bak hvert eneste produkt fra SBG Systems , inkludert våre IMU-er, AHRS og INS -løsninger. Begynn med å utforske hvordan ingeniørene våre utformer hvert system med fokus på presisjon og pålitelighet. Se deretter hvordan vi produserer og tester våre høytytende inertialnavigasjonssystemer.
Gjennom hele prosessen gjennomfører vi strenge kvalitetskontroller for å sikre jevn ytelse. I tillegg bidrar våre avanserte ingeniørmetoder til at hvert produkt oppfyller krevende standarder for nøyaktighet og pålitelighet.
Se videoen nå for å oppdage hvordan vi bygger høytytende inertialsystemer.

Be om et tilbud
De snakker om oss
Vi presenterer erfaringer og anbefalinger fra bransjeeksperter og kunder som bruker produktene våre i konkrete prosjekter. Deres innsikt understreker kvaliteten og ytelsen til våre INS -løsninger. Videre viser de hvordan teknologien vår støtter krevende navigasjonsapplikasjoner.
Oppdag hvordan vår innovative teknologi forbedrer driften, øker produktiviteten og gir pålitelige resultater på tvers av ulike bruksområder.



FAQ-delen
Velkommen til vår FAQ-seksjon, der vi besvarer de viktigste spørsmålene dine om vår banebrytende teknologi og bruksområdene hennes. Her finner du utfyllende svar om produktfunksjoner, installasjonsprosesser, tips til feilsøking og anbefalte fremgangsmåter for å få mest mulig ut av vår kompakte INS. Enten du er en ny bruker som trenger veiledning eller en erfaren fagperson på jakt etter avansert kunnskap, er våre FAQ-er utformet for å gi deg den informasjonen du trenger.
Finn svarene dine her!
Hva er navigasjon etter beregning i navigasjon?
Dead reckoning er en navigasjonsmetode uten signaler fr GNSS , der man benytter seg av treghet og andre sensordata for å opprettholde kontinuerlig posisjonsbestemmelse. Vanligvis mister et system sin posisjon fullstendig når GNSS går tapt. Med dead reckoning beregner systemet en kontinuerlig posisjon som vil avvike gradvis over tid. Hastigheten på denne avvikelsen avhenger av kvaliteten på de interne IMU ene og tilgjengeligheten av eksterne hjelpesensorer.
Hvilke formater støtter dere for eksterne hjelpemidler (f.eks. flygedata, visjon)?
Stellar-40 bruker vår egenutviklede sbgECom-protokoll, som benytter klart definerte meldingsrammer. Ved hjelp av disse forhåndsdefinerte meldingene kan systemet sømløst innhente flygedata, kroppshastigheter og absolutte posisjonsdata fra enhver ekstern sensor som kan levere denne informasjonen.
Finnes det et eget felt hvor man kan legge inn vindanslag manuelt?
Nei, det er ikke nødvendig. Den avanserte sensorfusjonsalgoritmen i « Stellar-40» beregner og estimerer vindforholdene automatisk i sanntid, slik at du ikke trenger å legge inn opplysningene manuelt.
Hvilke eksterne hjelpemuligheter finnes for landbaserte bruksområder?
For landplattformer støtter « Stellar-40» en rekke hjelpeinnganger for å forbedre navigasjonsnøyaktigheten, særlig i miljøer der « GNSS » ikke er tilgjengelig. Disse inkluderer maskinvarebaserte kilometertellere (hjulodometri), hastighetsdata fra eksterne sensorer (som LiDAR eller optiske sensorer) og data om absolutt posisjon.
Hvordan velger jeg mellom den dempede og den ikke-dempede versjonen av « Stellar-40»?
Det riktige valget avhenger av driftsmiljøet ditt. Vi anbefaler på det sterkeste den dempede versjonen for plattformer som utsettes for tøffe, vibrasjonsfylte miljøer, for eksempel dykkende droner eller ubemannede kjøretøy (UGV-er). Hvis du er usikker på hvilken versjon som passer best til din anvendelse, står vårt supportteam klart til å hjelpe deg med å ta det riktige valget.
Hva er SBAS?
Hva er SBAS?
Satellite-Based Augmentation System (SBAS) er en « GNSS »-teknologi som forbedrer nøyaktigheten, integriteten, tilgjengeligheten og kontinuiteten ved satellittposisjonering. SBAS ble opprinnelig utviklet for luftfarten, men har blitt et verdifullt navigasjonshjelpemiddel for anvendelser som UAV-er, maritim navigasjon, presisjonslandbruk, GIS-kartlegging, autonome kjøretøy og inertialnavigasjonssystemer (INS). I motsetning til Real-Time Kinematic (RTK) eller Precise Point Positioning (PPP) gir SBAS gratis posisjonering med meternøyaktighet uten behov for en lokal basestasjon eller internettforbindelse.
En frittstående « GNSS »-mottaker bestemmer sin posisjon ved å måle pseudodistanser fra satellitter som tilhører konstellasjoner som GPS, Galileo, GLONASS eller BeiDou. Disse målingene påvirkes imidlertid av flere feilkilder, blant annet klokkeavvik hos satellittene, banfeil (efemeridefeil), ionosfærisk forsinkelse, troposfærisk forsinkelse, mottakerstøy og flerveisutbredelse. SBAS beregner kontinuerlig den største av disse feilene og sender ut korreksjoner i sanntid som forbedrer navigasjonsløsningen betydelig.
SBAS-arkitekturen er avhengig av et nettverk av nøyaktig oppmålte referansestasjoner spredt over et område. Disse stasjonene overvåker kontinuerlig signaler fr GNSS , og sammenligner de målte avstandene til satellittene med deres kjente posisjoner for å estimere feil knyttet til satellittklokke, bane og ionosfæren. Målingene overføres til hovedkontrollsentre, som kombinerer data fra alle referansestasjonene for å generere korreksjonsmeldinger og integritetsinformasjon. Disse meldingene sendes deretter opp til geostasjonære satellitter, som videresender dem til SBAS-kompatible GNSS -mottakere. Mottakeren bruker korreksjonene før den beregner sin posisjon, noe som effektivt reduserer de dominerende feilkildene som påvirker pseudorangemålingene.
Matematisk sett kan den korrigerte pseudorangen uttrykkes som:
Pkorrigert = Pmålt − Δklokke − Δbane − Δiono
der Pmålt er den opprinnelige pseudorangemålingen, Δklokke representerer satellittklokkekorreksjonen, Δbane er banekorreksjonen, og Δiono er korreksjonen for ionosfærisk forsinkelse.
Disse korreksjonene reduserer vanligvis horisontale posisjoneringsfeil ved bruk av « GNSS » fra omtrent 3–10 meter til rundt 1–2 meter. Selv om dette nøyaktighetsnivået er lavere enn den centimeterpresisjonen som oppnås med RTK eller PPP, tilbyr SBAS en stor fordel: integritetsovervåking. I stedet for bare å forbedre posisjonsnøyaktigheten, vurderer SBAS kontinuerlig tilstanden til hver overvåket satellitt og varsler brukerne raskt dersom en satellitt blir upålitelig på grunn av klokkeavvik, banefeil eller signalforringelse. Denne funksjonen er avgjørende for sikkerhetskritiske anvendelser der brukerne må vite om navigasjonsløsningen er pålitelig.
Det finnes flere regionale SBAS-tjenester i drift rundt om i verden. Blant disse er WAAS i Nord-Amerika, EGNOS i Europa, MSAS i Japan, GAGAN i India, SDCM i Russland, KASS i Sør-Korea og SouthPAN i Australia og New Zealand. Moderne flerfrekvens GNSS -mottakere støtter vanligvis flere SBAS-tjenester automatisk, avhengig av hvor de befinner seg geografisk.
For inertialnavigasjonssystemer gir SBAS en mer nøyaktig og pålitelig GNSS referanse som forbedrer ytelsen til sensorfusjonen. Et utvidet Kalman-filter (EKF) bruker de korrigerte GNSS posisjons- og hastighetsmålingene til med jevne mellomrom å begrense avviket som har akkumulert seg i inerti-sensorene. Sammenlignet med frittstående GNSS reduserer SBAS målebrus og satellittrelaterte skjevheter, noe som gir mer stabile posisjons- og hastighetsoppdateringer samtidig som det gir verdifull integritetsinformasjon til navigasjonsalgoritmer. SBAS øker imidlertid ikke GNSS oppdateringsfrekvensen og kan ikke kompensere for GNSS signalbrudd. Under signalavbrudd avhenger den samlede navigasjonsytelsen fortsatt først og fremst av kvaliteten på IMU og effektiviteten til INS estimeringsalgoritmen.
SBAS er derfor en utmerket løsning for bruksområder som krever gratis, globalt tilgjengelig posisjonering med meterpresisjon, kombinert med høy pålitelighet og integritet. Systemet er spesielt godt egnet for autonome kjøretøy, UAV-er, maritim navigasjon, landbruk og industrielle systemer der robust navigasjon er viktigere enn å oppnå nøyaktighet på centimeternivå. Når bruksområder krever posisjonering på landmålernivå, er RTK eller PPP fortsatt de foretrukne korreksjonsteknikkene, mens SBAS fungerer som et pålitelig og allment tilgjengelig tillegg til konvensjonell « GNSS »-navigasjon.
Hvordan treghetsnavigasjonssystemer opprettholder posisjonsbestemmelsen ved avbrudd i « GNSS »
Hvordan treghetsnavigasjonssystemer opprettholder posisjonsbestemmelsen ved avbrudd i « GNSS »
1 – Integrasjon av treghetsnavigasjonssystemer og systemer for posisjonsbestemmelse via satellitt ( GNSS )
Et treghetsnavigasjonssystem (INS) bestemmer posisjon, hastighet og orientering ut fra treghetsmålinger om bord. Kjernen i systemet utgjøres av en treghetsmåleenhet (IMU) som består av tre akselerometre og tre gyroskoper. Akselerometrene måler spesifikk kraft, mens gyroskopene måler vinkelhastigheten langs tre ortogonale akser.
Navigasjonsdatamaskinen behandler disse målingene i høy hastighet. Først integrerer den gyroskopmålingene for å beregne endringer i flygestilling. Deretter omregner den den målte akselerasjonen til navigasjonsreferansesystemet og kompenserer for tyngdekraften og andre kjente effekter. Til slutt integrerer den akselerasjonen for å beregne hastighet og posisjon. Denne prosessen gjør det mulig for « INS » å beregne en kontinuerlig navigasjonsløsning uten å være avhengig av eksterne signaler.
Når « GNSS » er tilgjengelig, fungerer « INS » vanligvis som en del av en integrert «GNSS » / «INS »-løsning. « GNSS » gir en ekstern referanse for posisjon og hastighet, mens « IMU » leverer bevegelsesmålinger med høy oppdateringsfrekvens. Navigasjonsfilteret kombinerer begge kildene for å estimere kjøretøyets tilstand og begrense treghetsfeil.
Når signalene fra « GNSS » ikke lenger er tilgjengelige, går systemet over til inertialnavigering, ofte beskrevet som «dead reckoning». « INS » fortsetter å integrere målinger fra gyroskop og akselerometer fra den sist kjente navigasjonstilstanden. Dermed kan den opprettholde kontinuerlige utdata for posisjon, hastighet og orientering under signalbruddet.
Inertialnavigasjon eliminerer imidlertid ikke posisjoneringsfeil under et strømbrudd. Sensoravvik, støy, feil i skalafaktoren, feiljustering og andre uregelmessigheter akkumuleres gjennom integrasjonen. Spesielt påvirker feil i akselerometeret hastigheten og dermed posisjonen, mens feil i gyroskopet påvirker holdningen og kan føre til ytterligere posisjonsfeil gjennom feilaktig tyngdekraftskompensasjon.
Derfor har varigheten og omfanget av et avbrudd i « GNSS » direkte innvirkning på den resulterende posisjonsusikkerheten. Inertialsensorer med høyere ytelse reduserer feilveksten og gjør det mulig for systemet å overbruke lengre avbrudd før den akkumulerte avviket blir betydelig.
Med nesten to tiårs erfaring innen utvikling og produksjon av treghetssensorer utvikler SBG Systems teknologier innen IMU og INS som er utformet for å sikre pålitelig navigasjonsytelse når tilgangen til GNSS er begrenset eller avbrutt.
2 – Kalman-filtrering og sensorfusjon
Sensorfusjon gjør det mulig for et system med « GNSS » / «INS » å kombinere målinger med ulike egenskaper. « IMU » gir kontinuerlige målinger med høy oppdateringsfrekvens, men akkumulerer feil over tid. « GNSS » gir en absolutt posisjonsreferanse, men kan bli utilgjengelig eller oppdateres sjeldnere. Et navigasjonsfilter kombinerer disse komplementære egenskapene for å estimere kjøretøyets tilstand.
Kalman-filteret er mye brukt til denne typen tilstandsestimering. I praktiske anvendelser innen « INS » benytter systemet vanligvis et utvidet Kalman-filter (EKF), fordi ligningene som beskriver kjøretøyets bevegelse og stilling er ikke-lineære. EKF-et opprettholder et estimat av navigasjonstilstanden og usikkerheten knyttet til denne, samtidig som det behandler målinger fra de tilgjengelige sensorene.
Prosessen består av to grunnleggende trinn: prediksjon og oppdatering av måleverdier.
Under prediksjonen bruker filteret den forrige navigasjonstilstanden og de siste målingene fra « IMU » til å estimere den neste tilstanden. Det viderefører også den tilhørende usikkerheten. Under måleoppdateringen sammenligner filteret tilgjengelige eksterne målinger med den predikerte tilstanden. Deretter bruker det differansen, eller innovasjonen, til å oppdatere tilstandsestimatet og redusere usikkerheten rundt det.
I et system med « GNSS » / «INS » ( ) utgjør målinger fra GNSS de eksterne observasjonene som setter grenser for treghetsdrift. Filteret kan også estimere parametere som avvik i akselerometer og gyroskop når systemmodellen og de tilgjengelige målingene gjør disse parametrene observerbare.
Dette skillet er viktig: Et Kalman-filter fjerner ikke bare alle feil fra alle sensorene om bord. I stedet beregner det navigasjonstilstanden og relevante feiltilstander ut fra en matematisk modell og de tilgjengelige målingene. Det gjenstår fortsatt restfeil, fordi sensorfeil, unøyaktigheter i modellen og uobserverte forstyrrelser ikke kan elimineres fullstendig.
Når GNSS ikke lenger er tilgjengelig, kan filteret fortsette å videreføre navigasjonsløsningen ved hjelp av inertialmålinger. Uten en ekstern observasjon har systemet imidlertid færre muligheter til å avgrense feiltilstandene sine. Følgelig øker usikkerheten etter hvert som avbruddet varer. Når GNSS -målingene blir tilgjengelige igjen, sammenligner filteret dem med den inertiale løsningen og bruker den resulterende innovasjonen til å korrigere den estimerte tilstanden og de akkumulerte feilene. Dette gjør det mulig for systemet GNSS/INS å skifte jevnt mellom GNSS-støttet navigasjon og inertial videreføring.
