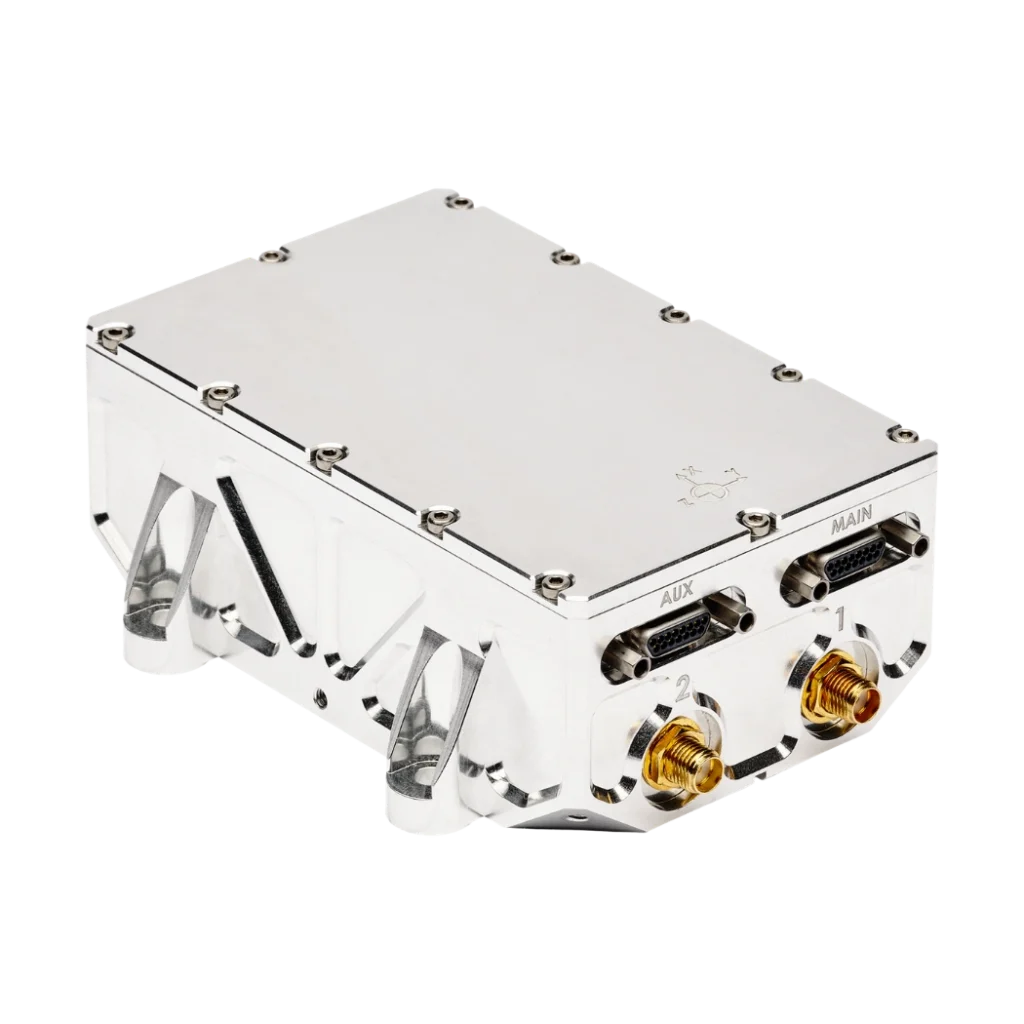
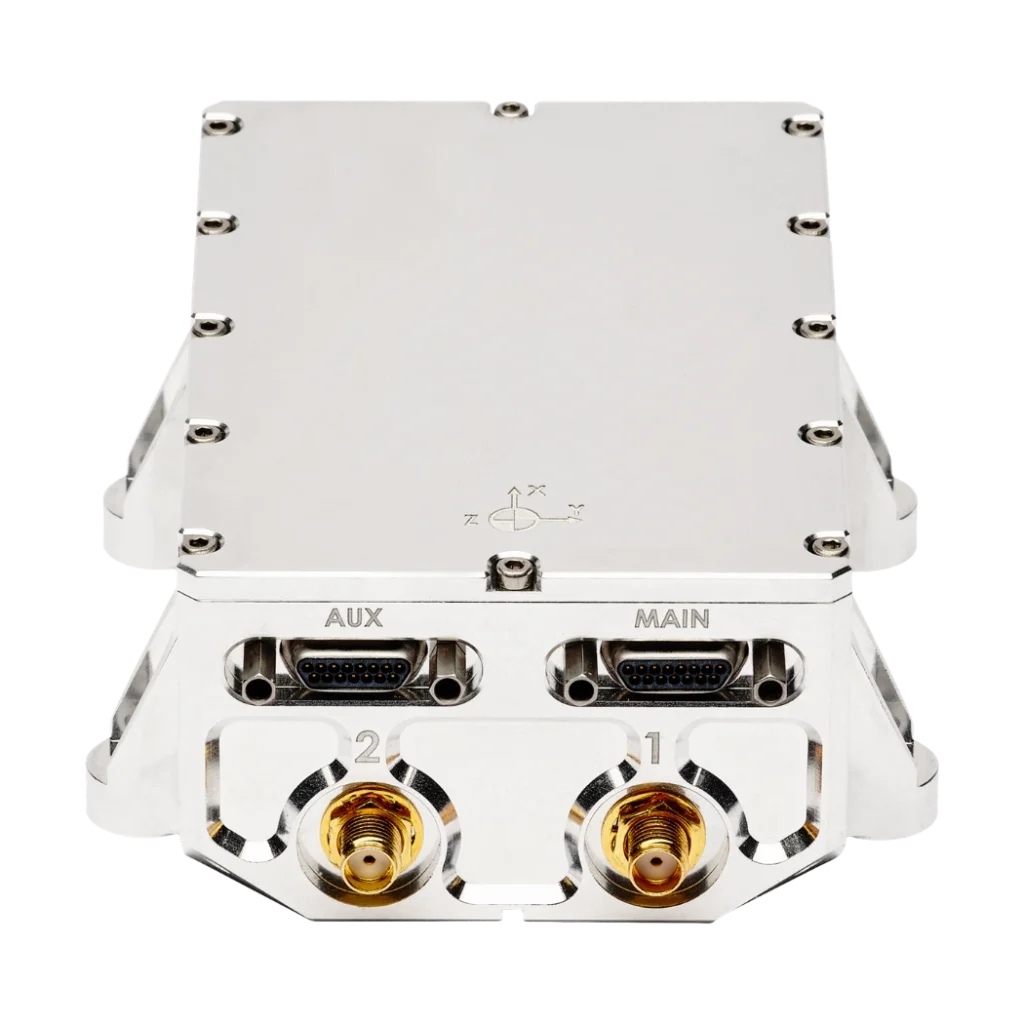
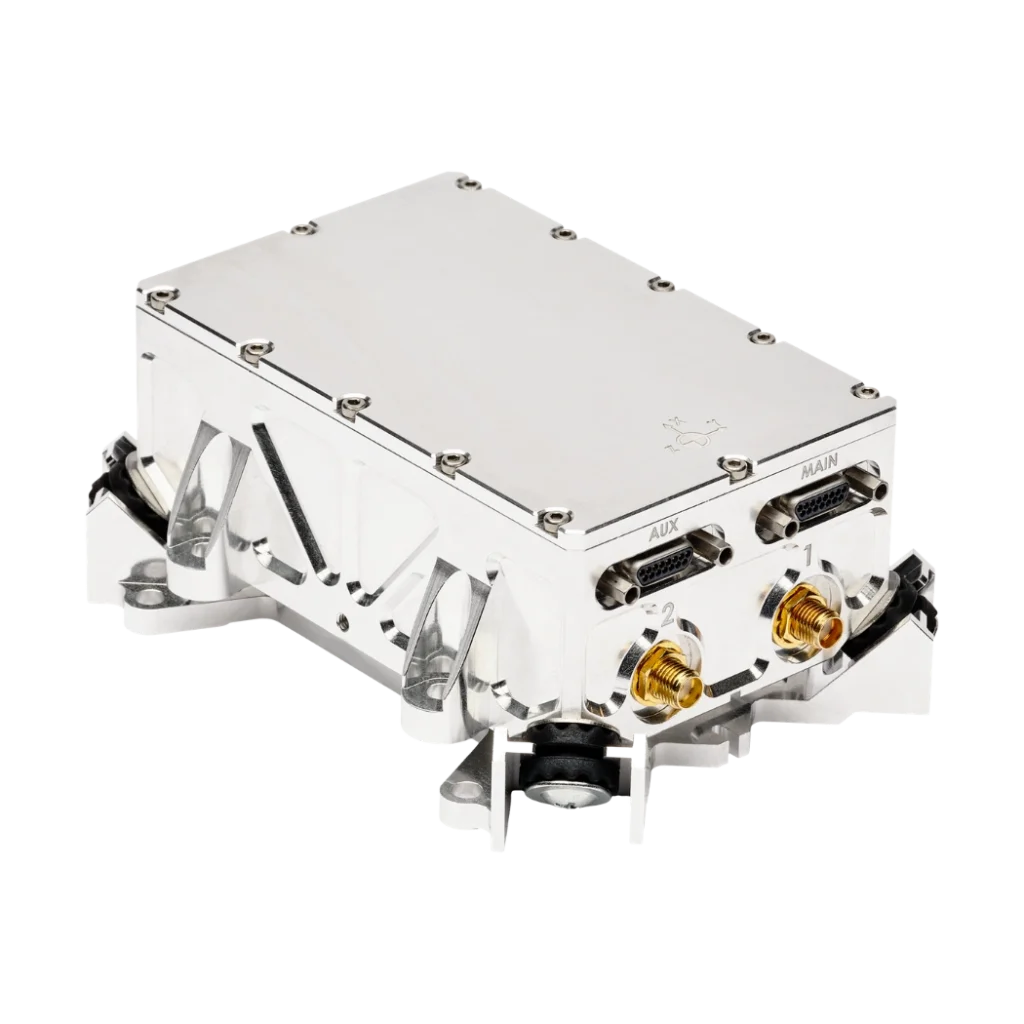
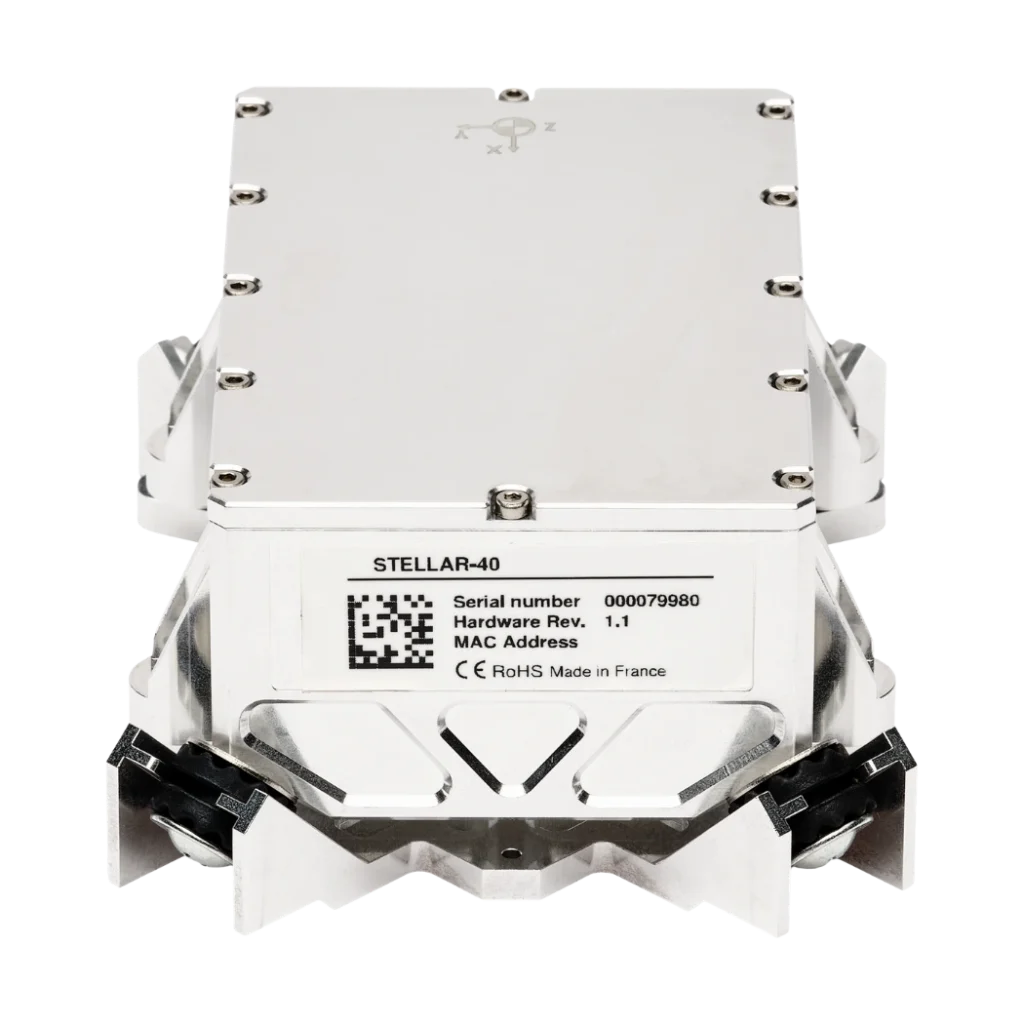
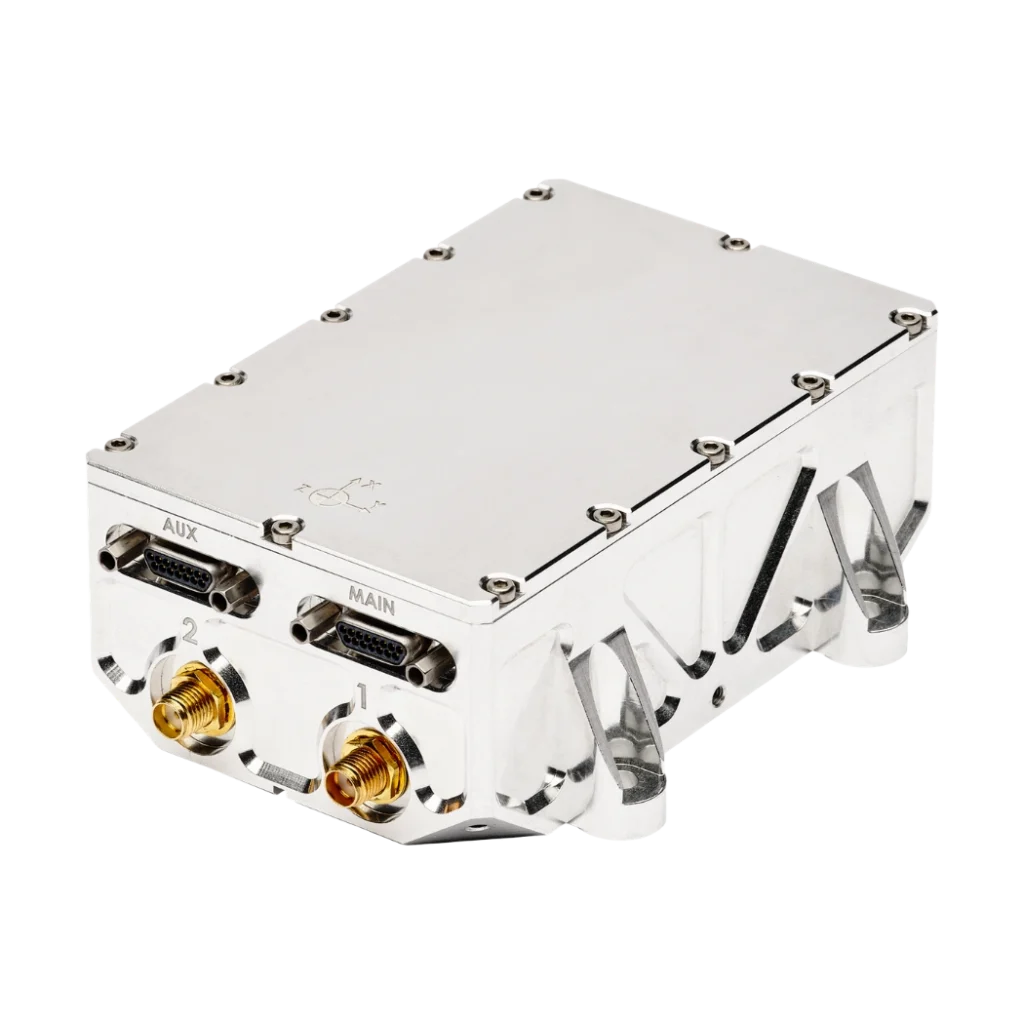
Stellar-40 Sistema de navegação inercial de grau tático
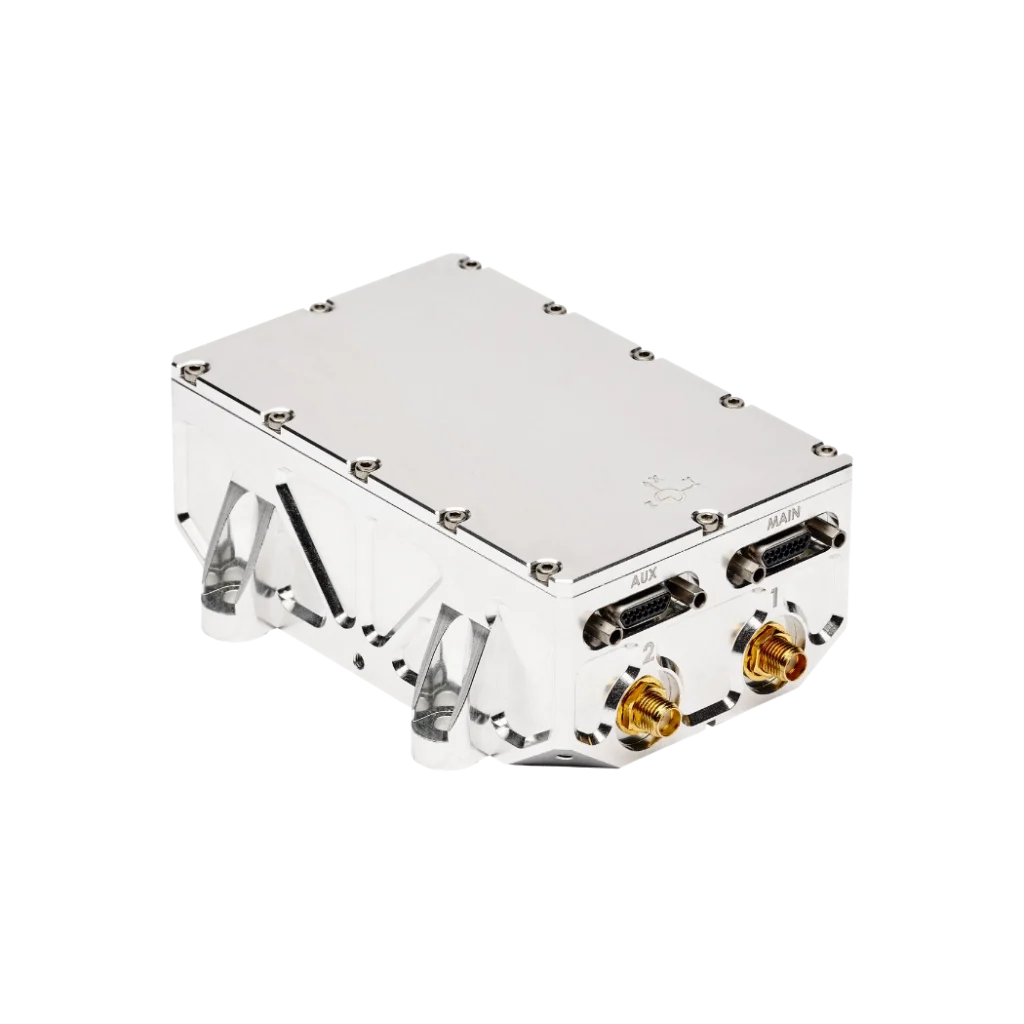
O Stellar-40 é um sistema de navegação inercial auxiliado por GNSS de nível tático, impulsionado pela pilha SAF2Nav para uma resiliência incomparável. Ele combina uma IMU de nível tático, um receptor GNSS resistente a interferências (jamming) e falsificação (spoofing) e algoritmos avançados de fusão de sensores em um invólucro robusto.
Unindo desempenho de ponta com flexibilidade industrial, o Stellar-40 apresenta uma arquitetura exclusiva de mitigação de vibração de camada tripla em um design otimizado para escalabilidade, atendendo aos rigorosos requisitos da produção em massa.
Com este lançamento, a SBG Systems expande ainda mais seu portfólio de soluções de navegação inercial adaptadas para aplicações críticas de missão. O Stellar-40 é ITAR FREE.
Stellar-40
Nosso Stellar-40 é o primeiro de uma nova série Stellar lançada para atender aos requisitos operacionais em constante evolução. Este INS de nível tático foca em dois objetivos principais: aumentar a resiliência em condições operacionais severas e garantir escalabilidade, sem comprometer o desempenho.
Para enfrentar os desafios de alta vibração, a SBG Systems criou uma obra-prima da engenharia mecânica: um sistema exclusivo de proteção contra vibração de camada tripla. Uma análise modal completa foi realizada para garantir que o produto seja robusto e confiável, mantendo o design notavelmente simples.
Pronto para navegação por estimativa (dead reckoning) com o motor SAF2Nav em seu núcleo, o Stellar-40 integra-se perfeitamente à sua plataforma para fornecer navegação resiliente, mesmo nas condições mais severas sem sinal de GNSS.
Explore todos os recursos!


Stellar-40 em resumo
Robusto. Preciso. Integrado.
Explore os principais recursos abaixo para saber mais sobre o Stellar-40.
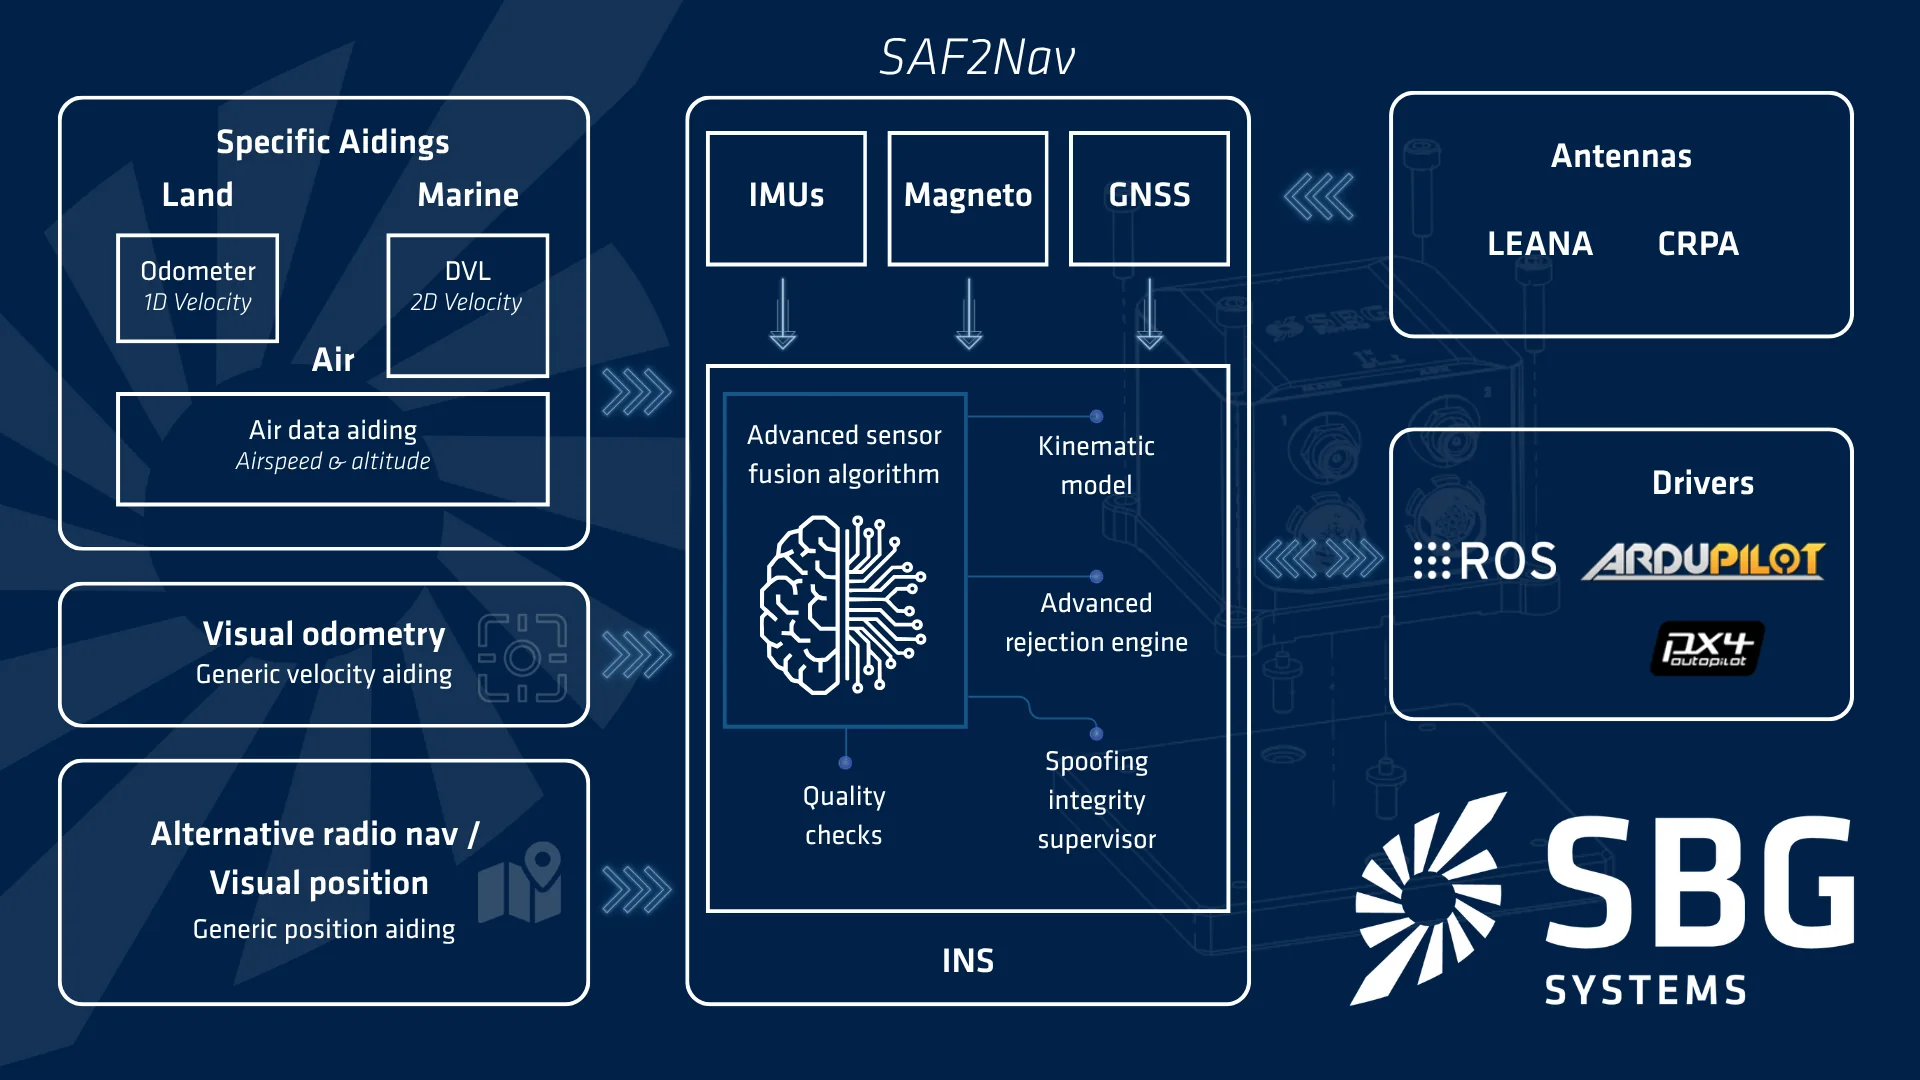
Pilha de navegação resiliente com o SAF2Nav
O GNSS não é mais dado como certo. É por isso que nossa pilha SAF2Nav está no coração do nosso INS, garantindo precisão e segurança quando o GNSS falha ou é atacado. Ela se baseia em três pilares principais. Primeiro, a fusão multissensor combina dados de GNSS, IMU, ar, radar e visão em uma única solução de navegação coerente. Segundo, um novo supervisor de integridade contra spoofing monitora os sensores para detectar anomalias instantaneamente, reduzindo drasticamente o tempo crítico de alerta. Por fim, modelos cinemáticos adaptativos maximizam a precisão da navegação, permitindo que o algoritmo de fusão corresponda perfeitamente à dinâmica de movimento específica da sua plataforma.
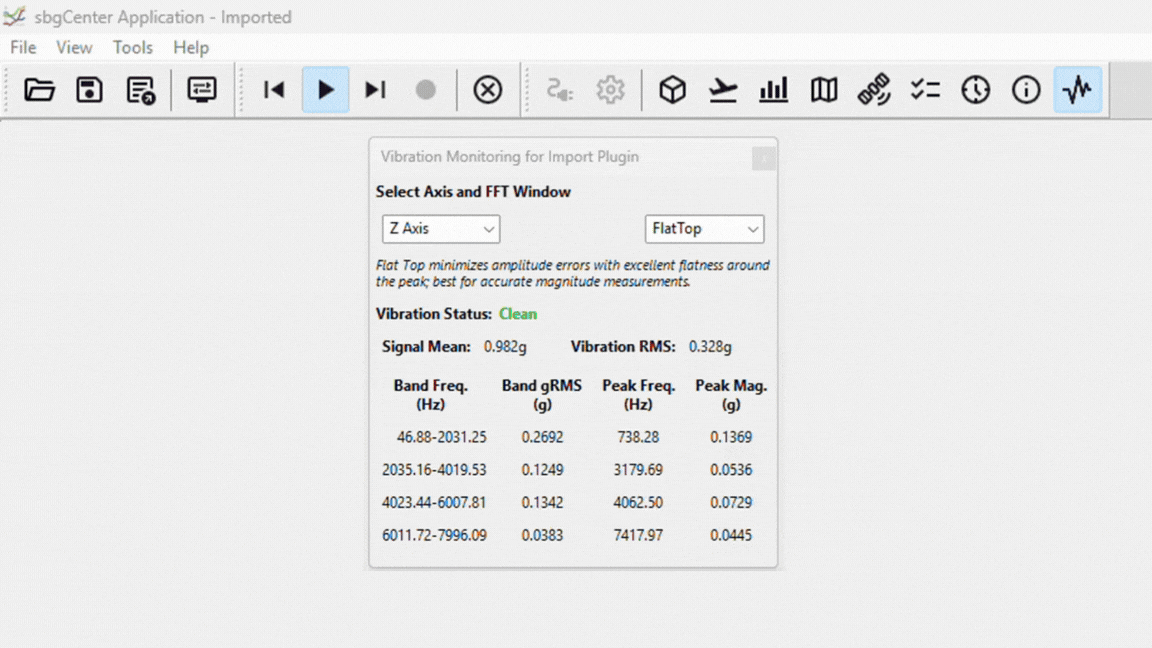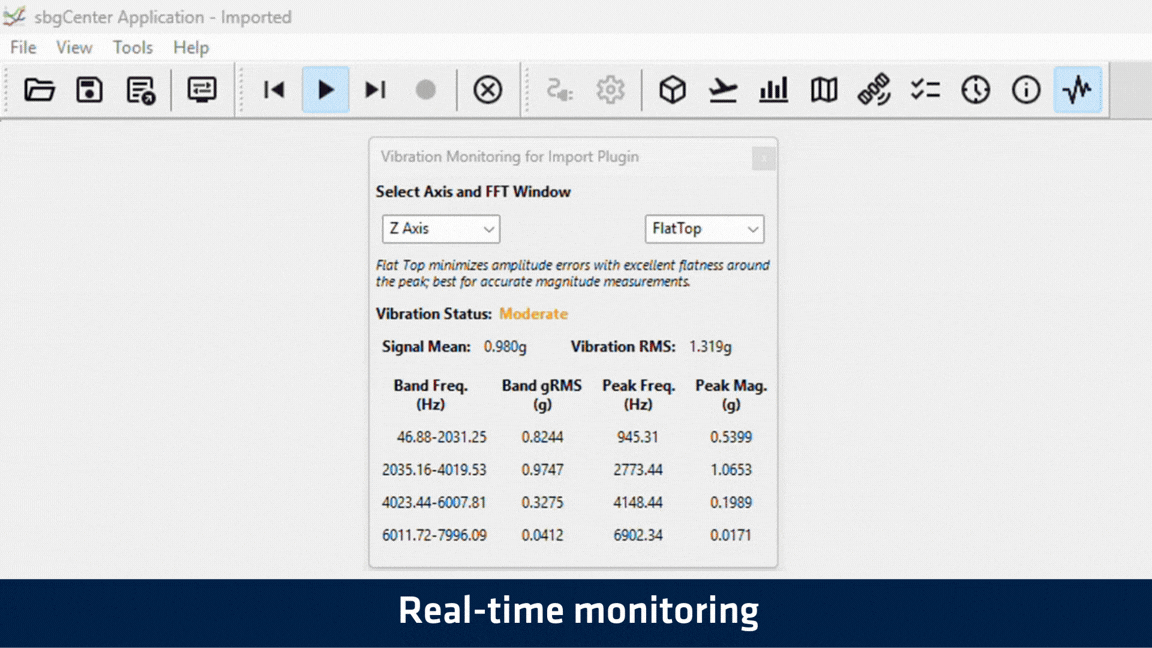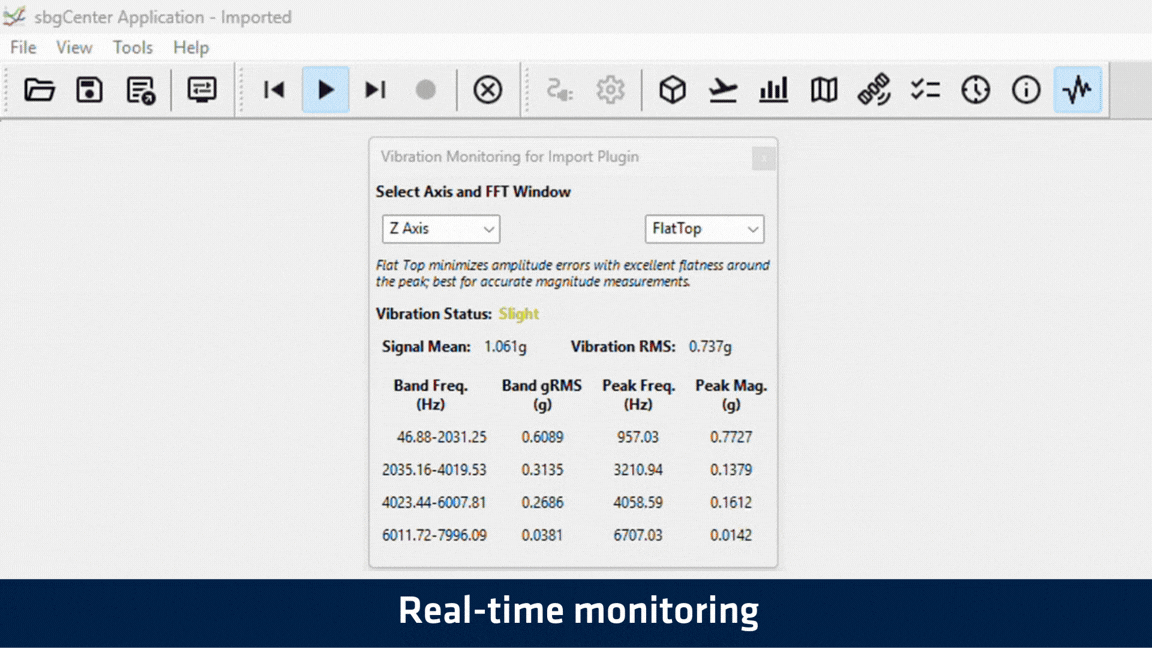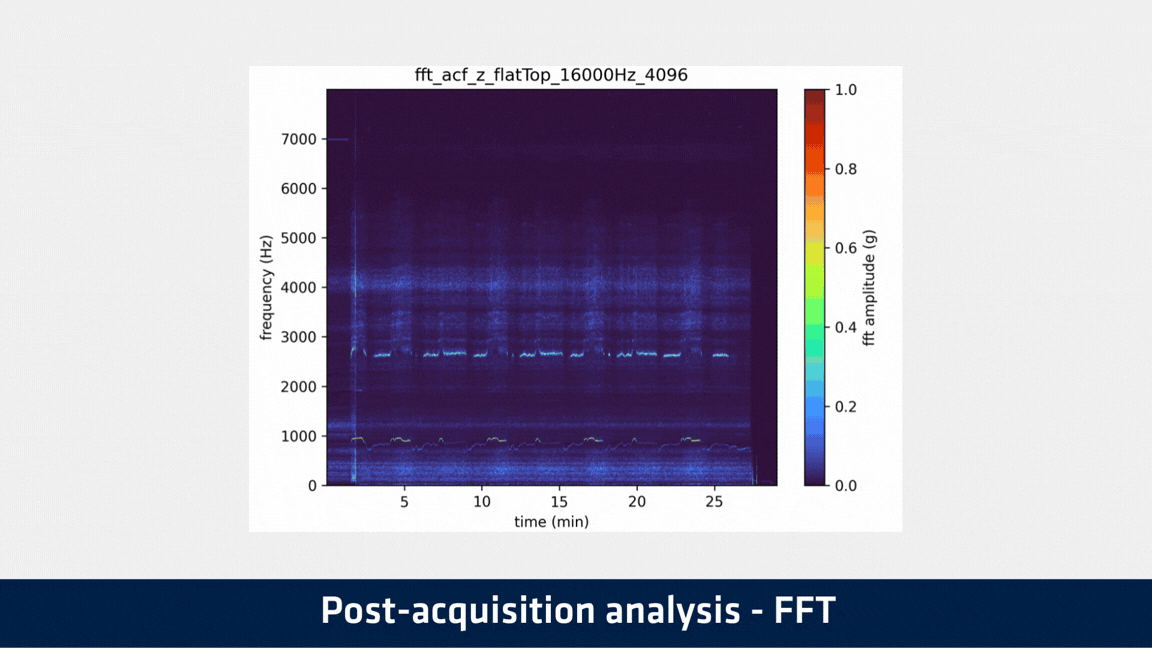
Ferramenta integrada de monitoramento de vibrações
O monitoramento de vibrações para compreender e mitigar ressonâncias estruturais raramente é simples e, muitas vezes, requer hardware externo dedicado. É por isso que integramos ferramentas abrangentes de monitoramento diretamente no Stellar-40 INS. O sistema conta com um acelerômetro dedicado de alta largura de banda, operando em até 16 kHz, combinado com recursos avançados de processamento integrado. Ele oferece visualização em tempo real do valor RMS, da magnitude de pico e da frequência de pico em quatro bandas de frequência distintas, permitindo que os usuários identifiquem exatamente onde ocorrem as vibrações críticas. Além disso, esses dados valiosos são registrados de forma integrada e reutilizados para análises FFT aprofundadas posteriores.
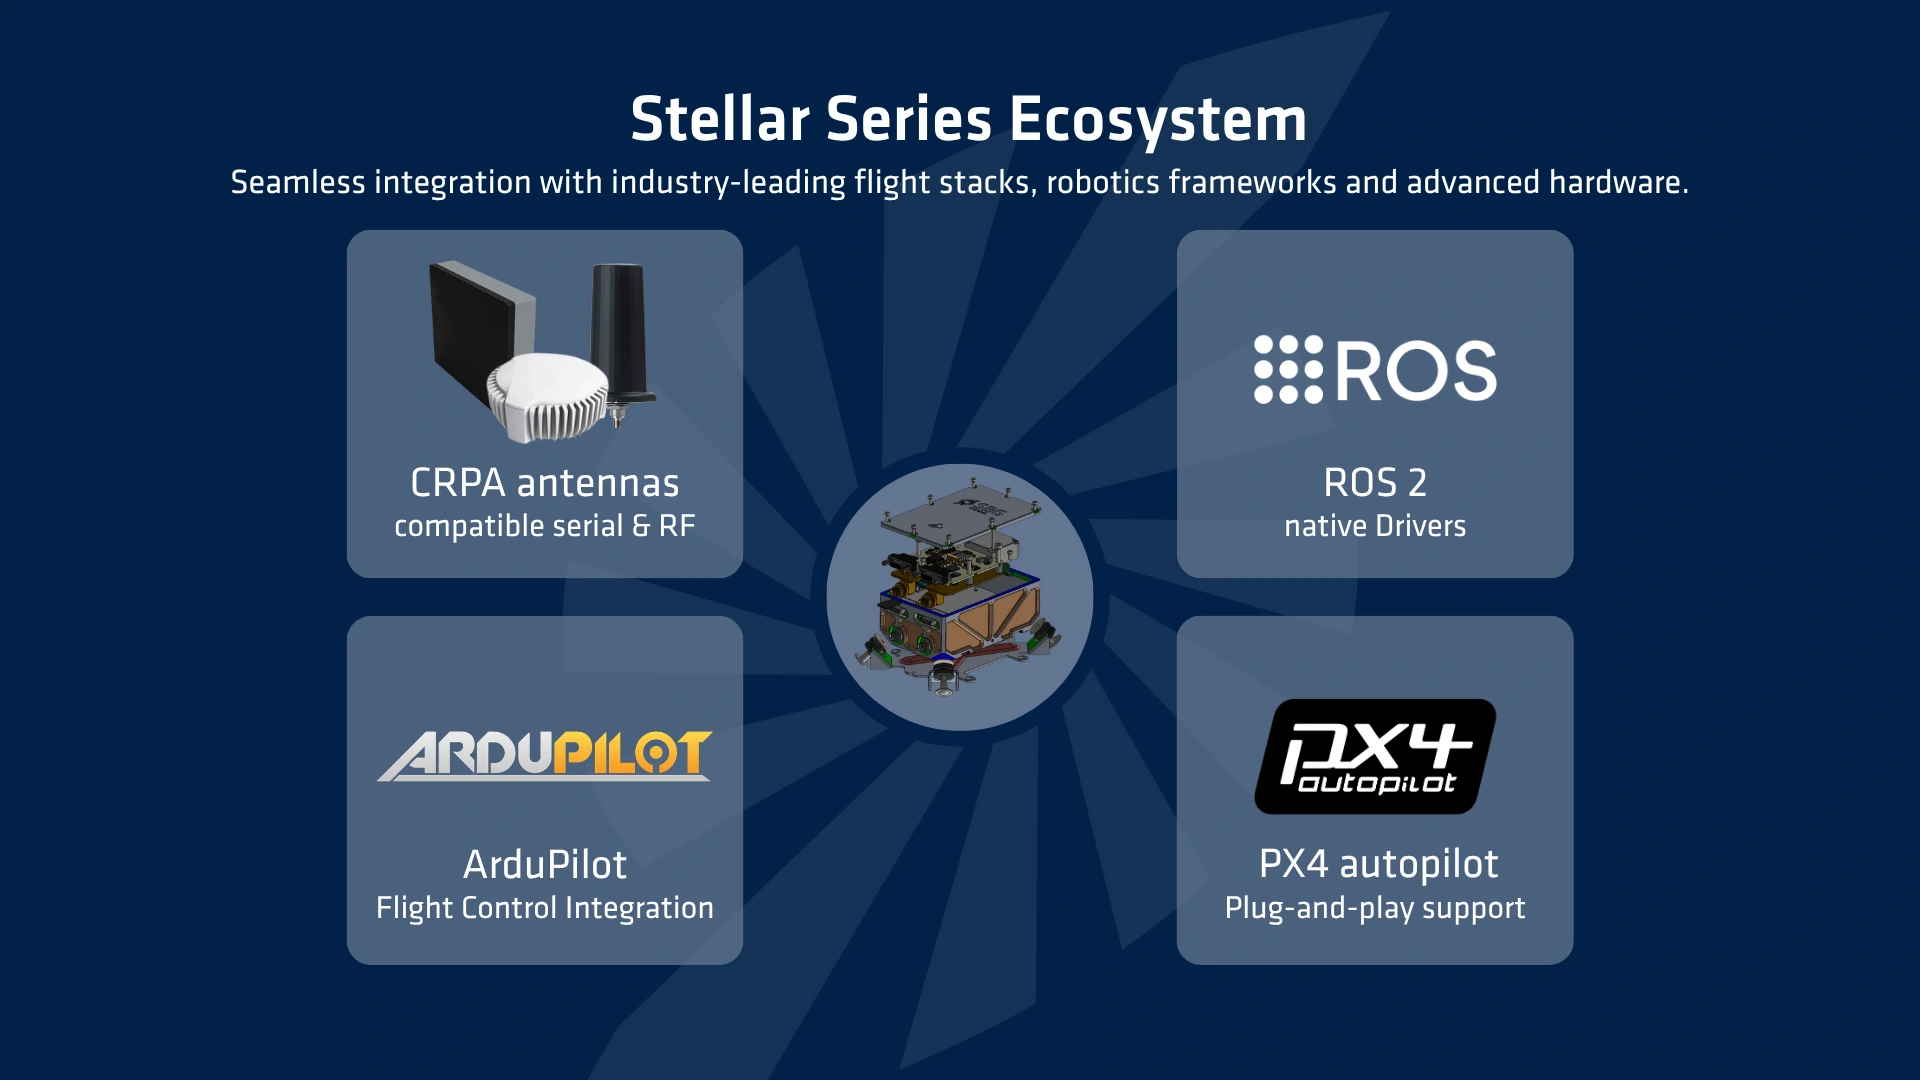
Compatibilidade com o ecossistema
Um sistema de navegação poderoso vale apenas pelo que sua capacidade de integração perfeita na sua arquitetura permite. É por isso que a compatibilidade com o ecossistema é um pilar fundamental do nosso INS, projetado para acelerar a implantação e eliminar a sobrecarga de integração. Primeiro, o sistema está totalmente equipado com drivers prontos para uso que oferecem suporte nativo a plataformas autônomas padrão da indústria, incluindo ROS2, ArduPilot e PX4. Segundo, para garantir máxima resiliência em ambientes contestados, ele fornece compatibilidade direta plug-and-play com antenas CRPA avançadas. Essa interoperabilidade profunda garante uma implantação sem esforço em todas as suas plataformas críticas.
Visão geral das capacidades e do DESEMPENHO das missões
Feito para todas as missões
Explore como o produto se comporta em diferentes ambientes operacionais. Cada domínio destaca benefícios relevantes para a missão e especificações-chave.
Desempenho da missão aérea
- Navegação de UAVs: plataformas de asa fixa e de asa rotativa
- Navegação de UAVs: plataformas de asa fixa e de asa rotativa
Detalhamento dos recursos da missão
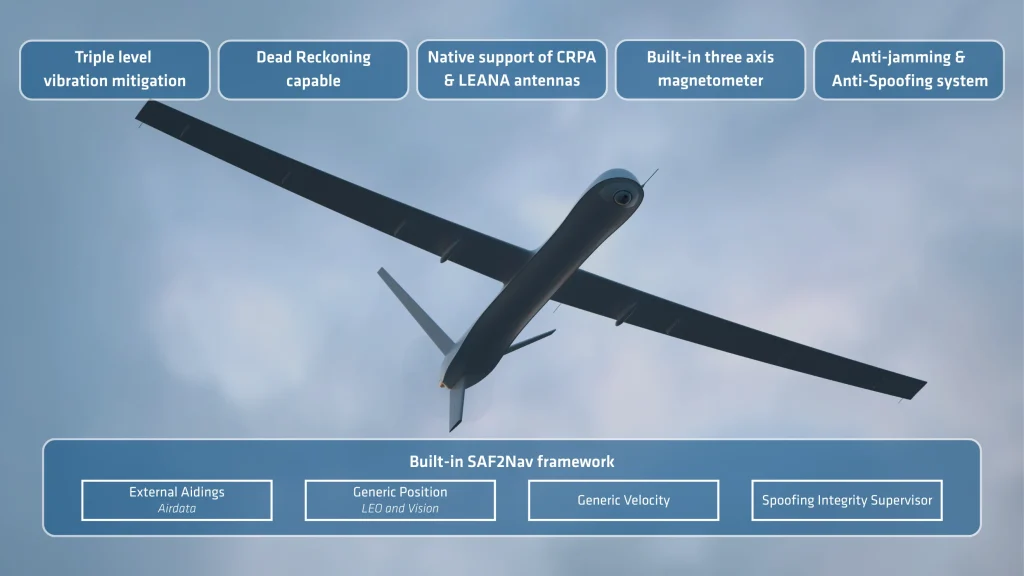
Projetado para missões aéreas exigentes, o sistema combina robustez, precisão e integração perfeita em plataformas de asa fixa e de asa rotativa.
- Perfis dinâmicos específicos, adaptados a plataformas de asa fixa e de asa rotativa.
- Isolamento de vibração de camada tripla para ambientes aerotransportados de alta vibração.
- Integridade de posicionamento sob interferência (jamming) e falsificação (spoofing) de GNSS, habilitada pela pilha SAF2Nav.
- Navegação por estimativa (dead reckoning) tática alimentada pela pilha SAF2Nav para navegação contínua durante interrupções de GNSS.
- Estimativa automática da velocidade do vento e compensação para integração do tubo de Pitot.
- Integração perfeita com piloto automático, utilizando nossos drivers PX4 e ArduPilot.
Desempenho da missão terrestre
- Navegação terrestre: veículos de estrada e todo-terreno
- Navegação terrestre: veículos de estrada e todo-terreno
Detalhamento dos recursos da missão
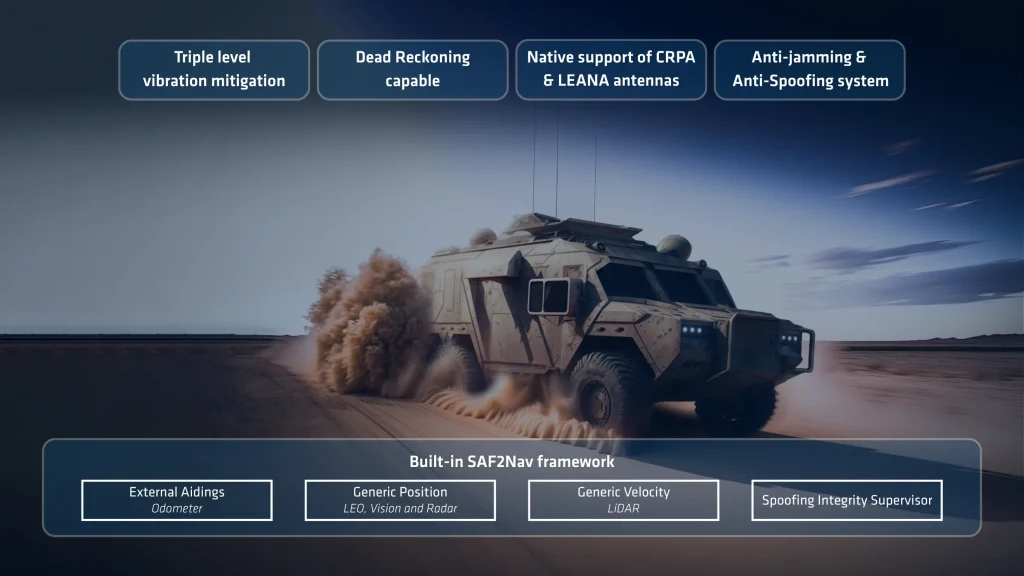
Projetado para missões exigentes com veículos terrestres, o sistema combina robustez, precisão e integração perfeita em qualquer tipo de veículo terrestre.
- Perfis dinâmicos específicos, adaptados para veículos off-road ou de estrada.
- Isolamento de vibração de camada tripla para ambientes de alta vibração.
- Integridade de posicionamento sob interferência (jamming) e falsificação (spoofing) de GNSS, habilitada pela pilha SAF2Nav.
- Entradas do odômetro de roda e da velocidade de impacto para melhorar o desempenho da navegação por estimativa
- Navegação por estimativa (dead reckoning) tática alimentada pela pilha SAF2Nav para navegação contínua durante interrupções de GNSS.
Desempenho na navegação em superfície
- Navegação marítima: Embarcações de superfície tripuladas e não tripuladas de todos os tamanhos
- Navegação marítima: Embarcações de superfície tripuladas e não tripuladas de todos os tamanhos
Detalhamento dos recursos da missão
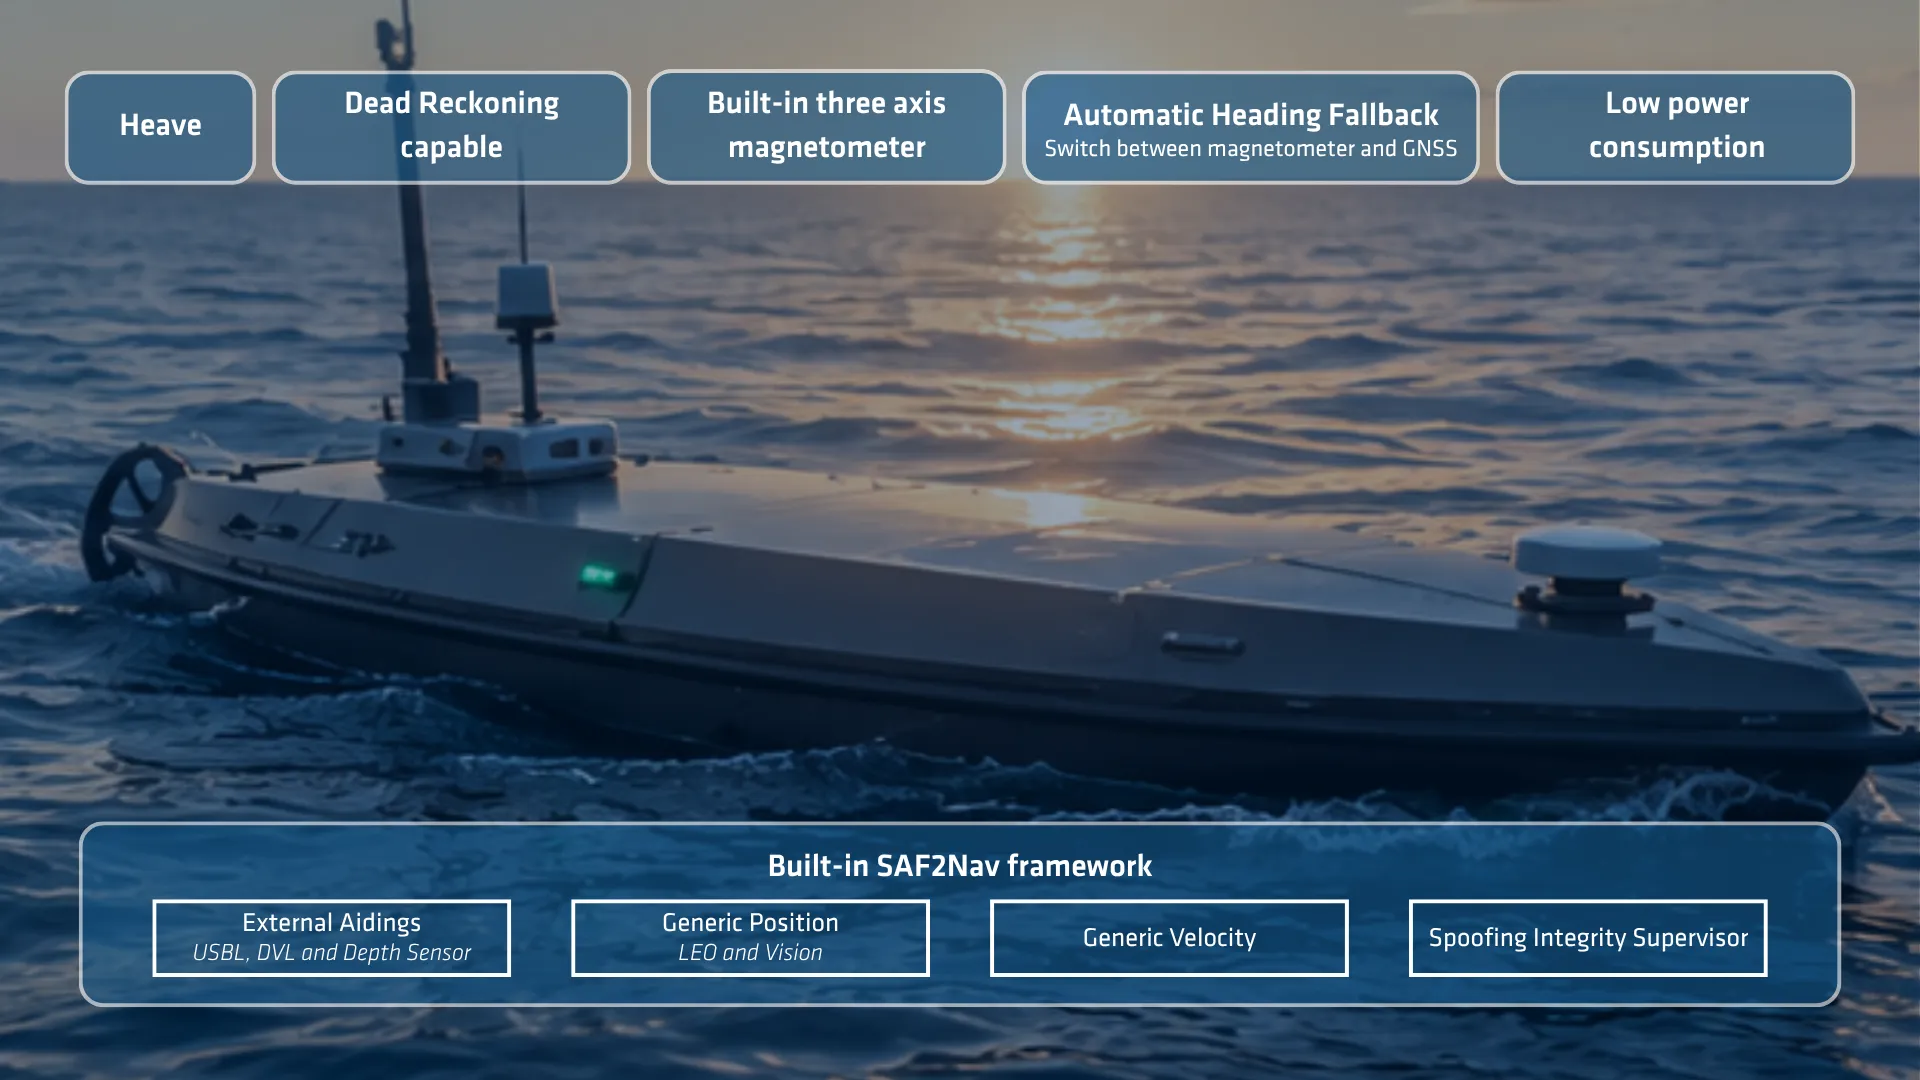
Projetado para missões marítimas exigentes, o sistema combina robustez, precisão e integração perfeita em qualquer tipo de embarcação de superfície.
- Perfis dinâmicos específicos, adaptados a veículos marítimos de superfície.
- Isolamento de vibração de camada tripla para ambientes de alta vibração.
- Integridade de posicionamento sob interferência (jamming) e falsificação (spoofing) de GNSS, habilitada pela pilha SAF2Nav.
- Entradas de velocidade DVL ou do lago para melhorar o desempenho da navegação por estimativa
- Estimativa automática da velocidade atual e compensação para a compensação de velocidade na pista aquática.
- Navegação por estimativa (dead reckoning) tática alimentada pela pilha SAF2Nav para navegação contínua durante interrupções de GNSS.
Especificações
Compatibilidade com veículos
Embarcações de superfície, veículos subaquáticos, levantamento marítimo, ambiente marinho e condições marítimas adversas Ar
Aviões, helicópteros, aeronaves, UAV Terra
Carro, automotivo, trem/ferrovia, caminhão, veículos de duas rodas, maquinário pesado, pedestre, mochila, off-road
Desempenho GNSS
Antena dupla, 789 canais Alcance GNSS
500 m/s e 80 km de altitude Banda de frequência
Multifrequência Recursos de GNSS
SBAS, RTK, PPK, RAW Sinais de GPS
L1C/A, L1C, L2C, L2PY, L5 Sinais do Galileo
E1, E5a, E5b, E6BC Sinais do Glonass
L1C/A, L2C/A, L2P, L3OC Sinais do Beidou
B1I, B1C, B2a, B2I, B3I, B2b Outros sinais
NaviC L5, Banda L, QZSS Tempo até o primeiro posicionamento (TTFF) do GNSS
< 35 s Interferência e falsificação de identidade
Antijamping e antispoofing automáticos, OSNMA, rejeição multissensor automática avançada
Especificações ambientais e faixa de operação
-40 °C a 71 °C Vibrações
3 g RMS – 20 Hz a 2 kHz Amortecedores
500 g por 0,3 ms MTBF (calculado)
246.000 horas Em conformidade com
MIL-STD 461G | MIL-STD 1275E | MIL-STD 810H
Interfaces
GNSS, RTCM, NTRIP, Dados atmosféricos (Airdata), Odômetro, Velocidade e Posição Genéricas Protocolos de saída
NMEA, ASCII, sbgECom (binário), API REST Protocolos de entrada
NMEA, ASCII, sbgECom (binário), API REST Registrador de dados
8 GB ou 48 h a 200 Hz Taxa de produção
200 Hz (IMU, INS) Portas seriais
4 portas de E/S serial com velocidade de até 921.600 bps CAN
1 barramento CAN 2.0 A/B, até 1 Mbps Saída de sincronização
2 saídas de sincronização (1 RS232 + 1 em níveis TTL) Sincronização IN
4 entradas de sincronização (níveis RS232) Ethernet
1x Ethernet Full duplex (10/100 base T) PTP / NTP, NTRIP, Interface web, FTP Conectores
2x Micro-D 15 (E/S) 2x conectores SMA (antenas)
Especificações mecânicas e elétricas
9 a 36 VCC Consumo de energia
< 3 W without antennas Peso (g)
365 g / 443 g com amortecedor Dimensões (C x L x A)
107,7 mm x 85 mm x 40 mm
Especificações de temporização
< 200 ns Precisão do PTP
< 1 µs Precisão do PPS
< 1 µs (jitter < 1 µs) Desvio na navegação por estimativa
1 ppm
StellarFicha técnica do -40
Receba todas as características e especificações do produto diretamente na sua caixa de entrada!
Compare o Stellar-40 com outros produtos
Vá em frente e compare nossa linha mais avançada de sensores inerciais para navegação, movimento e medição de caturro (heave). As especificações completas podem ser encontradas no Manual de Hardware disponível mediante solicitação.
-
Stellar-40
- Posição horizontal em um único ponto
- 1.2 m
- Avaliação do desempenho em spoofing e interferência
- ★★★★★
- Resiliência contra falsificação e interferência
- Todas as constelações, banda completa, monitoramento avançado e mitigação
- Resistência às vibrações
- Nível triplo
- Navegação por estimativa
- Abaixo de 0,2 % DT (Veículo rodoviário, GNSS de antena dupla e odômetro)
- Peso (g)
- 365 g
- Dimensões (C x L x A)
- 107,7 x 85 x 40 mm
-
- Posição horizontal em um único ponto
- 1.2 m
- Avaliação do desempenho em spoofing e interferência
- ★★★☆☆
- Resiliência contra falsificação e interferência
- Todas as constelações, banda dupla, monitoramento e mitigação
- Resistência às vibrações
- Um nível
- Navegação por estimativa
- Abaixo de 0,2 % DT (Veículo rodoviário, GNSS de antena dupla e odômetro)
- Peso (g)
- 165 g
- Dimensões (C x L x A)
- 42 x 57 x 60 mm
-
- Posição horizontal em um único ponto
- 1.0 m
- Avaliação do desempenho em spoofing e interferência
- ★★★☆☆
- Resiliência contra falsificação e interferência
- Todas as constelações, banda tripla, monitoramento e mitigação avançados
- Resistência às vibrações
- Um nível
- Navegação por estimativa
- < 0.1 % DT (Onroad vehicle, dual antenna GNSS and odometer)
- Peso (g)
- < 900 g
- Dimensões (C x L x A)
- 130 x 100 x 75 mm
-
- Posição horizontal em um único ponto
- 1.2 m
- Avaliação do desempenho em spoofing e interferência
- ★★★☆☆
- Resiliência contra falsificação e interferência
- Todas as constelações, banda dupla, monitoramento e mitigação
- Resistência às vibrações
- Um nível
- Navegação por estimativa
- Até 0,5% DT (Veículo rodoviário, GNSS de antena dupla e odômetro)
- Peso (g)
- 65 g
- Dimensões (C x L x A)
- 46 x 45 x 32 mm


Compatibilidade


Uma seleção compatível de antenas anti-jamming e anti-spoofing
Selecionamos criteriosamente uma gama ideal de antenas anti-jamming e anti-spoofing, totalmente testadas e validadas quanto à compatibilidade. Essa linha inclui tecnologias comprovadas como CRPA (Controlled Reception Pattern Antenna) e LEANA (Low-Elevation Anti-Jam Navigation Antenna).
Explore nossas soluções recomendadas!
Documentação e recursos
O Stellar-40 vem com documentação online abrangente, projetada para apoiar os usuários em cada etapa.
Desde guias de instalação até configurações avançadas e solução de problemas, nossos manuais claros e detalhados garantem uma integração e um funcionamento sem complicações.
Nossos estudos de caso
Explore casos de uso reais que demonstram como nossas soluções aprimoram o desempenho, reduzem o tempo de inatividade e melhoram a eficiência operacional. Descubra como nossos sensores avançados e interfaces intuitivas fornecem a precisão e o controle necessários para você se destacar em suas aplicações.






Produtos e acessórios adicionais
Descubra como nossas soluções podem transformar suas operações explorando nossa diversa gama de aplicações. Com nossos sensores e softwares de Movimento e Navegação, você obtém acesso a tecnologias de ponta que impulsionam o sucesso e a inovação em sua área.
Junte-se a nós para desbloquear o potencial das soluções de navegação inercial e posicionamento em vários setores.

Qinertia GNSS-INS

Cabos

Antenas GNSS
Processo de produção
Descubra a precisão e a experiência por trás de cada produto da SBG Systems, incluindo nossas soluções de IMU, AHRS e INS. Primeiro, explore como nossos engenheiros projetam cada sistema com foco na precisão e na confiabilidade. Em seguida, veja como fabricamos e testamos nossos sistemas de navegação inercial de alto desempenho.
Durante todo o processo, aplicamos rigorosos controles de qualidade para garantir um desempenho consistente. Além disso, nossos métodos avançados de engenharia ajudam cada produto a atender a exigentes padrões de precisão e confiabilidade.
Assista ao vídeo agora para descobrir como construímos sistemas inerciais de alto desempenho.

Solicite um orçamento
Eles falam sobre nós
Apresentamos experiências e depoimentos de profissionais da indústria e clientes que utilizam nossos produtos em projetos reais. Seus relatos destacam a qualidade e o desempenho de nossas soluções INS. Além disso, demonstram como nossa tecnologia apoia aplicações de navegação exigentes.
Descubra como nossa tecnologia inovadora aprimora operações, aumenta a produtividade e entrega resultados confiáveis em diversas aplicações.



Seção de perguntas frequentes
Bem-vindo à nossa seção de Perguntas Frequentes, onde respondemos às suas dúvidas mais urgentes sobre nossa tecnologia de ponta e suas aplicações. Aqui, você encontrará respostas completas sobre os recursos dos produtos, processos de instalação, dicas para solução de problemas e melhores práticas para maximizar sua experiência com nosso compacto INS. Seja você um novo usuário em busca de orientação ou um profissional experiente em busca de informações avançadas, nossas perguntas frequentes foram criadas para fornecer as informações de que você precisa.
Encontre suas respostas aqui!
O que é navegação por estimativa (dead reckoning)?
A navegação por estimativa (dead reckoning) é um método de navegar sem sinais de GNSS, contando com a inércia e dados de outros sensores para manter o rastreamento contínuo. Normalmente, quando o sinal de GNSS é perdido, um sistema perde completamente a sua posição. Com a navegação por estimativa, o sistema calcula uma posição contínua que sofrerá uma leve deriva (drift) ao longo do tempo. A taxa dessa deriva depende da qualidade da IMU interna e da disponibilidade de sensores de auxílio externos.
Quais formatos vocês suportam para auxílios externos (por exemplo, dados de ar, visão)?
O Stellar-40 utiliza nosso protocolo proprietário sbgECom, que emprega estruturas de mensagens claramente definidas. Usando essas mensagens predefinidas, o sistema pode incorporar perfeitamente dados de ar, velocidades relativas ao corpo e dados de posição absoluta de qualquer sensor externo capaz de fornecer essas informações.
Existe um campo específico para inserir manualmente a estimativa de vento?
Não, pois isso não é necessário. O algoritmo avançado de fusão de sensores do Stellar-40 calcula e estima automaticamente as condições do vento em tempo real, eliminando a necessidade de inserção manual.
Quais opções de auxílio externo estão disponíveis para aplicações terrestres?
Para plataformas terrestres, o Stellar-40 suporta uma variedade de entradas de auxílio para melhorar a precisão da navegação, especialmente em ambientes sem GNSS. Isso inclui odômetros de hardware (odometria de rodas), auxílios de velocidade de sensores externos (como LiDAR ou sensores ópticos) e auxílios de posição absoluta.
Como faço para escolher entre as versões com amortecimento e sem amortecimento do Stellar-40?
A escolha correta depende do seu ambiente operacional. Recomendamos fortemente a versão com amortecimento para plataformas expostas a ambientes severos e com vibração, como drones de ataque profundo ou Veículos Terrestres Não Tripulados (UGVs). Se você não tiver certeza de qual versão se adapta à sua aplicação, nossa equipe de suporte está pronta para ajudá-lo a fazer a escolha certa.
O que é SBAS?
O que é SBAS?
Satellite-Based Augmentation System (SBAS) é uma tecnologia de amplificação de GNSS que melhora a precisão, integridade, disponibilidade e continuidade do posicionamento por satélite. Desenvolvido inicialmente para apoiar a aviação, o SBAS tornou-se um auxílio de navegação valioso para aplicações como VANTs, navegação marinha, agricultura de precisão, mapeamento GIS, veículos autônomos e sistemas de navegação inercial (INS). Ao contrário do Real-Time Kinematic (RTK) ou do Precise Point Positioning (PPP), o SBAS fornece posicionamento gratuito em nível de metro sem exigir uma estação base local ou conexão com a Internet.
Um receptor GNSS autônomo determina sua posição medindo pseudodistâncias de satélites pertencentes a constelações como GPS, Galileo, GLONASS ou BeiDou. No entanto, essas medições são afetadas por várias fontes de erro, incluindo desvio de relógio do satélite, erros de órbita (efemérides), atraso ionosférico, atraso troposférico, ruído do receptor e multicaminho (multipath). O SBAS estima continuamente os maiores desses erros e transmite correções em tempo real que melhoram significativamente a solução de navegação.
A arquitetura SBAS baseia-se em uma rede de estações de referência precisamente mapeadas e distribuídas por uma região. Essas estações monitoram continuamente os sinais GNSS e comparam as faixas de satélite medidas com suas posições conhecidas para estimar erros de relógio, órbita e ionosféricos do satélite. As medições são transmitidas para centros de controle mestre, que combinam dados de todas as estações de referência para gerar mensagens de correção e informações de integridade. Essas mensagens são então enviadas (uplink) para satélites geoestacionários que as retransmitem para receptores GNSS habilitados para SBAS. O receptor aplica as correções antes de calcular sua posição, reduzindo efetivamente as principais fontes de erro que afetam as medições de pseudodistância.
Matematicamente, a pseudodistância corrigida pode ser expressa como:
Pcorrigido = Pmedido − Δrelógio − Δórbita − Δiono
onde Pmedido é a medição original da pseudodistância, Δrelógio representa a correção de relógio do satélite, Δórbita é a correção orbital e Δiono é a correção do atraso ionosférico.
Essas correções normalmente reduzem os erros de posicionamento horizontal GNSS autônomo de aproximadamente 3 a 10 metros para cerca de 1 a 2 metros. Embora esse nível de precisão seja inferior ao desempenho em nível de centímetro alcançado com RTK ou PPP, o SBAS oferece uma grande vantagem: o monitoramento de integridade. Em vez de apenas melhorar a precisão da posição, o SBAS avalia continuamente a integridade de cada satélite monitorado e alerta rapidamente os usuários se um satélite se tornar não confiável devido a anomalias de relógio, erros orbitais ou degradação de sinal. Essa capacidade é essencial para aplicações críticas de segurança, onde os usuários precisam saber se a solução de navegação é confiável.
Vários serviços regionais de SBAS operam ao redor do mundo. Eles incluem WAAS na América do Norte, EGNOS na Europa, MSAS no Japão, GAGAN na Índia, SDCM na Rússia, KASS na Coreia do Sul e SouthPAN na Austrália e Nova Zelândia. Receptores GNSS multifrequência modernos geralmente suportam vários serviços SBAS automaticamente, dependendo de sua localização geográfica.
Para sistemas de navegação inercial, o SBAS fornece uma referência GNSS mais precisa e confiável que melhora o desempenho da fusão de sensores. Um Filtro de Kalman Estendido (EKF) usa as medições corrigidas de posição e velocidade do GNSS para limitar periodicamente o desvio acumulado pelos sensores inerciais. Em comparação com o GNSS autônomo, o SBAS reduz o ruído de medição e os vieses relacionados aos satélites, resultando em atualizações de posição e velocidade mais estáveis, ao mesmo tempo em que fornece informações valiosas de integridade para os algoritmos de navegação. No entanto, o SBAS não aumenta a taxa de atualização do GNSS e não pode compensar interrupções do GNSS. Durante interrupções de sinal, o desempenho geral da navegação ainda depende principalmente da qualidade da IMU e da eficácia do algoritmo de estimação do INS.
Portanto, o SBAS é uma excelente solução para aplicações que exigem posicionamento gratuito em nível de metro, disponível globalmente, com alta confiabilidade e integridade. É particularmente adequado para veículos autônomos, UAVs, navegação marítima, agricultura e sistemas industriais onde a navegação robusta é mais importante do que atingir precisão em nível de centímetro. Quando as aplicações exigem posicionamento com precisão de mapeamento (survey-grade), o RTK ou o PPP continuam sendo as técnicas de correção preferidas, enquanto o SBAS serve como um aprimoramento confiável e amplamente disponível para a navegação GNSS convencional.
Como os Sistemas de Navegação Inercial mantêm o posicionamento durante interrupções do GNSS
Como os Sistemas de Navegação Inercial Mantêm o Posicionamento Durante Interrupções do GNSS
1 – Sistemas de Navegação Inercial e Integração GNSS
Um sistema de navegação inercial (INS) determina posição, velocidade e orientação a partir de medições inerciais embarcadas. Em sua essência, uma unidade de medição inercial (IMU) combina três acelerômetros e três giroscópios. Os acelerômetros medem a força específica, enquanto os giroscópios medem a taxa angular ao longo de três eixos ortogonais.
O computador de navegação processa essas medições em alta taxa. Primeiro, ele integra as medições dos giroscópios para estimar as mudanças de atitude. Em seguida, ele transforma a aceleração medida no referencial de navegação e compensa a gravidade e outros efeitos conhecidos. Por fim, ele integra a aceleração para estimar velocidade e posição. Esse processo permite que o INS propague uma solução de navegação contínua sem depender de sinais externos.
Quando o GNSS está disponível, o INS normalmente opera como parte de uma solução GNSS/INS integrada. O GNSS fornece uma referência externa de posição e velocidade, enquanto a IMU fornece medições de movimento de alta taxa. O filtro de navegação combina ambas as fontes para estimar o estado do veículo e restringir os erros inerciais.
Quando os sinais GNSS ficam indisponíveis, o sistema faz a transição para a propagação inercial, frequentemente descrita como navegação por estimativa (dead reckoning). O INS continua integrando as medições dos giroscópios e acelerômetros a partir do último estado de navegação conhecido. Como resultado, ele pode manter saídas contínuas de posição, velocidade e atitude durante a interrupção.
No entanto, a navegação inercial não elimina os erros de posicionamento durante uma interrupção. O viés do sensor, o ruído, os erros de fator de escala, o desalinhamento e outras imperfeições acumulam-se através da integração. Em particular, os erros do acelerômetro afetam a velocidade e depois a posição, enquanto os erros do giroscópio afetam a atitude e podem introduzir erros adicionais de posição devido à compensação incorreta da gravidade.
Portanto, a duração e a magnitude de uma interrupção do GNSS influenciam diretamente a incerteza de posição resultante. Sensores inerciais de alto desempenho reduzem o crescimento do erro e permitem que o sistema faça a ponte em interrupções mais longas antes que o desvio acumulado se torne significativo.
Com quase duas décadas de experiência em engenharia e fabricação de sensores inerciais, a SBG Systems desenvolve tecnologias de IMU e INS projetadas para fornecer desempenho de navegação confiável quando a disponibilidade de GNSS é limitada ou interrompida.
2 – Filtragem de Kalman e Fusão de Sensores
A fusão de sensores permite que um sistema GNSS/INS combine medições com diferentes características. A IMU fornece medições contínuas de alta taxa, mas acumula erros ao longo do tempo. O GNSS fornece uma referência de posição absoluta, mas pode ficar indisponível ou atualizar com menos frequência. Um filtro de navegação combina essas características complementares para estimar o estado do veículo.
O filtro de Kalman é amplamente utilizado para esse tipo de estimativa de estado. Em aplicações práticas de INS, o sistema usa comumente um Filtro de Kalman Estendido (EKF) porque as equações que descrevem o movimento e a atitude do veículo são não lineares. O EKF mantém uma estimativa do estado de navegação e sua incerteza enquanto processa as medições dos sensores disponíveis.
O processo consiste em duas etapas fundamentais: predição e atualização de medição.
Durante a predição, o filtro usa o estado de navegação anterior e as medições mais recentes da IMU para estimar o próximo estado. Ele também propaga a incerteza associada. Durante a atualização da medição, o filtro compara as medições externas disponíveis com o estado previsto. Em seguida, ele usa a diferença, ou inovação, para atualizar a estimativa de estado e reduzir sua incerteza.
Em um sistema GNSS/INS, as medições de GNSS fornecem as observações externas que limitam aderiva inercial. O filtro também pode estimar parâmetros como os desvios (biases) de acelerômetros e giroscópios quando o modelo do sistema e as medições disponíveis tornam esses parâmetros observáveis.
Esta distinção é importante: um filtro de Kalman não remove simplesmente todos os erros de todos os sensores embarcados. Em vez disso, ele estima o estado de navegação e os respectivos estados de erro a partir de um modelo matemático e das medições disponíveis. Erros residuais permanecem porque imperfeições dos sensores, imprecisões do modelo e distúrbios não observados não podem ser completamente eliminados.
Quando o GNSS fica indisponível, o filtro pode continuar propagando a solução de navegação usando medições inerciais. No entanto, sem uma observação externa, o sistema tem menos oportunidades de limitar seus estados de erro. Consequentemente, a incerteza aumenta à medida que a interrupção continua. Quando as medições de GNSS voltam a ficar disponíveis, o filtro as compara com a solução inercial e usa a inovação resultante para corrigir o estado estimado e os erros acumulados. Isso permite que o sistema GNSS/INS faça a transição suave entre a navegação auxiliada por GNSS e a propagação inercial.
