Ellipse compatibile con i sistemi satellitari Cobham
La compatibilità tra Ellipse-D e Aviator UAV 200 è stata dichiarata dal CNES per il puntamento dell'antenna. “L'INS Ellipse-D di SBG ha un design straordinariamente compatto che consentirà ai produttori di UAV di migliorare e sviluppare i servizi offerti; questa è l'eccellenza del know-how francese all'avanguardia nell'innovazione.” – Team del centro Cesars del CNES
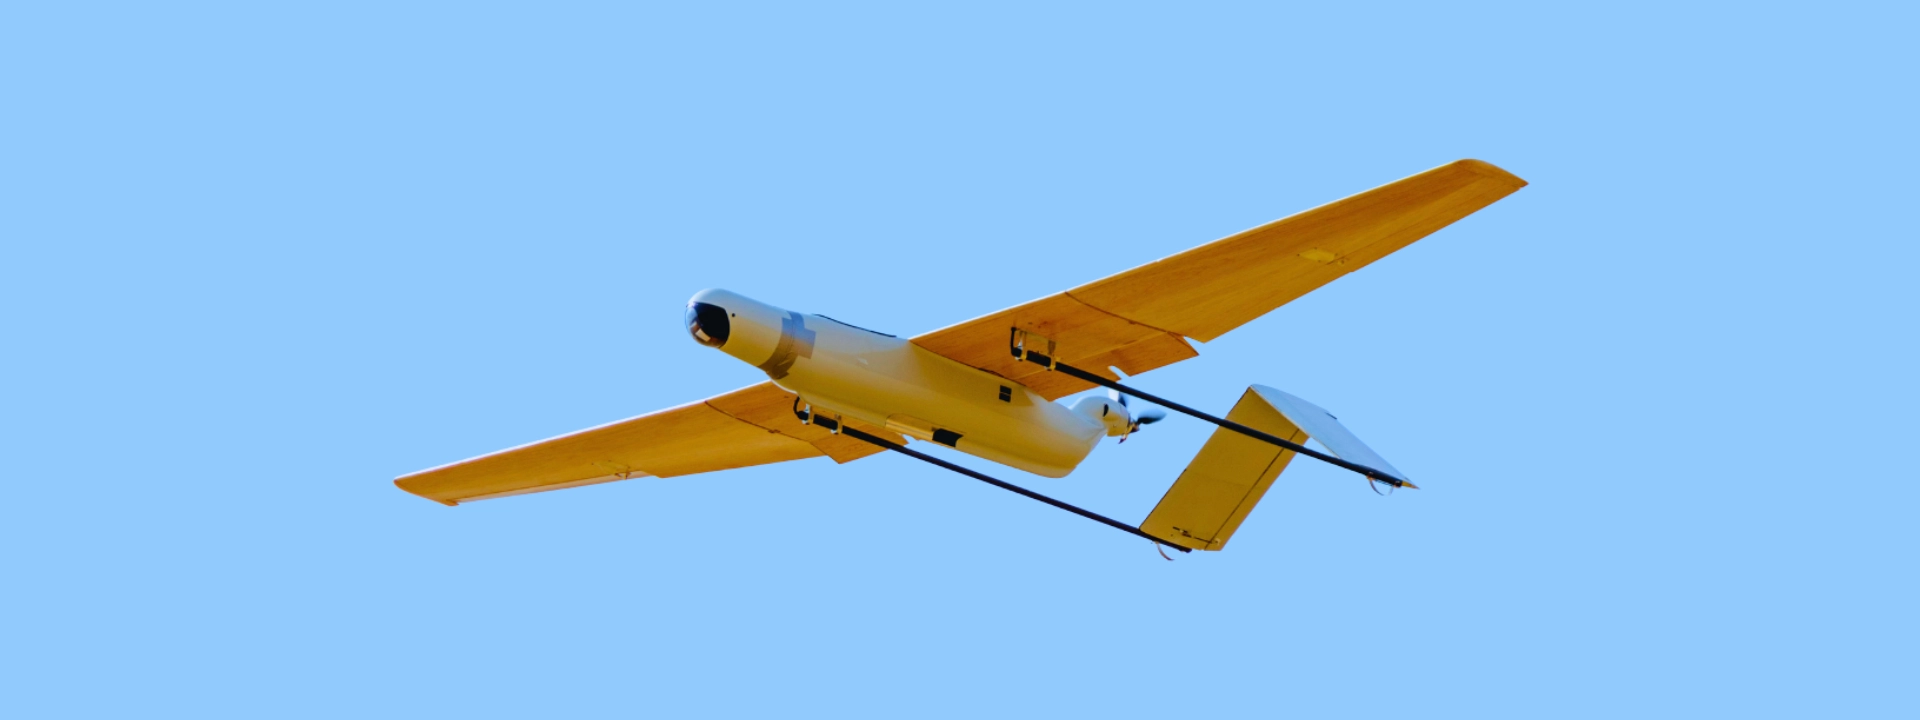
Il CNES, noto anche come Centro Nazionale per gli Studi Spaziali, è un’agenzia francese dedicata agli studi spaziali. Opera sotto la supervisione dei Ministeri dell’Economia, della Difesa e della Ricerca.
Il centro CESARS del CNES semplifica l’accesso alle comunicazioni satellitari
Una delle sue missioni consiste nello sviluppare, presentare e attuare il Programma spaziale francese per conto del governo nazionale. Il CNES si concentra su 5 aree strategiche: Ariane (lanciatori), Scienze, Osservazione, Telecomunicazioni e Difesa.
Il CNES ha creato il centro CESARS al fine di diffondere e incrementare l’utilizzo delle comunicazioni satellitari in qualsiasi nuovo tipo di applicazione.
CESARS accoglie gratuitamente aziende, laboratori ed enti locali per fornire loro consulenza, feedback sulle tecnologie, assisterli nell’esecuzione di test e garantire l’accesso alla piattaforma tecnica stessa, compreso l’hardware.
Una soluzione integrata per un controllo in tempo reale ottimizzato della navigazione degli UAV
Il team CESARS solitamente testa e verifica le apparecchiature a terra prima di procedere con un progetto. In questo caso, l'obiettivo era confermare la compatibilità tra l'AVIATOR UAV 200 di Cobham e il Sistema di Navigazione Inerziale Ellipse-D di SBG Systems.
Ellipse-D è un sistema di navigazione inerziale miniaturizzato a doppia antenna che fornisce dati di navigazione e orientamento estremamente precisi anche negli ambienti più difficili.
Come tutti i sensori SBG, Ellipse-D INS/GNSS è sottoposto a test approfonditi da -40°C a 85°C per garantire prestazioni ottimali. Inoltre, è accuratamente calibrato per garantire affidabilità in ogni condizione.
L'AVIATOR UAV 200 è un terminale Satcom compatto e all-in-one (antenna e modem) che si adatta a un piccolo UAV. Consente la connessione tra un UAV e un satellite, che funge da intermediario tra l'UAV e il controllo a terra.
La soluzione di Cobham trasmette informazioni, come video, dall'UAV al controllo a terra a una velocità di trasmissione dati molto bassa (200kbps). L'AVIATOR UAV 200 consente all'UAV di volare più a lungo e più lontano dalla sala di controllo tramite comunicazione BLOS (Beyond Line of Sight).
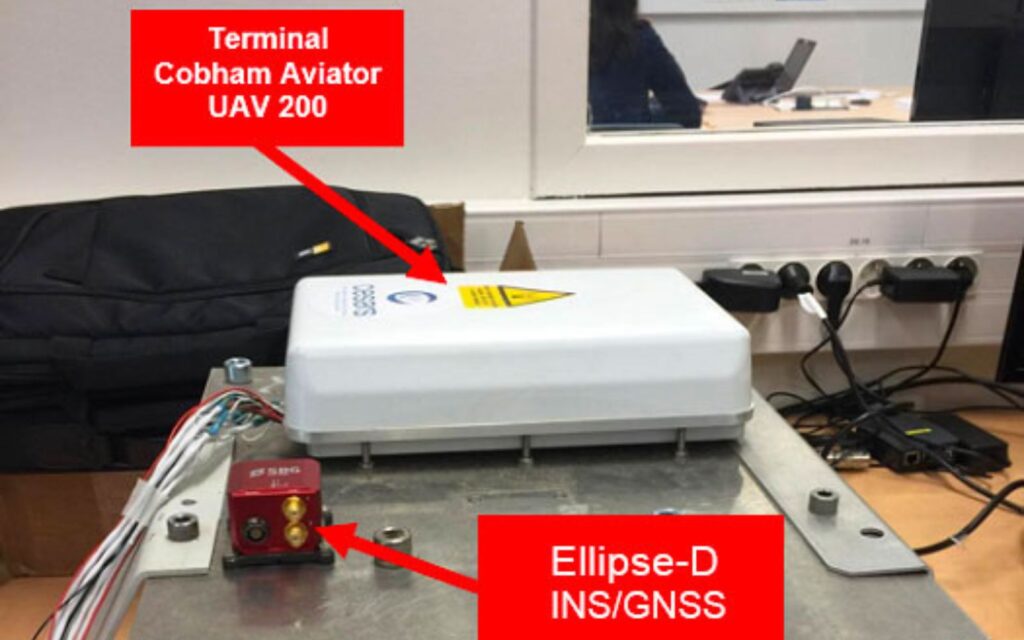
Come collaborano tra loro?
Il sensore inerziale invia input di rollio, beccheggio, imbardata, rotta e posizione all'AVIATOR UAV 200. Utilizziamo questi dati per orientare il fascio dell'antenna dell'AVIATOR UAV 200 verso un satellite di telecomunicazioni e tracciarlo con precisione.
Successivamente, ciò contribuisce a mantenere una trasmissione dati ottimale. Più preciso è il puntamento dell'antenna, più stabile sarà il collegamento satellitare.
Ellipse-D INS/GNSS fornisce una rotta precisa e affidabile all'avvio, grazie al suo ricevitore GNSS a doppia antenna, fondamentale per queste applicazioni. Il sensore INS fornisce dati di movimento e posizione per aiutare l'AVIATOR UAV 200 a mantenere il collegamento satellitare durante il volo.
In caso di spoofing, l'INS contribuirà a mantenere una rotta robusta grazie al Filtro di Kalman Esteso.
Prove a terra e in movimento in configurazione a terra
Nell'ottobre 2020, il CNES ha condotto alcuni test all'interno del CST (Centro Spaziale di Tolosa).
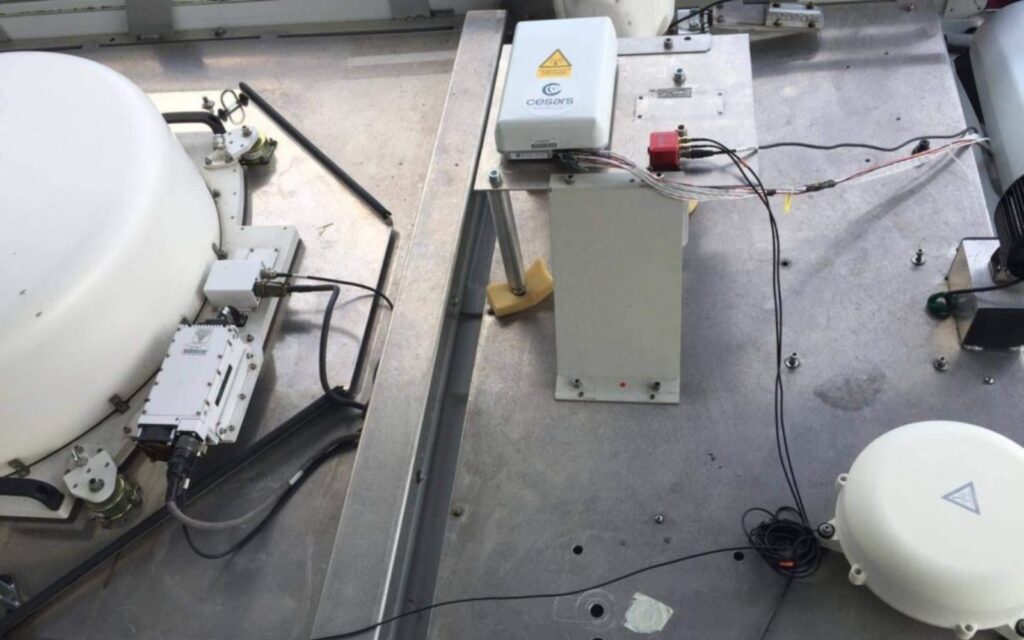
Innanzitutto, il team ha preparato l'hardware e il software in laboratorio. Inoltre, hanno integrato l'hardware nel camion Oscar. Oscar, un laboratorio mobile, trasporta e testa le antenne OTM direttamente su strada. Dopo aver confermato il corretto funzionamento stazionario, il team ha eseguito test OTM all'interno del CNES.
Infine, questi test hanno confermato la compatibilità tra il sensore inerziale e il terminale.
Configurazione dell'apparecchiatura
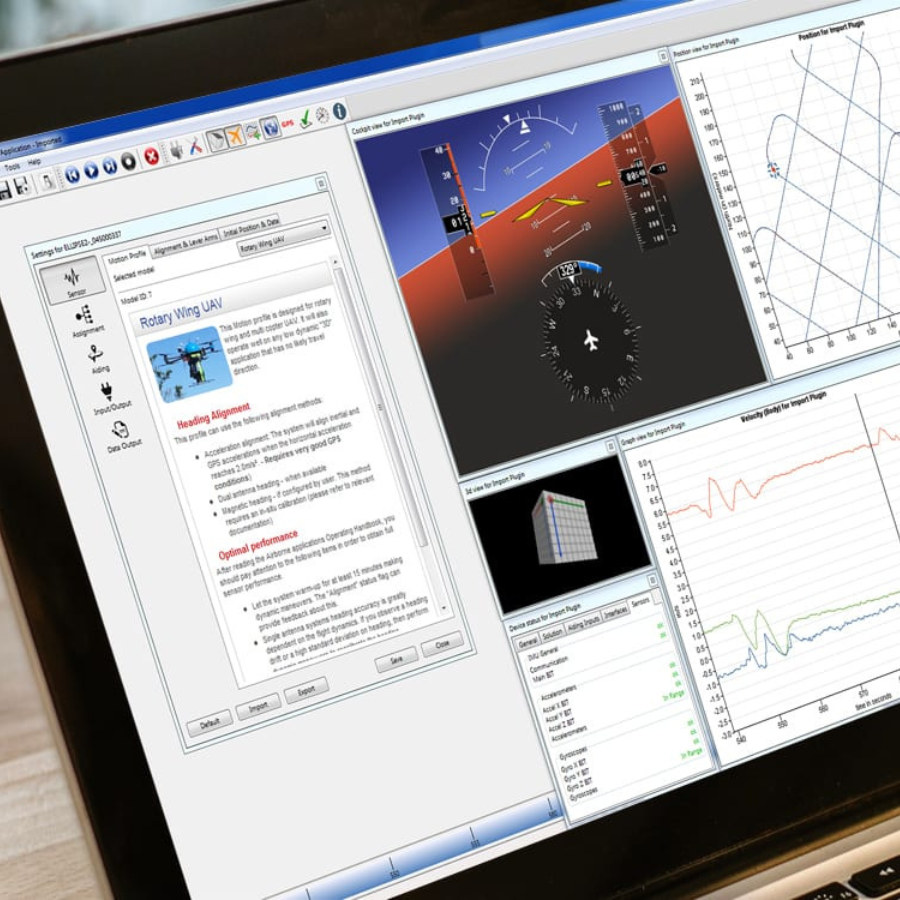
Durante il test in modalità stazionaria in laboratorio, il CNES ha utilizzato il software sbgcenter fornito con l'INS/GNSS Ellipse-D per configurare l'apparecchiatura in modo da adattarla al meglio alla propria applicazione.
Questo software fornisce diversi profili di movimento per regolare il parametro del filtro Extended Kalman e offrire le migliori prestazioni per le condizioni di utilizzo.
Impostazioni scelte sul software sbgCenter:
- Scelta del profilo: “general purpose” (uso generale). Era il più adatto al comportamento del camion Oscar. Per un'integrazione su un UAV, è necessario scegliere un profilo UAV.
- Configurazione delle 2 antenne GNSS: devono essere a più di 45 cm dal terminale Cobham e in un "ambiente" simile (sufficientemente vicine, senza ostacoli tra di esse, devono essere soggette alle stesse dinamiche).
- Allineamento del veicolo rispetto all'unità di controllo inserita (nel nostro caso sono orientati lungo lo stesso asse).
- Se sul supporto sono presenti altri sensori, è possibile inserirli (tubo di Pitot, accelerometro…).
- La porta COM A dell'Ellipse-D INS/GNSS (il “principale”) è collegata al PC per visualizzare le informazioni ricevute sull'sbgcenter. La porta E è collegata al terminale Cobham. Entrambe sono configurate a 115200 baud.
- Per quanto riguarda l'output dei dati, la frequenza di trasmissione dei messaggi AT_ITINS deve essere al massimo di 50 Hz.
Integrazione e test OTM
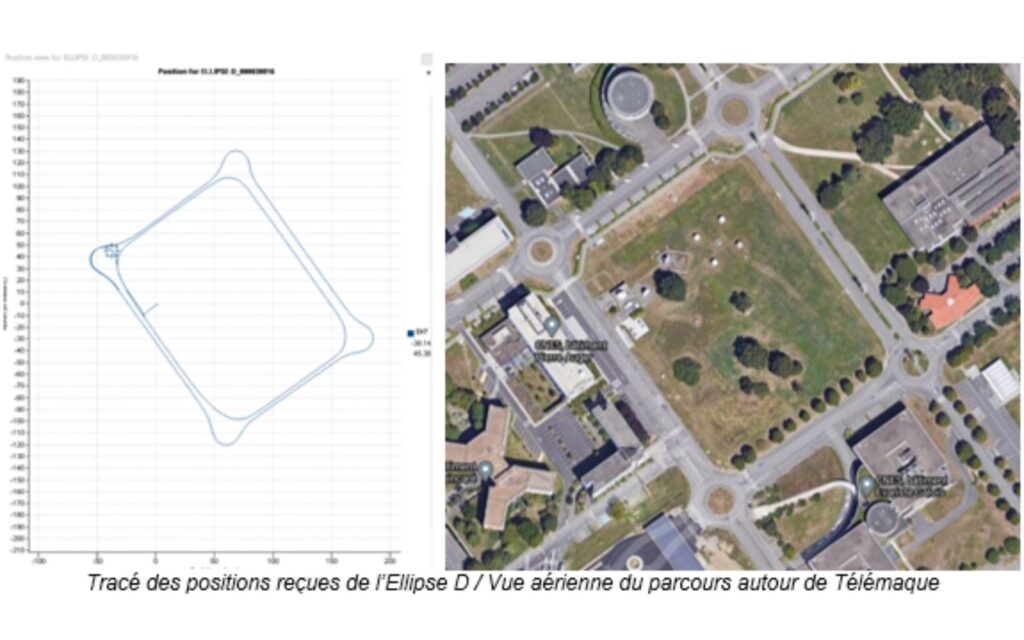
Sono stati condotti due test "On-The-Move" sullo stesso circuito. Il circuito di prova comprende rettilinei e rotatorie e la velocità massima per completarlo è stata di 30 km/h.
Il primo test ha rivelato che erano necessari aggiustamenti delle impostazioni, in particolare per quanto riguarda la frequenza di trasmissione, che era stata impostata su un valore troppo alto. Durante il secondo test la connessione è stata stabile, anche durante i cambi di direzione, validando le impostazioni.
Il ping è andato a buon fine e le latenze più lunghe osservate sono quelle successive a un passaggio vicino a un edificio (possibile oscuramento della linea di vista o LOS). Sull'interfaccia Aviator UAV 200 ha funzionato tutto (livello del segnale > 50 dBHz, fix GPS). Registrando le sessioni di test, le sequenze possono essere riprodotte su SBGcenter tramite diverse opzioni:
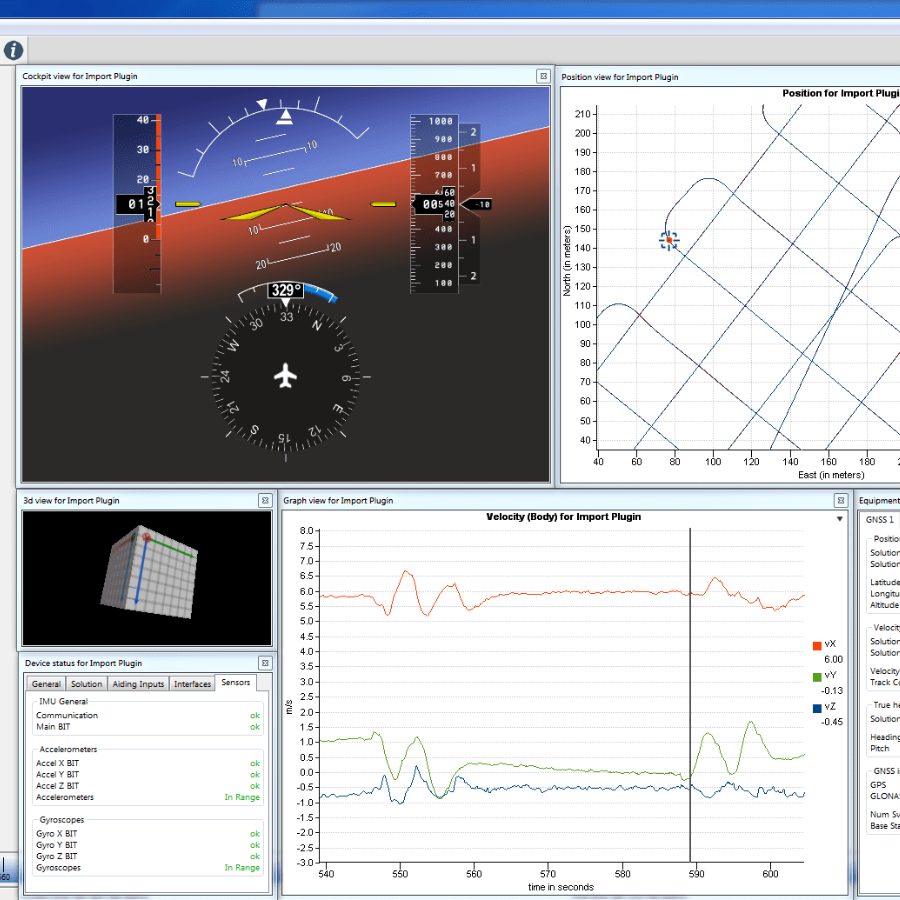
- Visualizzazione della posizione: mostra un'immagine animata che permette di seguire il percorso del veicolo.
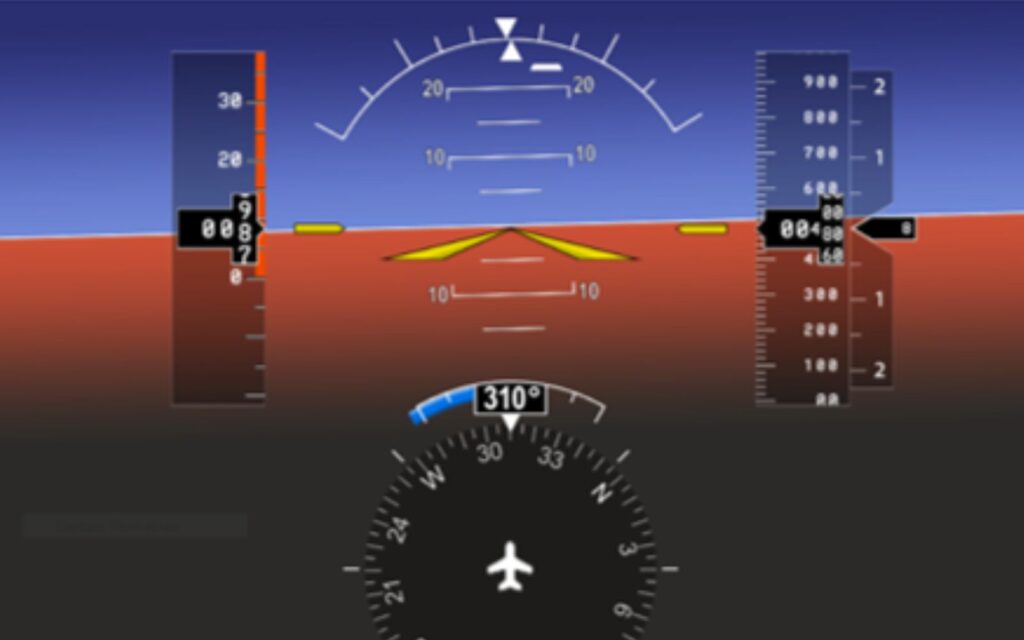
- Vista dalla cabina di pilotaggio: un'interfaccia utente grafica che mostra i dati relativi all'assetto dell'aereo.
Conclusione
Dopo tutti questi test, il team del centro Cesars del CNES è giunto alla conclusione che il Sistema di Navigazione Inerziale Ellipse-D di SBG Systems è compatibile con il terminale Cobham Aviator UAV 200, in configurazione "ground".
Questo test conclusivo apre un'ampia gamma di opportunità agli utenti di UAV.
Ellipse-D
L'Ellipse-D è un sistema di navigazione inerziale che integra un RTK GNSS a doppia antenna e doppia frequenza, compatibile con il nostro software di post-elaborazione Qinertia.
Progettato per applicazioni robotiche e geospaziali, può fondere l'input del contamiglia con Pulse o CAN OBDII per una maggiore precisione di dead-reckoning.

Richiedi un preventivo per Ellipse-D
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
I droni usano il GPS?
I velivoli a pilotaggio remoto (UAV), comunemente noti come droni, utilizzano tipicamente la tecnologia del Global Positioning System (GPS) per la navigazione e il posizionamento.
Il GPS è un componente essenziale del sistema di navigazione di un UAV, poiché fornisce dati di posizione in tempo reale che consentono al drone di determinare accuratamente la propria posizione ed eseguire varie attività.
Negli ultimi anni, questo termine è stato sostituito da un nuovo termine GNSS (Global Navigation Satellite System). Il GNSS si riferisce alla categoria generale dei sistemi di navigazione satellitare, che comprende il GPS e vari altri sistemi. Al contrario, il GPS è un tipo specifico di GNSS sviluppato dagli Stati Uniti.
Come gestire i ritardi di uscita nelle operazioni con UAV?
Il controllo dei ritardi di uscita nelle operazioni con UAV è fondamentale per garantire prestazioni reattive, una navigazione precisa e una comunicazione efficace, soprattutto nelle applicazioni nel settore della difesa o in quelle critiche per la missione.
La latenza di uscita è un aspetto importante nelle applicazioni di controllo in tempo reale, dove una latenza di uscita più elevata potrebbe compromettere le prestazioni dei circuiti di controllo. Il nostro software embedded “ INS ” è stato progettato per ridurre al minimo la latenza di uscita: una volta campionati i dati dei sensori, il filtro di Kalman esteso (EKF) esegue calcoli di entità ridotta e a tempo costante prima che vengano generate le uscite. In genere, il ritardo di uscita osservato è inferiore a un millisecondo.
Per ottenere il ritardo totale, è necessario sommare la latenza di elaborazione alla latenza di trasmissione dei dati. Tale latenza di trasmissione varia da un’interfaccia all’altra. Ad esempio, un messaggio di 50 byte inviato su un’interfaccia UART a 115.200 bps richiederà 4 ms per essere trasmesso completamente. Si consiglia di utilizzare velocità di trasmissione più elevate per ridurre al minimo la latenza in uscita.
Che cos’è il geofencing con UAV?
Il geofencing per UAV è una barriera virtuale che definisce specifici confini geografici entro i quali un veicolo aereo senza pilota (UAV) può operare.
Questa tecnologia svolge un ruolo fondamentale nel migliorare la sicurezza, la protezione e la conformità delle operazioni con i droni, in particolare nelle aree in cui le attività di volo possono comportare rischi per le persone, i beni o lo spazio aereo soggetto a restrizioni.
In settori quali i servizi di consegna, l'edilizia e l'agricoltura, il geofencing contribuisce a garantire che i droni operino all'interno di aree sicure e conformi alla normativa, evitando potenziali conflitti e migliorando l'efficienza operativa.
Le forze dell'ordine e i servizi di emergenza possono avvalersi del geofencing per gestire le operazioni con i velivoli senza pilota (UAV) durante eventi pubblici o situazioni di emergenza, assicurandosi che i droni non entrino in aree sensibili.
Il geofencing può essere impiegato per proteggere la fauna selvatica e le risorse naturali, limitando l'accesso dei droni a determinati habitat o aree di conservazione.
Che cos’è un payload?
Per “carico utile” si intende qualsiasi attrezzatura, dispositivo o materiale che un veicolo (drone, imbarcazione… ) trasporta per svolgere la funzione prevista oltre alle funzioni di base. Il carico utile è distinto dai componenti necessari al funzionamento del veicolo, quali motori, batteria e telaio.
Esempi di payload:
- Telecamere: telecamere ad alta risoluzione, telecamere termiche…
- Sensori: LiDAR, sensori iperspettrali, sensori chimici…
- Apparecchiature di comunicazione: radio, ripetitori di segnale…
- Strumenti scientifici: sensori meteorologici, campionatori d’aria…
- Altre attrezzature specializzate
