I cimiteri militari americani digitalizzati per una missione solenne
“Abbiamo scelto l'Ellipse-D per la sua soluzione GNSS e inerziale all-in-one integrata in un dispositivo compatto e a basso consumo energetico.” | Matthew R. Staley, scienziato del supporto all'ingegneria militare e ai rilievi presso lo US Army Geospatial Center
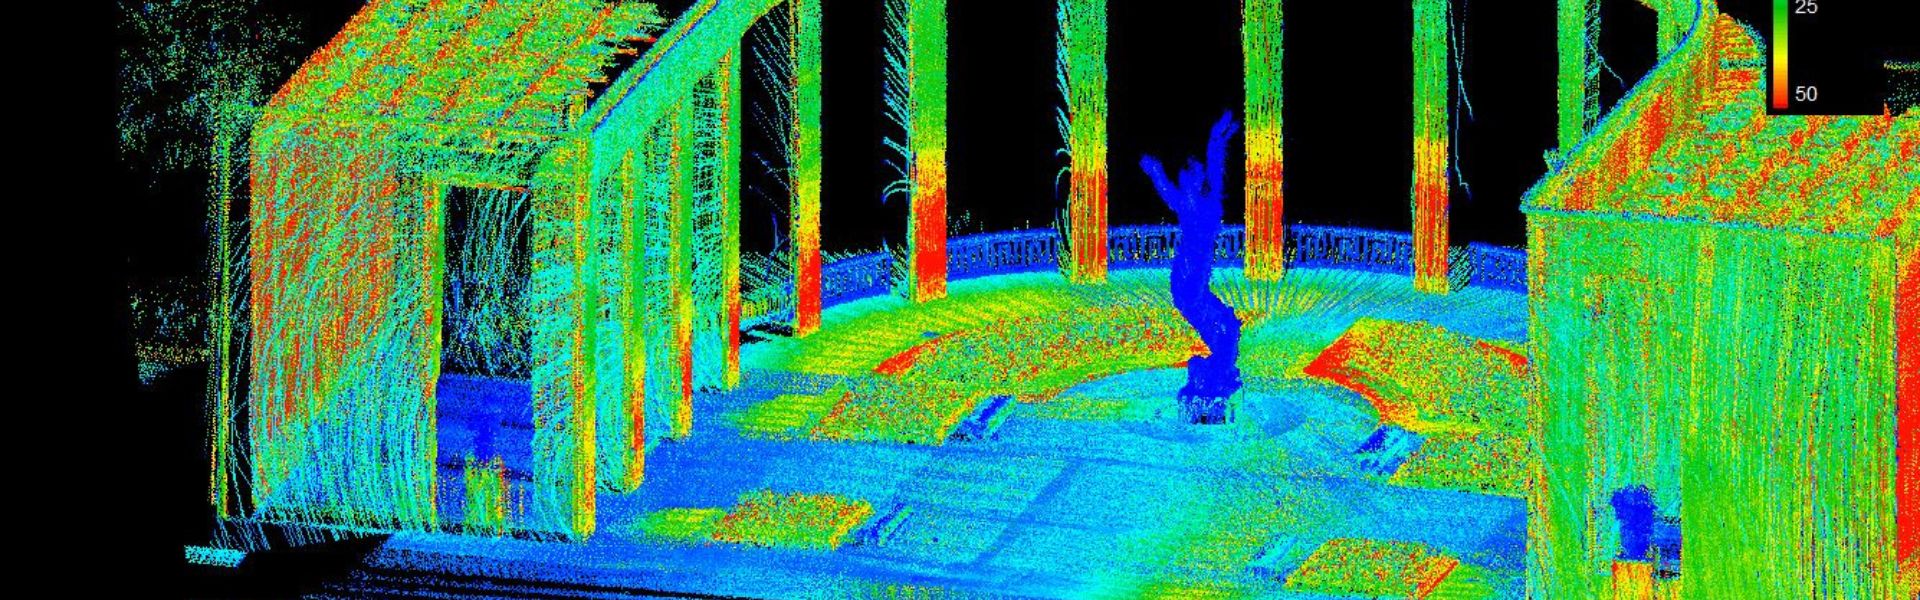
L'Army Geospatial Center (AGC) ha applicato l'innovazione per aiutare i visitatori dei cimiteri militari americani a trovare i propri cari.
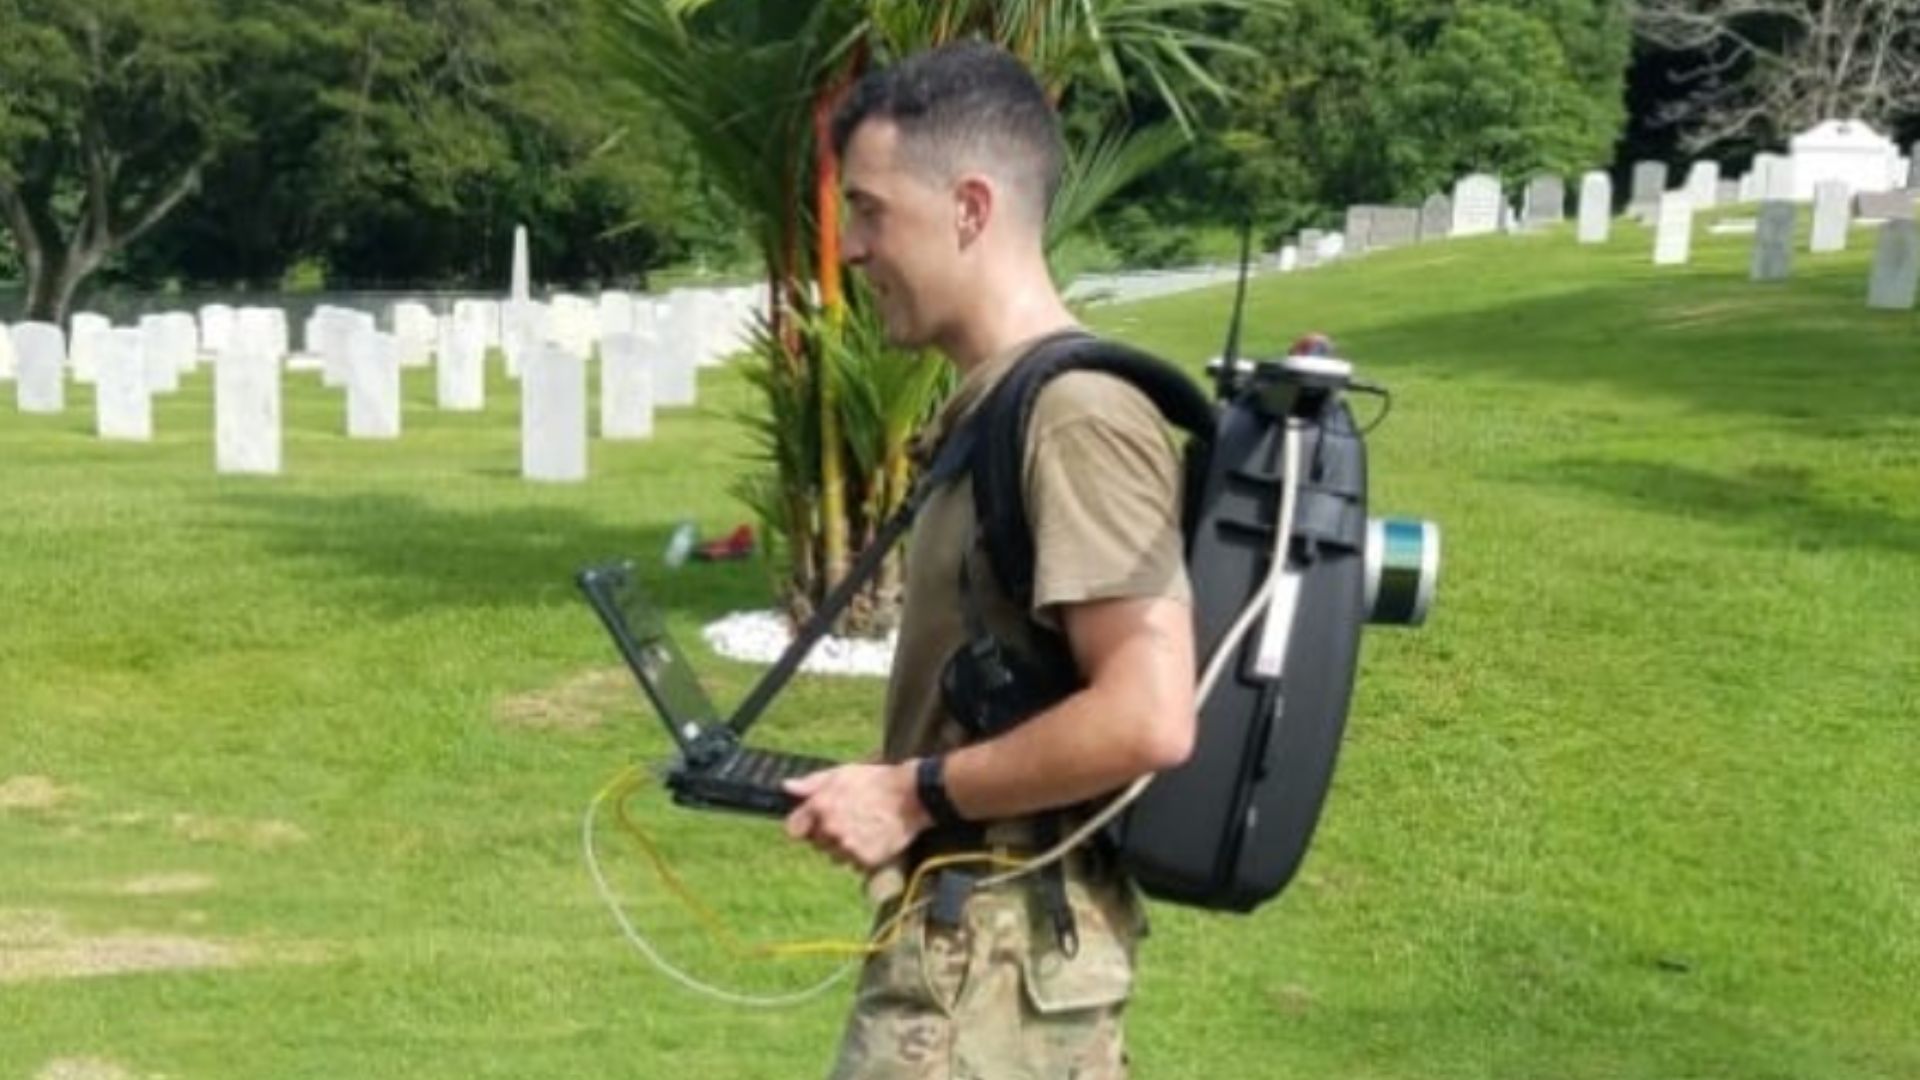
I metodi di rilevamento GPS tradizionali e la digitalizzazione con mappatura 3D sono stati integrati e montati su uno zaino appositamente costruito per la fase di raccolta di questo progetto.
Un'interfaccia web che funge da front-end per i dati raccolti offre un'interfaccia intuitiva affinché i visitatori possano trovare i propri familiari e accedere a informazioni dettagliate archiviate nel database GIS.
Un progetto pilota per una missione solenne
Trovare una particolare lapide in un cimitero nazionale americano richiede spesso revisioni di archivi lunghe e laborigiose da parte degli amministratori.
Per aiutare i visitatori a trovare facilmente i propri cari, l'Army Geospatial Center (AGC) in collaborazione con l'Arlington National Cemetery (ANC) ha completato un progetto pilota che include i cimiteri di Corozal (Panama) e Normandia (Francia) che, se combinati, comprendono più di 15.000 sepolture.
Questo imponente progetto unisce metodi di rilevamento tradizionali e tecnologie moderne per creare modelli virtuali di entrambi i cimiteri.
I modelli includono non solo il terreno sottostante e le coordinate GPS per ogni lapide o monumento commemorativo, ma anche elementi come strade, marciapiedi, alberi, cordoli, cunette, monumenti e molte altre strutture artificiali con una precisione stimata di 10 cm (3,9 pollici).
Fotografie geolocalizzate della parte anteriore e posteriore di ogni lapide per facilitare l'identificazione hanno completato la soluzione di raccolta.
I dati raccolti sono stati elaborati e integrati sul computer portatile ENFIRE. Grazie a queste innovazioni, i visitatori possono accedere ai dati del cimitero, cercare i propri cari o trovare tombe di rilevanza storica utilizzando i chioschi presenti nelle strutture che eseguono il programma ANC Explorer.
I visitatori virtuali dispongono delle medesime funzionalità utilizzando il programma sul proprio computer domestico o dispositivo mobile.
Metodo di mappatura mobile basato su zaino
Per mappare i cimiteri nella loro interezza con il massimo dei dettagli, Matthew R. Staley, Scienziato del Supporto all'Ingegneria Militare e al Rilevamento presso l'US Army Geospatial Center, ha sviluppato una soluzione di mobile mapping basata su zaino.
L'impiego dell'attrezzatura riduce al minimo i costi diminuendo i tempi di raccolta e fornendo dati in formati facili da gestire. Sfrutta gli strumenti utilizzati dai Servizi di Rilevamento Militare degli Stati Uniti chiamati ENFIRE e GPS-S.
“Ho abbinato un LiDAR di Velodyne con il sistema di Navigazione Inerziale (INS) Ellipse-D con GPS RTK integrato di SBG Systems” spiega Matthew R. Staley.
Ha scelto l'Ellipse-D per la sua soluzione GNSS e inerziale all-in-one integrata in un dispositivo compatto e a basso consumo energetico.
L'INS/GNSS fornisce la compensazione del movimento e la georeferenziazione della nuvola di punti. Inoltre, nel cimitero è stata installata una stazione di riferimento RTK (Real Time Kinematic) per la massima precisione. Inoltre, il software Hypack ha gestito in modo efficiente la nuvola di punti generata.
Regolazione della declinazione magnetica
Una delle sfide era la calibrazione del magnetometro, influenzata dal contenuto di ferro della località. La variazione della declinazione magnetica dipende dalla posizione; pertanto, la spedizione dello zaino dagli Stati Uniti alla Francia ha modificato la declinazione magnetica.
La National Oceanographic and Atmospheric Agency (NOAA) americana aggiorna ogni 5 anni una mappa globale del campo magnetico terrestre.
Questa mappa può essere utilizzata, data una posizione e una data specifiche, per determinare la declinazione magnetica in quel luogo specifico.
SBG Systems integra questa mappa nei propri sistemi di navigazione inerziale, consentendo l'orientamento automatico verso il Nord Vero durante l'utilizzo di magnetometri.
Rilevamento topografico intorno agli alberi
Un'altra sfida è stata il rilevamento in prossimità di determinati tipi di alberi che influiscono notevolmente sulla ricezione satellitare. Il signor Staley ha modificato la procedura di raccolta dei dati per compensare questo problema e sta continuando la ricerca su metodi che ridurranno ulteriormente l'effetto della vegetazione sulla ricezione.
Inoltre, verrà studiata la riduzione della portata del LiDAR per ottenere una migliore precisione (+/- 5 cm in totale) come modo per mitigare gli errori di imbardata (yaw).
“Presto testerò il software di post-processing Qinertia di SBG, potrebbe aiutare a mantenere una precisione solida in tutte le condizioni” aggiunge l'ingegnere militare degli Stati Uniti.
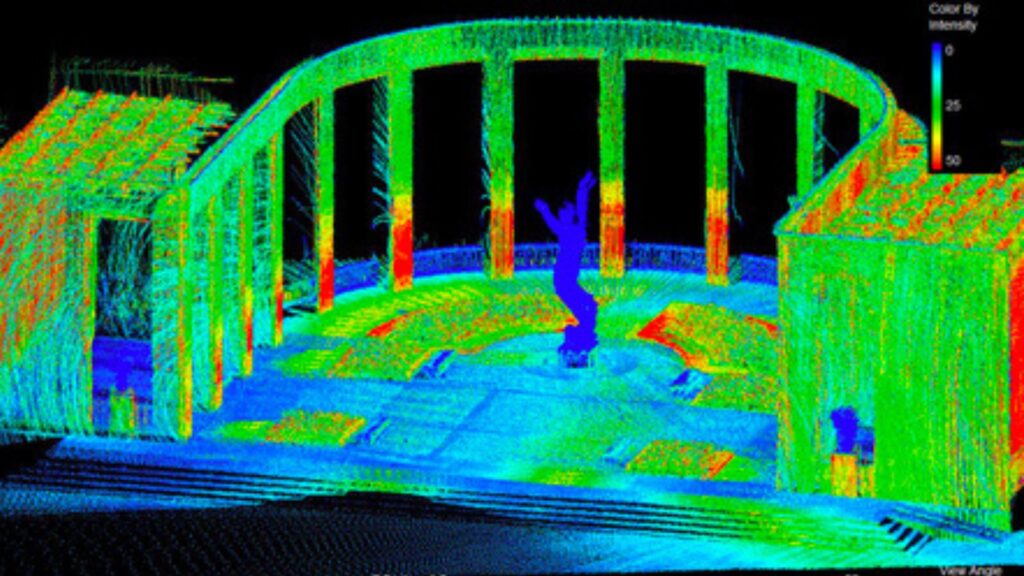
I software di Post Processing Kinematic (PPK), come Qinertia, consentono di accedere alle correzioni RTK offline e migliorano le performance dei sistemi di navigazione inerziale post-processando i dati inerziali con osservabili GNSS grezzi tramite un calcolo denominato Forward-Backward-Merge.
Recentemente rilasciato, il software Qinertia è stato progettato per essere intuitivo e facile da usare, ed è stato riconosciuto in modo indipendente come il software di post-elaborazione più veloce sul mercato.
E adesso?
La missione principale era acquisire dati relativi alle sepolture e confermare l'applicabilità dei set di strumenti ENFIRE, GPS-S e LiDAR per l'operatività e la gestione dell'Arlington National Cemetery.
Hanno realizzato la capacità di verificare i terreni, aggiornare i registri e valutare le costruzioni utilizzando i dati LiDAR raccolti.
Inoltre, hanno sviluppato piani strategici che hanno migliorato l'efficienza nei loro processi aziendali.
Ora che la fase pilota si è conclusa, l'Army Geospatial Center sta collaborando strettamente con l'Arlington National Cemetery e l'American Battle Monuments Commission per valutare i risultati e determinare una strategia per futuri miglioramenti e innovazioni.
I risultati iniziali hanno dimostrato che i costi sono stati minimizzati rispetto agli sforzi precedenti. Inoltre, diverse comunità hanno realizzato un eccellente ritorno sull'investimento complessivo.
Ellipse-D
L'Ellipse-D è un sistema di navigazione inerziale che integra un RTK GNSS a doppia antenna e doppia frequenza, compatibile con il nostro software di post-elaborazione Qinertia.
Progettato per applicazioni robotiche e geospaziali, può fondere l'input del contamiglia con Pulse o CAN OBDII per una maggiore precisione di dead-reckoning.

Richiedi un preventivo per Ellipse-D
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
INS , accetta segnali provenienti da sensori ausiliari esterni?
I sistemi di navigazione inerziale della nostra azienda accettano input da sensori di ausilio esterni, come sensori di dati atmosferici, magnetometri, odometri, DVL e altri.
Questa integrazione rende l'INS estremamente versatile e affidabile, soprattutto in ambienti in cui il segnale GNSS non è disponibile.
Questi sensori esterni migliorano le prestazioni complessive e la precisione dell’ INS , fornendo dati complementari.
Qual è la differenza tra AHRS e INS?
La principale differenza tra un Attitude and Heading Reference System (AHRS) e un Inertial Navigation System (INS) risiede nella loro funzionalità e nella portata dei dati che forniscono.
L'AHRS fornisce informazioni sull'orientamento, in particolare l'assetto (beccheggio, rollio) e la rotta (imbardata) di un veicolo o dispositivo. In genere utilizza una combinazione di sensori, tra cui giroscopi, accelerometri e magnetometri, per calcolare e stabilizzare l'orientamento. L'AHRS emette la posizione angolare su tre assi (beccheggio, rollio e imbardata), consentendo a un sistema di comprendere il proprio orientamento nello spazio. Viene spesso utilizzato in aviazione, UAV, robotica e sistemi marini per fornire dati accurati su assetto e rotta, fondamentali per il controllo e la stabilizzazione del veicolo.
Un INS non solo fornisce dati di orientamento (come un AHRS), ma traccia anche la posizione, la velocità e l'accelerazione di un veicolo nel tempo. Utilizza sensori inerziali per stimare il movimento nello spazio tridimensionale senza fare affidamento su riferimenti esterni come il GNSS. Combina i sensori presenti nell'AHRS (giroscopi, accelerometri) ma può anche includere algoritmi più avanzati per il tracciamento della posizione e della velocità, integrandosi spesso con dati esterni come il GNSS per una maggiore precisione.
In sintesi, l'AHRS si concentra sull'orientamento (assetto e prua), mentre l'INS fornisce una suite completa di dati di navigazione, inclusi posizione, velocità e orientamento.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
