Ellipse-D alimenta un camion a guida autonoma
Camion a guida autonoma con trazione e sterzo a ruote indipendenti.
"Il modello Ellipse-D di SBG Systems è stato facile da usare, estremamente preciso e stabile, con un fattor di forma ridotto: tutte caratteristiche essenziali per lo sviluppo del nostro WATonoTruck." | Amir K., Professore e Direttore, Università di Waterloo
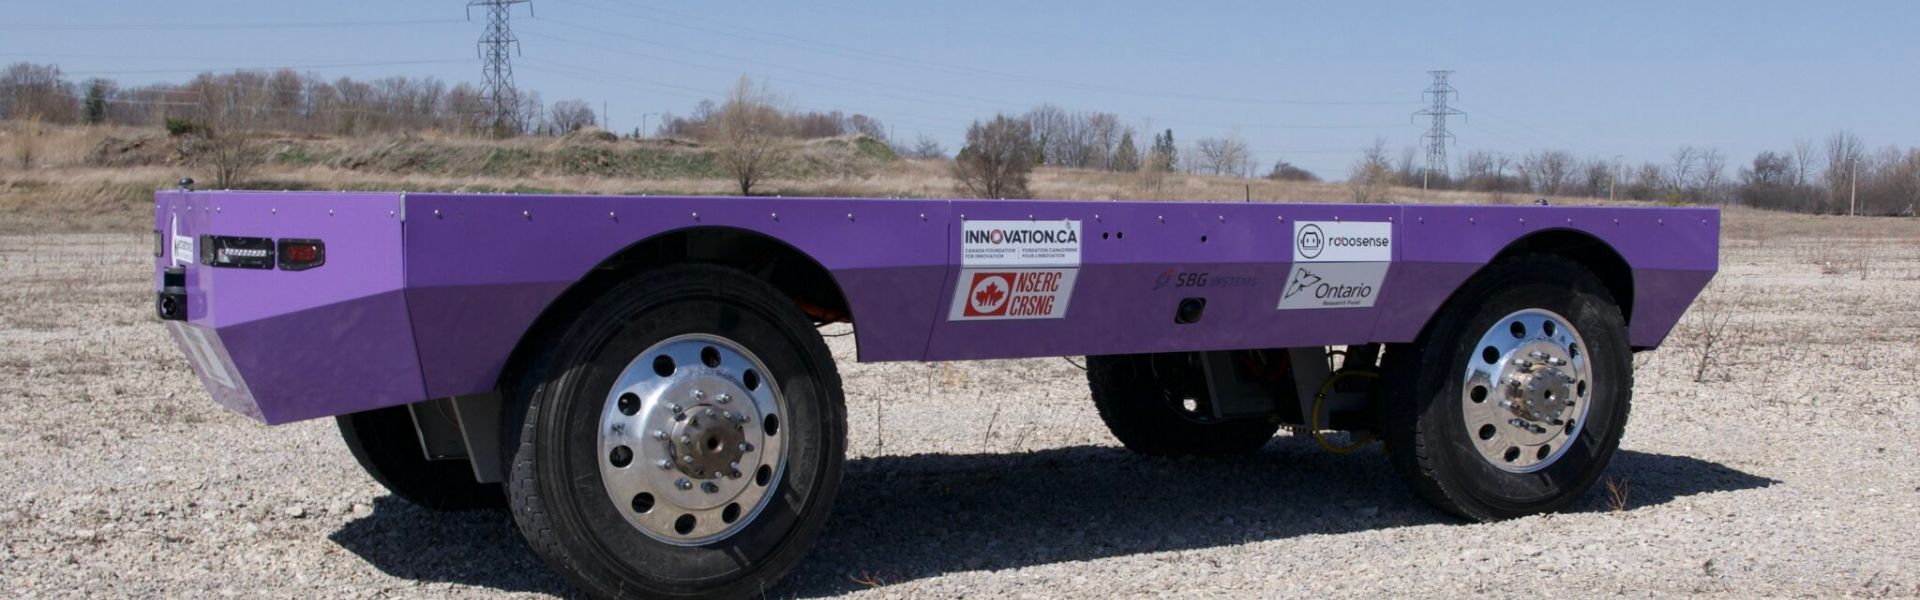
Sappiamo tutti che gli incidenti stradali sono causati da errori dei conducenti, condizioni meteorologiche avverse o malfunzionamenti dei veicoli. Ma se potessimo far guidare i veicoli in modo autonomo, evitando questi incidenti? Ad esempio, un camion a guida autonoma o un’auto a guida autonoma.
Questa è l’idea alla base dei veicoli a guida autonoma, e il Mechatronic Vehicle Systems (MVS) Lab dell’Università di Waterloo sta lavorando a un progetto chiamato WATonoTruck (WATerloo autonomous Truck).
Si tratta di un camion a pianale autoguidato progettato per la movimentazione di materiali pesanti, l’agricoltura e le applicazioni di servizio. Utilizza metodi di controllo avanzati per analizzare i movimenti del camion, specialmente in condizioni pericolose o in caso di malfunzionamenti, garantendo sicurezza ed efficienza.
Il laboratorio mira a estendere l’applicazione della tecnologia dei veicoli autonomi oltre il trasporto passeggeri. Si propone di utilizzarla in altri settori come l’agricoltura, l’estrazione mineraria e le spedizioni, aumentando così l’efficienza e riducendo i tempi di inattività operativa.
Vi presentiamo WATonoTruck
Un camion che non ha bisogno di un autista: ecco WATonoTruck! Si tratta di un camion a pianale autoguidato con trazione e sterzo indipendenti. È costruito sulla piattaforma Corner Module (CM).
I CM sono stati sviluppati pensando a una progettazione modulare dei veicoli e possono essere installati su qualsiasi telaio in qualsiasi configurazione.
Ogni CM funziona come un veicolo elettrico a ruota singola dotato di una propria unità di controllo. Ciò consente il funzionamento autonomo dei sistemi di trazione, frenata, sterzo e sospensioni.
Questo rende il camion estremamente intelligente e adattabile a qualsiasi applicazione e terreno.
WATonoTruck potenziato da Ellipse-D
In qualità di leader nelle soluzioni di posizionamento e navigazione ad alta precisione, siamo orgogliosi di collaborare con il Mechatronic Vehicle Systems Lab dell'Università di Waterloo.
Forniamo Ellipse-D, un INS RTK a doppia antenna, che offre una precisione senza eguali in termini di posizione e rotta.
Questo livello di precisione è fondamentale per la navigazione autonoma, garantendo il movimento sicuro e accurato di WATonoTruck anche in ambienti difficili.

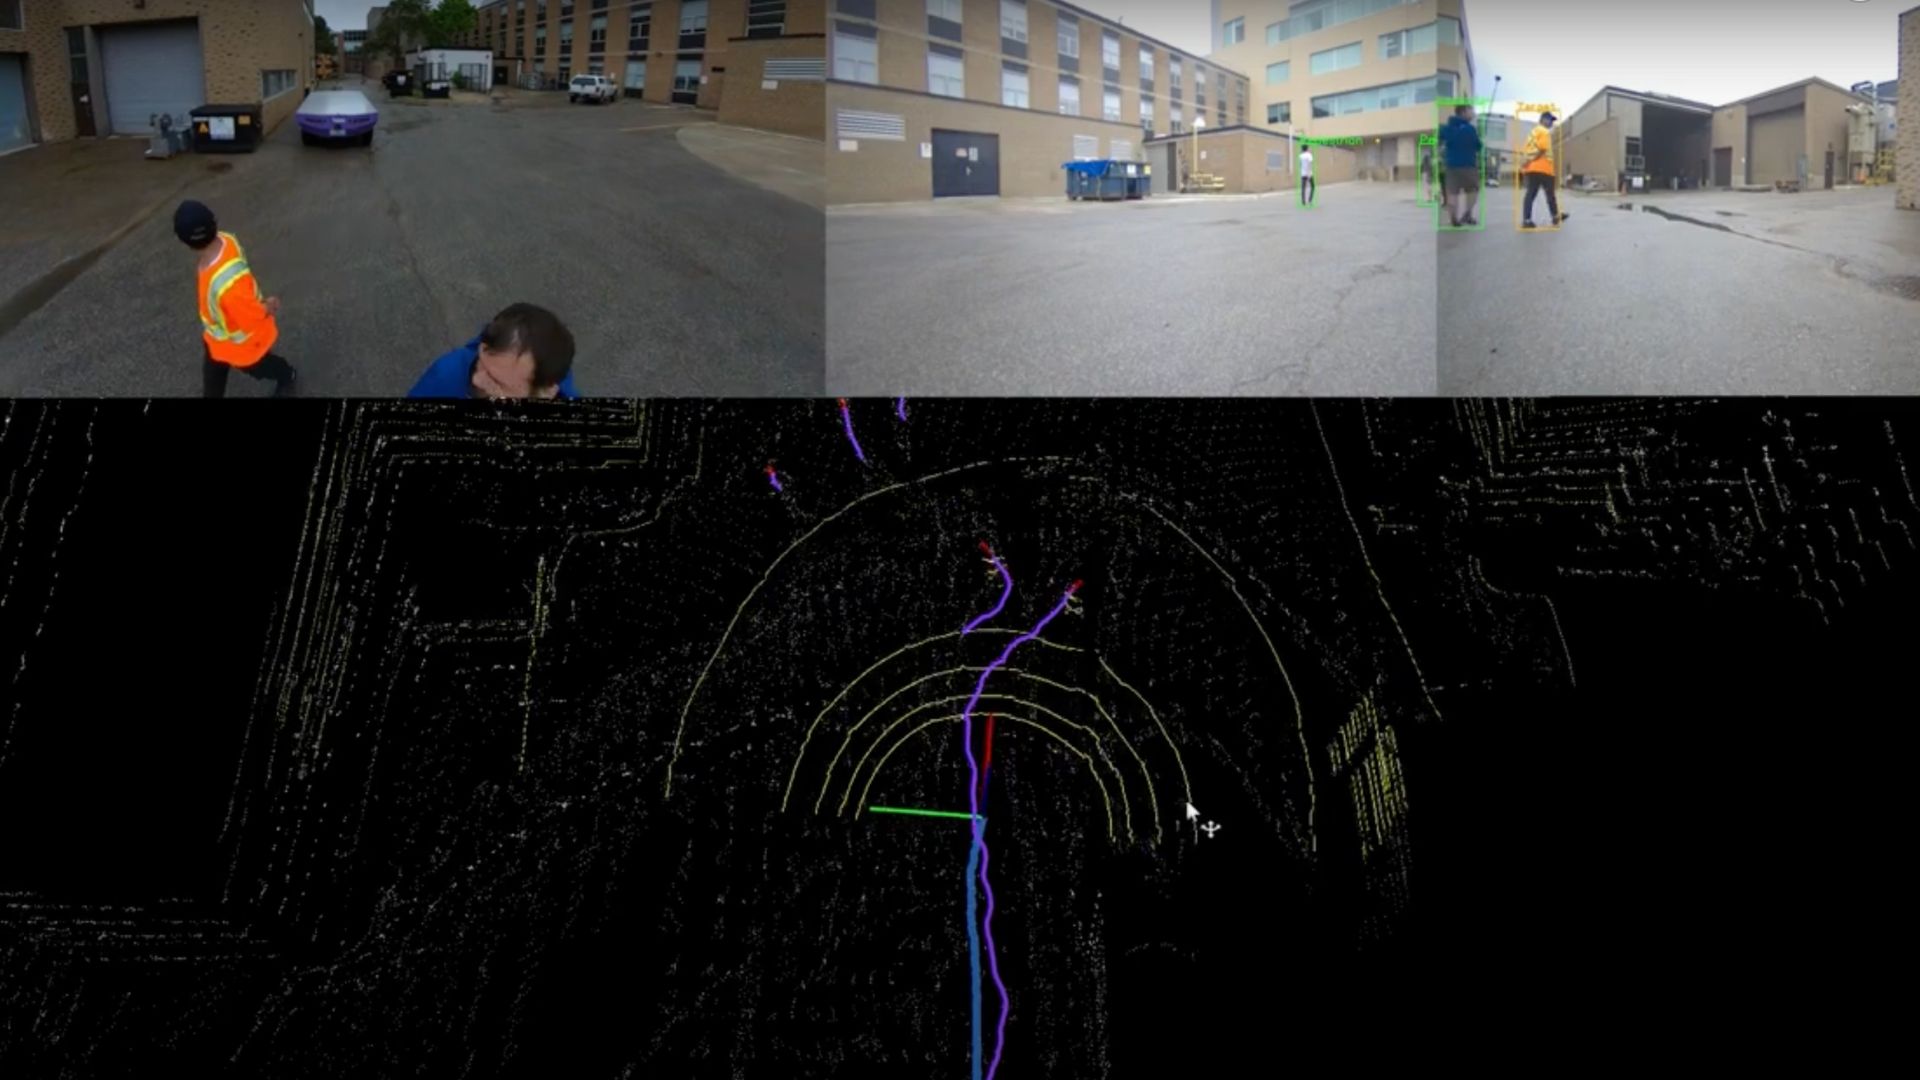
Ellipse-D (3a generazione), sensori LiDAR e telecamere avanzate: questa suite sensoristica completa consente la mappatura dell'ambiente in tempo reale, il rilevamento degli ostacoli e la pianificazione del percorso.
Grazie alla nostra sponsorizzazione, lo sviluppo di WATonoTruck da parte del laboratorio riceve un supporto fondamentale in termini di alta precisione, garantendo Motion e Navigation affidabili.
Questa iniziativa collaborativa non solo contribuisce allo sviluppo di successo di WATonoTruck, ma promuove anche la crescita delle applicazioni di veicoli autonomi in diversi settori, stimolando l'innovazione e la sicurezza nel trasporto e oltre.
Ellipse-D
L'Ellipse-D è un sistema di navigazione inerziale che integra un RTK GNSS a doppia antenna e doppia frequenza, compatibile con il nostro software di post-elaborazione Qinertia.
Progettato per applicazioni robotiche e geospaziali, può fondere l'input del contamiglia con Pulse o CAN OBDII per una maggiore precisione di dead-reckoning.

Richiedi un preventivo per Ellipse-D
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Qual è la differenza tra RTK e PPK?
Il Real-Time Kinematic (RTK) è una tecnica di posizionamento in cui le correzioni GNSS vengono trasmesse quasi in tempo reale, tipicamente utilizzando un flusso di correzione in formato RTCM. Tuttavia, possono sorgere difficoltà nel garantire le correzioni GNSS, in particolare per quanto riguarda la loro completezza, disponibilità, copertura e compatibilità.
Il principale vantaggio del PPK rispetto alla post-elaborazione RTK consiste nel fatto che le attività di elaborazione dei dati possono essere ottimizzate durante la post-elaborazione, comprese l'elaborazione in avanti e quella a ritroso, mentre nell'elaborazione in tempo reale qualsiasi interruzione o incompatibilità nelle correzioni e nella loro trasmissione comporta una minore precisione di posizionamento.
Un primo vantaggio chiave del post-processing GNSS (PPK) rispetto al tempo reale (RTK) è che il sistema utilizzato sul campo non necessita di un collegamento dati/radio per immettere le correzioni RTCM provenienti dalle CORS nel sistema INS/GNSS.
Il principale ostacolo all'adozione della post-elaborazione è la necessità che l'applicazione finale agisca sull'ambiente. D'altra parte, se la vostra applicazione è in grado di sopportare il tempo di elaborazione aggiuntivo necessario per generare una traiettoria ottimizzata, ciò migliorerà notevolmente la qualità dei dati per tutti i vostri risultati finali.
Che cos’è il posizionamento preciso (Precise Point Positioning)?
Il Precise Point Positioning (PPP) è una tecnica di navigazione satellitare che offre un posizionamento ad alta precisione correggendo gli errori del segnale satellitare. A differenza dei metodi GNSS tradizionali, che spesso si affidano a stazioni di riferimento a terra (come nel caso dell'RTK), il PPP utilizza dati satellitari globali e algoritmi avanzati per fornire informazioni accurate sulla posizione.
Il PPP funziona ovunque nel mondo senza la necessità di stazioni di riferimento locali. Questo lo rende adatto per applicazioni in ambienti remoti o difficili in cui manca l'infrastruttura di terra. Utilizzando dati orbitali e di clock dei satelliti precisi, insieme alle correzioni per gli effetti atmosferici e di multipath, il PPP riduce al minimo gli errori GNSS comuni e può raggiungere una precisione centimetrica.
Mentre il PPP può essere utilizzato per il posizionamento post-processato, che implica l'analisi dei dati raccolti a posteriori, può anche fornire soluzioni di posizionamento in tempo reale. Il PPP in tempo reale (RTPPP) è sempre più disponibile, consentendo agli utenti di ricevere correzioni e determinare la loro posizione in tempo reale.
