
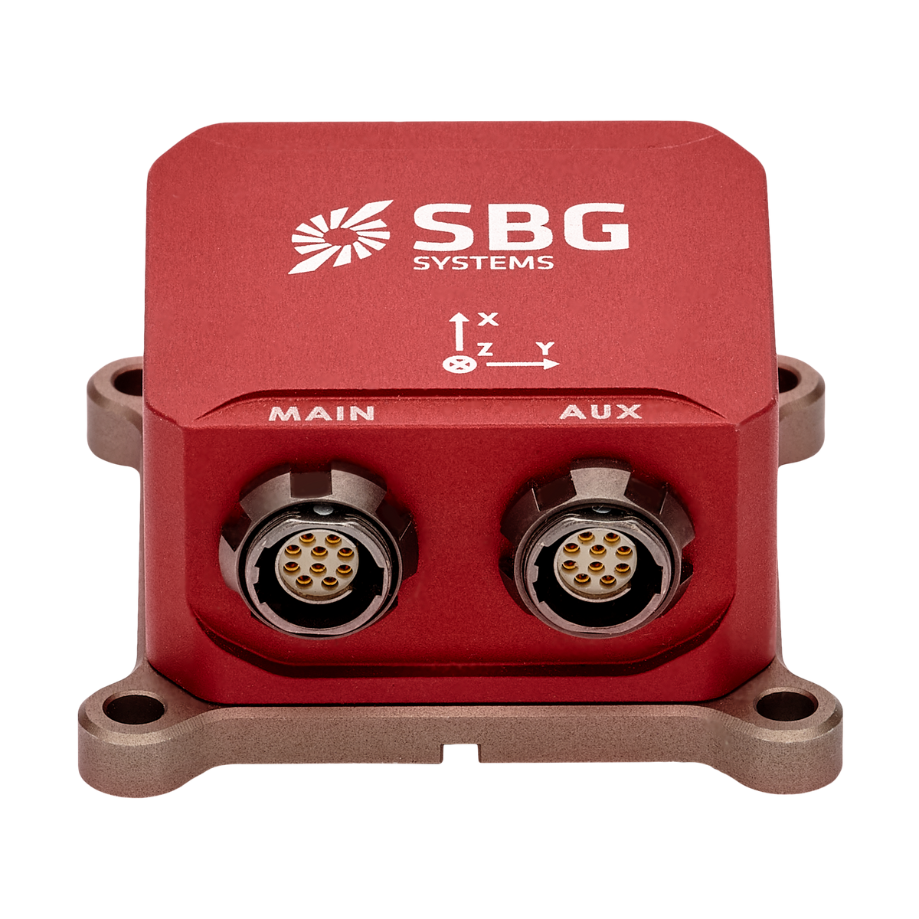


Ellipse-E Integração GNSS ideal e interface versátil
O Ellipse-E pertence à linha de sistemas de navegação inercial auxiliados por GNSS compactos e de alto desempenho da série Ellipse, projetados para fornecer orientação, posição e movimento de arfagem (heave) confiáveis em um formato compacto. Ele combina uma Inertial Measurement Unit (IMU) com um receptor GNSS externo, utilizando um algoritmo avançado de fusão de sensores para fornecer posicionamento e orientação precisos, mesmo em ambientes desafiadores.
Descubra todos os recursos e aplicações do Ellipse-E.
Recursos do Ellipse-E
O Ellipse-E usa um algoritmo avançado de fusão de sensores para calcular dados de orientação e navegação. Esse algoritmo pode ser ajustado para atender a dinâmicas específicas, dependendo da aplicação. Os Perfis de Movimento são predefinições de parâmetros criadas para otimizar o algoritmo para uma dinâmica específica. Ele incorpora um sensor magnetômetro de 3 eixos e permite a entrada de sensores externos, como DVL, odômetro e dados de ar (airdata), para otimizar a solução de orientação e posição em ambientes com restrição de GNSS.
Saiba mais sobre o Ellipse-E.


Especificações
Desempenho de movimento e navegação
1,2 m * Posição vertical em um único ponto
1,5 m * Posição horizontal RTK
0,01 m + 1 ppm* * Posição vertical RTK
0,02 m + 1 ppm * Posição horizontal do PPK
0,01 m + 0,5 ppm * ** Posição vertical do PPK
0,02 m + 1 ppm * ** Rotação/inclinação em um único ponto
0.1 ° Rotação/inclinação RTK
0.05 ° Rolagem/inclinação do PPK
0,03 ° * ** Título de ponto único
0.2 ° Rumo RTK
0.2 ° Título do PPK
0,1 ° * **
Recursos de navegação
Antena GNSS única e dupla Precisão do movimento vertical em tempo real
5 cm ou 5 % de inchaço Período da onda de elevação em tempo real
0 a 20 s Modo de elevação em tempo real
Ajuste automático Precisão do movimento vertical atrasada
2 cm ou 2,5 % * Período da onda de elevação atrasada
0 a 40 s *
Perfis de movimento
Marinho, Subaquático Ar
Avião, UAV de asa fixa, helicóptero, UAV Terra
Automotivo, Maquinário Pesado, Veículos Off-Road, Pedestres, Ferroviário, Estático, Caminhões
Desempenho GNSS
Externo (não fornecido) Banda de frequência
Dependendo do receptor GNSS externo Recursos de GNSS
Dependendo do receptor GNSS externo Sinais de GPS
Dependendo do receptor GNSS externo Sinais do Galileo
Dependendo do receptor GNSS externo Sinais do Glonass
Dependendo do receptor GNSS externo Sinais do Beidou
Dependendo do receptor GNSS externo Outros sinais
Dependendo do receptor GNSS externo Tempo até o primeiro posicionamento (TTFF) do GNSS
Dependendo do receptor GNSS externo Interferência e falsificação de identidade
Dependendo do receptor GNSS externo
Desempenho do magnetômetro
50 gauss Estabilidade do fator de escala (%)
0.5 % Ruído (mGauss)
3 mGauss Estabilidade do polarizador (mGauss)
1 mGauss Resolução (mGauss)
1,5 mGauss Taxa de amostragem (Hz)
100 Hz Largura de banda (Hz)
22 Hz
Especificações ambientais e faixa de operação
IP-68 (1 hora a 2 metros) Temperatura de operação
-40 °C a 85 °C Vibrações
8 g RMS – 20 Hz a 2 kHz Amortecedores
500 g por 0,1 ms MTBF (calculado)
218.000 horas Em conformidade com
MIL-STD-810
Interfaces
GNSS, odômetro, DVL, magnetômetro externo Protocolos de saída
NMEA, binário sbgECom, TSS, KVH, Dolog Protocolos de entrada
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Taxa de produção
200 Hz, 1.000 Hz (dados de IMU) Portas seriais
RS-232/422 até 2 Mbps: até 5 entradas/saídas CAN
1x CAN 2.0 A/B, até 1 Mbps Saída de sincronização
PPS, disparo de até 200 Hz – 2 saídas Sincronização IN
PPS, marcador de evento até 1 kHz – 4 entradas
Especificações mecânicas e elétricas
5 a 36 VCC Consumo de energia
325 mW Potência da antena
3.0 VDC – máx. 30 mA por antena | Ganho: 17 – 50 dB * * Peso (g)
49 g Dimensões (C x L x A)
46 mm x 45 mm x 24 mm
Especificações de temporização
< 200 ns * Precisão do PPS
< 1 µs (jitter < 1 µs) * Desvio na navegação por estimativa
1 ppm *
Aplicações
O Ellipse-E foi projetado para oferecer navegação e orientação precisas em diversos setores, garantindo alto desempenho consistente mesmo em ambientes desafiadores.
Ele se integra perfeitamente com módulos GNSS externos, permitindo que todos os receptores GNSS forneçam dados essenciais de velocidade e posição.
Sistemas de antena dupla adicionam a vantagem da precisão de True Heading, enquanto receptores GPS RTK podem ser usados para aprimorar significativamente a precisão de posicionamento.
Experimente a precisão e a versatilidade do Ellipse-E e descubra suas aplicações.
Ficha técnica do Ellipse-E
Receba todas as funcionalidades e especificações dos sensores diretamente na sua caixa de entrada!
Compare o Ellipse-E com outros produtos
Comece a comparar nossa linha de sensores inerciais mais avançada para navegação, movimento e medição de vagas.
Você pode encontrar as especificações completas no Manual de Hardware, disponível mediante solicitação.
-

Ellipse-E
- Posição horizontal em um único ponto
- 1,2 m *
- Rotação/inclinação em um único ponto
- 0.1 °
- Título de ponto único
- 0.2 °
- Título do PPK
- 0,1 ° **
- Receptor GNSS
- Externo (não fornecido)
- Registrador de dados
- –
- Ethernet
- –
- Peso (g)
- 49 g
- Dimensões (C x L x A)
- 46 mm x 45 mm x 24 mm
-
- Posição horizontal em um único ponto
- 1.2 m
- Rotação/inclinação em um único ponto
- 0.1 °
- Título de ponto único
- 0.2 °
- Título do PPK
- 0,1 ° **
- Receptor GNSS
- Antena dupla interna
- Registrador de dados
- –
- Ethernet
- –
- Peso (g)
- 65 g
- Dimensões (C x L x A)
- 46 mm x 45 mm x 32 mm
-
- Posição horizontal em um único ponto
- 1.2 m
- Rotação/inclinação em um único ponto
- 0.02 °
- Título de ponto único
- 0.08 °
- Título do PPK
- 0,035 ° **
- Receptor GNSS
- Antena dupla interna
- Registrador de dados
- 8 GB ou 48 h a 200 Hz
- Ethernet
- Full duplex (10/100 Base-T), relógio mestre PTP, NTP, interface web, FTP, API REST
- Peso (g)
- 165 g
- Dimensões (C x L x A)
- 42 mm x 57 mm x 60 mm
-
- Posição horizontal em um único ponto
- 1.0 m
- Rotação/inclinação em um único ponto
- 0.01 °
- Título de ponto único
- 0.03 °
- Título do PPK
- 0,01 ° **
- Receptor GNSS
- Antena dupla geodésica interna
- Registrador de dados
- 8 GB ou 48 h a 200 Hz
- Ethernet
- Full duplex (10/100 Base-T), relógio mestre PTP, NTP, interface web, FTP, API REST
- Peso (g)
- < 900 g
- Dimensões (C x L x A)
- 130 mm x 100 mm x 75 mm


Compatibilidade


Documentação e recursos do Ellipse-E
O Ellipse-E vem com uma documentação online abrangente, projetada para apoiar os usuários em cada etapa.
Desde guias de instalação até configuração avançada e solução de problemas, nossos manuais claros e detalhados garantem uma integração e operação tranquilas.
Nossos estudos de caso
Explore casos de uso reais que demonstram como nossas soluções aumentam o desempenho, reduzem o tempo de inatividade e melhoram a eficiência operacional.
Saiba como nossos sensores avançados e interfaces intuitivas oferecem a precisão e o controle de que você precisa para se destacar em suas aplicações.
Ellipse impulsiona um caminhão autônomo
Navegação autônoma

Expedição mapeia o Grande Buraco Azul de Belize com o sensor INS Ellipse
Topografia



Produtos e acessórios adicionais
Descubra como nossas soluções podem transformar suas operações explorando nossa diversa gama de aplicações. Com nossos sensores e softwares de Movimento e Navegação, você obtém acesso a tecnologias de ponta que impulsionam o sucesso e a inovação em sua área.
Junte-se a nós para desbloquear o potencial das soluções de navegação inercial e posicionamento em vários setores.

Qinertia GNSS-INS

Cabos

Antenas GNSS
Processo de produção
Descubra a precisão e a expertise por trás de cada produto SBG Systems. O vídeo a seguir oferece uma visão detalhada de como projetamos, fabricamos e testamos minuciosamente nossos sistemas de navegação inercial de alto desempenho.
Da engenharia avançada ao rigoroso controle de qualidade, nosso processo de produção garante que cada produto atenda aos mais altos padrões de confiabilidade e precisão.
Assista agora para saber mais!
Solicite um orçamento
Eles falam sobre nós
Apresentamos as experiências e depoimentos de profissionais da indústria e clientes que aproveitaram nossos produtos em seus projetos.
Descubra como nossa tecnologia inovadora transformou suas operações, aumentou a produtividade e entregou resultados confiáveis em diversas aplicações.



Seção de perguntas frequentes
Bem-vindo à nossa seção de FAQ, onde respondemos às suas perguntas mais urgentes sobre nossa tecnologia de ponta e suas aplicações. Aqui, você encontrará respostas abrangentes sobre recursos de produtos, processos de instalação, dicas de solução de problemas e melhores práticas para maximizar sua experiência com nossas soluções.
Encontre suas respostas aqui!
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
O que é Real-Time Kinematic?
Real-Time Kinematic (RTK) é uma técnica de navegação por satélite precisa usada para aprimorar a exatidão dos dados de posição derivados de medições do Global Navigation Satellite System (GNSS). É amplamente empregada em aplicações como topografia, agricultura e navegação de veículos autônomos.
Utilizando uma estação base que recebe sinais GNSS e calcula sua posição com alta precisão. Em seguida, ela transmite dados de correção para um ou mais receptores móveis (rovers) em tempo real. Os rovers usam esses dados para ajustar suas leituras GNSS, aprimorando sua exatidão posicional.
O RTK fornece precisão em nível centimétrico ao corrigir sinais GNSS em tempo real. Isso é significativamente mais preciso do que o posicionamento GNSS padrão, que normalmente oferece precisão dentro de alguns metros.
Os dados de correção da estação base são enviados aos rovers por meio de vários métodos de comunicação, como rádio, redes celulares ou Internet. Essa comunicação em tempo real é crucial para manter a precisão durante operações dinâmicas.
O que é Precise Point Positioning?
Precise Point Positioning (PPP) é uma técnica de navegação por satélite que oferece posicionamento de alta precisão ao corrigir erros de sinal de satélite. Ao contrário dos métodos GNSS tradicionais, que frequentemente dependem de estações de referência terrestres (como no RTK), o PPP utiliza dados globais de satélite e algoritmos avançados para fornecer informações de localização precisas.
O PPP funciona em qualquer lugar do mundo sem a necessidade de estações de referência locais. Isso o torna adequado para aplicações em ambientes remotos ou desafiadores onde falta infraestrutura terrestre. Utilizando dados precisos de órbita e relógio de satélite, juntamente com correções para efeitos atmosféricos e de multicaminho (multipath), o PPP minimiza erros comuns de GNSS e pode alcançar precisão em nível centimétrico.
Embora o PPP possa ser utilizado para posicionamento pós-processado, que envolve a análise de dados coletados posteriormente, ele também pode fornecer soluções de posicionamento em tempo real. O PPP em tempo real (RTPPP) está cada vez mais disponível, permitindo que os usuários recebam correções e determinem sua posição em tempo real.
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
