Collaborazione tra il Fraunhofer Institute IOSB e SBG Systems
Il Fraunhofer Institute è una rinomata organizzazione di ricerca tedesca, pioniere dell'innovazione in un'ampia gamma di settori scientifici.
“I robot autonomi su larga scala sono destinati a rivoluzionare presto l'industria delle costruzioni, trasformando l'efficienza e l'innovazione.” | Florian OLLIER, Head of Marketing presso SBG Systems
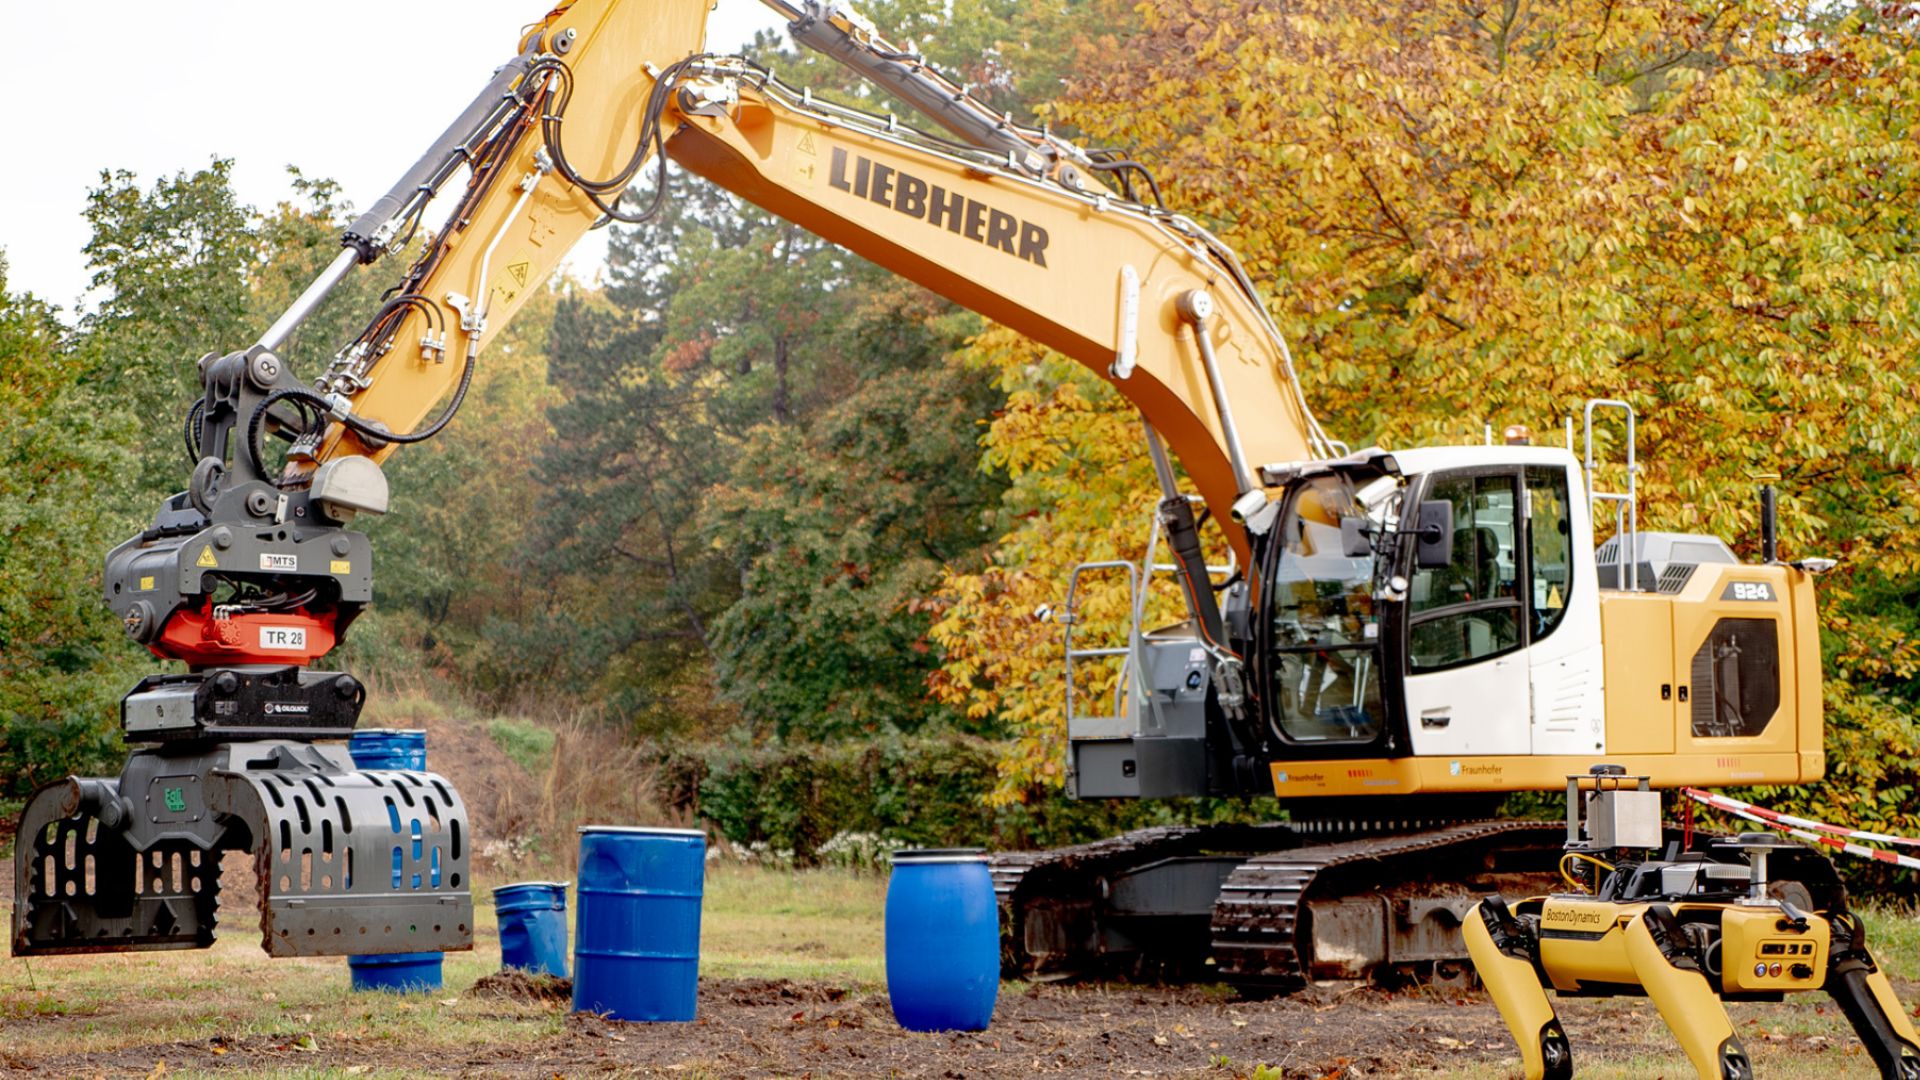
Il Fraunhofer Institute, una rinomata organizzazione di ricerca tedesca, è pioniere dell'innovazione in un'ampia gamma di settori scientifici. All'interno della sua vasta rete di 76 istituti, il Fraunhofer Institute of Optronics, System Technologies and Image Exploitation IOSB si distingue per il suo lavoro pionieristico nei sistemi robotici mobili autonomi.
Questo caso studio esplora la collaborazione tra il Fraunhofer IOSB e SBG Systems, concentrandosi sull'integrazione dei nostri sensori inerziali nei veicoli da cantiere autonomi.
Rinnovare la tecnologia delle costruzioni
I sistemi autonomi sono diventati indispensabili per compiti pericolosi, difficili o monotoni per gli esseri umani.
Il gruppo di ricerca Autonomous Robotic Systems del Fraunhofer IOSB è specializzato nello sviluppo di veicoli da costruzione autonomi, dagli escavatori per ambienti non strutturati agli Unimog che trainano un dumper per rimuovere il terreno dal cantiere.
I veicoli autonomi devono comprendere il loro ambiente e creare una mappa 3D per determinare la loro posizione. Utilizzano i dati dei sensori per capire come muoversi nel loro ambiente.
Una collaborazione di cui andare fieri
Per raggiungere una vera autonomia nei veicoli da cantiere, sensori accurati e affidabili sono fondamentali. Questi sensori devono fornire dati in tempo reale per la percezione dell'ambiente, la mappatura e la navigazione.
Il Fraunhofer IOSB aveva la necessità di un fornitore in grado di fornire sensori inerziali ad alte prestazioni per migliorare le capacità dei propri veicoli da cantiere autonomi.
Siamo orgogliosi di collaborare con il prestigioso Fraunhofer Institute, rinomato per la sua innovazione. Fraunhofer IOSB ha utilizzato diversi nostri prodotti su varie piattaforme.
Attuazione
Un'applicazione degna di nota riguarda l'integrazione del nostro sensore inerziale Ekinox in un escavatore autonomo in grado di rimuovere il terreno.
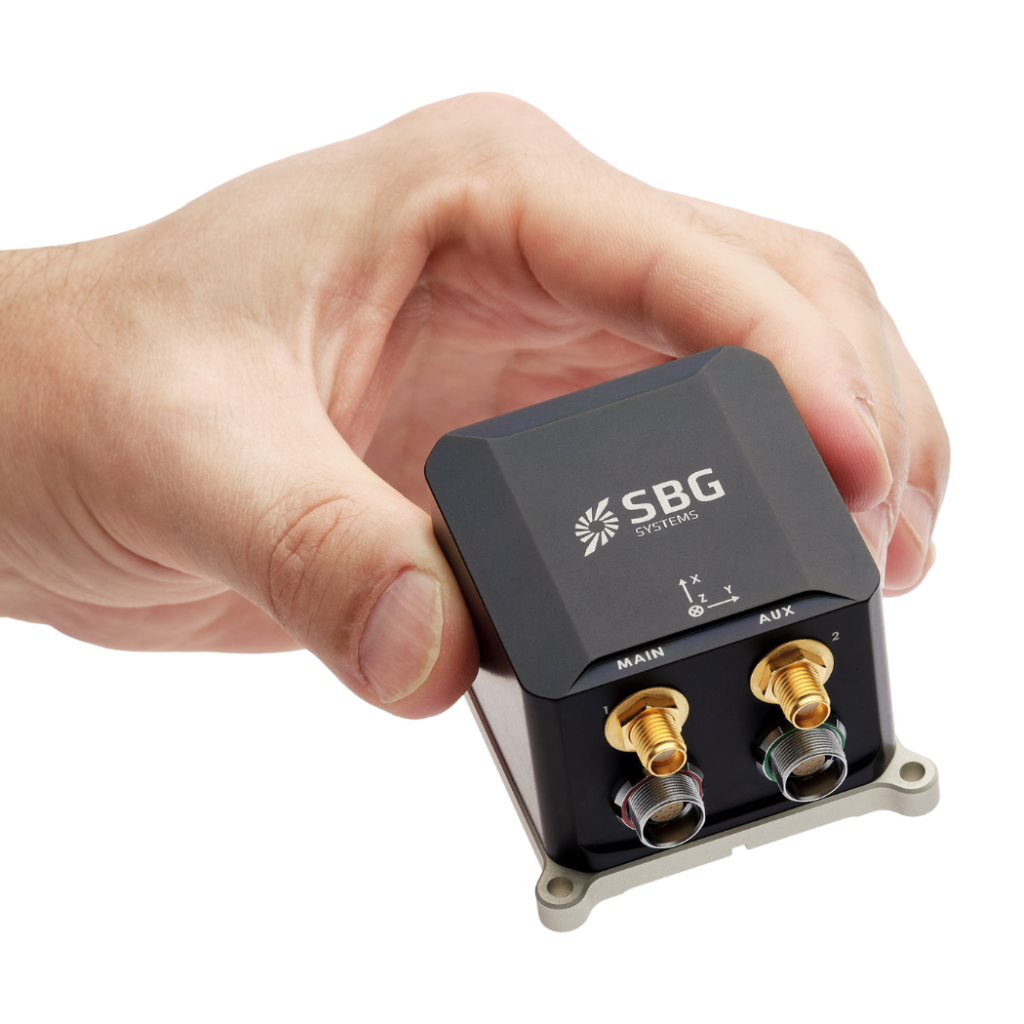
Ekinox ha svolto un ruolo chiave nell'acquisizione dei dati di movimento e orientamento del veicolo, consentendo una mappatura precisa dell'ambiente in tempo reale.
Questi dati, combinati con algoritmi avanzati sviluppati dai ricercatori del Fraunhofer, hanno consentito una percezione, una mappatura e una navigazione precise.
Risultati
- Scavo autonomo / Rimozione autonoma del terreno: l'escavatore equipaggiato con l'Ekinox Micro di SBG Systems ha raggiunto un elevato livello di autonomia nelle attività di rimozione del terreno. L'accuratezza e l'affidabilità del sensore inerziale hanno contribuito alla capacità del veicolo di operare in modo indipendente in ambienti non strutturati.
- Recupero di barili: l’escavatore autonomo ha dimostrato la propria versatilità estendendo le proprie capacità al recupero dei barili. È stato in grado di svolgere varie attività all’interno della propria area operativa.
- Operazioni con Unimog: il Fraunhofer IOSB sta attualmente convertendo l'Unimog in un robot che traina un rimorchio con cassone ribaltabile per trasportare il terreno lontano dal cantiere. I sensori inerziali di SBG Systems alimentano la pipeline di autonomia, che dovrebbe migliorare l'efficienza e la sicurezza dell'operazione.
In poche parole
Il Fraunhofer IOSB e SBG Systems dimostrano come sensori avanzati e ricerca guidino grandi progressi. Inoltre, la loro partnership evidenzia l'impatto dell'innovazione sulla crescita tecnologica.
L'integrazione di IMU avanzate nei veicoli da cantiere a guida autonoma migliora le attuali capacità delle macchine. Inoltre, questa integrazione apre la porta a future scoperte nella robotica autonoma. Infine, Fraunhofer IOSB e SBG Systems collaborano per spingere i limiti della tecnologia autonoma.
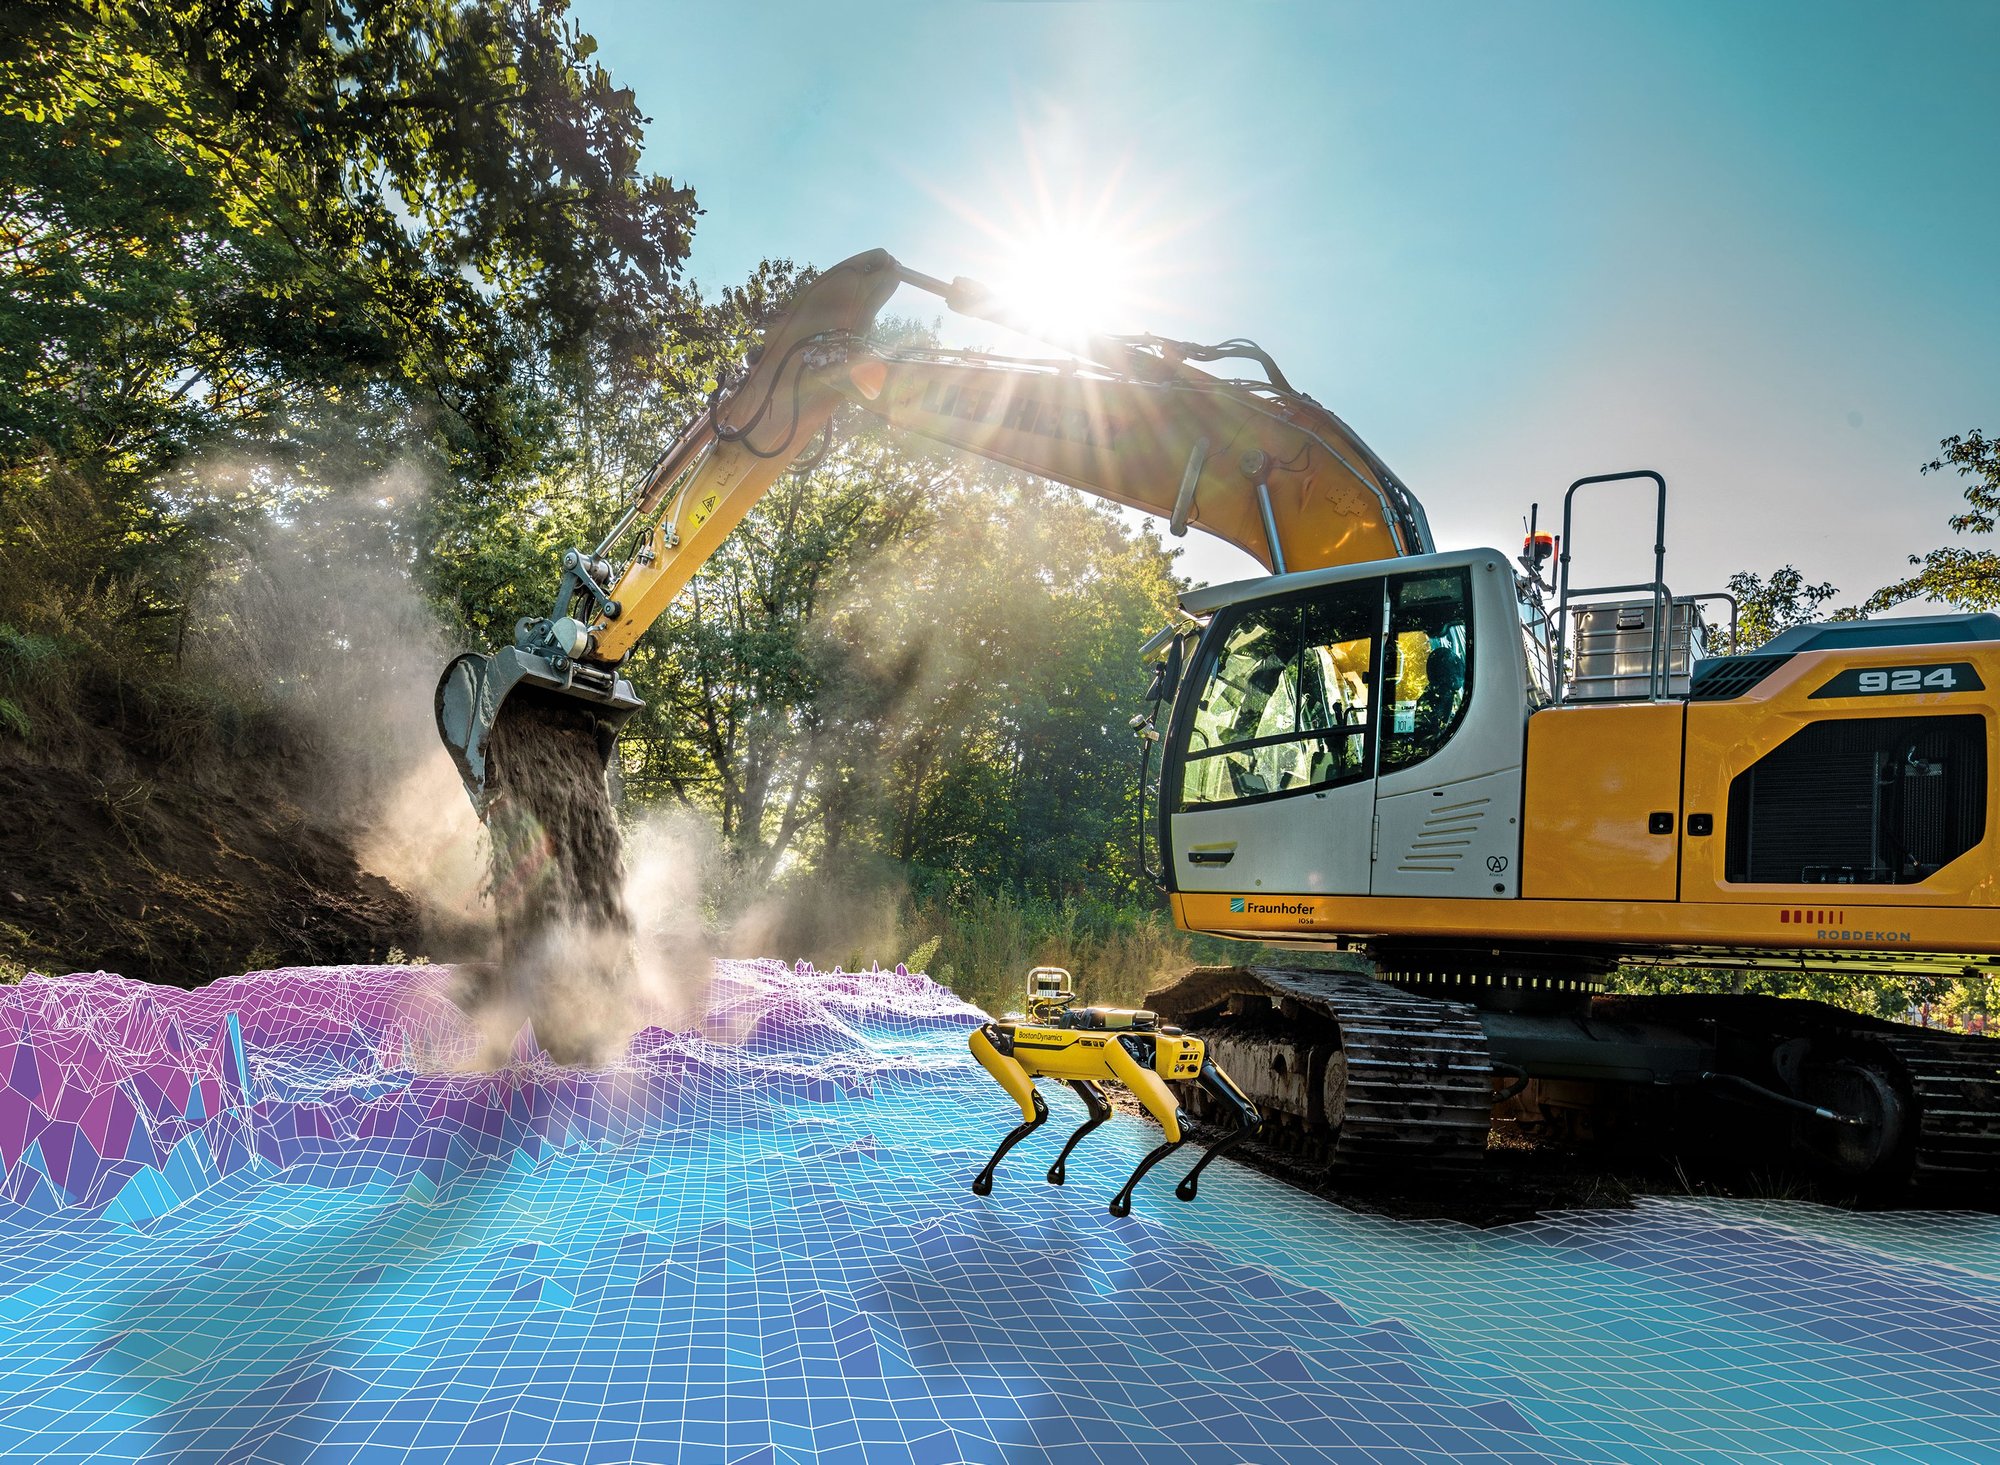
Ekinox Micro
Ekinox Micro combina un sensore inerziale MEMS ad alte prestazioni con un ricevitore GNSS a doppia antenna, multi-frequenza e a quattro costellazioni, per offrire una precisione senza pari anche nelle applicazioni più impegnative. Con un datalogger integrato da 8 GB.
Progettato per operare nelle condizioni più estreme, Ekinox Micro è qualificato secondo gli standard militari, il che lo rende la scelta ideale per qualsiasi applicazione mission-critical.
Richiedi un preventivo per Ekinox Micro
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Inoltre, se non riuscite a trovare la risposta che cercate, non esitate a contattarci direttamente per ricevere assistenza.
Che cos’è un payload?
Per “carico utile” si intende qualsiasi attrezzatura, dispositivo o materiale che un veicolo (drone, imbarcazione… ) trasporta per svolgere la funzione prevista oltre alle funzioni di base. Il carico utile è distinto dai componenti necessari al funzionamento del veicolo, quali motori, batteria e telaio.
Esempi di payload:
- Telecamere: telecamere ad alta risoluzione, telecamere termiche…
- Sensori: LiDAR, sensori iperspettrali, sensori chimici…
- Apparecchiature di comunicazione: radio, ripetitori di segnale…
- Strumenti scientifici: sensori meteorologici, campionatori d’aria…
- Altre attrezzature specializzate
Cos'è il post-processing GNSS?
Il post-processing GNSS, o PPK, è un approccio in cui le misurazioni dei dati GNSS grezzi registrate su un ricevitore GNSS vengono elaborate dopo l'attività di acquisizione dei dati. Possono essere combinate con altre fonti di misurazioni GNSS per fornire la traiettoria cinematica più completa e accurata per quel ricevitore GNSS, anche negli ambienti più complessi.
Queste altre fonti possono essere stazioni di riferimento GNSS locali situate presso o vicino al progetto di acquisizione dati, oppure stazioni di riferimento a funzionamento continuo (CORS) esistenti, solitamente offerte da agenzie governative e/o fornitori di reti CORS commerciali.
Un software Post-Processing Kinematic (PPK) può avvalersi delle informazioni sull'orbita e sull'orologio dei satelliti GNSS liberamente disponibili, per contribuire a migliorare ulteriormente la precisione. Il PPK consente la determinazione precisa della posizione di una stazione base GNSS locale in un datum di riferimento di coordinate globali assolute, che viene utilizzato.
Il software PPK è inoltre in grado di gestire trasformazioni complesse tra diversi sistemi di riferimento coordinato a supporto di progetti ingegneristici.
In altre parole, consente di apportare correzioni, migliora l’accuratezza del progetto e può persino correggere eventuali perdite di dati o errori verificatisi durante il rilevamento o l’installazione dopo la missione.
INS , accetta segnali provenienti da sensori ausiliari esterni?
I sistemi di navigazione inerziale della nostra azienda accettano input da sensori di ausilio esterni, come sensori di dati atmosferici, magnetometri, odometri, DVL e altri.
Questa integrazione rende l'INS estremamente versatile e affidabile, soprattutto in ambienti in cui il segnale GNSS non è disponibile.
Questi sensori esterni migliorano le prestazioni complessive e la precisione dell’ INS , fornendo dati complementari.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
Cosa significa MEMS?
MEMS è l'acronimo di Micro-Electro-Mechanical Systems (Sistemi Micro-Elettromeccanici). Si riferisce a dispositivi miniaturizzati che integrano elementi meccanici, sensori, attuatori ed elettronica su un comune substrato di silicio tramite tecnologia di microfabbricazione. I MEMS sono minuscoli componenti meccanici costruiti su un chip in grado di rilevare, controllare e azionare su scala microscopica. Sono ampiamente utilizzati in IMU, sensori di pressione, microfoni, accelerometri, giroscopi, dispositivi medici e sistemi automobilistici.
