Rover UGV Mars avec Ellipse-N
Le rover martien semi-autonome de Mc Gills intègre un système miniature INS/GNSS SBG pour la navigation autonome.
« Le dispositif nous a permis de nous immobiliser à 20 centimètres du dernier point de passage, après plus de 500 mètres de navigation à l'aveugle, ce qui n'avait jamais été accompli auparavant lors de la compétition. » | L'équipe McGill Robotics
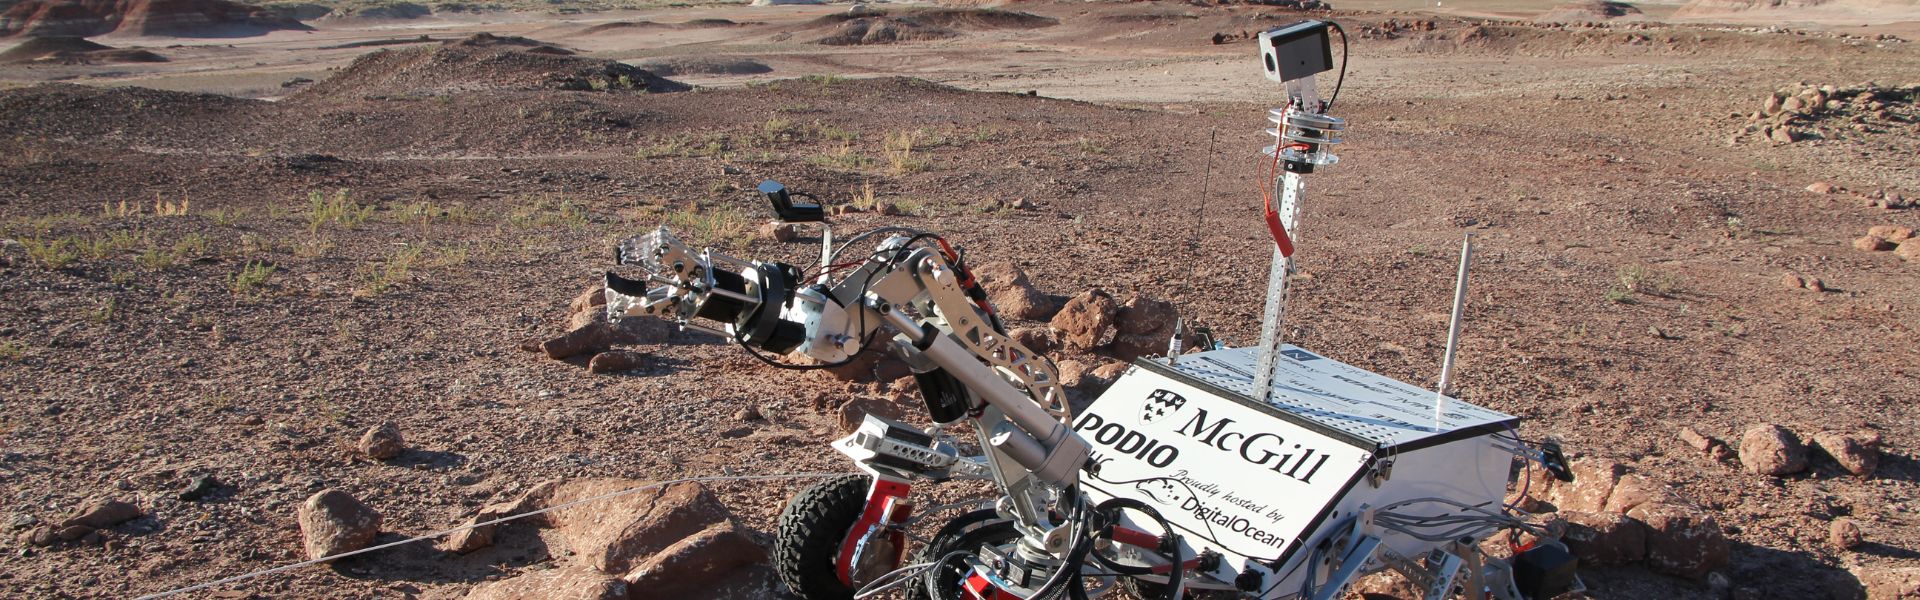
Le projet Mars Rover
L'équipe McGill Robotics a conçu le robot pour participer à deux compétitions internationales qui exigeaient de chaque équipe d'opérer leur rover, depuis un centre de contrôle caché, dans un environnement désertique simulant Mars, à travers diverses épreuves pour accomplir des tâches complexes.
Ces tâches comprenaient la traversée de terrains accidentés, le transport de charges utiles vers des emplacements éloignés, la maintenance d'un panneau de contrôle complexe et l'analyse d'échantillons de sol collectés.
Lors de chaque épreuve, les équipes devaient opérer leurs rovers sans fil sur plus d'un kilomètre et s'appuyer continuellement sur les retours des capteurs fournis par les IMU embarquées, le GPS, les caméras et les instruments scientifiques.
Meilleure performance pour la tâche de navigation à l'aveugle
L'équipe a acquis l'IG-500N de SBG Systems entre deux compétitions, ce qui s'est avéré primordial pour leur succès à l'ERC. De plus, la précision de l'IG-500N a permis d'obtenir le meilleur score dans les tâches de navigation aveugle. Dans cette tâche, les équipes naviguent vers des coordonnées GPS dans des terrains difficiles sans utiliser de caméras.
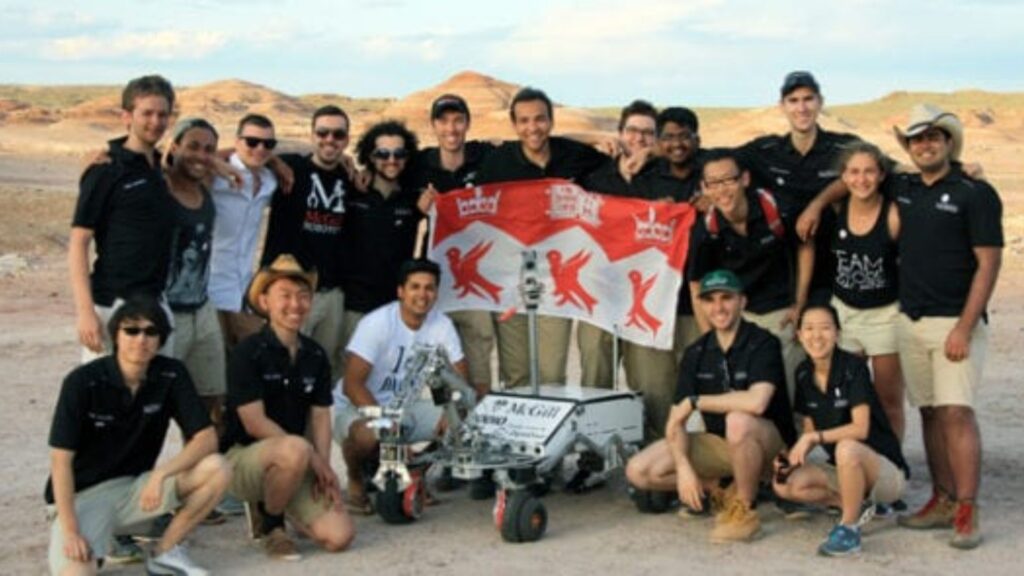
L'appareil nous a permis de nous immobiliser à 20 centimètres du dernier point de passage, après plus de 500 mètres de navigation à l'aveugle, ce qui n'avait encore jamais été réalisé lors de la compétition.
Intégration facile
L'équipe de McGill a efficacement intégré la bibliothèque sbgCom fournie avec l'IG-500N dans son architecture logicielle à l'aide d'un wrapper C++.
Ils ont utilisé la fonction d'initialisation dans le constructeur de la classe et mis en œuvre les fonctions de rappel pour un fonctionnement thread-safe, afin de continuer à recevoir les mises à jour de l'appareil en mode continu sans interrompre le processus de transmission vers le reste du système. Cela a ensuite servi à créer un éditeur ROS. La qualité de l'implémentation de la bibliothèque et la conception de son interface ont rendu l'ensemble de ce processus très intuitif et relativement simple.

« Nous sommes immensément reconnaissants envers SBG Systems, car nos performances remarquables au European Rover Challenge n'auraient manifestement pas été possibles sans l'assistance exceptionnelle de SBG Systems. » | L'équipe McGill Robotics
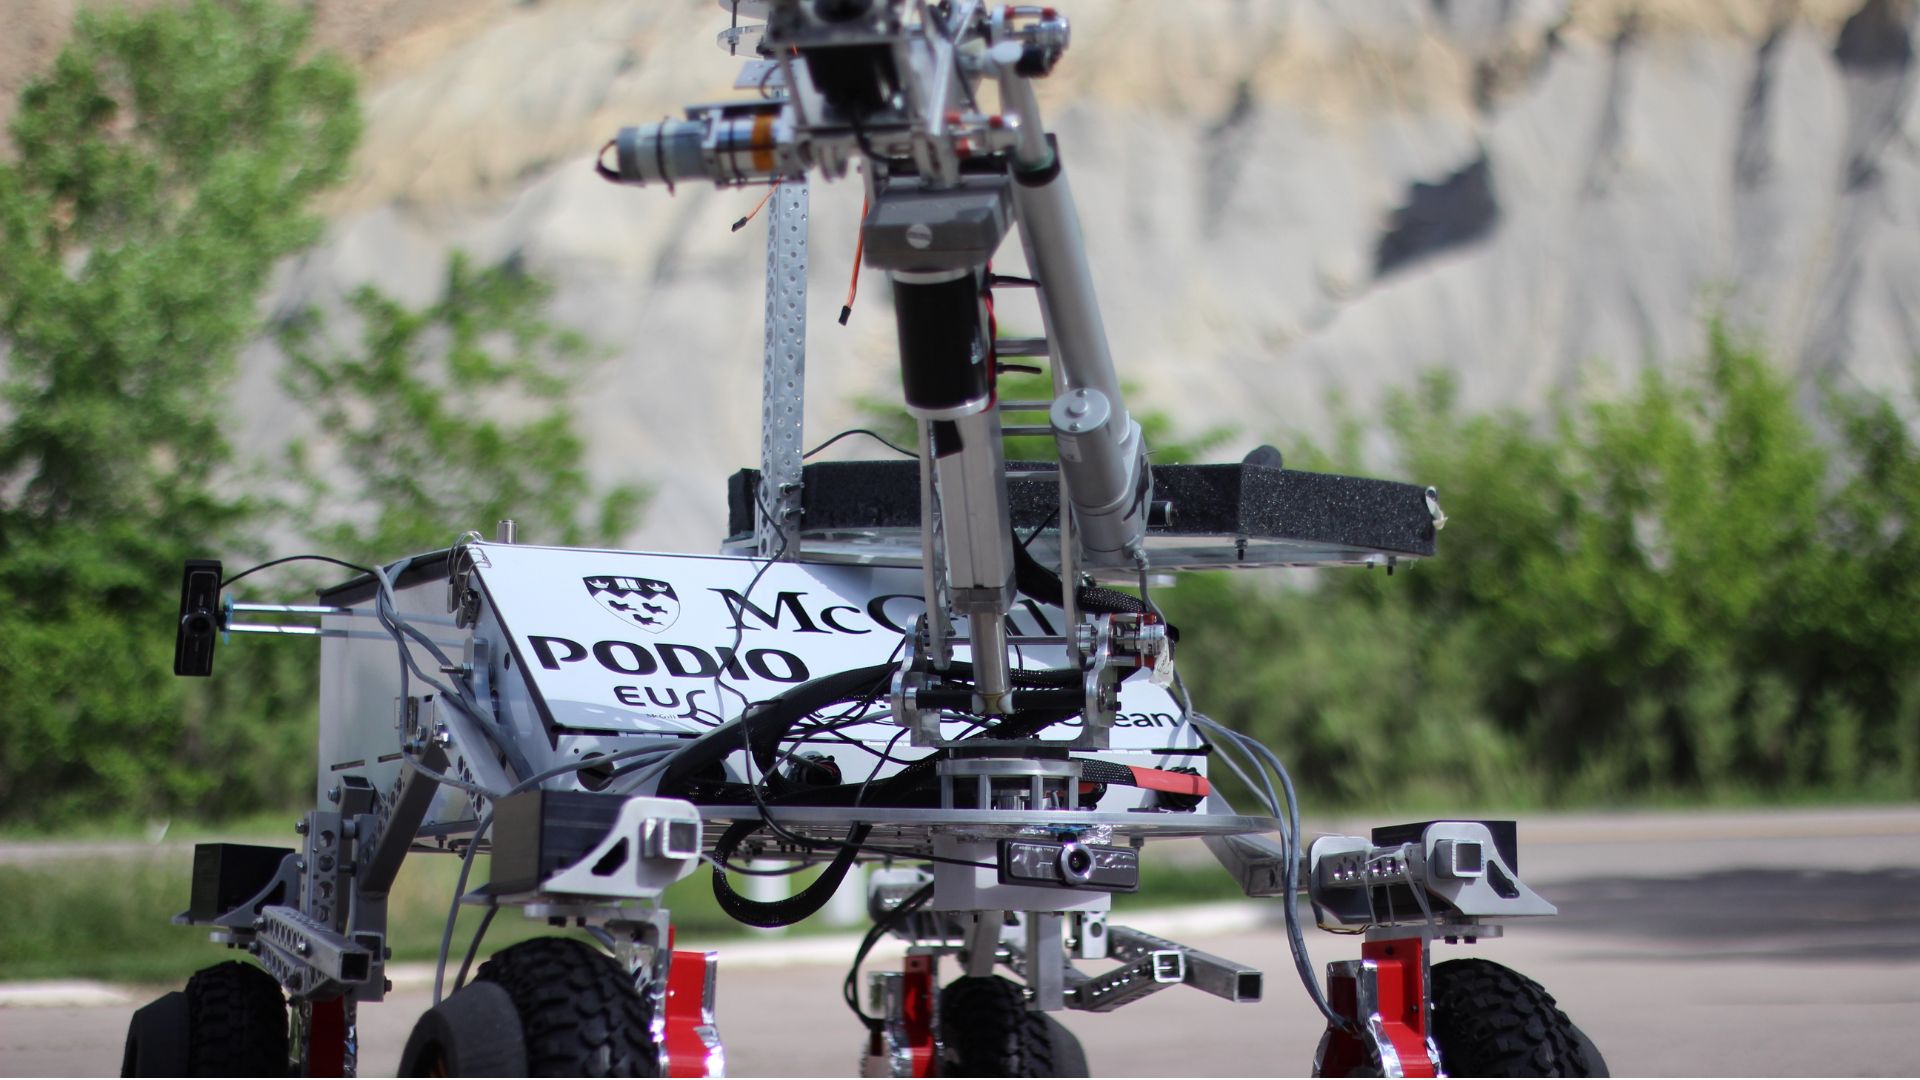
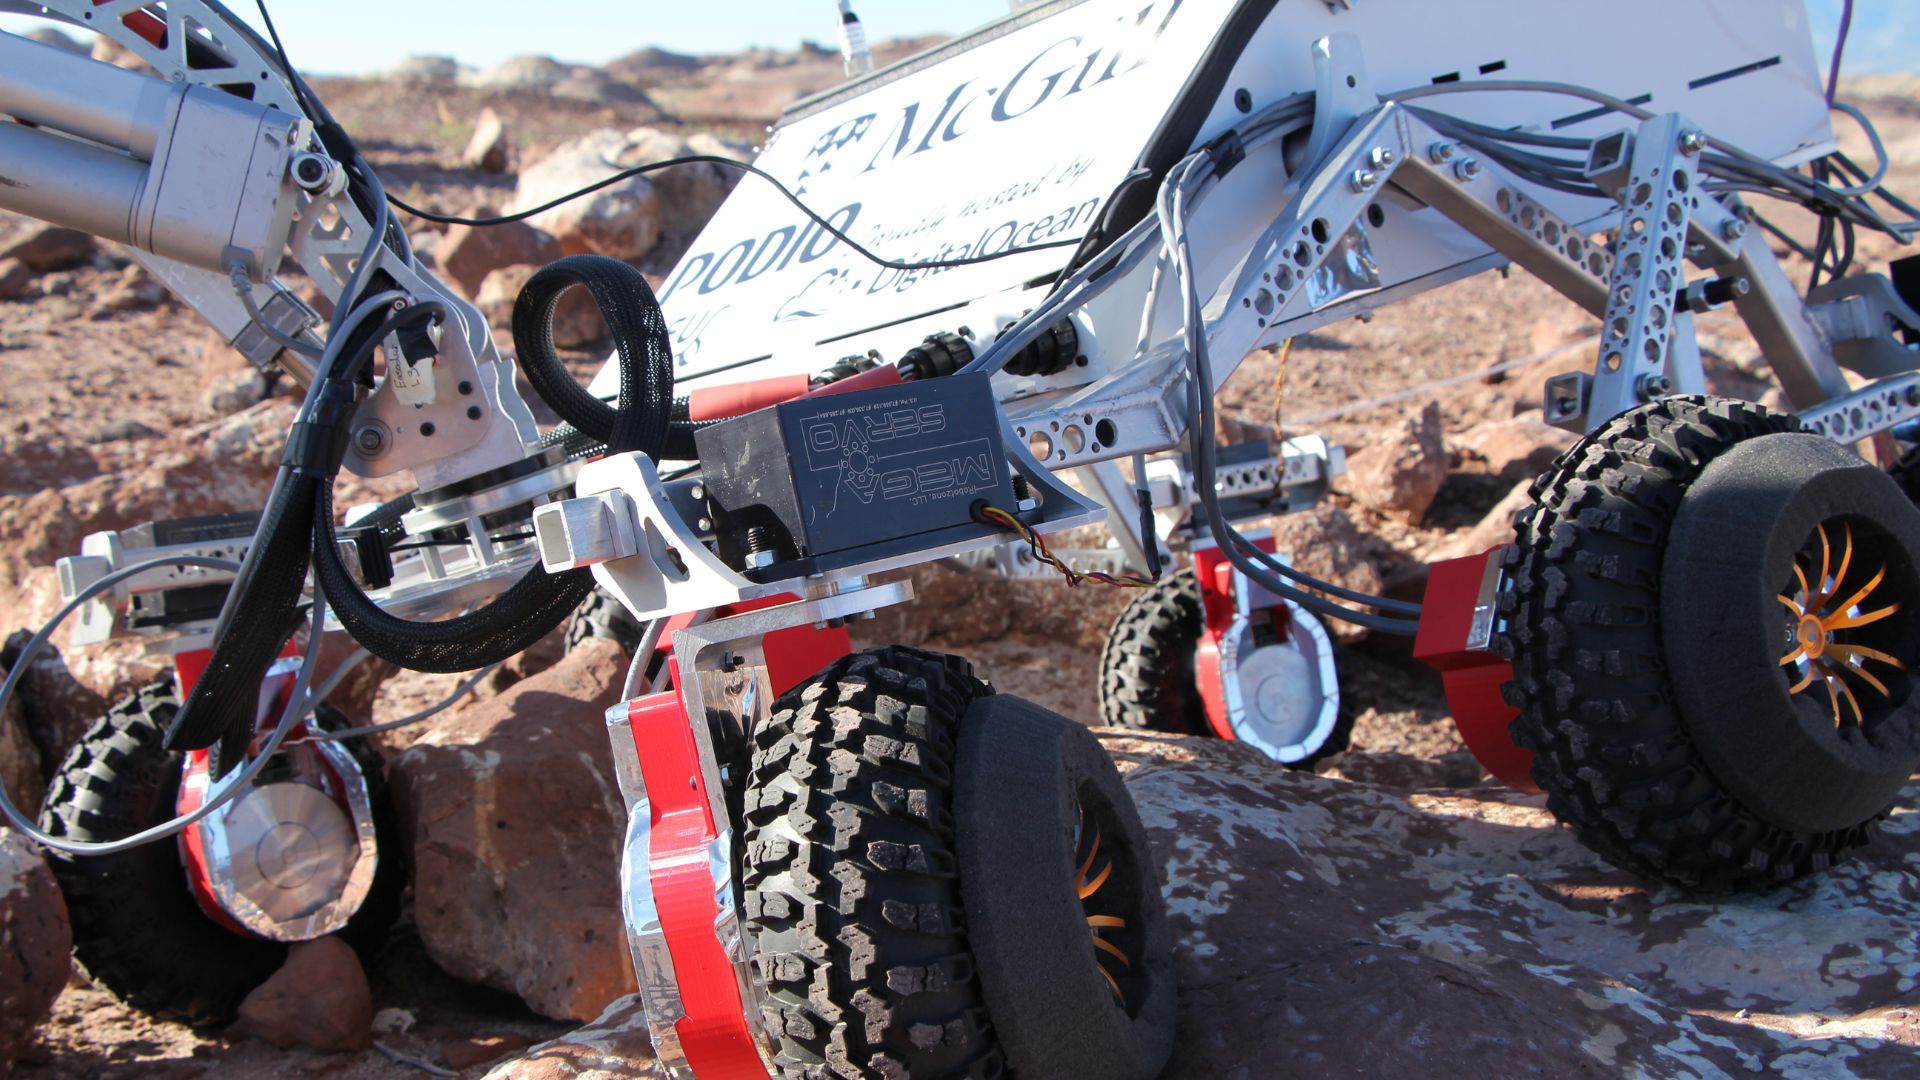
Ellipse-N
L'Ellipse-N est un système de navigation inertielle RTK compact et haute performance doté d'un récepteur GNSS bibande et quadriconstellation intégré. De plus, il fournit le roulis, le tangage, le cap, le pilonnement et un positionnement GNSS centimétrique.
Le capteur Ellipse-N offre des performances optimales dans les environnements dynamiques et les conditions GNSS difficiles. En outre, il fonctionne également dans des applications à dynamique plus faible en utilisant le cap magnétique.

Demander un devis pour l'Ellipse-N
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquemment posées concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Qu'est-ce qu'une charge utile ?
Une charge utile désigne tout équipement, dispositif ou matériel transporté par un véhicule (drone, navire...) pour accomplir sa mission au-delà de ses fonctions de base. La charge utile est distincte des composants nécessaires au fonctionnement du véhicule, tels que ses moteurs, sa batterie et son châssis.
Exemples de charges utiles :
- Caméras : caméras haute résolution, caméras d'imagerie thermique...
- Capteurs : LiDAR, capteurs hypersspectraux, capteurs chimiques…
- Équipement de communication : radios, répéteurs de signal…
- Instruments scientifiques : capteurs météorologiques, échantillonneurs d'air…
- Autre équipement spécialisé
L'INS accepte-t-elle les données de capteurs d'aide extérieurs ?
Les systèmes de navigation inertielle de notre entreprise acceptent les données de capteurs d'aide externes, tels que les sondes anémobarométriques, les magnétomètres, les locs photomètres, les DVL et autres.
Cette intégration rend l'INS extrêmement polyvalent et fiable, en particulier dans les environnements où le GNSS est indisponible.
Ces capteurs externes améliorent les performances globales et la précision de l'INS en fournissant des données complémentaires.
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
