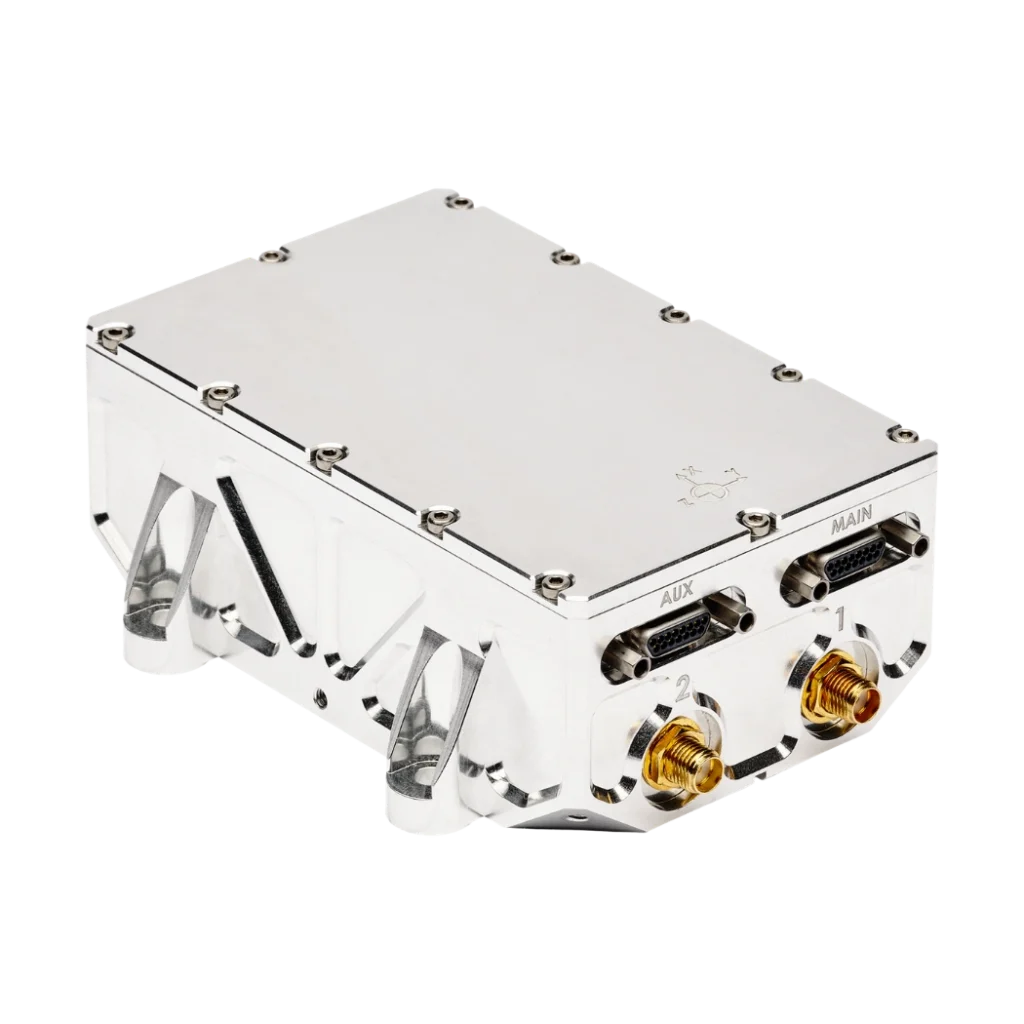
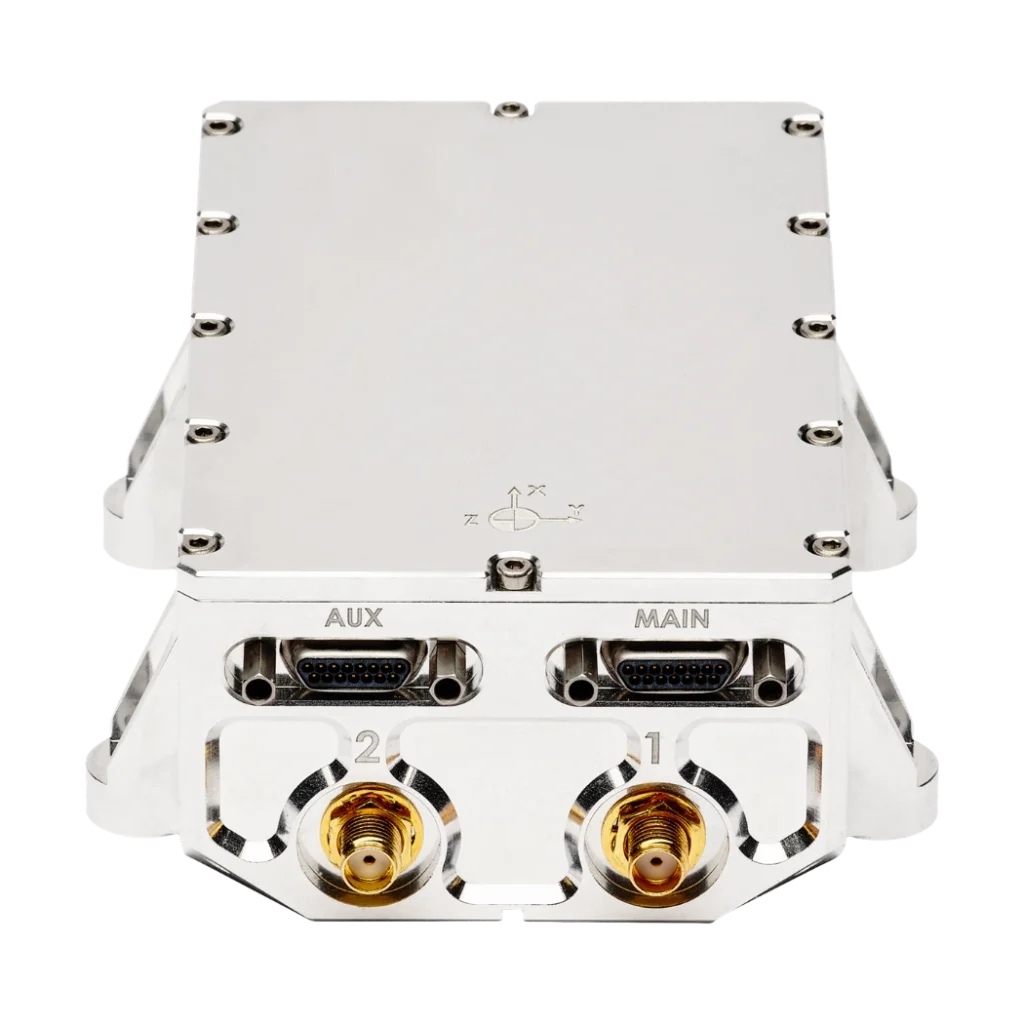
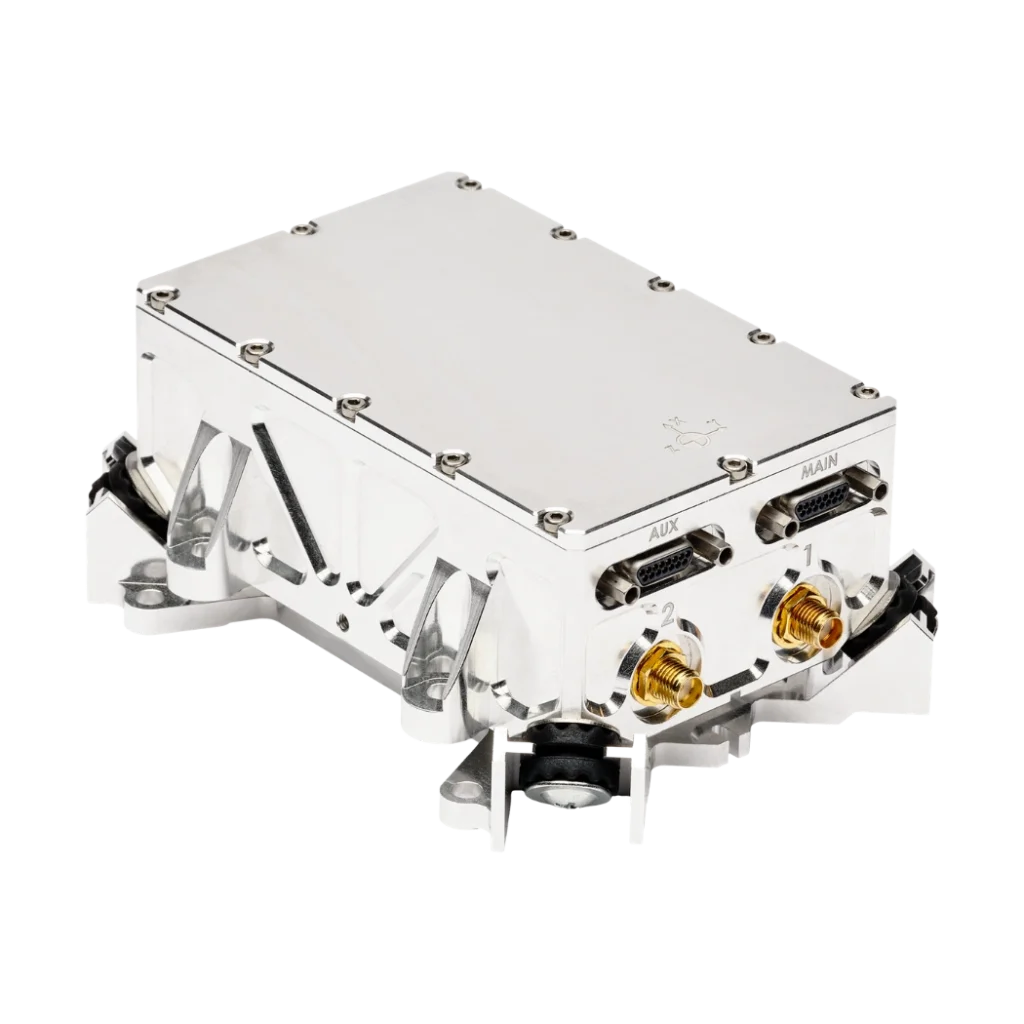
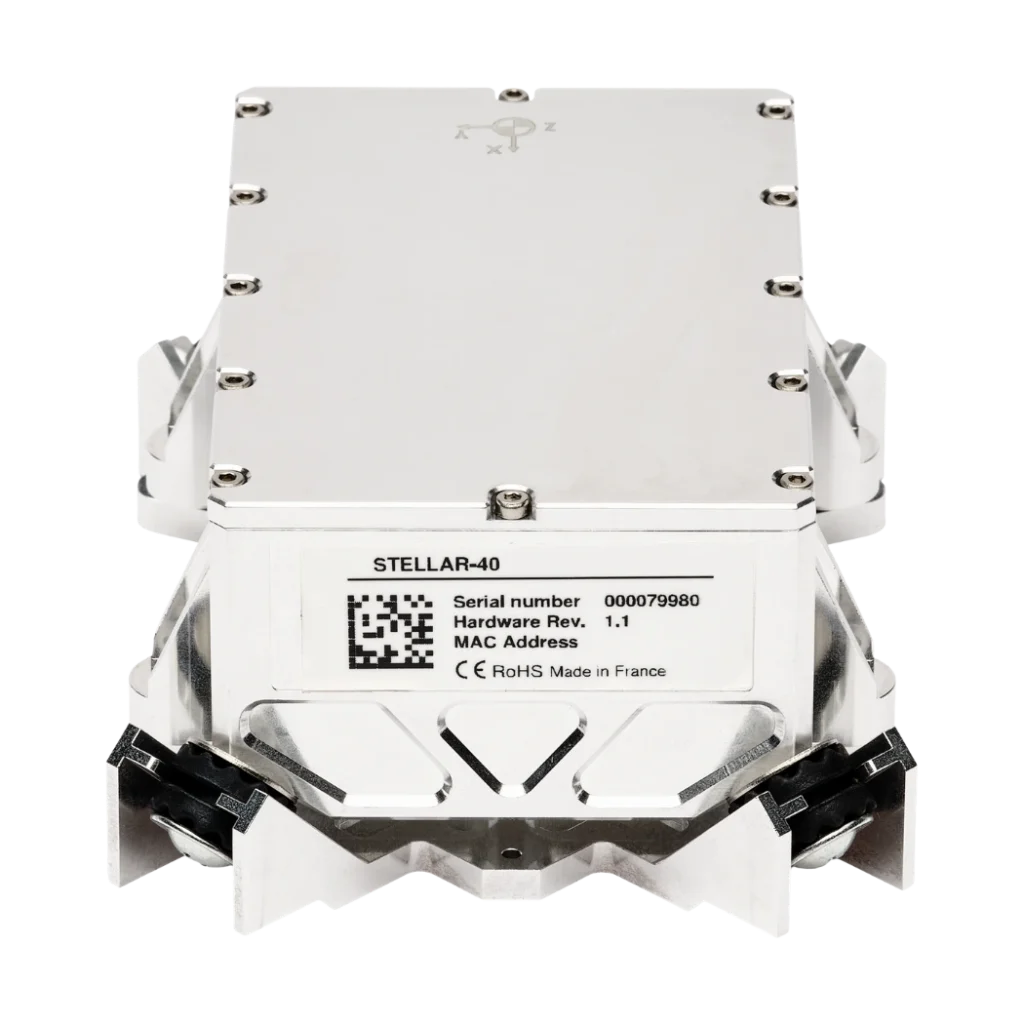
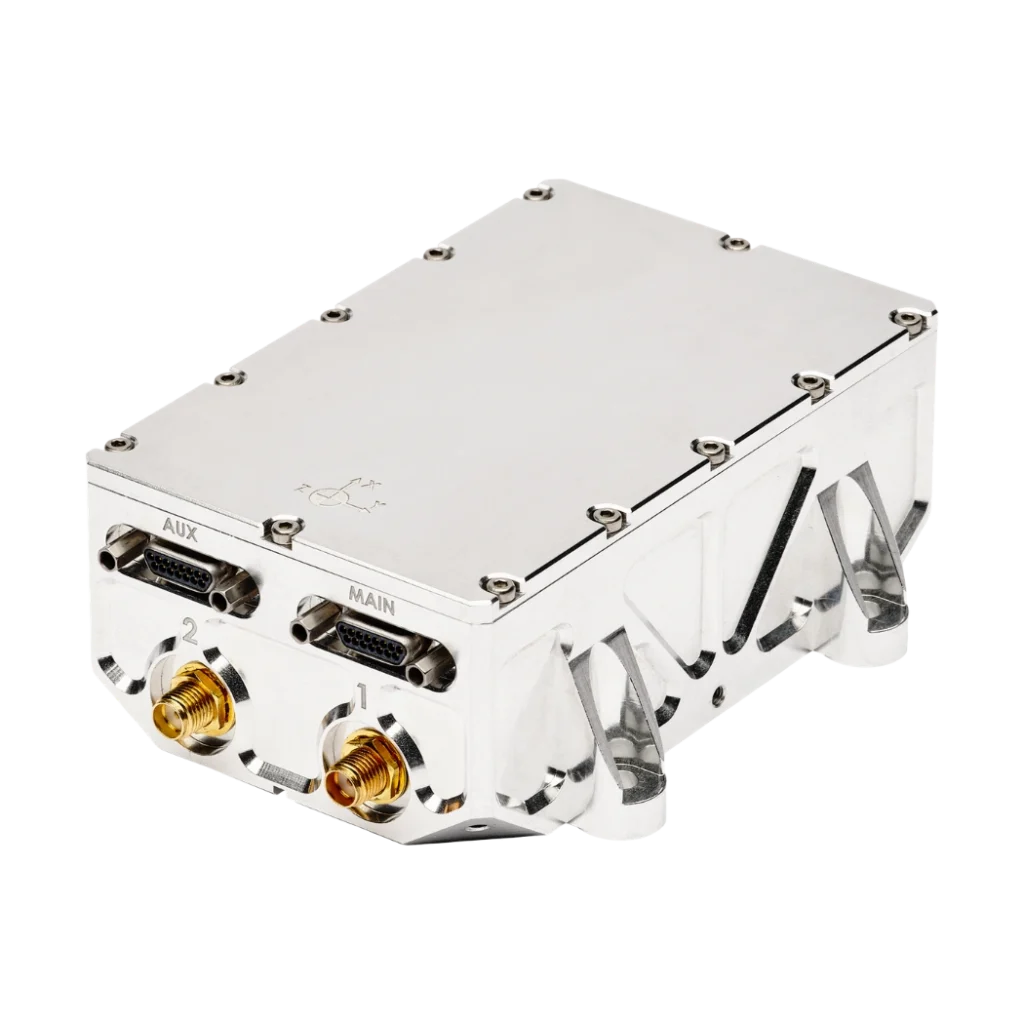
Stellar-40 Sistema de navegación inercial de grado táctico
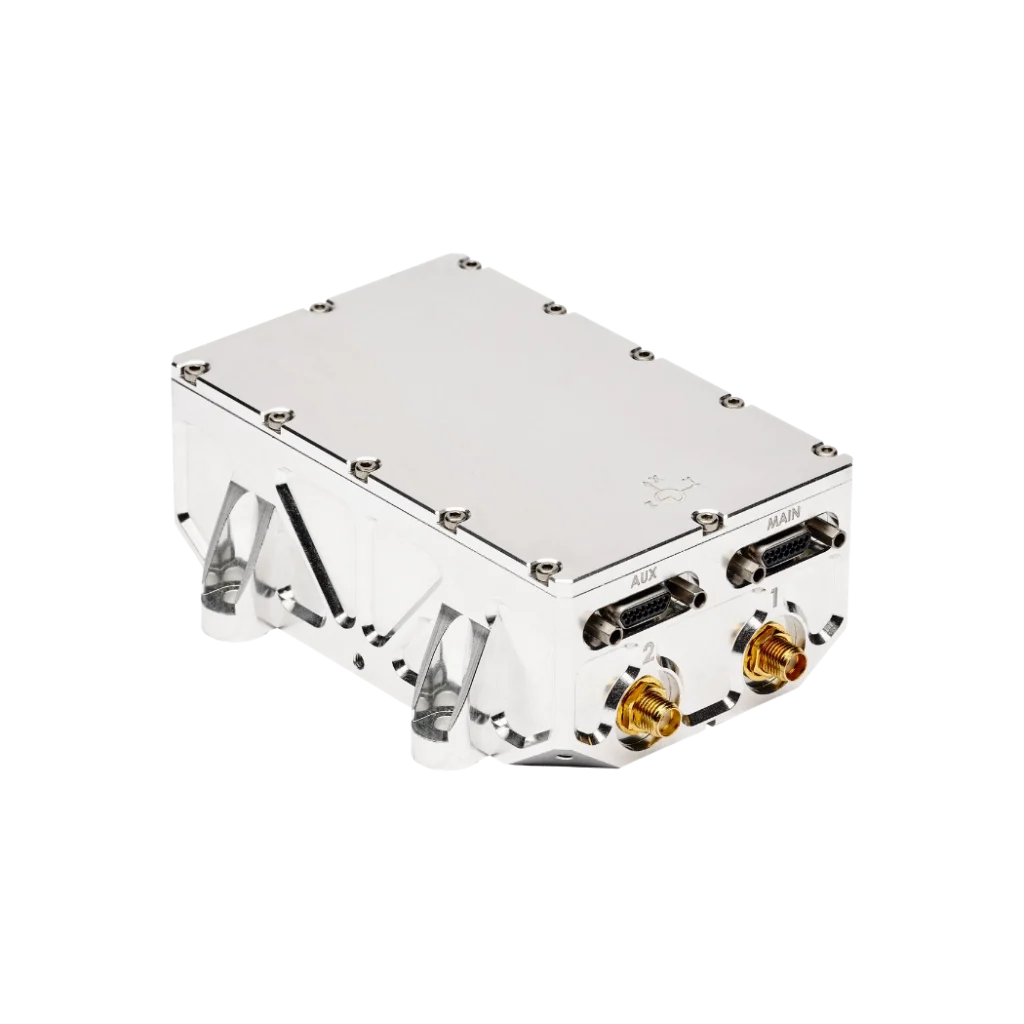
Stellar es un sistema de navegación inercial GNSS de grado táctico que funciona con la plataforma SAF2Nav, lo que le confiere una resistencia sin igual. Combina una IMU de grado táctico, un GNSS resistente al bloqueo y a la suplantación de identidad, y algoritmos avanzados de fusión de sensores, todo ello dentro de una carcasa resistente.
Combinando un rendimiento de alta gama con flexibilidad industrial, Stellar cuenta con una arquitectura única de mitigación de vibraciones de triple capa en un diseño optimizado para la escalabilidad, que cumple con las rigurosas exigencias de la producción en serie.
Con este lanzamiento, SBG Systems amplía SBG Systems su cartera de soluciones de navegación inercial diseñadas para aplicaciones de misión crítica. Stellar no está sujeto a la normativa ITAR.
Stellar-40
Nuestro Stellar es el primero de una nueva Stellar lanzada para satisfacer los requisitos operativos en constante evolución. Este INS de grado táctico INS en dos objetivos principales: aumentar la resiliencia en condiciones operativas adversas y garantizar la escalabilidad, sin comprometer el rendimiento.
Para hacer frente a los retos que plantean las altas vibraciones, SBG Systems creado una obra maestra de la ingeniería mecánica: un exclusivo sistema de protección contra vibraciones de triple capa. Se llevó a cabo un análisis modal completo para garantizar que el producto sea robusto y fiable, al tiempo que se mantiene un diseño notablemente sencillo.
Listo para la navegación por estima con el motor SAF2Nav como núcleo, Stellar se integra a la perfección en su plataforma para ofrecer una navegación resistente, incluso en las condiciones más adversas GNSS.
¡Explore todas las funciones!


Stellar-40 de un vistazo
Robusto. Preciso. Sin fisuras.
Explore las características clave a continuación para obtener más información sobre Stellar-40.
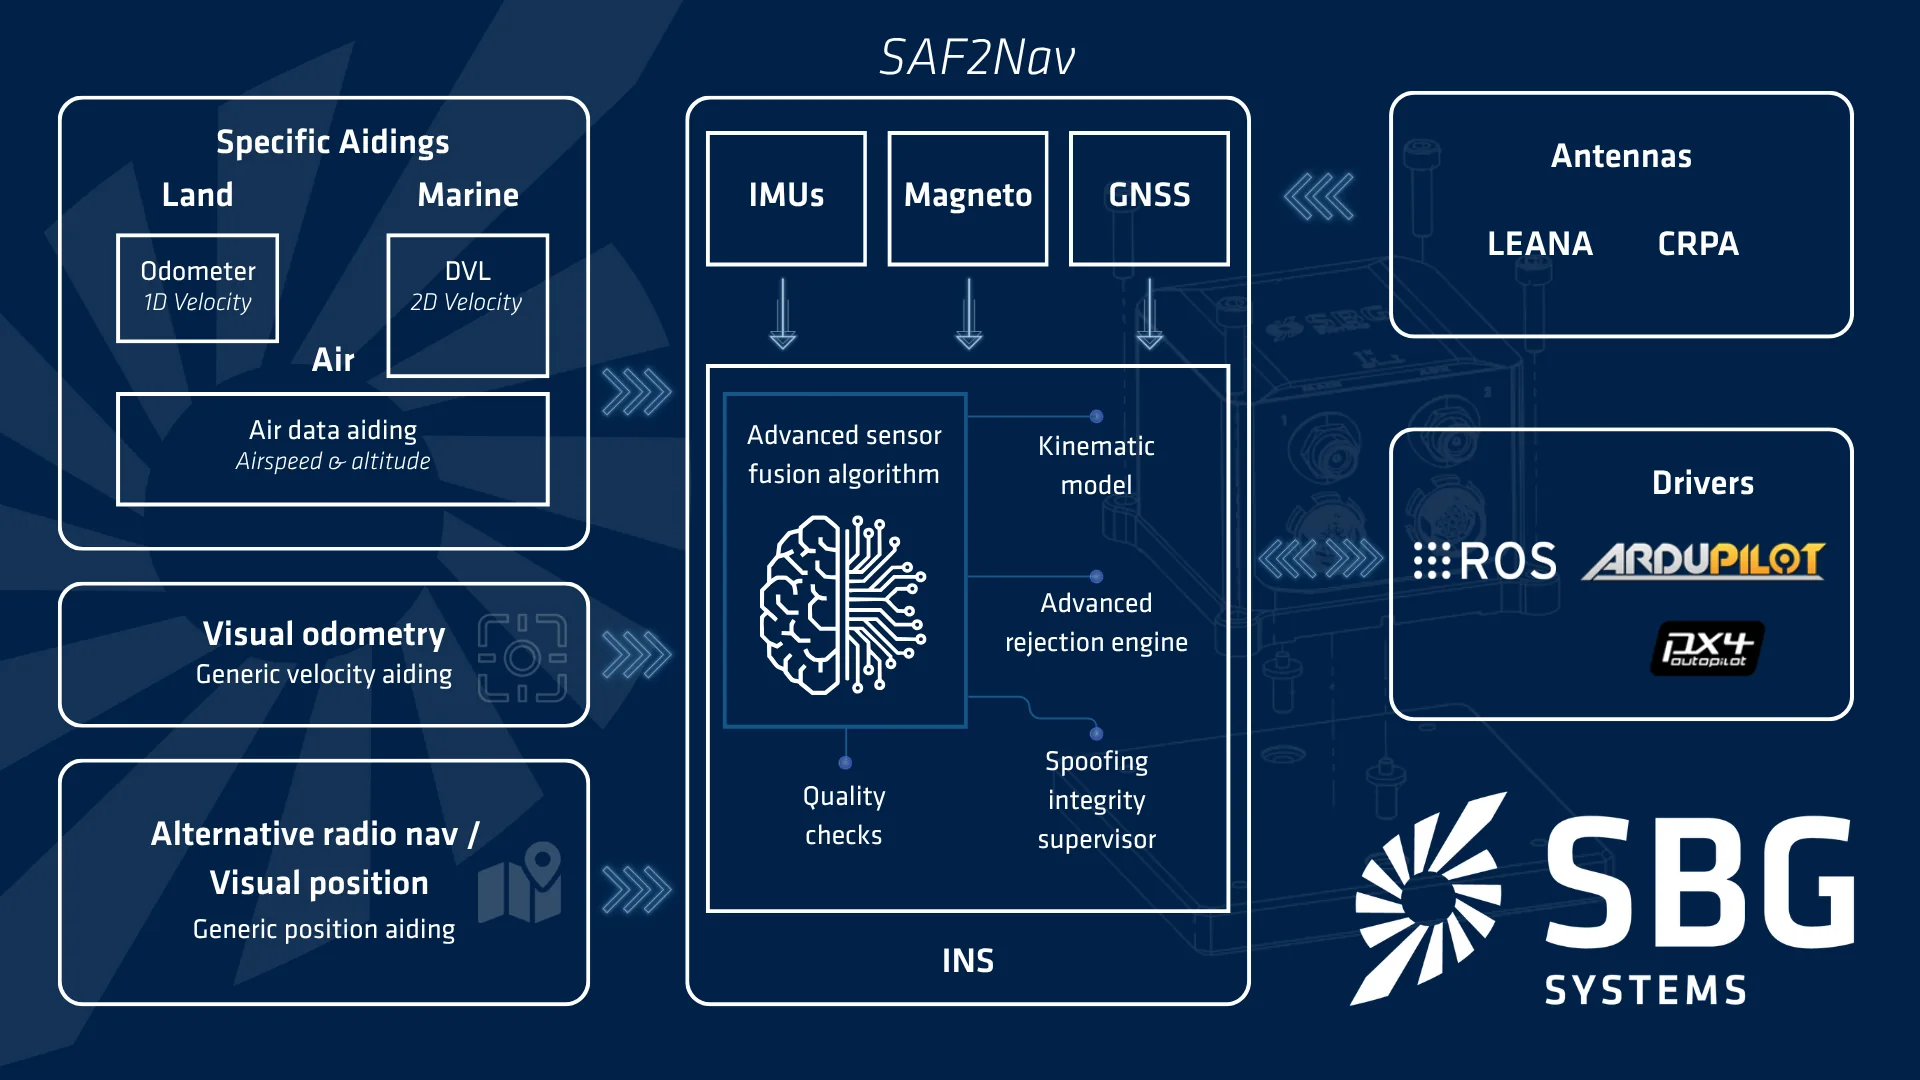
Pila de navegación resistente con SAF2Nav
GNSS ya no GNSS da por sentado. Por eso nuestra pila SAF2Nav es el núcleo de nuestro INS, lo que garantiza la precisión y la seguridad cuando GNSS o es atacado. Se basa en tres pilares fundamentales. En primer lugar, la fusión multisensor combina datos GNSS, IMU, aire, radar y visión en una única solución de navegación coherente. En segundo lugar, un nuevo supervisor de integridad contra el spoofing supervisa los sensores para detectar anomalías al instante, lo que reduce drásticamente el tiempo crítico de alerta. Por último, los modelos cinemáticos adaptativos maximizan la precisión de la navegación, lo que permite al algoritmo de fusión adaptarse perfectamente a la dinámica de movimiento específica de su plataforma.
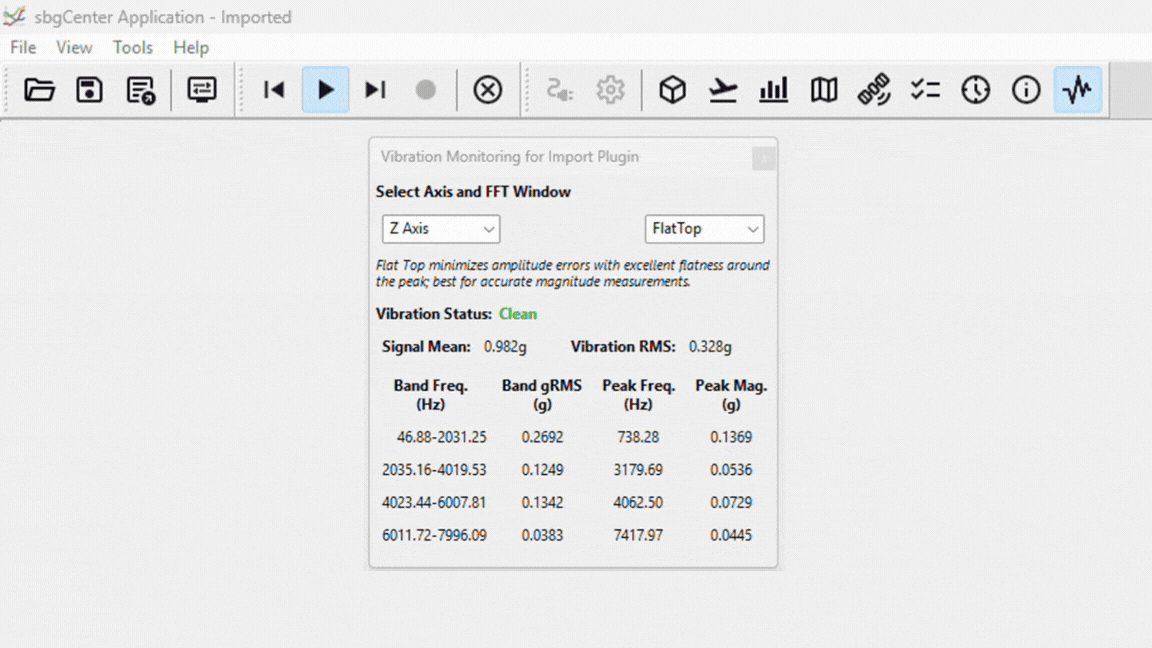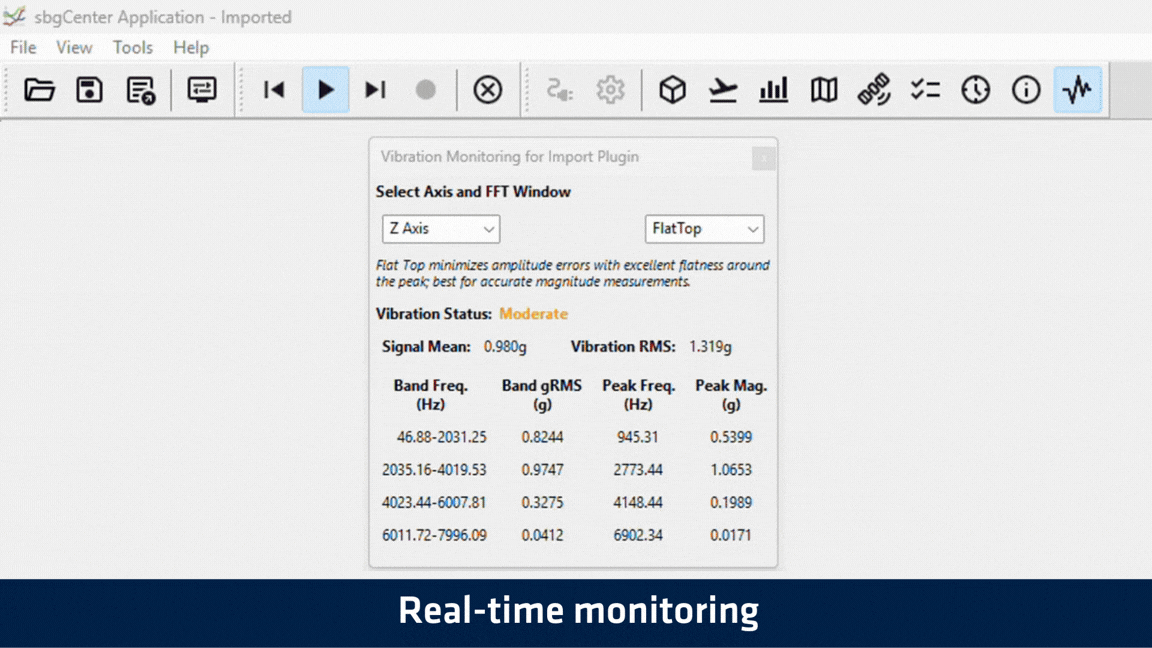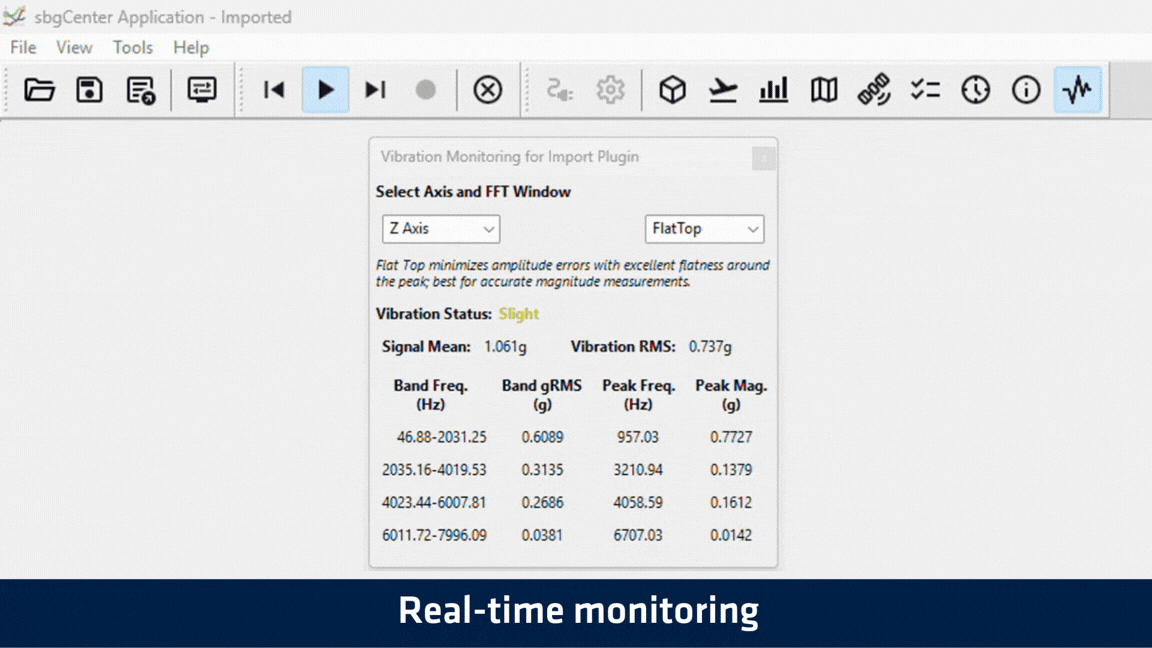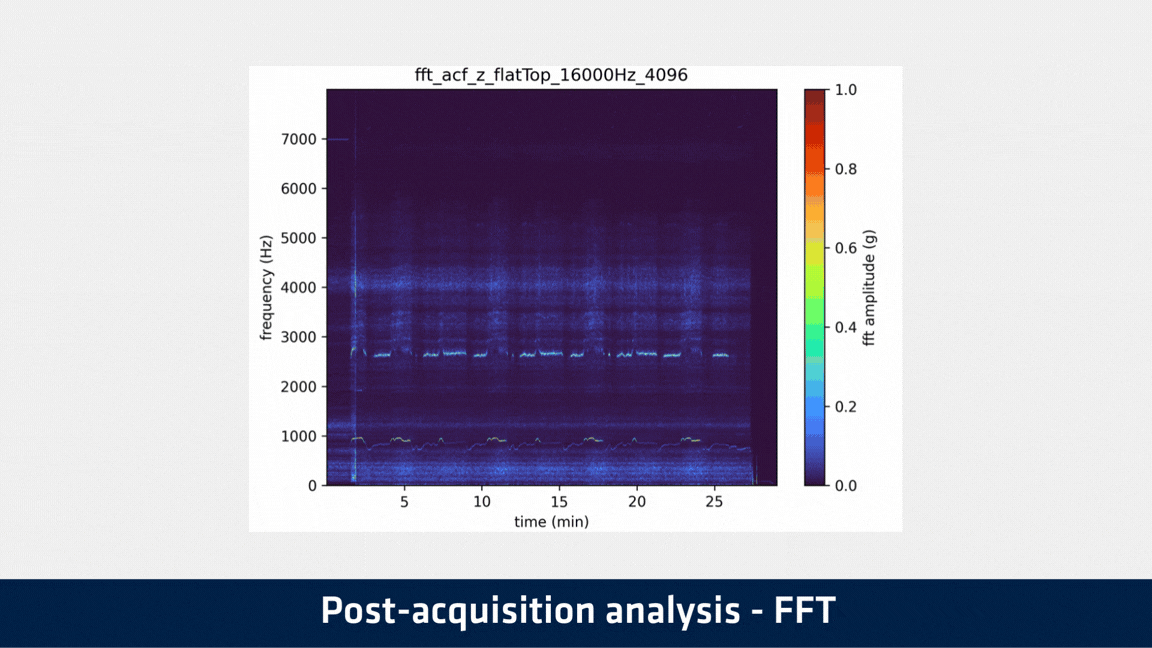
Herramienta integrada de monitorización de vibraciones
El monitoreo de vibraciones para comprender y mitigar las resonancias estructurales rara vez es sencillo y a menudo requiere hardware externo dedicado. Por eso, integramos herramientas de monitoreo completas directamente en el INS Stellar-40. El sistema cuenta con un acelerómetro dedicado de alto ancho de banda que opera hasta 16 kHz, junto con capacidades avanzadas de procesamiento a bordo. Proporciona visualización en tiempo real de RMS, magnitud pico y frecuencia pico en cuatro bandas de frecuencia distintas, lo que permite a los usuarios identificar exactamente dónde ocurren las vibraciones críticas. Además, estos valiosos datos se registran sin problemas y se reutilizan para un análisis FFT en profundidad posterior.
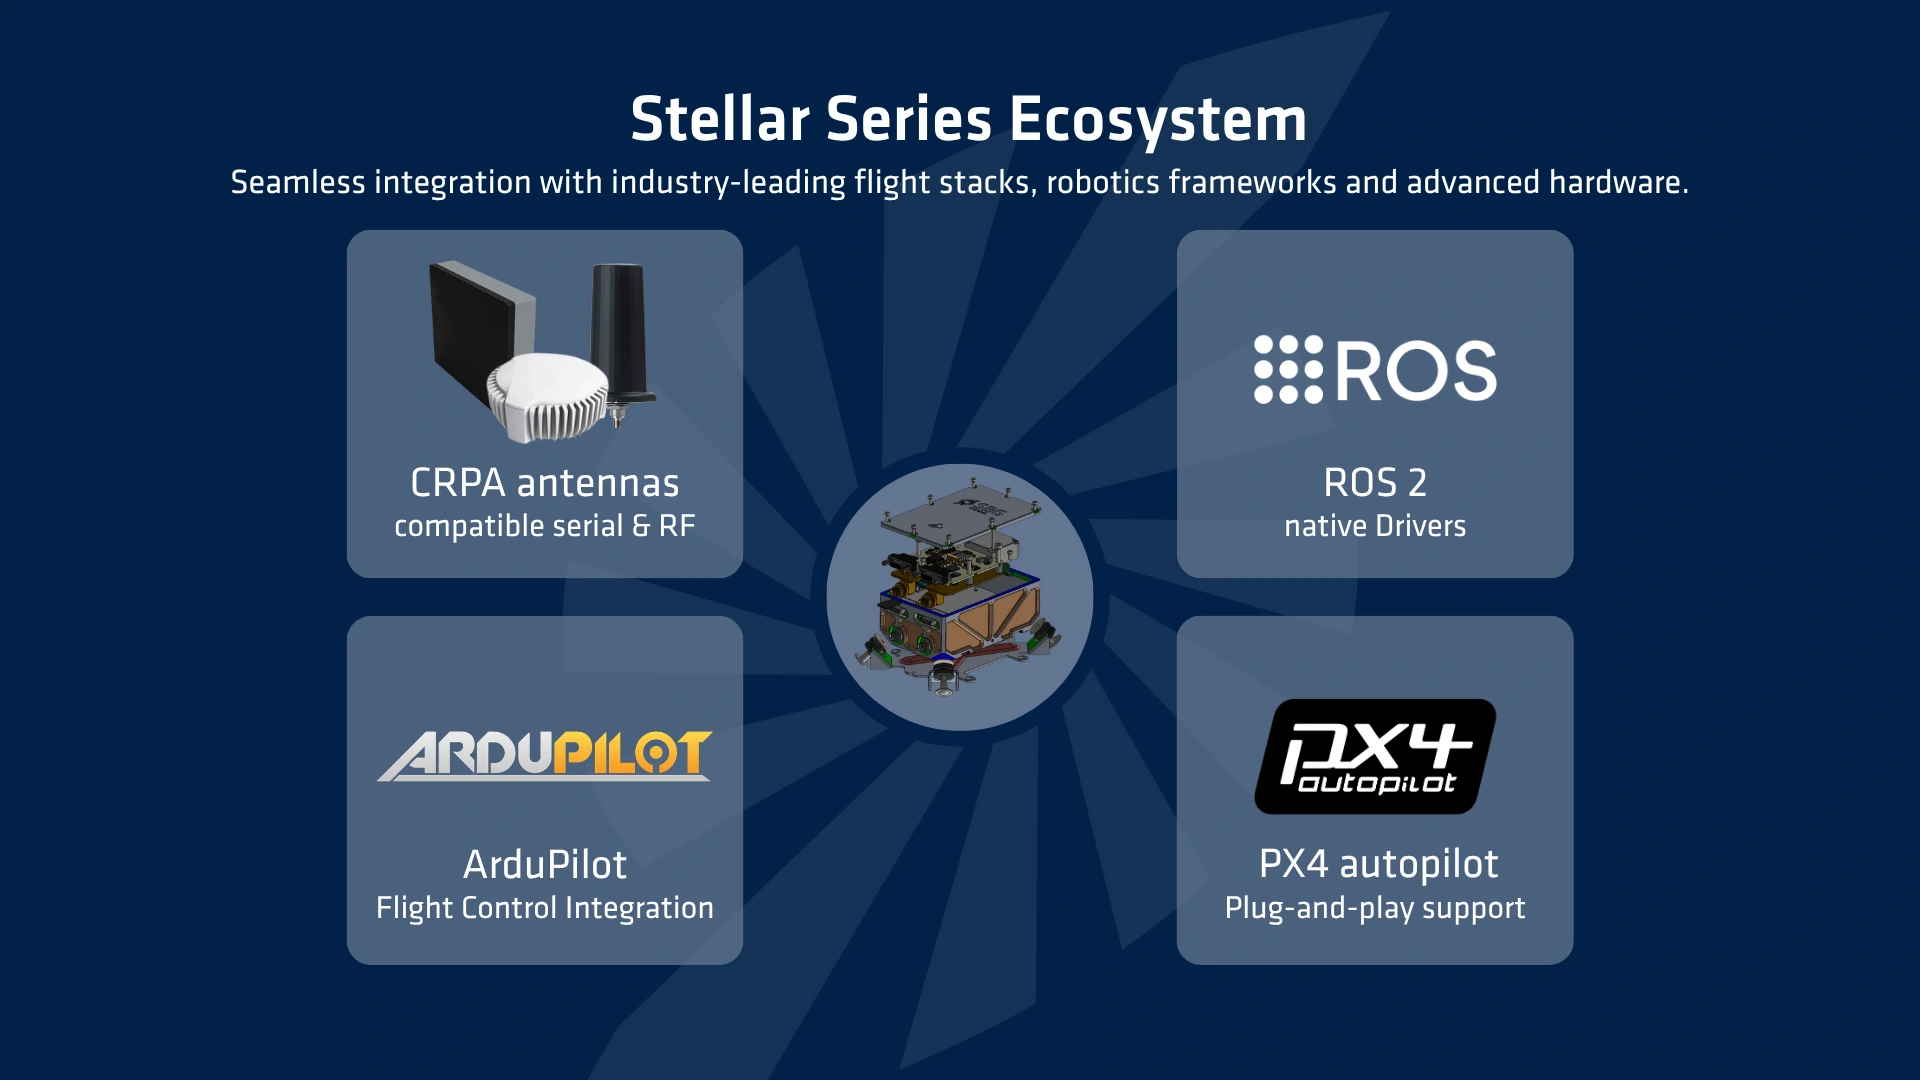
Compatibilidad con el ecosistema
Un sistema de navegación potente solo es bueno si se integra perfectamente en su arquitectura. Por eso, la compatibilidad con el ecosistema es un pilar fundamental de nuestro INS, diseñado para acelerar la implementación y eliminar los gastos generales de integración. En primer lugar, el sistema está totalmente equipado con controladores listos para usar que ofrecen compatibilidad nativa con plataformas autónomas estándar del sector, como ROS2, ArduPilot y PX4. En segundo lugar, para garantizar la máxima resistencia en entornos conflictivos, ofrece compatibilidad plug-and-play directa con antenas CRPA avanzadas. Esta profunda interoperabilidad garantiza una implementación sin esfuerzo en todas sus plataformas críticas.
Resumen de las capacidades y el rendimiento de las misiones
Diseñado para todo tipo de misiones
Descubra el rendimiento del producto en distintos entornos operativos. En cada ámbito se destacan las ventajas relevantes para la misión y las especificaciones clave.
Rendimiento de las misiones aéreas
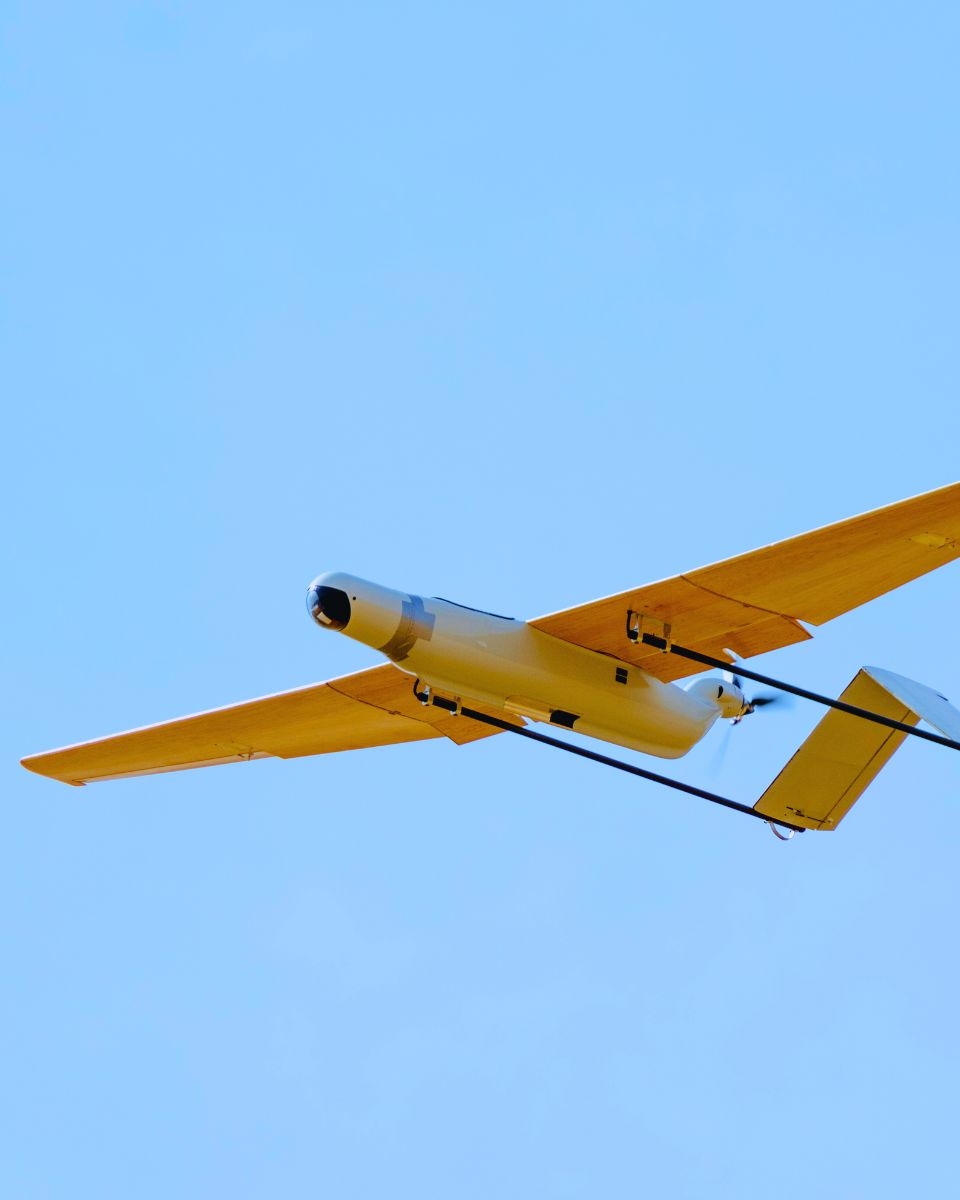
- Navegación de vehículos aéreos no tripulados: plataformas de ala fija y de ala giratoria
- Navegación de vehículos aéreos no tripulados: plataformas de ala fija y de ala giratoria
Desglose de las características de la misión
Diseñado para misiones aéreas exigentes, el sistema combina robustez, precisión y una integración perfecta en plataformas de ala fija y de ala giratoria.
- Perfiles dinámicos específicos adaptados a plataformas de ala fija y de ala giratoria.
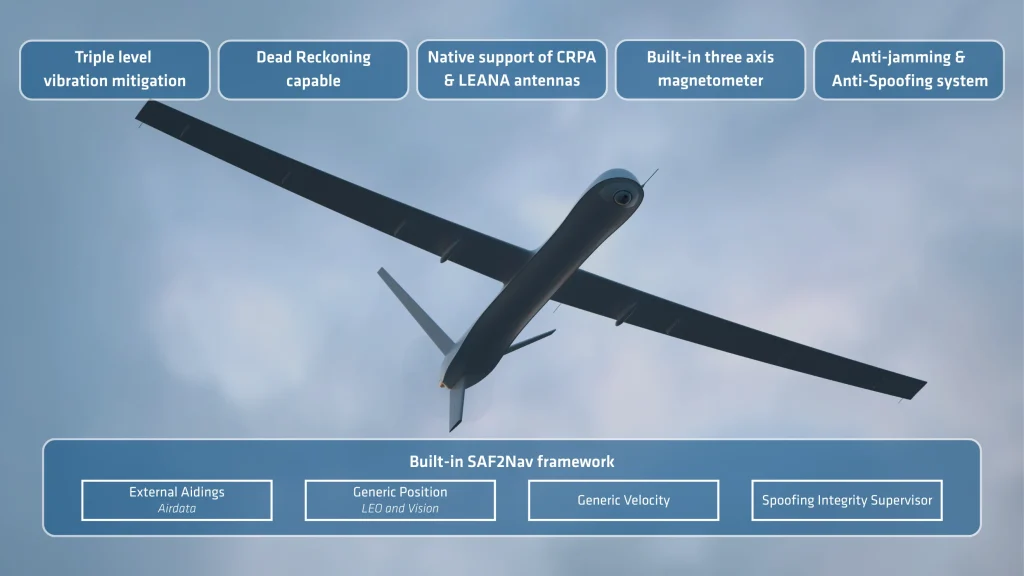
- Aislamiento antivibratorio de triple capa para entornos con un alto nivel de vibraciones transmitidas por el aire.
- Integridad del posicionamiento ante GNSS y suplantación GNSS , gracias a la pila SAF2Nav.
- Navegación estimada táctica basada en la plataforma SAF2Nav para garantizar una navegación ininterrumpida durante GNSS .
- Estimación automática de la velocidad del viento y compensación para la integración del tubo de Pitot.
- Integración perfecta del piloto automático, gracias a nuestros controladores PX4 y ArduPilot.
Rendimiento de las misiones terrestres
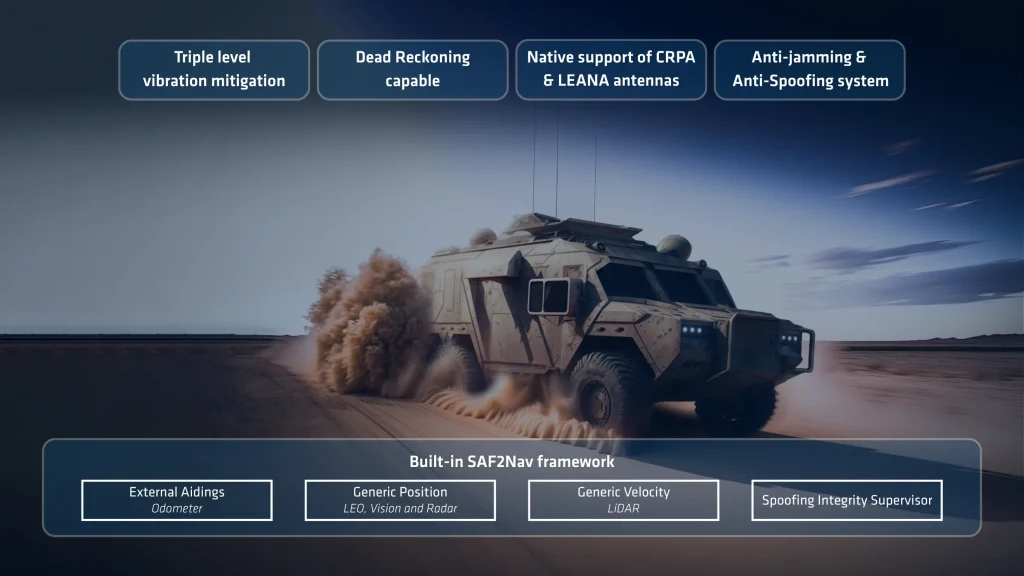
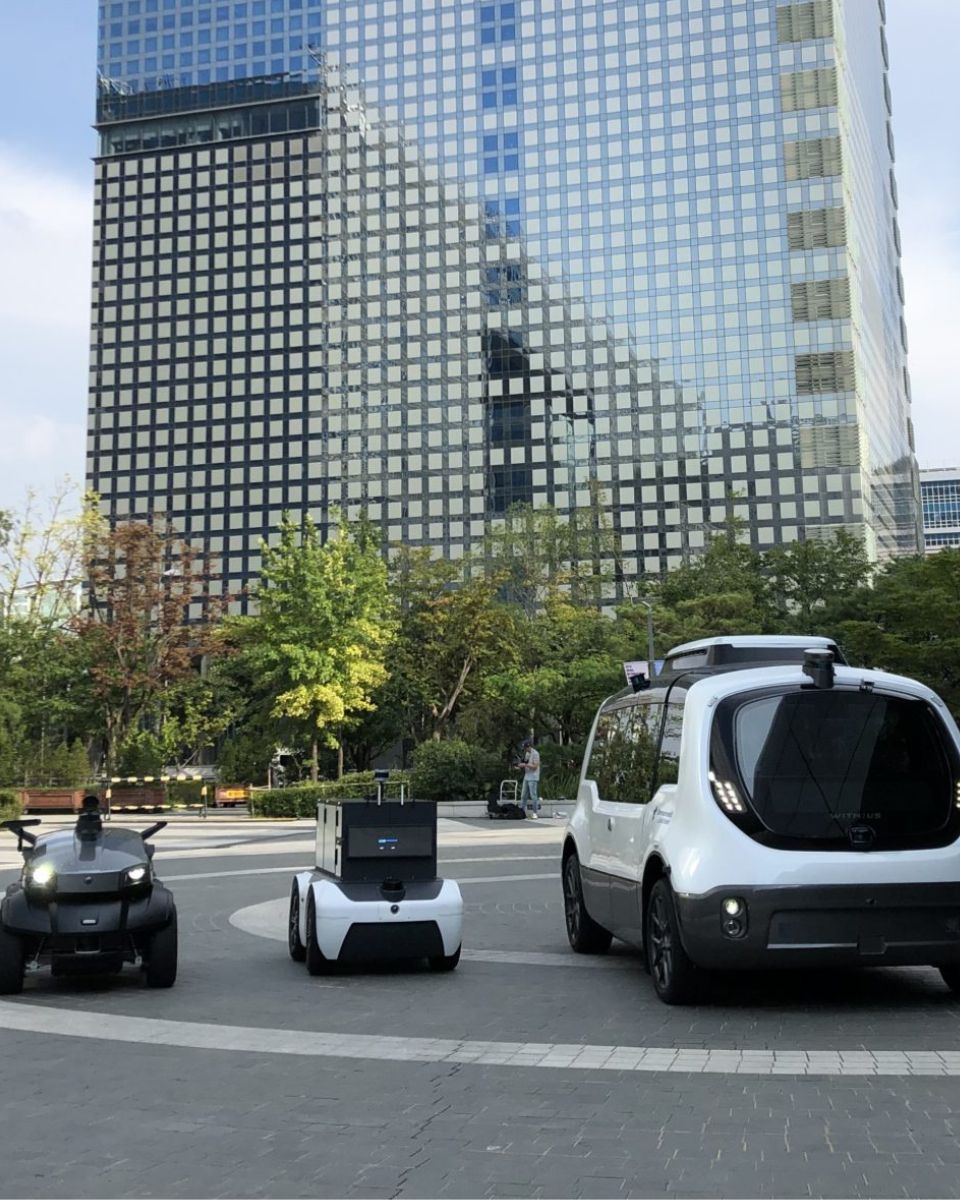
- Navegación terrestre: vehículos de carretera y todoterreno
- Navegación terrestre: vehículos de carretera y todoterreno
Desglose de las características de la misión
Diseñado para misiones terrestres exigentes, el sistema combina robustez, precisión y una integración perfecta en cualquier tipo de vehículo terrestre.
- Perfiles dinámicos específicos diseñados para vehículos todoterreno o de carretera.
- Aislamiento antivibratorio de triple capa para entornos con altas vibraciones.
- Integridad del posicionamiento ante GNSS y suplantación GNSS , gracias a la pila SAF2Nav.
- Entradas de odómetro de rueda y velocidad de impacto para mejorar el rendimiento de la navegación por estima
- Navegación estimada táctica basada en la plataforma SAF2Nav para garantizar una navegación ininterrumpida durante GNSS .
Rendimiento de la navegación en superficie
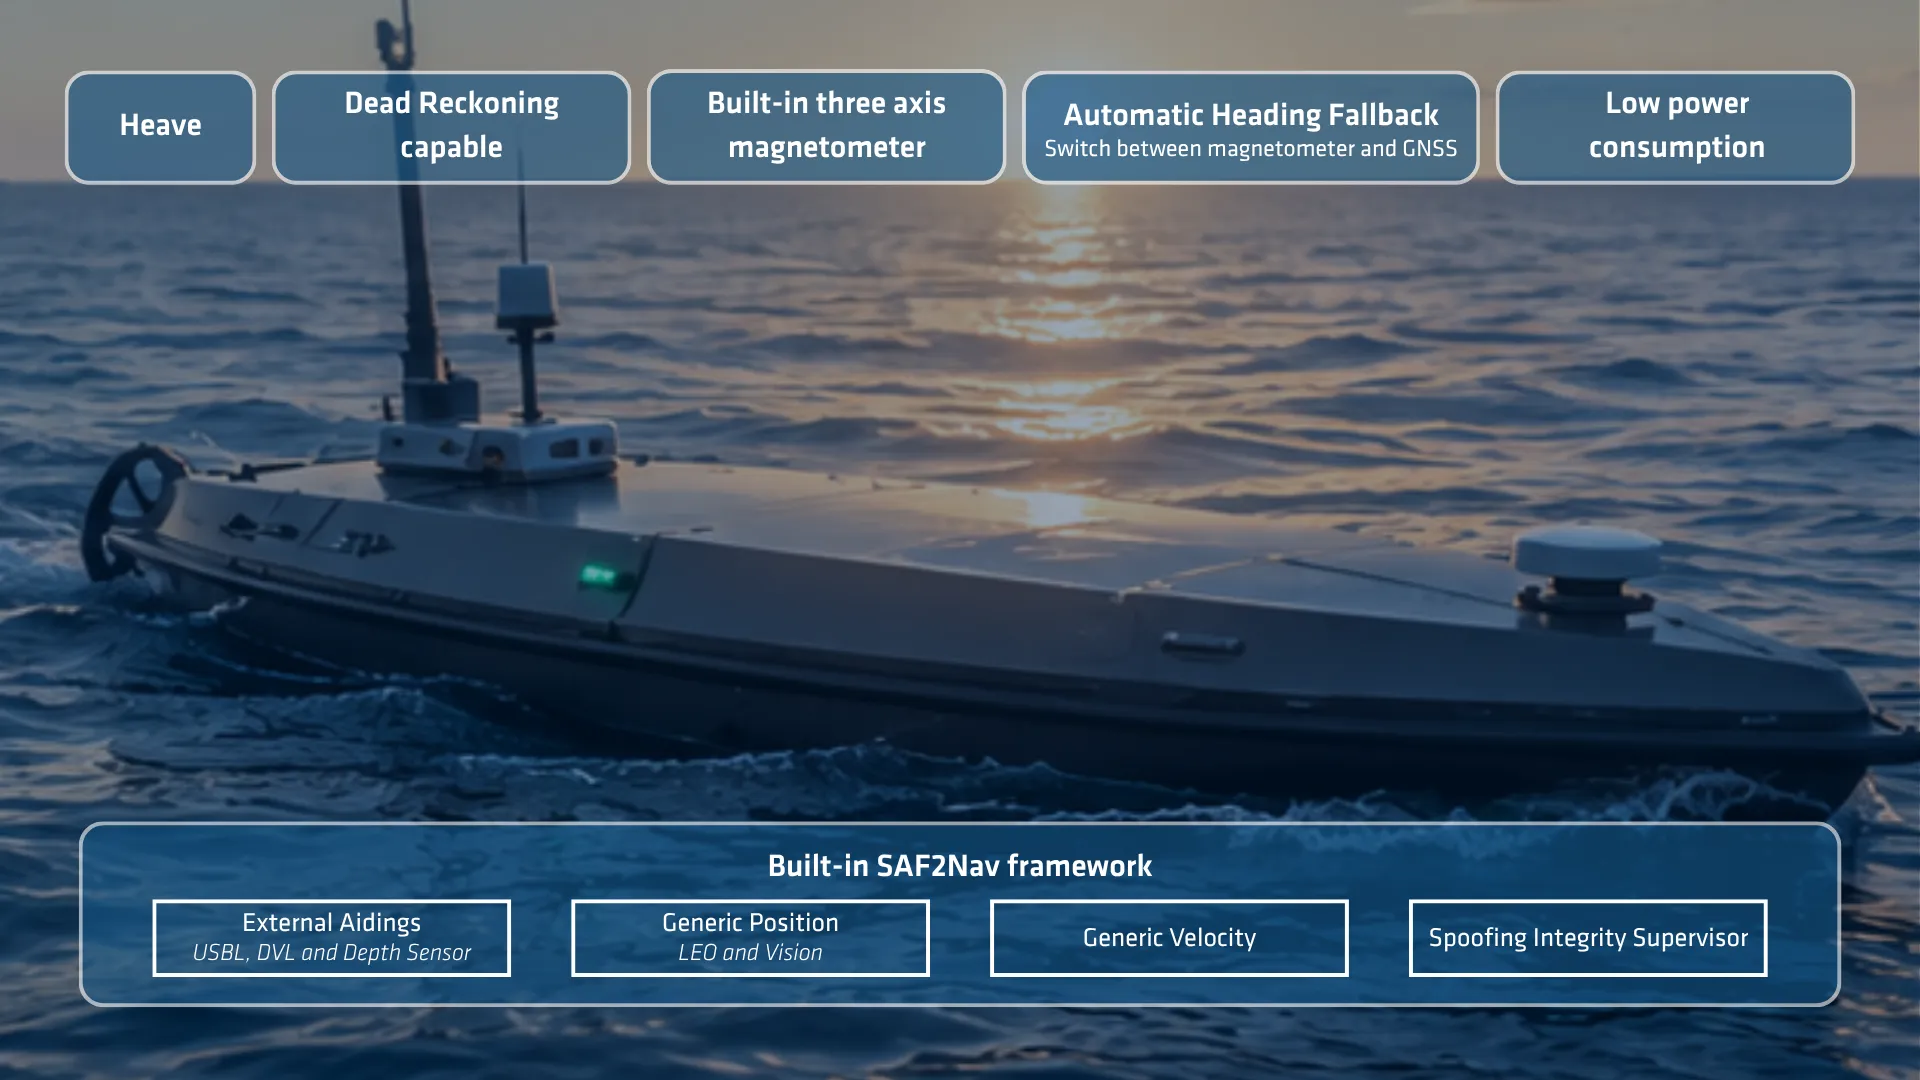
- Navegación marítima: embarcaciones de superficie tripuladas y no tripuladas de cualquier tamaño
- Navegación marítima: embarcaciones de superficie tripuladas y no tripuladas de cualquier tamaño
Desglose de las características de la misión
Diseñado para misiones marítimas exigentes, el sistema combina robustez, precisión y una integración perfecta en cualquier tipo de buque de superficie.
- Perfiles dinámicos específicos diseñados para vehículos marinos de superficie.
- Aislamiento antivibratorio de triple capa para entornos con altas vibraciones.
- Integridad del posicionamiento ante GNSS y suplantación GNSS , gracias a la pila SAF2Nav.
- Entradas de velocidad del DVL o del loch para mejorar el rendimiento de la navegación por estima
- Estimación automática de la velocidad actual y compensación de la velocidad en la pista de agua.
- Navegación estimada táctica basada en la plataforma SAF2Nav para garantizar una navegación ininterrumpida durante GNSS .
Especificaciones
Compatibilidad con vehículos
Embarcaciones de superficie, vehículos submarinos, estudios marinos, entornos marinos y marinos hostiles Aire
Aviones, helicópteros, aeronaves, UAV Terrestre
Coche, automoción, tren/ferrocarril, camión, vehículos de dos ruedas, maquinaria pesada, peatón, mochila, off road
Rendimiento del GNSS
Antena doble, 789 canales GNSS
500 m/s y 80 km de altitud Banda de frecuencia
Multifrecuencia Características del GNSS
SBAS, RTK, PPK, RAW Señales GPS
L1C/A, L1C, L2C, L2PY, L5 Señales de Galileo
E1, E5a, E5b, E6BC Señales de Glonass
L1C/A, L2C/A, L2P, L3OC Señales de Beidou
B1I, B1C, B2a, B2I, B3I, B2b Otras señales
NaviC L5, banda L, QZSS Tiempo de GNSS para la primera fijación
< 35 s Inhibición y suplantación
Antiencadenamiento y antisuplantación automáticos, OSNMA, rechazo automático avanzado de múltiples sensores.
Especificaciones ambientales y rango de operación
-40 °C a 71 °C Vibraciones
3 g RMS – 20Hz a 2kHz Choques
500 g para 0,3 ms MTBF (calculado)
246 000 horas Cumple con
MIL-STD 461G | MIL-STD 1275E | MIL-STD 810H
Interfaces
GNSS, RTCM, NTRIP, datos de vuelo, cuentakilómetros, velocidad y posición genéricas Protocolos de salida
NMEA, ASCII, sbgECom (binario), REST API Protocolos de entrada
NMEA, ASCII, sbgECom (binario), REST API Datalogger
8 GB o 48 h @ 200 Hz Tasa de salida
200 Hz (IMU, INS) Puertos serie
4 puertos serie de E/S con velocidades de hasta 921 600 bps CAN
1x bus CAN 2.0 A/B, hasta 1 Mbps Sync OUT
2 salidas de sincronización (1x RS232 + 1x niveles TTL) Sync IN
4 entradas de sincronización (niveles RS232) Ethernet
1x Ethernet Full Duplex (10/100 Base T) PTP/NTP, NTRIP, interfaz web, FTP Conectores
2x Micro 15 (E/S) 2x conectores SMA (antenas)
Especificaciones mecánicas y eléctricas
9 a 36 VDC Consumo de energía
< 3 W without antennas Peso (g)
365 g / 443 g con amortiguador Dimensiones (LxAxA)
107,7 mm x 85 mm x 40 mm
Especificaciones de temporización
< 200 ns Precisión PTP
< 1 µs Precisión PPS
< 1 µs (jitter < 1 µs) Deriva en navegación a estima
1 ppm
Ficha técnica de Stellar-40
¡Reciba todas las características y especificaciones del producto directamente en su bandeja de entrada!
Compare Stellar-40 con otros productos
Anímese y compare nuestra gama de sensores inerciales más avanzada para la navegación, el movimiento y la detección de oleaje. Las especificaciones completas se pueden encontrar en el Manual de Hardware disponible bajo petición.
-
Stellar-40
- Posición horizontal de un solo punto
- 1.2 m
- Evaluación del rendimiento de la suplantación de identidad y la interferencia
- ★★★★★
- Resistencia al spoofing y al jamming
- Todas las constelaciones, banda completa, supervisión y mitigación avanzadas
- Resistencia a las vibraciones
- Tres niveles
- Navegación a estima
- Hasta un 0,2 % de DT (vehículo de carretera, GNSS con doble antena GNSS cuentakilómetros)
- Peso (g)
- 365 g
- Dimensiones (LxAxA)
- 107,7 x 85 x 40 mm
-
- Posición horizontal de un solo punto
- 1.2 m
- Evaluación del rendimiento de la suplantación de identidad y la interferencia
- ★★★☆☆
- Resistencia al spoofing y al jamming
- Todas las constelaciones, doble banda, supervisión y mitigación
- Resistencia a las vibraciones
- Un nivel
- Navegación a estima
- Hasta un 0,2 % de DT (vehículo de carretera, GNSS con doble antena GNSS cuentakilómetros)
- Peso (g)
- 165 g
- Dimensiones (LxAxA)
- 42 x 57 x 60 mm
-
- Posición horizontal de un solo punto
- 1.0 m
- Evaluación del rendimiento de la suplantación de identidad y la interferencia
- ★★★☆☆
- Resistencia al spoofing y al jamming
- Todas las constelaciones, banda triple, supervisión y mitigación avanzadas
- Resistencia a las vibraciones
- Un nivel
- Navegación a estima
- < 0.1 % DT (Onroad vehicle, dual antenna GNSS and odometer)
- Peso (g)
- < 900 g
- Dimensiones (LxAxA)
- 130 x 100 x 75 mm
-
- Posición horizontal de un solo punto
- 1.2 m
- Evaluación del rendimiento de la suplantación de identidad y la interferencia
- ★★★☆☆
- Resistencia al spoofing y al jamming
- Todas las constelaciones, doble banda, supervisión y mitigación
- Resistencia a las vibraciones
- Un nivel
- Navegación a estima
- Hasta un 0,5 % de DT (vehículo de carretera, GNSS con doble antena GNSS cuentakilómetros)
- Peso (g)
- 65 g
- Dimensiones (LxAxA)
- 46 x 45 x 32 mm


Compatibilidad


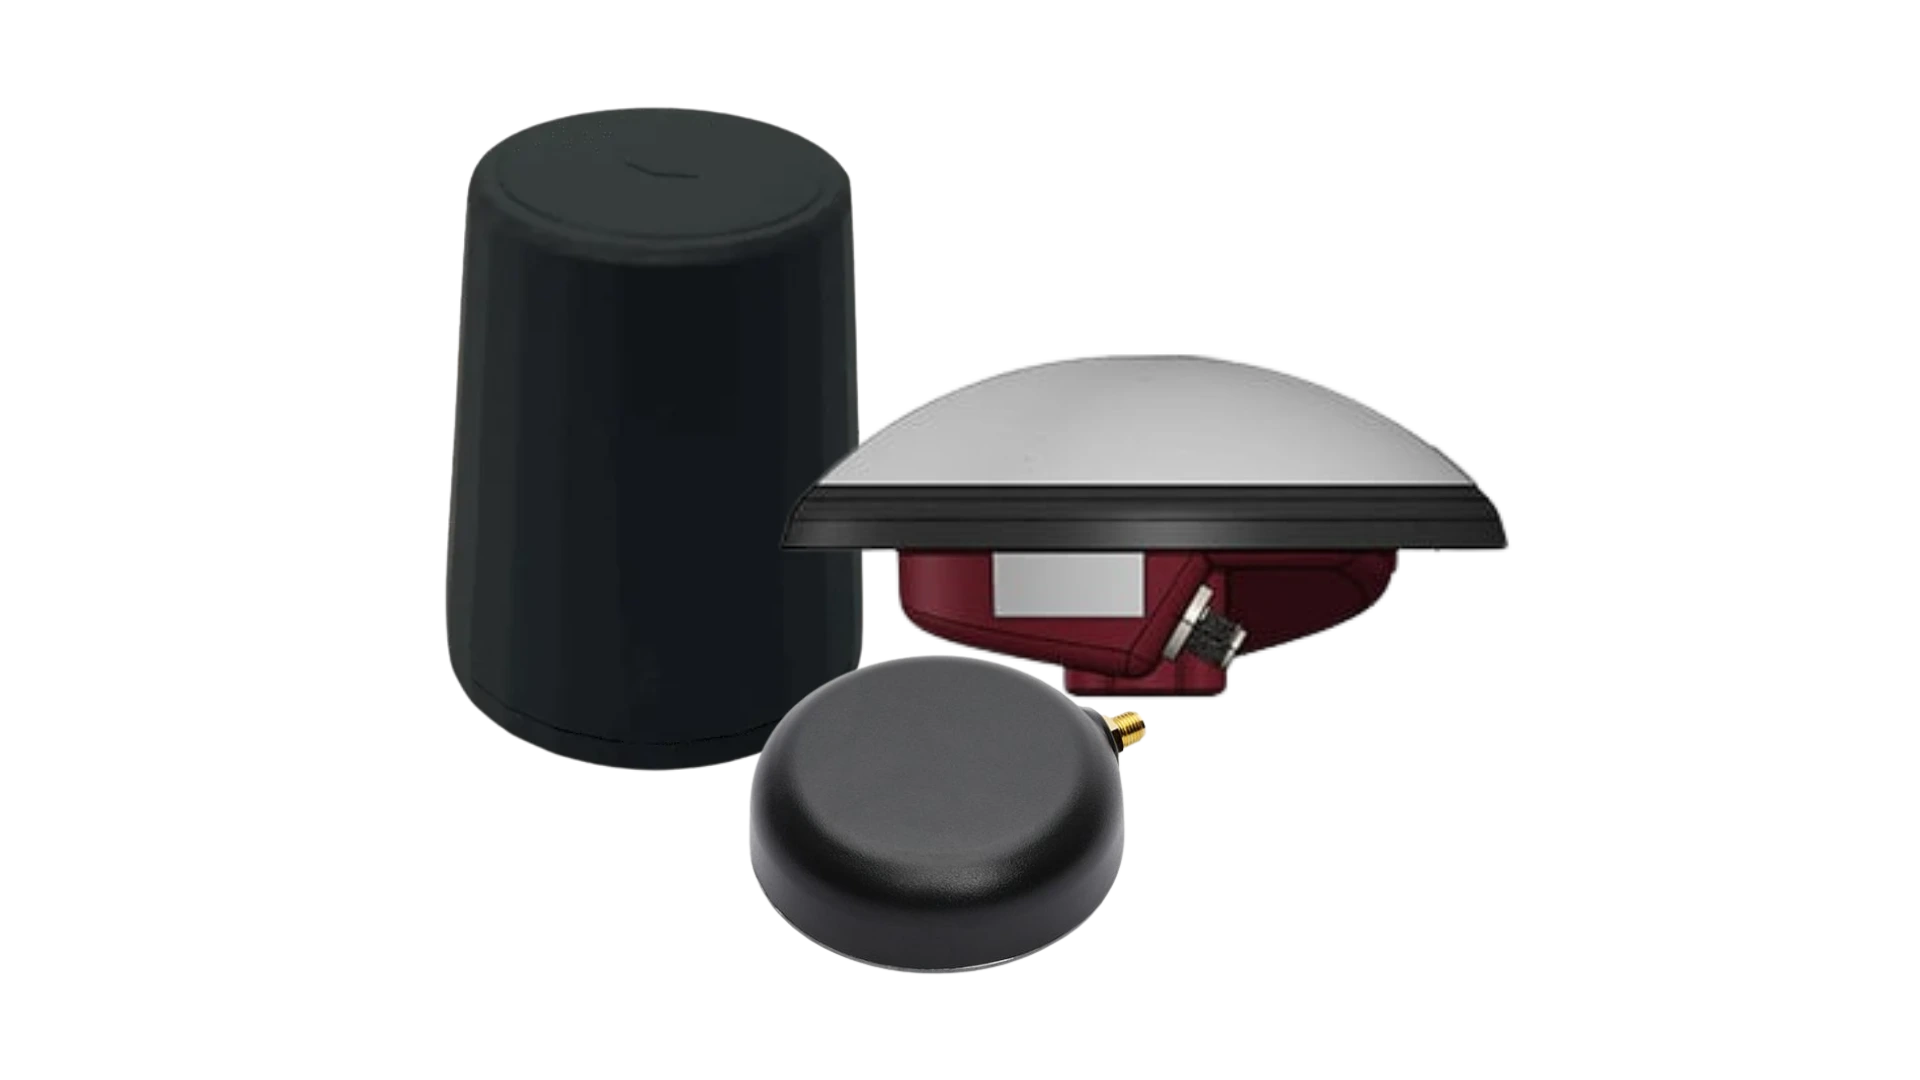
Una selección compatible de antenas anti-interferencias y anti-suplantación.
Hemos seleccionado una gama óptima de antenas antiinterferencias y antisuplantación, totalmente probadas y validadas para garantizar su compatibilidad. Esta gama incluye tecnologías probadas como CRPA (antena con patrón de recepción controlado) y LEANA (antena de navegación antiinterferencias de baja elevación).
¡Descubra nuestras soluciones recomendadas!
Documentación y recursos
Stellar-40 incluye una documentación en línea completa, diseñada para apoyar a los usuarios en cada paso.
Desde las guías de instalación hasta la configuración avanzada y la resolución de problemas, nuestros manuales claros y detallados garantizan una integración y un funcionamiento sin problemas.
Nuestros casos prácticos
Explore casos de uso reales que demuestran cómo nuestras soluciones mejoran el rendimiento, reducen el tiempo de inactividad y aumentan la eficiencia operativa. Descubra cómo nuestros sensores avanzados e interfaces intuitivas proporcionan la precisión y el control que necesita para sobresalir en sus aplicaciones.

Productos y accesorios adicionales
Descubra cómo nuestras soluciones pueden transformar sus operaciones explorando nuestra diversa gama de aplicaciones. Con nuestros sensores y software de movimiento y navegación, obtiene acceso a tecnologías de última generación que impulsan el éxito y la innovación en su campo.
Únase a nosotros para desbloquear el potencial de las soluciones de navegación inercial y posicionamiento en diversos sectores.

Qinertia GNSS-INS
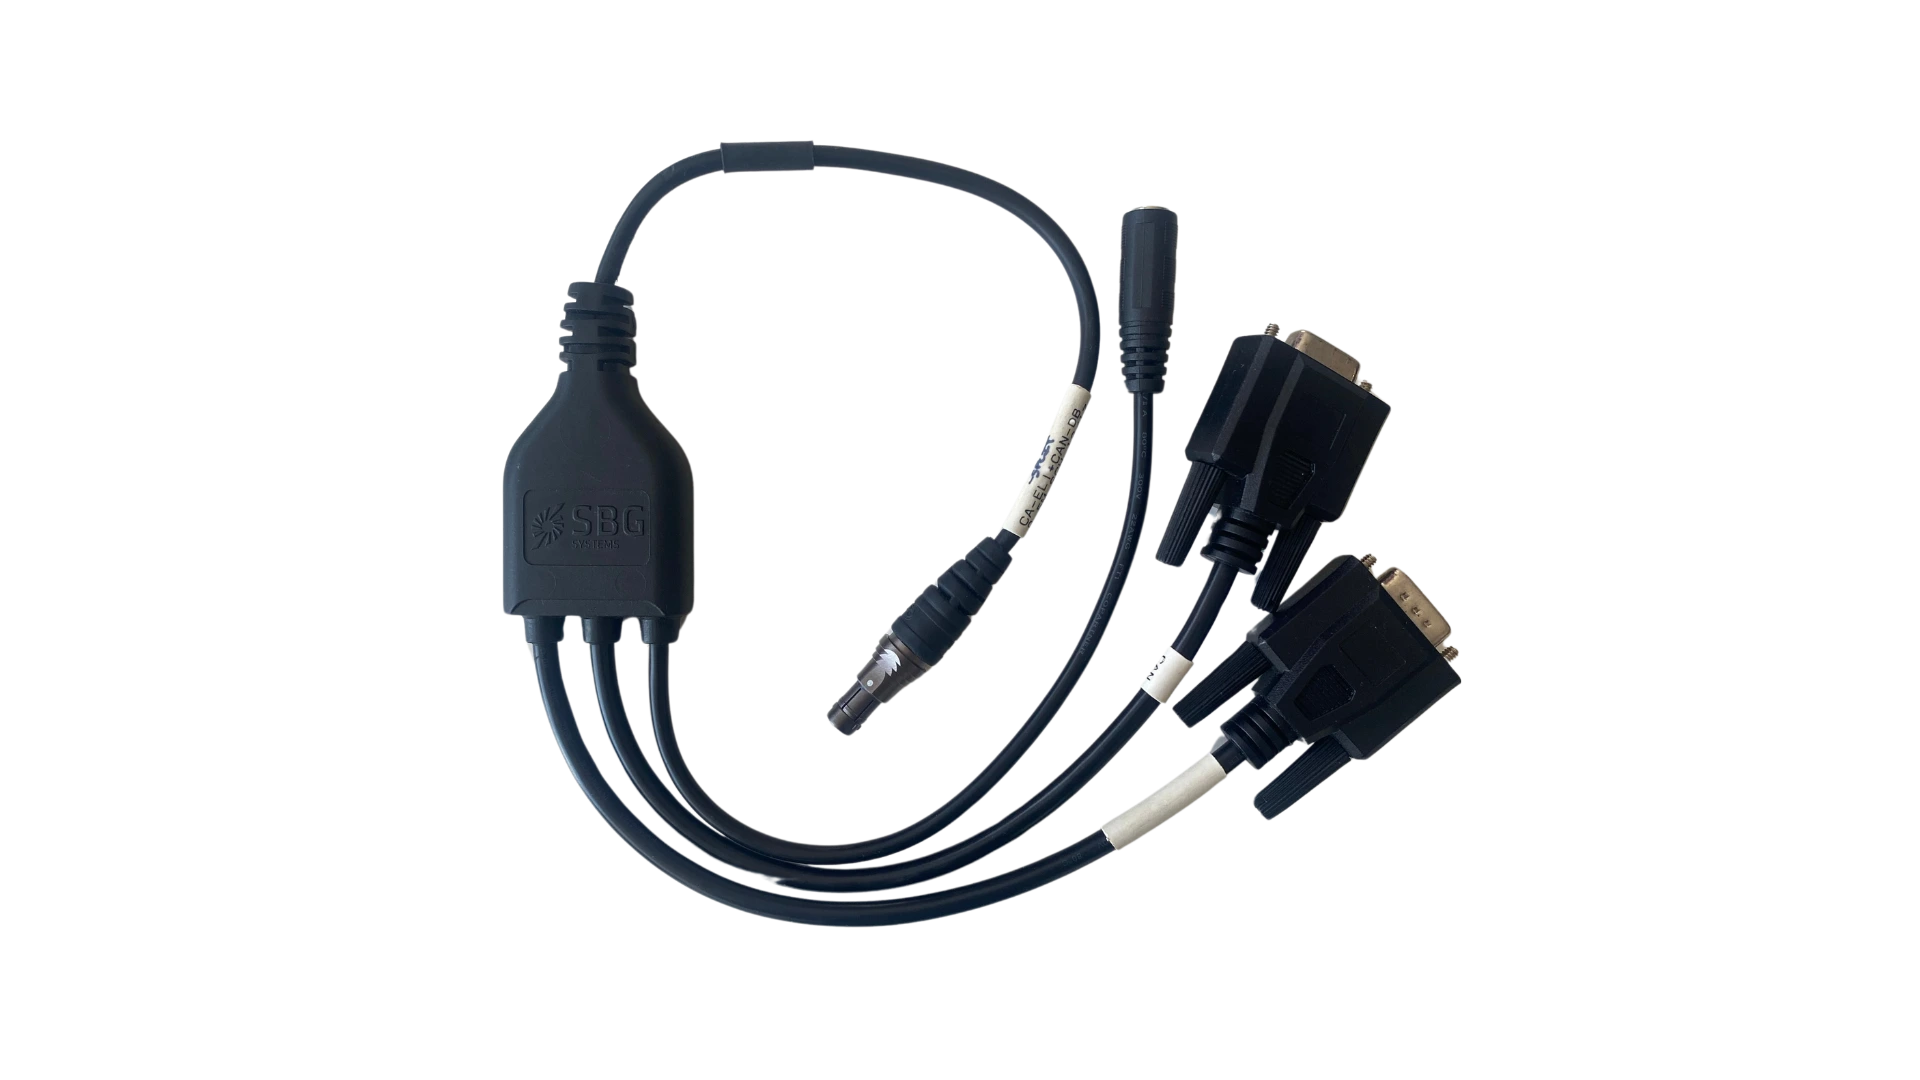
Cables
Antenas GNSS
Proceso de producción
Descubre la precisión y la experiencia que hay detrás de cada producto de SBG Systems , incluidas nuestras soluciones IMU, AHRS y INS . En primer lugar, descubre cómo nuestros ingenieros diseñan cada sistema teniendo en cuenta la precisión y la fiabilidad. A continuación, comprueba cómo fabricamos y probamos nuestros sistemas de navegación inercial de alto rendimiento.
A lo largo de todo el proceso, aplicamos rigurosos controles de calidad para garantizar un rendimiento constante. Además, nuestros métodos de ingeniería avanzados contribuyen a que cada producto cumpla con exigentes estándares de precisión y fiabilidad.
Mira ahora el vídeo para descubrir cómo fabricamos sistemas inerciales de alto rendimiento.
Solicitar un presupuesto
Hablan de nosotros
Presentamos experiencias y testimonios de profesionales del sector y clientes que utilizan nuestros productos en proyectos reales. Sus opiniones ponen de relieve la calidad y el rendimiento de nuestras soluciones de INS . Además, demuestran cómo nuestra tecnología da respuesta a aplicaciones de navegación muy exigentes.
Descubre cómo nuestra tecnología innovadora mejora las operaciones, aumenta la productividad y ofrece resultados fiables en diversas aplicaciones.


Sección de preguntas frecuentes
Bienvenido a nuestra sección de preguntas frecuentes, donde respondemos a sus preguntas más apremiantes sobre nuestra tecnología de vanguardia y sus aplicaciones. Aquí encontrará respuestas completas sobre las características del producto, los procesos de instalación, consejos para la resolución de problemas y las mejores prácticas para maximizar su experiencia con nuestro INS compacto. Tanto si es un nuevo usuario que busca orientación como si es un profesional experimentado que busca información avanzada, nuestras preguntas frecuentes están diseñadas para proporcionarle la información que necesita.
¡Encuentre sus respuestas aquí!
¿Qué es la navegación por estima en navegación?
La navegación por estima es un método de navegación sin GNSS que se basa en la inercia y otros datos de sensores para mantener un seguimiento continuo. Por lo general, cuando GNSS pierde GNSS , el sistema pierde por completo su posición. Con la navegación por estima, el sistema calcula una posición continua que se desviará lentamente con el tiempo. La velocidad de esta desviación depende de la calidad de la IMU interna IMU de la disponibilidad de sensores externos auxiliares.
¿Qué formatos admite para ayudas externas (por ejemplo, datos aéreos, visión)?
El Stellar-40 utiliza nuestro protocolo propietario sbgECom, que emplea tramas de mensajes claramente definidas. Utilizando esos mensajes predefinidos, el sistema puede ingerir sin problemas datos aerodinámicos (airdata), velocidades del cuerpo y datos de posición absoluta de cualquier sensor externo capaz de proporcionar dicha información.
¿Hay algún campo específico para introducir manualmente la estimación del viento?
No, ya que no es necesario. El algoritmo avanzado de fusión de sensores del Stellar-40 calcula y estima automáticamente las condiciones del viento en tiempo real, eliminando la necesidad de introducirlas manualmente.
¿Qué opciones de ayuda externa hay disponibles para aplicaciones terrestres?
Para plataformas terrestres, el Stellar-40 admite una variedad de entradas de asistencia para mejorar la precisión de la navegación, especialmente en entornos con denegación de GNSS. Estas incluyen odómetros de hardware (odometría de rueda), asistencias de velocidad de sensores externos (como LiDAR o sensores ópticos) y asistencias de posición absoluta.
¿Cómo elijo entre las versiones amortiguada y no amortiguada del Stellar-40?
La elección correcta depende de su entorno operativo. Recomendamos encarecidamente la versión amortiguada para plataformas expuestas a entornos hostiles y con vibraciones, como drones de ataque profundo o vehículos terrestres no tripulados (UGV). Si no está seguro de qué versión se adapta mejor a su aplicación, nuestro equipo de asistencia está a su disposición para ayudarle a tomar la decisión correcta.
¿Qué es el SBAS?
¿Qué es el SBAS?
El Sistema de Aumentación Basado en Satélites (SBAS) es una tecnología GNSS que mejora la precisión, la integridad, la disponibilidad y la continuidad del posicionamiento por satélite. Desarrollado inicialmente para dar soporte a la aviación, el SBAS se ha convertido en una valiosa ayuda a la navegación para aplicaciones como los vehículos aéreos no tripulados (UAV), la navegación marítima, la agricultura de precisión, la cartografía SIG, los vehículos autónomos y los sistemas de navegación inercial (INS). A diferencia de la cinemática en tiempo real (RTK) o el posicionamiento de punto preciso (PPP), el SBAS proporciona un posicionamiento gratuito con una precisión del orden de un metro sin necesidad de una estación base local ni de conexión a Internet.
Un GNSS autónomo determina su posición midiendo las pseudodistancias desde los satélites pertenecientes a constelaciones como GPS, Galileo, GLONASS o BeiDou. Sin embargo, estas mediciones se ven afectadas por varias fuentes de error, entre las que se incluyen la deriva del reloj del satélite, los errores de órbita (efemérides), el retardo ionosférico, el retardo troposférico, el ruido del receptor y las trayectorias múltiples. El SBAS estima continuamente el mayor de estos errores y transmite correcciones en tiempo real que mejoran significativamente la solución de navegación.
La arquitectura del SBAS se basa en una red de estaciones de referencia, cuya ubicación se ha determinado con precisión, distribuidas por toda una región. Estas estaciones supervisan continuamente GNSS y comparan las distancias medidas a los satélites con sus posiciones conocidas para estimar los errores del reloj del satélite, de la órbita y de la ionosfera. Las mediciones se transmiten a centros de control principales, que combinan los datos de todas las estaciones de referencia para generar mensajes de corrección e información de integridad. A continuación, estos mensajes se envían a satélites geoestacionarios, que los retransmiten a GNSS compatibles con el SBAS. El receptor aplica las correcciones antes de calcular su posición, lo que reduce de forma efectiva las principales fuentes de error que afectan a las mediciones de pseudodistancia.
Matemáticamente, la pseudodistancia corregida puede expresarse como:
Pcorregido = Pmedida − Δreloj − Δórbita − Δiónico
donde Pmedida es la medición de pseudodistancia original, Δreloj representa la corrección del reloj del satélite, Δórbita es la corrección orbital, y Δiono es la corrección del retraso ionosférico.
Estas correcciones suelen reducir los errores de posicionamiento GNSS autónomo de entre 3 y 10 metros aproximadamente a entre 1 y 2 metros. Aunque este nivel de precisión es inferior al rendimiento a nivel centimétrico que se consigue con RTK o PPP, el SBAS ofrece una ventaja importante: la supervisión de la integridad. En lugar de limitarse a mejorar la precisión de la posición, el SBAS evalúa continuamente el estado de cada satélite supervisado y avisa rápidamente a los usuarios si un satélite deja de ser fiable debido a anomalías en el reloj, errores orbitales o degradación de la señal. Esta capacidad es esencial para aplicaciones críticas para la seguridad, en las que los usuarios deben saber si pueden confiar en la solución de navegación.
En todo el mundo operan varios servicios SBAS regionales. Entre ellos se encuentran el WAAS en América del Norte, el EGNOS en Europa, el MSAS en Japón, el GAGAN en la India, el SDCM en Rusia, el KASS en Corea del Sur y el SouthPAN en Australia y Nueva Zelanda. Los receptores GNSS multifrecuencia modernos suelen ser compatibles automáticamente con varios servicios SBAS, en función de su ubicación geográfica.
En el caso de los sistemas de navegación inercial, el SBAS proporciona una GNSS más precisa y fiable que mejora el rendimiento de la fusión de sensores. Un filtro de Kalman extendido (EKF) utiliza las mediciones corregidas GNSS y velocidad GNSS para limitar periódicamente la deriva acumulada por los sensores inerciales. En comparación con GNSS autónomo, el SBAS reduce el ruido de medición y los sesgos relacionados con los satélites, lo que da lugar a actualizaciones de posición y velocidad más estables, al tiempo que proporciona valiosa información sobre la integridad para los algoritmos de navegación. Sin embargo, el SBAS no aumenta la frecuencia GNSS y no puede compensar GNSS . Durante las interrupciones de la señal, el rendimiento general de la navegación sigue dependiendo principalmente de la calidad de la IMU de la eficacia del algoritmo INS .
Por lo tanto, el SBAS es una solución excelente para aplicaciones que requieren un posicionamiento gratuito, disponible a nivel mundial con una precisión del orden de los metros, y que ofrezca una alta fiabilidad e integridad. Resulta especialmente adecuado para vehículos autónomos, vehículos aéreos no tripulados (UAV), navegación marítima, agricultura y sistemas industriales, en los que una navegación robusta es más importante que alcanzar una precisión del orden de los centímetros. Cuando las aplicaciones exigen un posicionamiento de grado topográfico, el RTK o el PPP siguen siendo las técnicas de corrección preferidas, mientras que el SBAS sirve como una mejora fiable y ampliamente disponible para GNSS convencional.
Cómo mantienen los sistemas de navegación inercial el posicionamiento durante las interrupciones de GNSS
Cómo mantienen los sistemas de navegación inercial el posicionamiento durante las interrupciones de « GNSS »
1 – Sistemas de navegación inercial e integración de « GNSS »
Un sistema de navegación inercial (INS) determina la posición, la velocidad y la orientación a partir de mediciones inerciales a bordo. En esencia, una unidad de medición inercial (IMU) combina tres acelerómetros y tres giroscopios. Los acelerómetros miden la fuerza específica, mientras que los giroscopios miden la velocidad angular a lo largo de tres ejes ortogonales.
El ordenador de navegación procesa estas mediciones a gran velocidad. En primer lugar, integra las mediciones del giroscopio para estimar los cambios de actitud. A continuación, transforma la aceleración medida al sistema de referencia de navegación y compensa la gravedad y otros efectos conocidos. Por último, integra la aceleración para estimar la velocidad y la posición. Este proceso permite que el « INS » genere una solución de navegación continua sin depender de señales externas.
Cuando se dispone de un sistema de referencia de velocidad ( GNSS ), el sistema de control de velocidad ( INS ) suele funcionar como parte de una solución integrada de control de trayectoria (GNSS) y control de posición (INS ). El sistema de control de trayectoria ( GNSS ) proporciona una referencia externa de posición y velocidad, mientras que el sistema de control de posición ( IMU ) proporciona mediciones de movimiento de alta frecuencia. El filtro de navegación combina ambas fuentes para estimar el estado del vehículo y limitar los errores inerciales.
Cuando las señales de GNSS dejan de estar disponibles, el sistema pasa a la propagación inercial, lo que a menudo se describe como navegación por estima. El INS sigue integrando las mediciones del giroscopio y del acelerómetro a partir del último estado de navegación conocido. Como resultado, puede mantener una salida continua de posición, velocidad y actitud durante la interrupción del servicio.
Sin embargo, la navegación inercial no elimina los errores de posicionamiento durante una interrupción del servicio. El sesgo de los sensores, el ruido, los errores de factor de escala, la desalineación y otras imperfecciones se acumulan a lo largo del proceso de integración. En concreto, los errores de los acelerómetros afectan a la velocidad y, por ende, a la posición, mientras que los errores de los giroscopios afectan a la actitud y pueden introducir errores de posición adicionales debido a una compensación incorrecta de la gravedad.
Por lo tanto, la duración y la magnitud de una interrupción del sistema « GNSS » influyen directamente en la incertidumbre de posición resultante. Los sensores inerciales de mayor rendimiento reducen el aumento del error y permiten que el sistema supere interrupciones más prolongadas antes de que la deriva acumulada adquiera una importancia significativa.
Con casi dos décadas de experiencia en el diseño y la fabricación de sensores inerciales, SBG Systems desarrolla tecnologías IMU y INS diseñadas para ofrecer un rendimiento de navegación fiable cuando la disponibilidad de GNSS es limitada o se interrumpe.
2 – Filtrado de Kalman y fusión de sensores
La fusión de sensores permite que un sistema GNSS/INS combine mediciones con características diferentes. El IMU proporciona mediciones continuas y de alta frecuencia, pero acumula errores con el paso del tiempo. GNSS proporciona una referencia de posición absoluta, pero puede dejar de estar disponible o actualizarse con menos frecuencia. Un filtro de navegación combina estas características complementarias para estimar el estado del vehículo.
El filtro de Kalman se utiliza ampliamente para este tipo de estimación de estado. En aplicaciones prácticas de « INS », el sistema suele emplear un filtro de Kalman extendido (EKF), ya que las ecuaciones que describen el movimiento y la actitud del vehículo son no lineales. El EKF mantiene una estimación del estado de navegación y su incertidumbre mientras procesa las mediciones de los sensores disponibles.
El proceso consta de dos pasos fundamentales: la predicción y la actualización de las mediciones.
Durante la predicción, el filtro utiliza el estado de navegación anterior y las últimas mediciones IMU para estimar el siguiente estado. Además, propaga la incertidumbre asociada. Durante la actualización de las mediciones, el filtro compara las mediciones externas disponibles con el estado predicho. A continuación, utiliza la diferencia, o innovación, para actualizar la estimación del estado y reducir su incertidumbre.
En un sistema de « GNSS » / «INS », las mediciones de GNSS proporcionan las observaciones externas que limitan la deriva inercial. El filtro también puede estimar parámetros como los sesgos del acelerómetro y del giroscopio cuando el modelo del sistema y las mediciones disponibles permiten observar dichos parámetros.
Esta distinción es importante: un filtro de Kalman no se limita a eliminar todos los errores de todos los sensores de a bordo. En cambio, estima el estado de navegación y los estados de error relevantes a partir de un modelo matemático y de las mediciones disponibles. Persisten errores residuales porque las imperfecciones de los sensores, las imprecisiones del modelo y las perturbaciones no observadas no pueden eliminarse por completo.
Cuando GNSS deja de estar disponible, el filtro puede seguir propagando la solución de navegación utilizando mediciones inerciales. Sin embargo, sin una observación externa, el sistema tiene menos oportunidades de restringir sus estados de error. En consecuencia, la incertidumbre aumenta a medida que se prolonga la interrupción. Cuando GNSS las mediciones vuelven a estar disponibles, el filtro las compara con la solución inercial y utiliza la innovación resultante para corregir el estado estimado y los errores acumulados. Esto permite que el sistema GNSS/INS realice una transición fluida entre la navegación asistida por GNSS y la propagación inercial.
