Mars Rover UGV mit Ellipse-N
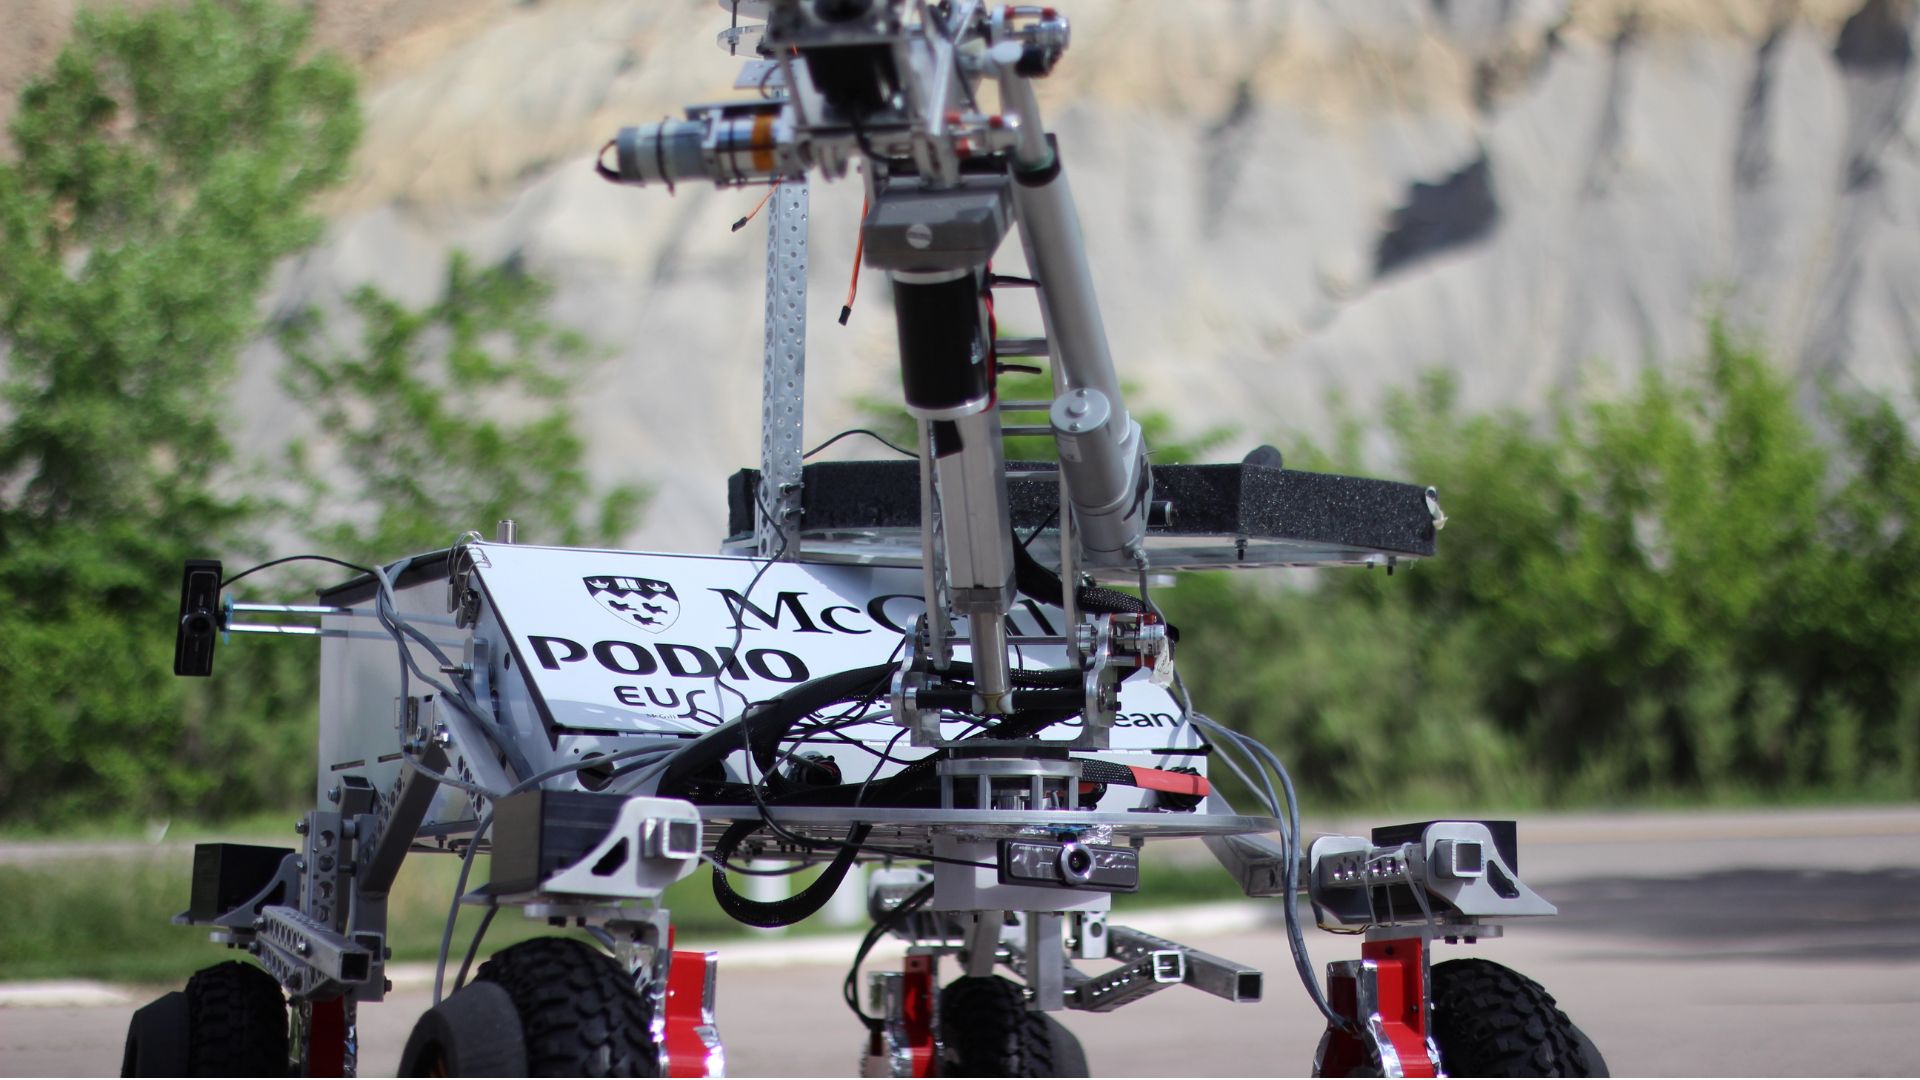
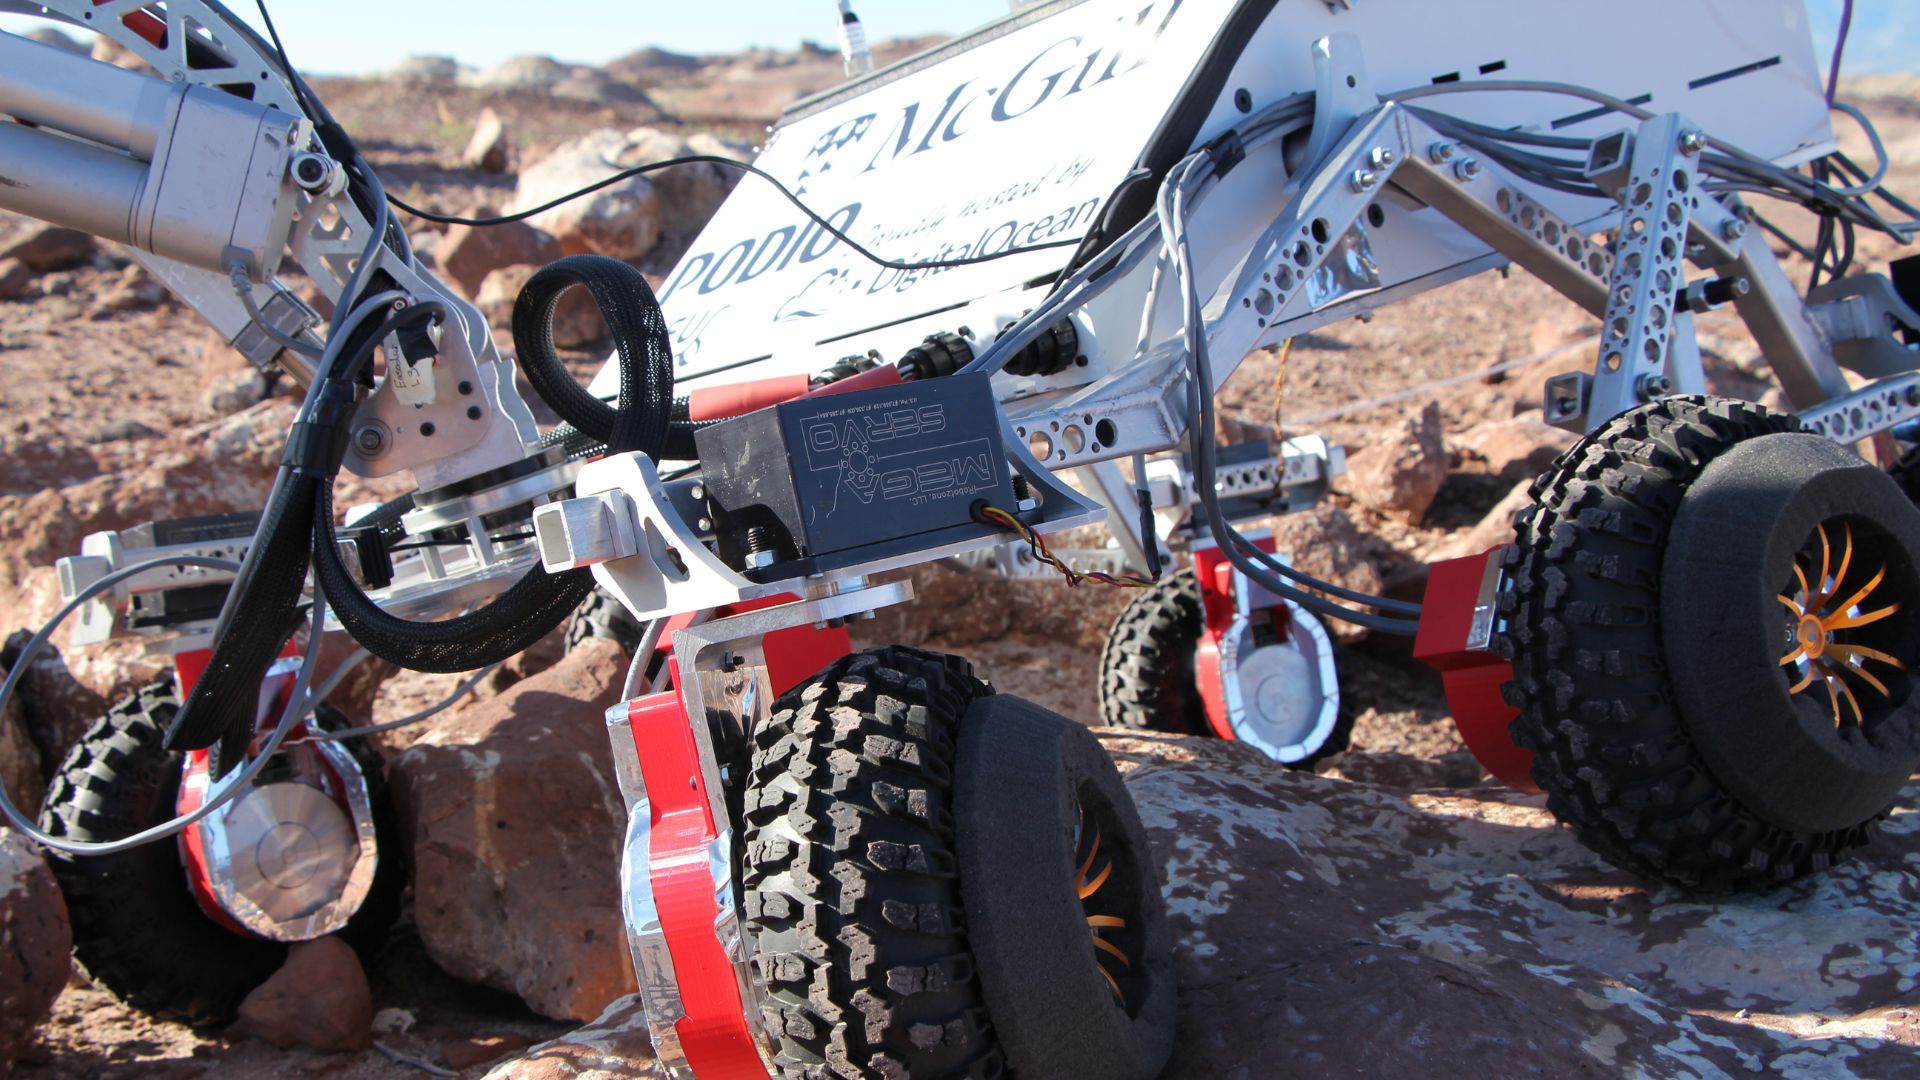
Der semi-autonome Mars-Rover von Mc Gills integriert ein miniaturisiertes INS/GNSS von SBG für die autonome Navigation.
„Das Gerät ermöglichte es uns, beim letzten Wegpunkt nach über 500 Metern Blindnavigation 20 Zentimeter genau anzuhalten, was bei dem Wettbewerb noch nie zuvor gelungen war.“ | Das McGill Robotics-Team
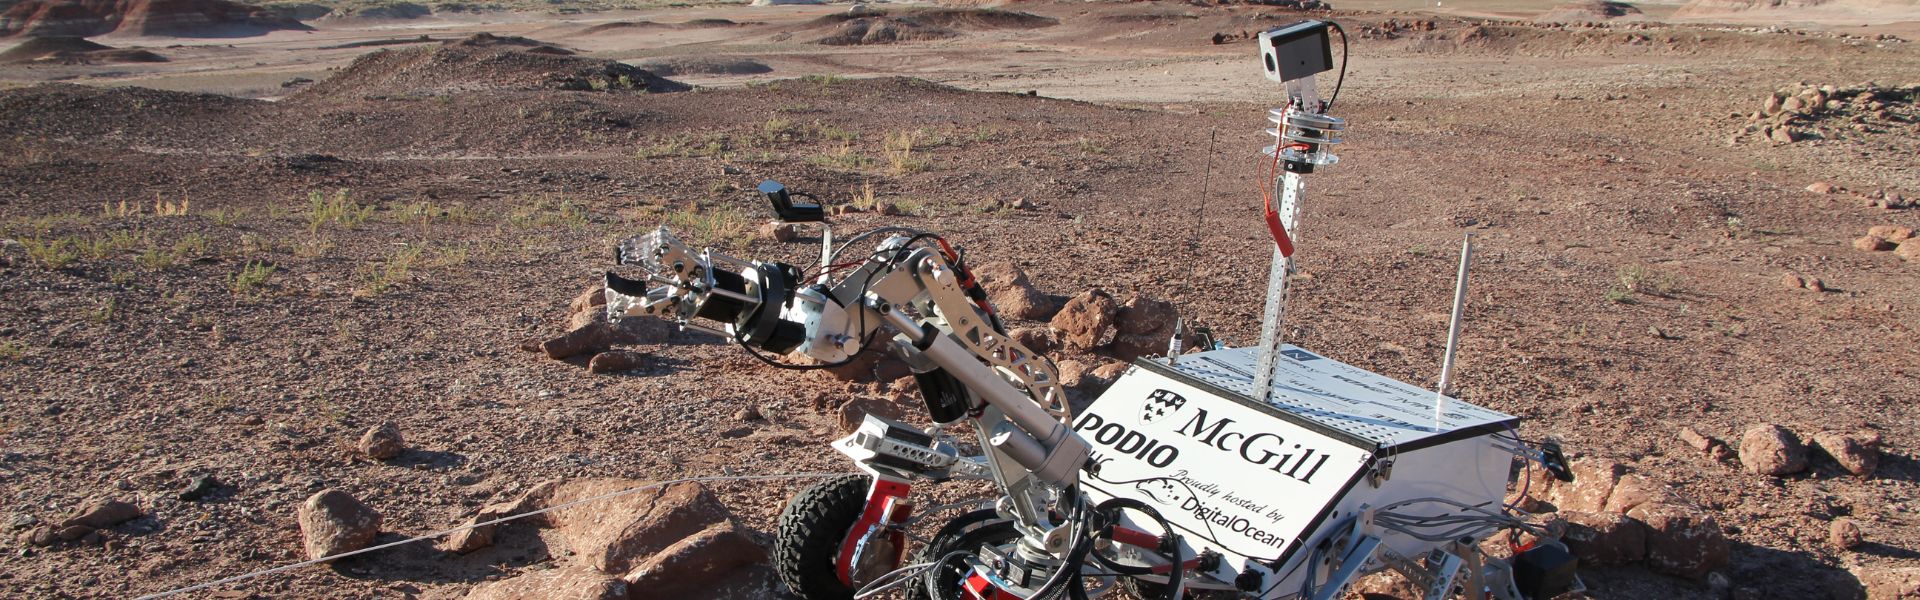
Das Mars-Rover-Projekt
Das McGill Robotics Team entwickelte den Roboter, um an zwei internationalen Wettbewerben teilzunehmen. Diese Wettbewerbe verlangten von jedem Team, ihren Rover von einer versteckten Kommandozentrale aus in einer marsähnlichen Wüstenumgebung durch verschiedene Läufe zu steuern, um komplexe Aufgaben zu erfüllen.
Diese Aufgaben umfassten das Durchqueren von unwegsamem Gelände, den Transport von Nutzlasten an abgelegene Orte, die Wartung eines komplexen Bedienfelds und die Analyse gesammelter Bodenproben.
Bei jedem Lauf wurde von den Teams erwartet, ihre Rover drahtlos über mehr als 1 Kilometer zu steuern und sich kontinuierlich auf Sensorfeedback zu verlassen, das von den onboard IMUs, GPS, Kameras und wissenschaftlichen Instrumenten bereitgestellt wurde.
Beste Leistung bei der Navigationsaufgabe für Blinde
Das Team erwarb den IG-500N von SBG Systems zwischen den Wettbewerben, was sich als ausschlaggebend für ihren Erfolg bei der ERC erwies. Darüber hinaus ermöglichte die Präzision des IG-500N die höchste Punktzahl bei Aufgaben zur autonomen Navigation ohne GPS. Bei dieser Aufgabe navigieren Teams in anspruchsvollem Gelände zu GPS-Koordinaten, ohne Kameras zu verwenden.
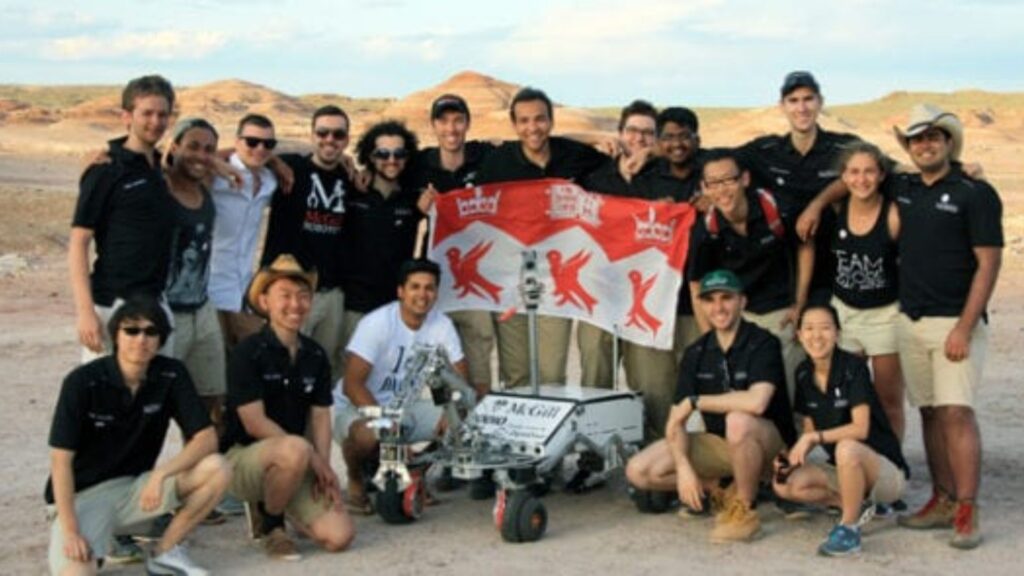
Mit diesem Gerät konnten wir uns nach über 500 Metern Blindnavigation 20 Zentimeter vom letzten Wegpunkt entfernt positionieren – was bei diesem Wettbewerb zuvor noch nie gelungen war.
Einfache Integration
Die McGills haben die mit dem IG-500N ausgelieferte sbgCom-Bibliothek mithilfe eines C++-Wrappers effektiv in ihre Softwarearchitektur integriert.
Sie nutzten die Initialisierungsfunktion im Konstruktor der Klasse und implementierten die Callback-Funktionen für einen threadsicheren Betrieb, um im kontinuierlichen Modus weiterhin Aktualisierungen vom Gerät zu empfangen, ohne den Übertragungsprozess an den Rest des Systems zu unterbrechen. Dies wurde anschließend bei der Erstellung eines ROS-Publishers verwendet. Die Qualität der Implementierung und des Schnittstellendesigns der Bibliothek machte diesen gesamten Prozess sehr benutzerfreundlich und recht einfach.

„Wir sind SBG Systems zutiefst dankbar, denn unsere herausragenden Leistungen bei der European Rover Challenge wären ohne die außergewöhnliche Unterstützung von SBG Systems zweifellos nicht möglich gewesen.“ | Das McGill Robotics-Team
Ellipse-N
Die Ellipse-N ist ein kompaktes, leistungsstarkes RTK-Trägheitsnavigationssystem mit einem integrierten Dual-Band- und Quad-Konstellations-GNSS-Empfänger. Darüber hinaus liefert es Roll-, Nick-, Kurs-, Hebungsmessungen (Heave) und zentimetergenaue GNSS-Positionierung.
Der Ellipse-N Sensor leistet in dynamischen Umgebungen und schwierigen GNSS-Bedingungen Bestleistungen. Darüber hinaus arbeitet er auch in Anwendungen mit geringerer Dynamik unter Verwendung des magnetischen Kurses.

Angebot für Ellipse N anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Was ist eine Nutzlast?
Unter Nutzlast versteht man jegliche Ausrüstung, jedes Gerät oder Material, das ein Fahrzeug (Drohne, Wasserfahrzeug …) mitführt, um über seine Grundfunktionen hinaus seinen vorgesehenen Zweck zu erfüllen. Die Nutzlast unterscheidet sich von den für den Betrieb des Fahrzeugs erforderlichen Komponenten wie Motoren, Akku und Rahmen.
Beispiele für Nutzlasten:
- Kameras: hochauflösende Kameras, Wärmebildkameras…
- Sensoren: LiDAR, hyperspektrale Sensoren, chemische Sensoren…
- Kommunikationsgeräte: Funkgeräte, Signalverstärker…
- Wissenschaftliche Instrumente: Wettersensoren, Luftprobenehmer…
- Sonstige Spezialausrüstung
Akzeptiert „ INS “ Eingaben von externen Hilfsensoren?
Inertial Navigation Systems unseres Unternehmens akzeptieren Eingaben von externen Unterstützungssensoren wie Air-Data-Sensoren, Magnetometern, Odometern, DVL und anderen.
Diese Integration macht das INS äußerst vielseitig und zuverlässig, insbesondere in GNSS-Gegenständen nicht verfügbaren Umgebungen.
Diese externen Sensoren verbessern die Gesamtleistung und Genauigkeit des „ INS “, indem sie ergänzende Daten liefern.
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
