Conheça o SAF2Nav: nossa nova pilha de navegação resiliente
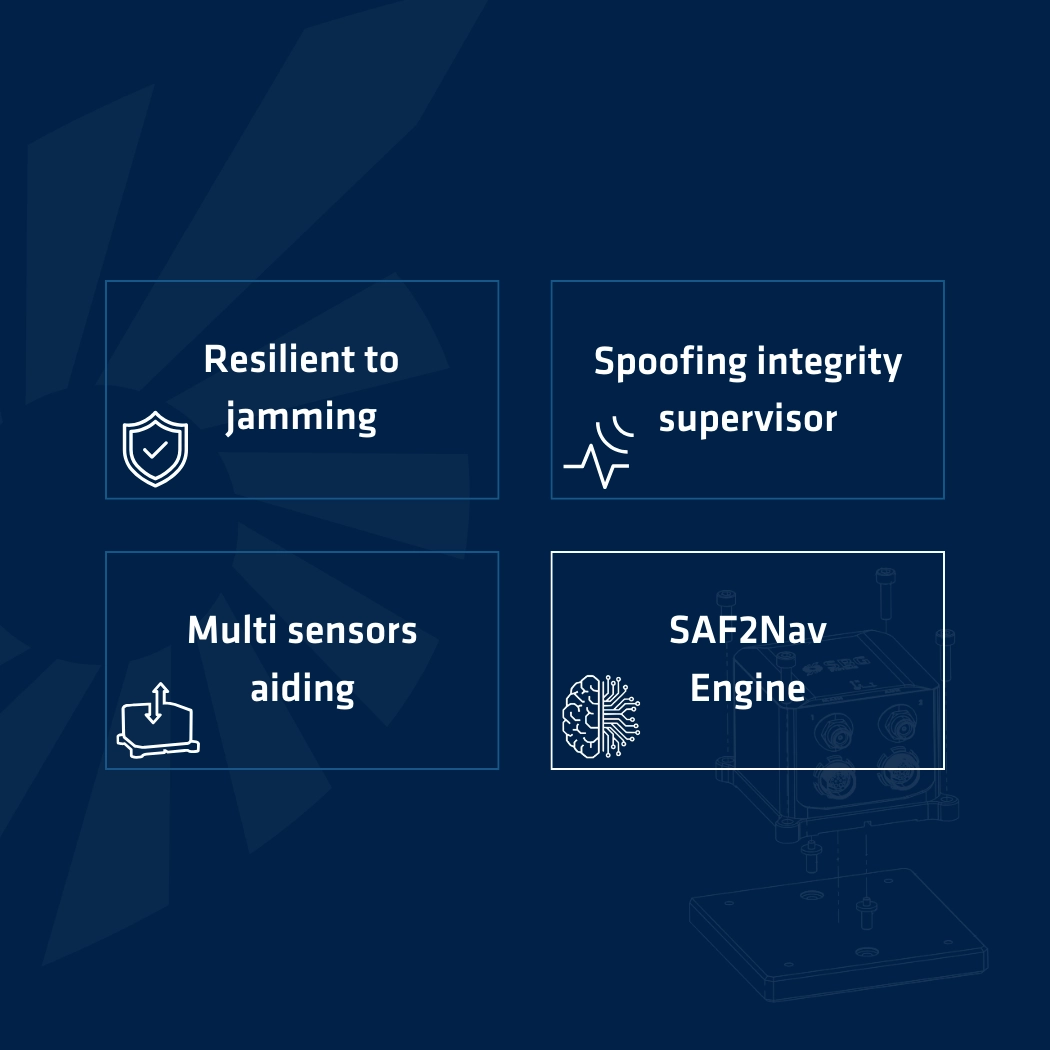
Em uma era em que a confiabilidade do GNSS não pode mais ser dada como garantida, o SAF2Nav estabelece um novo padrão para navegação resiliente. Desenvolvido pela SBG Systems, este pacote de navegação vai além dos limites da inércia tradicional, fundindo múltiplas fontes de dados para fornecer posicionamento contínuo e confiável — mesmo nos ambientes mais hostis de interferência (jamming) e falsificação (spoofing).
Desenvolvido com base em quase duas décadas de experiência em fusão de sensores, o SAF2Nav combina uma estrutura de integração modular do tipo plug-and-play com um avançado mecanismo de fusão de integridade de dois estágios. Juntos, eles permitem a integração perfeita de sensores de terceiros, garantindo rejeição automática de valores discrepantes (outliers), monitoramento contínuo de integridade e desempenho confiável em dinâmicas terrestres, aéreas e marítimas.
O SAF2Nav reflete nosso compromisso contínuo em fornecer navegação em que você pode confiar — hoje e no futuro. Esse recurso já está disponível por meio de uma simples atualização de firmware para os sistemas da série Ellipse (versão 3.3) e produtos Ekinox/Apogee/Quanta/Navsight (versão 6.0).
GNSS e suas fontes de erro
Explore os fundamentos do GNSS e suas precisões. Conheça a trilateração, as medições de sinal, as fontes de erro e as técnicas para o posicionamento preciso.
Acesse o artigo completo
Correções diferenciais de DGPS para PPK
Descubra como tecnologias avançadas de correção GNSS, como DGNSS, SBAS, RTK e PPK, aprimoram a precisão do posicionamento para o nível centimétrico.
Acesse o artigo completo
Resolução de ambiguidades no Posicionamento de Ponto Preciso (PPP)
Saiba mais sobre a resolução de ambiguidade no posicionamento por ponto preciso (PPP) e como você pode alcançar precisão centimétrica com o GNSS sem depender de estações de referência locais ou de infraestrutura terrestre densa.
Acesse o artigo completo
Efeito dos erros atmosféricos no RTK e no PPK
Descubra como nossa tecnologia Ionoshield pode atenuar os efeitos da ionosfera nas correções RTK e PPK.
Acesse o artigo completo
Introdução à tecnologia MEMS
Explore os fundamentos da tecnologia MEMS. Saiba mais sobre o grau dos sensores, faixas de medição, tratamento de vibrações e técnicas para posicionamento preciso.
Acesse o artigo completo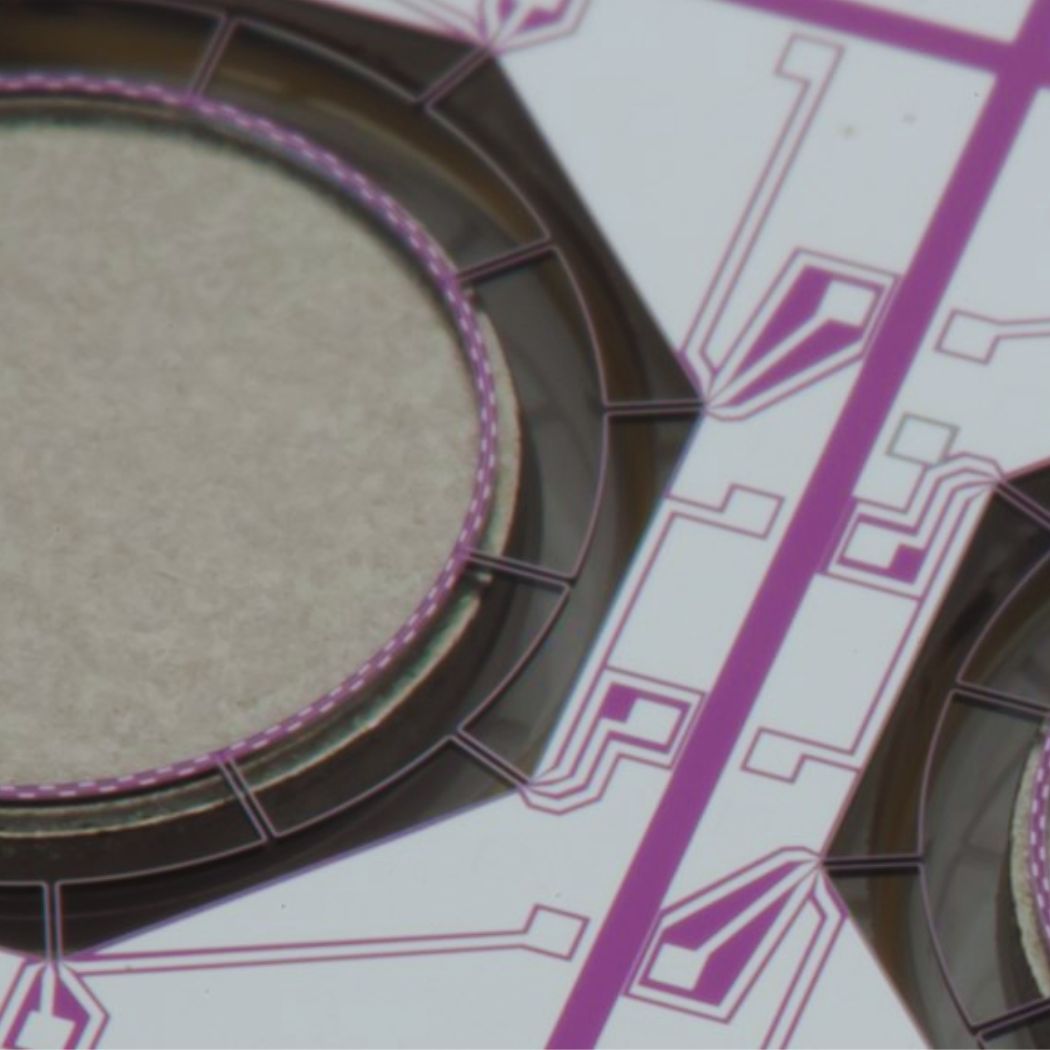
Artigos científicos
Realizamos múltiplos projetos de pesquisa para projetar produtos inovadores e eficientes.
Para projetar e fabricar soluções confiáveis e de alto desempenho, a pesquisa avançada e o compartilhamento de dados científicos com pares são essenciais. É por isso que participamos regularmente de eventos especializados e compartilhamos nosso conhecimento por meio de artigos científicos.
Encontre abaixo algumas de nossas publicações mais recentes apresentadas em eventos como ION GNSS, Inertial Sensors and Systems, entre outros.
