A Coast Autonomous equipa seu shuttle sem motorista com o Ellipse-D
Nosso sensor inercial faz parte do sistema de mapeamento e localização de 7 camadas do nosso cliente para a solução de shuttle autônomo.
“O Ellipse-D é um INS/GNSS totalmente integrado, muito fácil de implementar em nossa solução.” | Coast Autonomous
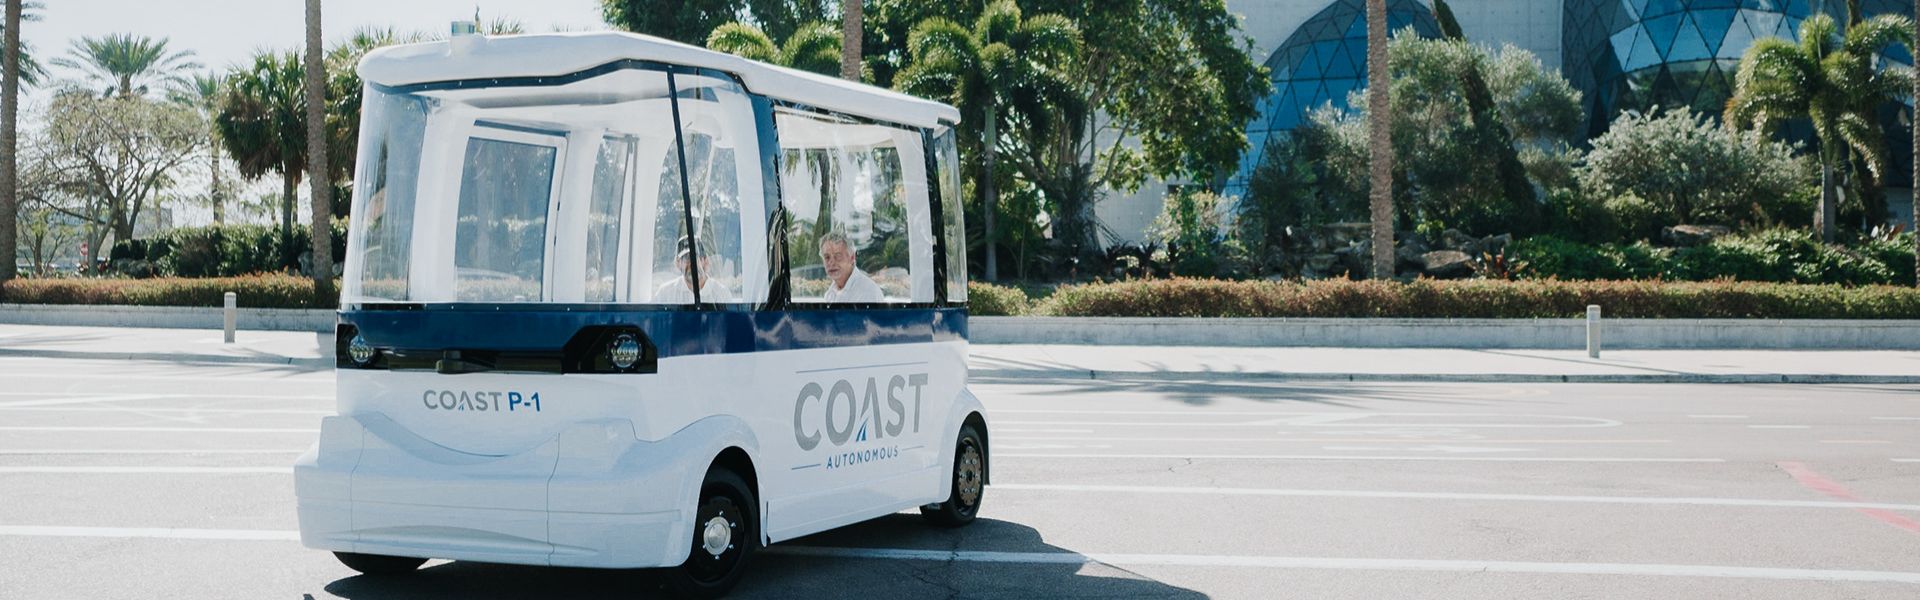
Nosso estimado parceiro Coast Autonomous é uma empresa que fornece soluções de mobilidade autônoma, desde carrinhos de golfe autônomos até veículos utilitários. Essas soluções integraram nosso sensor de navegação inercial Ellipse-D em seu shuttle sem motorista P-1 mais recente.
Soluções de transporte sem motorista em ambientes urbanos
Foi com a ideia de “devolver a cidade às pessoas” que a Coast Autonomous inventou o shuttle autônomo P-1.
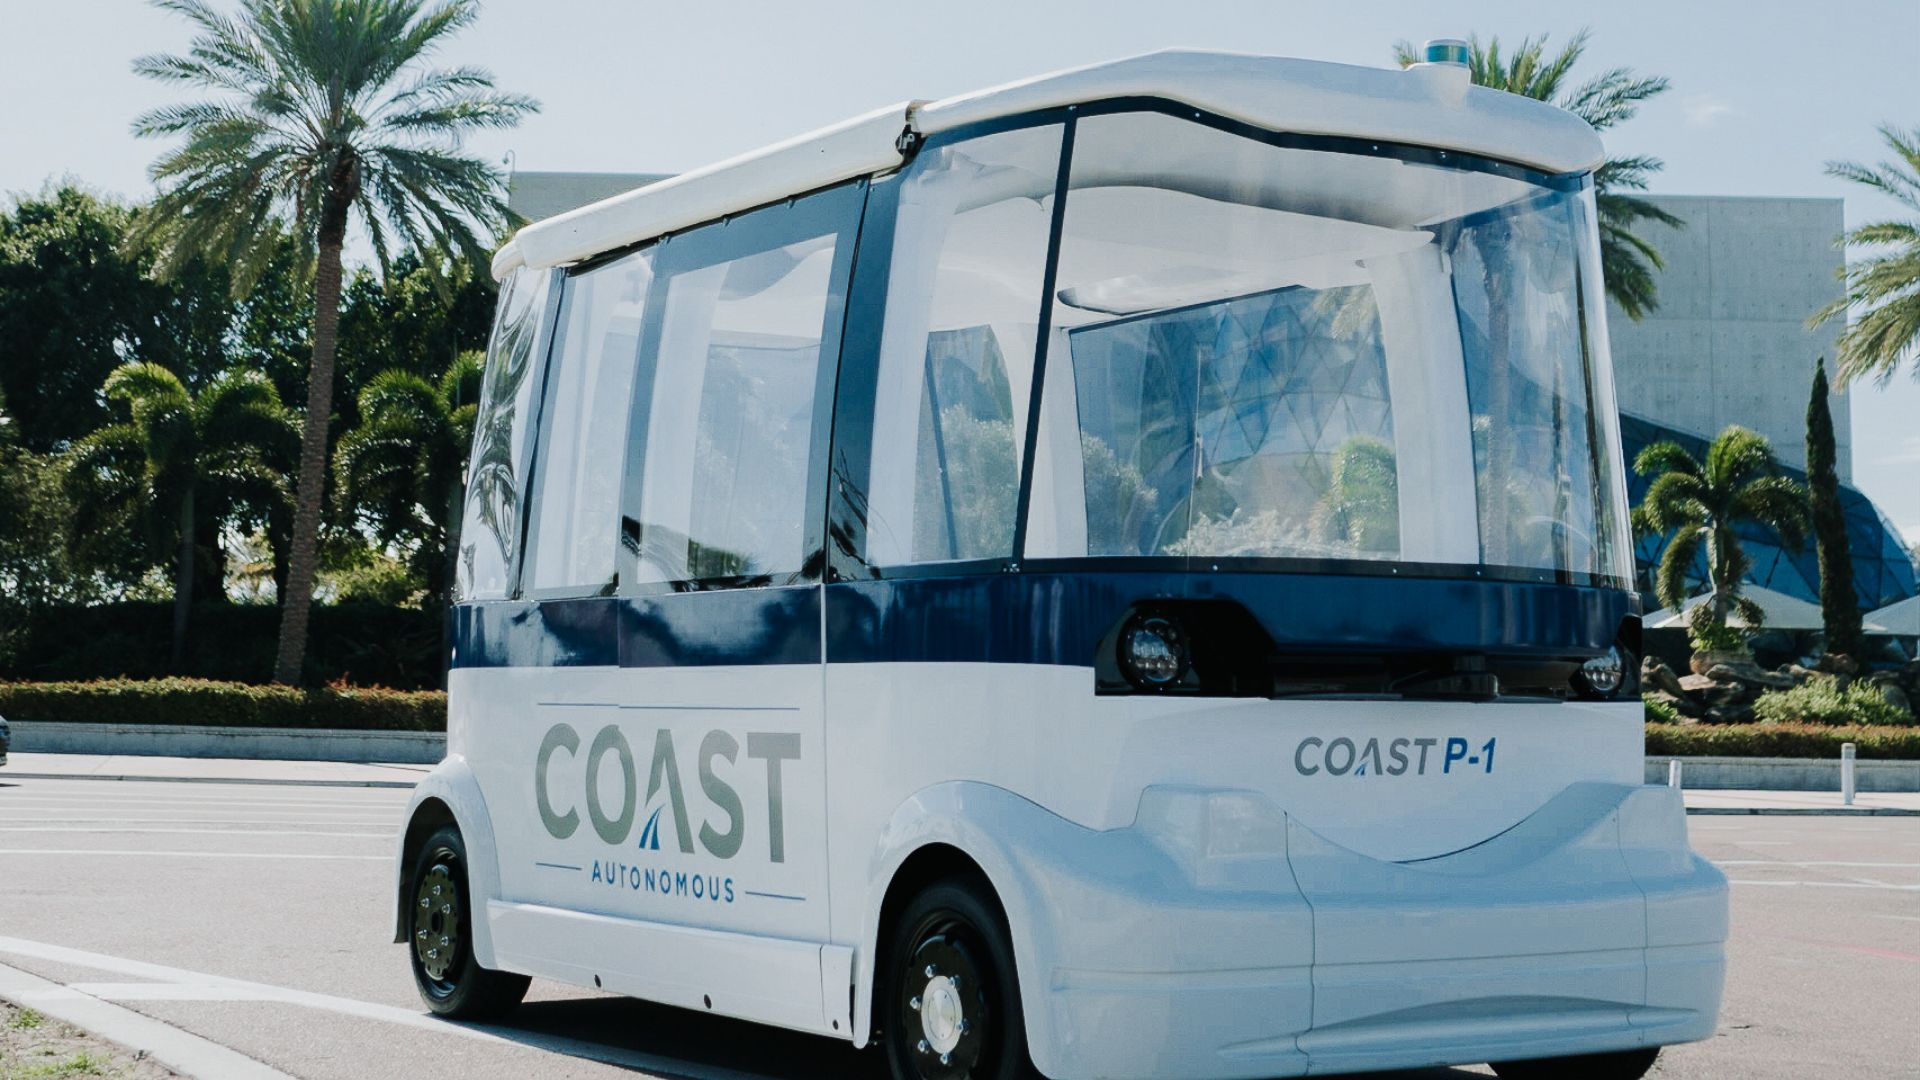
Este shuttle sem motorista foi projetado para transportar pessoas em áreas de pedestres, como ambientes urbanos ou campi. Ele pode operar tanto em tráfego misto quanto em faixas de alta velocidade.
Três características essenciais para o desenvolvimento de um shuttle como este são segurança, experiência do passageiro e velocidade apropriada, com o veículo sempre analisando seus arredores para determinar sua velocidade e comportamento.
A tecnologia da Coast Autonomous garante uma viagem segura e confortável em velocidades variadas com paradas suaves.
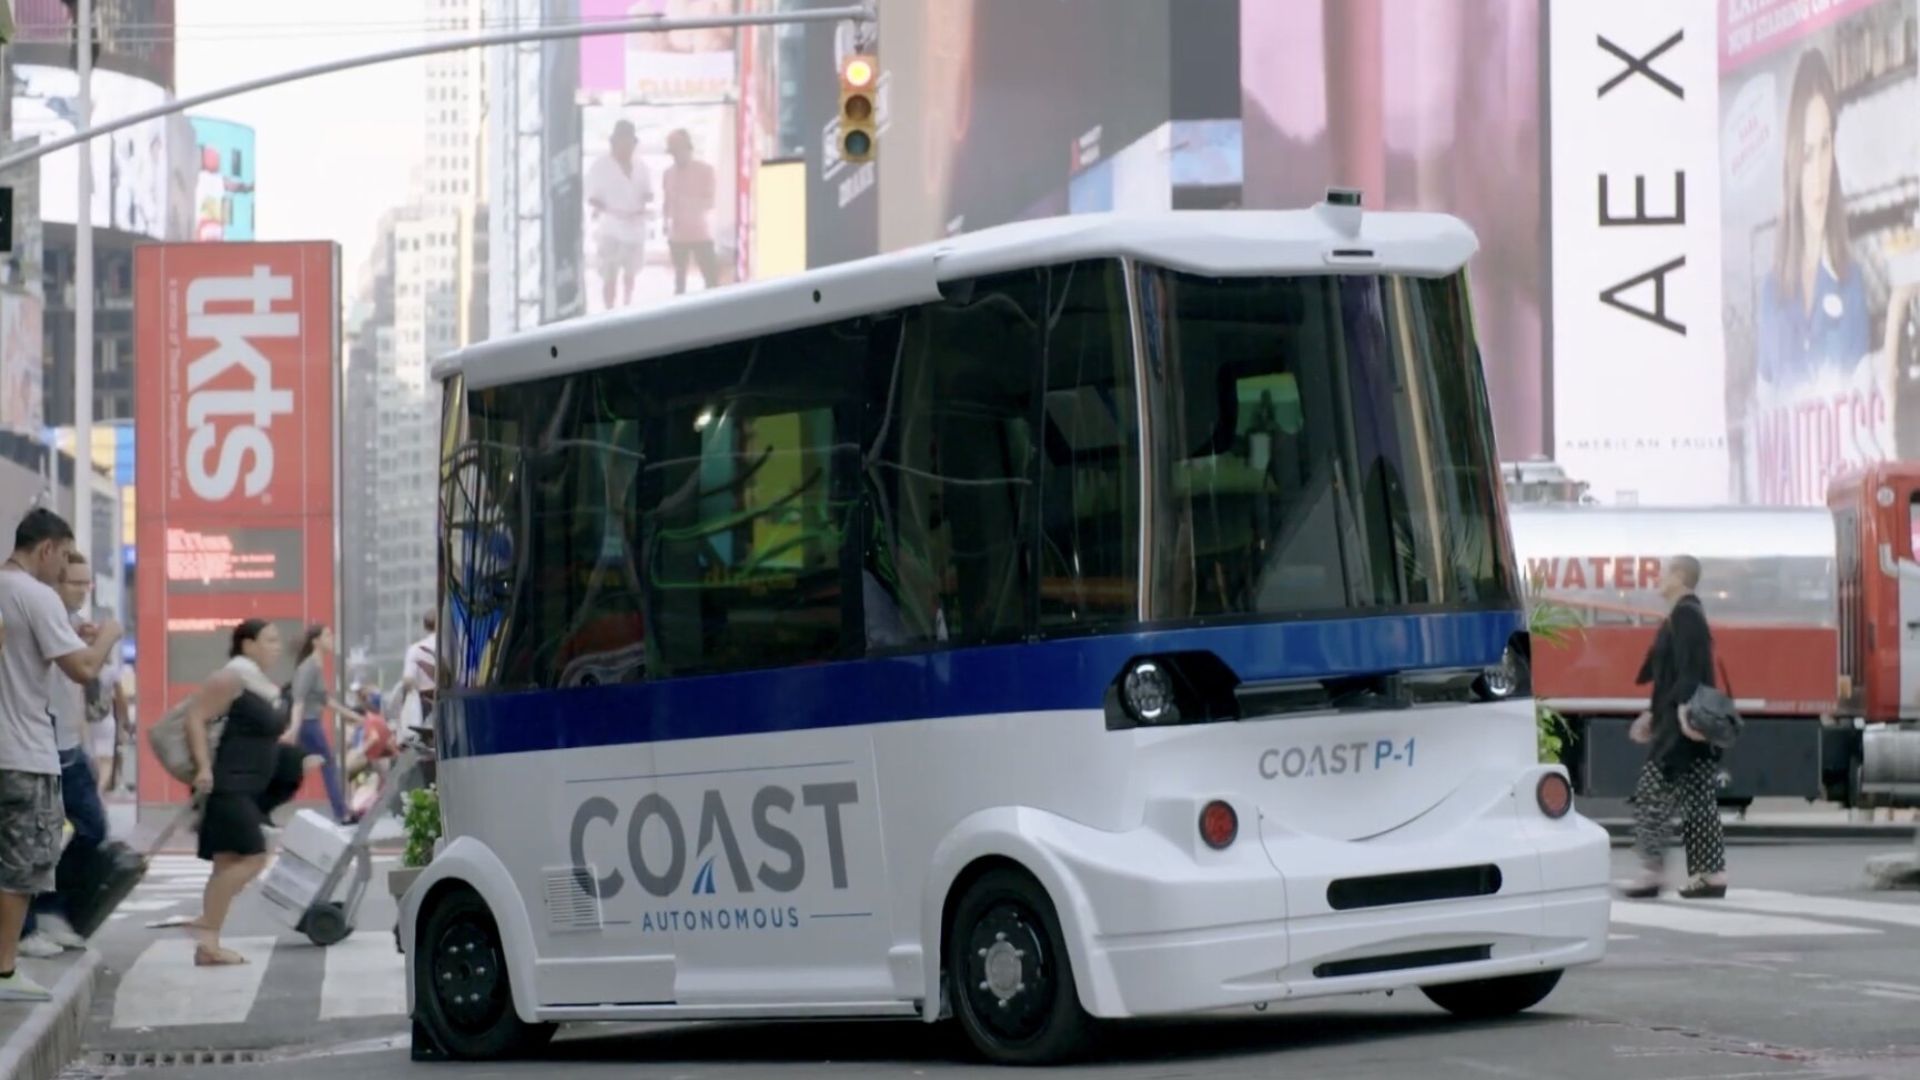
A solução foi testada com sucesso mais de 60 vezes em sete países, transportando com segurança mais de 120.000 passageiros. Um dos testes ocorreu na movimentada área de pedestres da Broadway, em Nova York, conhecida como uma “área muito difícil para GNSS.”
Determinar a posição e a direção de shuttles autônomos
A empresa desenvolveu um Sistema Autônomo de 6 Níveis totalmente integrado, incluindo robótica e inteligência artificial (IA), gerenciamento e supervisão de frota, além de localização e mapeamento.
Enquanto um software robótico controla o veículo, uma inteligência artificial determina como o veículo deve se comportar e tomar decisões com base em seu ambiente.
Quanto ao mapeamento e localização, a empresa não depende apenas de GPS/GNSS ou beacons para navegação.
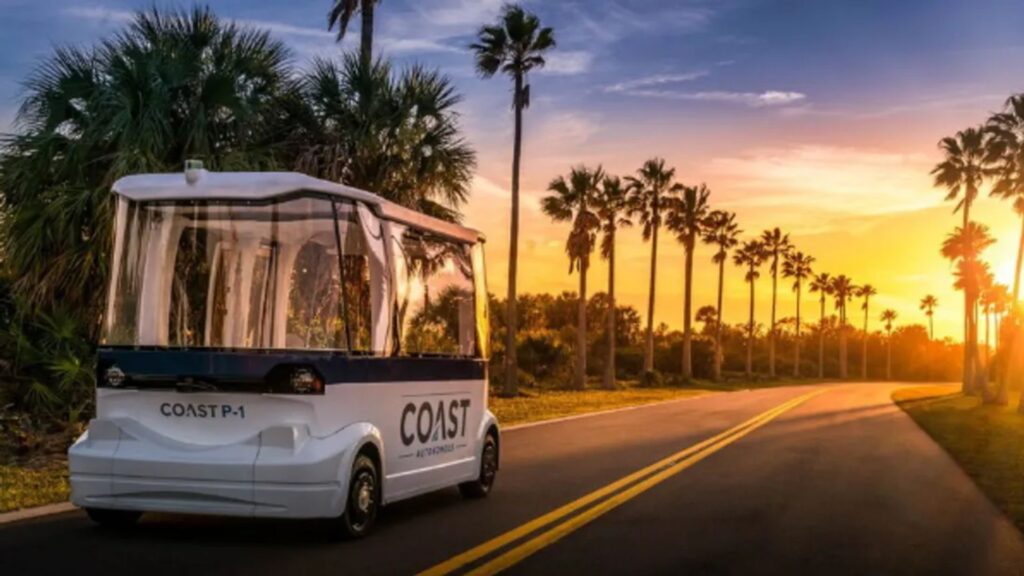
Eles construíram um sistema completo utilizando 7 tecnologias diferentes, como inercial e SLAM. Isso permite que o veículo navegue em ambientes internos e até mesmo em condições adversas, como próximo a edifícios ou sob coberturas.
Como essas tecnologias são complementares, o sistema pode determinar a melhor a ser utilizada em um momento específico ou em qualquer ambiente.
As sete camadas de localização são:
– SLAM Óptico.
– SBG Ellipse-D RTK GNSS/INS com GNSS de antena dupla e sensor de velocidade
– Odometria para dead reckoning
– SLAM LiDAR 2D
– SLAM LiDAR 3D
Quando o RTK GNSS/INS se torna menor e mais barato
O Ellipse-D era um Sistema de Navegação Inercial que integrava um RTK GNSS de antena dupla e frequência dupla, que também era compatível com nosso software de pós-processamento Qinertia.
Como toda a linha de produtos da série Ellipse foi recentemente renovada, esta solução agora é substituída pelo Ellipse-D de 3ª Geração.
Este novo INS/GNSS conserva todos os seus recursos anteriores em um pacote de menor tamanho e peso, incorporando uma poderosa arquitetura de 64 bits que permite filtragem de alto nível.
O consumo de energia também foi reduzido. Projetado para aplicações automotivas, ele pode fundir a entrada do odômetro com Pulse ou CAN OBDII para maior precisão de navegação estimada (dead-reckoning).
Ellipse-D
O Ellipse-D é um sistema de navegação inercial que integra GNSS RTK de dupla antena e dupla frequência, sendo compatível com nosso software de pós-processamento Qinertia.
Projetado para aplicações robóticas e geoespaciais, ele pode fundir a entrada do odômetro com Pulse ou CAN OBDII para maior precisão de navegação por estimativa (dead-reckoning).

Solicitar um orçamento para o Ellipse-D
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Quais são os níveis de autonomia dos veículos autônomos?
Os níveis de autonomia dos veículos autônomos são classificados em seis níveis (Nível 0 a Nível 5) pela Sociedade de Engenheiros Automotivos (SAE), definindo o grau de automação na operação do veículo. Veja a seguir uma descrição detalhada:
- Nível 0: Sem automação – O motorista humano controla totalmente o veículo em todos os momentos, contando apenas com sistemas passivos, como alertas e avisos.
- Nível 1: Assistência ao motorista – O veículo pode auxiliar na direção ou na aceleração/desaceleração, mas o motorista humano deve manter o controle e monitorar o ambiente (por exemplo, controle de velocidade adaptativo).
- Nível 2: Automação Parcial – O veículo pode controlar tanto a direção quanto a aceleração/desaceleração simultaneamente, mas o motorista deve permanecer atento e pronto para assumir o controle a qualquer momento (por exemplo, Autopilot da Tesla, Super Cruise da GM).
- Nível 3: Automação Condicional – O veículo é capaz de lidar com todos os aspectos da direção em determinadas condições, mas o motorista humano deve estar pronto para intervir quando solicitado pelo sistema (por exemplo, ao dirigir em rodovias). O motorista não precisa monitorar ativamente a direção, mas deve permanecer alerta.
- Nível 4: Alta automação – O veículo é capaz de realizar todas as tarefas de direção de forma autônoma em condições ou ambientes específicos (como áreas urbanas ou rodovias) sem intervenção humana. No entanto, em outros ambientes ou em circunstâncias especiais, pode ser necessário que um ser humano assuma o volante.
- Nível 5: Automação total — O veículo é totalmente autônomo e pode realizar todas as tarefas de direção em todas as condições, sem qualquer intervenção humana. Não há necessidade de motorista, e o veículo pode operar em qualquer lugar, sob quaisquer condições.
Esses níveis ajudam a definir a evolução da tecnologia dos veículos autônomos, desde a assistência básica ao motorista até a autonomia total.
O que é georreferenciamento em sistemas de construção autônoma?
O georreferenciamento em sistemas de construção autônoma refere-se ao processo de alinhamento de dados de construção, como mapas, modelos ou medições de sensores, com coordenadas geográficas do mundo real. Isso garante que todos os dados coletados ou gerados por máquinas autônomas, como drones, robôs ou equipamentos pesados, sejam posicionados com precisão em um sistema de coordenadas global, como latitude, longitude e altitude.
No contexto da construção autônoma, o georreferenciamento é fundamental para garantir que o maquinário opere com precisão em grandes canteiros de obras. Ele permite o posicionamento exato de estruturas, materiais e equipamentos por meio do uso de tecnologias de posicionamento baseadas em satélite, como GNSS (Global Navigation Satellite Systems), para vincular o projeto a uma localização no mundo real.
O georreferenciamento permite que tarefas como escavação, nivelamento ou deposição de materiais sejam automatizadas e controladas com precisão, melhorando a eficiência, reduzindo erros e garantindo que a construção siga as especificações do projeto. Ele também facilita o acompanhamento do progresso, o controle de qualidade e a integração com Sistemas de Informação Geográfica (GIS) e Modelagem da Informação da Construção (BIM) para um gerenciamento de projetos aprimorado.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
