Ellipse usado na navegação de veículos autônomos
GNSS/INS com antena dupla para navegação e posicionamento nas plataformas autônomas da UNMANNED SOLUTION
” Precisamos de precisão ultrarrápida. Como o veículo está trafegando na estrada, geralmente precisamos de precisão centimétrica. A precisão da IMU é muito importante porque o veículo às vezes perde o sinal de GPS, como em ambientes do tipo túnel. ” – Equipe de P&D da UNMANNED SOLUTION
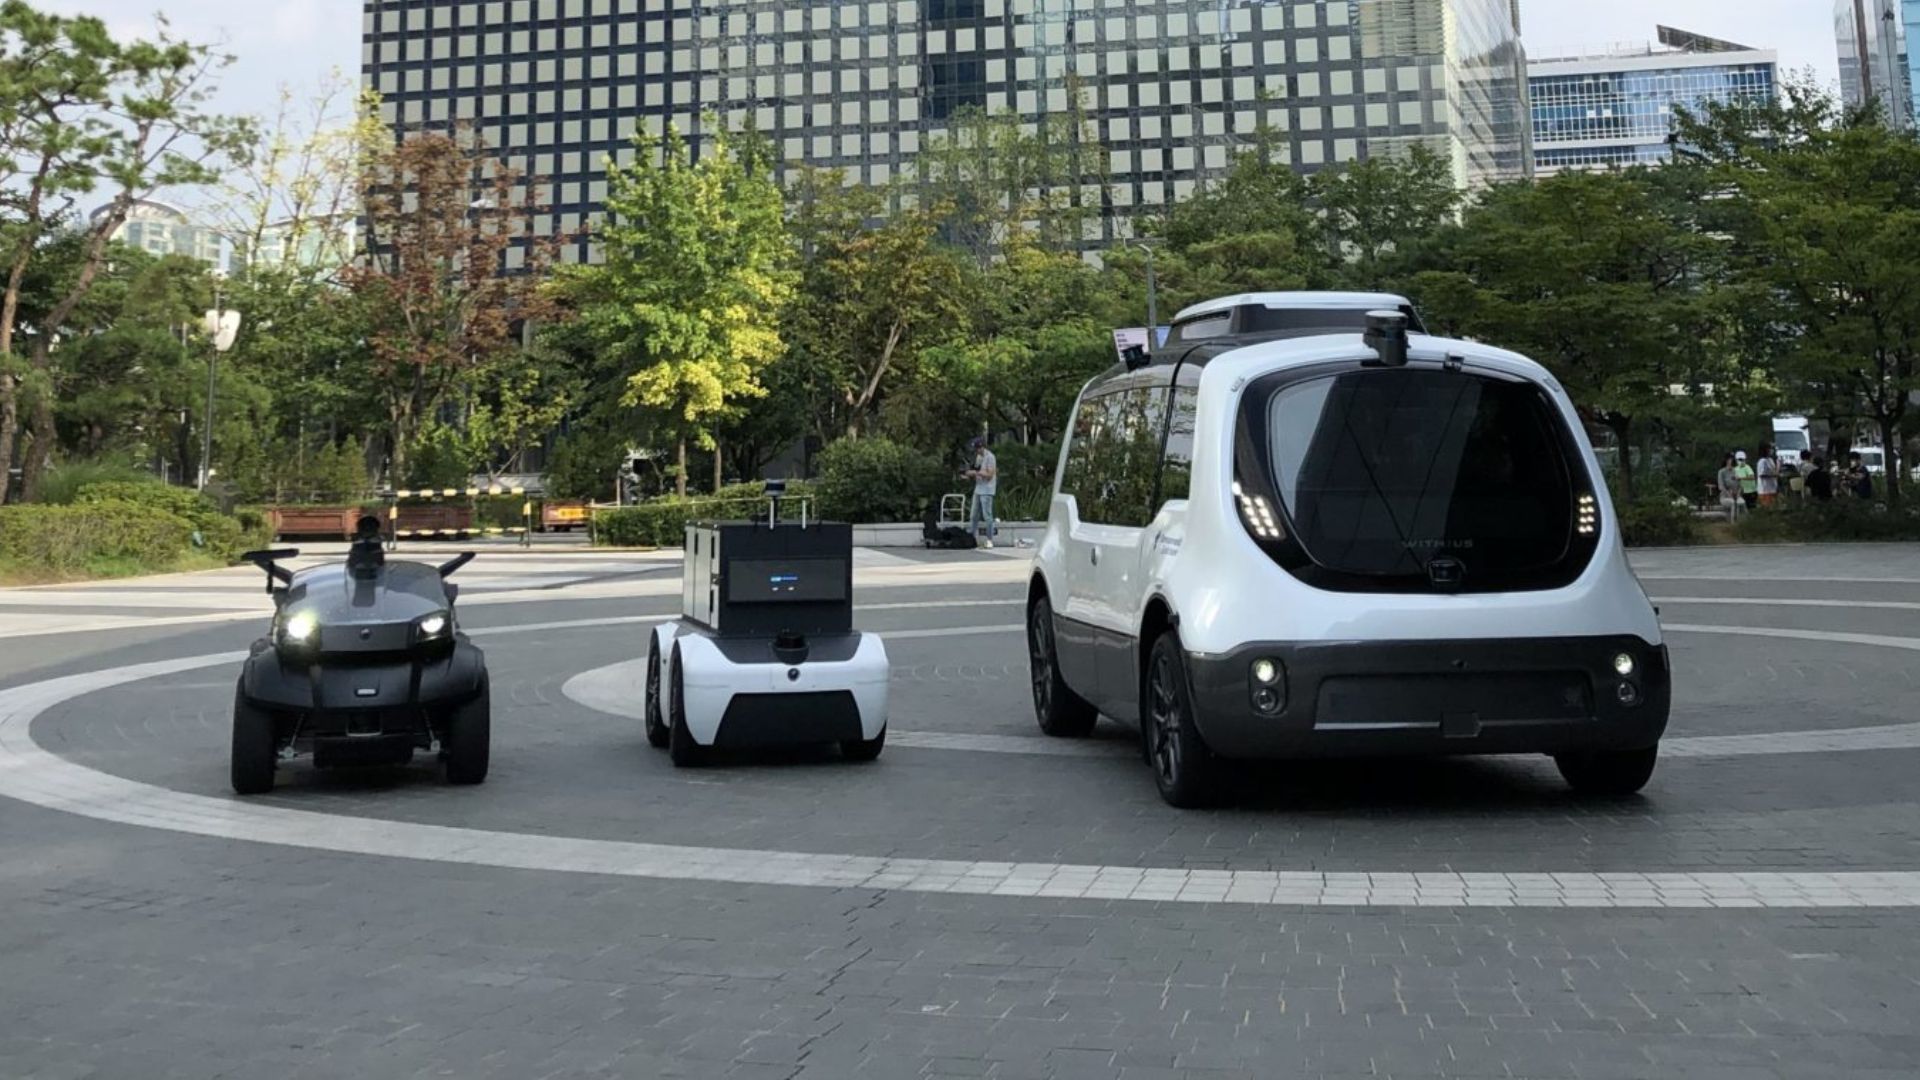
UNMANNED SOLUTION, uma empresa sul-coreana sediada em Seul, dedica-se ao desenvolvimento de veículos autônomos de todos os tipos. Eles desenvolvem vários projetos e atividades diferentes, como ônibus sem motorista, equipamentos agrícolas autônomos, robôs e plataformas educacionais.
O primeiro trator agrícola a integrar um sistema de autoguiagem na Coreia do Sul
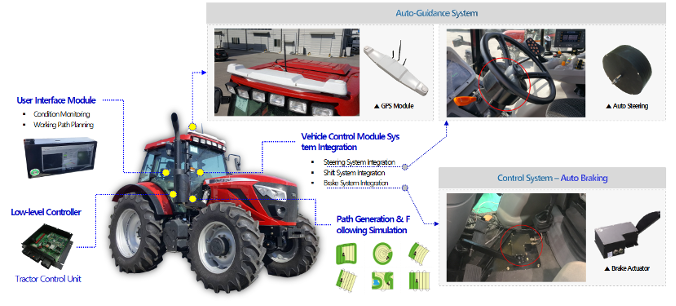
Entre esses projetos está um trator autônomo. A UNMANNED SOLUTION é pioneira na modernização de equipamentos agrícolas na Coreia do Sul. A empresa desenvolveu um Sistema de Autoguiagem e um algoritmo de condução autônoma adequado para o mercado e o ambiente agrícola coreano.
O Sistema de Autoguiagem inclui vários componentes que garantem uma operação precisa e eficiente. Além disso, um módulo GPS/GNSS fornece posicionamento altamente preciso. Adicionalmente, um módulo de direção automática gerencia o controle da direção. Por fim, um console de controle permite a criação de rotas e definição de tarefas. O sistema fornece e controla dados de posição, atitude e velocidade, que são informações críticas para que o trator siga a trajetória desejada.
Solução RTK GNSS/INS miniatura para navegação não tripulada
O Ellipse-D INS da SBG Systems integra-se ao módulo GPS/GNSS ou de navegação como uma unidade de posicionamento preciso. Além disso, o sensor inercial suporta a navegação até o campo. Adicionalmente, ele garante uma navegação confiável através de áreas arborizadas potenciais que levam ao campo. Seu papel no Módulo GPS é, além de fornecer dados de posicionamento, fornecer roll/pitch e heading.
Ou seja, a posição 3D do trator a fim de monitorá-la e ajustá-la, se necessário.
O sensor Ellipse-D é um GNSS/INS RTK de dupla antena que atende perfeitamente às necessidades de precisão da aplicação, especialmente em termos de heading. Aplicações que envolvem veículos lentos exigem um heading altamente preciso devido à sua baixa dinâmica.
Um sistema inercial de dupla antena fornece um heading mais preciso do que uma solução de antena única, mesmo em posição estacionária, e é, portanto, recomendado para veículos autônomos com baixa dinâmica.
O trator autônomo da UNMANNED SOLUTION também integra um controlador de baixo nível, um módulo de interface de usuário, um módulo de controle de veículo e um sistema de geração e acompanhamento de rotas.
Uma ampla gama de veículos autônomos para diferentes tipos de aplicações
Continuando com os equipamentos agrícolas, a UNMANNED SOLUTION também está desenvolvendo um aplicador de pesticidas sem motorista (ainda em desenvolvimento) projetado para se adaptar a ambientes atípicos. Ele também é equipado com um controle de pesticidas inteligente e automático.
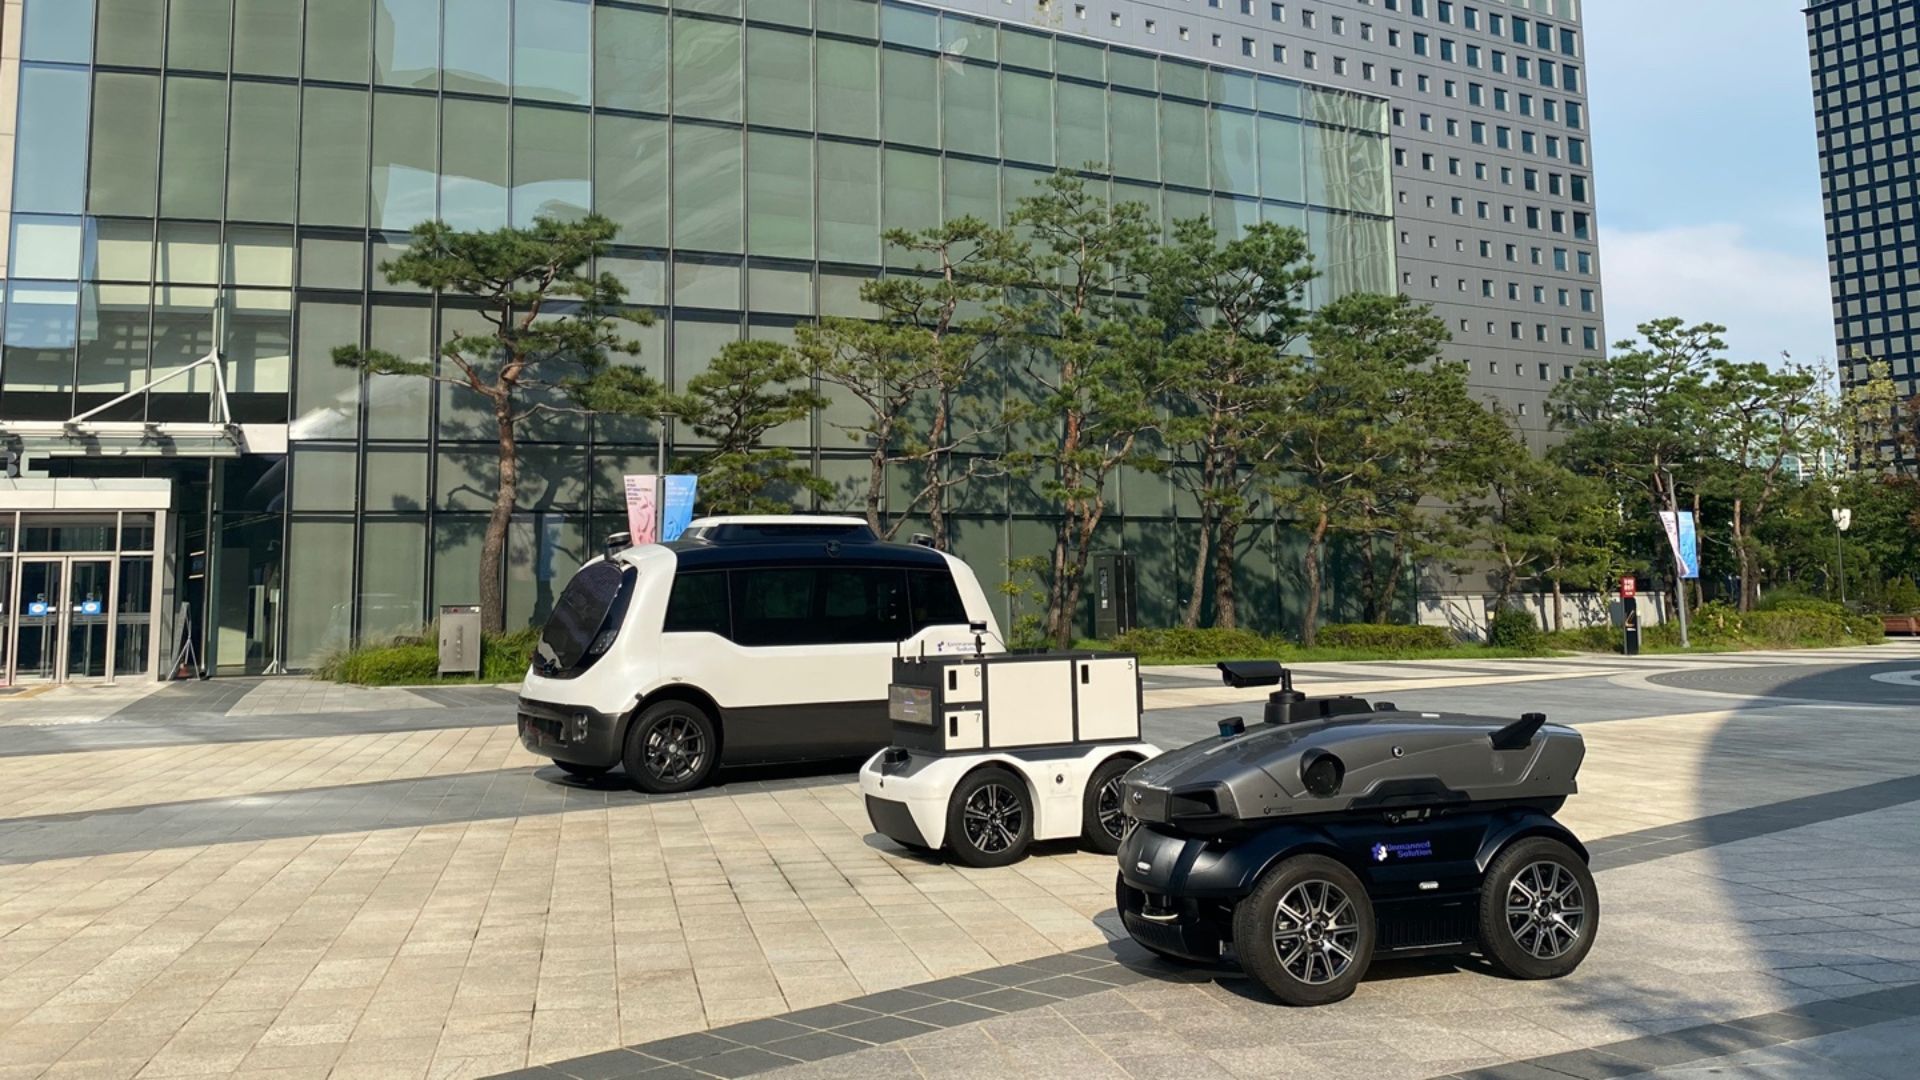
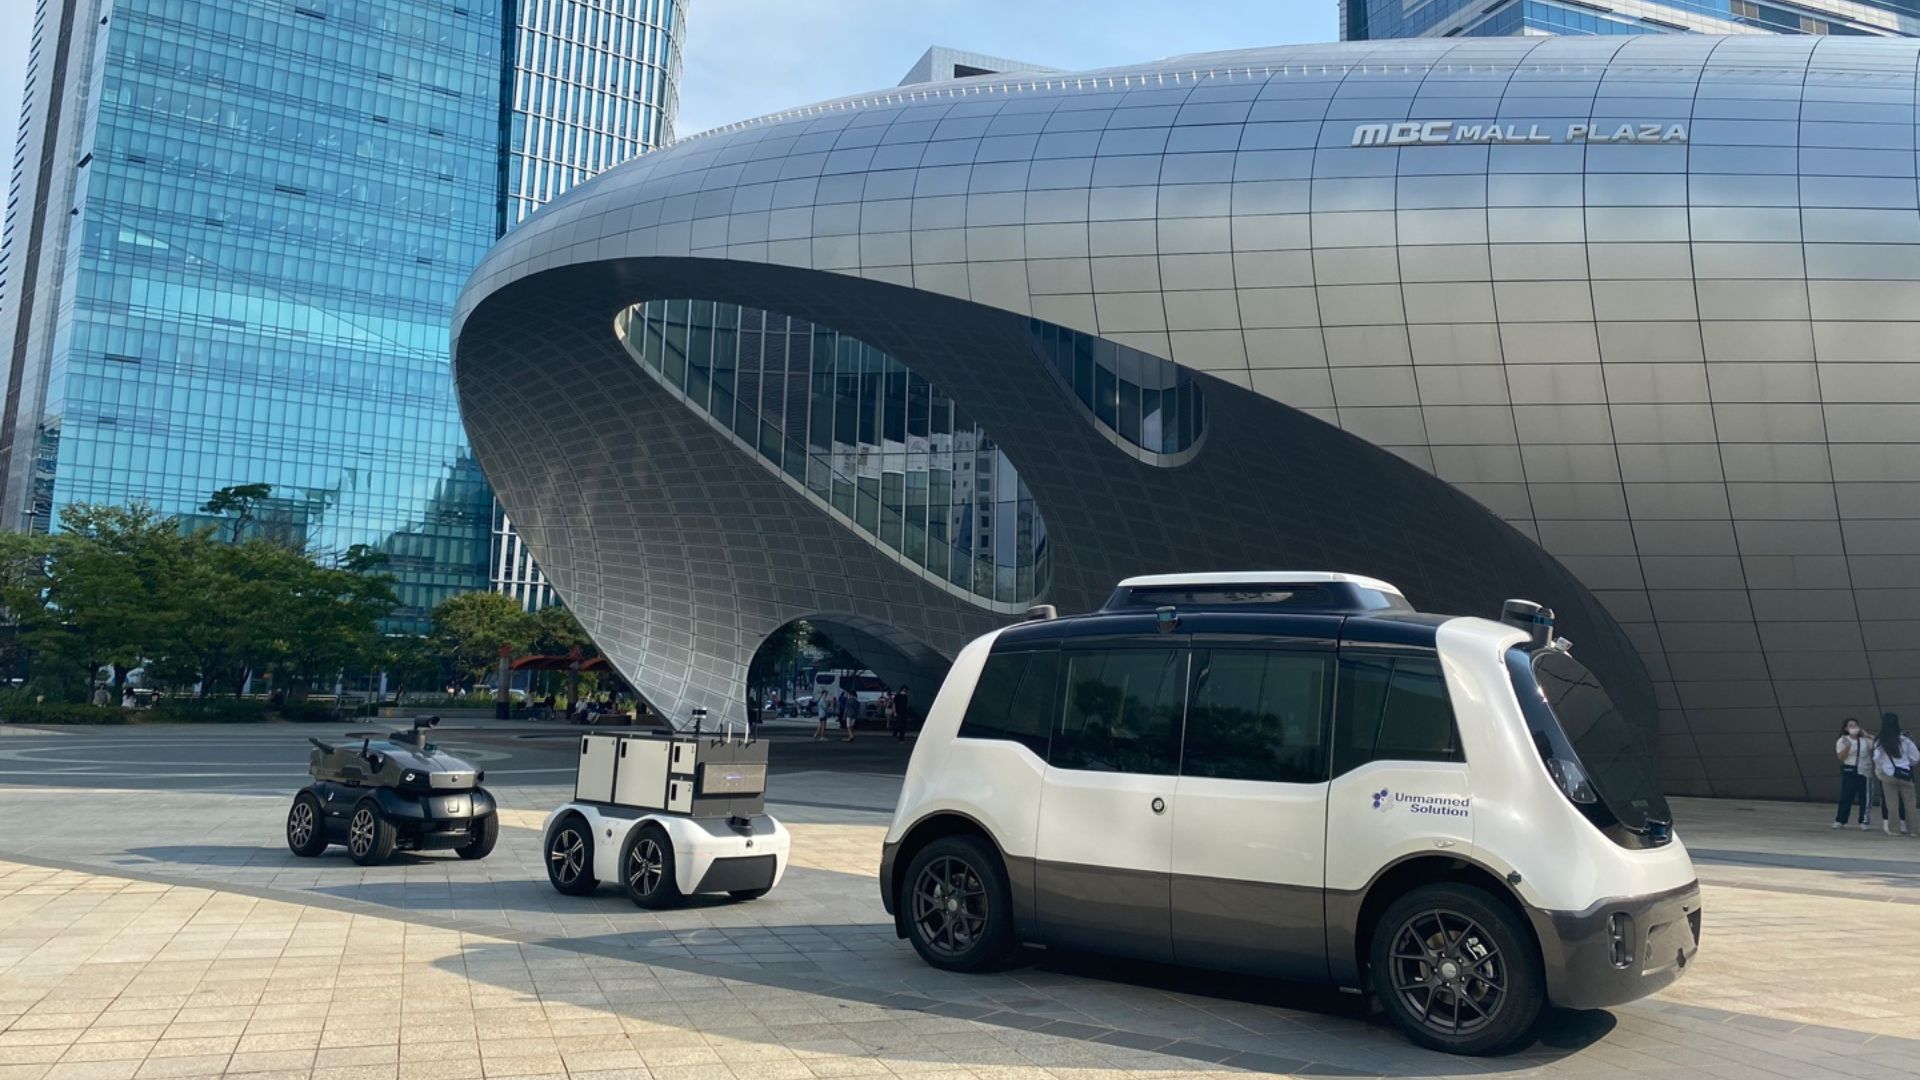
No entanto, a empresa não limita sua oferta a equipamentos agrícolas, abrangendo todos os tipos de plataformas autônomas:
- O shuttle autônomo WITH:US. Ele pode operar como um serviço de transporte público sob demanda em cidades inteligentes. Ele incorpora Velodyne LiDARs, o Ellipse-D RTK INS/GNSS da SBG Systems, diversas câmeras e controladores, permitindo que o shuttle analise seus arredores e determine o melhor comportamento a adotar. O shuttle é utilizado para viagens de curta distância em locais como campi, áreas industriais, aeroportos e centros urbanos.
- O robô de logística autônomo WITH:US LOGI usado para entregas de curta distância tanto em ambientes internos quanto externos. Além de poder acessar áreas onde um automóvel não consegue chegar, ele também permite que os clientes escolham a data, hora e local preferidos para a entrega. Ele integra LiDARs, GPS/GNSS, INS, câmeras e controladores como o WITH US Shuttle.
- O WITH:US CARO. Este veículo autônomo foi projetado para entregas de longa distância e grande volume, pois pode carregar até 1.500 kg e possui um grande espaço de carga. Ele é equipado com os mesmos componentes do ônibus espacial autônomo e do robô de logística.
- O robô WITH:US SECURITY. Como o próprio nome indica, é um robô de segurança autônomo usado em seções de curta distância em diferentes tipos de ambientes. Ele também é equipado com LiDAR, INS/GNSS, câmeras, etc., mas integra tecnologia de reconhecimento de obstáculos para aplicações externas. Ele pode servir como um robô de patrulha.
Todas as plataformas da UNMANNED SOLUTION são equipadas com RTK GNSS/INS das linhas Ellipse ou Ekinox da SBG Systems, dependendo das necessidades de desempenho e precisão da aplicação.
Ellipse-D
O Ellipse-D é um sistema de navegação inercial que integra GNSS RTK de dupla antena e dupla frequência, sendo compatível com nosso software de pós-processamento Qinertia.
Projetado para aplicações robóticas e geoespaciais, ele pode fundir a entrada do odômetro com Pulse ou CAN OBDII para maior precisão de navegação por estimativa (dead-reckoning).

Solicitar um orçamento para o Ellipse-D
Você tem alguma dúvida?
Bem-vindo à nossa seção de FAQ! Aqui, você encontrará respostas para as perguntas mais frequentes sobre as aplicações que destacamos. Caso não encontre o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
O que é o pós-processamento GNSS?
O pós-processamento GNSS, ou PPK, é uma abordagem em que as medições de dados GNSS brutos registradas em um receptor GNSS são processadas após a atividade de aquisição de dados. Eles podem ser combinados com outras fontes de medições GNSS para fornecer a trajetória cinemática mais completa e precisa para esse receptor GNSS, mesmo nos ambientes mais desafiadores.
Essas outras fontes podem ser uma estação base GNSS local no projeto de aquisição de dados ou próximo a ele, ou estações de referência operadas continuamente (CORS) existentes, normalmente oferecidas por órgãos governamentais e/ou provedores comerciais de redes CORS.
Um software de Pós-Processamento Cinemático (PPK) pode utilizar informações de órbita e relógio de satélites GNSS disponíveis gratuitamente para ajudar a melhorar ainda mais a precisão. O PPK permite a determinação precisa da localização de uma estação base GNSS local em um datum de sistema de referência de coordenadas global absoluto, que é utilizado.
O software PPK também pode dar suporte a transformações complexas entre diferentes referenciais de coordenadas para auxiliar em projetos de engenharia.
Em outras palavras, ele dá acesso a correções, aumenta a precisão do projeto e pode até reparar perdas de dados ou erros durante o levantamento ou a instalação após a missão.
Quais são os níveis de autonomia dos veículos autônomos?
Os níveis de autonomia de veículos autônomos são classificados em seis níveis (do Nível 0 ao Nível 5) pela Society of Automotive Engineers (SAE), definindo a extensão da automação na operação do veículo. Veja o detalhamento:
- Nível 0: Sem automação – O motorista humano controla totalmente o veículo em todos os momentos, contando apenas com sistemas passivos, como alertas e avisos.
- Nível 1: Assistência ao motorista – O veículo pode auxiliar na direção ou na aceleração/desaceleração, mas o motorista humano deve manter o controle e monitorar o ambiente (por exemplo, controle de velocidade adaptativo).
- Nível 2: Automação Parcial – O veículo pode controlar tanto a direção quanto a aceleração/desaceleração simultaneamente, mas o motorista deve permanecer atento e pronto para assumir o controle a qualquer momento (por exemplo, Autopilot da Tesla, Super Cruise da GM).
- Nível 3: Automação Condicional – O veículo pode gerenciar todos os aspectos da condução em determinadas condições, mas o motorista humano deve estar pronto para intervir quando solicitado pelo sistema (por exemplo, em rodovias). O motorista não precisa monitorar ativamente, mas deve permanecer alerta.
- Nível 4: Alta Automação – O veículo pode realizar todas as tarefas de direção de forma autônoma dentro de condições ou ambientes específicos (como áreas urbanas ou rodovias) sem intervenção humana. No entanto, em outros ambientes ou sob circunstâncias especiais, um ser humano pode precisar assumir a direção.
- Nível 5: Automação Total – O veículo é totalmente autônomo e capaz de gerenciar todas as tarefas de condução em quaisquer condições, sem intervenção humana. Não é necessário motorista, e o veículo pode operar em qualquer lugar e sob quaisquer circunstâncias.
Esses níveis ajudam a definir a evolução da tecnologia de veículos autônomos, desde a assistência básica ao motorista até a autonomia total.
O que é georreferenciamento em sistemas de construção autônoma?
O georreferenciamento em sistemas de construção autônoma refere-se ao processo de alinhamento de dados de construção, como mapas, modelos ou medições de sensores, com coordenadas geográficas do mundo real. Isso garante que todos os dados coletados ou gerados por máquinas autônomas, como drones, robôs ou equipamentos pesados, sejam posicionados com precisão em um sistema de coordenadas global, como latitude, longitude e altitude.
No contexto da construção autônoma, o georreferenciamento é fundamental para garantir que o maquinário opere com precisão em grandes canteiros de obras. Ele permite o posicionamento exato de estruturas, materiais e equipamentos por meio do uso de tecnologias de posicionamento baseadas em satélite, como GNSS (Global Navigation Satellite Systems), para vincular o projeto a uma localização no mundo real.
O georreferenciamento permite que tarefas como escavação, nivelamento ou deposição de materiais sejam automatizadas e controladas com precisão, melhorando a eficiência, reduzindo erros e garantindo que a construção siga as especificações do projeto. Ele também facilita o acompanhamento do progresso, o controle de qualidade e a integração com Sistemas de Informação Geográfica (GIS) e Modelagem da Informação da Construção (BIM) para um gerenciamento de projetos aprimorado.
