


Atitude na navegação
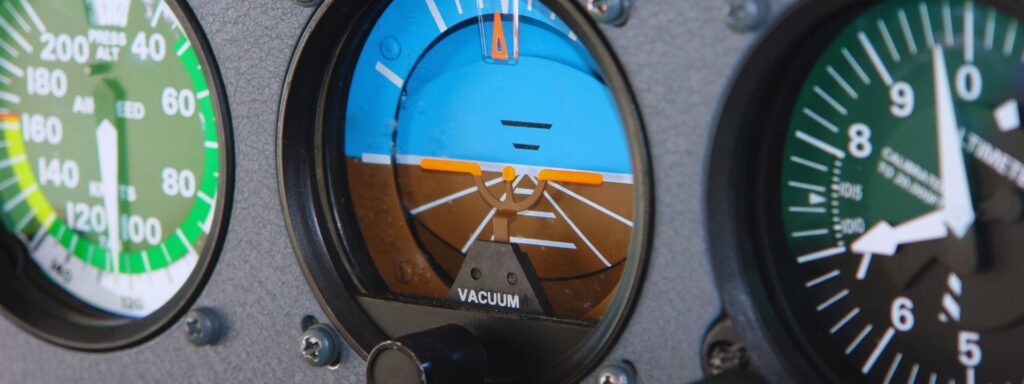
Na navegação, a atitude refere-se à orientação de um veículo ou objeto em relação a um referencial fixo, que é tipicamente definido por três eixos de rotação: arfagem (pitch), rolagem (roll) e guinada (yaw).
Esses eixos descrevem a posição angular e o movimento do veículo no espaço tridimensional. A arfagem refere-se à inclinação para cima ou para baixo do nariz do veículo, a rolagem representa a inclinação lateral do veículo ao longo de seu eixo longitudinal, e a guinada denota a rotação para a esquerda ou direita em torno de seu eixo vertical. Juntos, esses parâmetros definem como um veículo é posicionado e manobrado em seu ambiente.
A atitude é crucial para manter a estabilidade, garantir controle preciso e permitir uma navegação exata em vários domínios. Na aviação, por exemplo, a atitude ajuda pilotos ou sistemas de piloto automático a manterem o voo nivelado, executarem curvas e se ajustarem à turbulência.
Da mesma forma, na navegação marítima, o controle de atitude garante que uma embarcação permaneça na vertical e na rota, apesar dos desafios impostos por ondas e correntes.
Em espaçonaves, a atitude desempenha um papel fundamental no direcionamento de antenas, painéis solares ou instrumentos científicos na direção correta, especialmente quando referências visuais externas não estão disponíveis.
Para medir e controlar a atitude, sistemas como giroscópios, acelerômetros e magnetômetros são empregados, frequentemente integrados a um Sistema de Navegação Inercial (INS). Esses sistemas funcionam em conjunto com fontes de dados externas, como GNSS ou rastreadores estelares (star trackers), para manter a orientação precisa.
Compreender e gerenciar a atitude é particularmente importante em ambientes dinâmicos, onde forças externas como vento, ondas ou anomalias gravitacionais podem impactar a trajetória de um veículo.
Portanto, o controle eficaz da atitude garante viagens seguras e eficientes, permitindo que os veículos alcancem seus objetivos de navegação com precisão.
Soluções de atitude GNSS
As soluções de atitude GNSS fornecem os ângulos de rolagem (roll), arfagem (pitch) e guinada (yaw), que descrevem a orientação de um objeto no espaço. Esses três componentes são essenciais para entender a atitude do objeto em relação à superfície da Terra ou a um sistema de referência.
- A rotação lateral refere-se à rotação em torno do eixo longitudinal, afetando a inclinação para a esquerda e para a direita do objeto.
- Arfagem é a rotação em torno do eixo transversal, que determina a inclinação vertical.
- O guinada é a rotação em torno do eixo vertical, que define a direção para a qual o objeto está voltado.
Estas soluções combinam dados de receptores GNSS com sensores adicionais, como acelerômetros e giroscópios, para fornecer informações de atitude altamente precisas e confiáveis.
Essa abordagem é particularmente valiosa em ambientes onde a orientação precisa é crucial, como em sistemas de navegação para aeronaves, embarcações e veículos autônomos. Ao integrar essas diversas entradas de sensores, o sistema garante desempenho ideal mesmo em condições desafiadoras.
Representações de atitudes
A atitude descreve a orientação ou rotação de um objeto em relação a um sistema de referência, como a superfície da Terra. Na navegação, no entanto, a atitude desempenha um papel fundamental na determinação de como um objeto se move pelo espaço. Esse conceito se aplica a aeronaves, UAVs, navios e outros sistemas autônomos. Além disso, os engenheiros podem representar a atitude matematicamente e visualmente de várias maneiras.
1 – Ângulos de Euler (rolagem, inclinação, guinada)
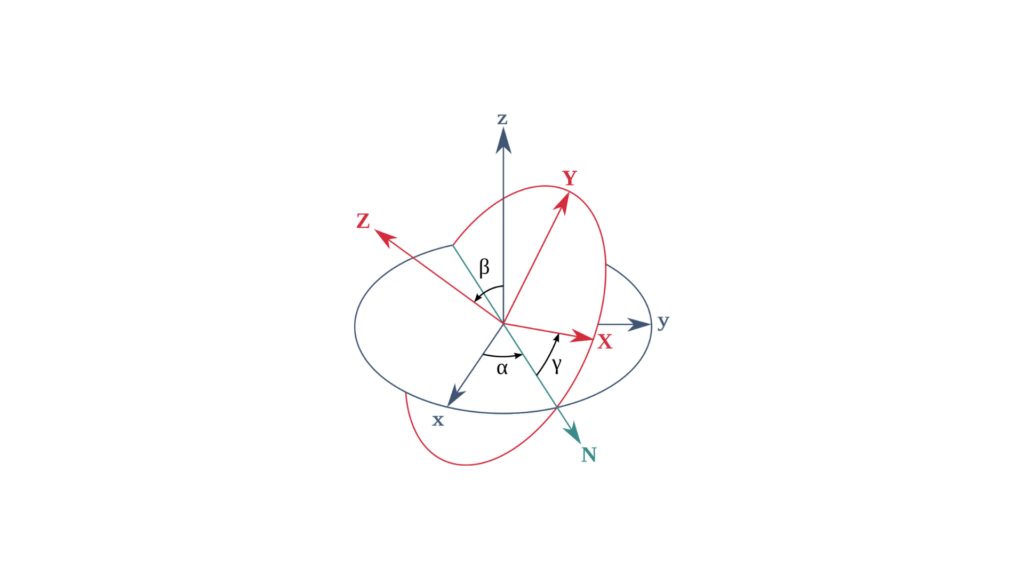
Os ângulos de Euler representam a orientação de um objeto por meio de três rotações: rotação lateral, inclinação e guinada. Esses ângulos descrevem rotações em torno de três eixos em uma sequência específica, como, por exemplo:
Rotação lateral (φ): Rotação em torno do eixo dianteiro-traseiro.
Rotação longitudinal (θ): Rotação em torno do eixo lateral.
Rotação vertical (ψ): Rotação em torno do eixo vertical.
Representação matemática
Os ângulos de Euler podem ser representados como uma matriz de rotação 3×3, em que:
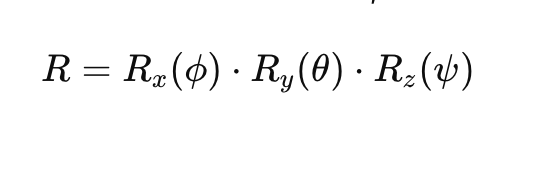
Aqui:
- Rx(ϕ)R_x(\phi)Rx(ϕ) é a matriz de rotação para o rolamento.
- Ry(θ)R_y(\theta)Ry(θ) é a matriz de rotação para o ângulo de inclinação.
- Rz(ψ)R_z(\psi)Rz(ψ) é a matriz de rotação para a guinada.
Cada matriz de rotação é dada da seguinte forma:
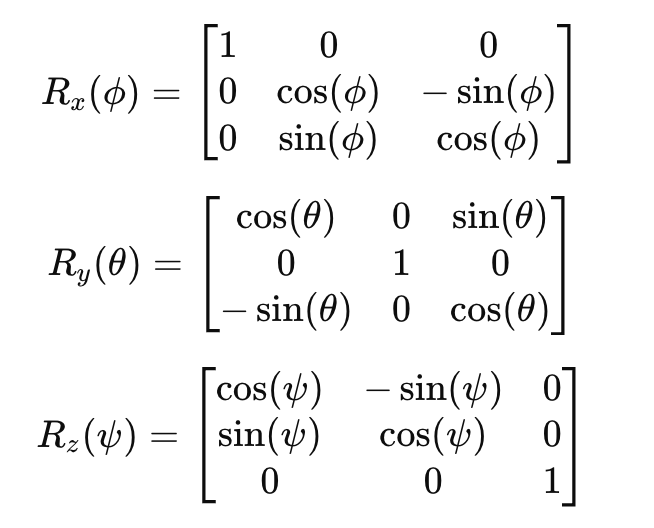
2 – Matrizes de rotação
As matrizes de rotação oferecem uma forma alternativa de representar a atitude. Nesse método, uma matriz 3×3 descreve a orientação de um objeto no espaço 3D em relação a um sistema de coordenadas fixo. Essas matrizes são ortogonais, o que significa que as linhas e colunas são vetores-unidade. Consequentemente, a inversa da matriz é simplesmente sua transposta.
Representação matemática
É possível escrever uma matriz de rotação geral 𝑅 da seguinte forma:
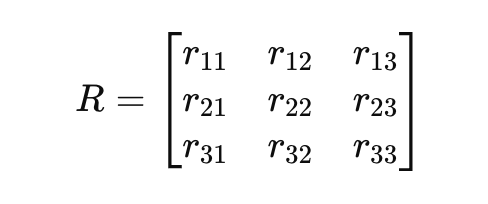
3 – Quaternions
Os quaternions oferecem uma representação mais compacta e numericamente estável da rotação. Eles evitam singularidades e problemas de bloqueio do cardã associados aos ângulos de Euler. Um quaternion 𝑞 é um vetor de 4 dimensões:
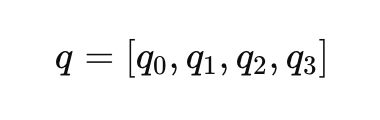
Onde 𝑞0 é a componente escalar e [𝑞1, 𝑞2, 𝑞3] são as componentes vetoriais. A representação por quaternions de uma rotação pode ser escrita da seguinte forma:
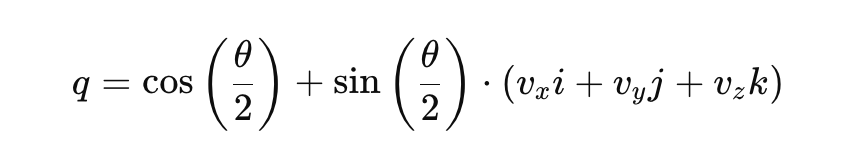
Aqui:
- θ é o ângulo de rotação.
- [vx, vy, vz] é o vetor unitário que representa o eixo de rotação.
- i, j, k são as unidades fundamentais dos quaternions.
Vantagens dos quaternions:
- Evita o bloqueio do cardã e as singularidades.
- Mais eficiente em termos computacionais para interpolação.
4 – Matrizes de coseno de direção (DCM)
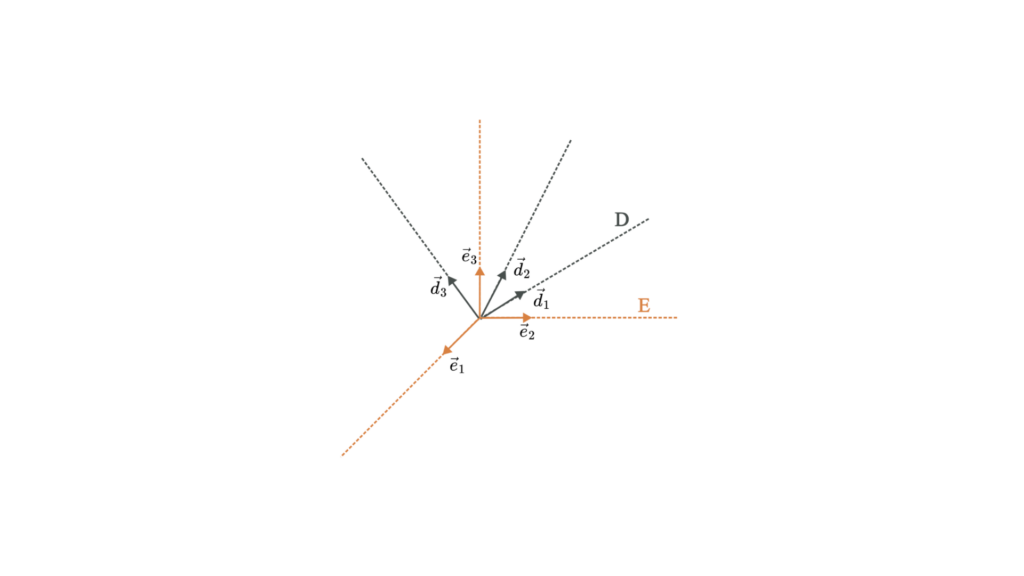
Uma matriz de cosseno direcional é semelhante a uma matriz de rotação e também descreve a orientação de um objeto. A DCM relaciona as coordenadas de um vetor em um sistema de referência com as coordenadas do mesmo vetor em outro sistema de referência.
Representação matemática
Uma matriz de cosseno direcional 𝐶 é uma matriz 3×3 que define a relação entre dois sistemas de coordenadas:
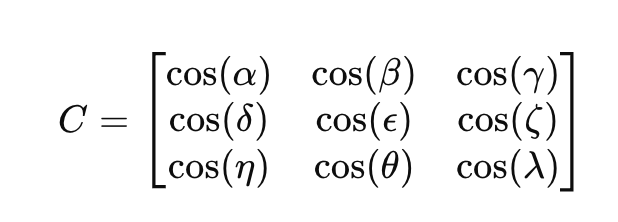
Onde os elementos cos (⋅) representam o cosseno do ângulo entre os vetores dos dois sistemas de coordenadas.
