


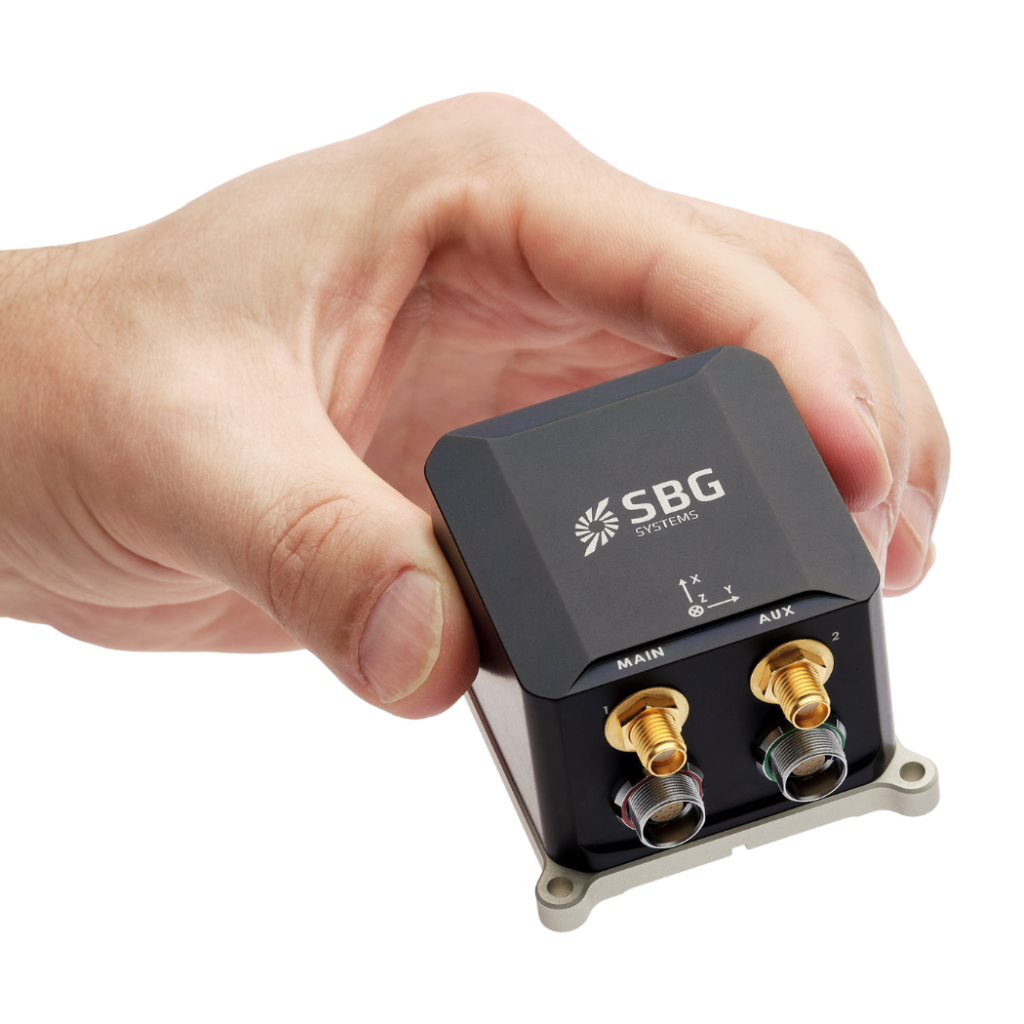

Ekinox Micro INS , potente e compacto, para missões críticas
Ekinox Micro é um Sistema de Navegação Inercial (INS) auxiliado por GNSS de alto desempenho projetado para uso em uma variedade de aplicações terrestres, marítimas e aéreas. Este sensor minúsculo integra um receptor GNSS com sensores inerciais MEMS táticos para fornecer precisão superior em condições desafiadoras.
O Ekinox Micro é pequeno e leve, mas robusto o suficiente para suportar ambientes agressivos. Ele é qualificado de acordo com as normas MIL-STD-461, MIL-STD-1275 e MIL-STD-810.
Descubra todos os recursos e aplicações do Ekinox Micro.
Especificações
Desempenho de movimento e navegação
1.2 m Posição vertical em um único ponto
1.5 m Posição horizontal RTK
0,01 m + 0,5 ppm Posição vertical RTK
0,015 m + 1 ppm Posição horizontal do PPK
0,01 m + 0,5 ppm * Posição vertical do PPK
0,015 m + 1 ppm * Rotação/inclinação em um único ponto
0.02 ° Rotação/inclinação RTK
0.015 ° Rolagem/inclinação do PPK
0,01 ° * Título de ponto único
0.08 ° Rumo RTK
0.05 ° Título do PPK
0,035 ° *
Recursos de navegação
Antena GNSS única e dupla Precisão do movimento vertical em tempo real
5 cm ou 5 % de inchaço Período da onda de elevação em tempo real
0 a 20 s Modo de elevação em tempo real
Ajuste automático
Perfis de movimento
Embarcações de superfície, veículos subaquáticos, levantamento marítimo, ambiente marinho e condições marítimas adversas Ar
Aviões, helicópteros, aeronaves, UAV Terra
Carro, automotivo, trem/ferrovia, caminhão, veículos de duas rodas, maquinário pesado, pedestre, mochila, off-road
Desempenho GNSS
Antena dupla interna Banda de frequência
Multifrequência Recursos de GNSS
SBAS, RTK, PPK Sinais de GPS
L1 C/A, L2C Sinais do Galileo
E1, E5B Sinais do Glonass
L10F, L20F Sinais do Beidou
B1L, B2L Tempo até o primeiro posicionamento (TTFF) do GNSS
< 24 s Interferência e falsificação de identidade
Medidas avançadas de mitigação e indicadores, OSNMA
Especificações ambientais e faixa de operação
Classificação IP-68 (1,5 m, 2 horas) + Resistente a projeções de querosene Temperatura de operação
-40 °C a 71 °C Vibrações
3 g RMS – 20 Hz a 2 kHz Amortecedores
500 g por 0,3 ms MTBF (calculado)
246 000 h Em conformidade com
MIL-STD-461 | MIL-STD-1275 | MIL-STD-810
Interfaces
GNSS, RTCM, odômetro, DVL, magnetômetro externo Protocolos de saída
NMEA, binário sbgECom, TSS, Simrad, Dolog Protocolos de entrada
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Registrador de dados
8 GB ou 48 h a 200 Hz Taxa de produção
Até 200 Hz Ethernet
Full Duplex (10/100 Base-T), relógio mestre PTP, NTP, interface web, FTP, API REST Portas seriais
RS-232/422 até 921 kbps: até 4 entradas/saídas CAN
1x CAN 2.0 A/B, até 1 Mbps Saída de sincronização
PPS, disparo de até 200 Hz, odômetro virtual – 2 saídas Sincronização IN
PPS, odômetro, marcador de eventos até 1 kHz – 5 entradas
Especificações mecânicas e elétricas
9 a 36 VCC Consumo de energia
5.1 W EMC
RED (Radio Equipment Directive) + IEC6100 + MIL-STD 461G + MIL-STD 1275E Potência da antena
5 V CC – no máximo 150 mA por antena | Ganho: 17 – 50 dB Peso (g)
165 g Dimensões (C x L x A)
42 mm x 57 mm x 60 mm
Especificações de temporização
< 200 ns Precisão do PTP
< 1 µs Precisão do PPS
< 1 µs (jitter < 1 µs) Desvio na navegação por estimativa
1 ppm
Principais aplicações
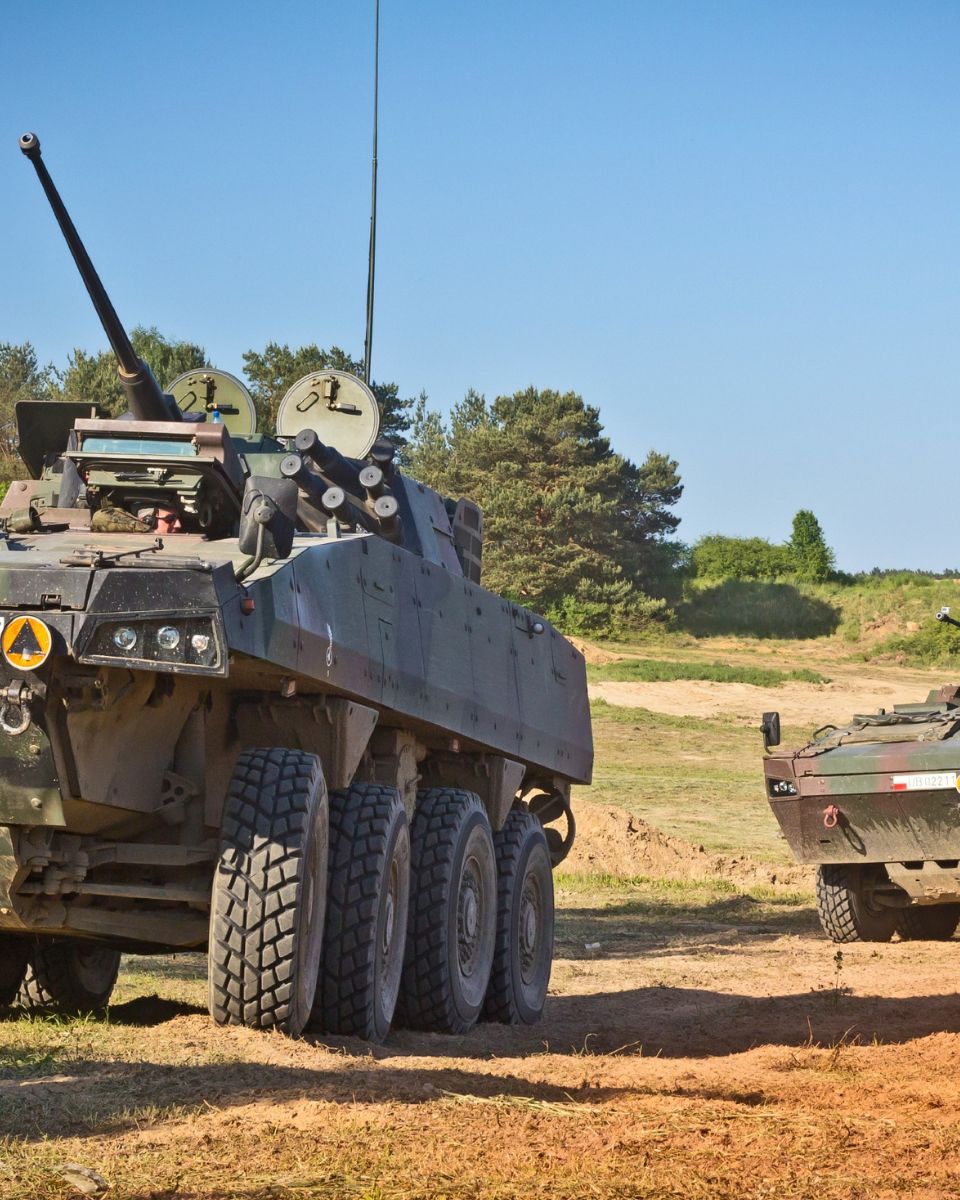
De sistemas de gerenciamento de campo de batalha a orientação de veículos autônomos e navegação marítima exigente, o Ekinox Micro oferece precisão, estabilidade e desempenho em tempo real incomparáveis onde a precisão é fundamental. Ele resiste eficazmente a condições severas, incluindo vibração intensa, temperaturas extremas e ambientes sem GNSS, garantindo operação contínua sem concessões.
Este sistema compacto suporta aplicações que exigem dados precisos de orientação, proa e posição, como navegação de UAV, mapeamento geoespacial e robótica móvel.
Otimize suas operações com o desempenho e a confiabilidade incomparáveis do Ekinox Micro, projetado para elevar as capacidades da sua aplicação e garantir um desempenho consistente onde for mais necessário.
Descubra a diferença que o INS Ekinox Micro pode fazer em suas operações críticas.
Ficha técnica do Ekinox Micro
Receba todas as funcionalidades e especificações dos sensores diretamente na sua caixa de entrada!
Compare o Ekinox Micro com outros produtos
Descubra como o Ekinox Micro se destaca em relação aos nossos sensores inerciais de ponta, projetados com maestria para navegação, rastreamento de movimento e medição precisa de vagas.
-

Ekinox Micro
- Posição horizontal RTK
- 0,01 m + 0,5 ppm
- Rotação/inclinação RTK
- 0.015 °
- Rumo RTK
- 0.05 °
- Receptor GNSS
- Antena dupla interna
- Ethernet
- Full duplex (10/100 Base-T), relógio mestre PTP, NTP, interface web, FTP, API REST
- Em conformidade com
- MIL-STD-461 | MIL-STD-1275 | MIL-STD-810
- Peso (g)
- 165 g
- Dimensões (C x L x A)
- 42 x 57 x 60 mm
-
- Posição horizontal RTK
- 0.01 m
- Rotação/inclinação RTK
- 0.05 °
- Rumo RTK
- 0.2 °
- Receptor GNSS
- Antena dupla interna
- Ethernet
- –
- Em conformidade com
- MIL-STD-810
- Peso (g)
- 65 g
- Dimensões (C x L x A)
- 46 x 45 x 32 mm
-
- Posição horizontal RTK
- 0,01 m + 0,5 ppm
- Rotação/inclinação RTK
- 0.015 °
- Rumo RTK
- 0.04 °
- Receptor GNSS
- Antena dupla geodésica interna
- Ethernet
- Full duplex (10/100 Base-T), relógio mestre PTP, NTP, interface web, FTP, API REST
- Em conformidade com
- MIL-STD-810, EN 60945
- Peso (g)
- 600 g
- Dimensões (C x L x A)
- 100 x 86 x 75 mm
-
- Posição horizontal RTK
- 0,01 m + 0,5 ppm
- Rotação/inclinação RTK
- 0.02 °
- Rumo RTK
- 0.03 °
- Receptor GNSS
- Antena dupla geodésica interna
- Ethernet
- Full duplex (10/100 Base-T), PTP/NTP, NTRIP, interface web, FTP
- Em conformidade com
- MIL-STD-810
- Peso (g)
- 76 g
- Dimensões (C x L x A)
- 51,5 x 78,75 x 20 mm


Compatibilidade


Documentação e recursos
O Ekinox Micro vem com documentação abrangente, projetada para apoiar os usuários em cada etapa.
Do guia de instalação à configuração avançada e solução de problemas, nossos manuais claros e detalhados garantem integração e operação suaves.
Estudos de caso
Explore casos de uso do mundo real que demonstram como nosso Ekinox Micro melhora o desempenho, reduz o tempo de inatividade e aprimora a eficiência operacional. Saiba como nossos sensores avançados e interfaces intuitivas fornecem a precisão e o controle necessários para se destacar em suas aplicações.





Produtos e acessórios adicionais
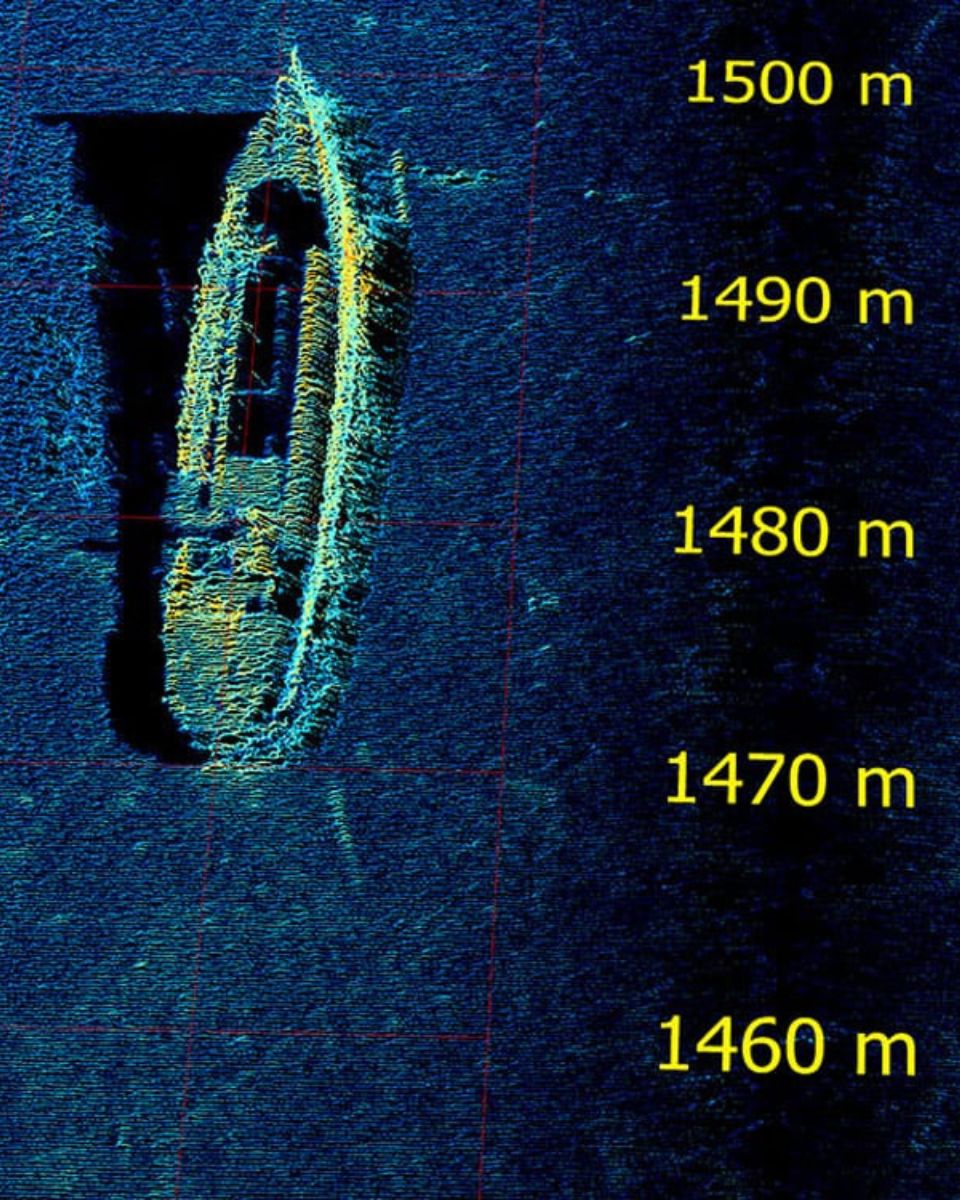
Descubra como nossas soluções podem transformar suas operações explorando nossa diversa gama de aplicações. Com nossos sensores e softwares de Movimento e Navegação, você obtém acesso a tecnologias de ponta que impulsionam o sucesso e a inovação em sua área.
Junte-se a nós para desbloquear o potencial das soluções de navegação inercial e posicionamento em vários setores.

Qinertia GNSS-INS

Antenas GNSS

Cabos
Nosso processo de produção
Descubra a precisão e a experiência por trás de cada produto da SBG Systems. O vídeo a seguir oferece uma visão interna de como projetamos, fabricamos e testamos meticulosamente nossos sistemas de navegação inercial de alto desempenho. Da engenharia avançada ao controle de qualidade rigoroso, nosso processo de produção garante que cada produto atenda aos mais altos padrões de confiabilidade e precisão.
Assista agora para saber mais!

Solicite um orçamento
Eles falam sobre nós
Apresentamos as experiências e depoimentos de profissionais da indústria e clientes que utilizaram o Ekinox Micro em seus projetos.
Descubra como nossa tecnologia inovadora transformou suas operações, aumentou a produtividade e entregou resultados confiáveis em diversas aplicações.



Perguntas frequentes
Bem-vindo à nossa seção de FAQ, onde respondemos às suas perguntas mais importantes sobre nossa tecnologia de ponta e suas aplicações. Aqui você encontrará respostas abrangentes sobre recursos de produtos, processos de instalação, dicas de solução de problemas e melhores práticas para maximizar sua experiência com o Ekinox Micro.
Encontre suas respostas aqui!
Como garantimos os padrões de qualidade dos sensores para aplicações militares de UAVs?
Na SBG Systems, garantir os mais altos padrões de qualidade para nossas unidades de medida inercial (IMUs) envolve um processo meticuloso. Começamos com a seleção ideal de componentes MEMS de ponta, focando em acelerômetros e giroscópios confiáveis que atendem aos nossos rigorosos requisitos de qualidade. Nossas IMUs são alojadas em carcaças robustas projetadas para suportar vibrações e condições ambientais, garantindo durabilidade e desempenho.
Nosso processo de calibração automatizado envolve uma mesa de dois eixos e abrange faixas de temperatura de -40 °C a 85 °C. Essa calibração compensa diversos fatores, incluindo desvios, efeitos entre eixos, desalinhamento, fatores de escala e não linearidades em acelerômetros e giroscópios, garantindo um desempenho consistente em todas as condições climáticas.
Nosso processo de qualificação envolve ainda uma triagem interna rigorosa para garantir que apenas os sensores que atendem às nossas especificações prossigam para a produção. Cada IMU é acompanhada por um relatório de calibração detalhado e possui garantia de dois anos. Essa abordagem rigorosa garante alta qualidade, confiabilidade e desempenho consistente ao longo do tempo, entregando IMUs superiores para defesa e outras aplicações críticas.
Também realizamos testes ambientais e de resistência minuciosos para garantir a confiabilidade. Alguns de nossos sensores atendem a várias normas MIL-STD, garantindo resistência a choques, vibrações e condições extremas.
O que significam os termos “jamming” e “spoofing”?
O *jamming* (interferência) e o *spoofing* (falsificação) são dois tipos de interferência que podem afetar significativamente a confiabilidade e a precisão dos sistemas de navegação baseados em satélite, como o GNSS.
O *jamming* refere-se à interrupção intencional de sinais de satélite por meio da transmissão de sinais interferentes nas mesmas frequências utilizadas pelos sistemas GNSS. Essa interferência pode sobrepor ou encobrir os sinais legítimos de satélite, tornando os receptores GNSS incapazes de processar a informação com precisão. O *jamming* é comumente empregado em operações militares para perturbar as capacidades de navegação de adversários, podendo também afetar sistemas civis, resultando em falhas de navegação e desafios operacionais.
Por outro lado, o *spoofing* envolve a transmissão de sinais falsificados que imitam sinais GNSS legítimos. Esses sinais enganosos podem induzir os receptores GNSS a calcularem posições ou horários incorretos. O *spoofing* pode ser usado para desviar ou desinformar sistemas de navegação, fazendo potencialmente com que veículos ou aeronaves saiam da rota ou fornecendo dados de localização falsos. Ao contrário do *jamming*, que apenas obstrui a recepção do sinal, o *spoofing* engana ativamente o receptor ao apresentar informações falsas como se fossem legítimas.
Tanto o jamming quanto o spoofing representam ameaças significativas à integridade de sistemas dependentes de GNSS, exigindo contramedidas avançadas e tecnologias de navegação resilientes para garantir uma operação confiável em ambientes contestados ou desafiadores.
O que é uma carga útil?
A carga útil refere-se a qualquer equipamento, dispositivo ou material que um veículo (drone, embarcação… ) transporta para cumprir sua finalidade específica, além das funções básicas. A carga útil é distinta dos componentes necessários para o funcionamento do veículo, como seus motores, bateria e estrutura.
Exemplos de cargas úteis:
- Câmeras: câmeras de alta resolução, câmeras termográficas...
- Sensores: LiDAR, sensores hiperespectrais, sensores químicos…
- Equipamentos de comunicação: rádios, repetidores de sinal…
- Instrumentos científicos: sensores meteorológicos, amostradores de ar…
- Outros equipamentos especializados
O que é um relógio em tempo real?
Um Relógio em Tempo Real (RTC) é um dispositivo eletrônico projetado para registrar a hora e a data atuais, mesmo quando desligado. Amplamente utilizados em aplicações que exigem precisão na medição do tempo, os RTCs desempenham várias funções essenciais.
Primeiramente, eles mantêm uma contagem precisa de segundos, minutos, horas, dias, meses e anos, frequentemente incorporando cálculos de ano bissexto e dia da semana para precisão a longo prazo. Os RTCs operam com baixo consumo de energia e podem funcionar com bateria de backup, permitindo que continuem a manter a hora durante interrupções. Além disso, fornecem timestamps para entradas de dados e logs, garantindo uma documentação precisa.
Além disso, os RTCs podem acionar operações agendadas, permitindo que os sistemas saiam de estados de baixo consumo ou executem tarefas em horários especificados. Eles desempenham um papel crucial na sincronização de vários dispositivos (por exemplo, GNSS/INS), garantindo que operem de forma coesa.
Os RTCs são fundamentais em vários dispositivos, desde computadores e equipamentos industriais até dispositivos de IoT, aprimorando a funcionalidade e garantindo um gerenciamento de tempo confiável em várias aplicações.
