


RTK – Cinemática em Tempo Real
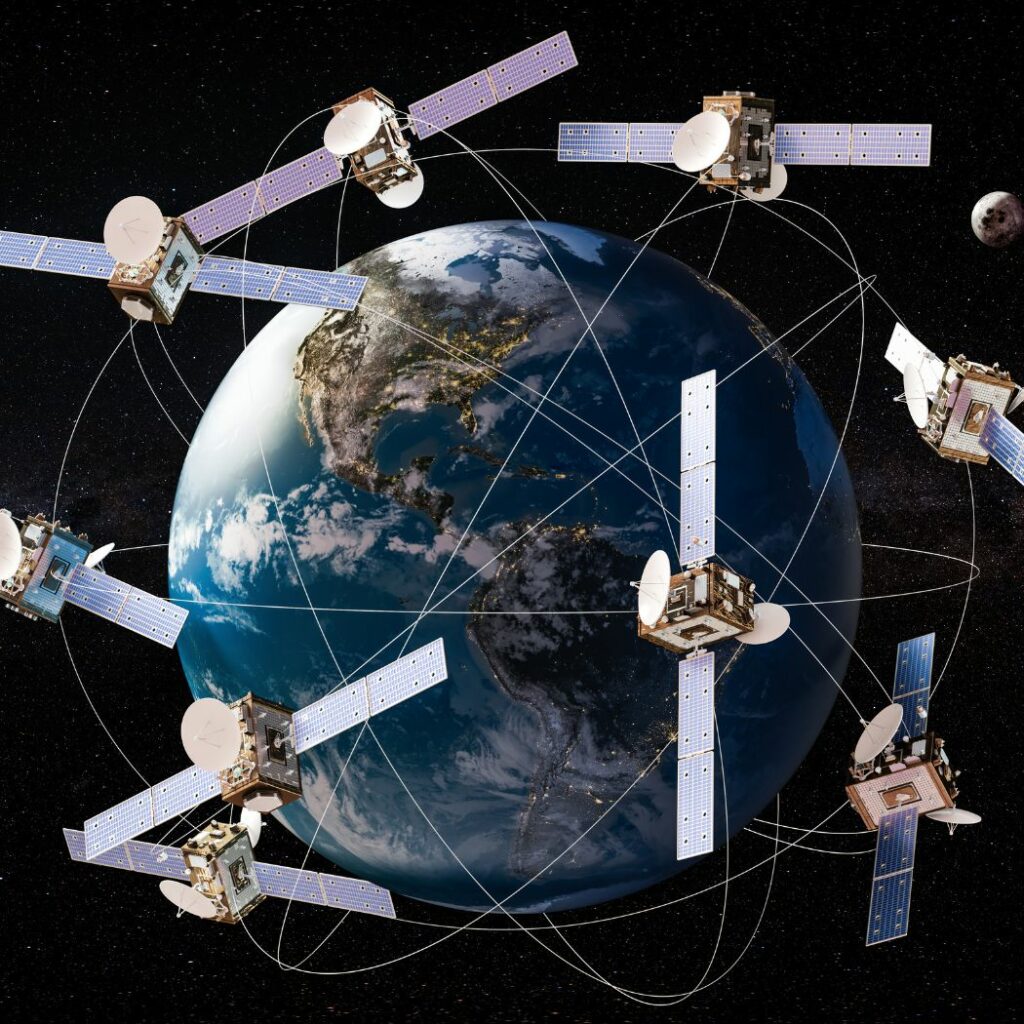
Cinemática em Tempo Real (RTK) é uma tecnologia de posicionamento preciso usada em sistemas globais de navegação por satélite (GNSS) para obter dados de localização altamente precisos, tipicamente dentro de centímetros.
O RTK aprimora a precisão padrão do GNSS usando uma estação base fixa e uma unidade rover móvel. A estação base calcula erros nos sinais de satélite causados por fatores atmosféricos e outros, transmitindo correções para o rover em tempo real.
Esse processo permite que o rover ajuste seus cálculos de posição dinamicamente, garantindo um alto grau de precisão. O RTK é comumente empregado em aplicações como topografia, agricultura, construção e veículos autônomos, onde o posicionamento preciso é fundamental. Ele depende de comunicação de dados robusta entre a estação base e o rover, tipicamente por meio de sinais de rádio, redes celulares ou internet.
Como funciona o RTK, passo a passo
Tanto uma estação base estacionária quanto um rover móvel recebem sinais de múltiplos satélites GNSS. Esses sinais incluem posições de satélites e tempos de transmissão.
A estação base é configurada em um local fixo e conhecido a fim de calcular erros nos sinais de satélite, como atrasos atmosféricos, imprecisões de relógio ou desvios orbitais. Ao comparar os dados do satélite com sua posição conhecida, a estação base determina o valor do erro. A estação base então transmite essas correções de erro para o rover em tempo real.
Essa comunicação é tipicamente realizada via ondas de rádio, redes celulares ou internet. O rover aplica as correções aos seus dados GNSS enquanto em movimento. Esse processo reduz significativamente os erros, garantindo que o rover calcule sua posição com precisão de nível centimétrico.
Todo o processo de recebimento de dados, cálculo de erros e aplicação de correções ocorre continuamente, mantendo alta precisão enquanto o rover se move.
