Sistemas inerciais para veículos de construção autônomos
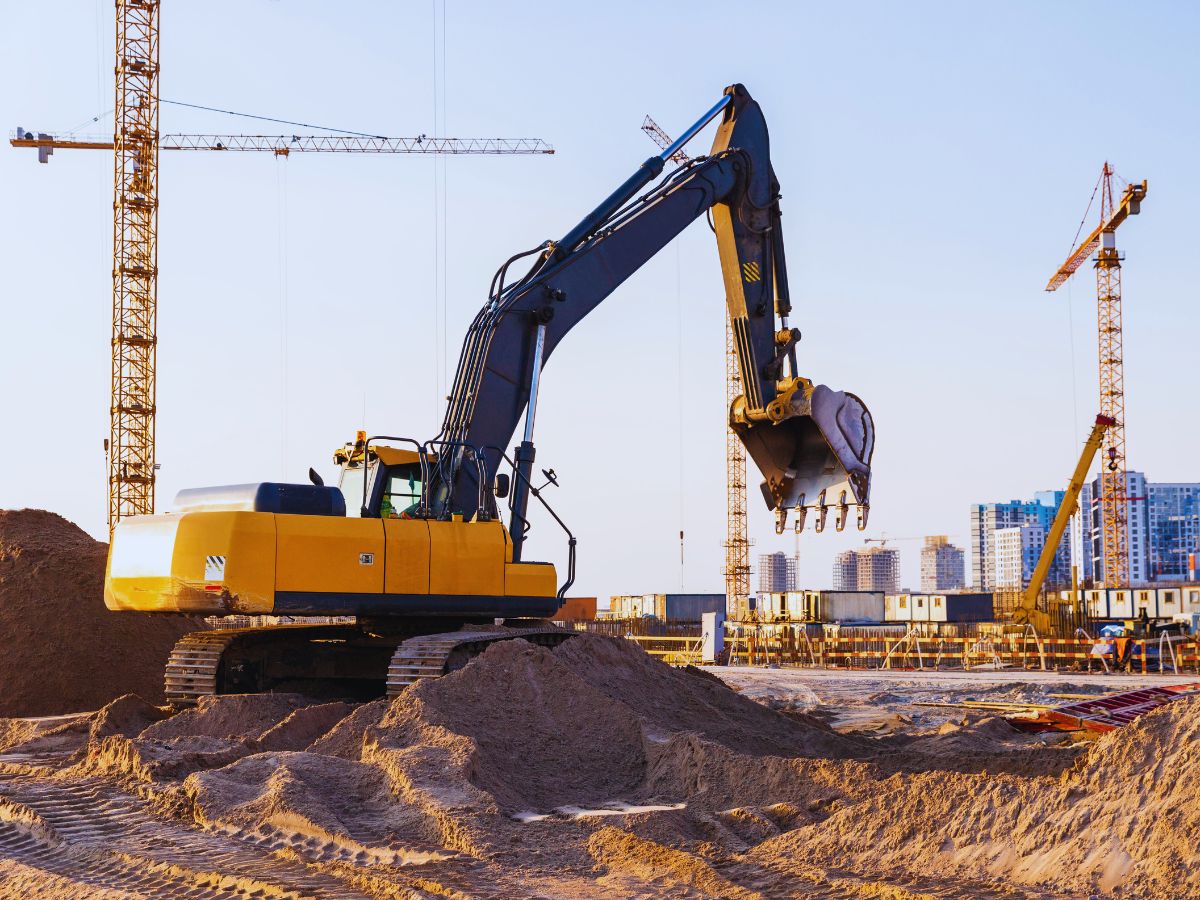
Os INS, ou sistemas de navegação inercial, são fundamentais para o maquinário de construção autônomo, pois fornecem posicionamento preciso e rastreamento de movimento em ambientes complexos. Nossos sensores INS guiam veículos como caminhões autônomos, tratores de esteira (bulldozers), escavadeiras e guindastes. Eles fornecem dados de posição, velocidade e orientação em tempo real, permitindo uma operação segura e eficiente mesmo em locais com baixa cobertura de GNSS.
Quando combinados com a tecnologia GNSS cinemática em tempo real (RTK), nosso INS garante precisão centimétrica para tarefas como nivelamento, escavação e posicionamento de materiais. Essa integração aprimora a precisão, reduz erros e minimiza atrasos nos projetos.
Máquinas como escavadeiras e tratores de esteira podem operar 24 horas por dia, concluindo a movimentação de terra e o nivelamento com supervisão mínima. Isso permite que as máquinas reduzam o consumo de combustível e aumentem a eficiência, gerando economia financeira e benefícios ambientais.
Soluções para topografia e mapeamento
Os sistemas inerciais também desempenham um papel crucial em aplicações de topografia e mapeamento na construção civil. Drones equipados com INS e GNSS são utilizados para realizar levantamentos aéreos. Eles capturam imagens de alta resolução e dados para criar mapas topográficos detalhados e modelos 3D de canteiros de obras. Esses mapas fornecem insights valiosos sobre as condições do local, ajudando gestores de projetos e engenheiros a tomar decisões assertivas.
A integração de um INS garante o georreferenciamento preciso dos dados, mesmo em áreas com terreno complexo ou sinais GNSS deficientes. Além disso, drones equipados com INS podem realizar o monitoramento contínuo do progresso da obra. Eles acompanham mudanças nas condições do canteiro e garantem que o trabalho seja concluído conforme o planejado.
Esse nível de precisão e automação reduz significativamente o tempo e a mão de obra necessários nos métodos tradicionais de topografia.
Segurança aprimorada em canteiros de obras
Veículos de construção autônomos, como tratores de esteira, escavadeiras, pás carregadeiras e caminhões fora de estrada, contribuem para melhorar a segurança nos canteiros de obras.
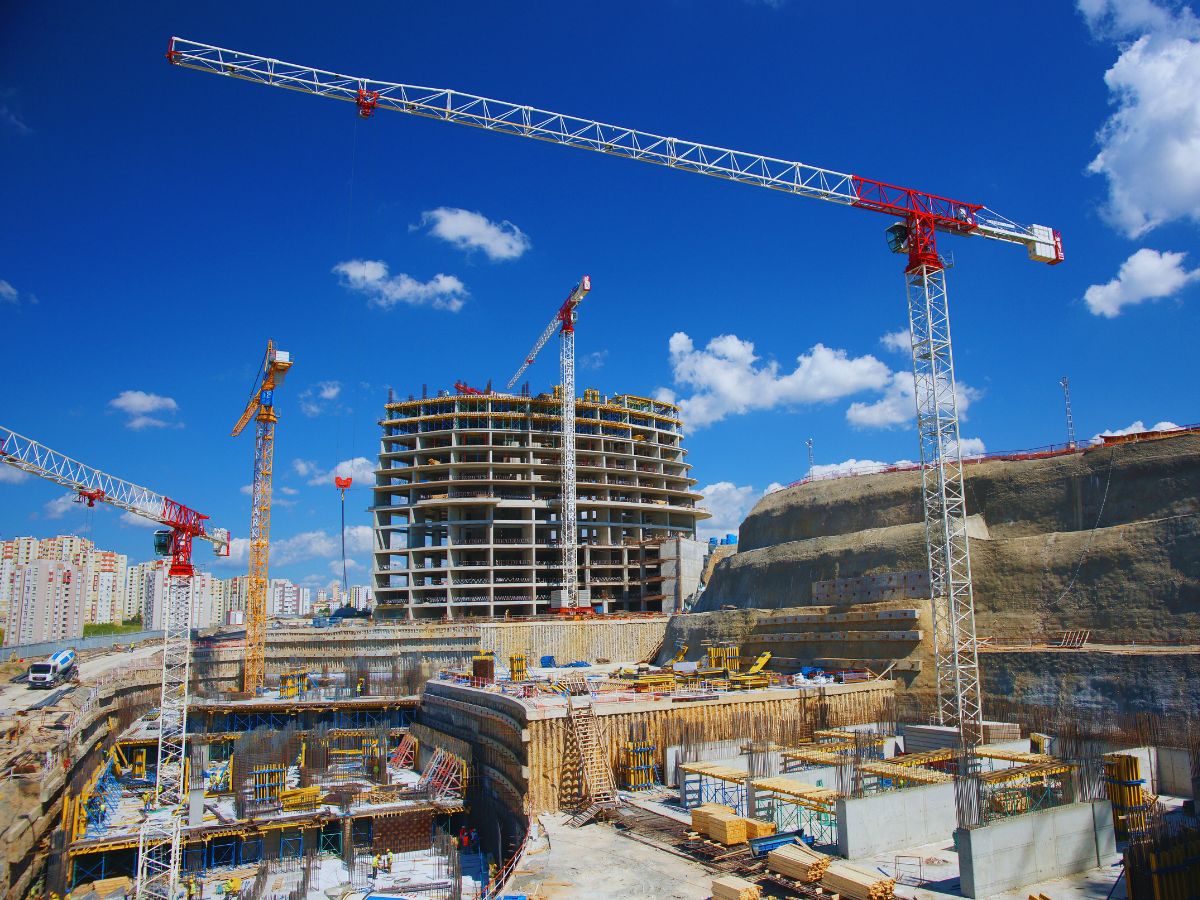
A construção civil é inerentemente arriscada, com trabalhadores expostos a perigos como maquinário pesado, terreno instável e grandes alturas. Ao incorporar maquinário autônomo e veículos de construção controlados remotamente, muitos desses riscos podem ser mitigados.
Nossos sistemas inerciais fornecem dados em tempo real sobre a localização e o movimento de equipamentos de construção autônomos. Obtenha controle preciso e reduza a probabilidade de acidentes.
Além disso, drones autônomos podem ser usados para inspecionar áreas perigosas, como estruturas instáveis ou locais de escavação profunda, sem colocar trabalhadores humanos em risco. Essa combinação de automação e navegação precisa ajuda a criar um ambiente de trabalho mais seguro para o pessoal da construção civil.
Soluções para construção autônoma
Oferecemos uma ampla gama de produtos de movimento e navegação projetados para aprimorar o desempenho de máquinas e sistemas autônomos. Nossos sistemas inerciais de alta precisão, integrados com a tecnologia GNSS, fornecem a exatidão e a confiabilidade necessárias para seus projetos de construção autônoma. Isso permite que seus equipamentos realizem tarefas como nivelamento, escavação e posicionamento de materiais com o mínimo de intervenção humana.

Ellipse-A

Ellipse-D

Ekinox Micro
Folheto sobre aplicações autônomas
Receba nosso catálogo diretamente em sua caixa de entrada instantaneamente.
Estudos de caso
Quer saber como nossos produtos inerciais transformam a indústria da construção?
Nossos estudos de caso destacam aplicações reais da tecnologia da SBG Systems em projetos de construção autônoma.
Por exemplo, nossas soluções se integram com sucesso em obras de rodovias e desenvolvimentos de infraestrutura em grande escala.
Além disso, elas melhoram a eficiência, aumentam a exatidão e elevam a segurança em todos os processos de construção.

Ellipse-A escolhido para rompedores de rocha operados remotamente
Sistema de controle automatizado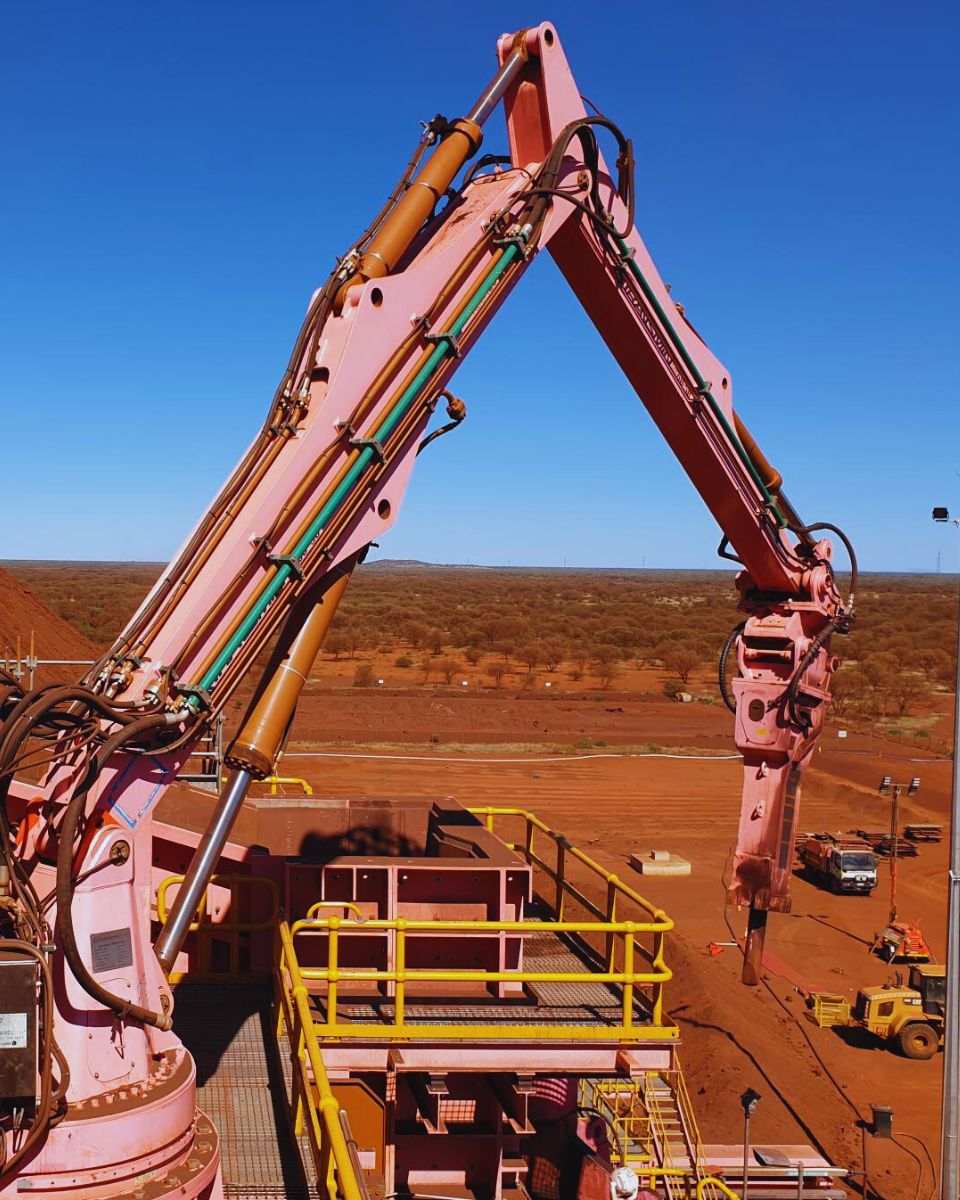
Como a Treeswift está modernizando as operações de campo das concessionárias de serviços públicos
Mapeamento móvel
Detecção de defeitos em trilhos da TREALIS com Apogee Navsight
Posicionamento de bondes e trens


Eles falam sobre nós
Ouça em primeira mão os depoimentos dos inovadores e clientes que adotaram nossa tecnologia.
Seus depoimentos e histórias de sucesso ilustram o impacto significativo que nossos sensores exercem em aplicações práticas de direcionamento e estabilização.



Explore outras aplicações industriais autônomas
Descubra como nossos sistemas avançados de navegação inercial e sensores de movimento estão transformando uma ampla gama de aplicações de veículos autônomos. De robôs terrestres a veículos subaquáticos, nossas soluções permitem um desempenho preciso e confiável em ambientes diversos e desafiadores. Explore como apoiamos a evolução das tecnologias autônomas com nossas soluções de ponta.
Você tem alguma dúvida?
A construção autônoma é um campo em rápida evolução, e você pode ter dúvidas sobre como aproveitar melhor essas tecnologias em seus projetos. Nossa seção de FAQ oferece respostas claras e concisas. Ela abrange a construção autônoma, sistemas inerciais e suas aplicações práticas.
Qual é a diferença entre AHRS e INS?
A principal diferença entre um Sistema de Referência de Atitude e Proa (AHRS) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e no escopo dos dados que fornecem.
O AHRS fornece informações de orientação — especificamente, a atitude (pitch, roll) e o heading (yaw) de um veículo ou dispositivo. Ele normalmente usa uma combinação de sensores, incluindo giroscópios, acelerômetros e magnetômetros, para calcular e estabilizar a orientação. O AHRS emite a posição angular em três eixos (pitch, roll e yaw), permitindo que um sistema compreenda sua orientação no espaço. Ele é frequentemente usado na aviação, em UAVs, robótica e sistemas marítimos para fornecer dados precisos de atitude e heading, o que é fundamental para o controle e a estabilização de veículos.
Um INS não apenas fornece dados de orientação (como um AHRS), mas também rastreia a posição, a velocidade e a aceleração de um veículo ao longo do tempo. Ele utiliza sensores inerciais para estimar o movimento no espaço tridimensional sem depender de referências externas como o GNSS. Ele combina os sensores encontrados no AHRS (giroscópios, acelerômetros), mas também pode incluir algoritmos mais avançados para rastreamento de posição e velocidade, frequentemente integrando-se a dados externos como o GNSS para maior precisão.
Em resumo, o AHRS foca na orientação (atitude e heading), enquanto o INS fornece um conjunto completo de dados de navegação, incluindo posição, velocidade e orientação.
O que é Real-Time Kinematic?
Real-Time Kinematic (RTK) é uma técnica de navegação por satélite precisa usada para aprimorar a exatidão dos dados de posição derivados de medições do Global Navigation Satellite System (GNSS). É amplamente empregada em aplicações como topografia, agricultura e navegação de veículos autônomos.
Utilizando uma estação base que recebe sinais GNSS e calcula sua posição com alta precisão. Em seguida, ela transmite dados de correção para um ou mais receptores móveis (rovers) em tempo real. Os rovers usam esses dados para ajustar suas leituras GNSS, aprimorando sua exatidão posicional.
O RTK fornece precisão em nível centimétrico ao corrigir sinais GNSS em tempo real. Isso é significativamente mais preciso do que o posicionamento GNSS padrão, que normalmente oferece precisão dentro de alguns metros.
Os dados de correção da estação base são enviados aos rovers por meio de vários métodos de comunicação, como rádio, redes celulares ou Internet. Essa comunicação em tempo real é crucial para manter a precisão durante operações dinâmicas.
O que é georreferenciamento em sistemas de construção autônoma?
O georreferenciamento em sistemas de construção autônoma refere-se ao processo de alinhamento de dados de construção, como mapas, modelos ou medições de sensores, com coordenadas geográficas do mundo real. Isso garante que todos os dados coletados ou gerados por máquinas autônomas, como drones, robôs ou equipamentos pesados, sejam posicionados com precisão em um sistema de coordenadas global, como latitude, longitude e altitude.
No contexto da construção autônoma, o georreferenciamento é fundamental para garantir que o maquinário opere com precisão em grandes canteiros de obras. Ele permite o posicionamento exato de estruturas, materiais e equipamentos por meio do uso de tecnologias de posicionamento baseadas em satélite, como GNSS (Global Navigation Satellite Systems), para vincular o projeto a uma localização no mundo real.
O georreferenciamento permite que tarefas como escavação, nivelamento ou deposição de materiais sejam automatizadas e controladas com precisão, melhorando a eficiência, reduzindo erros e garantindo que a construção siga as especificações do projeto. Ele também facilita o acompanhamento do progresso, o controle de qualidade e a integração com Sistemas de Informação Geográfica (GIS) e Modelagem da Informação da Construção (BIM) para um gerenciamento de projetos aprimorado.
O que é um INS?
Um INS (Sistema de Navegação Inercial) é uma solução de navegação autônoma que determina a posição, orientação e velocidade de uma plataforma utilizando apenas sensores inerciais—tipicamente:
- Acelerômetros (medem a aceleração linear)
- Giroscópios (medem a rotação angular)
Como funciona?
Os giroscópios monitoram a rotação da plataforma (rolagem, arfagem, guinada). Os acelerômetros medem o movimento ao longo de três eixos. Um filtro de navegação (geralmente um filtro de Kalman) integra essas medições ao longo do tempo para calcular:
- Posição (x, y, z)
- Velocidade
- Atitude (orientação)
Principais Características
- Totalmente autônomo: Não são necessários sinais externos para operar
- Alta taxa de atualização: Frequentemente centenas ou milhares de medições por segundo
- Funciona em qualquer ambiente: Opera no subsolo, debaixo d'água, em ambientes internos e em locais sem sinal de GPS
- A precisão depende da classe do sensor: varia desde IMUs de nível de consumo até INS de nível tático e de navegação
Aplicações Comuns
- Aeroespacial e defesa: mísseis, UAVs, munições loitering, veículos blindados
- Marítimo: AUVs, USVs, embarcações, sistemas de hidrografia
- Robótica terrestre: veículos autônomos, SLAM, AGVs
- Topografia e mapeamento: sistemas de mapeamento móvel, LiDAR
- Industrial: estabilização, rastreamento de movimento
