使用微型惯性传感器的无人机飞行分析
探索用于精确风速测量的无人机飞行分析。
“选择 Ellipse-N 是因为它满足了所有要求,并在精度、尺寸和重量之间实现了独特的平衡。” | Dr.-Ing. Uwe Putze, Eberhard Karls Universität
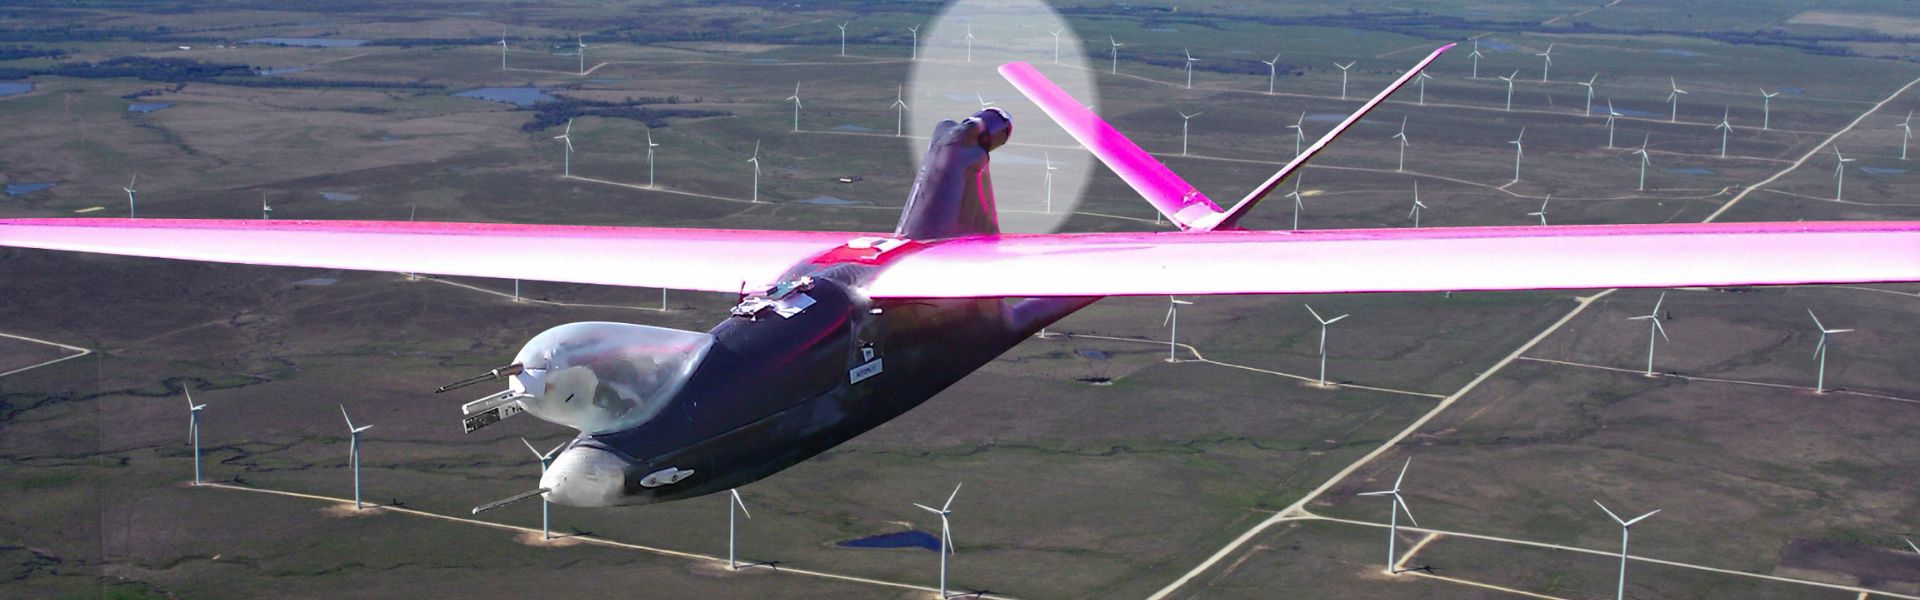
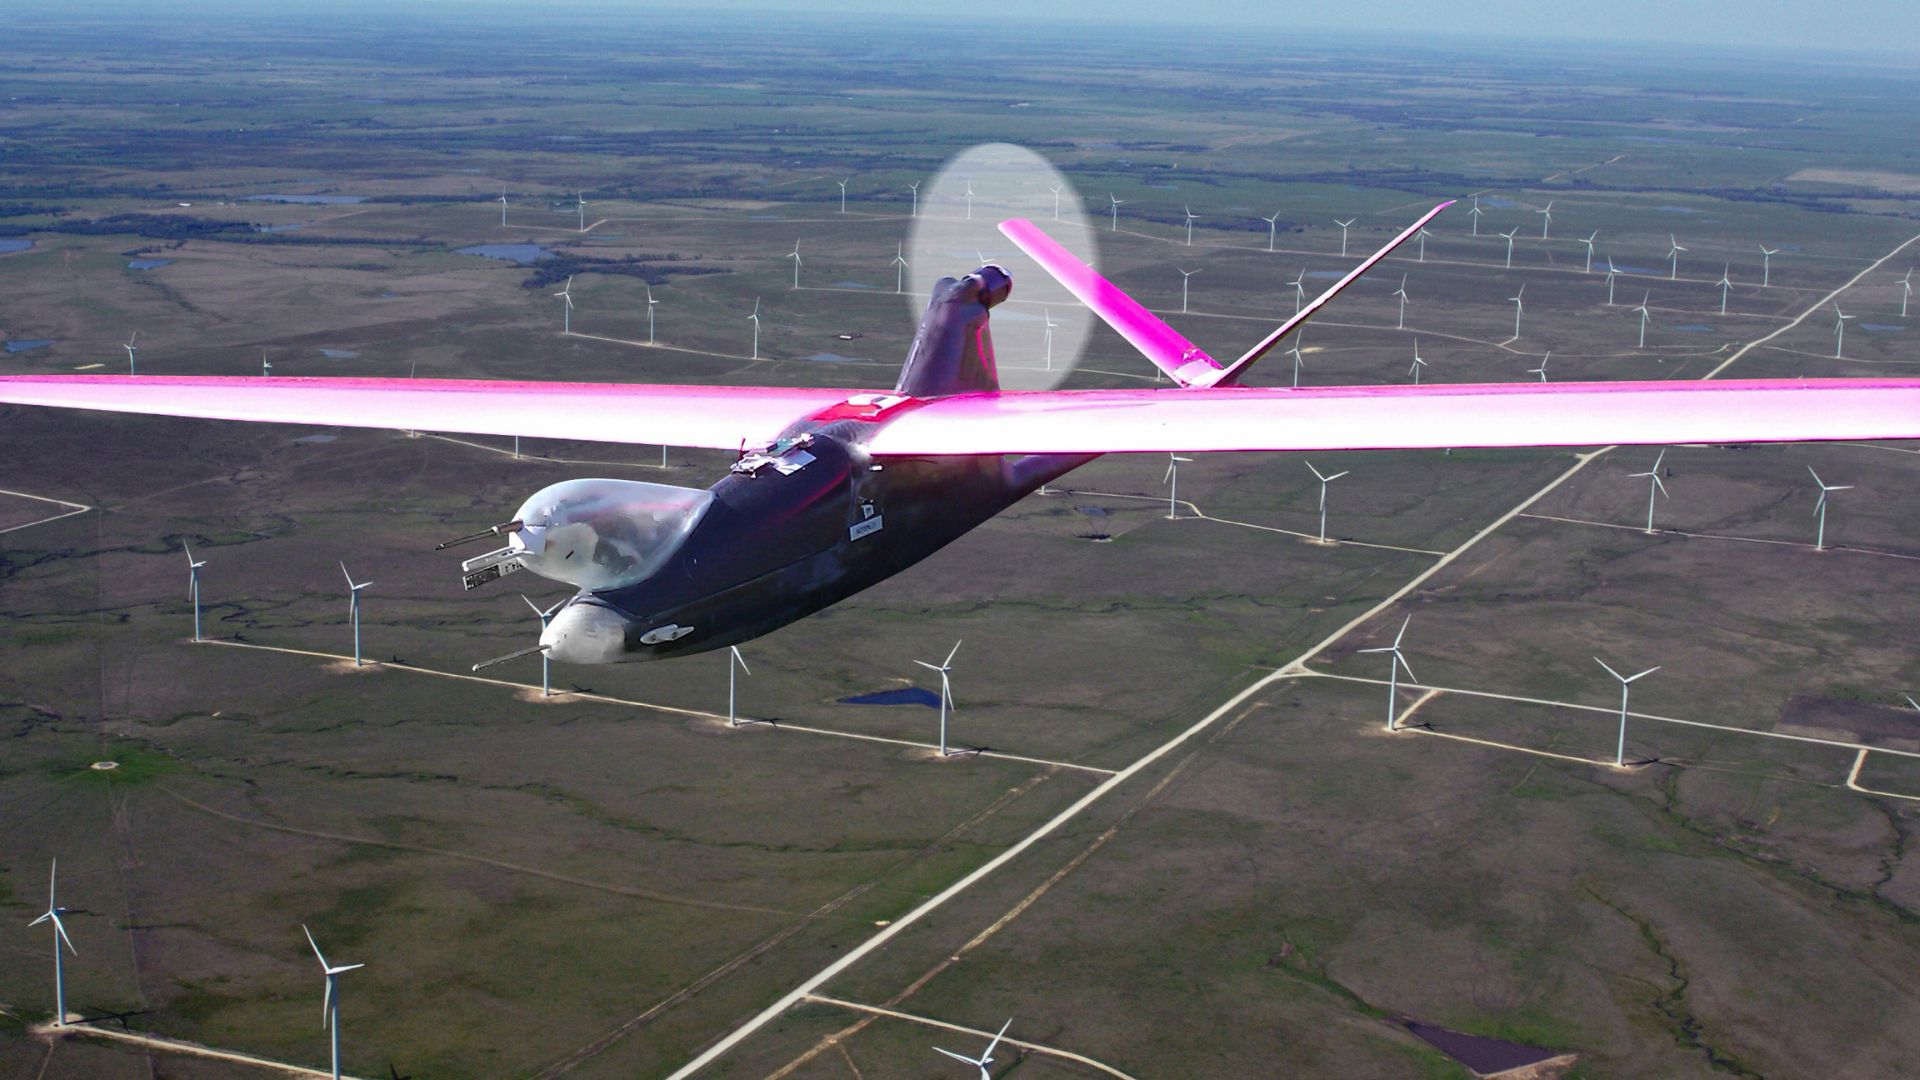
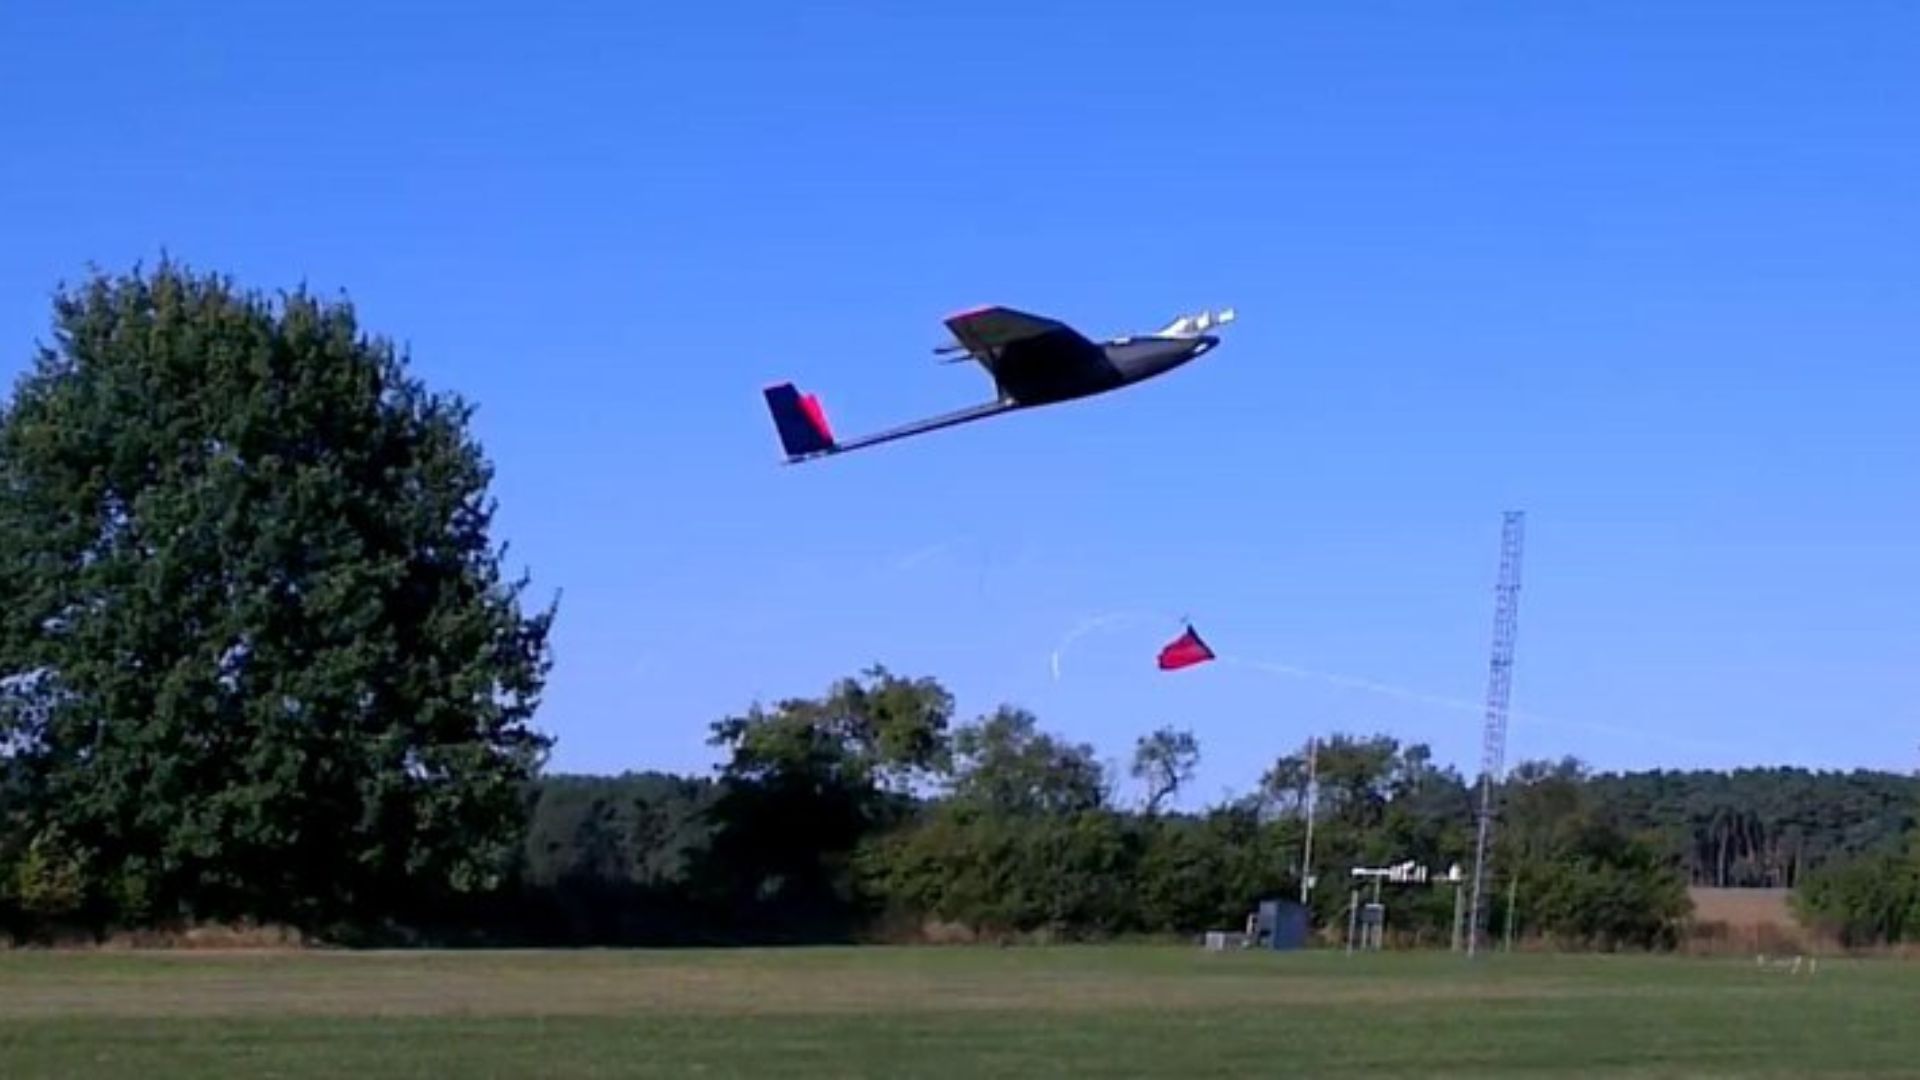
多功能机载传感器载机无人机
MASC 是一架小型无人机,专为大气边界层研究而开发。此外,德国蒂宾根大学的的环境物理研究小组设计并运营着它。该团队选择 Ellipse-N 来记录无人机的 posición、地面速度和姿态角。此外,通过考虑气流,可以准确计算风速和风向。
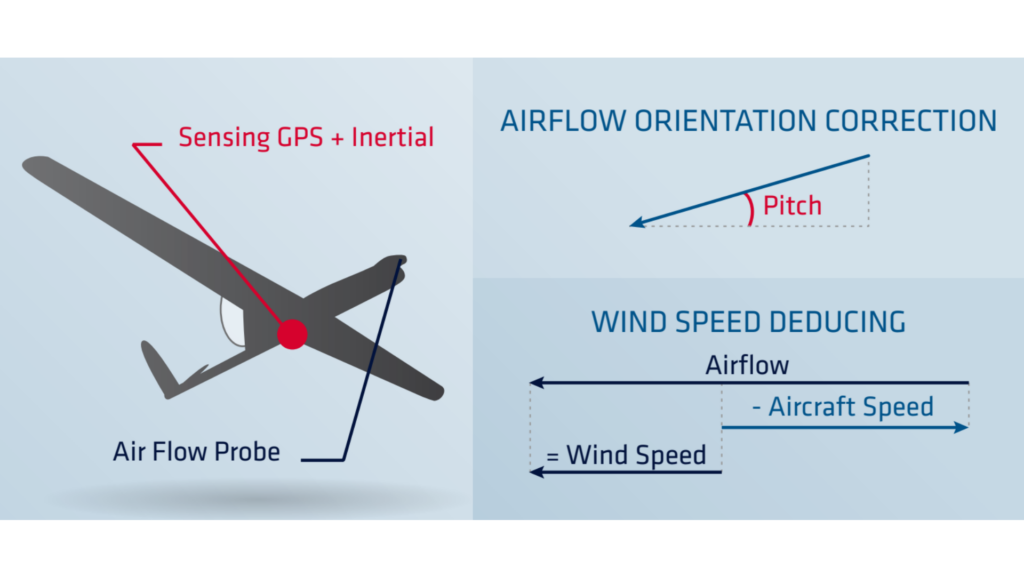
然而,飞行中的风计算具有挑战性,因为气流探头需要对无人机的行为进行补偿。
因此,精确的惯性测量对于准确的飞行分析变得至关重要。
该无人机的典型有效载荷是一个气象测量系统,旨在计算湍流通量。
与地面系统或飞机相比,MASC 无人机是一种经济高效且有价值的工具,适用于复杂地形中的风电场场址评估等研究。
“飞行中”风速计算
机载风速计算面临着挑战,因为机载气流探头需要补偿无人机的运动状态。此外,通过从气流矢量中减去无人机的地速和姿态,可以计算出风速和风向。因此,精确的惯性测量单元对于准确的无人机飞行分析至关重要。
我们的 Ellipse-N:GPS 辅助微型 INS
Turbulence plays an important role in the transport and exchange of energy in the lower atmosphere.
A high data rate is required to record these very fast fluctuations in the wind speed. “We were looking for a precise inertial measurement unit. Required specifications were an accuracy in attitude angles of <1°, and a high data output rate” declares Uwe Putze, Dr.-Ing. at the Eberhard Karls Universität Tübingen.
As the unit had to be mounted in a small unmanned aerial vehicle, small size and low weight were also important for the project. “The Ellipse-N was selected because it fulfills all the requirements and provides a unique balance of accuracy, size and weight”, adds the Project Engineer.
Ellipse-N 尺寸小巧、重量轻,提供的功能远不止姿态和航向测量。它将惯性数据与 GPS 和压力传感器信息相融合,提供可靠的位置和增强的高程精度。
显示传感器在整个温度范围内进行动态校准的报告,使团队更加确信该系统能够达到公布的规格标准。
Ellipse-N 高质量数据
Ellipse-N 通过串口平稳地集成到机载测量计算机中。此外,这种无缝连接实现了高效的数据传输。
当气流探头测量空速和迎角时,Ellipse-N 记录无人机的位置、地速和姿态角。此外,计算机存储原始数据供以后使用。不仅如此,遥测链路还允许在地面站进行实时显示。
通过使用该传感器,系统在所有三个轴上以 ±0.5 m/s 的精度测量风速。此外,它还能以高达 20Hz 的频率记录速度变化,而 200Hz 的输出速率则省去了插值的需要。
探索我们的 Ellipse-N
Ellipse-N 是一款紧凑、高性能的 RTK 惯性导航系统 (INS),集成双频四星座 GNSS 接收机。它可提供横滚角、俯仰角、航向角、升沉以及厘米级的 GNSS 位置。
Ellipse-N 传感器在动态环境和恶劣 GNSS 条件下表现最佳。此外,它在采用磁航向的较低动态应用中也能正常工作。

获取 Ellipse-N 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
如何控制无人机作业中的输出延迟?
在无人机操作中控制输出延迟,对于确保响应迅速、导航精准以及通信有效至关重要,特别是在国防或任务关键型应用中。
输出延迟是实时控制应用中的一个重要方面,较高的输出延迟可能会降低控制环路的性能。我们的INS 嵌入式软件旨在将输出延迟降至最低:一旦采样到传感器数据,扩展卡尔曼滤波器(EKF)会在生成输出之前执行少量且耗时恒定的计算。通常情况下,观测到的输出延迟小于一毫秒。
若要计算总延迟,应将处理延迟与数据传输延迟相加。该传输延迟因接口而异。例如,通过 UART 接口以 115200 bps 速率发送一条 50 字节的消息,完成传输需要 4 毫秒。建议采用更高的波特率以尽量减少输出延迟。
无人机使用 GPS 吗?
无人驾驶航空器(UAV,通常称为无人机)通常使用全球定位系统 (GPS) 技术进行导航和定位。
GPS 是无人机导航系统的重要组成部分,它提供实时位置数据,使无人机能够准确确定其位置并执行各种任务。
近年来,该术语已被一个新术语 GNSS(全球导航卫星系统)取代。GNSS 指的是卫星导航系统的总称,它包括 GPS 和各种其他系统。相比之下,GPS 是美国开发的一种特定类型的 GNSS。
什么是无人机地理围栏?
无人机地理围栏是一种虚拟屏障,用于划定无人机(UAV)可运行的特定地理边界。
该技术在提高无人机操作的安全性、保障性和合规性方面发挥着关键作用,特别是在飞行活动可能对人员、财产或受限空域构成风险的区域。
在快递服务、建筑和农业等行业中,地理围栏技术有助于确保无人机在安全且合法的区域内飞行,从而避免潜在冲突并提高运营效率。
执法部门和应急服务部门可在公共活动或紧急情况下利用地理围栏技术来管理无人机飞行,确保无人机不会进入敏感区域。
可以通过地理围栏技术,限制无人机进入某些栖息地或保护区,从而保护野生动物和自然资源。
什么是有效载荷?
有效载荷是指载具(无人机、船只等)为实现其基本功能之外的预期目的而搭载的任何设备、装置或材料。有效载荷与载具运行所需的组件(如电机、电池和机架)是分开的。
有效载荷示例:
- 摄像头:高分辨率摄像头、热成像摄像头……
- 传感器:激光雷达、高光谱传感器、化学传感器……
- 通信设备:对讲机、信号中继器……
- 科学仪器:气象传感器、空气采样器……
- 其他专用设备
