自行车速度世界纪录被打破
Ellipse-N 用于定位官方计时单元。
“我们在市场上能找到最好的 INS 是来自 SBG SYSTEMS 的 Ellipse-N。Ellipse-N 必须对计算出的位置、3D 速度、加速度和欧拉角提供极高的精度。记录的结果使我们能够详细了解自行车在运行过程中的行为。” | Enginova 创始人 Mr. Amerigo
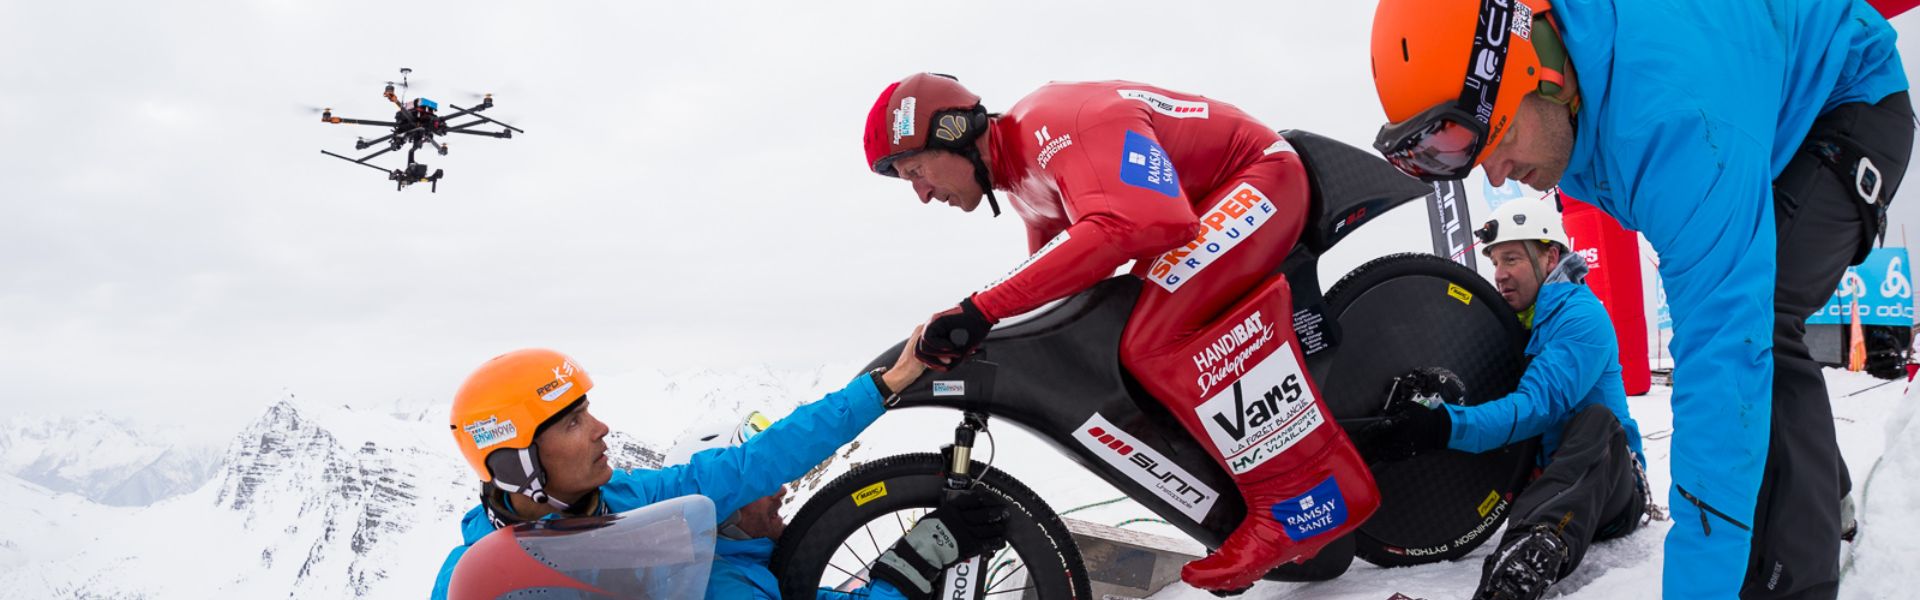
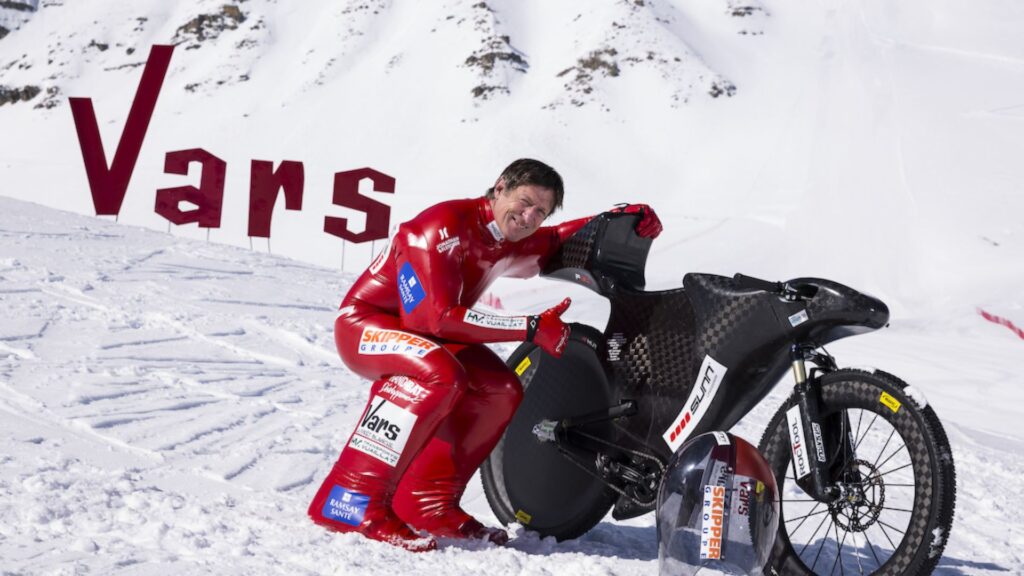
2000年,埃里克·巴罗内成为首位从瓦尔斯(阿尔卑斯山)传奇的KL雪坡出发的人,以222.22公里/小时的速度创下世界纪录。
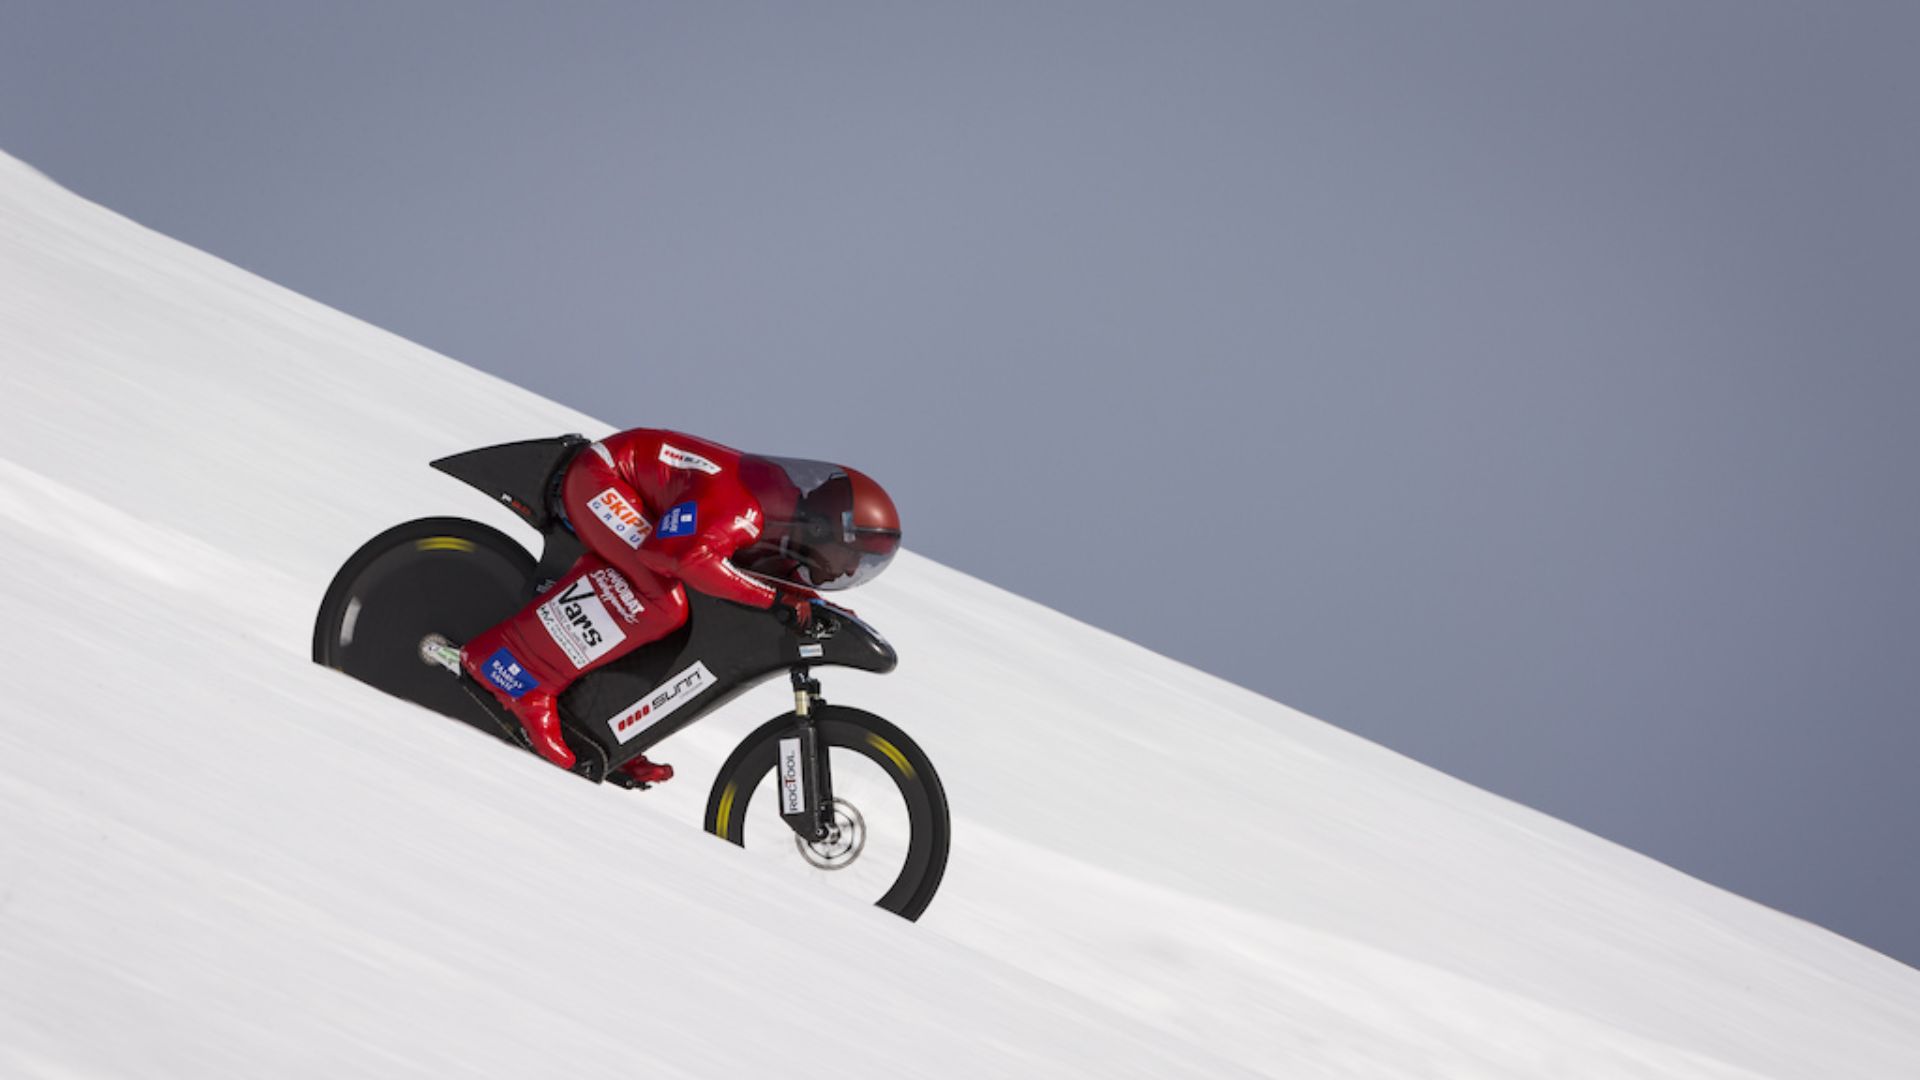
2015年3月28日上午7点30分,尽管天气条件不佳,埃里克·巴罗内仍以223.30公里/小时的速度刷新了自己保持的自行车世界速度纪录!
一个寒风凛冽的日子,用来挑战自行车速度世界纪录
上午7点30分,埃里克·巴罗内从瓦尔斯(Vars)著名的“沙布里耶”(Chabrieres)雪坡顶端出发。
阵阵狂风使得自行车难以保持起始位置。在这个周六的早晨,当埃里克·巴罗内迎着狂风驶上赛道时,风寒指数低至-20°C。
毋庸置疑,当时的天气条件远非理想,但埃里克成功驾驭自行车,一路顺势滑行至山脚。
在最后500米的路程中,埃里克巧妙地调整了行进轨迹,充分发挥了这辆专为他量身定制的强劲自行车的性能,最终以223.30公里/小时的速度打破了自己保持的世界速度纪录。
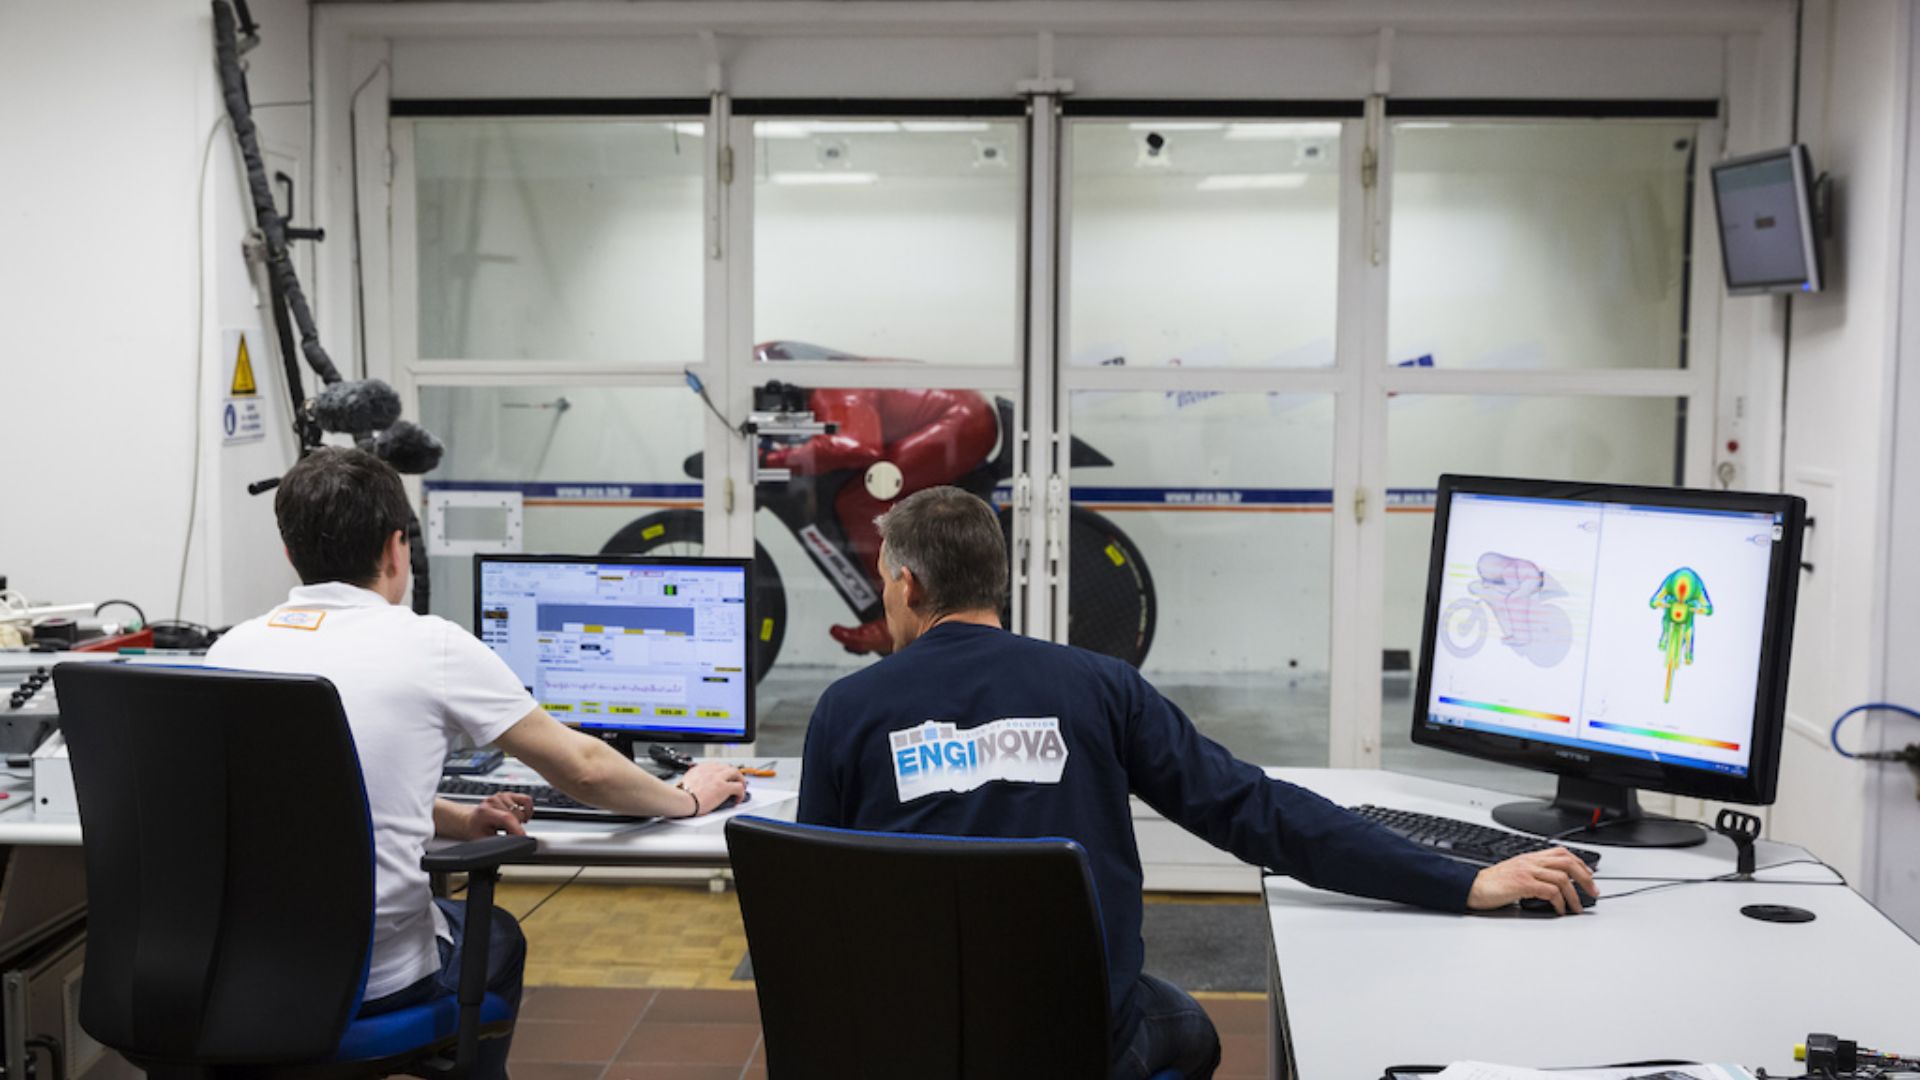
凭借在极限运动行业(高速帆船、山地自行车、赛车运动等)项目管理与研究方面二十余年的经验,Enginova 通过将原型车与标准自行车相结合,为这一成就的取得发挥了重要作用。
为了达到最高速度,该自行车的骨架设计基于航空理论,综合了工程计算、碳纤维整流罩的制造以及风洞测试。
车架的倾斜角度也经过优化,以确保行驶轨迹笔直。
Ellipse-N 用于定位官方计时器单元
在世界纪录挑战中,主要的挑战在于在没有完整助跑的情况下计算埃里克将达到最高速度的位置。此外,Ellipse-N 解决了这个关键点。
Ellipse-N 是一款内置 GNSS 接收机的微型惯性导航系统。安装在自行车上后,它在较低速度(从赛道中段约 180 公里/小时开始)下展现了完整的机器行为。此外,工程师们利用这些结果来对比和完善速度模拟器软件。
通过这些“低速”记录,ENGINOVA 的工程师推断出了最高速度发生的位置。最后,他们将官方计时器测速仪以 100 米的间距准确安放在正确的位置。

“在这个长期成功的项目中,SBG Systems 的研发和支持工程师表现出了高度的投入,帮助我们调整监测测量链并分析结果。这种团队合作极大地帮助我们实现了最终目标。非常出色的工作!” | Amerigo 先生,Enginova
Ellipse-N,应对此类恶劣环境的最佳 INS
我们在市场上能找到最好的 INS 是来自 SBG Systems 的 Ellipse-N。Ellipse-N 必须对计算出的位置、3D 速度、加速度和欧拉角提供极高的精度。记录的结果使我们能够详细了解自行车在运行过程中的行为。
Enginova 创始人 Mr. Amerigo 表示:“sbgCenter 软件帮助我们将这些记录的信息与运行期间拍摄的高频图像进行比较。这是一个惊人且非常高效的组合!”
Enginova 选择的另一个关键点是防护等级和工作温度范围,这在海拔 2,700 米的高空工作时至关重要。凭借其 IP68 外壳以及 – 40 至 + 85°C 的温度校准,Ellipse-N 超出了要求,并在这些恶劣条件下完美运行。
Ellipse-N
Ellipse-N 是一款紧凑且高性能的 RTK 惯性导航系统 (INS),集成双频、四星座 GNSS 接收器。它提供横滚、俯仰、航向和升沉,以及厘米级 GNSS 位置。
Ellipse-N 传感器最适合动态环境和恶劣的 GNSS 条件,但也能够在具有磁航向的较低动态应用中运行。

获取 Ellipse-N 报价
你有问题吗?
欢迎访问我们的常见问题解答专区!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
GNSS 与 GPS 有何区别?
GNSS 代表全球导航卫星系统,GPS 代表 全球定位系统。这些术语经常互换使用,但它们在基于卫星的导航系统中指的是不同的概念。
GNSS 是所有卫星导航系统的统称,而 GPS 则特指美国的系统。GNSS 包含多个系统,提供更全面的全球覆盖,而 GPS 只是这些系统中的一个。
通过集成来自多个系统的的数据,您可以通过 GNSS 获得更高的精度和可靠性,而单独的 GPS 可能会根据卫星可用性和环境条件而受到限制。
什么是 GNSS 后处理?
GNSS 后处理(或称 PPK)是一种在数据采集活动结束后处理记录在 GNSS 接收机上的原始 GNSS 测量数据的方法。它们可以与来自其他来源的 GNSS 测量数据相结合,为该 GNSS 接收机提供最完整、最准确的运动轨迹,即使在极具挑战性的环境中也是如此。
这些其他来源可以是数据采集项目处或附近的本地 GNSS 基站,或者是通常由政府机构和/或商业 CORS 网络提供商提供的现有连续运行参考站 (CORS)。
后处理动态 (PPK) 软件可以利用免费提供的 GNSS 卫星轨道和时钟信息,以进一步提高精度。PPK 允许精确确定本地 GNSS 基站相对于所使用的绝对全球坐标参考框架基准的位置。
PPK 软件还能支持不同坐标参考系之间的复杂转换,以满足工程项目的需求。
换句话说,它能够进行数据修正,提高项目的准确性,甚至可以在任务结束后修复测绘或安装过程中出现的数据丢失或错误。
什么是精准点定位?
精密单点定位(PPP)是一种卫星导航技术,通过校正 卫星信号误差 来提供高精度定位。与通常依赖地面参考站(如 RTK)的传统 GNSS 方法不同,PPP 利用全球卫星数据和先进算法来提供准确的位置信息。
PPP 无需本地参考站即可在全球任何地方工作。这使其非常适合缺乏地面基础设施的偏远或具有挑战性的环境。通过使用精确的卫星轨道和钟差数据,以及对大气和 多径 效应的校正,PPP 可最大程度地减少常见的 GNSS 误差,并实现厘米级精度。
PPP 虽然可用于后处理定位(即事后分析收集到的数据),但它也可以提供实时定位解决方案。实时 PPP (RTPPP) 越来越普及,允许用户接收校正并实时确定其位置。
